
Ręce robotów - dłonie humanoidalne
Ręce robotów to pięciopalczaste dłonie robotyczne zbudowane na wzór ludzkiej dłoni: cztery palce i kciuk, który się zgina i obraca. Dłonie humanoidalne montuje się na końcu ramienia robotycznego, gdy robot ma chwytać przedmioty różnych kształtów, posługiwać się narzędziami albo pokazywać gesty. W sklepie są ręce robotów Inspire Robots i BrainCo.
Jak jest zbudowana ręka robota
Dłonie Inspire Robots z serii RH56 mają sześć miniaturowych liniowych serwonapędów: cztery zginają palce, dwa poruszają kciukiem (zginanie i rotacja). W RH56DFX i RH56E2 sześć napędów porusza 12 przegubami, a każdy napęd ma czujnik siły. RH56DFX ma też absolutne czujniki położenia, więc po włączeniu nie wymaga bazowania, a bez zasilania palce blokują się i utrzymują chwyt.
RH5DG2 ma 13 napędów i 13 stopni swobody: osobno porusza stawami podstawowymi i środkowymi palców, odchyla palce na boki i ma trzy napędy kciuka. Dzięki temu formuje chwyty niedostępne dla dłoni sześciostopniowych.
Siła chwytu i czujniki dotyku
Siła na końcówce palca wynosi od 4 N w RH56BFX do 28 N w RH56E2, a na kciuku od 6 N do 30 N. RH56E2 producent określa jako pierwszą przemysłową dłoń o sile chwytu porównywalnej z ludzką. W RH56DFX każdy palec zatrzymuje się na zadanym kącie albo na zadanej sile, więc ta sama dłoń chwyta jajko i hantel - różni je tylko próg siły.
Wersje z czujnikami dotyku (RH56E2, RH56F1, RH56H1 i RH5DG2) wyczuwają nacisk na koniuszkach palców i na dłoni. RH5DG2 ma osiem czujników pojemnościowych, które mierzą siłę nacisku, jej kierunek i zbliżenie przedmiotu.
Sterowanie i komunikacja
Ręce robotów Inspire łączą się z komputerem przez RS485 (Modbus RTU i protokół rejestrowy producenta), CAN albo CAN FD, a RH56F1, RH56H1 w wersji E6 i RH5DG2 także przez EtherCAT. RH56E2 ma dodatkowo Ethernet z Modbus TCP. Dłonie zasila się napięciem 24 V DC, a część modeli przyjmuje szerszy zakres. Program producenta na PC pokazuje kąty, prąd, siłę i temperaturę oraz zapisuje sekwencje ruchów.
Gotowe chwyty i gesty
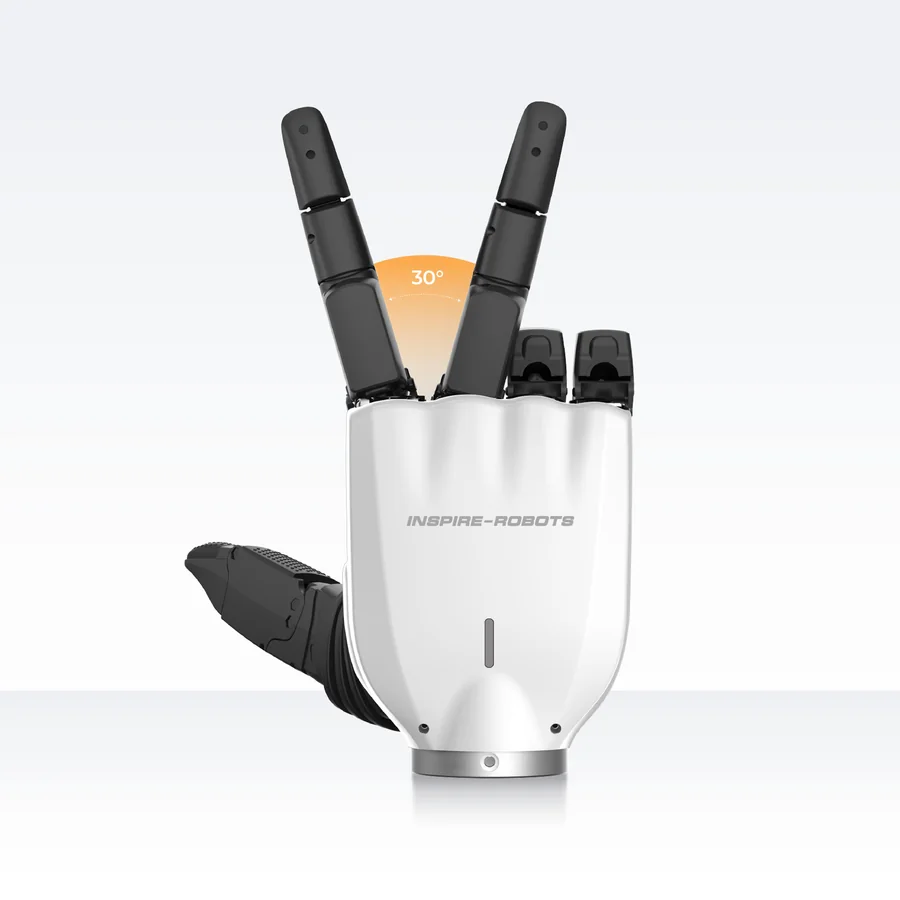
RH5DG2 ma wbudowaną bibliotekę 30 gestów, m.in. pięść, znak V, OK, chwyt długopisu i pałeczek oraz odkręcanie zakrętki. RH56DFX zapamiętuje 40 sekwencji ruchów, a program producenta ma 13 gotowych akcji, m.in. chwyt butelki i szczypanie trzema palcami.
Dłoń humanoidalna czy chwytak
Chwytak dwupalcowy wystarcza, gdy robot powtarzalnie chwyta detale jednego rodzaju. Dłoń humanoidalna przydaje się, gdy przedmioty mają różne kształty, gdy robot obsługuje narzędzia i urządzenia zaprojektowane dla człowieka albo gdy badania dotyczą zręcznej manipulacji. RH56E2 producent pokazuje przy wtyczce ładowania samochodu elektrycznego, wiertarce na obrabiarce i kole zapasowym. Do prostszych zadań wystarczy chwytak dwupalcowy.
Ręce robotów Inspire Robots - porównanie
| Model | Stopnie swobody | Siła palca / kciuka | Czujniki dotyku | Masa | Komunikacja |
|---|---|---|---|---|---|
| Inspire Robots RH56DFX | 6 | 10 N / 15 N | brak | 540 g | RS485; CAN na zamówienie |
| Inspire Robots RH56BFX | 6 | 4 N / 6 N | brak | 540 g | RS485; CAN na zamówienie |
| Inspire Robots RH56E2 - z czujnikami dotyku (T1/T2) | 6 | 28 N / 30 N | w wariancie | 790 g | RS485, CAN, Ethernet |
| Inspire Robots RH56E2 - bez czujników dotyku | 6 | 28 N / 30 N | brak | 770 g | RS485, CAN, Ethernet |
| Inspire Robots RH56F1 | 6 | min. 10 N / min. 15 N | w wariancie | 630 g | RS485, CAN, EtherCAT |
| Inspire Robots RH56H1 | 6 | min. 10 N / min. 15 N | w wariancie | 470 g | RS485, CAN, EtherCAT |
| Inspire Robots RH5DG2 | 13 | min. 10 N / min. 20 N | tak | 1020 g | RS485, CAN, EtherCAT |
Ręce robotów w sklepie
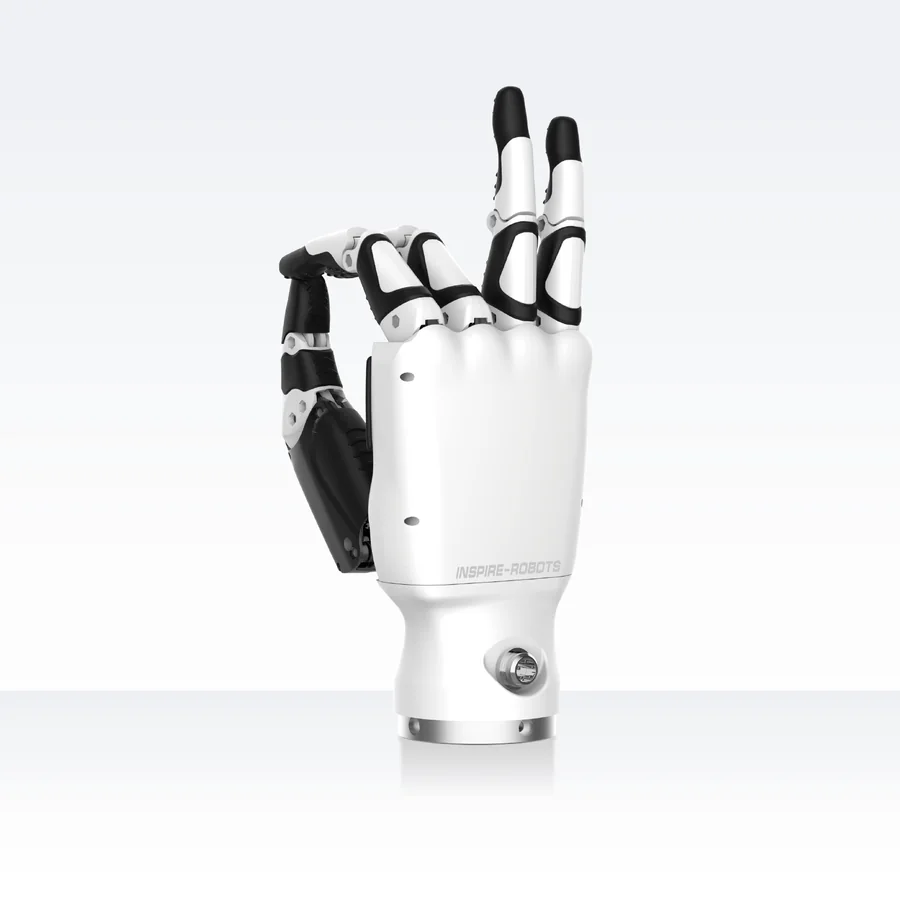
Chwytaki przemysłowe i Dłonie robotyczneNowość
Inspire Robots RH56DFX - karta produktu
Dłoń robotyczna 6 DOF, 12 przegubów, siła kciuka 15 N, 540 g, RS485
Inspire Robots
18 467 PLN netto 22 714 brutto
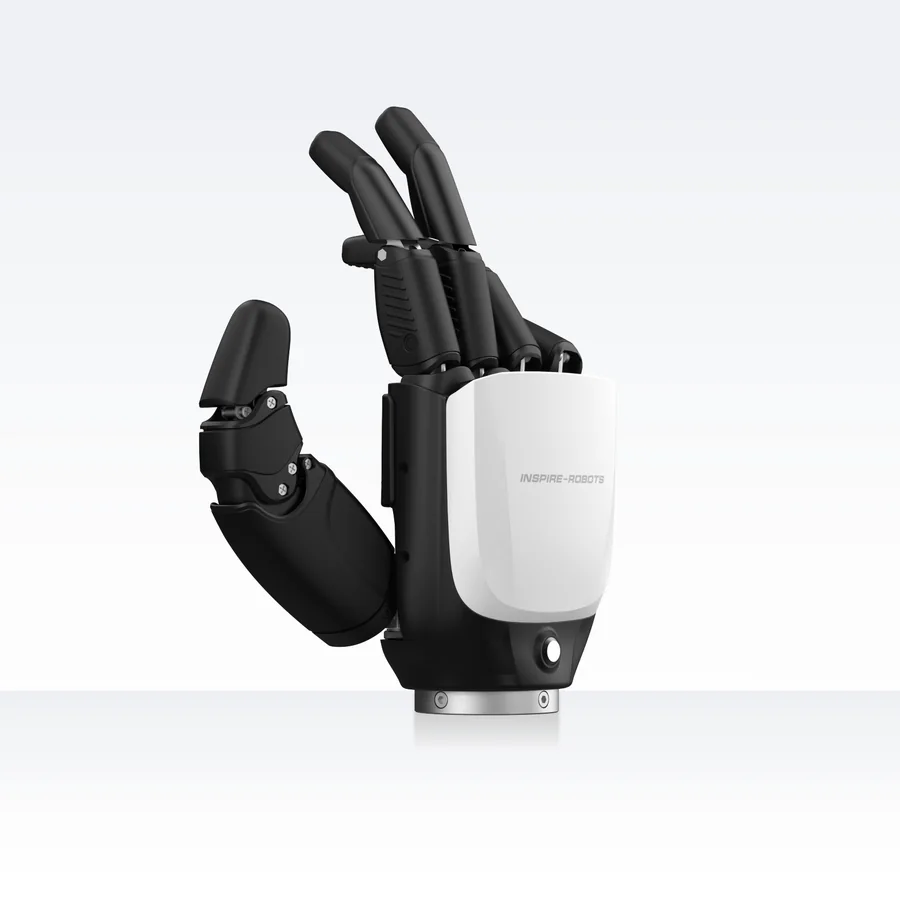
Chwytaki przemysłowe i Dłonie robotyczne
Inspire Robots RH56E2 - z czujnikami dotyku (T1/T2) - karta produktu
Dłoń robotyczna klasy przemysłowej, siła kciuka 30 N, czujniki dotyku, RS485/CAN + Modbus TCP
Inspire Robots
28 359 PLN netto 34 882 brutto
Chwytaki przemysłowe i Dłonie robotyczne
Inspire Robots RH56E2 - bez czujników dotyku - karta produktu
Dłoń robotyczna klasy przemysłowej, siła kciuka 30 N, bez czujników dotyku, RS485/CAN + Modbus TCP
Inspire Robots
24 244 PLN netto 29 820 brutto
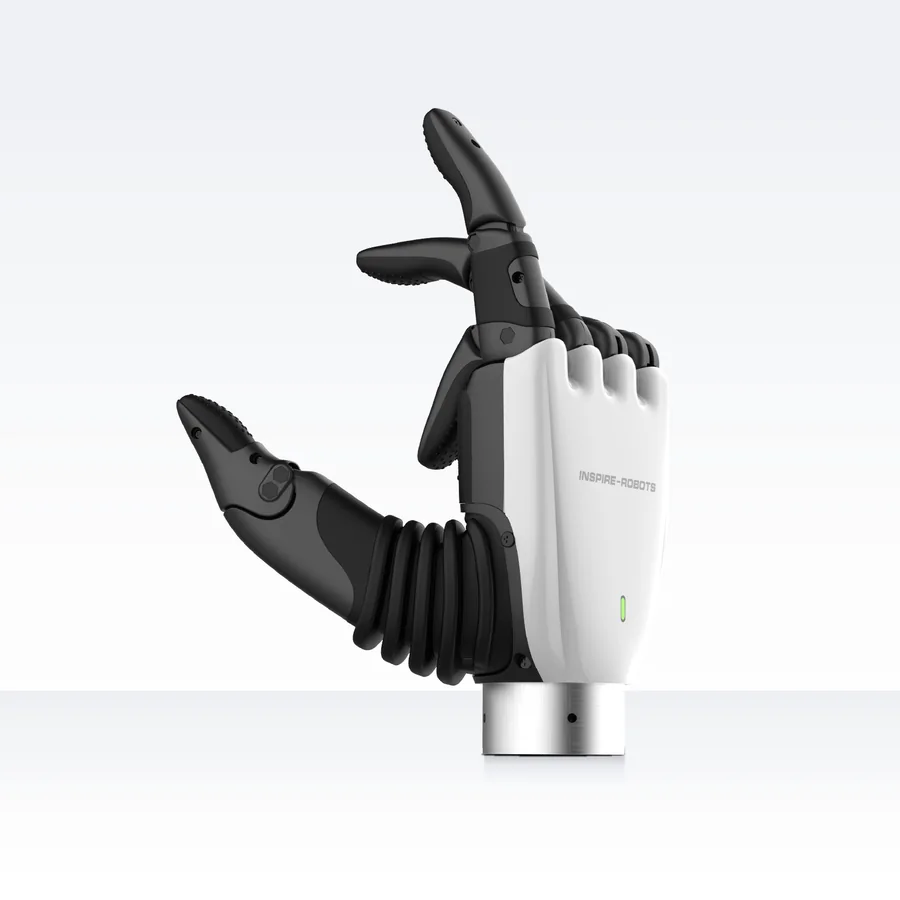
Chwytaki przemysłowe i Dłonie robotyczne
Inspire Robots RH56H1 - karta produktu
Kompaktowa dłoń robotyczna 159,7 x 75,2 mm, 470 g, siła kciuka 15 N, RS485/CAN FD, opcja EtherCAT
Inspire Robots
Cena po zapytaniu
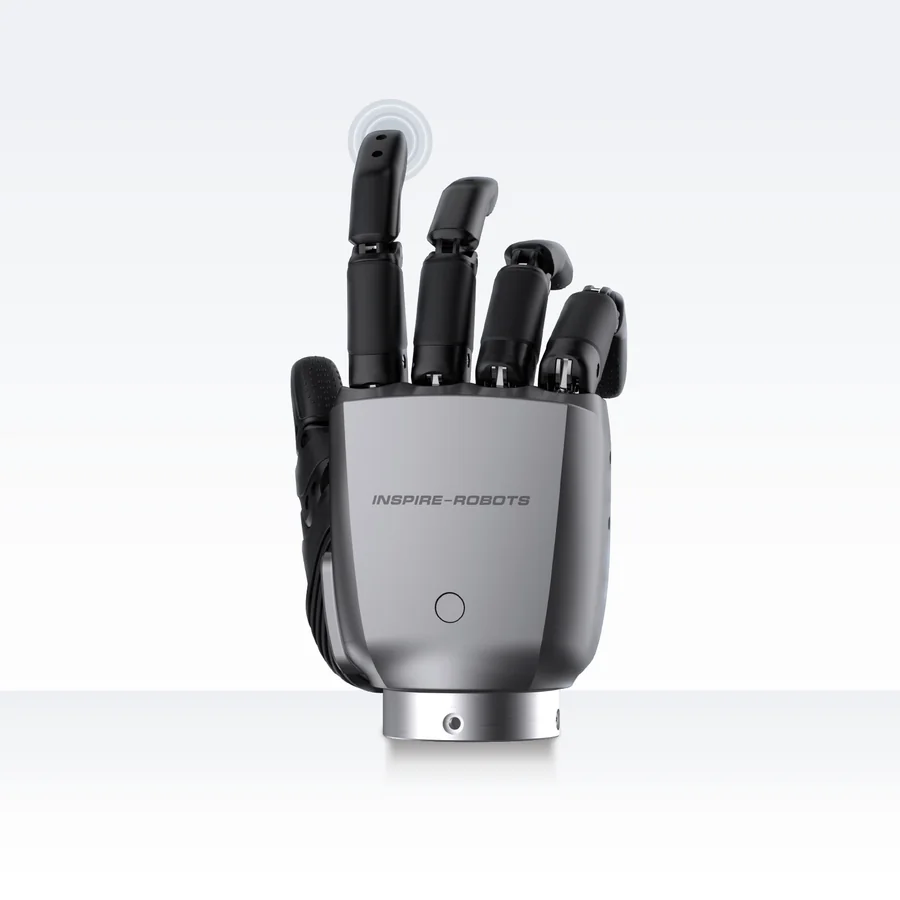
Chwytaki przemysłowe i Dłonie robotyczne
Inspire Robots RH56F1 - karta produktu
Dłoń robotyczna z metalowym szkieletem, 6 DOF, EtherCAT 1 kHz, czujniki dotyku, 615-630 g
Inspire Robots
Cena po zapytaniu
Chwytaki przemysłowe i Dłonie robotyczne
Inspire Robots RH5DG2 - karta produktu
Dłoń robotyczna 13 DOF, 18 przegubów, siła kciuka 20 N, 8 czujników dotyku, EtherCAT
Inspire Robots
Cena po zapytaniu
Chwytaki przemysłowe i Dłonie robotyczne
Dłoń robotyczna 5-palcowa z interfejsami RS-485, CAN FD i EtherCAT
BrainCo
Cena po zapytaniu
Najczęstsze pytania
Czym jest ręka robota humanoidalnego?
To pięciopalczasta dłoń robotyczna zbudowana na wzór ludzkiej dłoni: cztery palce i kciuk, który się zgina i obraca. Napędzają ją miniaturowe serwonapędy w dłoni, a sterowanie odbywa się przez RS485, CAN albo EtherCAT.
Ile stopni swobody ma dłoń robotyczna?
Dłonie Inspire Robots z serii RH56 mają 6 stopni swobody, a RH5DG2 13 stopni swobody i 18 przegubów.
Jaką siłę ma ręka robota?
Od 4 N na palcu i 6 N na kciuku w RH56BFX do 28 N na palcu i 30 N na kciuku w RH56E2. W dłoniach RH56 każdy napęd ma czujnik siły, więc chwyt można ograniczyć do zadanej wartości.
Ile kosztuje ręka robota?
Ręce robotów wyceniamy na zapytanie: cena zależy od modelu, strony dłoni (lewa albo prawa), interfejsu i czujników dotyku.