
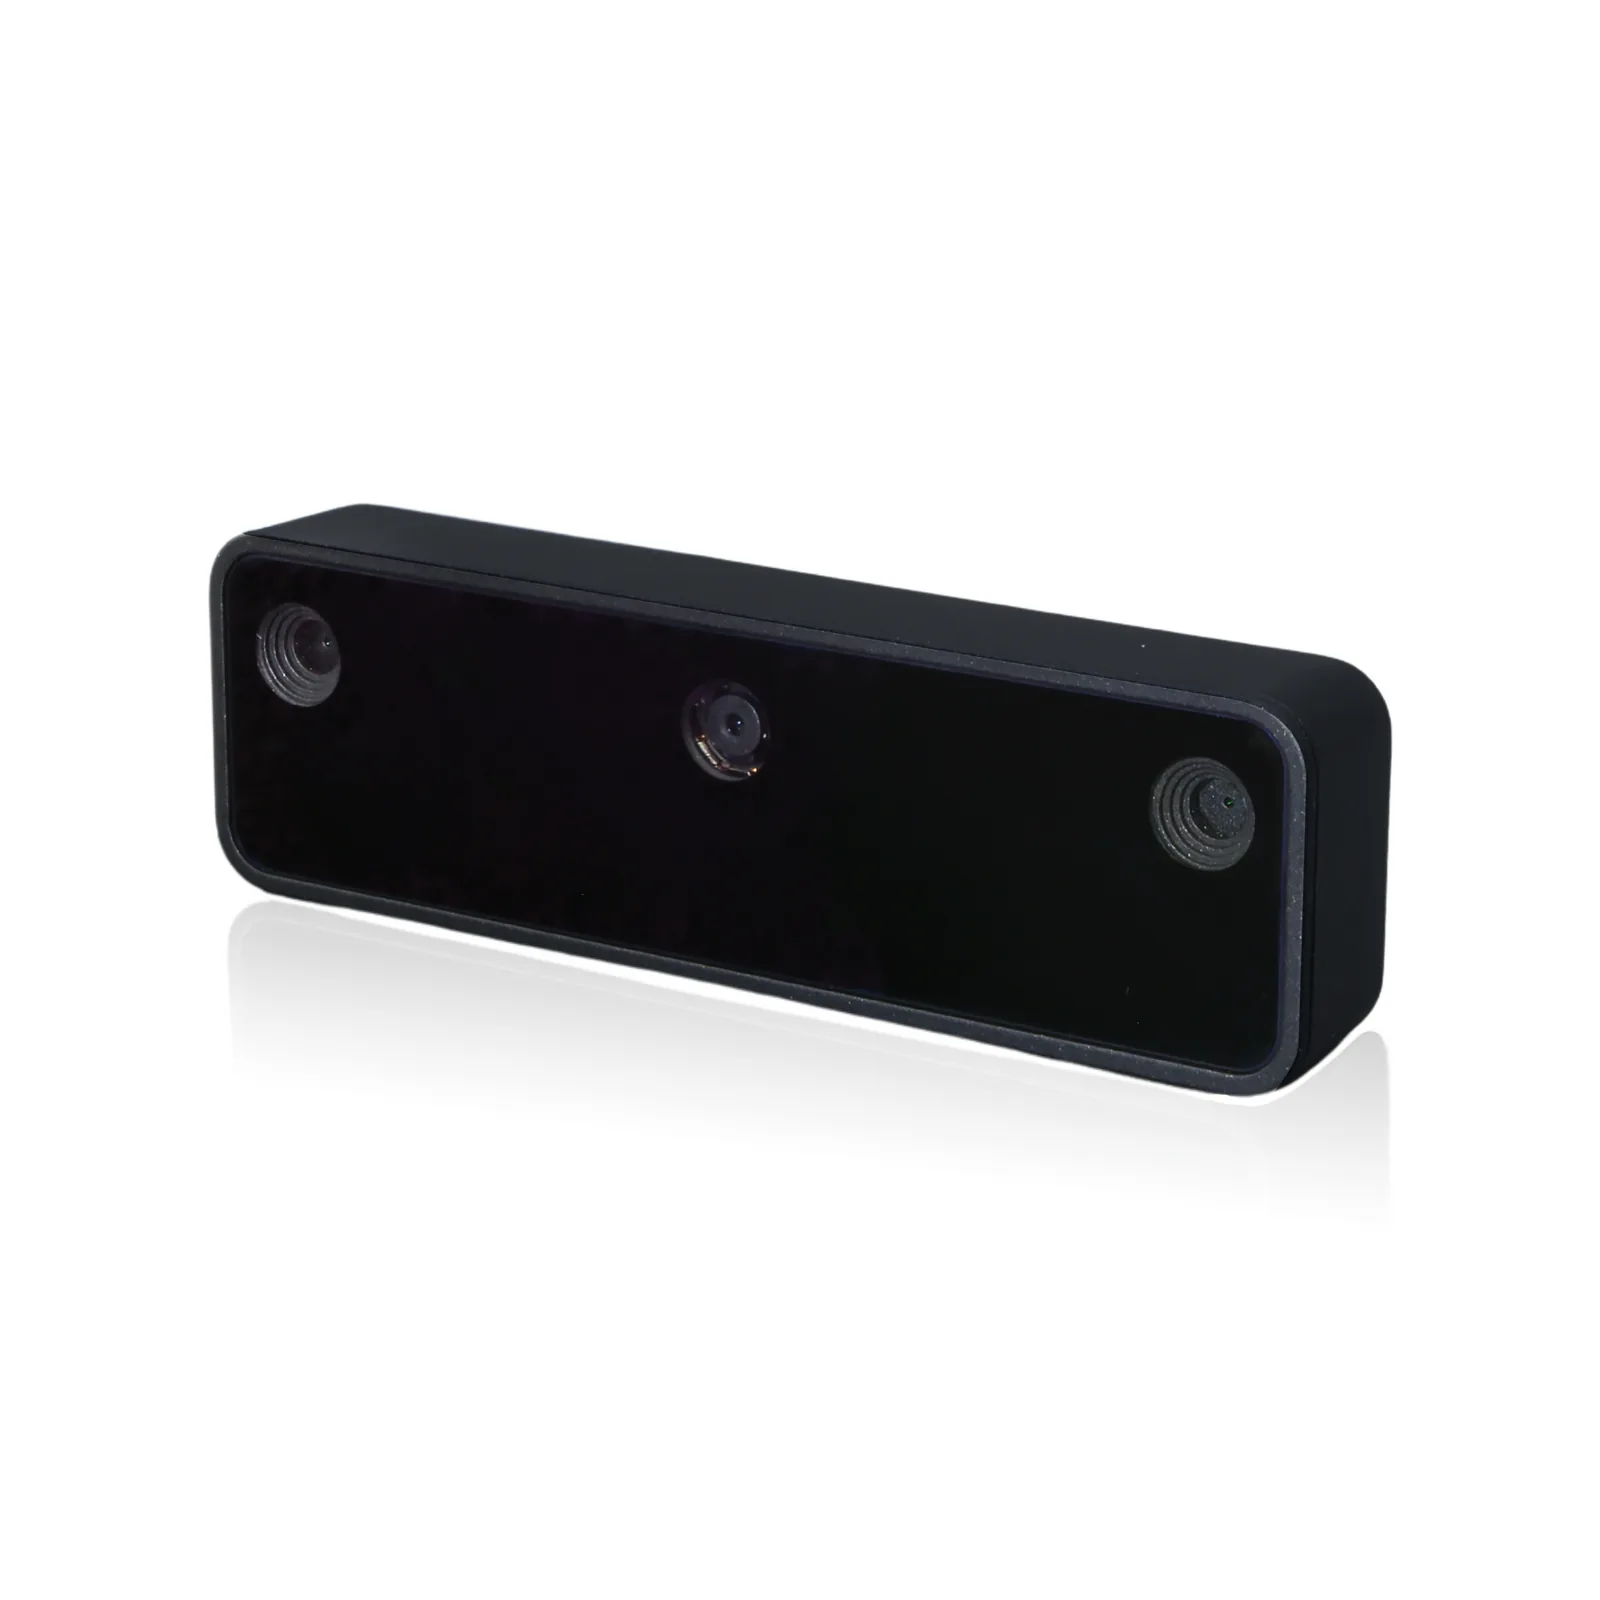
Luxonis OAK-D Lite - Auto Focus to najlżejsza stereoskopowa kamera głębi w rodzinie OAK-D, z procesorem AI i portem USB-C do zasilania i danych. Kamera kolorowa 13 MP z autofokusem ustawia ostrość od 8 cm, więc ten wariant nadaje się do kontroli detali z bliska i pracy przy chwytaku, gdzie zmienia się odległość. Głębia od 40 cm do 8 m, masa 61 g.
Wysyłka paczką w Polsce: 79 zł brutto. Waga z opakowaniem: ok. 0,4 kg. Sprzedaż wyłącznie dla firm i instytucji.
Termin dostawy: ok. 7 dni od potwierdzenia zamówienia.
Inne warianty tego modelu
- Luxonis OAK-D Lite - Fixed Focus - stałe ognisko, ostrość od 50 cm, do pracy przy drganiach
- od 8 cm
- Ostrość RGB
- 0,4-8 m
- Zakres głębi
- 61 g
- Masa

Opis produktu
Luxonis OAK-D Lite w wersji z autofokusem (SKU A00483): centralna kamera kolorowa 13 MP IMX214 - ostrość ustawia elektromagnes, który przesuwa soczewkę, więc kamera wyraźnie widzi przedmioty już od 8 cm; producent poleca ten wariant do obiektów w odległości 8-50 cm, a pozycję ostrości można też ustawić ręcznie w DepthAI.
OAK-D Lite to najlżejsza kamera z rodziny OAK-D: para kamer stereo z global shutter i procesor Luxonis RVC2 o mocy 4 TOPS liczą głębię i uruchamiają sieci neuronowe w samej kamerze. Baza 75 mm daje idealny zakres głębi od 40 cm do 8 m (efektywnie do 20 m), IMU BMI270 mierzy ruch w 6 osiach, a dane i zasilanie płyną jednym kablem USB-C (do 5 W, 61 g).
Obliczenia wykonuje kamera, nie komputer robota. Procesor RVC2 ma 4 TOPS, w tym 1,4 TOPS na sieci neuronowe, i uruchamia dowolny model po konwersji, także własnej architektury. Ten sam układ liczy mapę głębi z filtrowaniem i wyrównaniem do obrazu kolorowego, śledzi obiekty w 2D i 3D, koryguje zniekształcenia obiektywu, przycina i skaluje obraz, wykrywa krawędzie i śledzi cechy, a wideo koduje w H.264, H.265 albo MJPEG (4K przy 30 fps, 1080p przy 60 fps). Do komputera trafiają gotowe wyniki: obiekty z odległością, chmura punktów albo skompresowany strumień.
Producent podaje błąd bezwzględny głębi poniżej 2 % od 40 cm do 3 m, poniżej 4 % do 6 m i poniżej 6 % do 8 m przy rozdzielczości 480P. Najmniejsza odległość pomiaru wynosi około 35 cm, a w trybie rozszerzonej dysparycji około 20 cm. Kamery stereo OV7251 mają global shutter i do 117 fps, więc ruch nie rozmywa obrazu głębi. Wersja z autofokusem lepiej widzi przedmioty z bliska (8-50 cm), a wersję ze stałym ogniskiem producent zaleca tam, gdzie występują silne drgania: na dronach, kosiarkach i pojazdach.
Obudowa jest z aluminium z przednią szybą Gorilla Glass, ma gwint statywowy 1/4" i otwory VESA 75 mm na śruby M4. Producent podaje pracę w temperaturze otoczenia od -20 do 50 °C przy pełnym obciążeniu procesora. W 2022 roku OAK-D Lite zdobyła według producenta nagrodę dla najlepszej kamery przyznawaną przez AI and Vision Alliance.
Budowa i komponenty
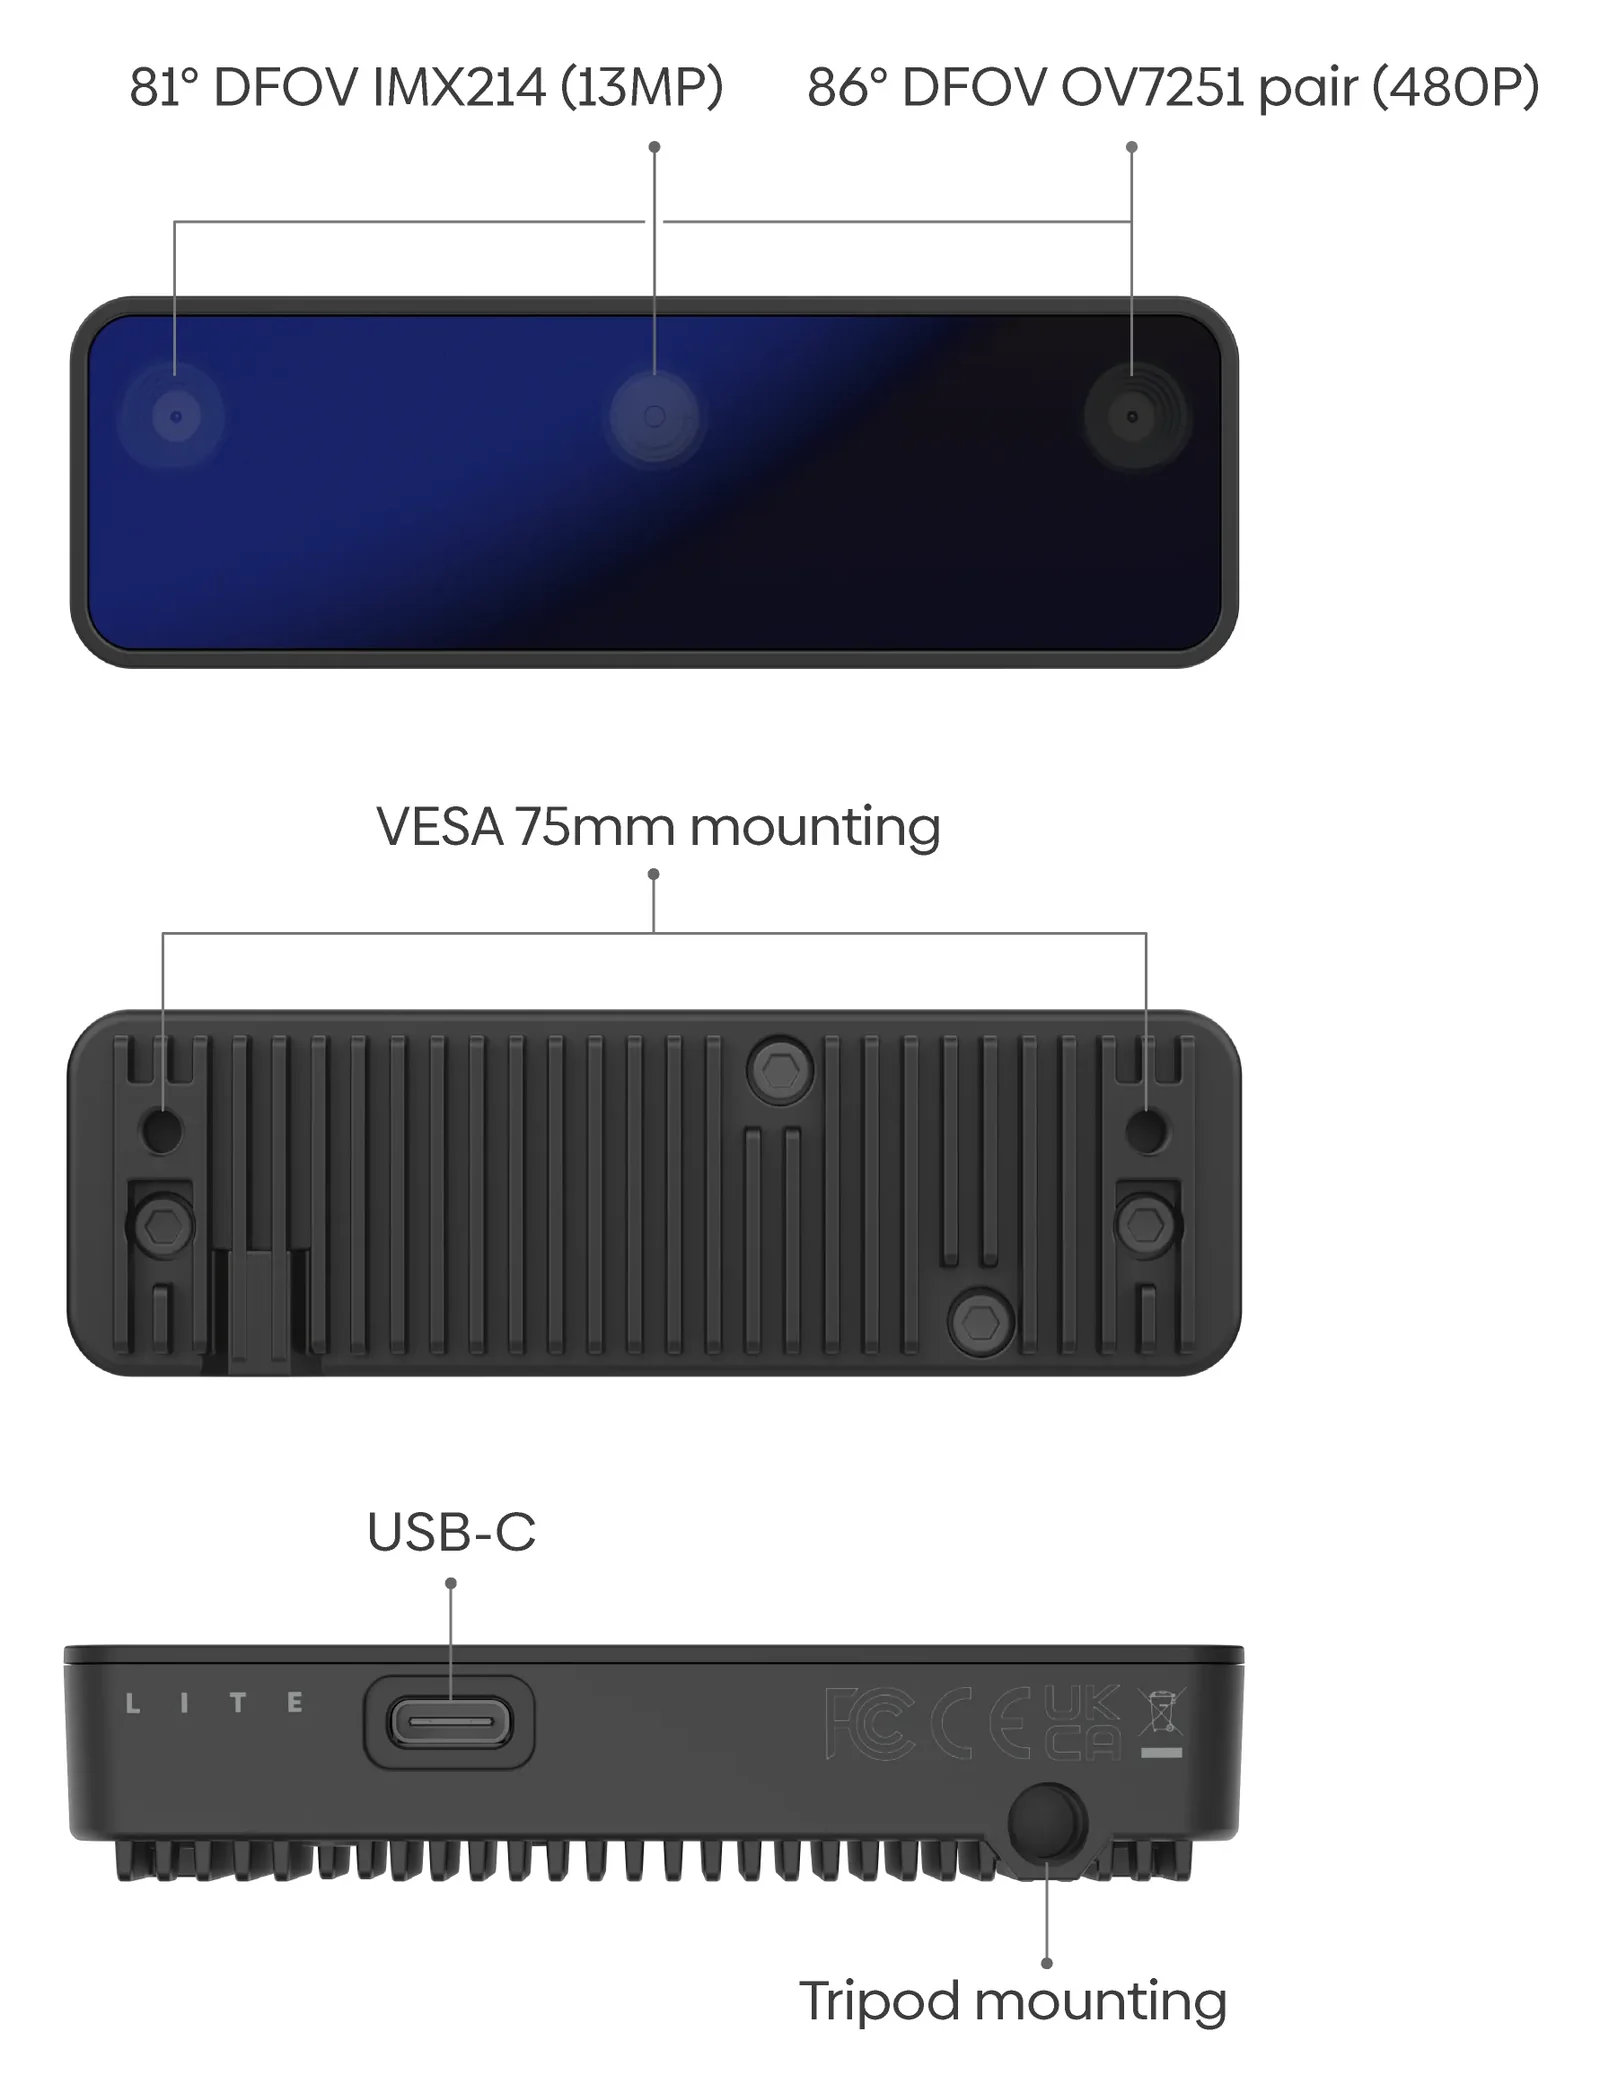
Grafika producenta: przód z kamerą kolorową IMX214 i parą stereo OV7251, tył z otworami VESA 75 mm, spód ze złączem USB-C i gwintem statywowym. Obudowa ma 91 × 28 × 17,5 mm.
Funkcje
AI w kamerze: 4 TOPS
Procesor RVC2 uruchamia detekcję, segmentację i śledzenie obiektów bez obciążania komputera robota; do sieci neuronowych przypada 1,4 TOPS. Animacja producenta: osoba wykryta na mapie głębi, ze współrzędnymi X, Y, Z liczonymi w kamerze OAK.
Głębia stereo 0,4-8 m
Para OV7251 z global shutter i bazą 75 mm; mapa głębi wyrównana do obrazu RGB, błąd poniżej 2 % do 3 m.
Kamera kolorowa 13 MP z autofokusem
IMX214 do 4208 × 3120 i 35 fps, ostrość od 8 cm: wyraźny obraz detali z bliska, także przy zmiennej odległości.
IMU i jedno złącze USB-C
BMI270 w 6 osiach do odometrii i stabilizacji; zasilanie i dane jednym kablem (USB 3.2 Gen 1), do 5 W.
Zastosowania
Obiekty z bliska
Autofokus od 8 cm: kontrola detali na stanowisku, odczyt etykiet i oznaczeń, praca obok chwytaka ramienia, gdzie odległość do przedmiotu się zmienia.
Roboty mobilne i laboratoria ROS
Głębia, detekcja obiektów i IMU z jednej kamery o masie 61 g; komputer pokładowy dostaje gotowe wyniki, a producent udostępnia sterownik ROS (depthai-ros) i bibliotekę DepthAI w C++ i Pythonie.
Stanowiska wizyjne i kontrola
Autofokus od 8 cm pozwala oglądać detale z bliska, a gwint 1/4" i VESA 75 mm ułatwiają montaż nad stołem albo na statywie.
Drony i pojazdy
Wersję ze stałym ogniskiem producent zaleca do pracy przy silnych drganiach; lekka obudowa i pobór do 5 W ułatwiają zabudowę.
Którą OAK-D wybrać
OAK-D Lite: najlżejsza, RGB 13 MP, IMU 6 osi, sama kamera bez kabla. OAK-D S2: RGB 12 MP IMX378, stereo 1 MP, IMU 9 osi, IP66 z kablem skręcanym (osobno). OAK-D Pro: jak S2 plus projektor punktów IR i oświetlacz IR do pracy w ciemności, kabel skręcany i adapter Y w zestawie.
Najważniejsze komponenty
W pełni skonfigurowany model może zawierać:
- Kamera OAK-D LiteModuł z kamerą kolorową 13 MP, parą kamer stereo, IMU i procesorem RVC2. Kabel USB-C trzeba dokupić albo użyć własnego.
Kamery i matryce
OAK-D Lite występuje w dwóch wariantach, które różnią się tylko kamerą kolorową IMX214. W autofokusie elektromagnes przesuwa soczewkę: kamera ostrzy od 8 cm, a producent poleca ją do przedmiotów w odległości 8-50 cm; pozycję ostrości można też ustawić ręcznie w DepthAI. W stałym ognisku soczewka jest zamocowana mechanicznie: ostrość od 50 cm i odporność na silne drgania (drony, kosiarki, pojazdy). Para kamer stereo OV7251 jest w obu wariantach taka sama.
| Parametr | ta karta Autofokus kamera kolorowa, SKU A00483 | Stałe ognisko kamera kolorowa, SKU A00532 | Para stereo kamery głębi, wszystkie warianty |
|---|---|---|---|
| Matryca | IMX214 (PY047) | IMX214 (PY062) | OV7251 (PY013) |
| Pole widzenia DFOV / HFOV / VFOV | 81° / 69° / 54° | 81° / 69° / 54° | 86° / 73° / 58° |
| Rozdzielczość | do 13 MP (4208 × 3120) | do 13 MP (4208 × 3120) | do 480P (640 × 480) |
| Ostrość * | AF: od 8 cm do ∞ | FF: od 50 cm do ∞ | FF: od 6,5 cm do ∞ |
| Maks. liczba klatek | do 35 fps | do 35 fps | do 117 fps |
| Zakres widma | światło widzialne | światło widzialne | światło widzialne |
| Filtr | IR-cut 650 nm | IR-cut 650 nm | IR-cut 650 nm |
| Migawka | rolling shutter | rolling shutter | global shutter |
| Wielkość matrycy | 1/3,1" | 1/3,1" | 1/7,5" |
| Przysłona | F2,2 ± 5 % | F2,2 ± 5 % | F2,0 ± 5 % |
| Ogniskowa efektywna | 3,37 mm | 3,37 mm | 1,24 mm |
| Wielkość piksela | 1,12 µm | 1,12 µm | 3 µm |
* Według producenta obowiązują pewne ograniczenia; szczegóły wyjaśniamy na zapytanie.

Potrzebna inna kamera?
- Luxonis OAK-D S2 - Auto Focus Lepsza matryca: kolor IMX378 12 MP, stereo 1 MP z global shutter, IMU 9 osi.
- Luxonis OAK-D Pro - Auto Focus Słabe światło i gładkie powierzchnie: oświetlacz IR i projektor punktów IR.
Szczegóły techniczne
Procesor RVC2 w kamerze
- 4 TOPS mocy obliczeniowej, w tym 1,4 TOPS na sieci neuronowe
- dowolny model AI, także o własnej architekturze, po konwersji do formatu RVC2
- kodowanie wideo H.264, H.265 i MJPEG: 4K przy 30 fps, 1080p przy 60 fps
- przetwarzanie obrazu: korekcja zniekształceń, skalowanie i przycinanie (ImageManip), wykrywanie krawędzi, śledzenie cech, własne funkcje CV
- głębia stereo z filtrowaniem i post-processingiem, wyrównana do obrazu RGB, z szeroką konfiguracją
- śledzenie obiektów w 2D i 3D (ObjectTracker)
Głębia stereo w liczbach
Zakres i najmniejsza odległość zależą od pola widzenia, rozdzielczości i bazy; dokładność producent podaje dla 480P.
- Baza stereo
- 75 mm (rozstaw kamery lewej i prawej)
- Zakres idealny
- 0,4-8 m
- Zasięg maksymalny
- 20 m
- Najmniejsza odległość (MinZ)
- ok. 35 cm (480P); ok. 20 cm (480P, rozszerzona dysparycja)
- Błąd bezwzględny 0,4-3 m
- poniżej 2 %
- Błąd bezwzględny 3-6 m
- poniżej 4 %
- Błąd bezwzględny 6-8 m
- poniżej 6 %
Zasilanie i pobór mocy
Większość energii pobiera procesor RVC2. Niższa liczba klatek w całym potoku odciąża podsystemy i zmniejsza pobór mocy.
- Złącze
- USB-C, USB 3.2 Gen 1 (5 Gb/s): zasilanie i dane
- Praca podstawowa i strumienie kamer
- 2,5-3 W
- Podsystem AI
- do 1 W
- Głębia stereo
- do 0,5 W
- Koder wideo
- do 0,5 W
- Razem, wszystkie funkcje na 100 %
- do ok. 5 W
Warunki pracy
- temperatura otoczenia od -20 do 50 °C przy pełnym obciążeniu procesora
- klasyfikacja eksportowa USA: EAR99
Obudowa i montaż
- Materiał
- aluminium, przednia szyba Gorilla Glass
- Mocowanie
- gwint statywowy 1/4"; VESA 75 mm, śruby M4
- Wymiary
- 91 × 28 × 17,5 mm
- Masa
- 61 g
IMU
BMI270, 6 osi: akcelerometr i żyroskop. Dane odczytuje węzeł IMU w DepthAI, na przykład do odometrii i stabilizacji obrazu.
Funkcje DepthAI i zgodność
Według grafiki producenta: funkcje tego modelu i funkcje wspólne dla wszystkich kamer OAK.
- głębia stereo
- śledzenie obiektów w 3D
- lokalizacja obiektów w 3D (współrzędne X, Y, Z)
- dane z IMU (BMI270, 6 osi)
- inferencja sieci neuronowych
- korekcja zniekształceń (warp, dewarp)
- śledzenie obiektów
- kodowanie H.264 i H.265
- kodowanie MJPEG
- śledzenie cech
- szacowanie ruchu
- zoom podążający za ruchem
- wykrywanie narożników
- Python (DepthAI)
- klasa USB Video (UVC)
- pełna zgodność z OpenVINO
Specyfikacja
| Typ | kamera głębi stereo z kamerą RGB, IMU i procesorem AI (rodzina OAK, platforma RVC2) |
| Warianty modelu | A00483 - ta karta; inne warianty (osobne karty): A00532 (Stałe ognisko) |
| Wydajność AI | procesor Luxonis RVC2: 4 TOPS, w tym 1,4 TOPS na sieci neuronowe; dowolny model po konwersji |
| Technologia głębi | stereo pasywne liczone w kamerze; filtrowanie, post-processing, wyrównanie głębi do RGB |
| Baza stereo | 75 mm |
| Zasięg pomiaru | idealnie 0,4-8 m; maksymalnie do 20 m (producent) |
| Minimalna odległość pomiaru | ok. 35 cm (480P); ok. 20 cm (480P, rozszerzona dysparycja) |
| Dokładność | błąd bezwzględny poniżej 2 % (0,4-3 m), 4 % (3-6 m), 6 % (6-8 m) przy 480P |
| Imagery głębi | 2 × OV7251 (PY013), global shutter, 640 × 480 do 117 fps, pole 86° / 73° / 58° (DFOV / HFOV / VFOV), ostrość od 6,5 cm, 1/7,5", F2,0, f = 1,24 mm, piksel 3 µm, filtr IR-cut 650 nm |
| Sensor RGB | IMX214 (PY047) z autofokusem: 13 MP (4208 × 3120) do 35 fps, ostrość od 8 cm, rolling shutter, pole 81° / 69° / 54°, 1/3,1", F2,2, f = 3,37 mm, piksel 1,12 µm, filtr IR-cut 650 nm |
| Kodowanie wideo | H.264, H.265, MJPEG; 4K przy 30 fps, 1080p przy 60 fps |
| Oprogramowanie | DepthAI (C++ i Python): ImageManip (korekcja zniekształceń, skalowanie, przycinanie), wykrywanie krawędzi, śledzenie cech, ObjectTracker 2D i 3D; sterownik ROS producenta (depthai-ros) |
| Jednostka IMU | BMI270, 6 osi (akcelerometr i żyroskop) |
| Interfejs danych | USB-C, USB 3.2 Gen 1 (5 Gb/s); zasilanie i dane jednym kablem; praca także z USB 2 |
| Pobór mocy | do ok. 5 W (strumienie kamer 2,5-3 W, AI do 1 W, głębia do 0,5 W, kodowanie do 0,5 W) |
| Montaż | gwint statywowy 1/4"; VESA 75 mm, śruby M4 |
| Obudowa | aluminium, przednia szyba Gorilla Glass |
| Wymiary | 91 × 28 × 17,5 mm |
| Masa | 61 g |
| Temperatura pracy | -20 do 50 °C (otoczenie, pełne obciążenie procesora) |
| Zawartość zestawu | kamera OAK-D Lite; kabel USB nie wchodzi w skład zestawu |
| Certyfikacja | CE (certyfikat producenta) |
| Klasyfikacja eksportowa (USA) | EAR99 |
Pliki do pobrania
- OAK-D Lite - karta katalogowa (EN, PDF)PDF producenta
Specyfikacja, rysunki wymiarowe i złącza.
- OAK-D Lite - dokumentacja producentaStrona producenta
Specyfikacja, przewodnik uruchomienia i przykłady.
- OAK-D Lite - modele 3D (GitHub producenta)Pliki producenta
Pliki do projektowania mocowań i obudów.
- Certyfikat CE (PDF)PDF producenta
Deklaracja zgodności producenta.
- DepthAI - dokumentacja oprogramowaniaStrona producenta
Biblioteka producenta w C++ i Pythonie: głębia, sieci neuronowe, przykłady.
- depthai-ros - sterownik ROS (GitHub producenta)Kod źródłowy producenta
Węzły ROS dla kamer OAK.
Wysyłka
Kamerę zamawiamy u producenta po potwierdzeniu zamówienia. Producent podaje dostawę w UE w 2-5 dni roboczych od wysyłki; termin dostawy potwierdzamy w proformie. Kamera waży 61 g.
Wysyłka paczką w Polsce: 79 zł brutto.
Termin dostawy: ok. 7 dni od potwierdzenia zamówienia. Wiążący termin podajemy w potwierdzeniu zamówienia.