
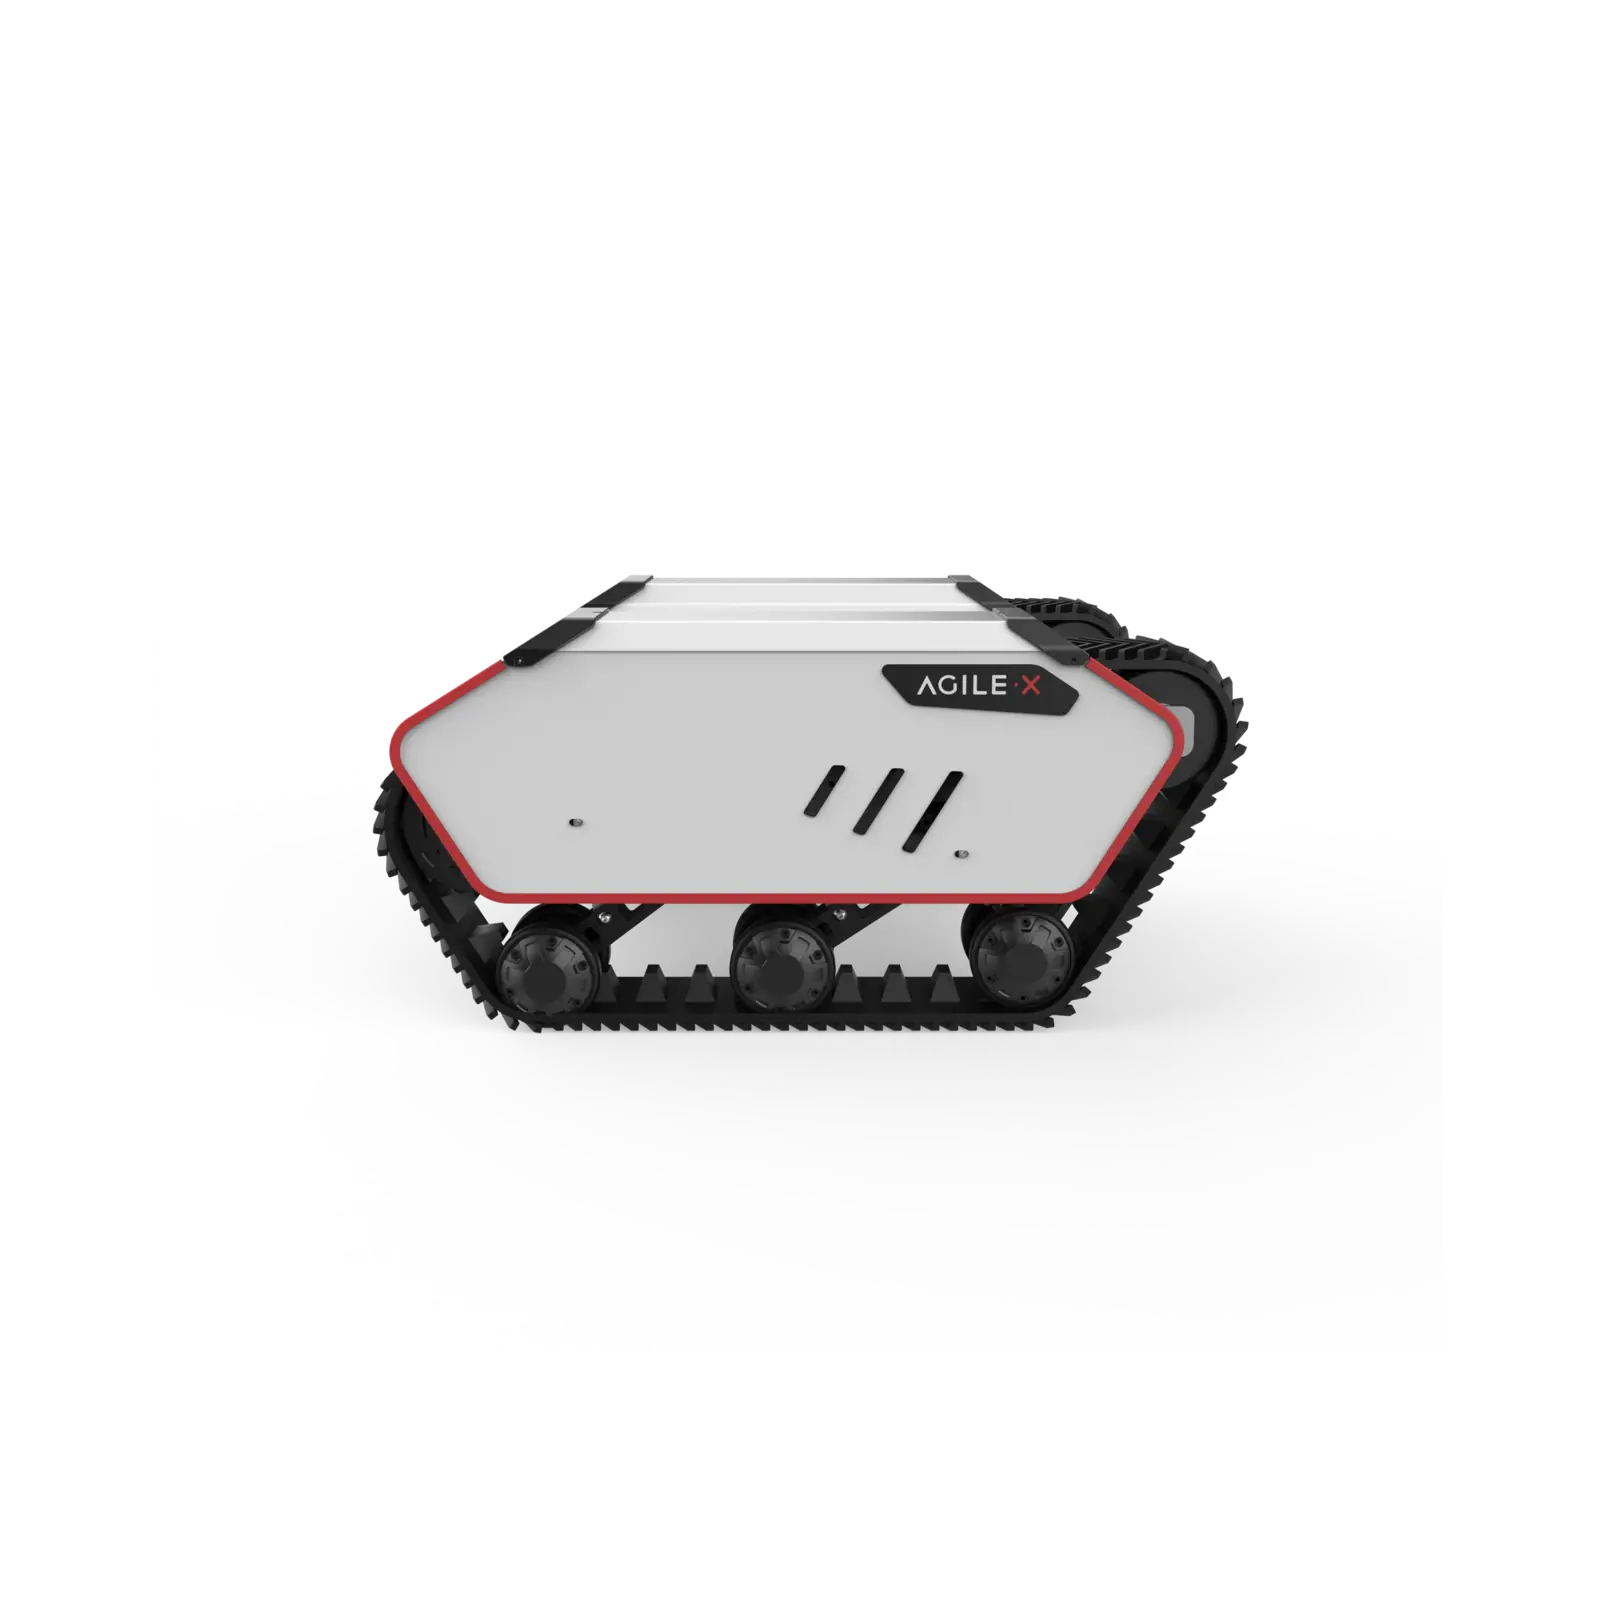
BUNKER MINI 2.0 Robot mobilny, robot gąsienicowy AgileX
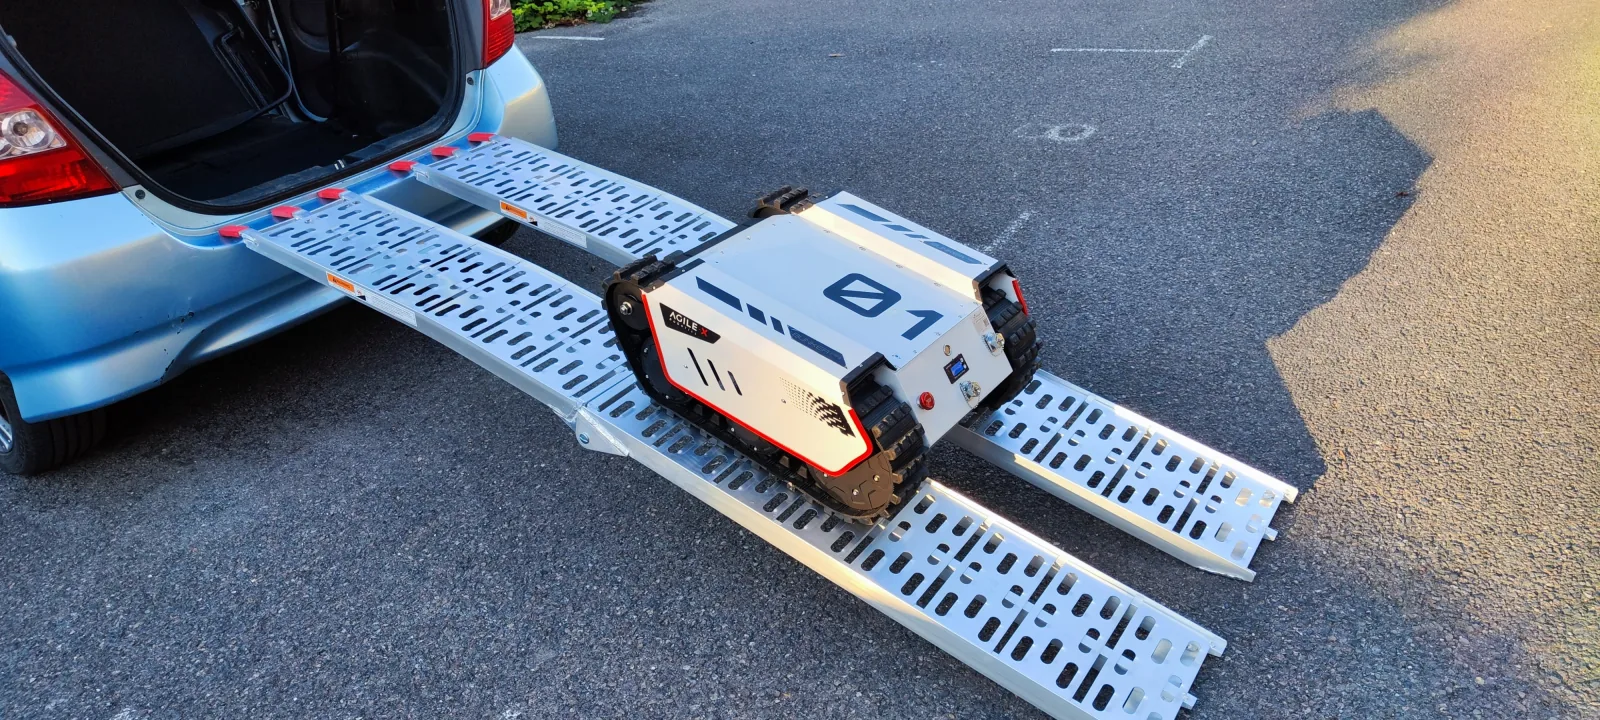
BUNKER MINI 2.0 łączy kompaktowe wymiary z przyczepnością platformy gąsienicowej. Został zaprojektowany do pracy w terenie, w ograniczonej przestrzeni oraz w środowisku narażonym na pył i wodę. Ładowność do 25 kg pozwala zbudować na jego bazie robota inspekcyjnego, pomiarowego, badawczego lub lekkiego manipulatora mobilnego.
Dwa silniki prądu stałego o mocy 250 W napędzają gąsienice niezależnie. Platforma może obracać się w miejscu, pokonywać podjazdy do 30 stopni i przeszkody do 120 mm. Stopień ochrony IP67, interfejs CAN oraz wyjście zasilania dla urządzeń zewnętrznych tworzą solidną podstawę do integracji czujników i komputera sterującego.
Wysyłka liczona od wagi z opakowaniem (120 kg). Sprzedaż wyłącznie dla firm i instytucji.
- 25 kg
- ŁADOWNOŚĆ
- 1,5 h
- NOMINALNY CZAS PRACY
- 1,0 m/s
- PRĘDKOŚĆ MAKSYMALNA
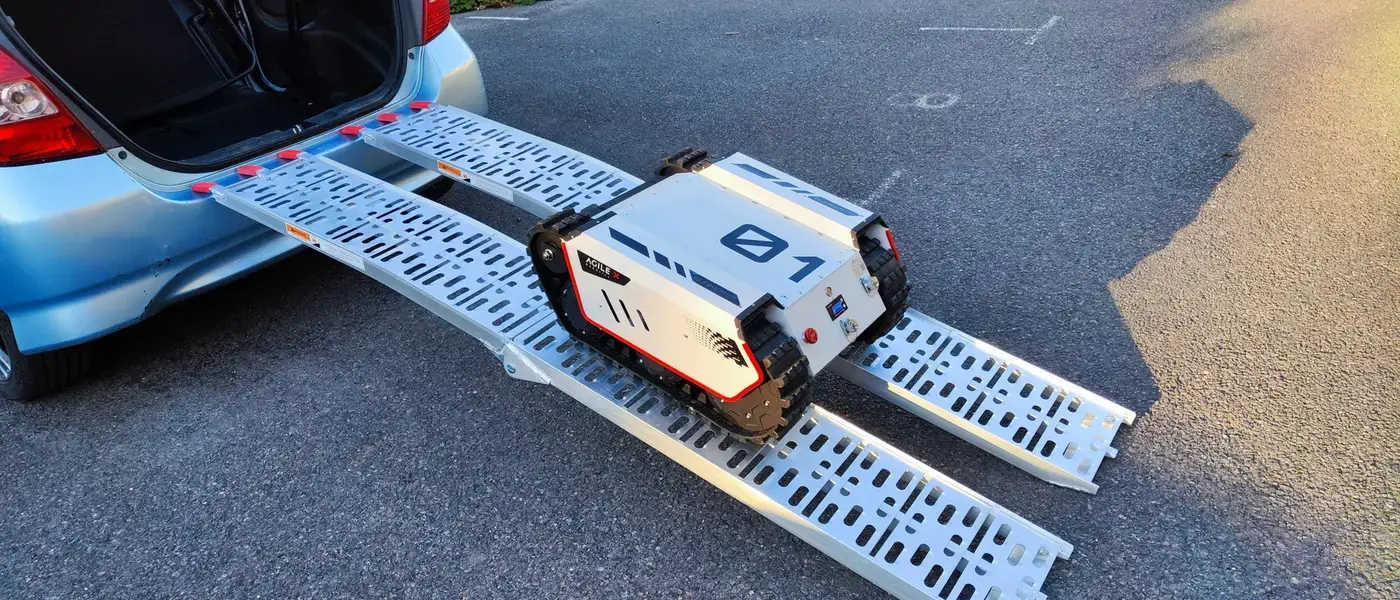
KOMPAKTOWA PLATFORMA GĄSIENICOWA DO INSPEKCJI I PRACY TERENOWEJ

Opis produktu
BUNKER MINI 2.0 to najmniejsza platforma gąsienicowa AgileX: 690 × 570 × 335 mm i 56 kg masy własnej, a mimo to nośność 25 kg i obudowa o stopniu ochrony IP67. Dwa niezależne napędy gąsienic po 250 W pozwalają obracać się w miejscu i wjeżdżać na podjazdy do 30°, a przeszkody do 120 mm nie wymagają objazdu. Akumulator 24 V 30 Ah daje 1,5 h pracy przy pełnym obciążeniu i do 8 h przy lekkim, z zasięgiem do 14 km.
Platforma jest bazą do budowy robota, nie gotowym robotem: na profilach T-slot montuje się lidar, kamerę, GNSS, IMU lub lekkie ramię, a sterowanie odbywa się przez CAN z komputera nadrzędnego (otwarte SDK, pakiety ROS 1 i ROS 2). Tylne złącze zasila urządzenia dodatkowe napięciem 24 V. Ta sama platforma może być robotem inspekcyjnym w kanale technicznym, nośnikiem aparatury w terenie albo stanowiskiem dydaktycznym w laboratorium.
Budowa i komponenty
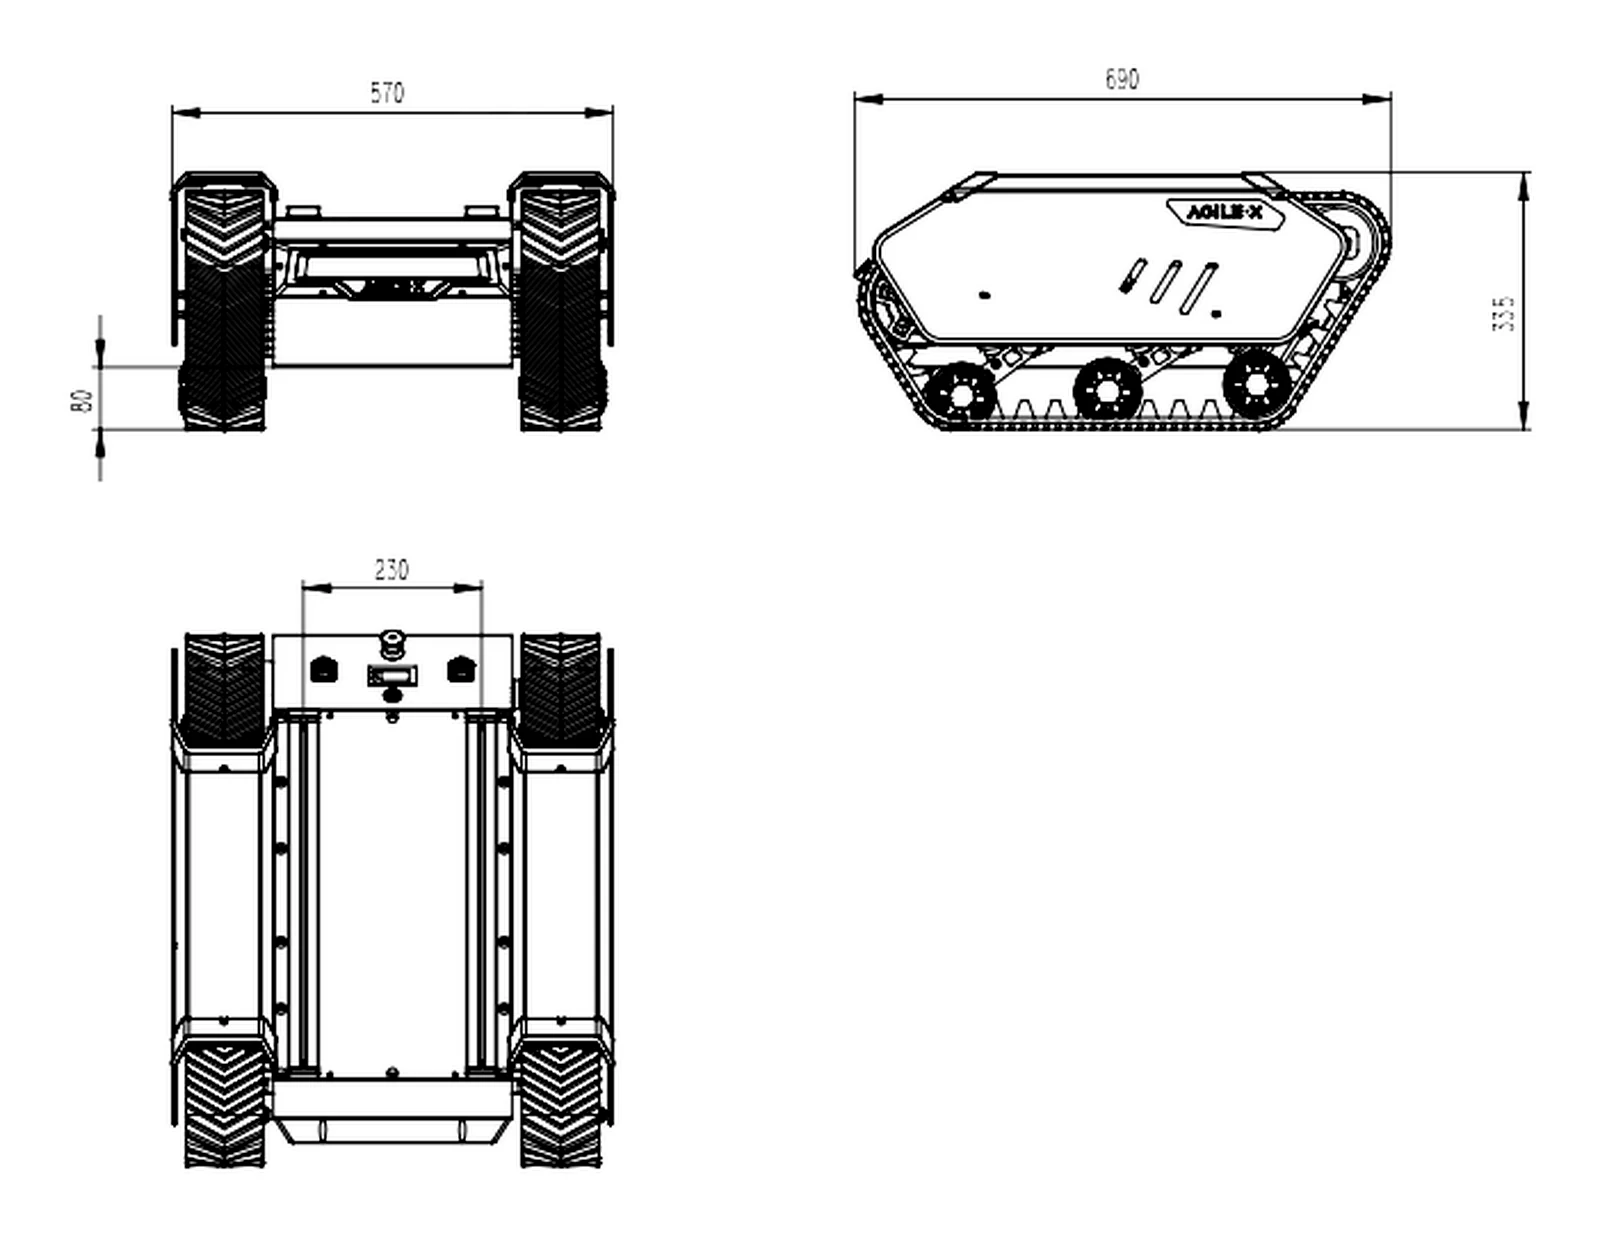
Budowa platformy
Konstrukcja ma wymiary 690 x 570 x 335 mm i masę około 56 kg. Dwa silniki 250 W realizują skręt różnicowy. Akumulator 30 Ah zasila platformę, a tylne złącze udostępnia zasilanie 24 V oraz CAN dla nadbudowy.
Funkcje
Trakcja i ochrona środowiskowa
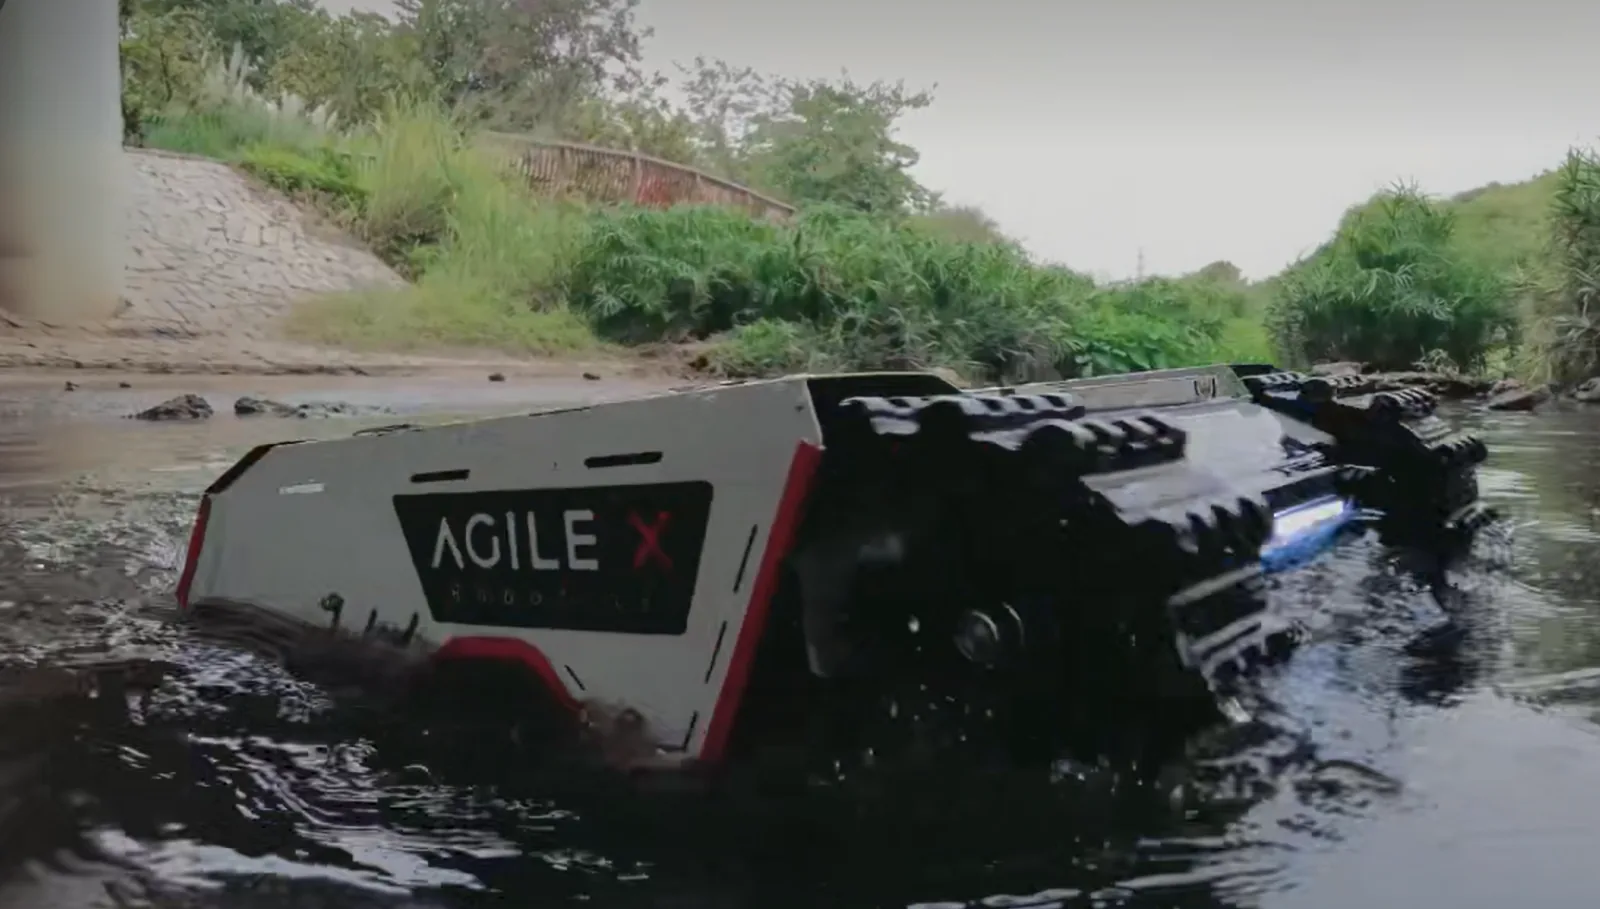
Gąsienicowy układ jezdny pomaga poruszać się po nawierzchniach, na których małe koła mogłyby tracić przyczepność. Stopień ochrony IP67 zabezpiecza bazową platformę przed pyłem i wodą zgodnie z warunkami normy.
Duża ładowność w małej obudowie
Ładowność 25 kg daje przestrzeń na czujniki, komputer, zasilanie pomocnicze i lekkie ramię bez budowania dużej platformy.
Zwrotność
Niezależne sterowanie gąsienicami pozwala zawracać w miejscu. Robot może precyzyjnie ustawić czujnik lub manipulator względem badanego obiektu.
Rozbudowa i sterowanie
Interfejs CAN, otwarte SDK i pakiety ROS pozwalają sterować platformą z komputera nadrzędnego. Zewnętrzne złącze może zasilać urządzenia dodatkowe napięciem z zakresu 24-29 V, przy zachowaniu limitów prądowych producenta.
Zastosowania
Inspekcje w ciasnych przestrzeniach
Szerokość 570 mm i obrót w miejscu pozwalają prowadzić pomiary w korytarzach technicznych, tunelach, magazynach i obiektach infrastruktury.
Badania terenowe
Na górnej platformie można zamontować lidar, kamerę, GNSS, IMU lub aparaturę środowiskową. Gąsienice zapewniają trakcję na gruncie, żwirze i nierównych nawierzchniach.
Mobilny manipulator
Ładowność 25 kg umożliwia instalację lekkiego ramienia wraz z komputerem i czujnikami. BUNKER MINI może służyć jako baza do badań nad manipulacją mobilną.
Najważniejsze komponenty
W pełni skonfigurowany model może zawierać:
- platformę BUNKER MINI 2.0
- akumulator 30 Ah i ładowarkę
- moduł USB-CAN
- zdalne sterowanie FS, jako wyposażenie opcjonalne
- lidar, kamerę RGB-D, GNSS i IMU
- komputer NVIDIA Jetson lub komputer przemysłowy
- lekkie ramię robotyczne
Specyfikacja
| Wymiary | 690 x 570 x 335 mm |
| Masa własna | 56 kg |
| Ładowność | 25 kg |
| Akumulator | 24 V 30 Ah |
| Napęd | 2 x 250 W, silniki DC, przełożenie 19,7:1, enkodery magnetyczne 1024 |
| Układ jezdny | różnicowy napęd gąsienicowy, gąsienice o szerokości 100 mm |
| Prędkość maksymalna | 1,0 m/s |
| Nominalny czas pracy | 1,5 h |
| Maksymalny czas pracy | do 8 h |
| Zasięg | do 14 km |
| Czas ładowania | około 3 h |
| Maksymalny podjazd | 30 stopni |
| Pokonywana przeszkoda | do 120 mm |
| Stopień ochrony | IP67 |
| Temperatura pracy | od -10 do 40 stopni C |
| Interfejs komunikacyjny | CAN 2.0B, 500 kbit/s; pilot 2,4 GHz (opcja, zasięg do 200 m) |
| Gwarancja | 12 miesięcy |
| Prześwit | 80 mm (wysokość podwozia nad podłożem wg rysunku producenta) |
| Zasilanie | wyjście dla nadbudowy 24-29 V, do 10 A (240 W), złącze lotnicze 4-pin z CAN |
Pliki do pobrania
- BUNKER MINI 2.0 - instrukcja użytkownika (EN, PDF)PDF
Oficjalna instrukcja producenta: uruchomienie, złącza, protokół CAN, parametry i konserwacja.
- Download Center AgileXStrona producenta
Instrukcje obsługi produktów AgileX w jednym miejscu u producenta.
Wysyłka
Koszt i sposób wysyłki ustalamy indywidualnie na podstawie konfiguracji, opakowania transportowego i miejsca dostawy.