
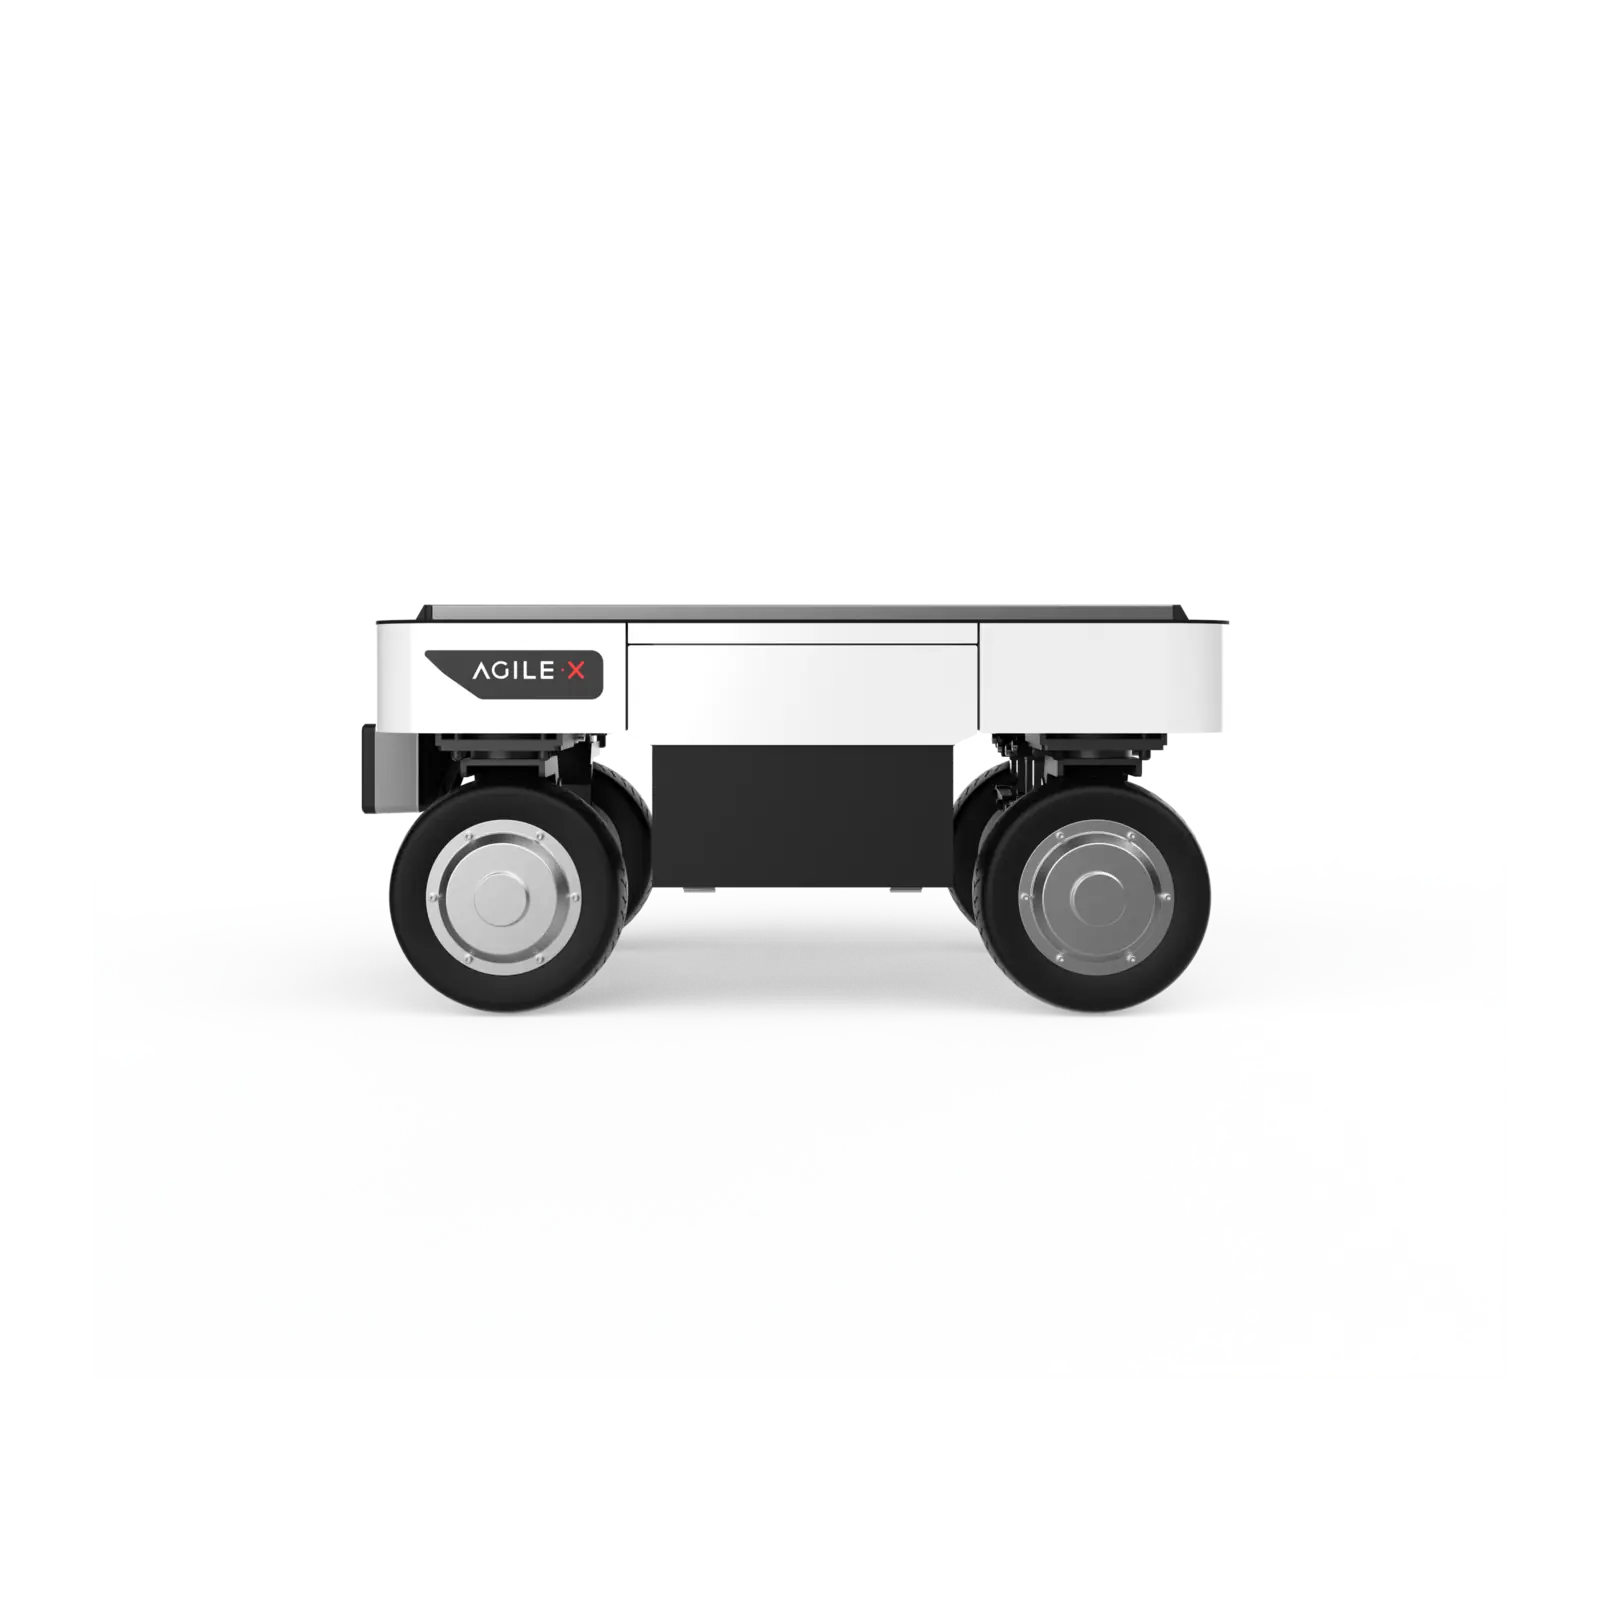
RANGER MINI 3.0 Robot mobilny, robot kołowy AgileX
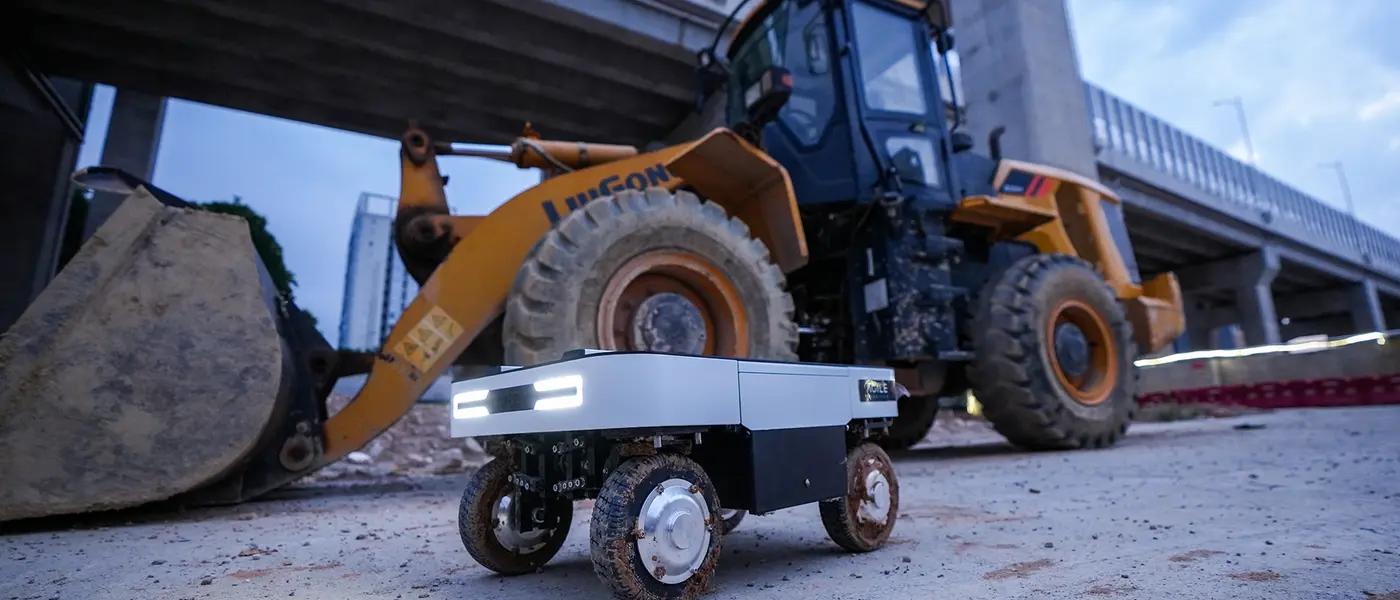
RANGER MINI 3.0 to kompaktowa platforma przemysłowa z niezależnym napędem i skrętem wszystkich czterech kół. Może poruszać się jak pojazd ze skrętem Ackermanna, obracać się w miejscu oraz jechać bocznie. Dzięki temu sprawnie manewruje w halach, laboratoriach i między stanowiskami, a jednocześnie zachowuje mobilność na nawierzchniach zewnętrznych.
Aktualna karta producenta podaje ładowność do 120 kg, czas pracy 6 h i prędkość 2 m/s. Niezależne zawieszenie, hamulec elektroniczny, stopień ochrony IP54 oraz CAN tworzą bazę do transportu, inspekcji, autonomicznej nawigacji i manipulacji mobilnej.
Wysyłka liczona od wagi z opakowaniem (95 kg). Sprzedaż wyłącznie dla firm i instytucji.
- 120 kg
- ŁADOWNOŚĆ
- 6 h
- CZAS PRACY
- 2,0 m/s
- PRĘDKOŚĆ MAKSYMALNA
KOMPAKTOWA PLATFORMA WSZECHKIERUNKOWA DO ZASTOSOWAŃ PRZEMYSŁOWYCH
Opis produktu
RANGER MINI 3.0 to kompaktowa wersja platformy z niezależnym skrętem: 720 × 500 × 345 mm, 75 kg masy własnej i 120 kg ładowności. Cztery silniki napędowe po 350 W i cztery silniki skrętu po 100 W pozwalają jeździć jak pojazd ze skrętem Ackermanna, obracać się w miejscu (promień 0 mm) i przemieszczać bocznie z prędkością do 2 m/s. Niezależne zawieszenie i prześwit 105 mm radzą sobie ze szczelinami do 120 mm i podjazdami do 15° przy obciążeniu 25 kg - w halach, laboratoriach i na utwardzonych nawierzchniach zewnętrznych.
Akumulator LiFePO4 48 V 24 Ah daje około 6 h pracy i do 35 km zasięgu, a wymienia się go w kilka chwil, więc robot może pracować na zmiany. Hamulec elektroniczny, stopień ochrony IP54 i zakres temperatur od -10 do 40 °C odpowiadają warunkom przemysłowym. Sterowanie przez CAN z komputera nadrzędnego (otwarte SDK, ROS), profile aluminiowe i zasilanie urządzeń zewnętrznych pozwalają zbudować z niej wózek logistyczny, robota inspekcyjnego albo bazę pod jedno lub dwa ramiona.
Budowa i komponenty
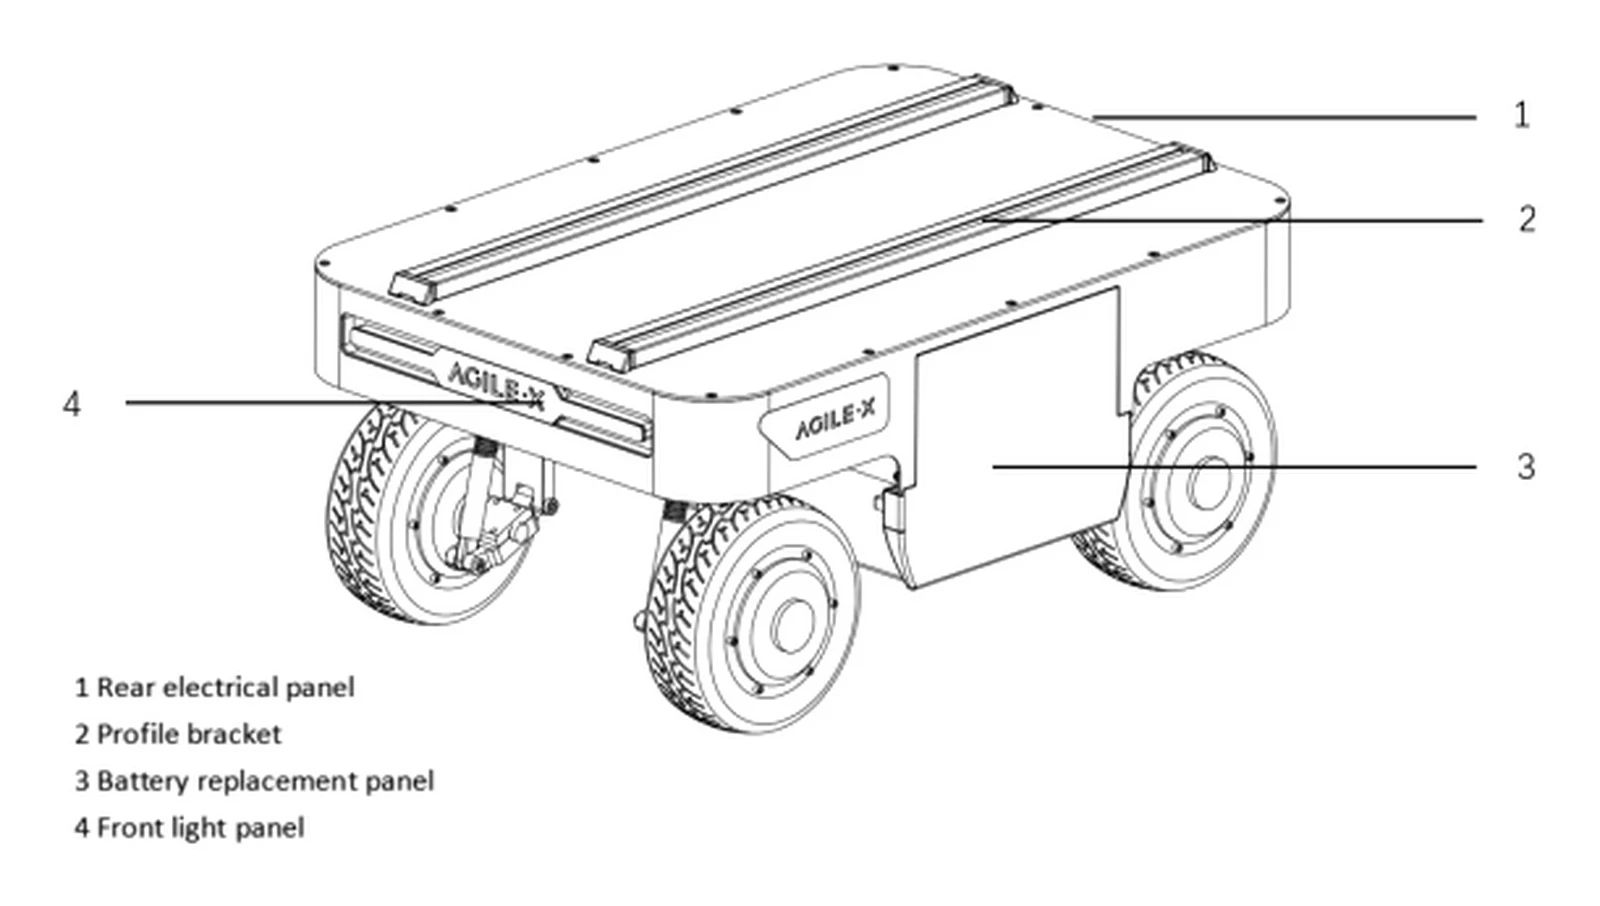
Budowa platformy
Cztery silniki napędowe 350 W oraz cztery silniki skrętu 100 W sterują każdym kołem niezależnie. Akumulator LiFePO4 48 V 24 Ah można szybko wymienić, a interfejs CAN udostępnia dane i sterowanie komputerowi nadrzędnemu.
Funkcje
Mobilność w wielu trybach
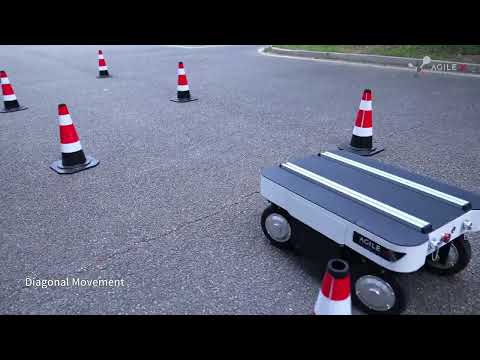
Platforma obsługuje jazdę w trybie Ackermanna, obrót w miejscu i ruch boczny. Minimalny promień skrętu w trybie obrotu wynosi 0 mm.
Niezależne zawieszenie
Każde koło reaguje na nierówności niezależnie, co poprawia stabilność nadbudowy i kontakt z podłożem.
Szybka wymiana akumulatora
Wymienny moduł baterii pozwala ograniczyć przestoje podczas pracy zmianowej.
Rozbudowa
Profile aluminiowe, zasilanie urządzeń zewnętrznych i CAN ułatwiają integrację sensorów, ramion i komputera.
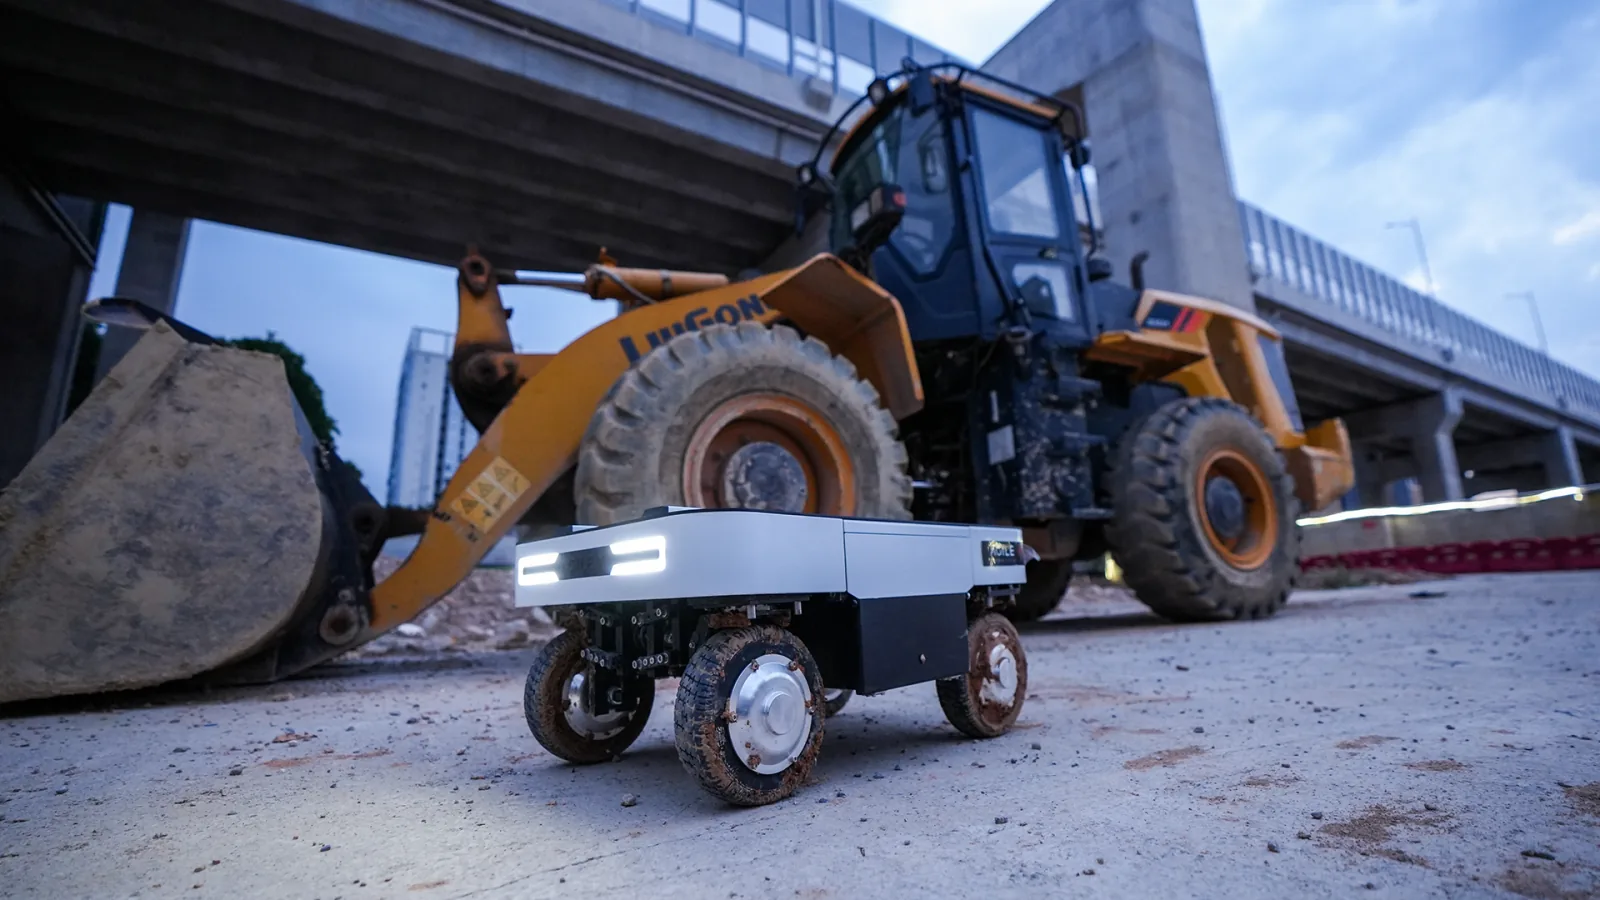
Zastosowania
Elastyczna logistyka
Jazda boczna i obrót w miejscu ułatwiają podjazd do regałów, maszyn i stanowisk bez wykonywania szerokich manewrów.
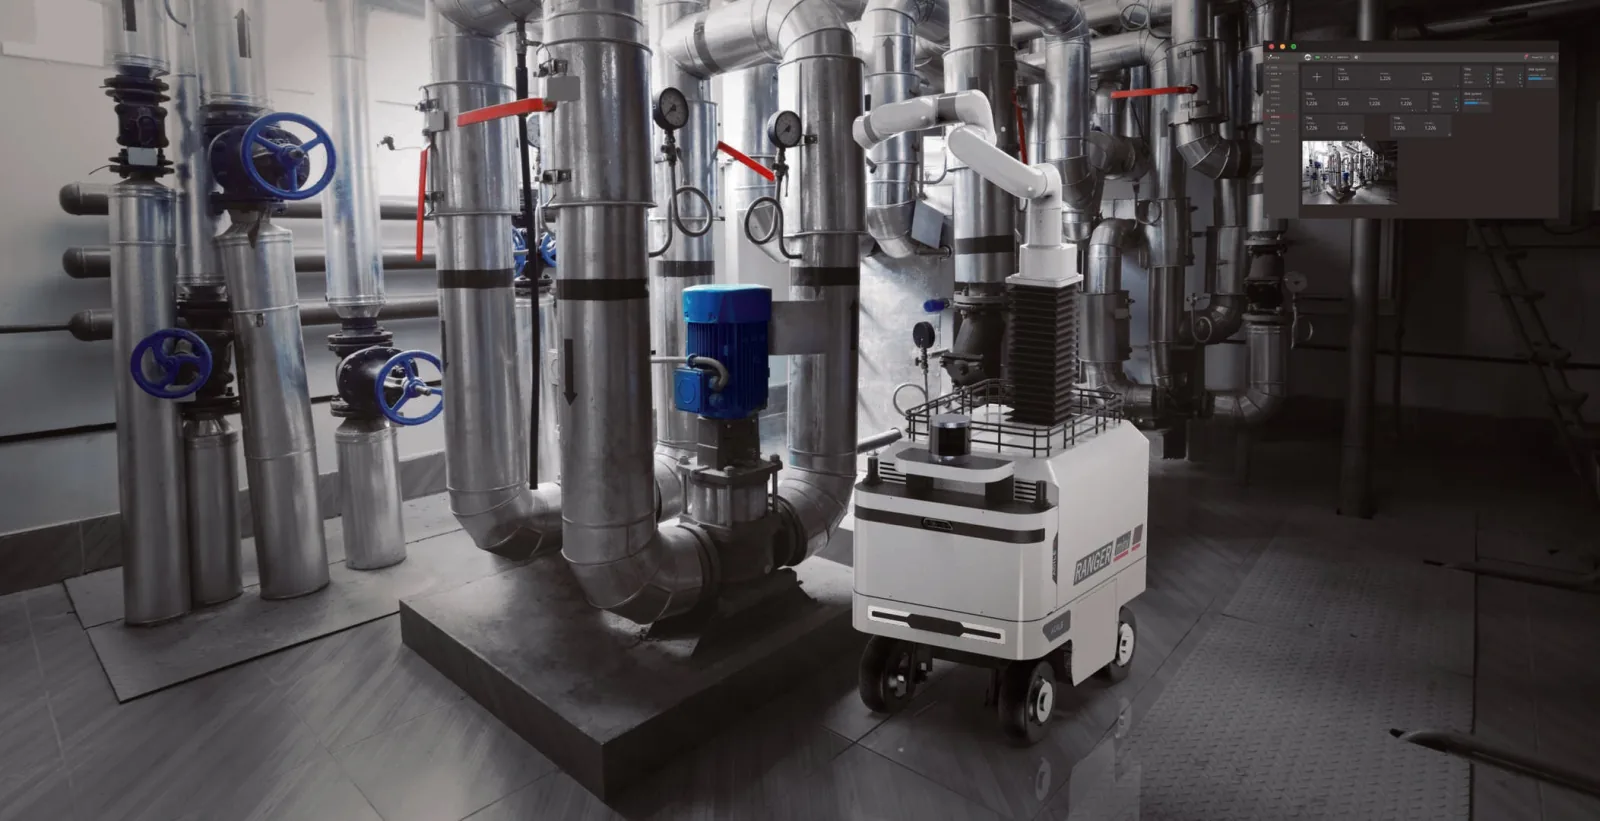
Robot inspekcyjny
Na profilach montażowych można zainstalować lidar, kamery, czujniki i komputer do autonomicznego patrolowania.
Mobilny manipulator
Stabilna baza i wysoka ładowność umożliwiają montaż jednego lub dwóch ramion wraz z systemem wizyjnym.
Najważniejsze komponenty
W pełni skonfigurowany model może zawierać:
- platformę RANGER MINI 3.0
- akumulator LiFePO4 48 V 24 Ah i ładowarkę
- moduł USB-CAN
- zdalne sterowanie FS, jako wyposażenie opcjonalne
- lidar, kamery RGB-D, GNSS i IMU
- komputer NVIDIA Jetson lub IPC
- ramię robotyczne albo moduł transportowy
Specyfikacja
| Wymiary | 720 x 500 x 345 mm |
| Masa własna | 75 kg |
| Ładowność | 120 kg |
| Akumulator | LiFePO4, 48 V 24 Ah |
| Napęd | 4 x 350 W, przełożenie 1:4,428, enkodery |
| Napęd skrętu | 4 x 100 W, przełożenie 1:51, podwójne enkodery |
| Układ skrętu | niezależny skręt czterech kół |
| Prędkość maksymalna | 2,0 m/s |
| Czas pracy | około 6 h |
| Zasięg | do 35 km |
| Czas ładowania | około 1,5 h |
| Maksymalny podjazd | 15 stopni przy obciążeniu 25 kg |
| Pokonywana szczelina | do 120 mm |
| Prześwit | 105 mm |
| Stopień ochrony | IP54 |
| Temperatura pracy | od -10 do 40 stopni C |
| Interfejs komunikacyjny | CAN 2.0B, 500 kbit/s; pilot 2,4 GHz (zasięg do 100 m) |
| Gwarancja | 12 miesięcy |
| Układ jezdny | skręt czterech kół; rozstaw osi 494 mm, rozstaw kół 364 mm; niezależne zawieszenie; opony pełne; hamulec elektroniczny |
| Zasilanie | wyjście dla nadbudowy 46-50 V, do 15 A (720 W), złącze lotnicze 4-pin z CAN; ładowarka 10 A w zestawie |
| Minimalny promień skrętu | 0 mm (obrót w miejscu); 810 mm w trybie Ackermanna; jazda ukośna i boczna przy skręcie kół do 90° |
Pliki do pobrania
- RANGER MINI 3.0 - instrukcja użytkownika (EN, PDF)PDF
Oficjalna instrukcja producenta: uruchomienie, złącza, protokół CAN, parametry i konserwacja.
- Download Center AgileXStrona producenta
Instrukcje obsługi produktów AgileX w jednym miejscu u producenta.
Wysyłka
Koszt i sposób transportu ustalamy indywidualnie na podstawie konfiguracji i miejsca dostawy.