
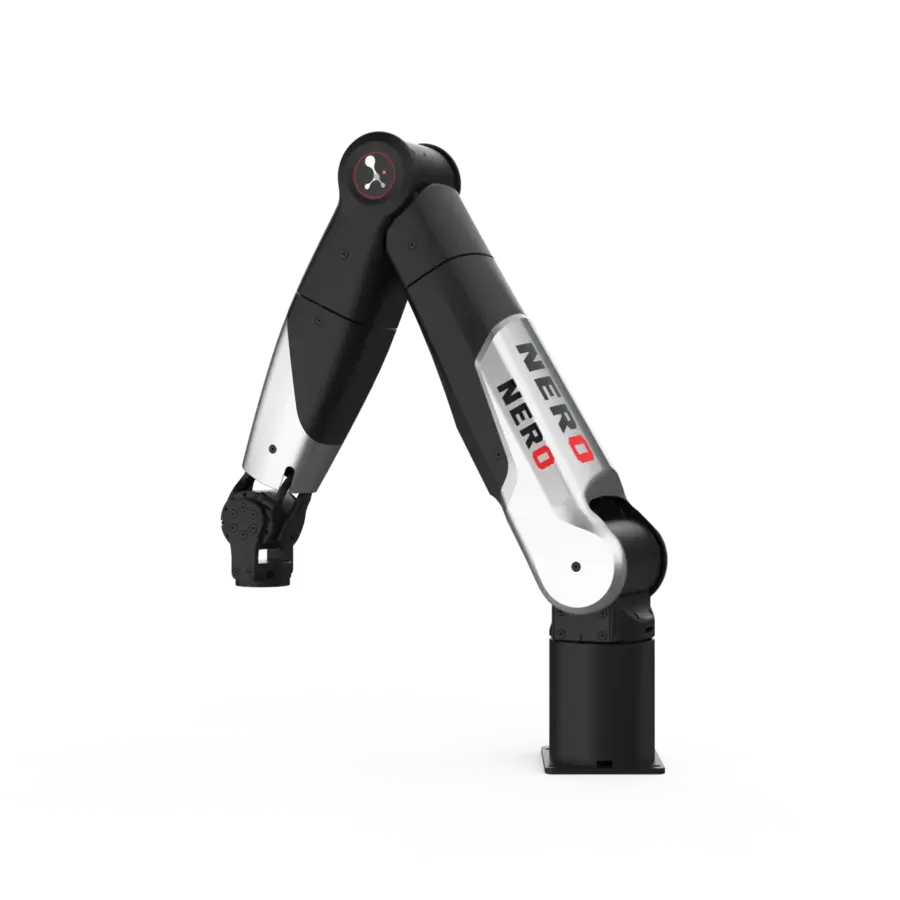
NERO Ramię robotyczne, robot 7-osiowy AgileX
Ramię siedmioosiowe o w pełni otwartej architekturze, zaprojektowane pod badania nad robotyką humanoidalną i embodied AI. Siódma oś daje redundancję - ramię omija przeszkodę, utrzymując pozycję chwytaka. Udźwig 3 kg, zasięg 580 mm, powtarzalność 0,1 mm, waga tylko 4,8 kg. Autorskie serwomotory AgileX dają płynny ruch przy poborze mocy poniżej 60 W i pracy poniżej 60 dB. Interfejsy CAN, HTTP i TCP oraz obsługa Python SDK, ROS 1 i ROS 2 skracają wdrożenie w laboratorium uczelnianym lub dziale R&D. Trzy tryby pracy: uczenie przez prowadzenie ręką (drag-and-teach), trajektorie offline i sterowanie przez API. Ramię można zamontować poziomo, bocznie lub do góry nogami.
Wysyłka liczona od wagi z opakowaniem (ok. 8 kg). Sprzedaż wyłącznie dla firm i instytucji.
- 3 kg
- Udźwig
- 580 mm
- Zasięg
- ±0,1 mm
- Powtarzalność

Opis produktu
NERO to siedmioosiowe ramię badawcze o otwartej architekturze, zaprojektowane przez AgileX pod embodied AI i robotykę humanoidalną. Korpus ze stopu aluminium z polimerowymi osłonami waży 4,8 kg, zasięg wynosi 580 mm, udźwig 3 kg, a powtarzalność ±0,1 mm. Sterownik jest zintegrowany w ramieniu - do pracy wystarczy zasilacz 24 V DC i komputer połączony przez CAN, sieć lub USB.
Ramię programuje się trzema drogami: prowadzeniem ręką (drag-and-teach), trajektoriami przygotowanymi offline oraz przez API z Python SDK i pakietami ROS 1 / ROS 2. Pobór mocy poniżej 60 W i hałas poniżej 60 dB pozwalają uruchomić NERO na biurku w laboratorium albo na mobilnym podwoziu AgileX. Na kołnierzu narzędziowym montuje się chwytaki, kamery i czujniki, a w badaniach humanoidalnych także dłonie zręcznościowe (dostępne osobno).
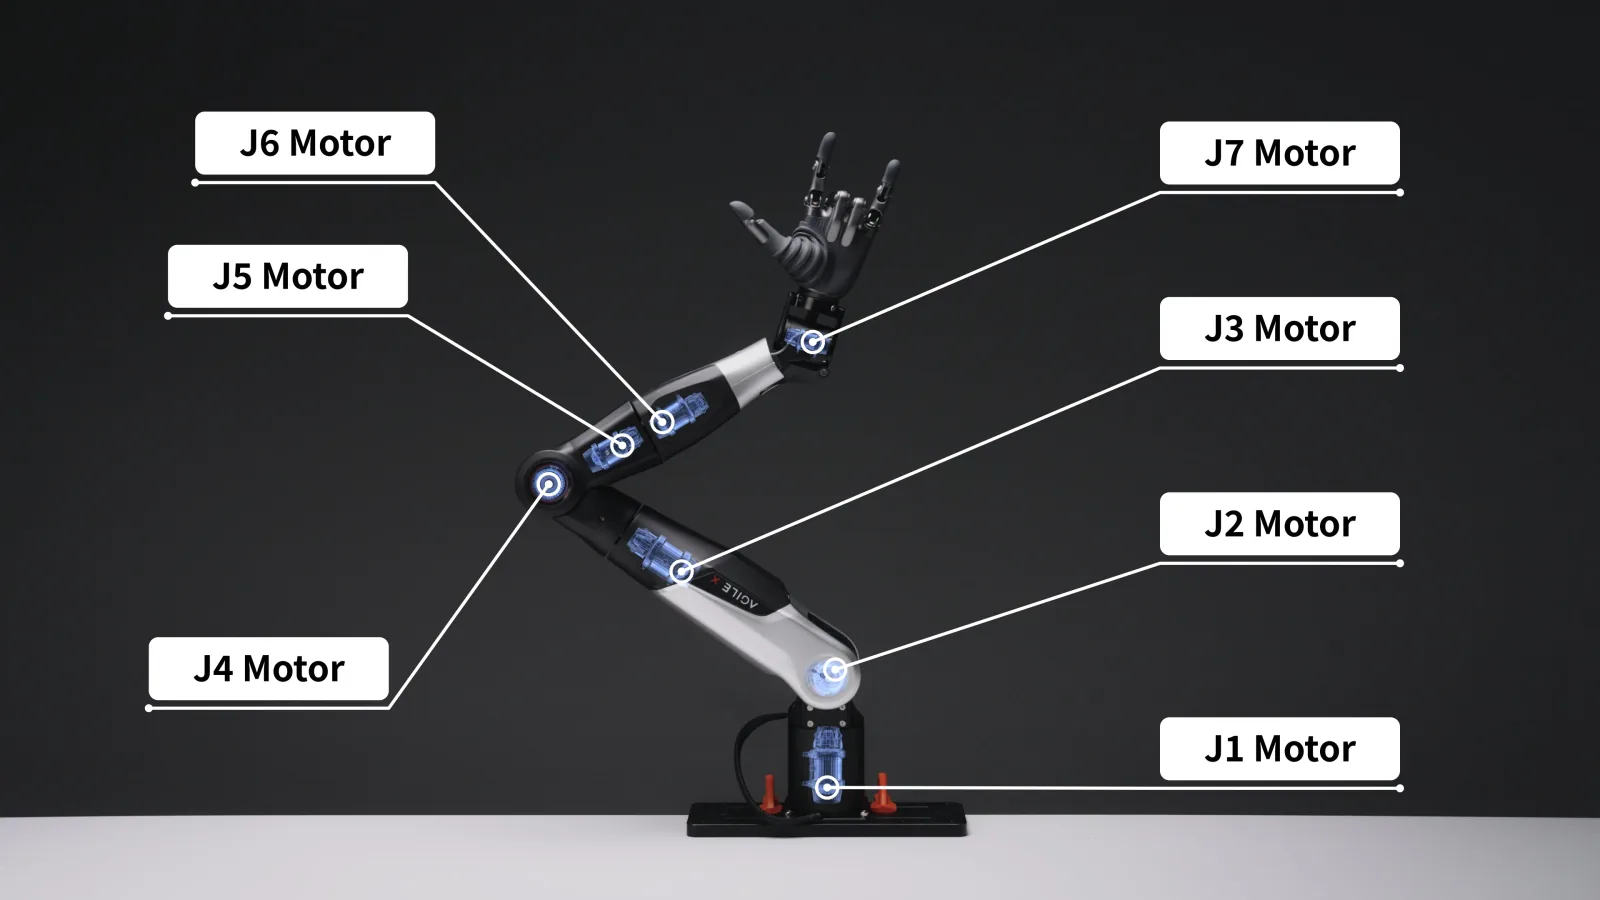
Budowa i komponenty
Funkcje
Siedem osi na autorskich silnikach AgileX
Każdą z siedmiu osi napędza serwomotor własnej konstrukcji AgileX ze zintegrowanym sterownikiem. Ruch jest płynny i powtarzalny (±0,1 mm), a parametry pracy można odczytywać i zadawać przez CAN - to podstawa do badań nad sterowaniem i uczeniem ruchu.
Ruch jak ludzkie ramię
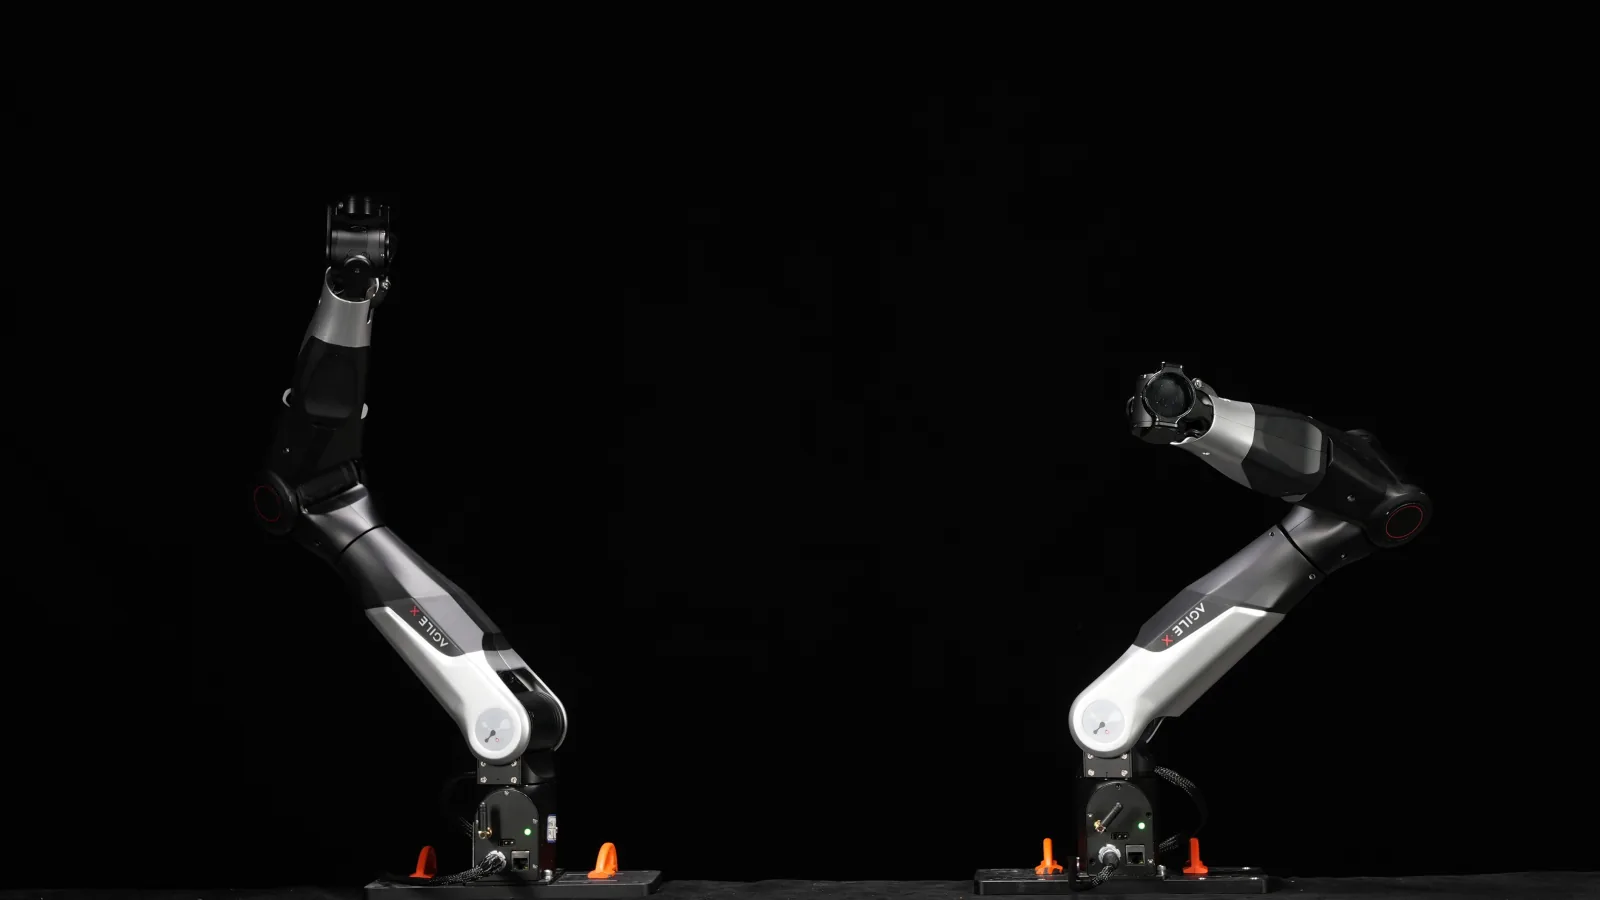
Siódma oś daje redundancję kinematyczną: ramię omija przeszkodę albo zmienia ustawienie łokcia bez ruchu chwytaka. Dzięki temu NERO naturalnie odwzorowuje ruch człowieka - w parze z dłonią zręcznościową przekazuje przedmioty tak, jak robią to dwie ręce.
Lekkie, mocne, proste w montażu
Ramię waży 4,8 kg, a przenosi do 3 kg - kamerę, chwytak lub czujniki. Podstawę 70 × 70 mm mocuje się czterema śrubami M5 na stole, z boku stanowiska albo do góry nogami, bez dodatkowej szafy sterowniczej, bo sterownik jest w ramieniu.
Pełny stos sterowania, elastyczne wdrożenie
Komunikacja przez CAN, HTTP lub TCP i trzy tryby pracy: prowadzenie ręką (drag-and-teach), trajektorie offline i API. Python SDK oraz pakiety ROS 1 i ROS 2 pozwalają zbierać demonstracje z ramienia nadrzędnego (teleoperacja) i łączyć NERO z podwoziami AgileX w kompletną platformę.
Stabilność i precyzja do badań
Powtarzalność ±0,1 mm pod obciążeniem, pobór mocy poniżej 60 W i hałas poniżej 60 dB - ramię może pracować na biurku w laboratorium, w sali ćwiczeń albo na platformie mobilnej zasilanej z akumulatora.
Zastosowania
Badania nad embodied AI
Siedmioosiowa architektura naśladuje mechanikę ludzkiego ramienia, dzięki czemu jest naturalną platformą do trenowania modeli imitation learning i vision-language-action. Otwarta architektura i API pozwalają podpiąć własne polityki sterowania.
Robotyka humanoidalna
Siódma oś daje redundancję znaną z ludzkiego ramienia: ramię omija przeszkodę bez zmiany pozycji chwytaka. Takiego zachowania oczekuje się od robota humanoidalnego pracującego obok ludzi.
Laboratoria akademickie i R&D
Trzy tryby pracy (drag-and-teach, trajektorie offline, API) pasują do różnych poziomów zaawansowania studentów. Obsługa Python SDK oraz ROS 1 i ROS 2 pozwala włączyć ramię do zajęć i projektów opartych na tych narzędziach.
Integracja z platformami mobilnymi
Producent przewiduje łączenie NERO z mobilnymi podwoziami AgileX w kompletną platformę do badań embodied AI. Masa 4,8 kg i pobór mocy poniżej 60 W ułatwiają montaż na robocie mobilnym, a otwarta architektura obsługuje kamery, chwytaki i czujniki. Zasilanie i mocowanie pod konkretne podwozie potwierdzamy przy wycenie.
Najważniejsze komponenty
W pełni skonfigurowany model może zawierać:
- Ramię NERO 7-DoFKompletne ramię ze zintegrowanymi serwomotorami autorskiej konstrukcji AgileX i pełną 7-osiową kinematyką.
- Mocowanie stołowe - opcja, nie w standardzieW standardzie 4 śruby M5 i klucz; rodzaj mocowania dobieramy przy wycenie.
- Zasilacz i przewody sygnałoweZasilanie 24 V DC oraz połączenie z komputerem sterującym przez CAN, HTTP lub TCP.
- Oprogramowanie: Python SDK i ROSObsługa Python SDK oraz ROS 1 i ROS 2 według dokumentacji producenta.
- Wsparcie dystrybutoraKonsultacja z zespołem Europnet przy uruchomieniu i integracji z Waszą platformą mobilną albo laboratorium.
Specyfikacja
| Masa | 4,8 kg |
| Udźwig | 3 kg |
| Zasięg | 580 mm |
| Powtarzalność | 0,1 mm |
| Liczba stopni swobody | 7 |
| Napięcie zasilania | 24 V DC |
| Pobór mocy | poniżej 60 W |
| Poziom hałasu | poniżej 60 dB |
| Napęd | autorskie silniki AgileX |
| Interfejs komunikacyjny | CAN, HTTP, TCP |
| Programowanie | drag-and-teach, trajektorie offline, API |
| Oprogramowanie | Python SDK, ROS 1, ROS 2 |
| Kompatybilne akcesoria | kamery, chwytaki, czujniki (otwarta architektura) |
| Instalacja | poziomo / bocznie / do góry nogami; podstawa 70 × 70 mm, 4 × M5 |
| Materiał obudowy | korpus ze stopu aluminium, osłony polimerowe |
| Sterownik | zintegrowany w ramieniu |
| Interfejs zewnętrzny | zasilanie ×1, CAN ×1, sieć ×1, USB ×1 |
| Przestrzeń robocza | promień 580 mm; wymiary charakterystyczne na rysunku producenta: 270 mm, 310 mm, 138 mm |
Pliki do pobrania
- NERO - dokumentacja API i SDK (pyAgxArm, GitHub AgileX)Dokumentacja producenta (GitHub)
Interfejs sterowania, tryby pracy i konfiguracja magistrali CAN.
- NERO - pierwsze uruchomienie przez CAN (GitHub AgileX)Dokumentacja producenta (GitHub)
Co jest potrzebne do startu i jak połączyć ramię z komputerem.
- pyAgxArm - SDK Python dla ramion AgileXKod źródłowy producenta
Biblioteka Python producenta z przykładami.
- open_nero - model URDF i opisy (GitHub AgileX)Kod źródłowy producenta
Modele do symulacji i integracji z ROS.
- Download Center AgileXStrona producenta
Instrukcje obsługi produktów AgileX w jednym miejscu u producenta.
Wysyłka
Wysyłamy w kartonie, waga brutto ok. 8 kg (potwierdzamy przy wysyłce), z magazynu w Bielanach Wrocławskich.