
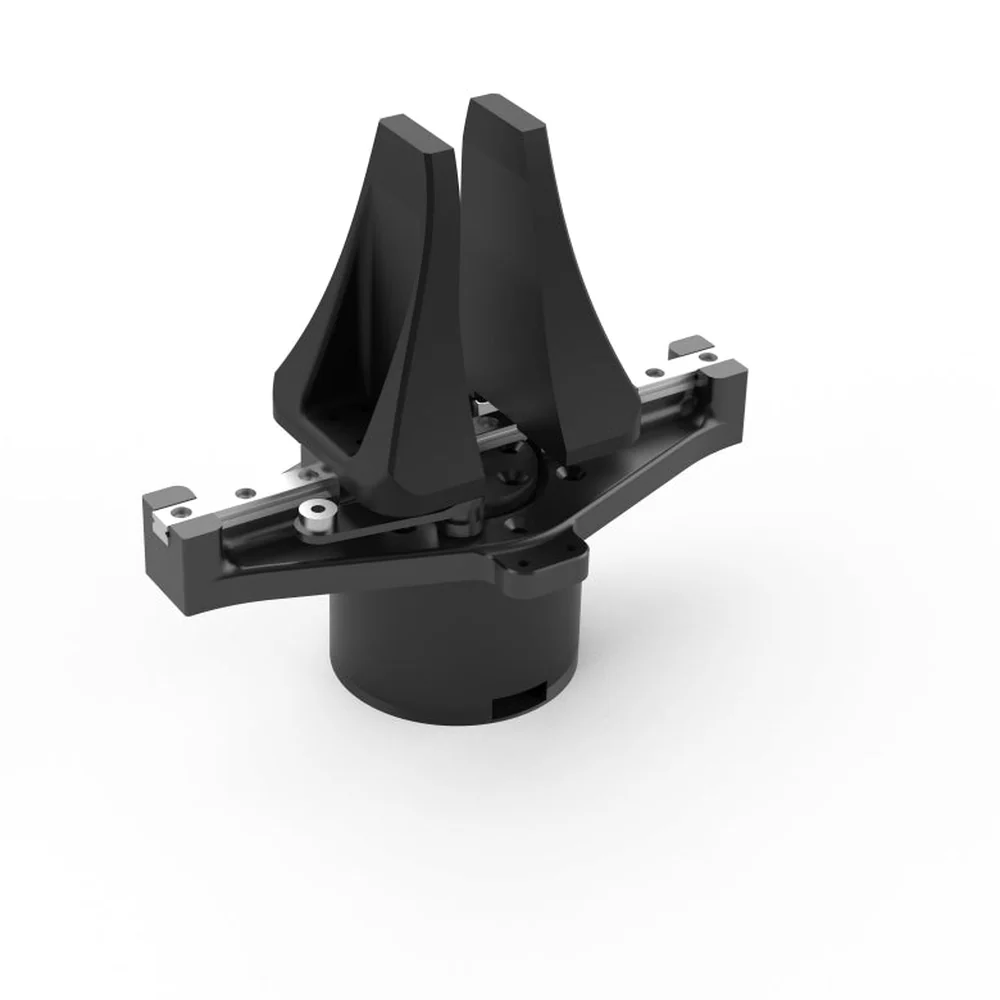
PiPER Gripper
PiPER Gripper to elektryczny chwytak dwupalczasty AgileX do ramion PiPER i PiPER X. Montuje się go kołnierzem na końcu ramienia, a zasilanie 24 V DC i komunikację CAN dostaje z ramienia, bez osobnego sterownika. Waży 500 g, szczęki z gumowymi powierzchniami styku rozsuwają się do 100 mm, a siła chwytu wynosi według producenta 40 N znamionowo i 50 N maksymalnie.
Wysyłka paczką w Polsce: 79 zł brutto. Waga z opakowaniem: ok. 0,8 kg. Sprzedaż wyłącznie dla firm i instytucji.
Termin dostawy: ok. 45 dni od potwierdzenia zamówienia.
- 100 mm
- Rozstaw szczęk
- 40 N
- Siła chwytu
- 500 g
- Masa
Opis produktu
Ramiona PiPER i PiPER X producent dostarcza bez narzędzia na końcu - chwytak jest opcją, płatną osobno. PiPER Gripper to chwytak, który AgileX przewiduje dla tych ramion (w instrukcjach: two-finger gripper): dwa palce na prowadnicy liniowej, napęd i sterownik zamknięte w korpusie, masa 500 g.
Chwytak montuje się kołnierzem na kiści ramienia (oś J6): kołnierz sześcioma śrubami M3x8, chwytak śrubą M3x14; po zamocowaniu kołnierza ustawia się ponownie zero osi J6. Przewód zasilająco-komunikacyjny łączy chwytak ze złączem na końcu ramienia (XT30 2+2, 24 V DC, do 2 A), więc chwytak pracuje na tej samej magistrali CAN co ramię.
Chwytakiem steruje się z programu ArmRobotTool (Windows), z bibliotek Python piper_sdk i pyAgxArm oraz z pakietów ROS (piper_ros) i ROS 2 (agx_arm_ros). W teleoperacji chwytak pracuje na ramieniu wykonawczym, a otwieraniem szczęk steruje panel PiPER Teacher Pendant na ramieniu prowadzącym.
Dane producenta: rozstaw szczęk 0-100 mm (instrukcja PiPER V2.0.1). Siła chwytu 40 N znamionowo i 50 N maksymalnie (producent szacuje ją z prądu silnika), dokładność ±0,5 mm, pobór mocy do 50 W (średnio do 30 W), praca od -20 do 50 °C, hałas poniżej 60 dB.
Kompatybilność
Producent przewiduje chwytak jako opcję ramion PiPER i PiPER X - obie instrukcje opisują jego montaż kołnierzem na osi J6. Chwytak dostaje zasilanie 24 V DC i komunikację CAN ze złącza na końcu ramienia. Do teleoperacji pasuje panel PiPER Teacher Pendant na drugim ramieniu.
Budowa i komponenty
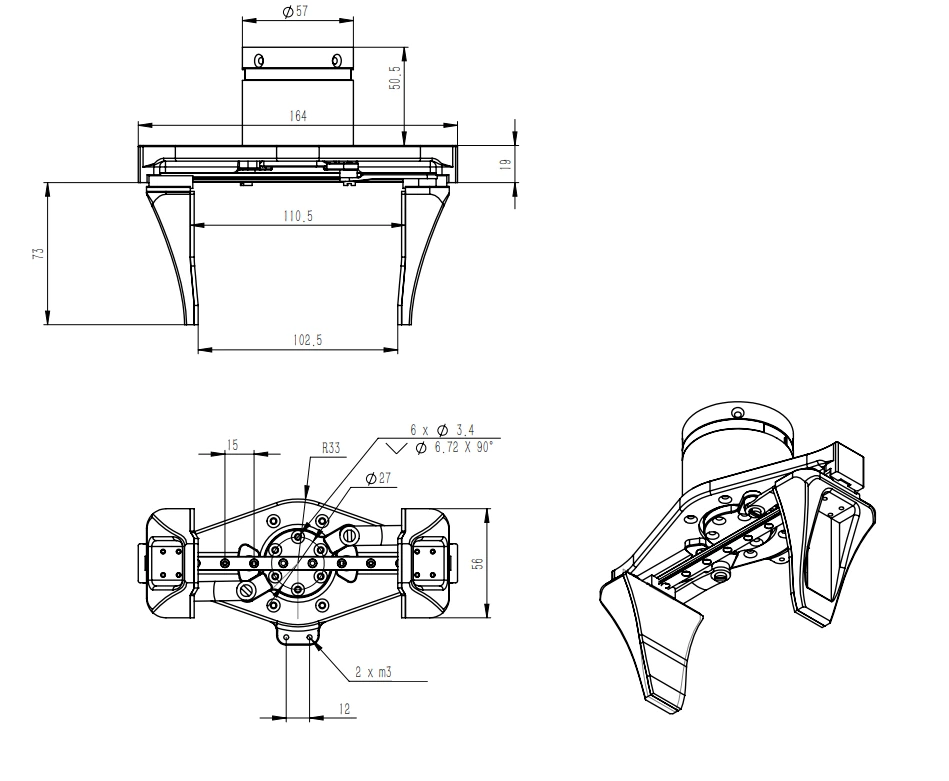
Rysunek wymiarowy chwytaka według instrukcji PiPER V2.0.1 (wymiary w mm): szerokość 164 mm, korpus montażowy Ø57 mm, dwa otwory M3 do mocowania przewodu.
Funkcje
Zasilanie i CAN z ramienia
Jeden przewód do złącza na końcu ramienia; bez zewnętrznego zasilacza i sterownika.
Gumowe powierzchnie styku
Szczęki z gumą trzymają przedmioty bez rys; dokładność ±0,5 mm według producenta.
Python, ROS i ROS 2
piper_sdk, pyAgxArm, piper_ros i agx_arm_ros; producent udostępnia też model URDF chwytaka.
Zastosowania
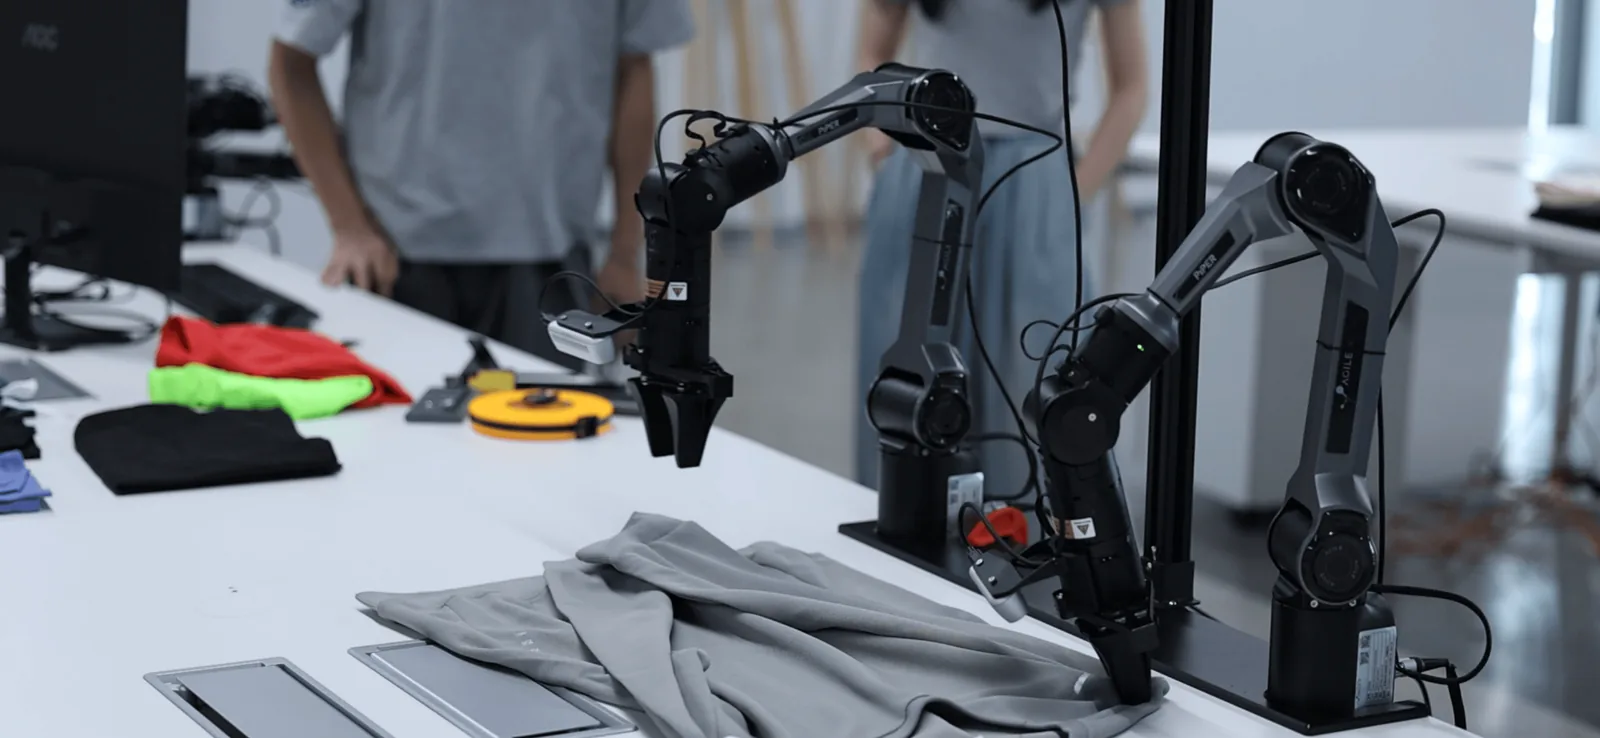
Pick-and-place na stanowisku dydaktycznym
Ramię PiPER z chwytakiem przenosi drobne przedmioty - podstawowe ćwiczenie z manipulacji i planowania trajektorii.
Teleoperacja i zbieranie danych
Na ramieniu wykonawczym chwytak powtarza chwyt operatora, który prowadzi drugie ramię z panelem PiPER Teacher Pendant.
Badania nad chwytaniem
Rozstaw i moment chwytaka ustawia się z programu, a model URDF i pakiety ROS 2 pozwalają sprawdzić ruch w symulacji.
Specyfikacja
| Typ | chwytak elektryczny dwupalczasty, opcja ramion serii PiPER (w instrukcjach producenta: two-finger gripper) |
| Skok | rozstaw szczęk 0-100 mm (instrukcja PiPER V2.0.1) |
| Siła chwytu | 40 N znamionowo, 50 N maksymalnie (producent szacuje siłę z prądu silnika) |
| Dokładność | ±0,5 mm |
| Masa | 500 g |
| Zasilanie | 24 V DC z ramienia (złącze końcowe XT30 2+2, do 2 A) |
| Pobór mocy | do 50 W, średnio do 30 W |
| Interfejs komunikacyjny | CAN, przez złącze na końcu ramienia |
| Sterownik | zintegrowany w chwytaku |
| Montaż | kołnierz na końcu ramienia (oś J6): kołnierz 6 × M3x8, chwytak M3x14; po montażu kołnierza zero osi J6 |
| Wymiary | 164 × 56 × 142,5 mm według rysunku wymiarowego producenta |
| Temperatura pracy | od -20 do 50 °C, wilgotność 25-85 % bez kondensacji |
| Poziom hałasu | poniżej 60 dB |
| Oprogramowanie | ArmRobotTool (Windows), piper_sdk i pyAgxArm (Python), piper_ros (ROS 1), agx_arm_ros (ROS 2) |
| Kompatybilność | PiPER, PiPER X (instrukcje obu ramion) |
| Gwarancja | 3 miesiące na kluczowe części (warunki serwisowe AgileX) |
Pliki do pobrania
- Instrukcja PiPER X (EN) - baza wiedzy AgileXStrona producenta
Tabela parametrów chwytaka, montaż kołnierza i rysunek wymiarowy.
- Instrukcja PiPER (EN) - baza wiedzy AgileXStrona producenta
Montaż akcesoriów na końcu ramienia (rozdział 2.4.2).
- Instrukcja PiPER V2.0.1 (CN, PDF)PDF producenta
Parametry chwytaka, złącze końcowe ramienia i rysunki wymiarowe.
- piper_sdk - SDK Python (GitHub AgileX)Kod źródłowy producenta
Sterowanie chwytakiem przez CAN, przykłady.
- agx_arm_urdf - model URDF chwytaka (GitHub AgileX)Kod źródłowy producenta
Model chwytaka do symulacji i opisów ramion z chwytakiem.
Wysyłka
Chwytak sprowadzamy z fabryki AgileX razem z ramieniem albo na zamówienie; termin dostawy potwierdzamy w ofercie. Wysyłamy z magazynu w Bielanach Wrocławskich. Producent nie podaje masy ani wymiarów opakowania; sam chwytak waży 500 g.
Wysyłka paczką w Polsce: 79 zł brutto.
Termin dostawy: ok. 45 dni od potwierdzenia zamówienia. Wiążący termin podajemy w potwierdzeniu zamówienia.