
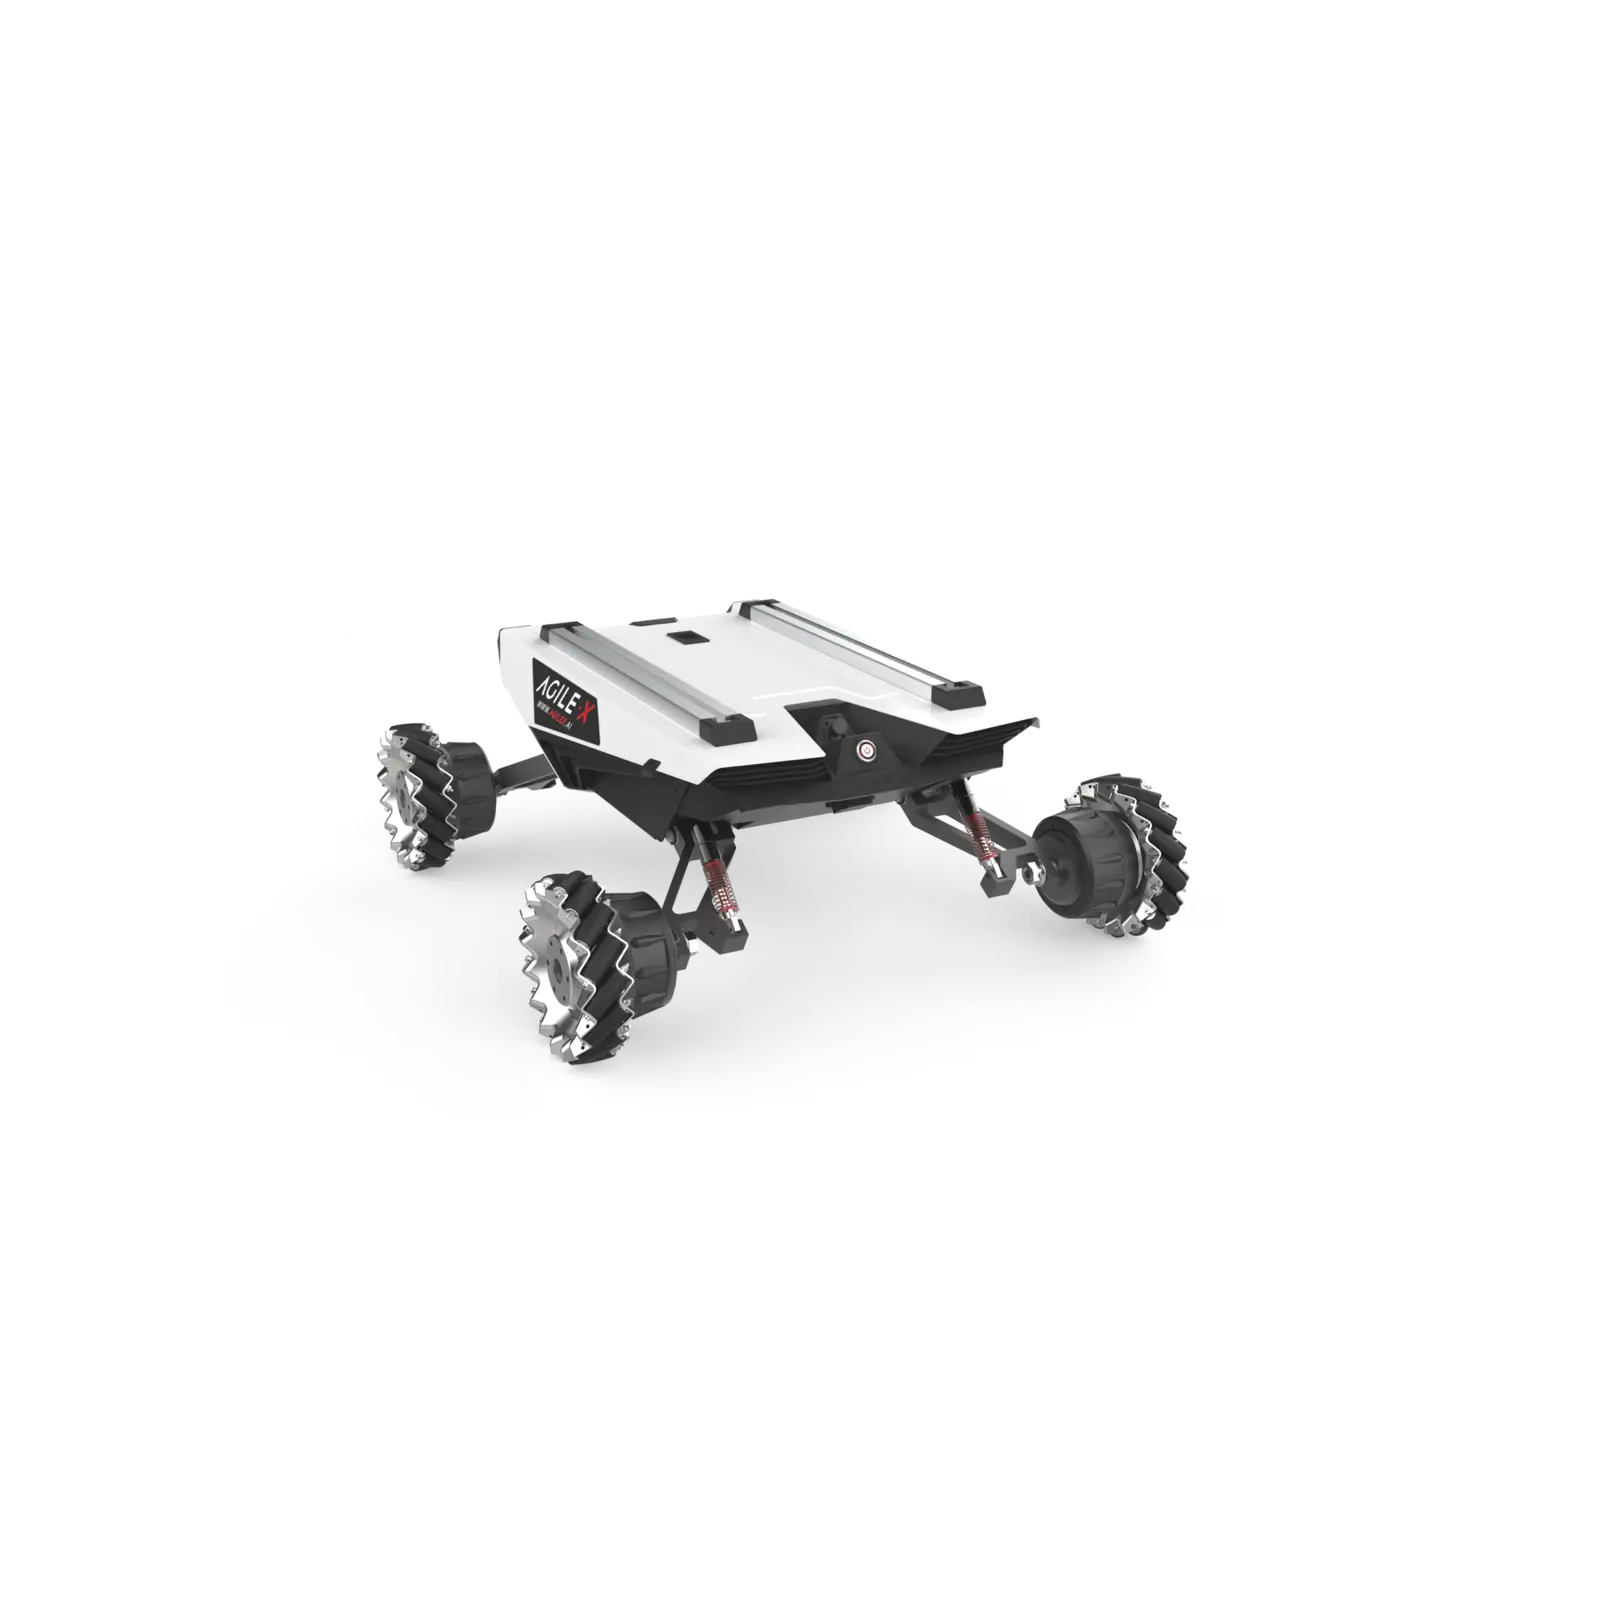
SCOUT MINI Robot mobilny, robot kołowy AgileX
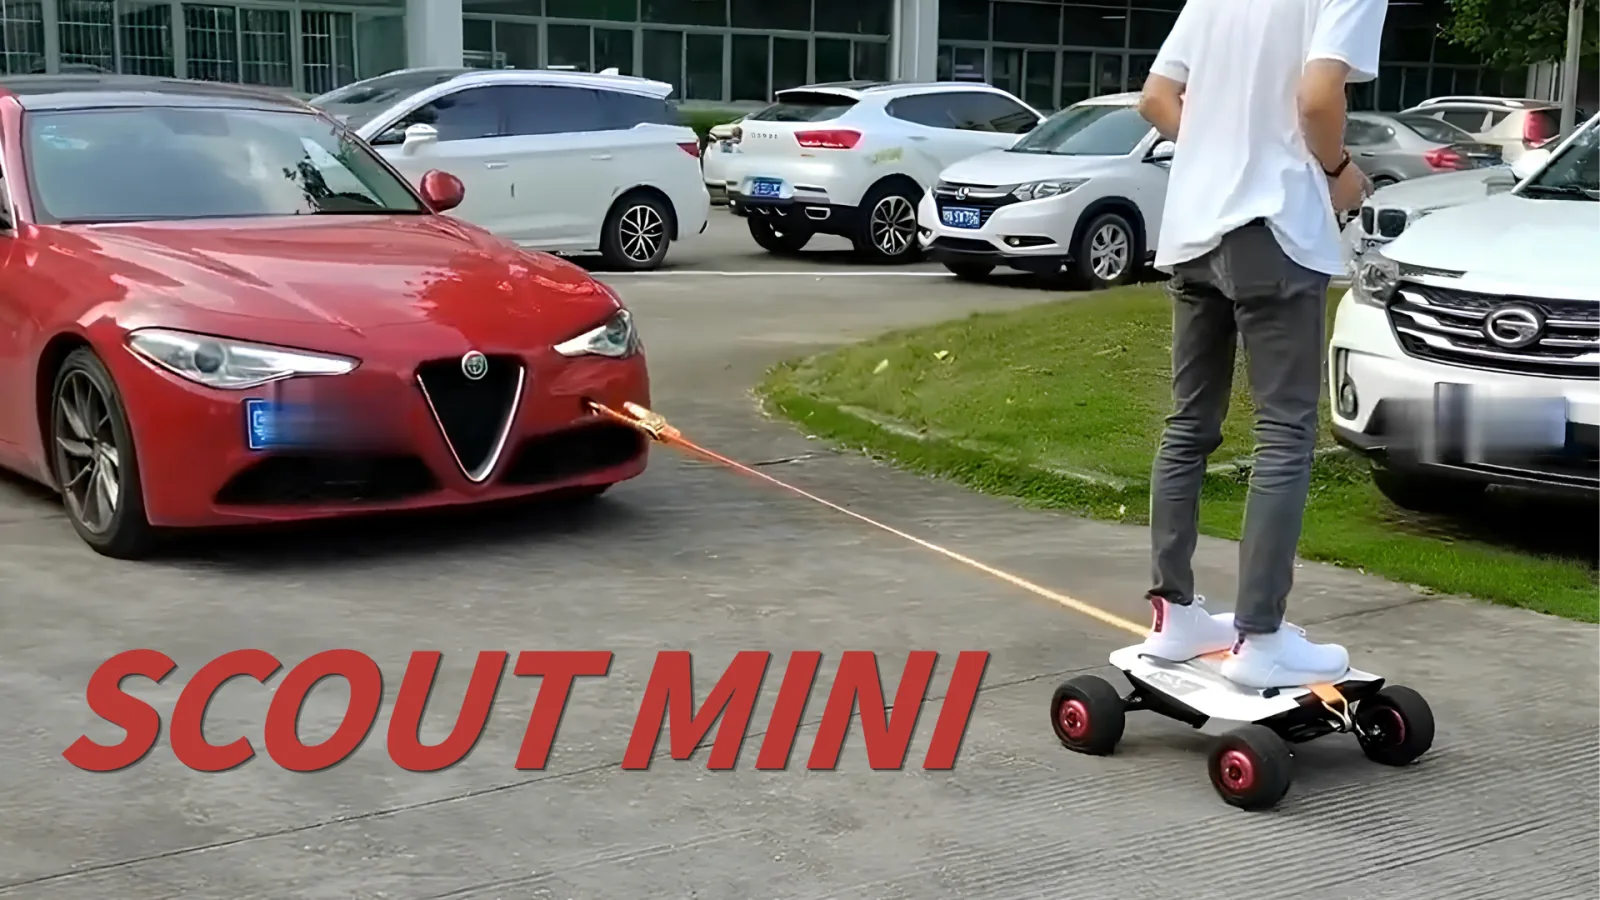
SCOUT MINI to kompaktowa platforma badawcza z niezależnym napędem czterech kół i zawieszeniem wahaczowym. Przy masie około 23 kg osiąga prędkość do 3 m/s, pokonuje podjazdy do 30 stopni i może przewozić 10 kg wyposażenia. Niewielkie wymiary ułatwiają transport oraz prowadzenie eksperymentów w laboratorium, hali i terenie zewnętrznym.
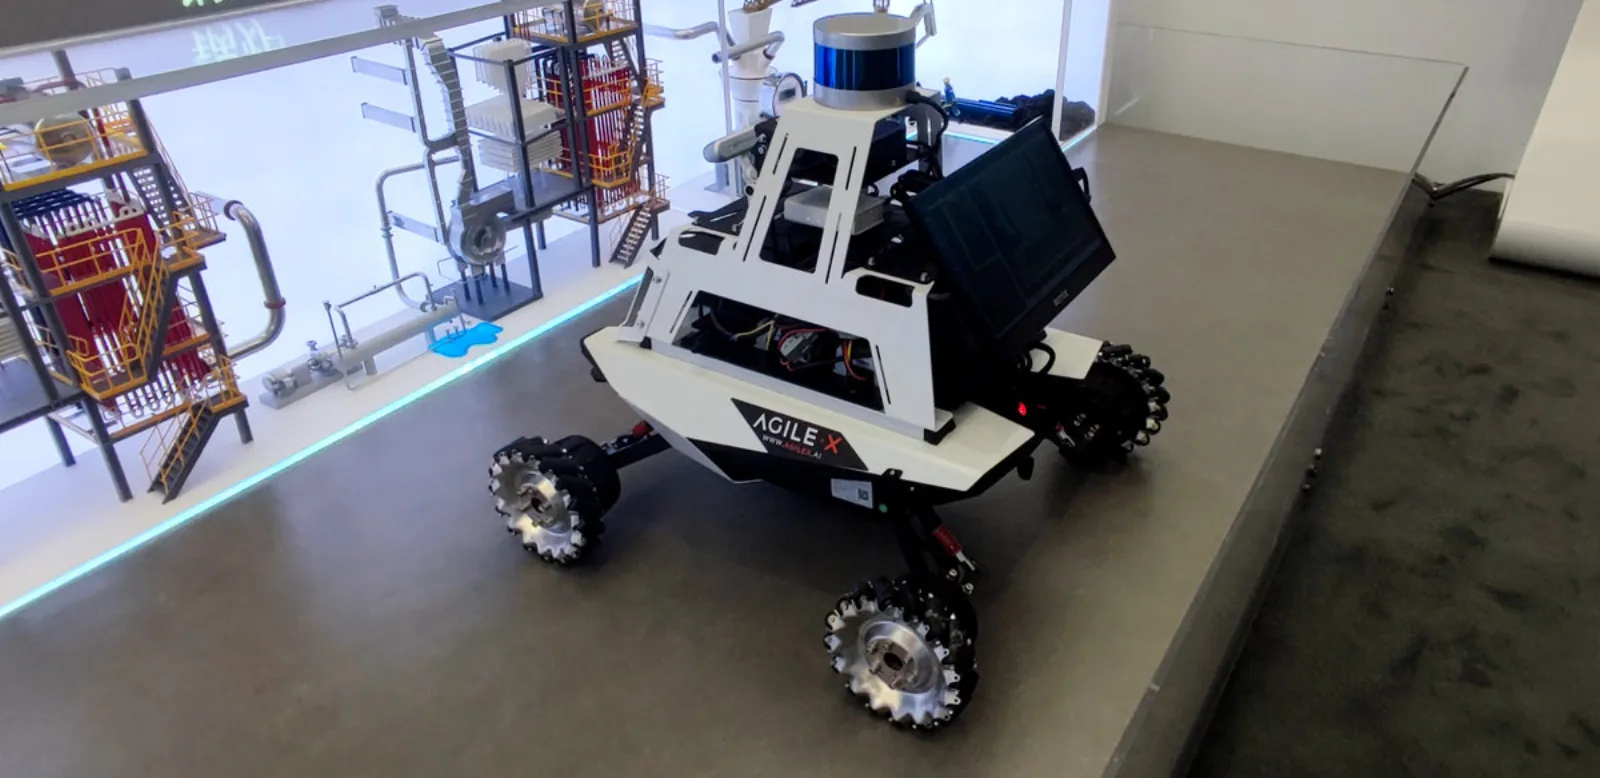
Platforma jest dostępna z kołami standardowymi do skrętu różnicowego albo z zestawem kół Mecanum, który umożliwia ruch wszechkierunkowy. CAN, otwarte SDK, ROS i górne profile montażowe pozwalają zbudować własny zestaw do autonomicznej nawigacji, widzenia maszynowego, mapowania lub badań nad sterowaniem.
Wysyłka liczona od wagi z opakowaniem (45 kg). Sprzedaż wyłącznie dla firm i instytucji.
- 10 kg
- ŁADOWNOŚĆ
- 3 h
- CZAS PRACY
- 1,5 m/s
- PRĘDKOŚĆ
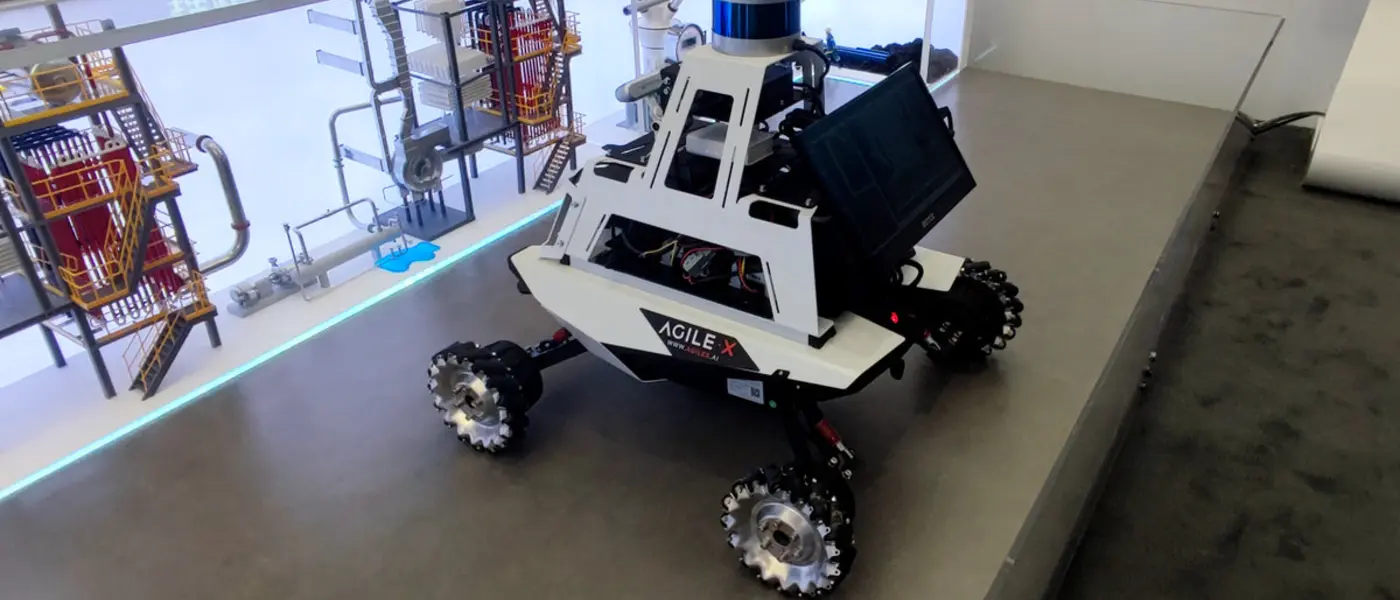
KOMPAKTOWA I SZYBKA PLATFORMA 4WD DO BADAŃ NAD ROBOTYKĄ MOBILNĄ

Opis produktu
SCOUT MINI to najszybsza mała platforma AgileX: 612 × 580 × 245 mm, 23 kg masy własnej, 10 kg ładowności i prędkość do 3 m/s (ok. 10 km/h) w trzech trybach 0,5 / 1,5 / 3,0 m/s. Cztery niezależne silniki bezszczotkowe po 250 W (wariant Mecanum 4 × 150 W) i zawieszenie podwójnie wahaczowe dają podjazdy do 30° i prześwit 115 mm; terenowe opony trzymają na trawie, żwirze i mokrej posadzce. Akumulator 24 V 15 Ah wystarcza na 3 h pracy nominalnej, do 8 h lekkiej i do 10 km zasięgu.
Platforma mieści się w bagażniku i na stole laboratoryjnym, dlatego jest ulubioną bazą do zajęć z robotyki mobilnej i do szybkich eksperymentów: po dołożeniu lidaru, kamery, IMU i komputera staje się robotem do SLAM i nawigacji, a z kołami Mecanum - robotem wszechkierunkowym. Sterowanie przez CAN 2.0B (500 kb/s), otwarte SDK i pakiety ROS, tylne złącze zasila nadbudowę. Stopień ochrony IP22, temperatura pracy od -10 do 40 °C.
Budowa i komponenty
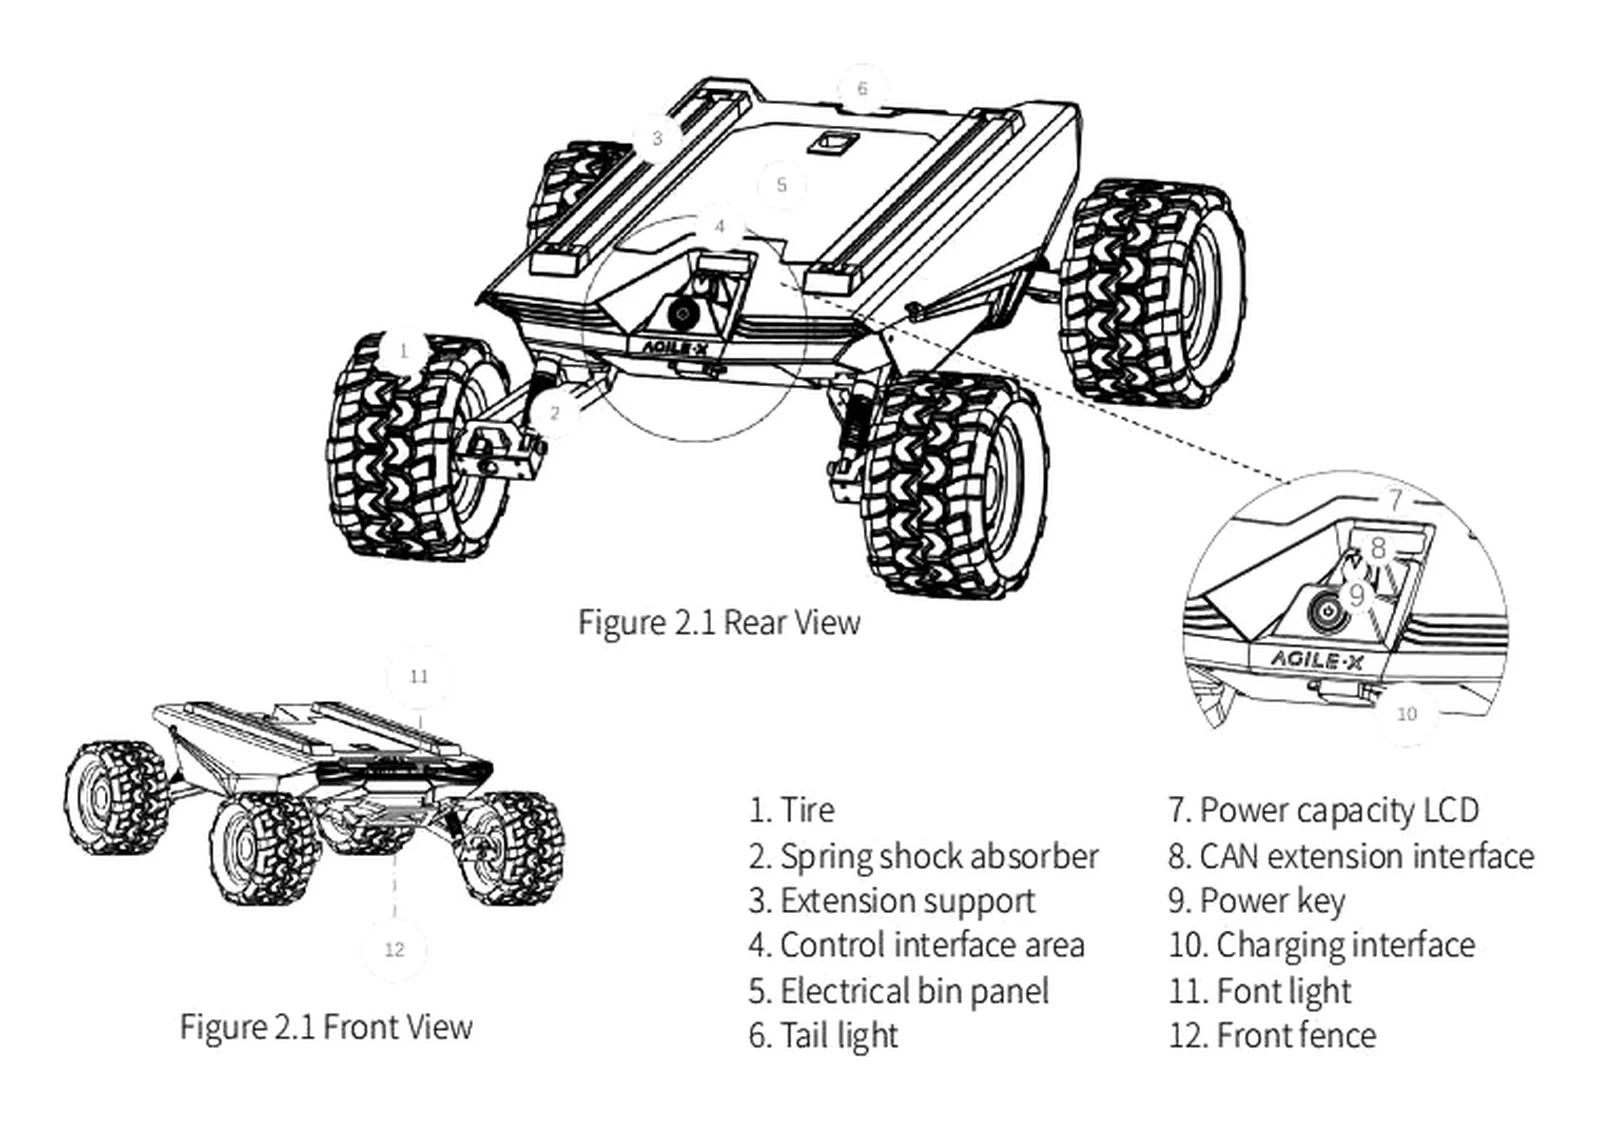
Budowa platformy
Cztery niezależne silniki bezszczotkowe napędzają koła, a zawieszenie wahaczowe pomaga utrzymać kontakt z nierównym podłożem. Akumulator 24 V 15 Ah zapewnia zasilanie, a tylne złącze udostępnia komunikację CAN i energię dla urządzeń dodatkowych.
Funkcje
Dwa warianty kół
Koła standardowe zapewniają klasyczny skręt różnicowy i dobrą mobilność terenową. Zestaw Mecanum zmienia platformę w robota wszechkierunkowego, zdolnego do jazdy w bok.
Mobilność wewnątrz i na zewnątrz
Niezależny napęd 4WD, kompaktowa obudowa i podjazdy do 30 stopni umożliwiają prowadzenie eksperymentów na różnych nawierzchniach.
Otwarta integracja
CAN 2.0B, otwarte SDK i pakiety ROS pozwalają sterować ruchem, odczytywać stan platformy i łączyć ją z komputerem nadrzędnym.
Zastosowania
Autonomiczna nawigacja
Po dodaniu lidaru, kamery, IMU i komputera platforma może służyć do tworzenia map, lokalizacji, planowania tras i omijania przeszkód.
Badania dynamiczne
Prędkość do 3 m/s i trzy tryby prędkości umożliwiają testowanie regulatorów, estymacji położenia oraz algorytmów sterowania w różnych warunkach ruchu.
Robot wszechkierunkowy
Opcjonalne koła Mecanum umożliwiają ruch boczny i precyzyjne pozycjonowanie bez klasycznego skrętu. To przydatne w laboratoriach, stanowiskach demonstracyjnych i manipulacji mobilnej.
Najważniejsze komponenty
W pełni skonfigurowany model może zawierać:
- platformę SCOUT MINI z kołami standardowymi lub Mecanum
- akumulator 24 V 15 Ah i ładowarkę
- moduł USB-CAN
- zdalne sterowanie FS
- lidar 2D lub 3D, kamerę RGB-D, GNSS i IMU
- komputer NVIDIA Jetson lub komputer przemysłowy
- lekkie ramię robotyczne
Specyfikacja
| Wymiary | 612 x 580 x 245 mm |
| Masa własna | 23 kg |
| Ładowność | 10 kg (koła standardowe); 20 kg dla kół Mecanum wg grafiki producenta |
| Akumulator | litowy, 24 V 15 Ah |
| Napęd | 4 x 250 W, bezszczotkowe silniki w piastach kół, przełożenie 1:4,3, czujniki Halla; wariant Mecanum 150 W |
| Układ jezdny | niezależny napęd 4WD, skręt różnicowy; rozstaw osi 451 mm, rozstaw kół 490 mm; niezależne zawieszenie wahaczowe; hamulec postojowy serwo |
| Prędkość maksymalna | 3,0 m/s |
| Tryby prędkości | 0,5 m/s, 1,5 m/s, 3,0 m/s |
| Nominalny czas pracy | 3 h |
| Maksymalny czas pracy | do 8 h |
| Zasięg | do 10 km |
| Czas ładowania | około 2 h (wg instrukcji: od 22 V do pełna ok. 1,5 h ładowarką 10 A) |
| Maksymalny podjazd | 30 stopni (koła standardowe); do 8 stopni dla kół Mecanum wg grafiki producenta |
| Prześwit | 115 mm |
| Stopień ochrony | IP22 |
| Temperatura pracy | od -10 do 40 stopni C |
| Interfejs komunikacyjny | CAN 2.0B, 500 kbit/s; pilot 2,4 GHz (zasięg do 100 m) |
| Gwarancja | 12 miesięcy |
| Zasilanie | wyjście dla nadbudowy 23-29,2 V, do 5 A, złącze lotnicze 4-pin z CAN |
| Minimalny promień skrętu | 0 mm (obrót w miejscu) |
Pliki do pobrania
- SCOUT MINI - instrukcja użytkownika (EN, PDF)PDF
Oficjalna instrukcja producenta: uruchomienie, złącza, protokół CAN, parametry i konserwacja.
- Download Center AgileXStrona producenta
Instrukcje obsługi produktów AgileX w jednym miejscu u producenta.
Wysyłka
Wysyłamy w skrzyni transportowej o wymiarach około 700 x 660 x 510 mm. Masa przesyłki wynosi około 45 kg.