
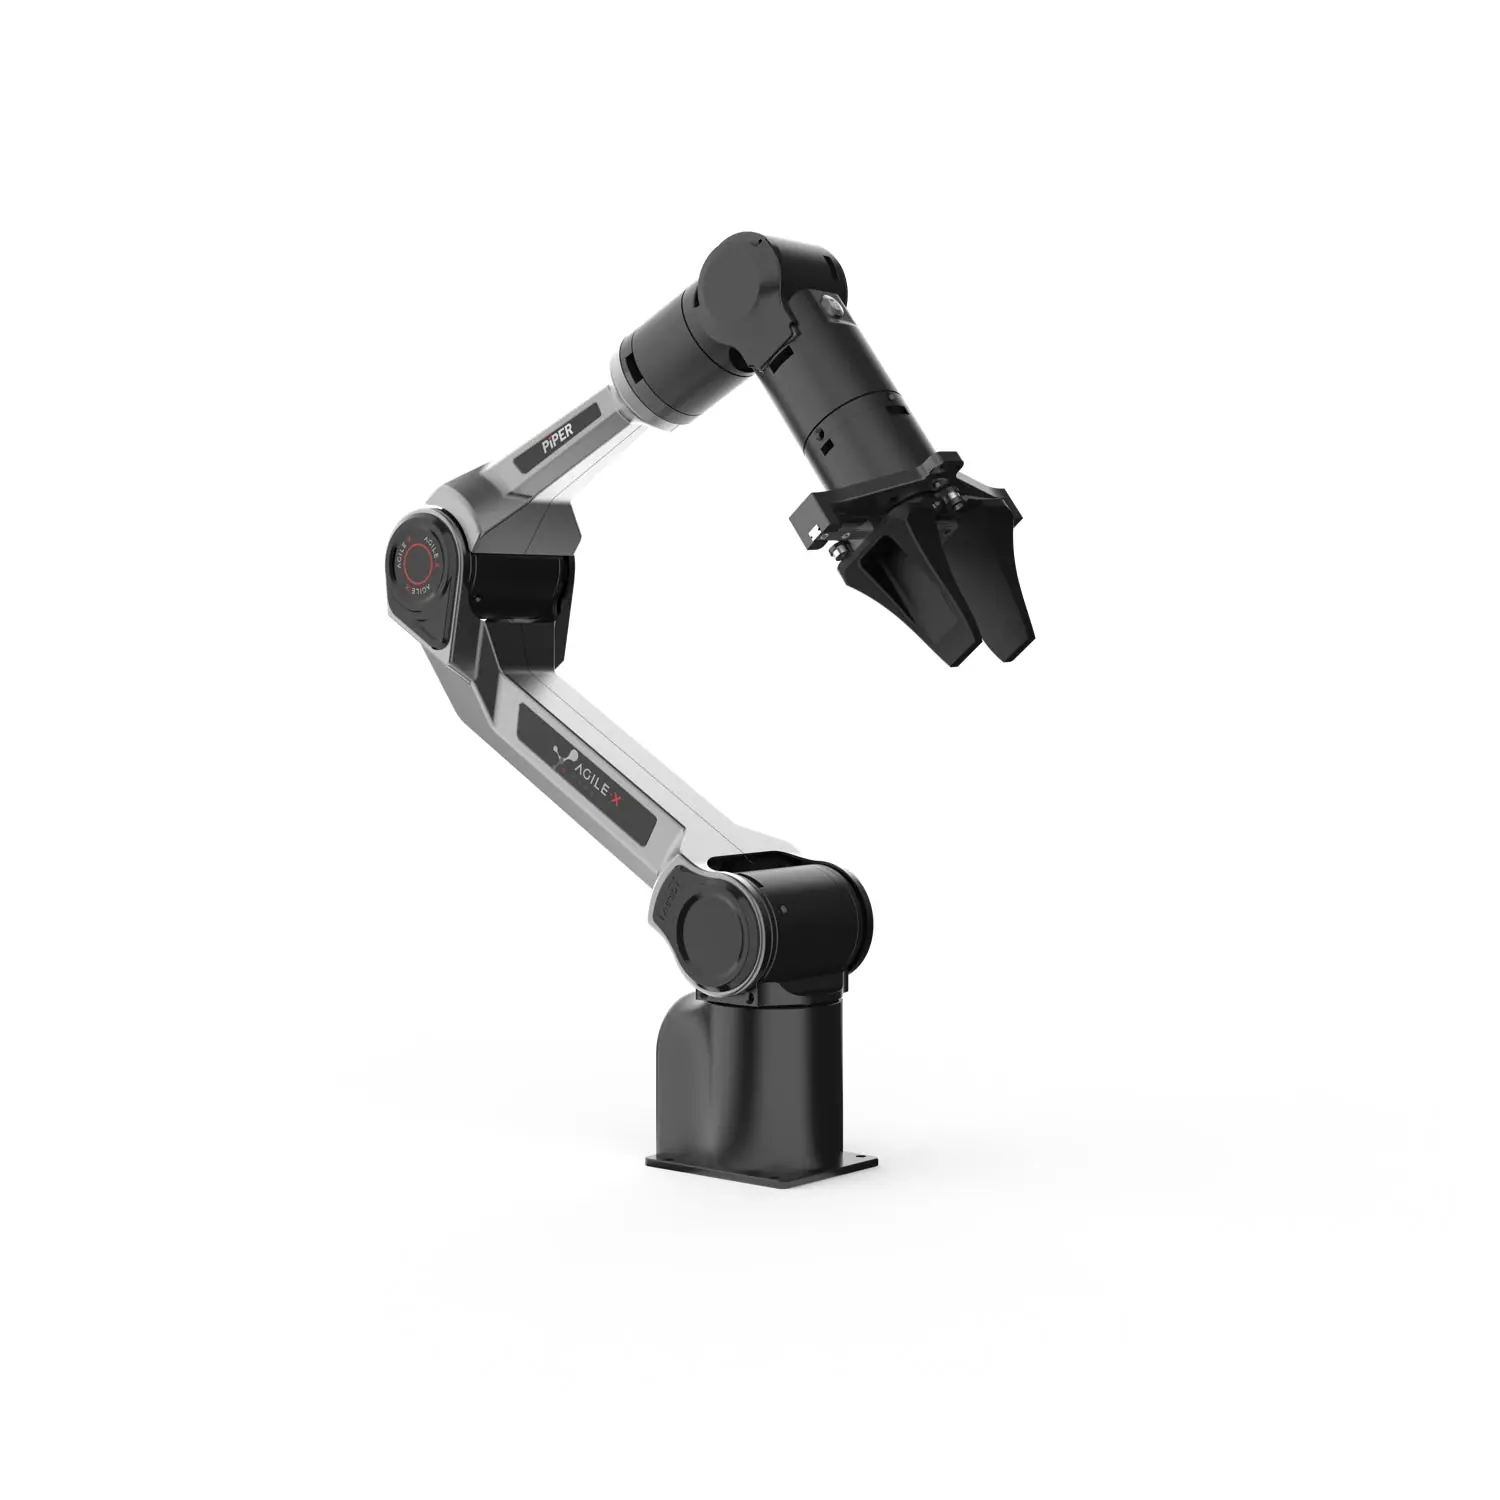
PiPER Ramię robotyczne, robot 6-osiowy AgileX
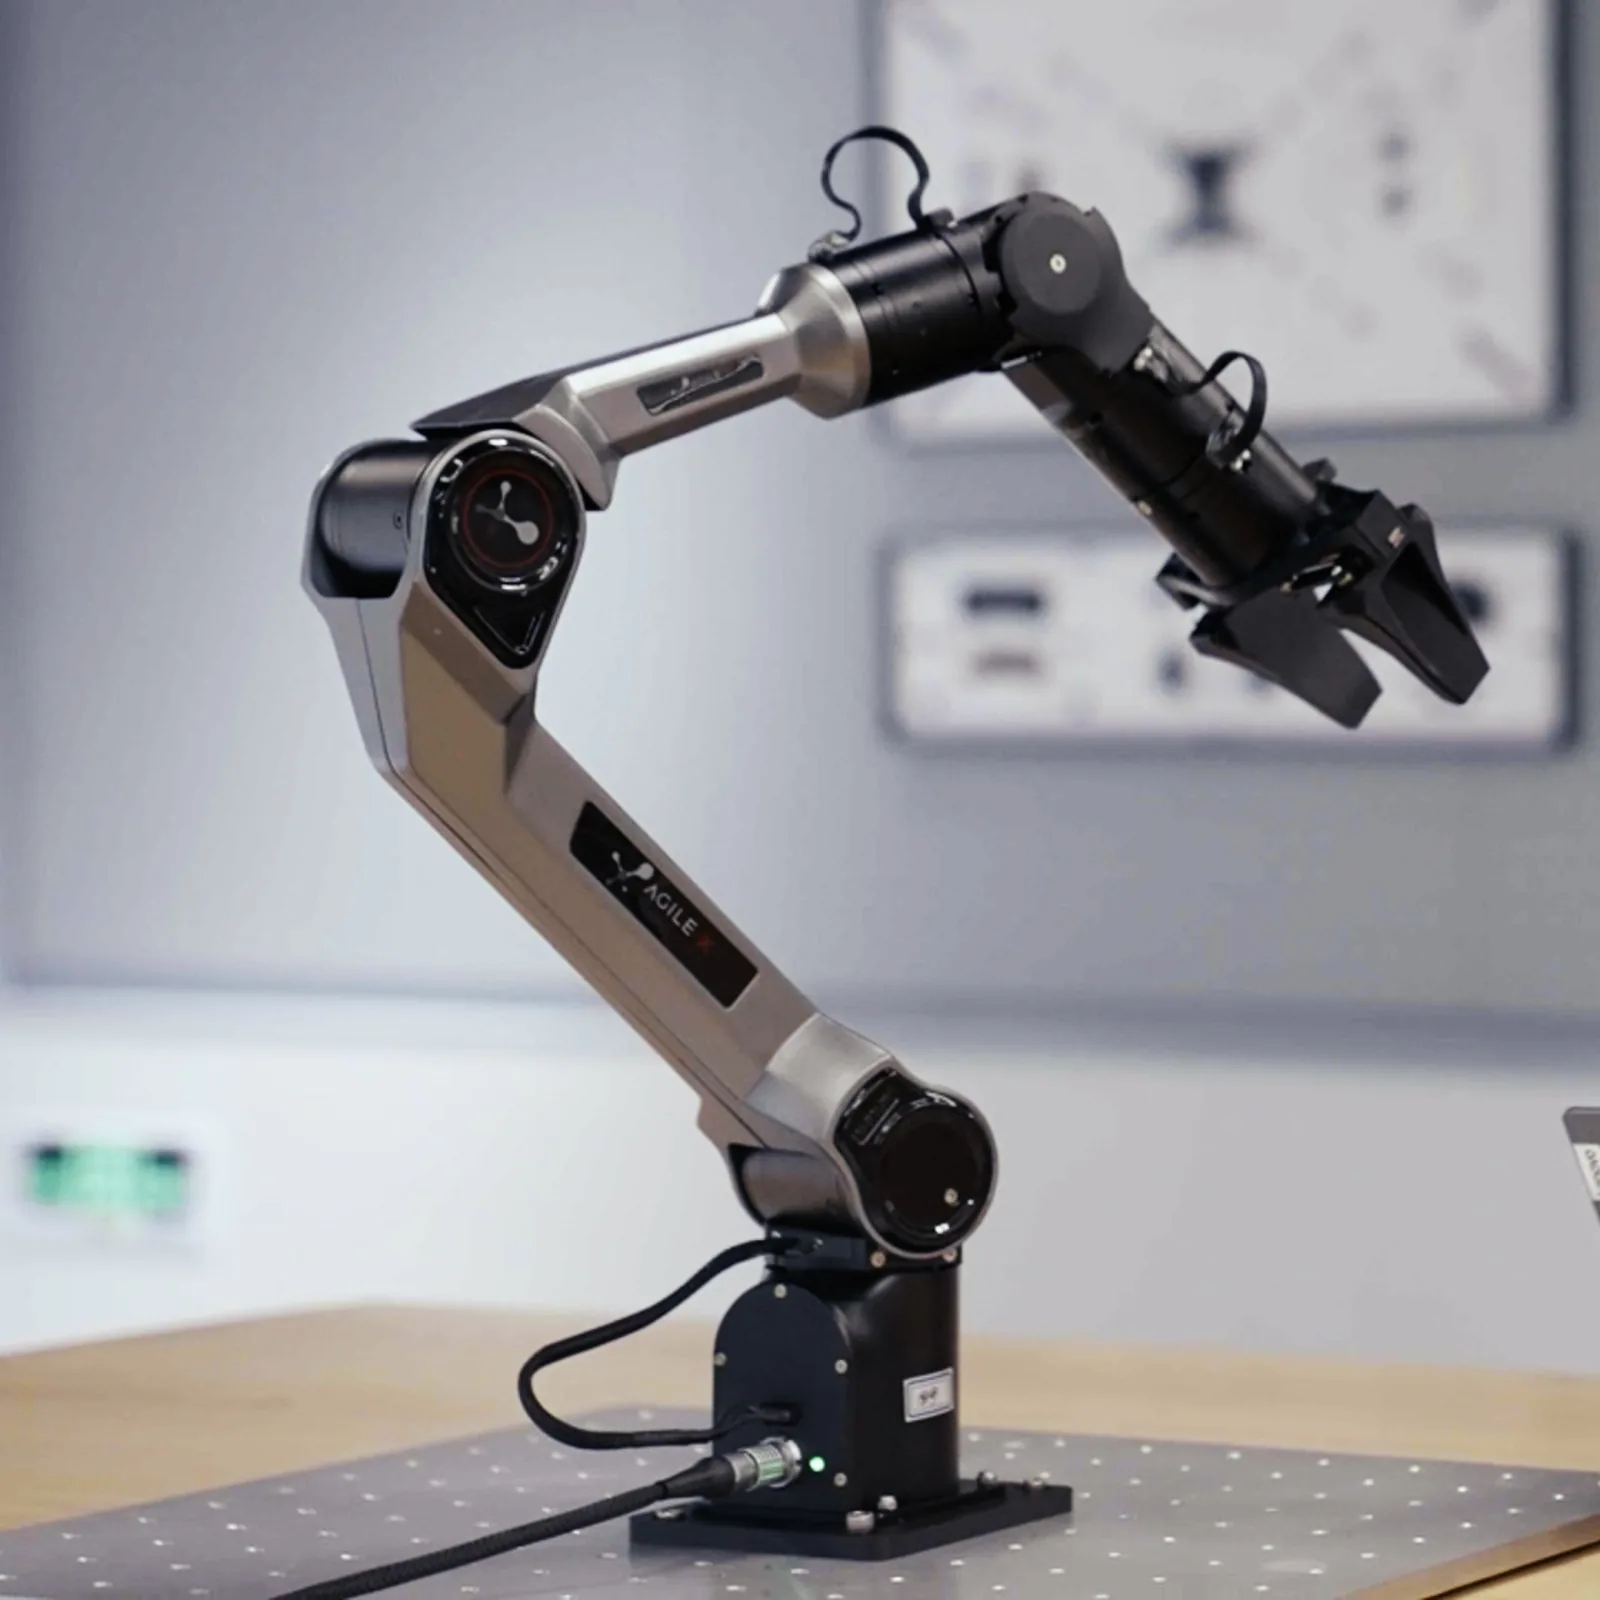
PiPER to lekkie ramię robotyczne o sześciu stopniach swobody, zaprojektowane do badań, dydaktyki i szybkiego prototypowania. Waży 4,2 kg, przenosi do 1,5 kg i osiąga zasięg 626 mm przy powtarzalności 0,1 mm. Zintegrowane napędy przegubów zapewniają płynny ruch, a niewielka masa ułatwia montaż na stole, stanowisku demonstracyjnym lub platformie mobilnej.
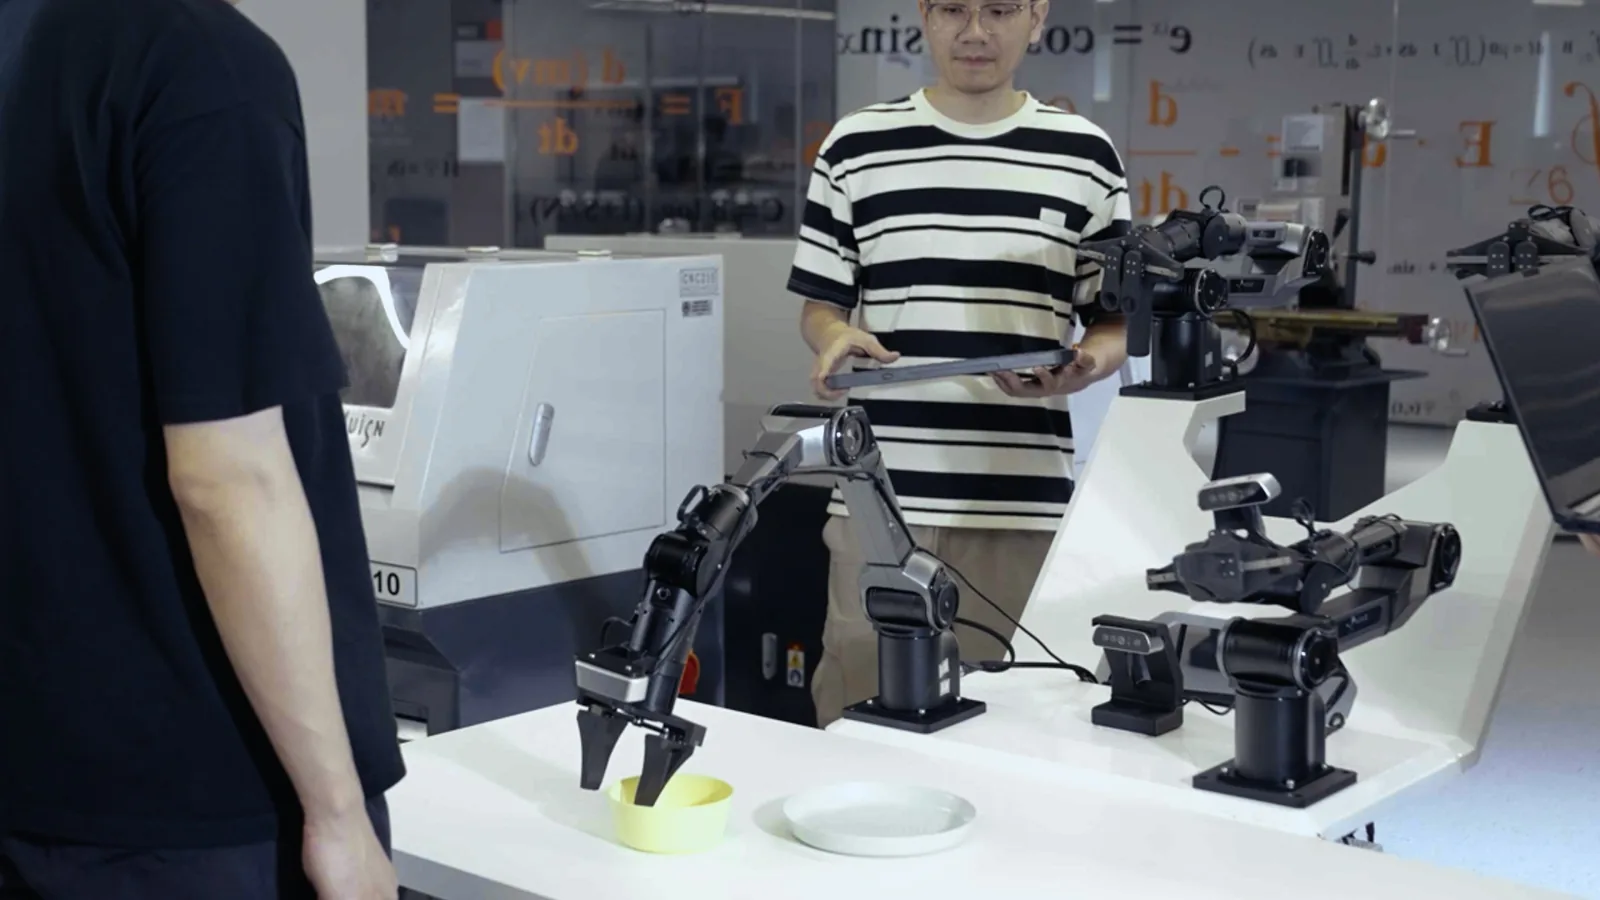
Ramię może być sterowane przez Python API, ROS 1 i ROS 2. Komunikacja CAN ułatwia integrację z komputerem nadrzędnym, systemem wizyjnym i chwytakiem. Zakres temperatur od -20 do 50 stopni C pozwala prowadzić eksperymenty także poza typowym środowiskiem laboratoryjnym.
Wysyłka liczona od wagi z opakowaniem (22 kg). Sprzedaż wyłącznie dla firm i instytucji.
- 1,5 kg
- UDŹWIG
- 626 mm
- ZASIĘG
- ±0,1 mm
- POWTARZALNOŚĆ
Opis produktu
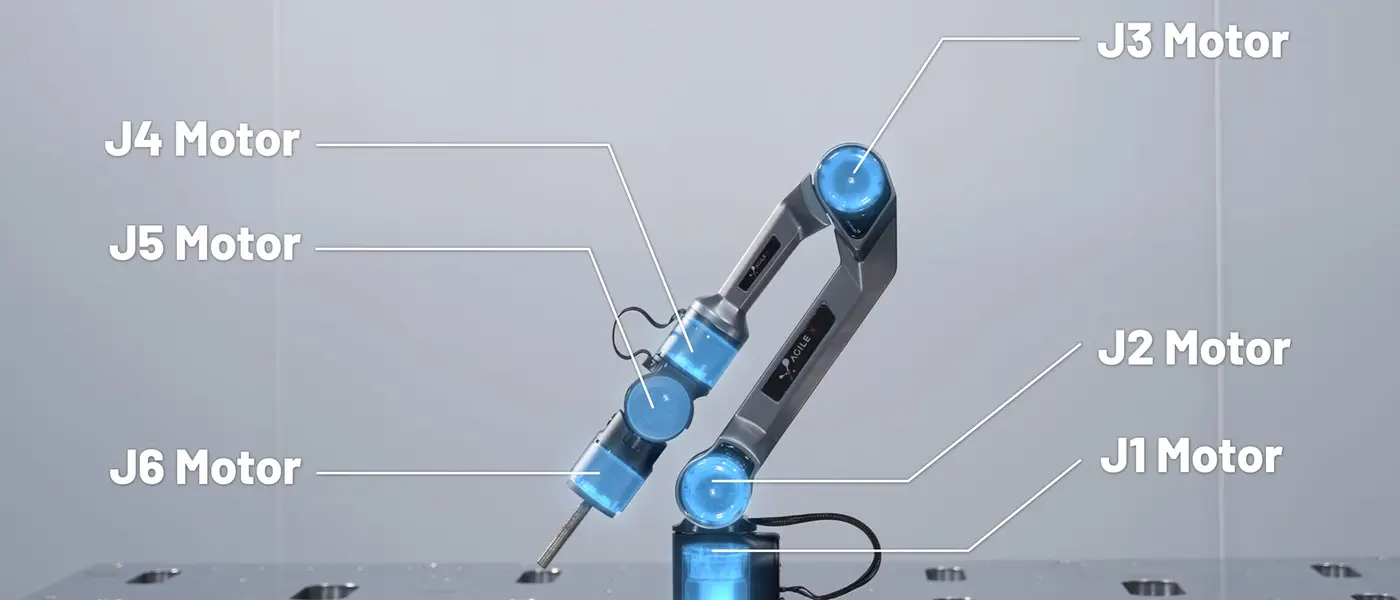
PiPER to sześcioosiowe ramię AgileX dla laboratoriów, uczelni i zespołów R&D: 4,2 kg masy własnej, udźwig 1,5 kg, zasięg 626 mm i powtarzalność ±0,1 mm. Sześć zintegrowanych silników przegubowych daje płynny, cichy ruch, a lekka konstrukcja z trwałych materiałów pozwala postawić ramię na stole (opcjonalne mocowanie Desktop Fixture) albo na platformie mobilnej jak SCOUT MINI czy TRACER. Zakres temperatur pracy od -20 do 50 °C obejmuje też stanowiska poza klimatyzowanym laboratorium.
Ramię zasila się napięciem 24 V DC i steruje przez CAN z komputera nadrzędnego: Python API oraz pakiety ROS 1 i ROS 2 obsługują planowanie trajektorii, sterowanie przegubami i integrację z kamerą i chwytakiem, a interfejs na tablecie producenta pozwala budować i uruchamiać aplikacje bez pisania kodu. Do teleoperacji i zbierania demonstracji służy uchwyt wiodący Teacher Pendant albo Universal Master Arm; dwupalczasty PiPER Gripper jest opcją do zadań pick-and-place.
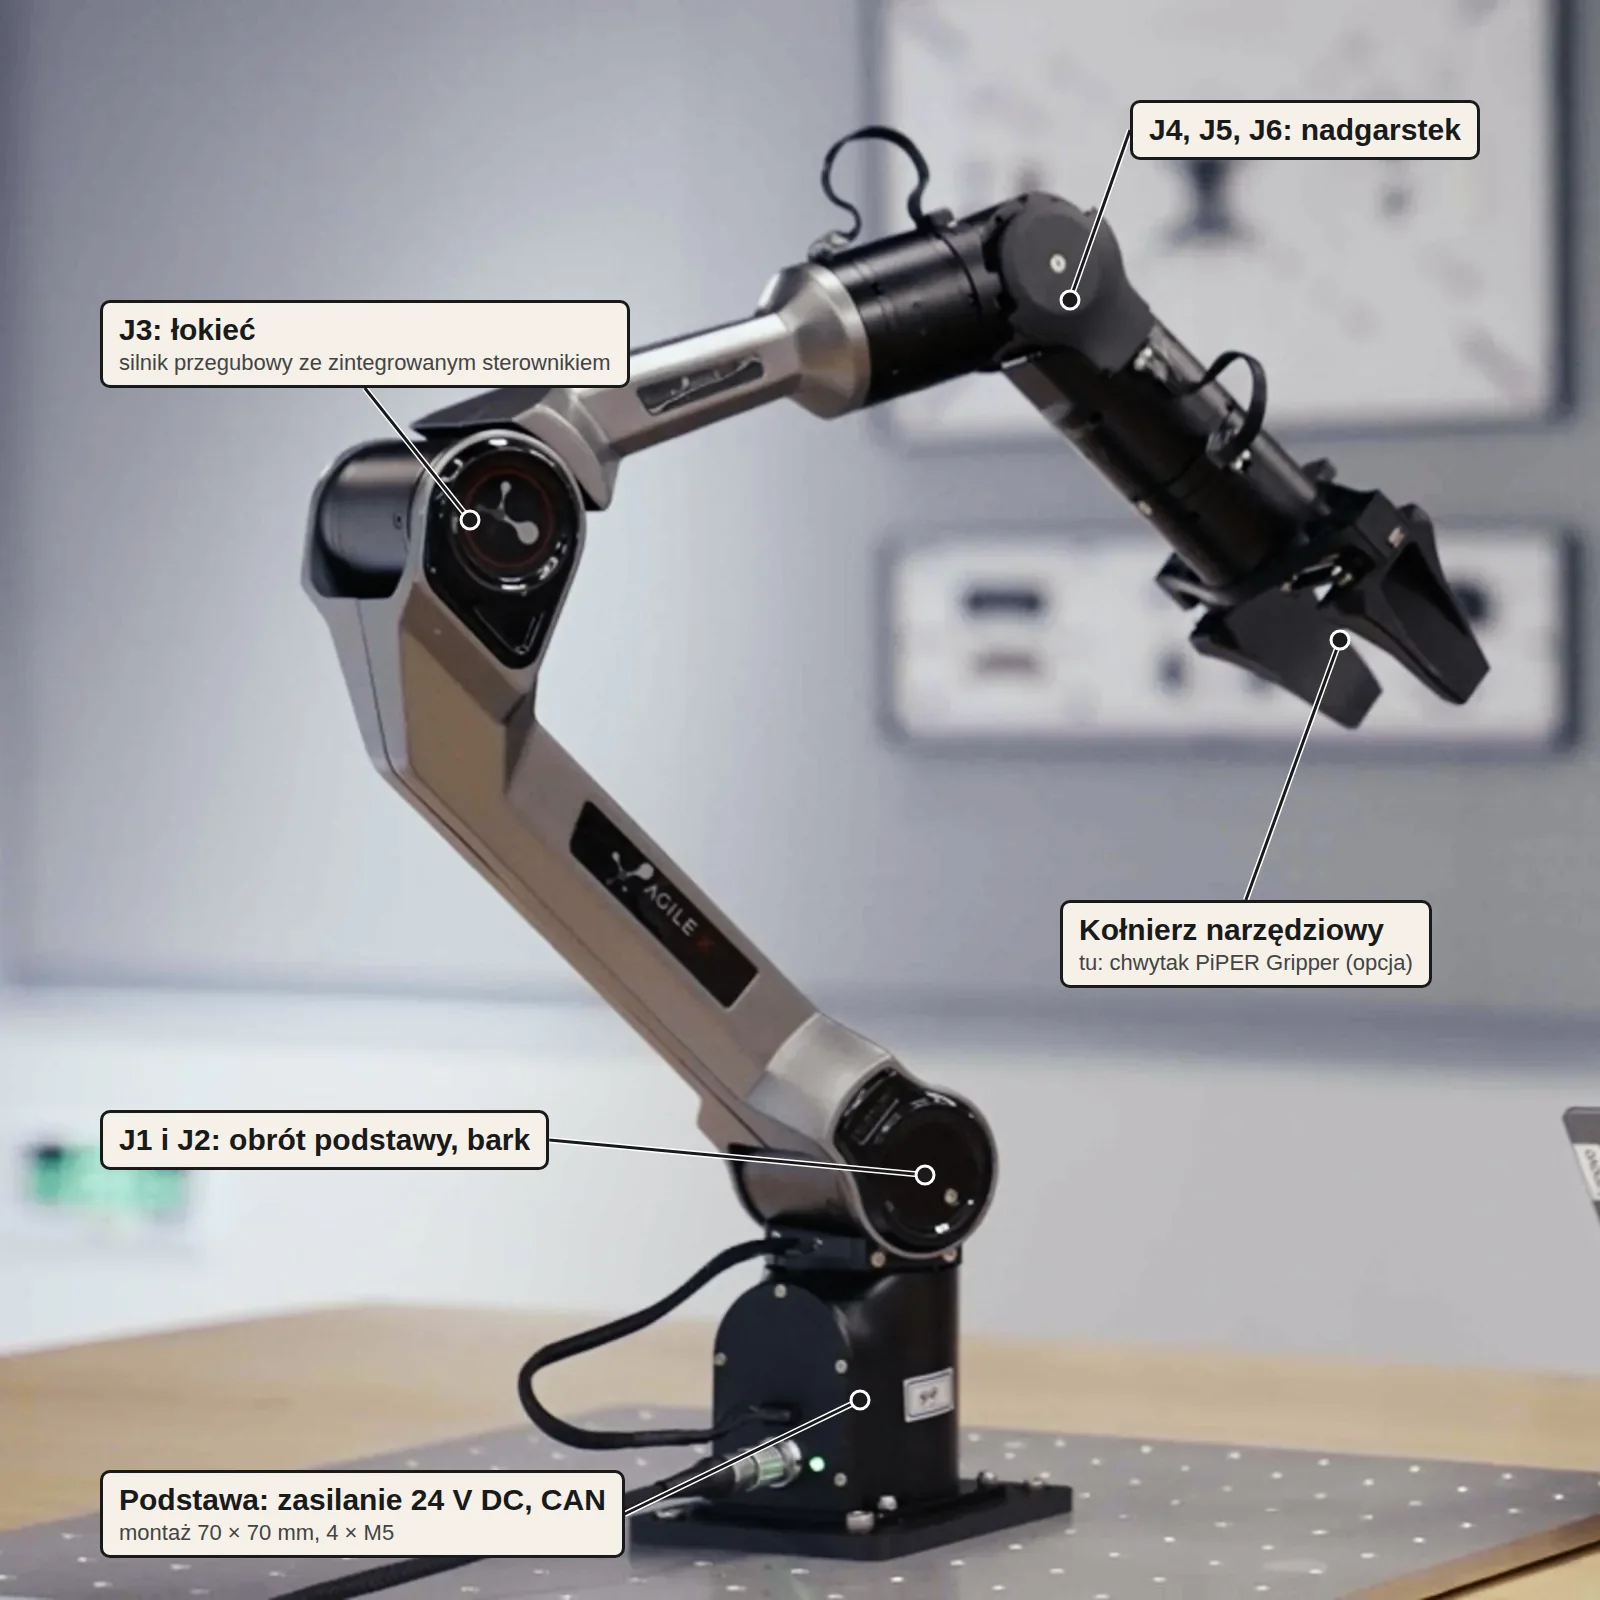
Budowa i komponenty
Funkcje
Niska masa i stabilny udźwig
Ramię waży 4,2 kg i obsługuje ładunek do 1,5 kg, dzięki czemu może pracować na lekkich stanowiskach i platformach mobilnych.
Precyzyjne sterowanie
Zintegrowane napędy i planowanie trajektorii umożliwiają płynne wykonywanie powtarzalnych ruchów.
Praca w szerokim zakresie temperatur
Producent określa zakres pracy od -20 do 50 stopni C. Całe stanowisko musi jednak uwzględniać ograniczenia chwytaka, przewodów i pozostałych urządzeń.
Otwarty ekosystem
Python API, ROS 1 i ROS 2 ułatwiają integrację z systemami badawczymi, wizyjnymi i mobilnymi.
Zastosowania
Dydaktyka robotyki
PiPER pozwala uczyć kinematyki, planowania trajektorii, sterowania przegubami i podstaw manipulacji na rzeczywistym sprzęcie.
Widzenie maszynowe i pick-and-place
Po dodaniu kamery i chwytaka ramię może lokalizować obiekty, podnosić je i odkładać w wyznaczone miejsca.
Manipulacja mobilna
Niska masa własna pozwala montować PiPER na platformach SCOUT MINI (zestaw SCOUT MINI COBOT) i TRACER (COBOT MAGIC) lub własnym robocie mobilnym z zasilaniem 24 V.
Teleoperacja i zbieranie danych
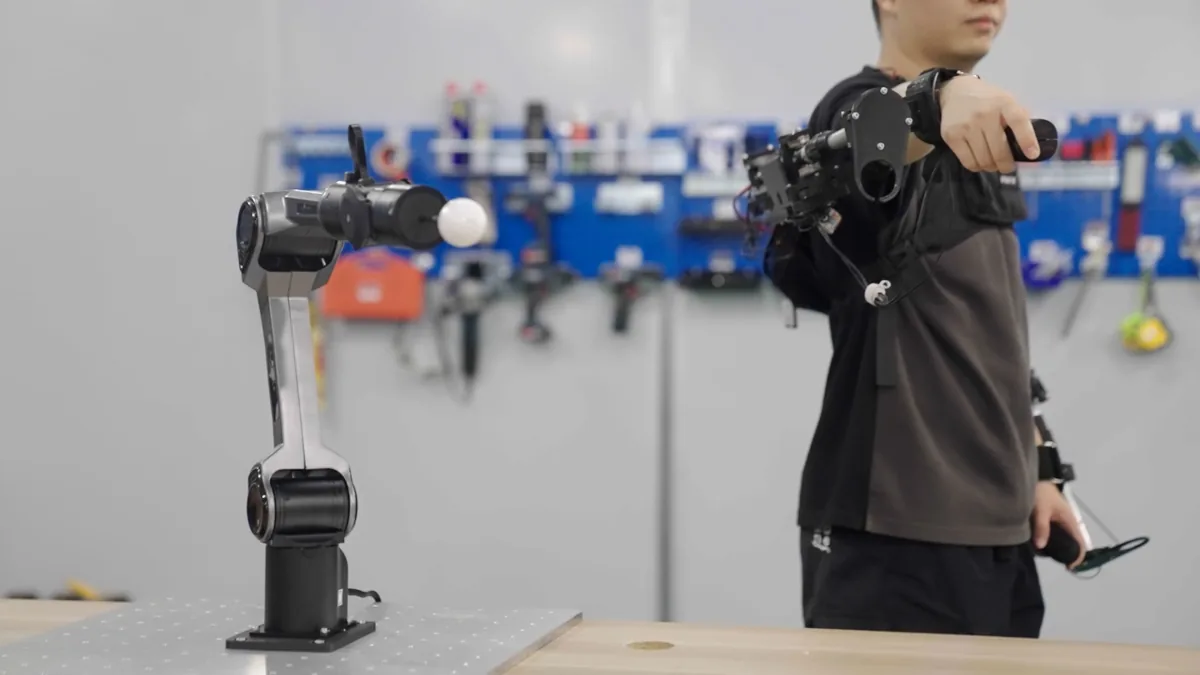
Operator prowadzi PiPER przez ramię sterujące założone na przedramię, a robot odtwarza ruch jego ręki w czasie rzeczywistym. Według producenta ramię wiodące Universal Master Arm współpracuje z serią PiPER - do nagrywania danych demonstracyjnych dla uczenia robotów, walidacji algorytmów i dydaktyki.
Najważniejsze komponenty
W pełni skonfigurowany model może zawierać:
- ramię PiPER
- zasilacz i interfejs CAN
- chwytak dwupalczasty PiPER Gripper - opcja, płatna osobno
- uchwyt wiodący do teleoperacji PiPER Teacher Pendant - opcja, płatna osobno
- mocowanie stołowe PiPER Desktop Fixture - opcja, płatna osobno (w zestawie: 4 śruby M5 i klucz imbusowy)
- kamerę RGB-D i komputer sterujący - po stronie klienta, nie wchodzą w skład PiPER
- pakiety ROS 1, ROS 2 oraz Python API
Specyfikacja
| Liczba stopni swobody | 6 |
| Masa ramienia | 4,2 kg |
| Udźwig | 1,5 kg |
| Zasięg | 626 mm |
| Powtarzalność | 0,1 mm |
| Zasilanie | 24 V DC |
| Interfejs komunikacyjny | CAN, 1 Mbit/s |
| Programowanie | drag teaching, trajektorie offline, API, PC; Python API (piper_sdk), ROS 1 i ROS 2 (piper_ros) |
| Temperatura pracy | od -20 do 50 stopni C |
| Kompatybilne akcesoria | PiPER Gripper, Teacher Pendant, podstawa stołowa |
| Gwarancja | 6 miesięcy |
| Napęd | 6 zintegrowanych silników przegubowych |
| Instalacja | na stole (opcjonalne mocowanie Desktop Fixture) albo na platformie mobilnej z zasilaniem 24 V; podstawa 70 × 70 mm, 4 × M5 |
| Materiał obudowy | korpus ze stopu aluminium, osłony polimerowe |
| Sterownik | zintegrowany w ramieniu |
| Interfejs zewnętrzny | zasilanie ×1, CAN ×1 |
| Przestrzeń robocza | promień 626,7 mm; wymiary charakterystyczne na rysunku producenta: 91 mm, 250,65 mm, 285,05 mm, 123 mm |
Pliki do pobrania
- piper_sdk - SDK Python i dokumentacja PiPER (GitHub AgileX)Kod źródłowy producenta
Biblioteka Python producenta: sterowanie przez CAN, odczyt stanu, przykłady.
- piper_ros - pakiety ROS 1 i ROS 2 (GitHub AgileX)Kod źródłowy producenta
Sterowniki i przykłady ROS dla PiPER, MoveIt.
- Download Center AgileXStrona producenta
Instrukcje obsługi produktów AgileX w jednym miejscu u producenta.
Wysyłka
Wysyłamy w skrzyni drewnianej o wymiarach około 790 x 420 x 275 mm. Masa przesyłki wynosi około 22 kg.