
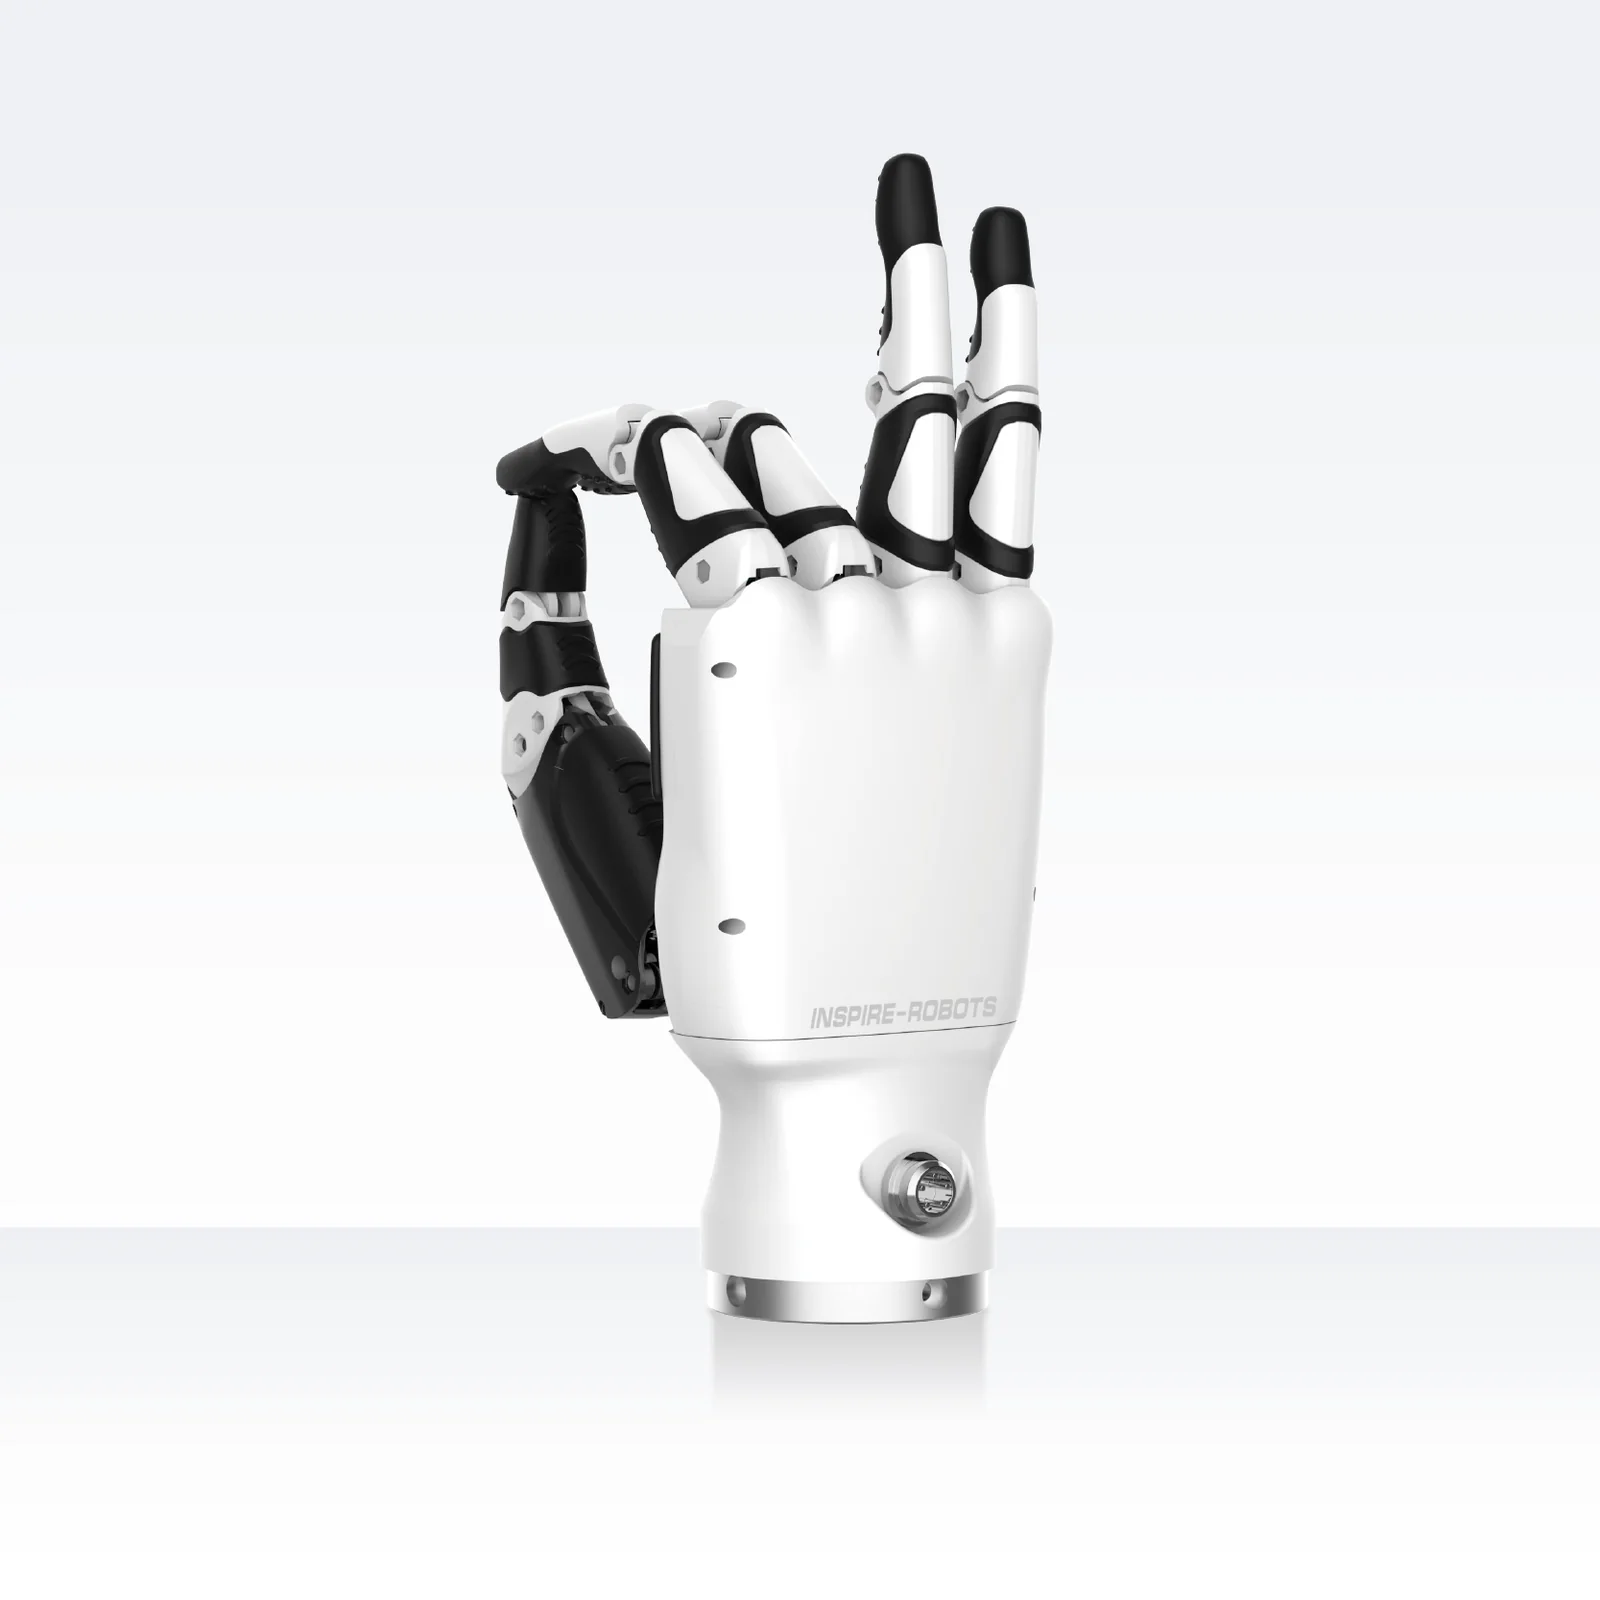
Inspire Robots RH56DFX
RH56DFX to pięciopalczasta dłoń robotyczna Inspire Robots o 6 stopniach swobody i 12 przegubach, napędzana sześcioma miniaturowymi serwonapędami liniowymi z czujnikami siły: 15 N na końcówce kciuka, 10 N na palcach, 540 g masy, sterowanie po RS485. Najczęściej sprzedawany model producenta; dostępna wersja z dwuosiowym nadgarstkiem. Sprzedaż na zapytanie.
Wycena indywidualna - odpowiadamy zwykle w ciągu jednego dnia roboczego. Sprzedaż wyłącznie dla firm i instytucji.
- 15 N
- Siła kciuka
- 10 N
- Siła palca
- 540 g
- Masa

Opis produktu
RH56DFX to najbardziej rozpowszechniona dłoń z rodziny RH56 Inspire Robots: pięć palców wielkości ludzkiej dłoni, 6 stopni swobody i 12 przegubów. Każdy z czterech palców zgina jeden miniaturowy serwonapęd liniowy, dwa kolejne odpowiadają za zginanie i rotację boczną kciuka. Wszystkie sześć napędów ma wbudowany czujnik siły o rozdzielczości 0,5 N oraz absolutny czujnik położenia, więc po włączeniu zasilania dłoń nie wymaga bazowania, a bez zasilania palce blokują się mechanicznie i utrzymują chwyt.
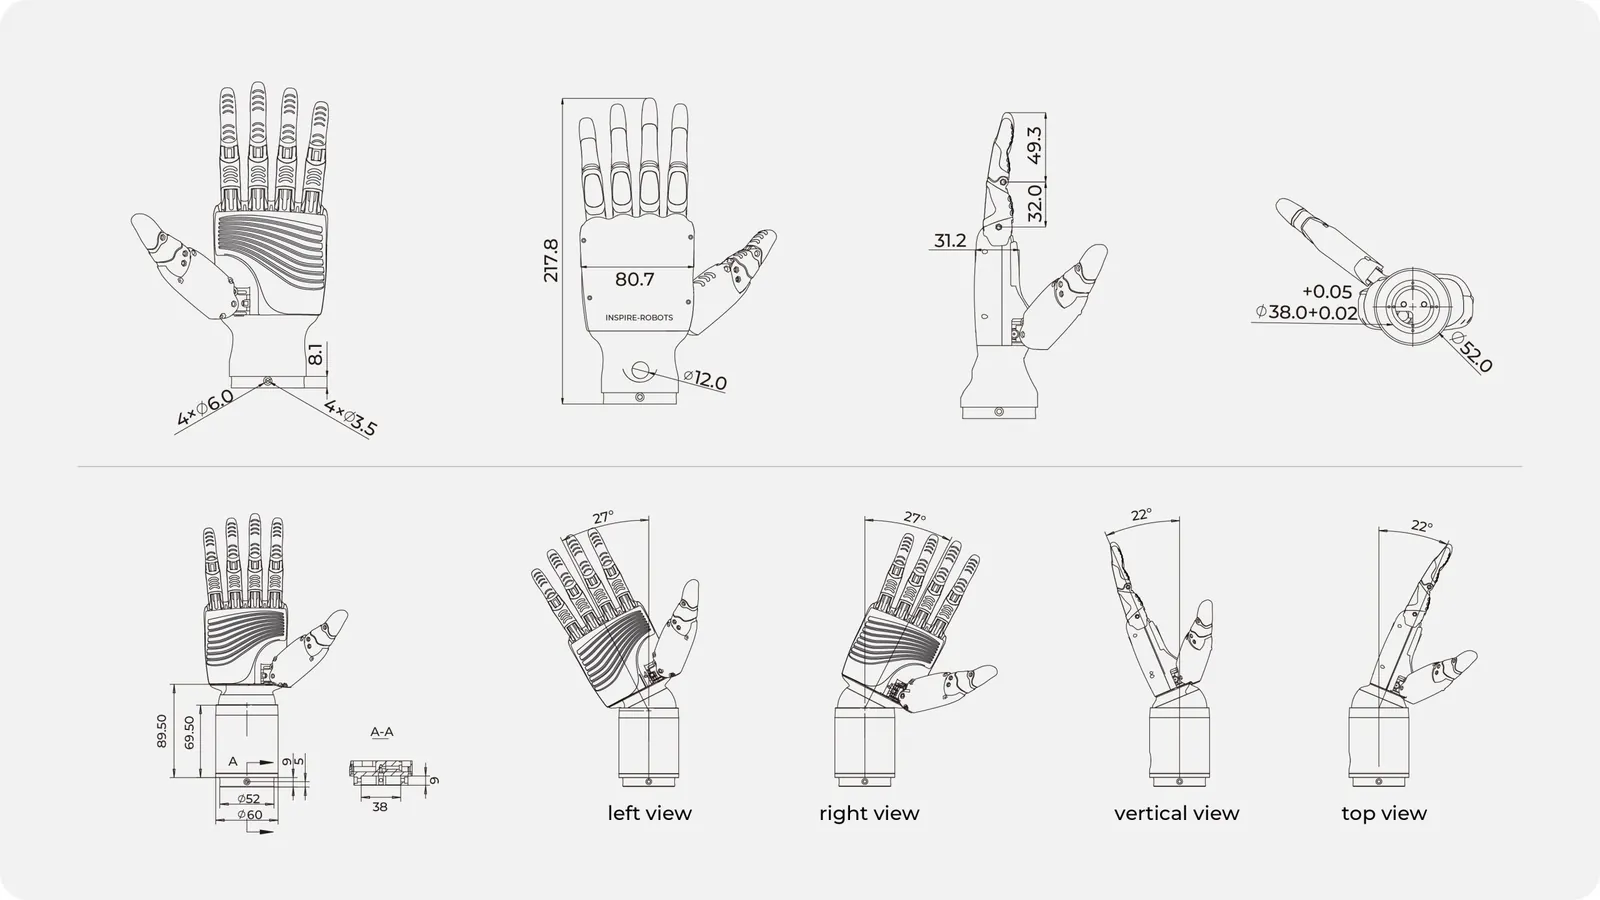
Końcówka kciuka wywiera 15 N, pozostałe palce po 10 N; cztery palce zginają się z prędkością 260°/s, kciuk zgina się 70°/s i obraca 107°/s w zakresie ponad 65°. Powtarzalność pozycjonowania końcówki to ±0,2 mm. Dłoń waży 540 g (650 g z nadgarstkiem), mierzy 217,8 x 80,7 x 31,2 mm i mocuje się kołnierzem Ø52 mm z otworem centrującym Ø38 mm do ramienia robota lub protezy. Zasilanie 24 V (instrukcja; strona producenta podaje zakres 12-48 V), prąd spoczynkowy 0,09 A, szczytowy 2 A.
Sterowanie odbywa się po RS485 (115 200 b/s, do 254 dłoni na jednej magistrali) własnym protokołem rejestrowym producenta albo w Modbus RTU; RS232 i CAN są wykonaniem na zamówienie. Dla każdego palca zadaje się kąt, prędkość i próg siły w gramach, a dłoń zwraca kąt rzeczywisty, pozycję napędu, siłę, prąd, temperaturę i kody błędów. W pamięci Flash mieści się 40 sekwencji ruchów po 8 kroków, a program PC producenta ma 13 gotowych akcji: otwarta dłoń, chwyt butelki, szczypanie trzema palcami, pięść. Wersja RH56DFXW dodaje dwuosiowy nadgarstek: odchylenie ±27°, pochylenie ±22°, moment 2 N·m.
Budowa i komponenty
Funkcje
Sześć napędów z czujnikami siły
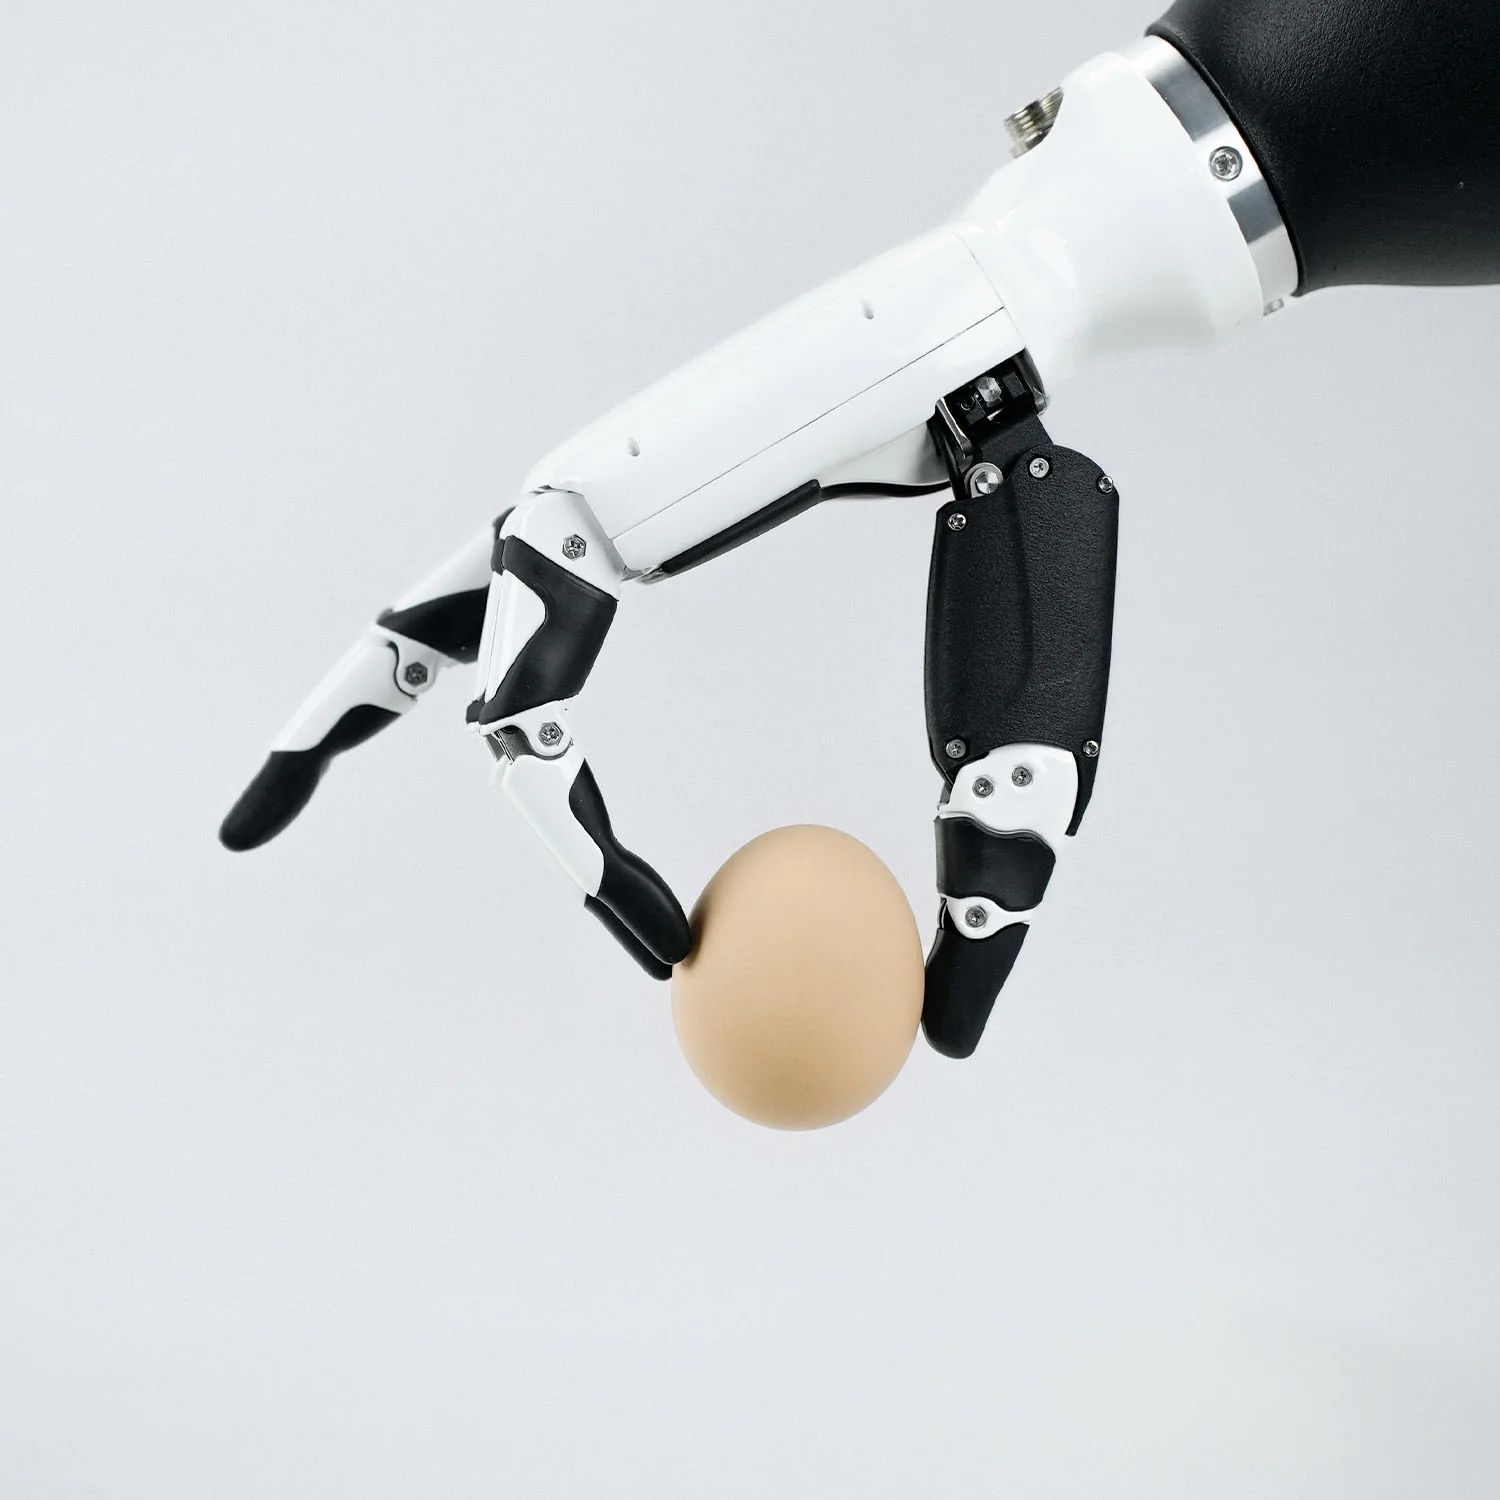
Każdy palec zatrzymuje się na zadanym kącie albo na zadanej sile: chwyt jajka i chwyt hantla różnią się tylko progiem w rejestrze. Czujniki kalibruje się jedną komendą w ok. 6 s.
Samoblokada i pamięć pozycji
Absolutne czujniki położenia pamiętają kąt po zaniku zasilania, a napędy blokują się mechanicznie: po włączeniu dłoń jest gotowa do pracy bez ruchu bazującego.
RS485 z Modbus RTU
Jedna magistrala obsługuje do 254 dłoni; protokół rejestrowy i Modbus RTU opisuje instrukcja producenta, a program PC pozwala podglądać kąty, prądy, siły i temperatury każdego napędu.
Wersja z nadgarstkiem
RH56DFXW ma moduł nadgarstka o dwóch osiach (±27° i ±22°, 2 N·m) sterowany po RS232/RS485 albo CAN, z własną instrukcją i rejestrami kąta w setnych stopnia.
Zastosowania
Roboty humanoidalne i usługowe
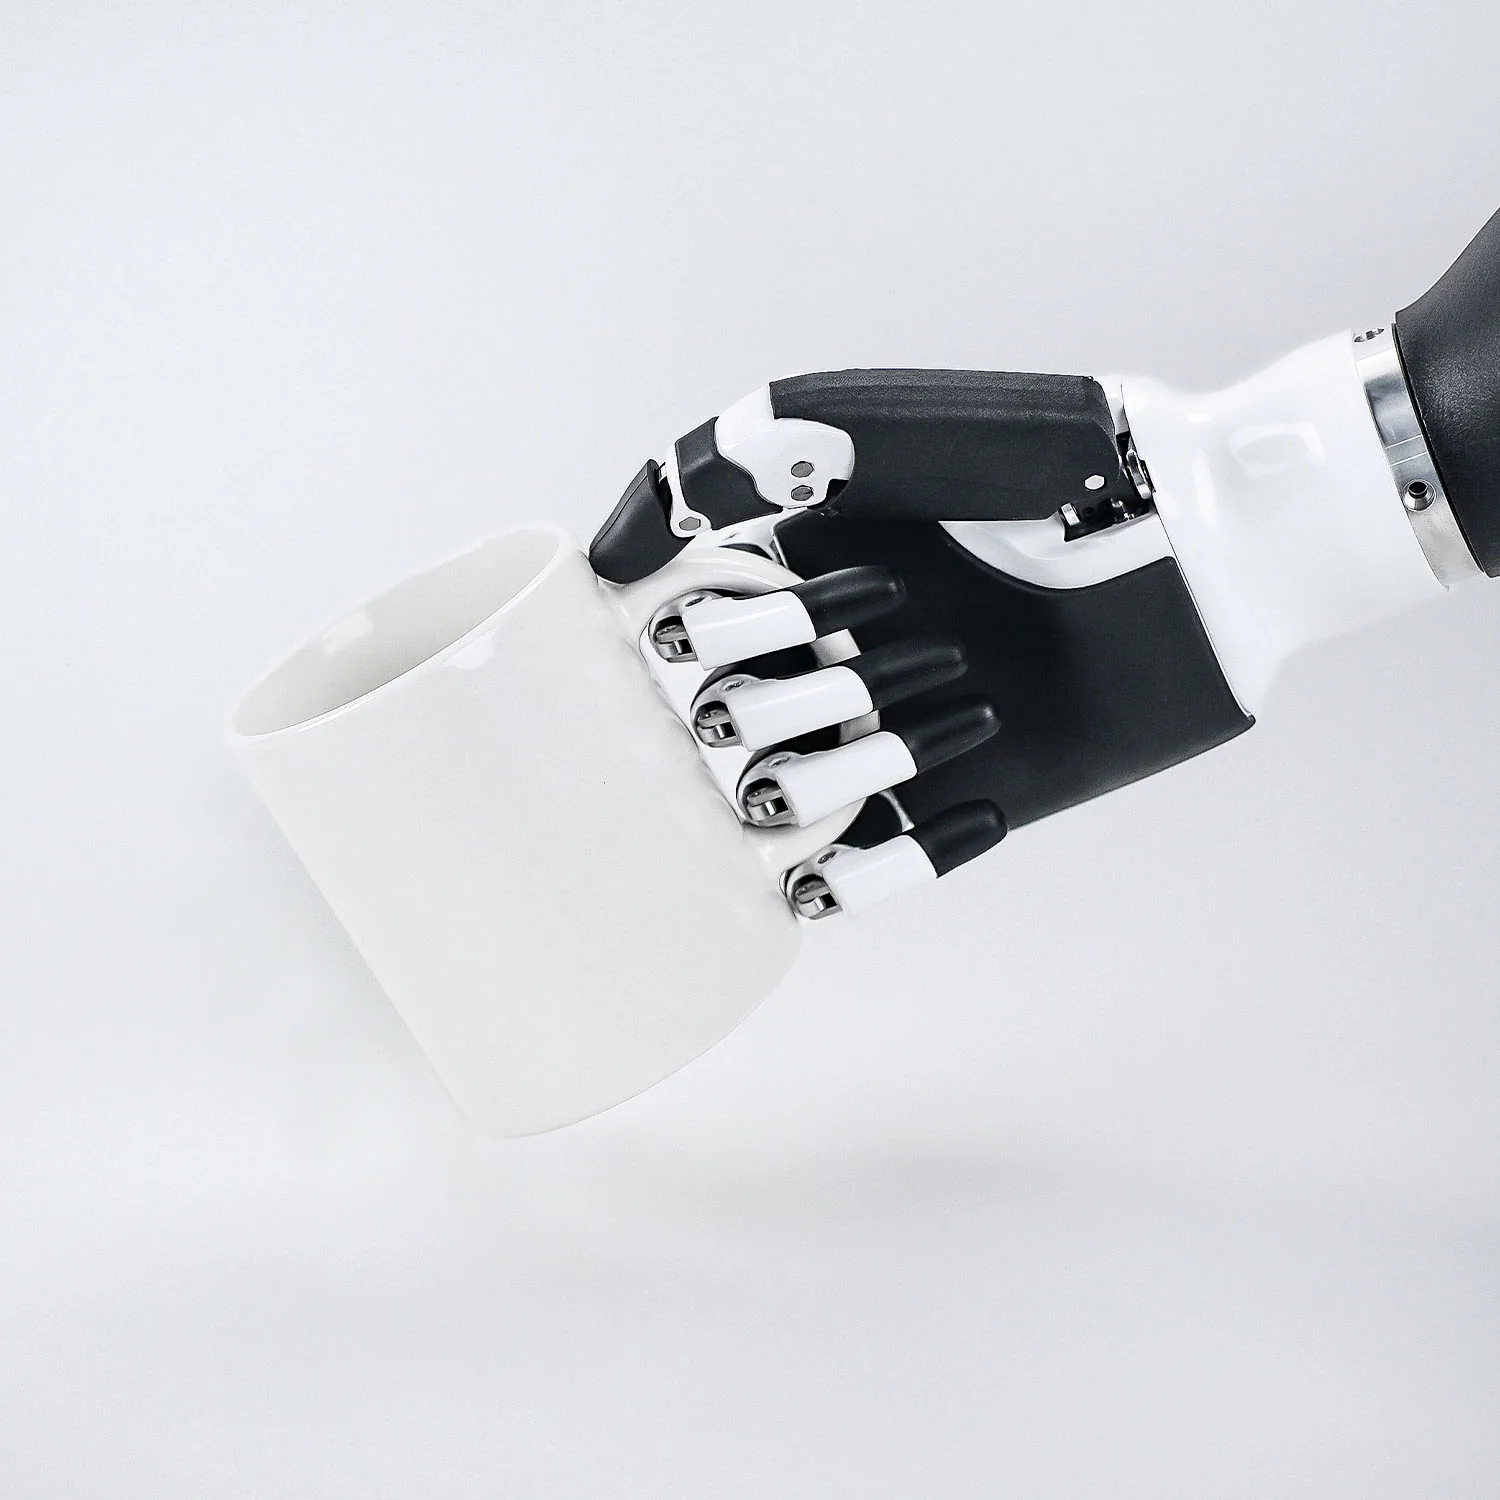
Dłoń wielkości ludzkiej z siłą 15 N na kciuku chwyta kubek za ucho, butelkę, hantel i wiertarkę, otwiera drzwi klamką i naciska przyciski: producent pokazuje ją w scenach dwuręcznej pracy montażowej i w laboratoriach bezobsługowych.
Dydaktyka i badania
Otwarty protokół rejestrowy, Modbus RTU, program PC z podglądem wszystkich napędów i symulacja w Gazebo czynią z DFX stanowisko do nauki chwytania, sterowania siłą i planowania gestów.
Protetyka i interakcja z człowiekiem
Producent wymienia protetykę wśród przeznaczeń serii RH56; wbudowane czujniki siły i samoblokada pozwalają trzymać przedmiot bez poboru prądu.
Dobór w rodzinie RH56
DFX to wariant mocniejszy (15 N / 10 N, 260°/s); BFX jest dwa razy szybszy, ale słabszy (6 N / 4 N); E2 ma 30 N, CAN, Modbus TCP i czujniki dotyku; F1, H1 i DG2 dodają EtherCAT.
Najważniejsze komponenty
W pełni skonfigurowany model może zawierać:
- Dłoń RH56DFXKompletna dłoń z napędami, czujnikami i elektroniką sterującą. Warianty: RH56DFX-2L (lewa), RH56DFX-2R (prawa); z nadgarstkiem: RH56DFXW-2L, RH56DFXW-2R; stronę i wersję podajemy w zamówieniu.
- Kołnierz montażowyKołnierz do mocowania dłoni na ramieniu robota; wymiary i rozstaw otworów w wierszu Montaż specyfikacji. Zawartość zestawu wg informacji producenta (Inspire Robots) z 14.10.2026.
- Komplet kabliStandardowy komplet przewodów zasilania i komunikacji do zamówionego interfejsu: RS485 (RS232 i CAN na zamówienie); do ramion AgileX NERO i PiPER (CAN) komplet z przewodami CAN - prosimy zaznaczyć w zapytaniu.
Specyfikacja
| Typ | pięciopalczasta dłoń robotyczna, 6 napędów liniowych z czujnikami siły |
| Warianty modelu | RH56DFX-2L (lewa), RH56DFX-2R (prawa); z nadgarstkiem: RH56DFXW-2L, RH56DFXW-2R |
| Stopnie swobody | 6 (wersja W: 6+2) |
| Liczba przegubów | 12 |
| Napędy | 6 miniaturowych liniowych serwonapędów (4 x zginanie palca, zginanie i rotacja kciuka) |
| Czujniki siły | 6, rozdzielczość 0,5 N |
| Czujniki dotyku | brak |
| Siła końcówki kciuka | 15 N |
| Siła końcówki palca | 10 N |
| Rozdzielczość pomiaru siły | 0,50 N |
| Powtarzalność | ±0,20 mm |
| Zakres rotacji bocznej kciuka | powyżej 65° |
| Prędkość rotacji bocznej kciuka | 107°/s |
| Prędkość zginania kciuka | 70°/s |
| Prędkość zginania czterech palców | 260°/s |
| Zakresy kątów (rejestry) | palce 19° do 176,7°; zginanie kciuka -13° do 53,6°; rotacja kciuka 90° do 165° |
| Czas zamknięcia dłoni | pełny ruch palca w 800 ms bez obciążenia (prędkość 1000) |
| Interfejs sterowania | RS485 (RS232 i CAN na zamówienie) |
| Protokoły | protokół rejestrowy Inspire (0xEB 0x90) oraz Modbus RTU (0x03, 0x06, 0x10) |
| Parametry magistrali | 115 200 b/s (także 57 600, 19 200), 8 bitów danych, 1 bit stopu, bez parzystości |
| Urządzeń na jednej magistrali | do 254 (ID 1-254) |
| Złącze | okrągłe złącze lotnicze GX12 |
| Tryby sterowania palcem | kąt + prędkość + próg siły na każdy palec (zatrzymanie na pozycji albo na sile); zadawanie pozycji napędu |
| Sekwencje ruchów i gesty | 40 sekwencji po 8 kroków w pamięci Flash; 13 gotowych akcji w programie PC |
| Samoblokada bez zasilania | tak, po włączeniu zasilania bez bazowania |
| Zabezpieczenia | limit prądu każdego napędu 0-1500 mA; błędy: blokada, przegrzanie, przetężenie, silnik, komunikacja |
| Kalibracja czujników siły | komendą, ok. 6 s, dłoń bez kontaktu z przedmiotem |
| Oprogramowanie | program PC producenta (monitor kąta, prądu, siły, temperatury; model dłoni; baza akcji) |
| Symulacja | Gazebo (wg FAQ producenta) |
| Wymiary | 217,8 x 80,7 x 31,2 mm |
| Długość członów palca | 49,3 mm i 32,0 mm |
| Montaż | kołnierz Ø52 mm z otworem centrującym Ø38 mm, 4 x Ø3,5 mm i 4 x Ø6 mm; otwór złącza Ø12 mm |
| Nadgarstek (wersja W) | wersja W: 2 osie, odchylenie ±27°, pochylenie ±22°, moment obciążenia 2 N·m bez masy dłoni, moduł 89,5 mm, Ø60/Ø52 mm; RS232/RS485 115 200 b/s albo CAN 1000 kb/s |
| Masa | 540 g (wersja W: 650 g) |
| Napięcie zasilania | 24 V DC wg instrukcji (strona producenta: zakres 12-48 V DC) |
| Prąd spoczynkowy | 0,09 A przy 24 V (wersja W: 0,1 A) |
| Prąd średni bez obciążenia | 0,6 A przy 24 V |
| Prąd szczytowy | 2 A przy 24 V |
Cenę tej pozycji ustalamy indywidualnie - zależy od konfiguracji. Prosimy o zapytanie, odpowiadamy zwykle w ciągu jednego dnia roboczego.
Pliki do pobrania
- Dłonie RH56 (DFX, BFX) - instrukcja użytkownika (EN, PDF)PDF producenta
Parametry, złącze, protokół RS485 i Modbus RTU, mapa rejestrów, zakresy kątów, sekwencje ruchów.
- Moduł nadgarstka dłoni - instrukcja (EN, PDF)PDF producenta
Zakresy, rejestry i komunikacja dwuosiowego nadgarstka do wersji W.
- Dłonie Inspire - pierwsze uruchomienie (EN, PDF)PDF producenta
Zestaw testowy, numeracja napędów, uruchomienie z programem PC.
- Program PC do dłoni - instrukcja (EN, PDF)PDF producenta
Monitor kąta, prądu, siły i temperatury napędów, sterowanie modelem dłoni, baza akcji.
- Program PC do dłoni (Upper Computer, ZIP)Program producenta (ZIP)
Program testowy producenta na komputer PC, 34 MB.
- Download Center Inspire RobotsStrona producenta
Wszystkie instrukcje i program PC producenta w jednym miejscu (zakładka Dexterous Hand).
Wysyłka
Wysyłamy w opakowaniu producenta z magazynu w Bielanach Wrocławskich. Dłoń waży 540 g; masę i wymiary przesyłki podajemy w ofercie.