
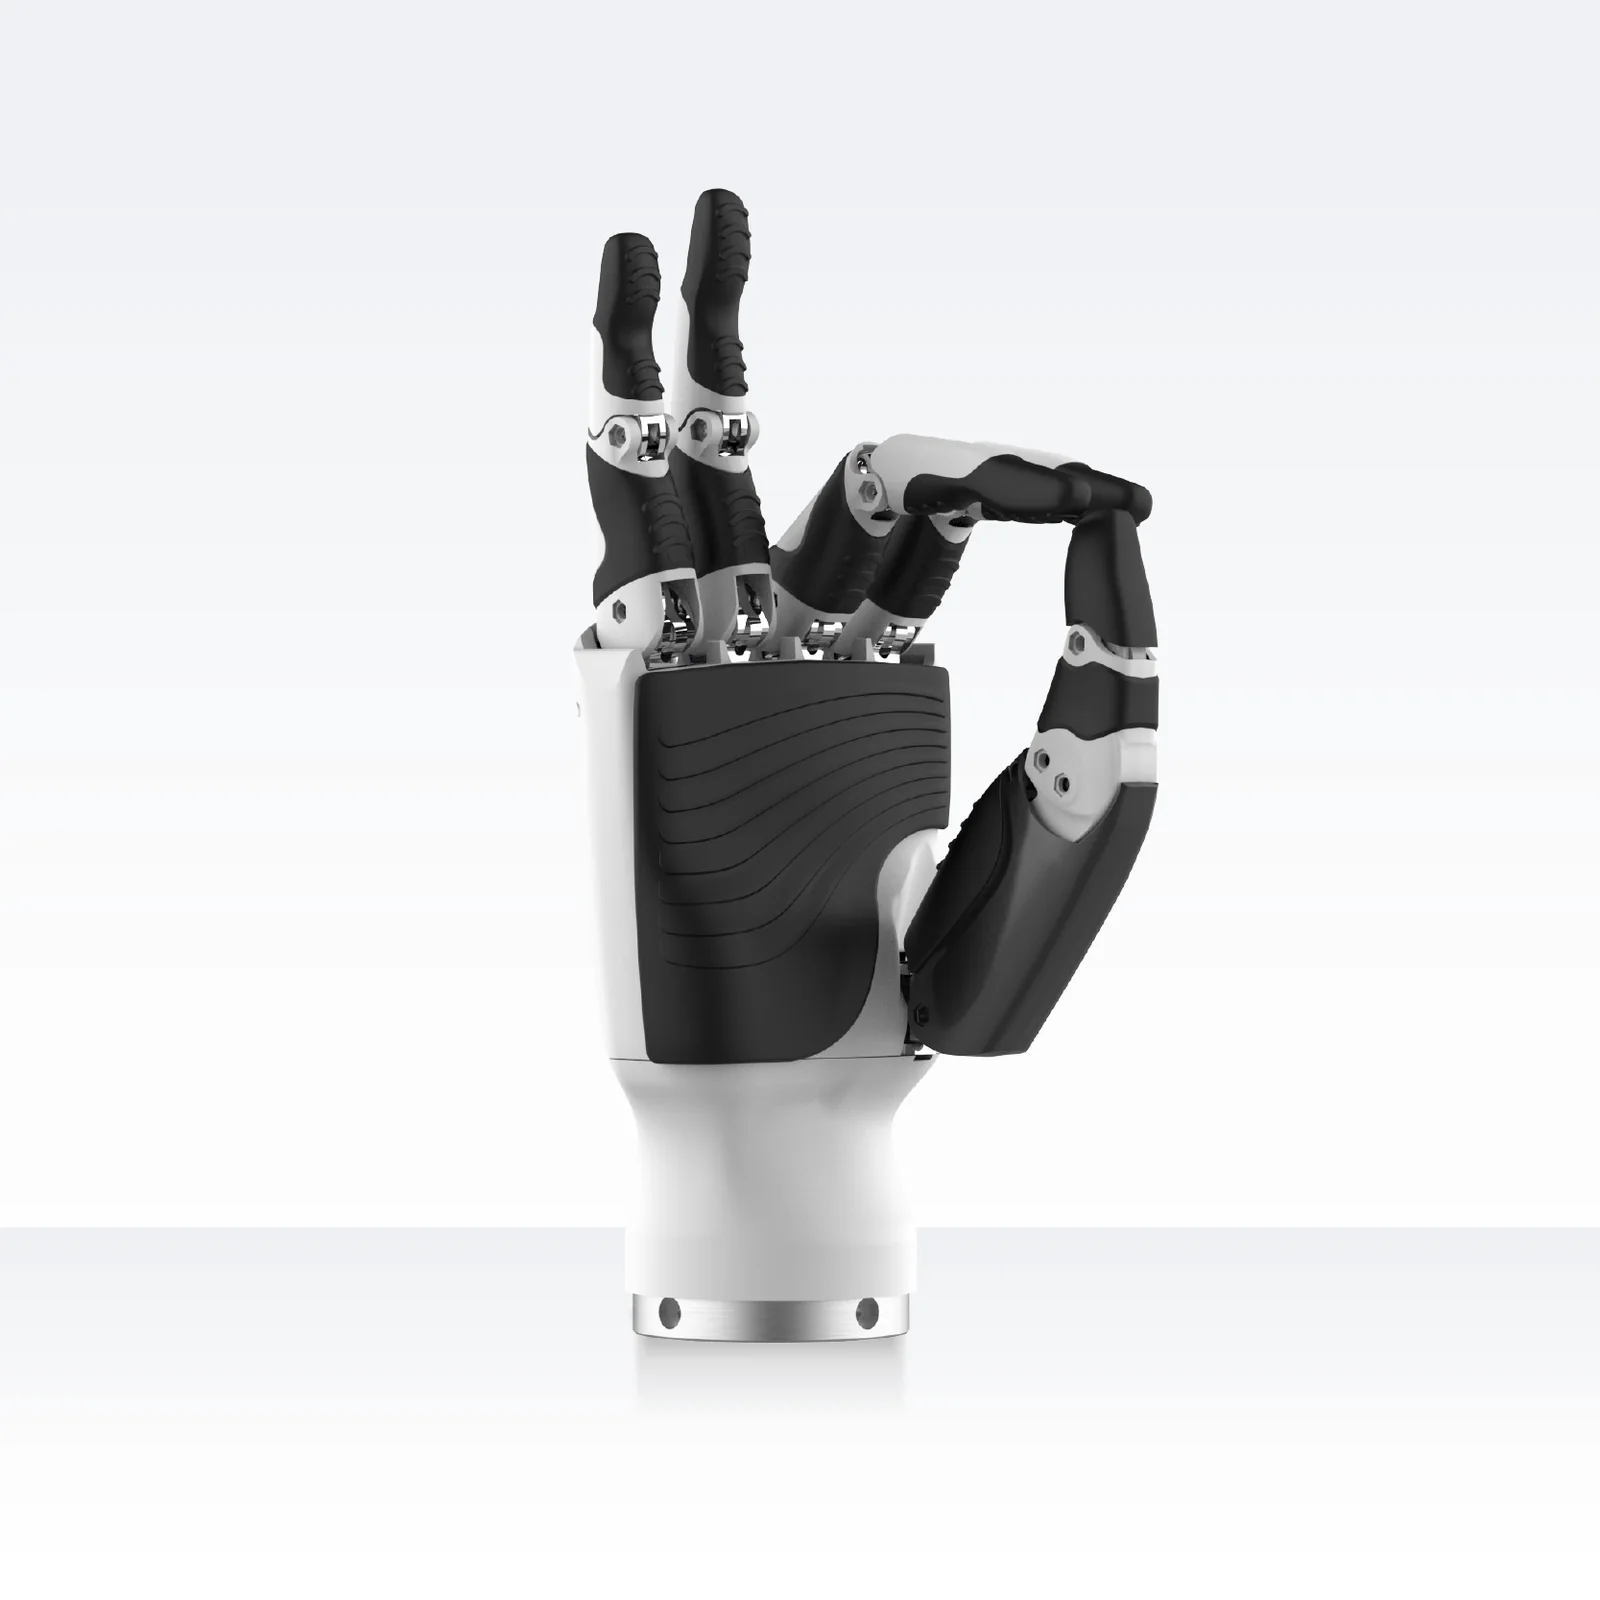
Inspire Robots RH56BFX
RH56BFX to szybki wariant pięciopalczastej dłoni RH56 Inspire Robots: ta sama konstrukcja co DFX (6 stopni swobody, 12 przegubów, 540 g, RS485), ale napędy nastawione na prędkość: cztery palce zginają się 570°/s, kciuk obraca 235°/s, kosztem siły 6 N na kciuku i 4 N na palcach. Do lekkiej, dynamicznej interakcji z człowiekiem. Sprzedaż na zapytanie.
Wycena indywidualna - odpowiadamy zwykle w ciągu jednego dnia roboczego. Sprzedaż wyłącznie dla firm i instytucji.
Termin dostawy: ok. 10 dni od potwierdzenia zamówienia.
- 6 N
- Siła kciuka
- 4 N
- Siła palca
- 540 g
- Masa

Opis produktu
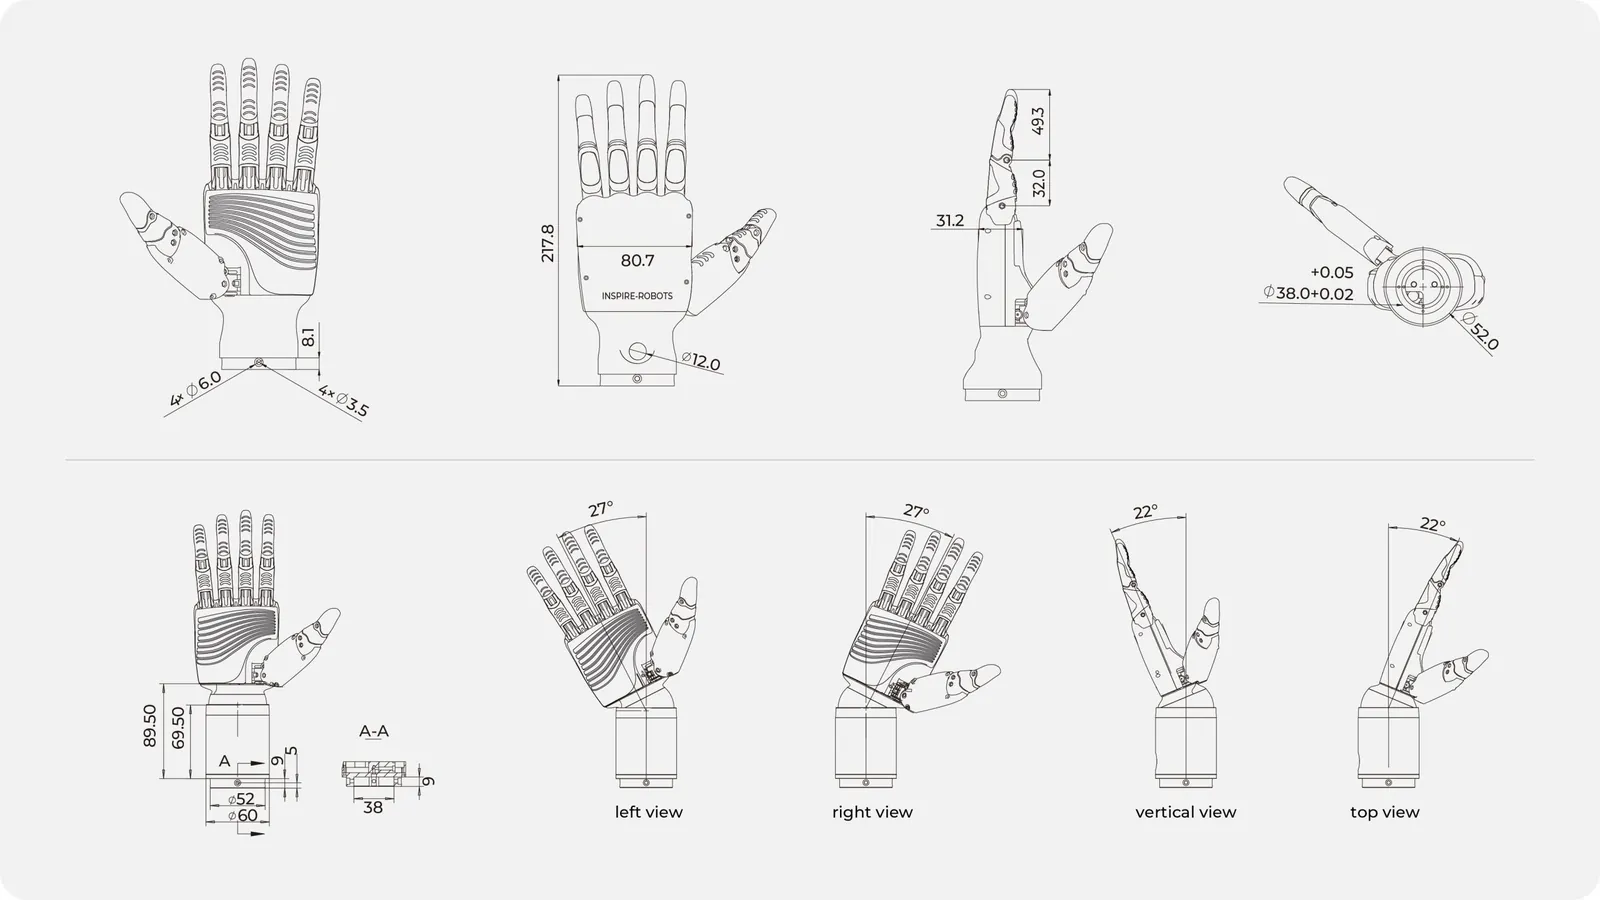
RH56BFX dzieli z modelem DFX mechanikę, rysunek wymiarowy (217,8 x 80,7 x 31,2 mm), masę 540 g, złącze GX12, protokół RS485 z Modbus RTU i jedną instrukcję. Różnica siedzi w sześciu napędach: w BFX są przełożone na prędkość. Cztery palce zginają się z prędkością 570°/s (DFX: 260°/s), kciuk zgina się 150°/s i obraca 235°/s, a producent pozycjonuje tę dłoń do lekkich zastosowań interakcyjnych: gestów, pokazów, szybkich chwytów lekkich przedmiotów takich jak klucze, jajko, gąbka czy miękka saszetka.
Ceną za szybkość jest siła: 6 N na końcówce kciuka i 4 N na palcach, przy tej samej rozdzielczości czujników siły 0,5 N i powtarzalności ±0,2 mm. Zasilanie 24 V (strona producenta: 12-48 V), prąd spoczynkowy 0,09 A, szczytowy 2 A. Każdy napęd ma czujnik siły i absolutny czujnik położenia; sterowanie, rejestry, 40 sekwencji ruchów w pamięci i program PC są wspólne z DFX, podobnie jak wersja RH56BFXW z dwuosiowym nadgarstkiem (±27°, ±22°, 2 N·m).
Sterowanie po RS485 (115 200 b/s, do 254 dłoni na magistrali) własnym protokołem rejestrowym albo w Modbus RTU; RS232 i CAN na zamówienie. Dla każdego palca zadaje się kąt, prędkość i próg siły, dłoń zwraca kąt rzeczywisty, siłę, prąd, temperaturę i kody błędów, a producent odpowiada w FAQ, że symulację można prowadzić w Gazebo. BFX wybiera się tam, gdzie liczy się dynamika gestu, a nie udźwig; do cięższych przedmiotów producent kieruje do DFX, a do pracy przemysłowej do E2.
Budowa i komponenty
Funkcje
Palce 570°/s
Napędy z przełożeniem na prędkość zginają cztery palce ponad dwa razy szybciej niż w DFX: gest, machnięcie czy szybkie zamknięcie dłoni dzieją się w ułamku sekundy.
Czujniki siły i sterowanie progiem
Mimo mniejszej siły każdy napęd ma czujnik 0,5 N: chwyt jajka albo gąbki zatrzymuje się na zadanym progu, a program PC pokazuje siłę każdego palca na żywo.
Ta sama platforma co DFX
Rysunek wymiarowy, kołnierz Ø52 mm, złącze GX12, protokół i instrukcja są wspólne: w jednym projekcie można wymieniać DFX i BFX bez zmian w mechanice i oprogramowaniu.
Wersja z nadgarstkiem
RH56BFXW ma dwuosiowy moduł nadgarstka (±27° i ±22°, 2 N·m) z własnymi rejestrami i komunikacją RS232/RS485 albo CAN.
Zastosowania
Interakcja człowiek-robot i pokazy
Producent przeznacza BFX do lekkich zastosowań interakcyjnych: gesty, podawanie drobnych przedmiotów, roboty recepcyjne i edukacyjne, w których szybkość ruchu robi większe wrażenie niż siła.
Humanoidy i roboty usługowe
Dłoń wielkości ludzkiej, 540 g i samoblokada palców pasują do ramion humanoidów i robotów usługowych, gdzie chwytane są lekkie przedmioty: kubek, klucze, saszetka.
Dydaktyka i badania nad chwytaniem
Otwarty protokół, Modbus RTU i program PC z podglądem napędów pozwalają uczyć sterowania siłą i planowania gestów; symulacja w Gazebo wg FAQ producenta.
Dobór w rodzinie RH56
BFX = szybkość (570°/s, 6 N); DFX = siła (260°/s, 15 N); E2 = 30 N, CAN i Modbus TCP, czujniki dotyku; F1, H1, DG2 = EtherCAT i czujniki dotyku.
Najważniejsze komponenty
W pełni skonfigurowany model może zawierać:
- Dłoń RH56BFXKompletna dłoń z napędami, czujnikami i elektroniką sterującą. Warianty: RH56BFX-2L (lewa), RH56BFX-2R (prawa); z nadgarstkiem: RH56BFXW-2L, RH56BFXW-2R; stronę i wersję podajemy w zamówieniu.
- Kołnierz montażowyKołnierz do mocowania dłoni na ramieniu robota; wymiary i rozstaw otworów w wierszu Montaż specyfikacji. Zawartość zestawu wg informacji producenta (Inspire Robots) z 14.10.2026.
- Komplet kabliStandardowy komplet przewodów zasilania i komunikacji do zamówionego interfejsu: RS485 (RS232 i CAN na zamówienie); do ramion AgileX NERO i PiPER (CAN) komplet z przewodami CAN - prosimy zaznaczyć w zapytaniu.
Specyfikacja
| Typ | pięciopalczasta dłoń robotyczna, 6 napędów liniowych z czujnikami siły, wariant szybki |
| Warianty modelu | RH56BFX-2L (lewa), RH56BFX-2R (prawa); z nadgarstkiem: RH56BFXW-2L, RH56BFXW-2R |
| Stopnie swobody | 6 (wersja W: 6+2) |
| Liczba przegubów | 12 |
| Napędy | 6 miniaturowych liniowych serwonapędów (4 x zginanie palca, zginanie i rotacja kciuka) |
| Czujniki siły | 6, rozdzielczość 0,5 N |
| Czujniki dotyku | brak |
| Siła końcówki kciuka | 6 N |
| Siła końcówki palca | 4 N |
| Rozdzielczość pomiaru siły | 0,50 N |
| Powtarzalność | ±0,20 mm |
| Zakres rotacji bocznej kciuka | powyżej 65° |
| Prędkość rotacji bocznej kciuka | 235°/s |
| Prędkość zginania kciuka | 150°/s |
| Prędkość zginania czterech palców | 570°/s |
| Zakresy kątów (rejestry) | palce 19° do 176,7°; zginanie kciuka -13° do 53,6°; rotacja kciuka 90° do 165° |
| Czas zamknięcia dłoni | pełny ruch palca w 800 ms bez obciążenia (prędkość 1000) |
| Interfejs sterowania | RS485 (RS232 i CAN na zamówienie) |
| Protokoły | protokół rejestrowy Inspire (0xEB 0x90) oraz Modbus RTU (0x03, 0x06, 0x10) |
| Parametry magistrali | 115 200 b/s (także 57 600, 19 200), 8 bitów danych, 1 bit stopu, bez parzystości |
| Urządzeń na jednej magistrali | do 254 (ID 1-254) |
| Złącze | okrągłe złącze lotnicze GX12 |
| Tryby sterowania palcem | kąt + prędkość + próg siły na każdy palec (zatrzymanie na pozycji albo na sile); zadawanie pozycji napędu |
| Sekwencje ruchów i gesty | 40 sekwencji po 8 kroków w pamięci Flash; 13 gotowych akcji w programie PC |
| Samoblokada bez zasilania | cecha serii RH56 (w opisie BFX producent jej nie powtarza) |
| Zabezpieczenia | limit prądu każdego napędu 0-1500 mA; błędy: blokada, przegrzanie, przetężenie, silnik, komunikacja |
| Kalibracja czujników siły | komendą, ok. 6 s, dłoń bez kontaktu z przedmiotem |
| Oprogramowanie | program PC producenta (monitor kąta, prądu, siły, temperatury; model dłoni; baza akcji) |
| Symulacja | Gazebo (wg FAQ producenta) |
| Wymiary | 217,8 x 80,7 x 31,2 mm |
| Długość członów palca | 49,3 mm i 32,0 mm |
| Montaż | kołnierz Ø52 mm z otworem centrującym Ø38 mm, 4 x Ø3,5 mm i 4 x Ø6 mm; otwór złącza Ø12 mm |
| Nadgarstek (wersja W) | wersja W: 2 osie, odchylenie ±27°, pochylenie ±22°, moment obciążenia 2 N·m bez masy dłoni, moduł 89,5 mm, Ø60/Ø52 mm; RS232/RS485 115 200 b/s albo CAN 1000 kb/s |
| Masa | 540 g (wersja W: 650 g) |
| Napięcie zasilania | 24 V DC wg instrukcji (strona producenta: zakres 12-48 V DC) |
| Prąd spoczynkowy | 0,09 A przy 24 V (wersja W: 0,1 A) |
| Prąd średni bez obciążenia | 0,6 A przy 24 V |
| Prąd szczytowy | 2 A przy 24 V |
Cenę tej pozycji ustalamy indywidualnie - zależy od konfiguracji. Prosimy o zapytanie, odpowiadamy zwykle w ciągu jednego dnia roboczego.
Pliki do pobrania
- Dłonie RH56 (DFX, BFX) - instrukcja użytkownika (EN, PDF)PDF producenta
Parametry, złącze, protokół RS485 i Modbus RTU, mapa rejestrów, zakresy kątów, sekwencje ruchów.
- Moduł nadgarstka dłoni - instrukcja (EN, PDF)PDF producenta
Zakresy, rejestry i komunikacja dwuosiowego nadgarstka do wersji W.
- Dłonie Inspire - pierwsze uruchomienie (EN, PDF)PDF producenta
Zestaw testowy, numeracja napędów, uruchomienie z programem PC.
- Program PC do dłoni - instrukcja (EN, PDF)PDF producenta
Monitor kąta, prądu, siły i temperatury napędów, sterowanie modelem dłoni, baza akcji.
- Program PC do dłoni (Upper Computer, ZIP)Program producenta (ZIP)
Program testowy producenta na komputer PC, 34 MB.
- Download Center Inspire RobotsStrona producenta
Wszystkie instrukcje i program PC producenta w jednym miejscu (zakładka Dexterous Hand).
Wysyłka
Wysyłamy w opakowaniu producenta z magazynu w Bielanach Wrocławskich. Dłoń waży 540 g; masę i wymiary przesyłki podajemy w ofercie.
Termin dostawy: ok. 10 dni od potwierdzenia zamówienia. Wiążący termin podajemy w potwierdzeniu zamówienia.