
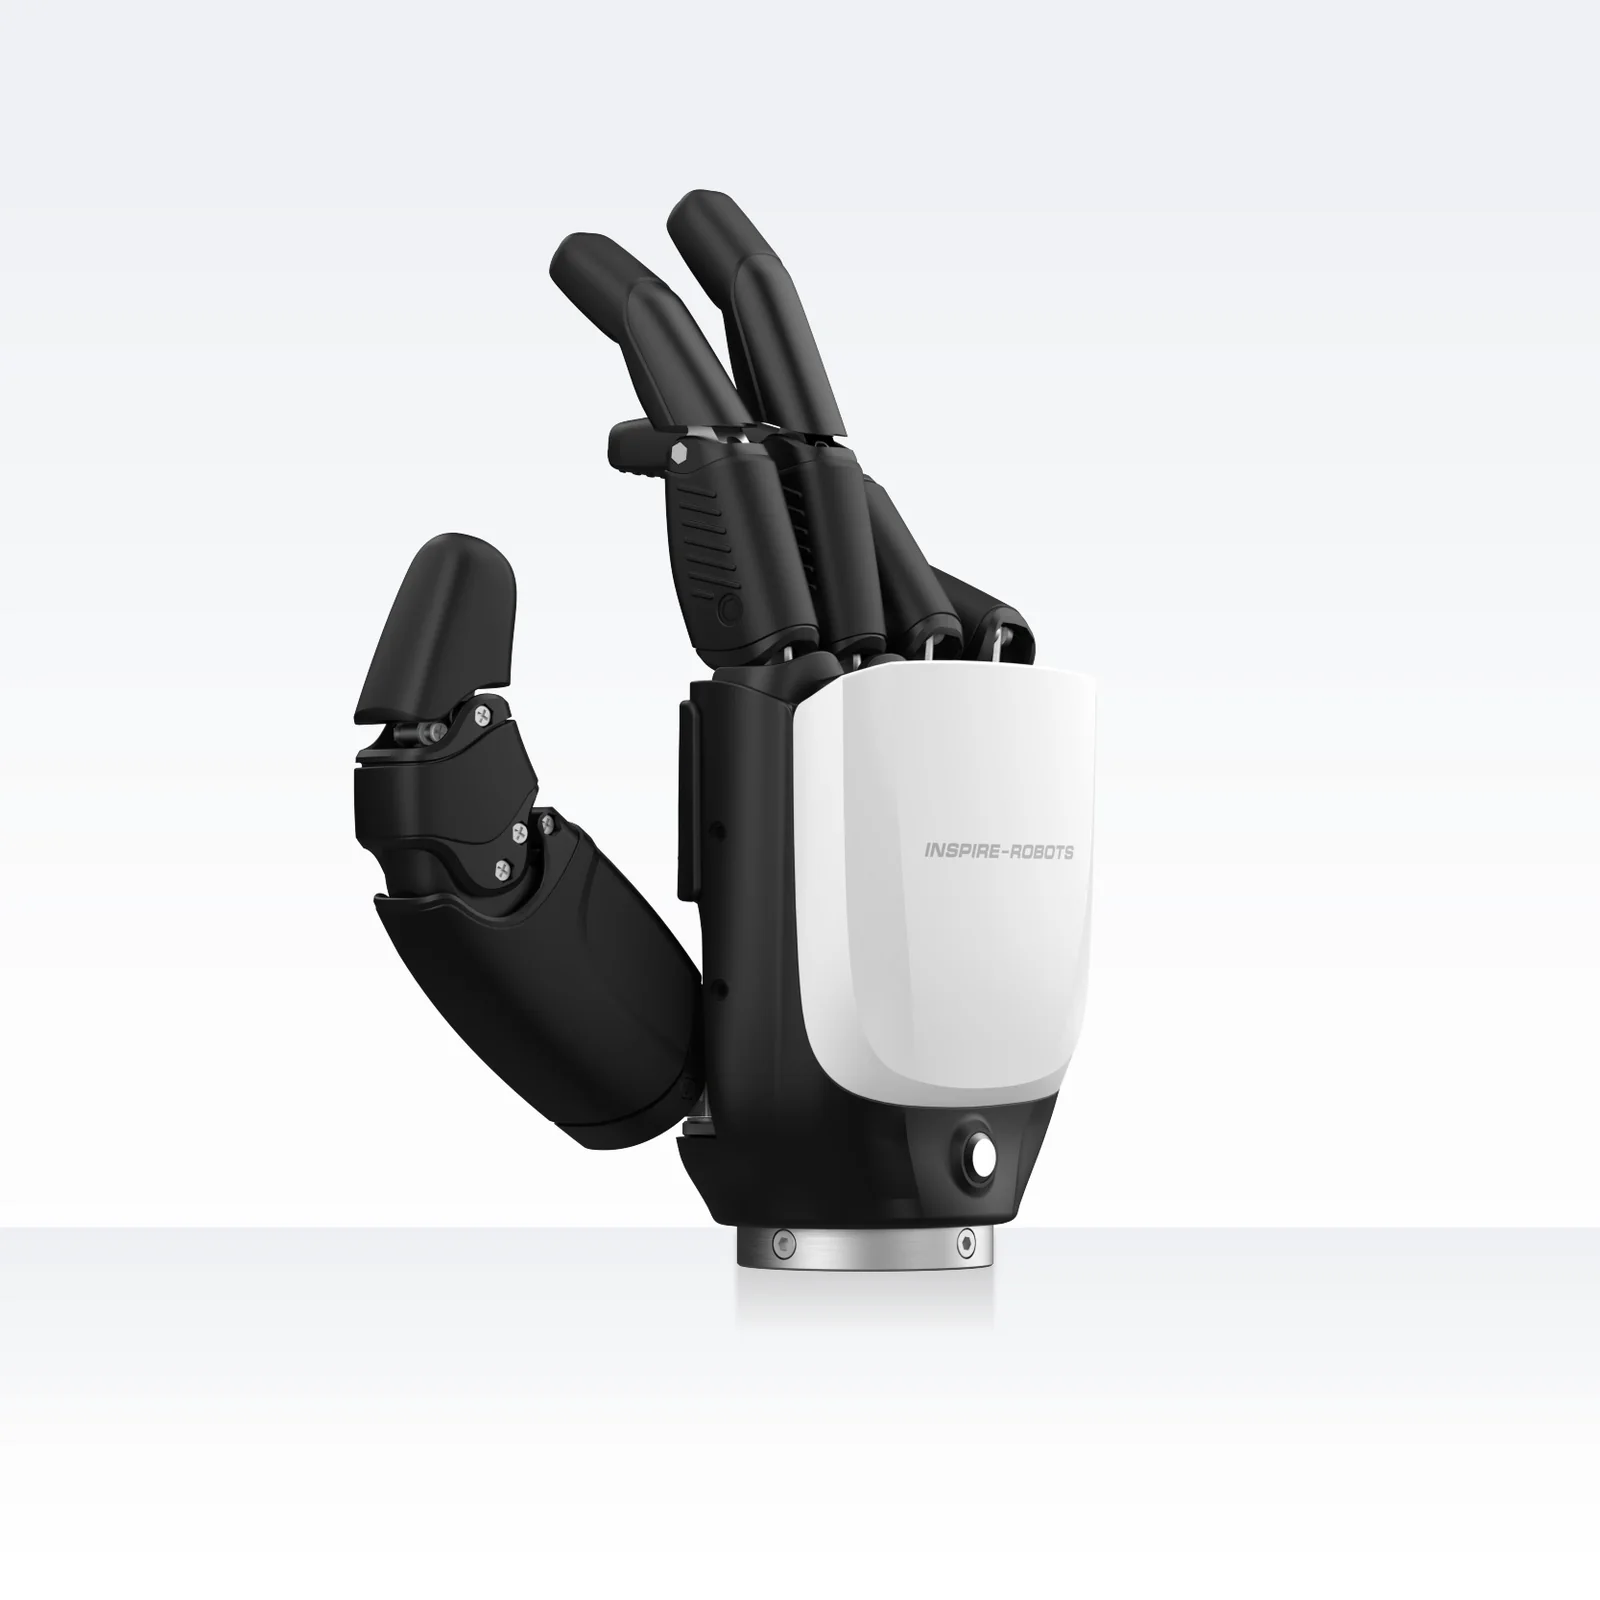
Inspire Robots RH56E2 - bez czujników dotyku
RH56E2 w wersji bez czujników dotyku to najmocniejsza dłoń rodziny RH56 Inspire Robots: 30 N na końcówce kciuka i 28 N na palcach przy 6 stopniach swobody, Ethernet z Modbus TCP oraz RS485 albo CAN. Te same napędy z czujnikami siły co w wersji T1/T2, tylko bez matrycy dotykowej, dlatego jest o 20 g lżejsza i tańsza.
Wysyłka paczką w Polsce: 79 zł brutto. Waga z opakowaniem: ok. 1,5 kg. Sprzedaż wyłącznie dla firm i instytucji.
Termin dostawy: ok. 21 dni od potwierdzenia zamówienia.
- 30 N
- Siła kciuka
- 28 N
- Siła palca
- 770 g
- Masa
Opis produktu
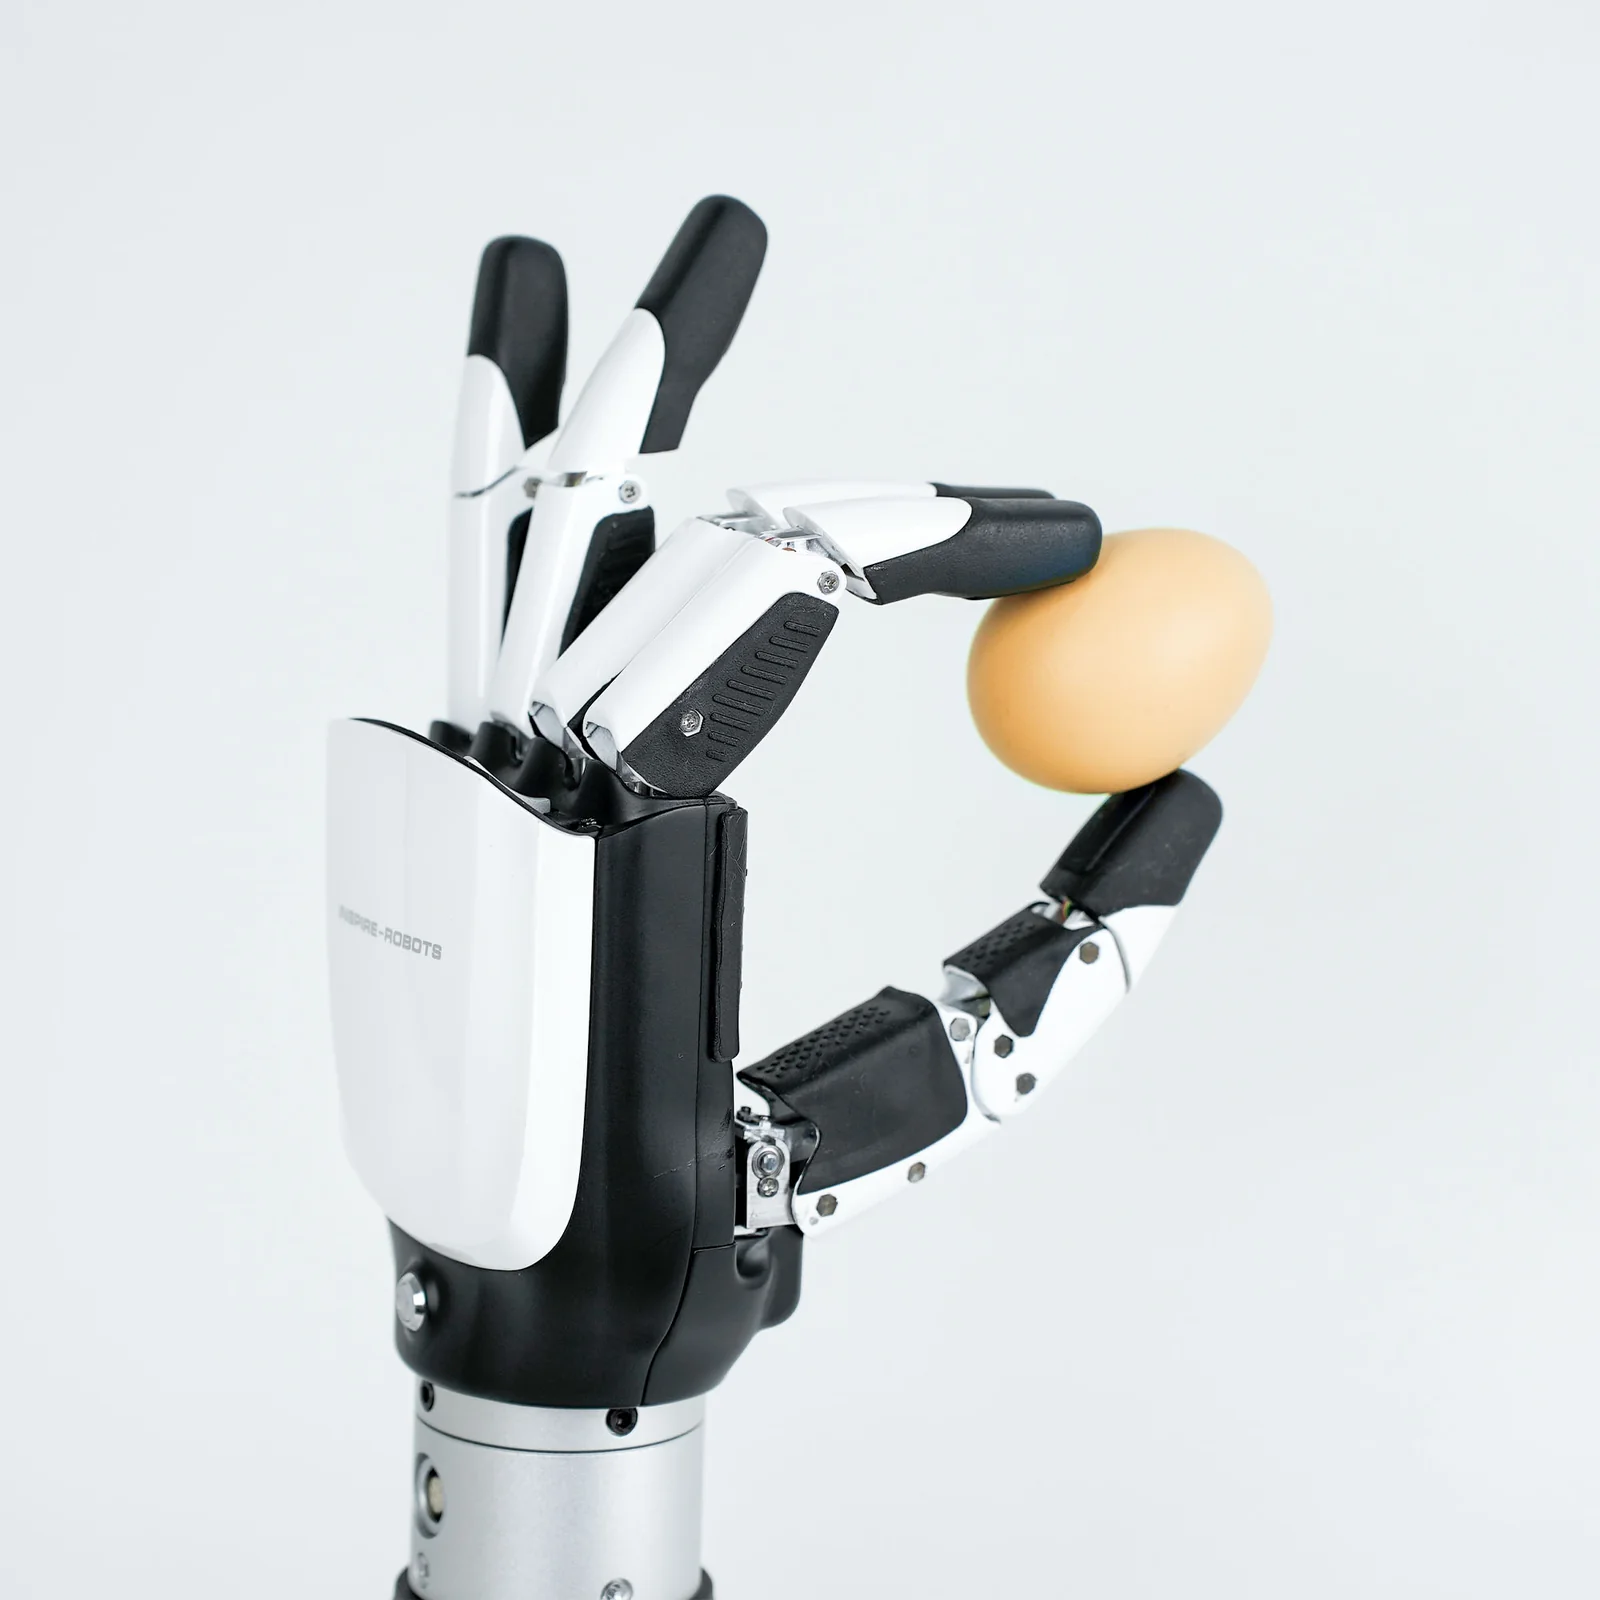
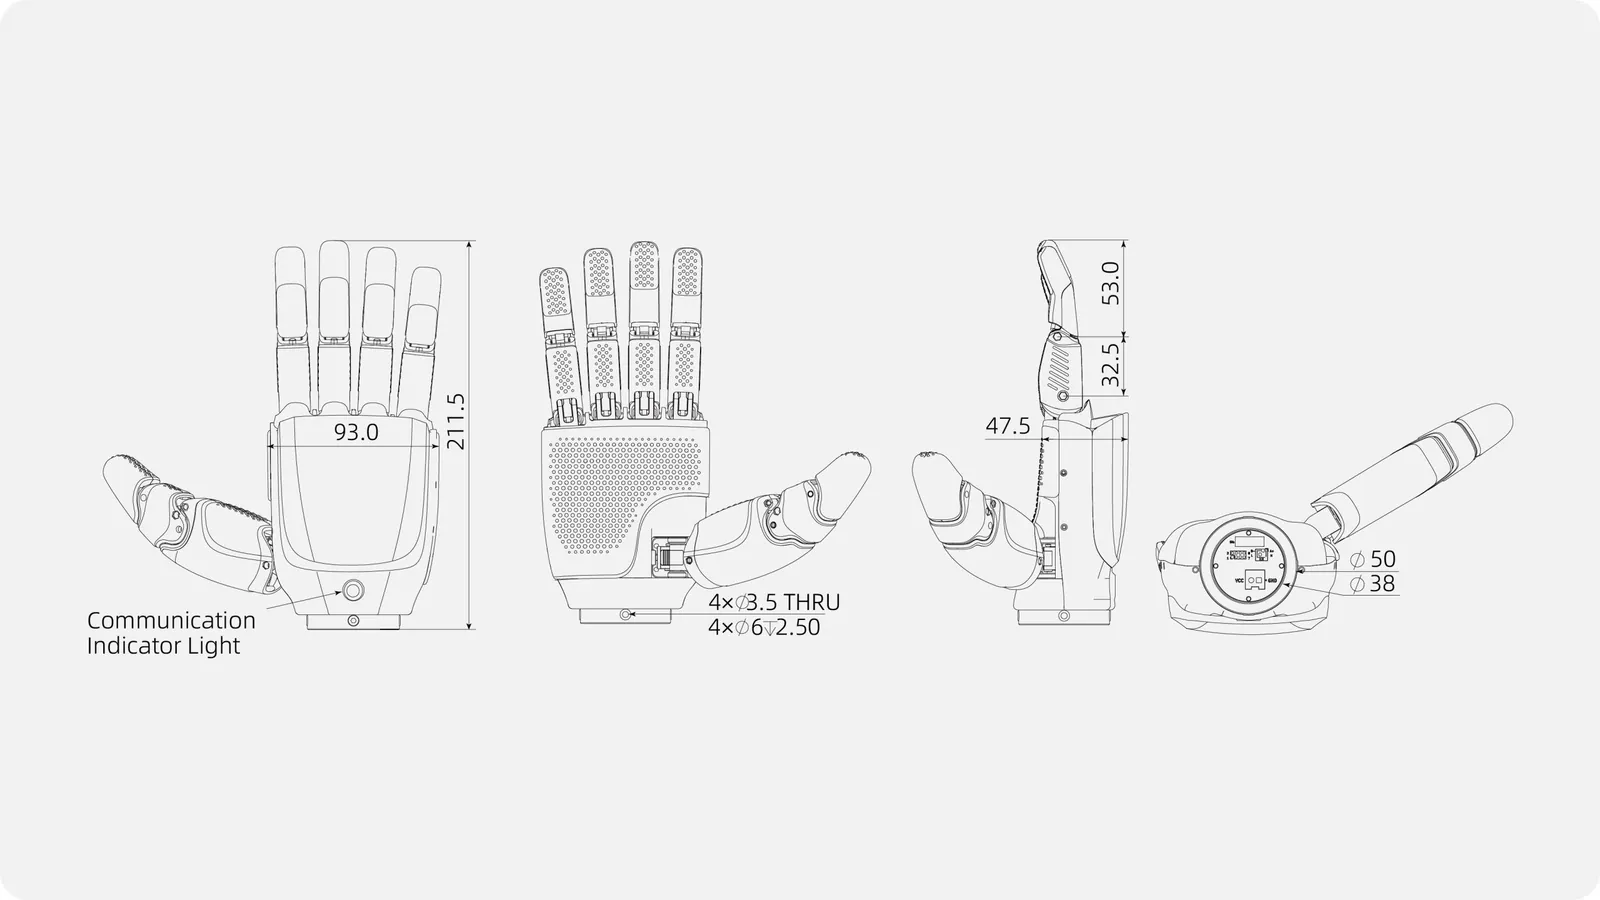
RH56E2 to dłoń do dużych obciążeń: sześć miniaturowych serwonapędów liniowych z czujnikami siły porusza 12 przegubami, końcówka kciuka wywiera 30 N, palce po 28 N, a producent deklaruje nośność równoważną 15 kg i ok. 3 kg siły czynnej na jeden palec. Dłoń zamyka się w 0,8 s, cztery palce zginają się szybciej niż 200°/s, kciuk obraca się w zakresie 75-170°. Powtarzalność ±0,2 mm, rozdzielczość siły 0,05 N (instrukcja: 0,1 N). Masa 770 g (wersja bez czujników dotyku), wymiary 211,5 x 93,0 x 47,5 mm, kołnierz Ø50 mm z otworem centrującym Ø38 mm.
W odróżnieniu od DFX i BFX dłoń E2 ma trzy drogi komunikacji: Ethernet z Modbus TCP (domyślnie 192.168.11.210, port 6000) w każdej wersji oraz RS485 (wariant 2) albo CAN 2.0 (wariant 0) przez jeden ośmiopinowy wtyk zgodny z Lemo. Ta wersja nie ma czujników dotyku: siłę chwytu mierzą czujniki siły w sześciu napędach (rozdzielczość 0,05 N, instrukcja: 0,1 N), a tryby ochrony i zamkniętej pętli siły działają tak samo jak w wersji T1/T2. Matrycę dotykową (17 czujników piezorezystywnych T1 albo 5 pojemnościowych T2) ma osobna karta RH56E2 z czujnikami dotyku.
Każdy palec pracuje w jednym z dwóch trybów: ochrony prędkość-siła (zatrzymanie na kącie albo po przekroczeniu progu siły) lub zamkniętej pętli siły, w której dłoń utrzymuje zadany nacisk i śledzi jego zmiany. Rejestry obejmują kąt, prędkość, próg siły do 3000 g na palec, odczyt siły rzeczywistej, prądu i temperatury napędów oraz 40 gestów, z czego 13 fabrycznych. Zasilanie 24 V ±10 %, prąd spoczynkowy 0,25 A, szczytowy 4 A. Po odłączeniu zasilania palce blokują się samoczynnie, a kontrolka na grzbiecie pokazuje stan komunikacji. Cena karty dotyczy wersji bez czujników dotyku; wersja z czujnikami T1 albo T2 ma osobną kartę.
Budowa i komponenty
Funkcje
Siła chwytu jak u człowieka
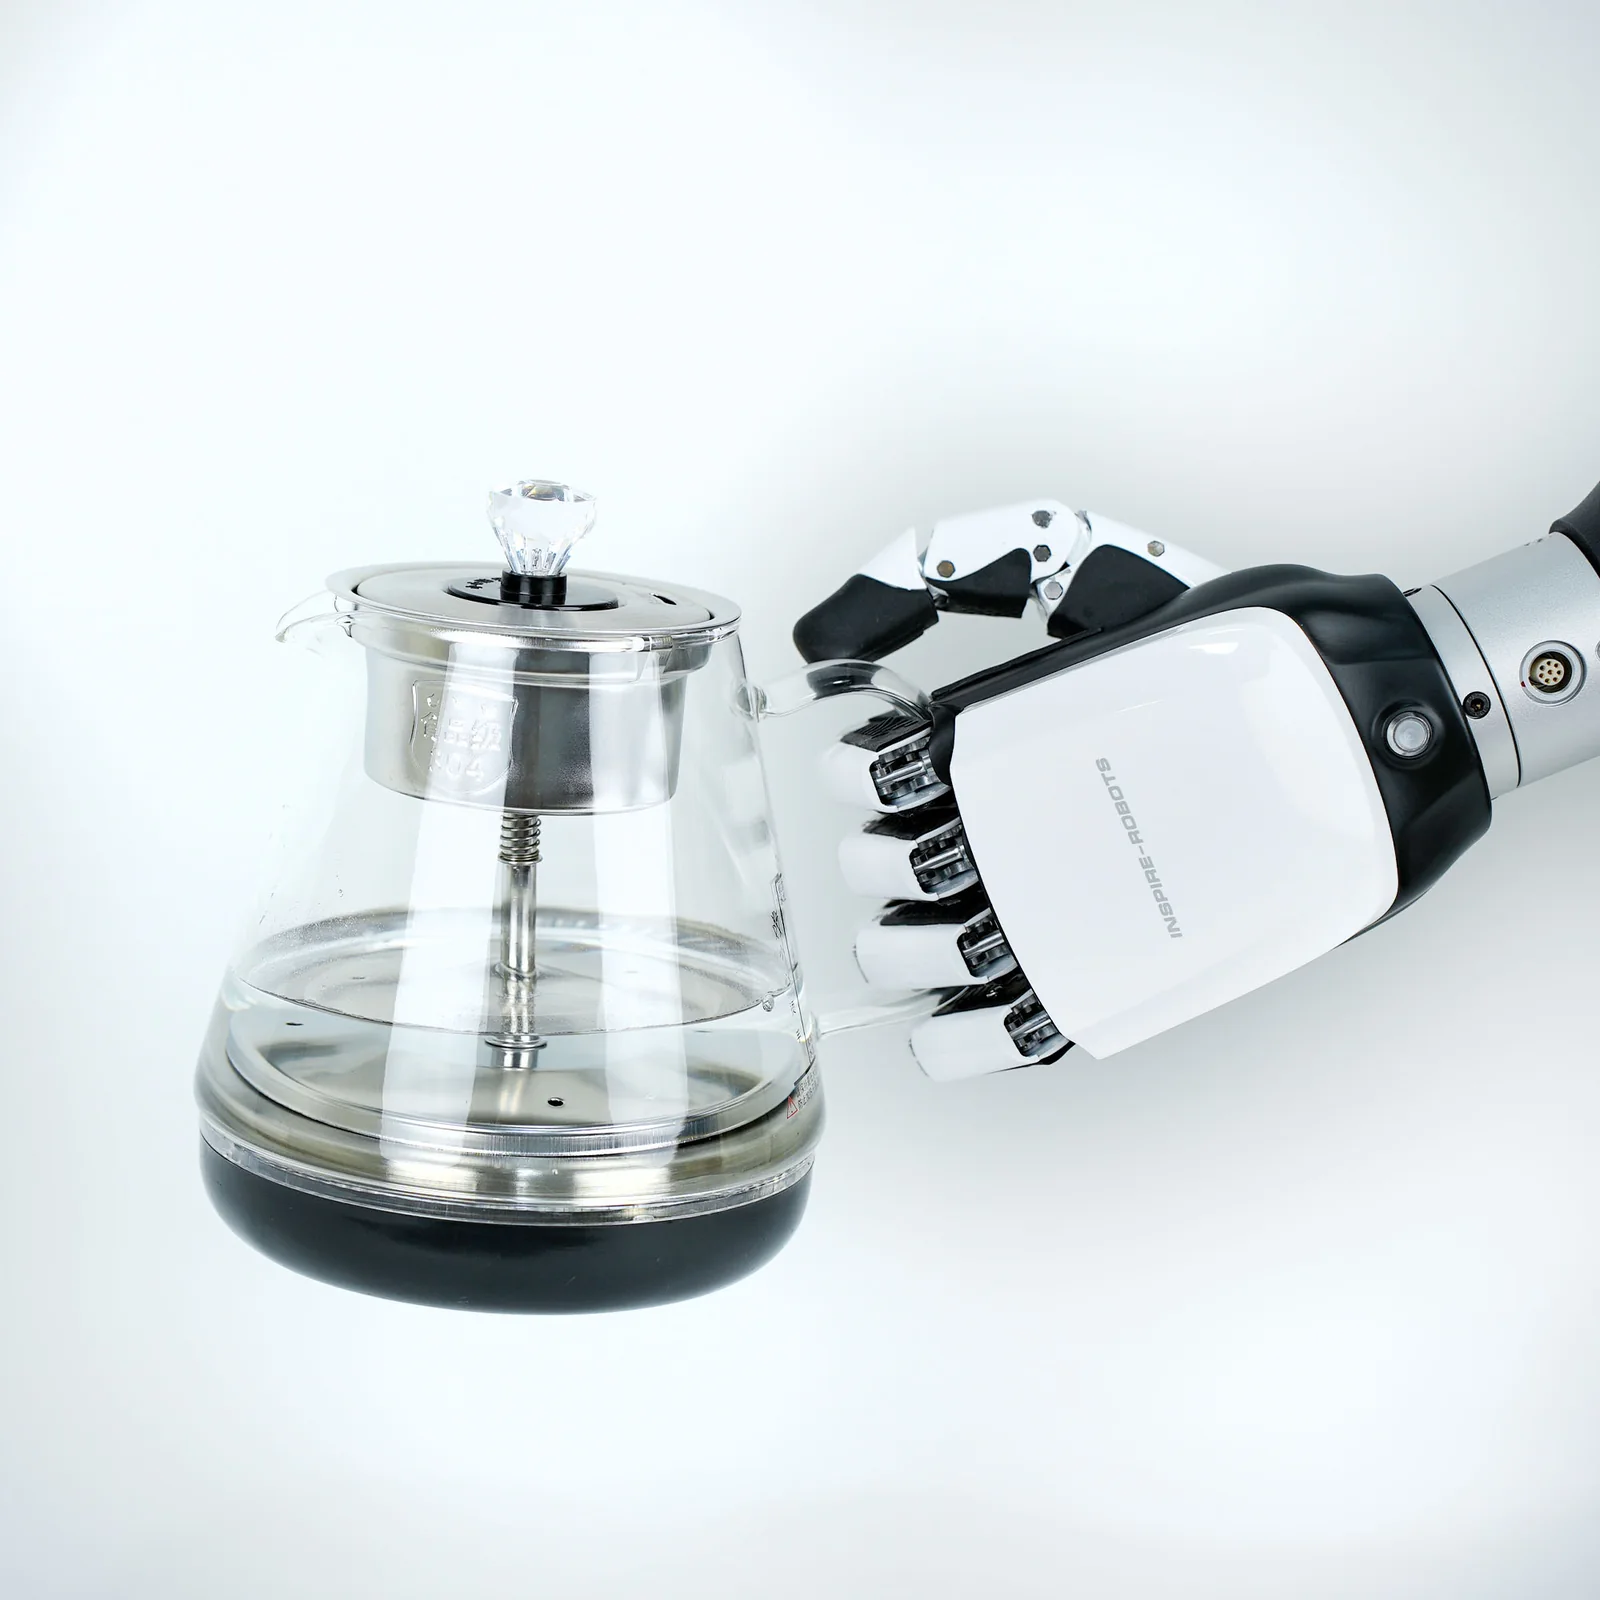
30 N na kciuku i 28 N na palcach, nośność deklarowana jako równoważna 15 kg: producent pokazuje E2 z wtyczką ładowania samochodu elektrycznego, wiertarką na obrabiarce i kołem zapasowym wkładanym do bagażnika.
Czujniki siły w każdym napędzie
Sześć czujników siły w napędach podaje siłę rzeczywistą każdego palca z rozdzielczością 0,05 N: wersja bez matrycy dotykowej do zadań, w których liczy się siła, powtarzalność i cena, a nie mapa nacisku na dłoni.
Modbus TCP, RS485 albo CAN
Ethernet w każdej wersji plus RS485 lub CAN 2.0 w jednym wtyku 8-pinowym; protokół rejestrowy, Modbus RTU i Modbus TCP opisuje instrukcja producenta, a adres IP zmienia się rejestrami.
Zamknięta pętla siły per palec
Tryb pętli siły utrzymuje zadany nacisk w czasie rzeczywistym, tryb ochrony zatrzymuje palec na progu; kalibracja czujników siły jednym rejestrem przy otwartej dłoni.
Zastosowania
Automatyka przemysłowa
Producent przeznacza E2 do pracy w przemyśle: ładowanie pojazdów elektrycznych, obsługa narzędzi i klamek maszyn, pobieranie elementów z uchwytów CNC. Modbus TCP i RS485 łączą dłoń bezpośrednio ze sterownikiem PLC.
Roboty humanoidalne
Siła i CAN czynią z E2 dłoń dla humanoidów, które mają nie tylko gestykulować, ale nosić kettlebell, karton czy walizkę.
Laboratoria bezobsługowe i badania
Pętla siły, odczyt siły z każdego napędu i otwarty protokół dają materiał do badań nad chwytaniem i uczeniem robotów; symulacja w Gazebo wg FAQ producenta.
Dobór w rodzinie RH56
E2 = największa siła (wersja T1/T2 dodaje czujniki dotyku); DFX = 15 N, prostsza komunikacja RS485; F1 i H1 = EtherCAT i lżejsza budowa; DG2 = 13 stopni swobody.
Najważniejsze komponenty
W pełni skonfigurowany model może zawierać:
- Dłoń RH56E2Kompletna dłoń z napędami, czujnikami siły i elektroniką sterującą. Warianty: RH56E2-0R / 0L (CAN), RH56E2-2R / 2L (RS485), bez czujników dotyku; każdy wariant z Ethernet (Modbus TCP); stronę i interfejs podajemy w zamówieniu.
- Kołnierz montażowyKołnierz do mocowania dłoni na ramieniu robota; wymiary i rozstaw otworów w wierszu Montaż specyfikacji. Zawartość zestawu wg informacji producenta (Inspire Robots) z 14.10.2026.
- Komplet kabliStandardowy komplet przewodów zasilania i komunikacji do zamówionego interfejsu: RS485 albo CAN 2.0 (wg wariantu) oraz Ethernet z Modbus TCP; do ramion AgileX NERO i PiPER (CAN) komplet z przewodami CAN - prosimy zaznaczyć w zapytaniu.
Specyfikacja
| Typ | pięciopalczasta dłoń robotyczna klasy przemysłowej, 6 napędów liniowych z czujnikami siły, bez czujników dotyku |
| Warianty modelu | RH56E2-0R / 0L (CAN), RH56E2-2R / 2L (RS485), bez czujników dotyku; każdy wariant z Ethernet (Modbus TCP) |
| Stopnie swobody | 6 |
| Liczba przegubów | 12 |
| Napędy | 6 miniaturowych liniowych serwonapędów z czujnikami siły |
| Czujniki siły | 6 |
| Czujniki dotyku | brak (wersje z czujnikami dotyku T1 albo T2 na osobnej karcie) |
| Siła końcówki kciuka | 30 N |
| Siła końcówki palca | 28 N |
| Nośność (deklaracja producenta) | równoważna 15 kg (wg producenta) |
| Rozdzielczość pomiaru siły | 0,05 N (strona producenta; instrukcja: 0,1 N) |
| Powtarzalność | ±0,20 mm |
| Zakres rotacji bocznej kciuka | 75° do 170° |
| Prędkość rotacji bocznej kciuka | powyżej 130°/s |
| Prędkość zginania kciuka | powyżej 130°/s |
| Prędkość zginania czterech palców | powyżej 200°/s |
| Czas zamknięcia dłoni | 0,8 s |
| Zakresy kątów (rejestry) | palce 91,5° do 170°; zginanie kciuka 28,5° do 64°; rotacja kciuka 75° do 170° |
| Interfejs sterowania | RS485 albo CAN 2.0 (wg wariantu) oraz Ethernet z Modbus TCP |
| Protokoły | protokół rejestrowy Inspire (RS485/CAN), Modbus RTU (0x03, 0x06, 0x10), Modbus TCP (03, 06, 16) |
| Parametry magistrali | RS485: 115 200 b/s (także 57 600, 19 200, 921 600), 8N1; CAN: 1000 kb/s (opcja 500), identyfikator 29-bitowy; Modbus TCP: domyślnie 192.168.11.210:6000 |
| Urządzeń na jednej magistrali | do 254 (RS485, ID 1-254); do 16 383 (CAN) |
| Złącze | wtyk lotniczy 8-pinowy 1BZ1G08CLL00000 (zgodny z Lemo FGG-1B-8P): zasilanie, RS485/CAN, Ethernet |
| Tryby sterowania palcem | na każdy palec: tryb ochrony prędkość-siła (stop na kącie albo na sile) albo zamknięta pętla siły (utrzymanie zadanej siły) |
| Sekwencje ruchów i gesty | 40 gestów: 1-13 fabryczne (otwarta dłoń, pięść, styk dwóch palców), 14-40 użytkownika |
| Samoblokada bez zasilania | tak (deklaracja producenta: stabilna i niezawodna) |
| Zabezpieczenia | błędy napędów: blokada, przegrzanie, przetężenie, silnik, komunikacja; kasowanie rejestrem; kontrolka komunikacji na grzbiecie |
| Kalibracja czujników siły | rejestrem, dłoń otwarta bez kontaktu |
| Oprogramowanie | program PC producenta (monitor, sterowanie modelem dłoni, sekwencje) |
| Symulacja | Gazebo (wg FAQ producenta) |
| Wymiary | 211,5 x 93,0 x 47,5 mm |
| Długość członów palca | 53,0 mm i 32,5 mm |
| Montaż | kołnierz Ø50 mm z otworem centrującym Ø38 mm, 4 x Ø3,5 mm przelotowe z pogłębieniem Ø6 x 2,5 mm |
| Masa | 770 g ±10 g |
| Napięcie zasilania | 24 V DC ±10 % |
| Prąd spoczynkowy | 0,25 A przy 24 V (z czujnikami), 0,2 A (bez) |
| Prąd średni bez obciążenia | 1,2 A przy 24 V |
| Prąd szczytowy | 4 A przy 24 V (instrukcja: 4,5 A przy maksymalnej sile chwytu) |
Pliki do pobrania
- RH56E2 - instrukcja użytkownika V1.0.0 (EN, PDF)PDF producenta
Bezpieczeństwo, parametry, złącze i kabel, RS485, CAN, Modbus RTU i TCP, rejestry, tryby palców, dane czujników dotyku.
- Dłonie Inspire - pierwsze uruchomienie (EN, PDF)PDF producenta
Zestaw testowy, numeracja napędów, uruchomienie z programem PC.
- Program PC do dłoni - instrukcja (EN, PDF)PDF producenta
Monitor kąta, prądu, siły i temperatury napędów, sterowanie modelem dłoni, baza akcji.
- Program PC do dłoni (Upper Computer, ZIP)Program producenta (ZIP)
Program testowy producenta na komputer PC, 34 MB.
- Download Center Inspire RobotsStrona producenta
Wszystkie instrukcje i program PC producenta w jednym miejscu (zakładka Dexterous Hand).
Wysyłka
Wysyłamy w opakowaniu producenta z magazynu w Bielanach Wrocławskich. Dłoń waży 770 g; masę i wymiary przesyłki podajemy w ofercie.
Wysyłka paczką w Polsce: 79 zł brutto.
Termin dostawy: ok. 21 dni od potwierdzenia zamówienia. Wiążący termin podajemy w potwierdzeniu zamówienia.