
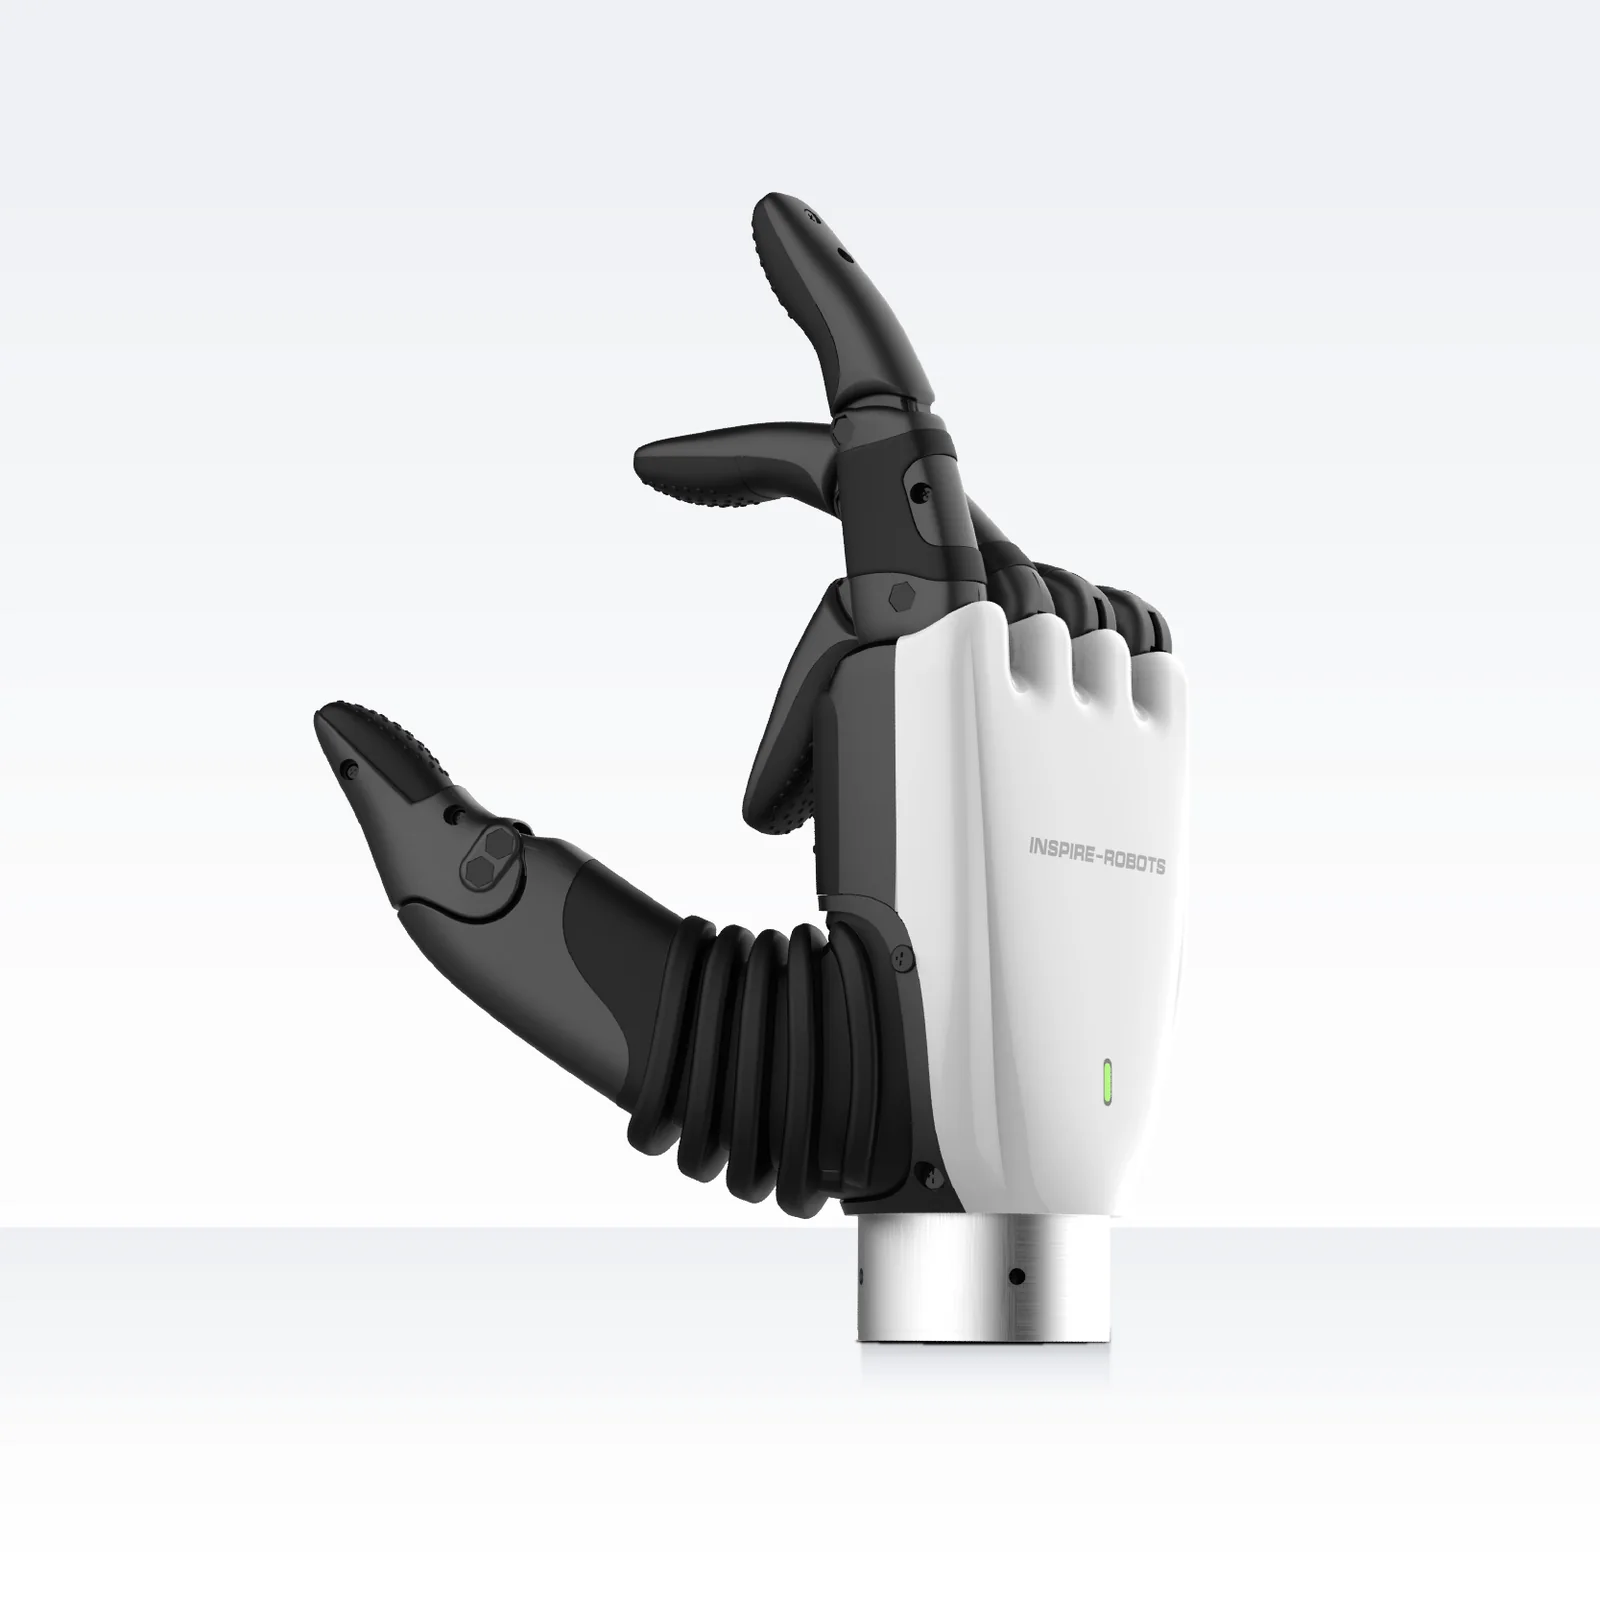
Inspire Robots RH56H1
RH56H1 to najmniejsza i najlżejsza dłoń rodziny RH56 Inspire Robots: 159,7 mm wysokości, 75,2 mm szerokości i 470 g przy pełnej sile 15 N na kciuku, metalowej konstrukcji, 6 stopniach swobody i komunikacji 1 kHz po RS485 i CAN FD, w wersji E6 także EtherCAT. Opcjonalne czujniki dotyku z siatkami na palcach i dłoni. Sprzedaż na zapytanie.
Wycena indywidualna - odpowiadamy zwykle w ciągu jednego dnia roboczego. Sprzedaż wyłącznie dla firm i instytucji.
Termin dostawy: ok. 10 dni od potwierdzenia zamówienia.
- 15 N
- Siła kciuka (min.)
- 10 N
- Siła palca (min.)
- 470 g
- Masa

Opis produktu
RH56H1 powstała z pytania, jak zmieścić siłę dłoni DFX w obudowie o jedną czwartą mniejszej. Odpowiedź producenta to metalowa konstrukcja 159,7 x 75,2 x 31,5 mm o masie 470 g, która nadal daje co najmniej 15 N na końcówce kciuka i 10 N na palcach, a na zdjęciach producenta utrzymuje biernie odważnik 30 kg zawieszony na palcach (deklarowane 8 kg na jeden palec). Sześć miniaturowych serwonapędów liniowych z czujnikami siły o rozdzielczości 0,1 N porusza 11 przegubami, kciuk obraca się w zakresie 70-170° z prędkością ponad 157°/s, cztery palce zginają się ponad 110°/s, dłoń zamyka się w czasie do 0,8 s.
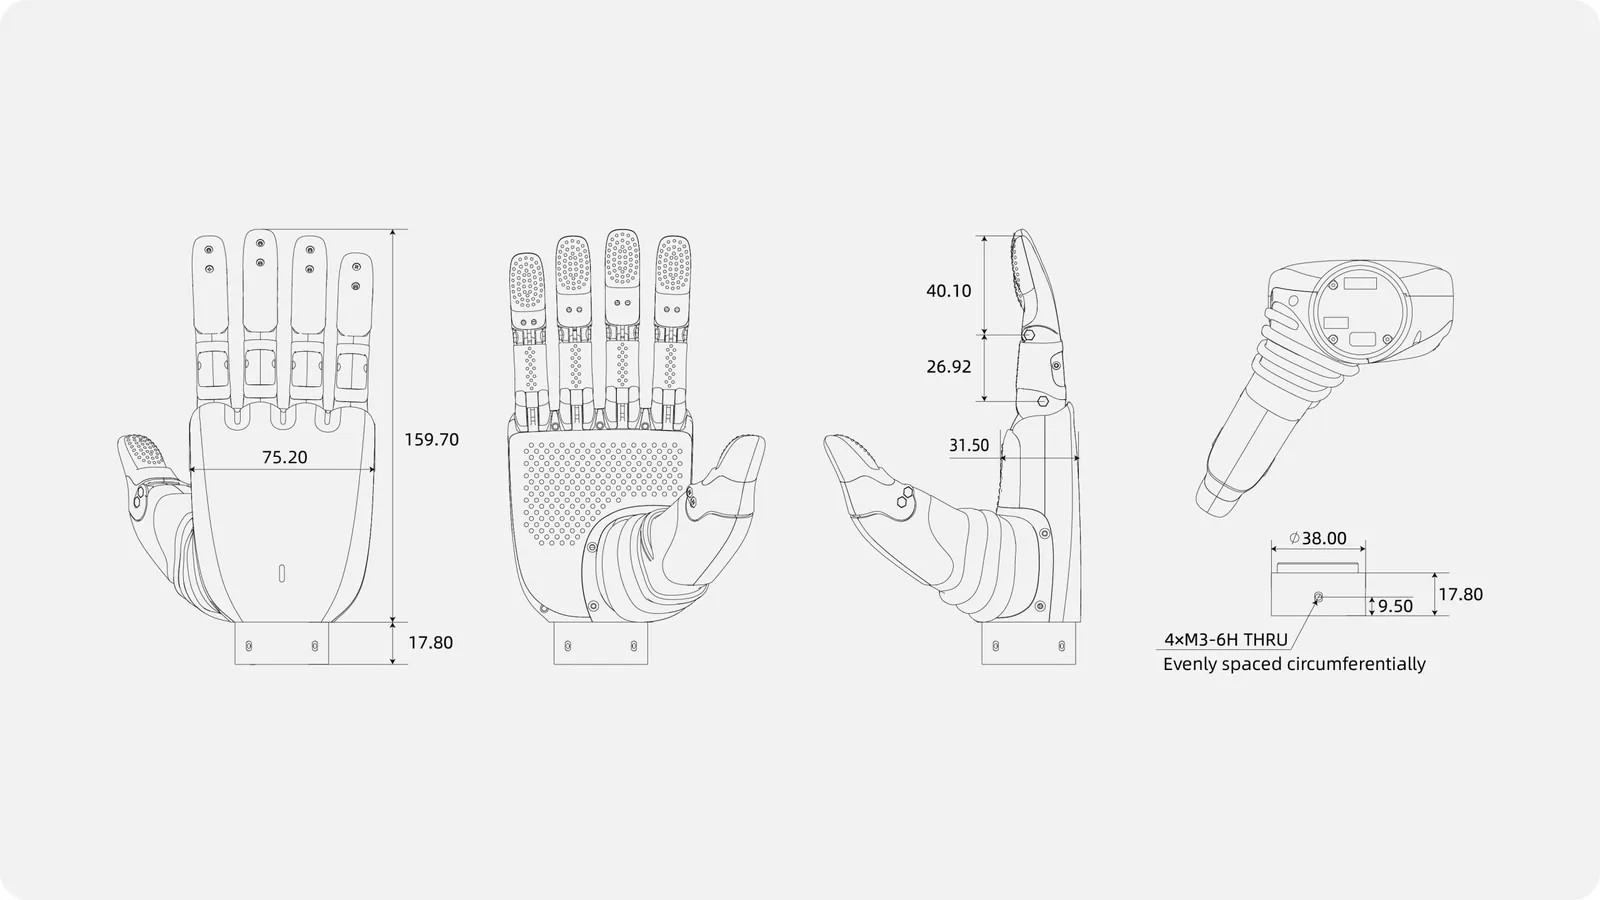
Komunikacja to RS485 z protokołem rejestrowym i Modbus RTU oraz CAN FD do 5 Mb/s w każdej wersji; modele E6 dodają EtherCAT w trybie PDO. Producent deklaruje częstotliwość 1 kHz i odpowiedź na poziomie milisekund. Wariant T2 ma sześć piezorezystywnych czujników dotyku: na każdym palcu siatka 2 x 2 punkty na koniuszku i 6 x 5 na opuszce, na dłoni 15 x 6 punktów, z wypadkową siłą w trzech osiach. Zasilanie 24-60 V (instrukcja: 24-48 V), prąd spoczynkowy 160 mA, szczytowy 5 A. Dłoń mocuje się podstawą Ø38 mm o wysokości 17,8 mm z czterema gwintami M3.
Każdy palec pracuje w trybie ochrony prędkość-siła albo w zamkniętej pętli siły, z rejestrami kąta w 0,1°, prędkości, progu siły, prądu ochronnego, odczytu siły, prądu i temperatury oraz pauzą i stopem awaryjnym. Producent mówi o otwartym ekosystemie deweloperskim: w praktyce oznacza to otwarty protokół rejestrów w instrukcji i program PC, bo repozytorium ani SDK na stronie producenta nie ma. Symulacja w Gazebo wg FAQ.
Budowa i komponenty
Funkcje
Jedna czwarta mniejsza, ta sama siła
159,7 x 75,2 mm i 470 g wobec 217,8 x 80,7 mm i 540 g w DFX, przy tych samych 15 N na kciuku: dłoń dla mniejszych humanoidów i ramion o niskim udźwigu.
Metalowa konstrukcja
Producent podkreśla metalową budowę jako źródło sztywności i trwałości; na zdjęciach dłoń utrzymuje biernie odważnik 30 kg, a deklarowane obciążenie bierne jednego palca to 8 kg.
RS485, CAN FD i EtherCAT
RS485 z Modbus RTU i CAN FD w każdej wersji, EtherCAT w modelach E6; 1 kHz i odpowiedź milisekundowa wg producenta.
Siatki czujników dotyku
Wariant T2 daje mapę nacisku na każdym palcu (2 x 2 + 6 x 5 punktów) i na dłoni (15 x 6) oraz wypadkową siłę X/Y/Z, do chwytania przedmiotów o nieznanym kształcie.
Zastosowania
Humanoidy o małych dłoniach
Rozmiar zbliżony do dłoni dziecka albo drobnej osoby dorosłej i masa 470 g pasują do lżejszych humanoidów i ramion kolaborujących o niewielkim udźwigu.
Obsługa przedmiotów codziennych
Na zdjęciach producenta H1 nalewa herbatę z czajnika, trzyma wtyczkę ładowarki, książkę, butelkę wody i pilot: zadania robotów usługowych i asystujących.
Badania nad dotykiem
Siatki czujników piezorezystywnych na palcach i dłoni z wypadkową siłą w trzech osiach to dane do algorytmów chwytania; symulacja w Gazebo wg FAQ producenta.
Dobór w rodzinie RH56
H1 = najmniejsza, 470 g, EtherCAT w wersji E6; F1 = większa, z trybem impedancyjnym; DFX = 540 g, tylko RS485; E2 = 30 N; DG2 = 13 stopni swobody.
Najważniejsze komponenty
W pełni skonfigurowany model może zawierać:
- Dłoń RH56H1Kompletna dłoń z napędami, czujnikami i elektroniką sterującą. Warianty: RH56H1-42R / 42L (RS485 + CAN FD), RH56H1-E6R-T2 / E6L-T2 (EtherCAT + CAN FD + RS485, z czujnikami dotyku), RH56H1-42R-T2 / 42L-T2; stronę i wersję podajemy w zamówieniu.
- Kołnierz montażowyKołnierz do mocowania dłoni na ramieniu robota; wymiary i rozstaw otworów w wierszu Montaż specyfikacji. Zawartość zestawu wg informacji producenta (Inspire Robots) z 14.10.2026.
- Komplet kabliStandardowy komplet przewodów zasilania i komunikacji do zamówionego interfejsu: RS485 + CAN FD (42) albo EtherCAT + CAN FD + RS485 (E6); do ramion AgileX NERO i PiPER (CAN) komplet z przewodami CAN - prosimy zaznaczyć w zapytaniu.
Specyfikacja
| Typ | kompaktowa pięciopalczasta dłoń robotyczna, metalowa konstrukcja, 6 napędów liniowych z czujnikami siły |
| Warianty modelu | RH56H1-42R / 42L (RS485 + CAN FD), RH56H1-E6R-T2 / E6L-T2 (EtherCAT + CAN FD + RS485, z czujnikami dotyku), RH56H1-42R-T2 / 42L-T2 |
| Strona dłoni | prawa (R) albo lewa (L) |
| Stopnie swobody | 6 |
| Liczba przegubów | 11 (strona producenta; instrukcja: 12) |
| Napędy | 6 miniaturowych liniowych serwonapędów z czujnikami siły |
| Czujniki siły | 6, rozdzielczość 0,1 N |
| Czujniki dotyku | wariant T2: 6 czujników piezorezystywnych (siatki na 5 palcach: koniuszek 2 x 2 i opuszka 6 x 5 punktów; dłoń 15 x 6 punktów), zakres 30 N, dokładność 5 % FS, wypadkowa siła X/Y/Z |
| Siła końcówki kciuka | co najmniej 15 N |
| Siła końcówki palca | co najmniej 10 N |
| Obciążenie statyczne (deklaracja producenta) | 8 kg biernie na jeden palec (wg producenta) |
| Rozdzielczość pomiaru siły | 0,1 N |
| Powtarzalność | ±0,2 mm |
| Zakres rotacji bocznej kciuka | 70° do 170° |
| Prędkość rotacji bocznej kciuka | powyżej 157°/s |
| Prędkość zginania kciuka | powyżej 65°/s |
| Prędkość zginania czterech palców | powyżej 110°/s |
| Czas zamknięcia dłoni | do 0,8 s |
| Zakresy kątów (rejestry) | palce 87° do 169°; zginanie kciuka 95° do 135°; rotacja kciuka 70° do 170° |
| Interfejs sterowania | RS485 + CAN FD (42) albo EtherCAT + CAN FD + RS485 (E6) |
| Częstotliwość komunikacji | 1 kHz, odpowiedź na poziomie milisekund (deklaracja producenta) |
| Protokoły | RS485: protokół rejestrowy Inspire i Modbus RTU; CAN FD / CAN 2.0; EtherCAT w trybie I/O (PDO; bez CiA402 i DC) w modelach E6 |
| Parametry magistrali | RS485: 115 200 b/s (także 57 600, 19 200, 921 600), 8N1; CAN FD: 1M/5M albo 1M/2M; CAN 2.0: 500 albo 1000 kb/s |
| Urządzeń na jednej magistrali | do 254 (ID 1-254) |
| Złącze | przyłącza: CAN FD, RS485, EtherCAT, zasilanie 24-48 V DC (typ wtyku nie podany w instrukcji) |
| Tryby sterowania palcem | na każdy palec: ochrona prędkość-siła albo zamknięta pętla siły |
| Sekwencje ruchów i gesty | sekwencje ruchu w rejestrach; 13 akcji w programie PC |
| Zabezpieczenia | prąd ochronny każdego napędu 0-1500 mA; błędy: blokada, przegrzanie, przetężenie, silnik, komunikacja; pauza i stop awaryjny rejestrem |
| Kalibracja czujników siły | rejestrem, 6 s bez obciążenia |
| Oprogramowanie | program PC producenta (Upper Computer) |
| Symulacja | Gazebo (wg FAQ producenta) |
| Wymiary | 159,7 x 75,2 x 31,5 mm |
| Długość członów palca | 40,1 mm i 26,9 mm |
| Montaż | podstawa Ø38 mm o wysokości 17,8 mm, 4 x M3 przelotowe równomiernie na obwodzie |
| Masa | 470 g ±10 g |
| Napięcie zasilania | 24-60 V DC (strona producenta; instrukcja: 24-48 V) |
| Prąd spoczynkowy | 160 mA ±20 mA przy 24 V |
| Prąd średni bez obciążenia | 1,0 A przy 24 V |
| Prąd szczytowy | 5 A przy 24 V |
Cenę tej pozycji ustalamy indywidualnie - zależy od konfiguracji. Prosimy o zapytanie, odpowiadamy zwykle w ciągu jednego dnia roboczego.
Pliki do pobrania
- RH56H1 - instrukcja użytkownika (EN, PDF)PDF producenta
Parametry, przyłącza, RS485, CAN FD, EtherCAT, rejestry, tryby sterowania, czujniki dotyku.
- Dłonie Inspire - pierwsze uruchomienie (EN, PDF)PDF producenta
Zestaw testowy, numeracja napędów, uruchomienie z programem PC.
- Program PC do dłoni - instrukcja (EN, PDF)PDF producenta
Monitor kąta, prądu, siły i temperatury napędów, sterowanie modelem dłoni, baza akcji.
- Program PC do dłoni (Upper Computer, ZIP)Program producenta (ZIP)
Program testowy producenta na komputer PC, 34 MB.
- Download Center Inspire RobotsStrona producenta
Wszystkie instrukcje i program PC producenta w jednym miejscu (zakładka Dexterous Hand).
Wysyłka
Wysyłamy w opakowaniu producenta z magazynu w Bielanach Wrocławskich. Dłoń waży 470 g; masę i wymiary przesyłki podajemy w ofercie.
Termin dostawy: ok. 10 dni od potwierdzenia zamówienia. Wiążący termin podajemy w potwierdzeniu zamówienia.