
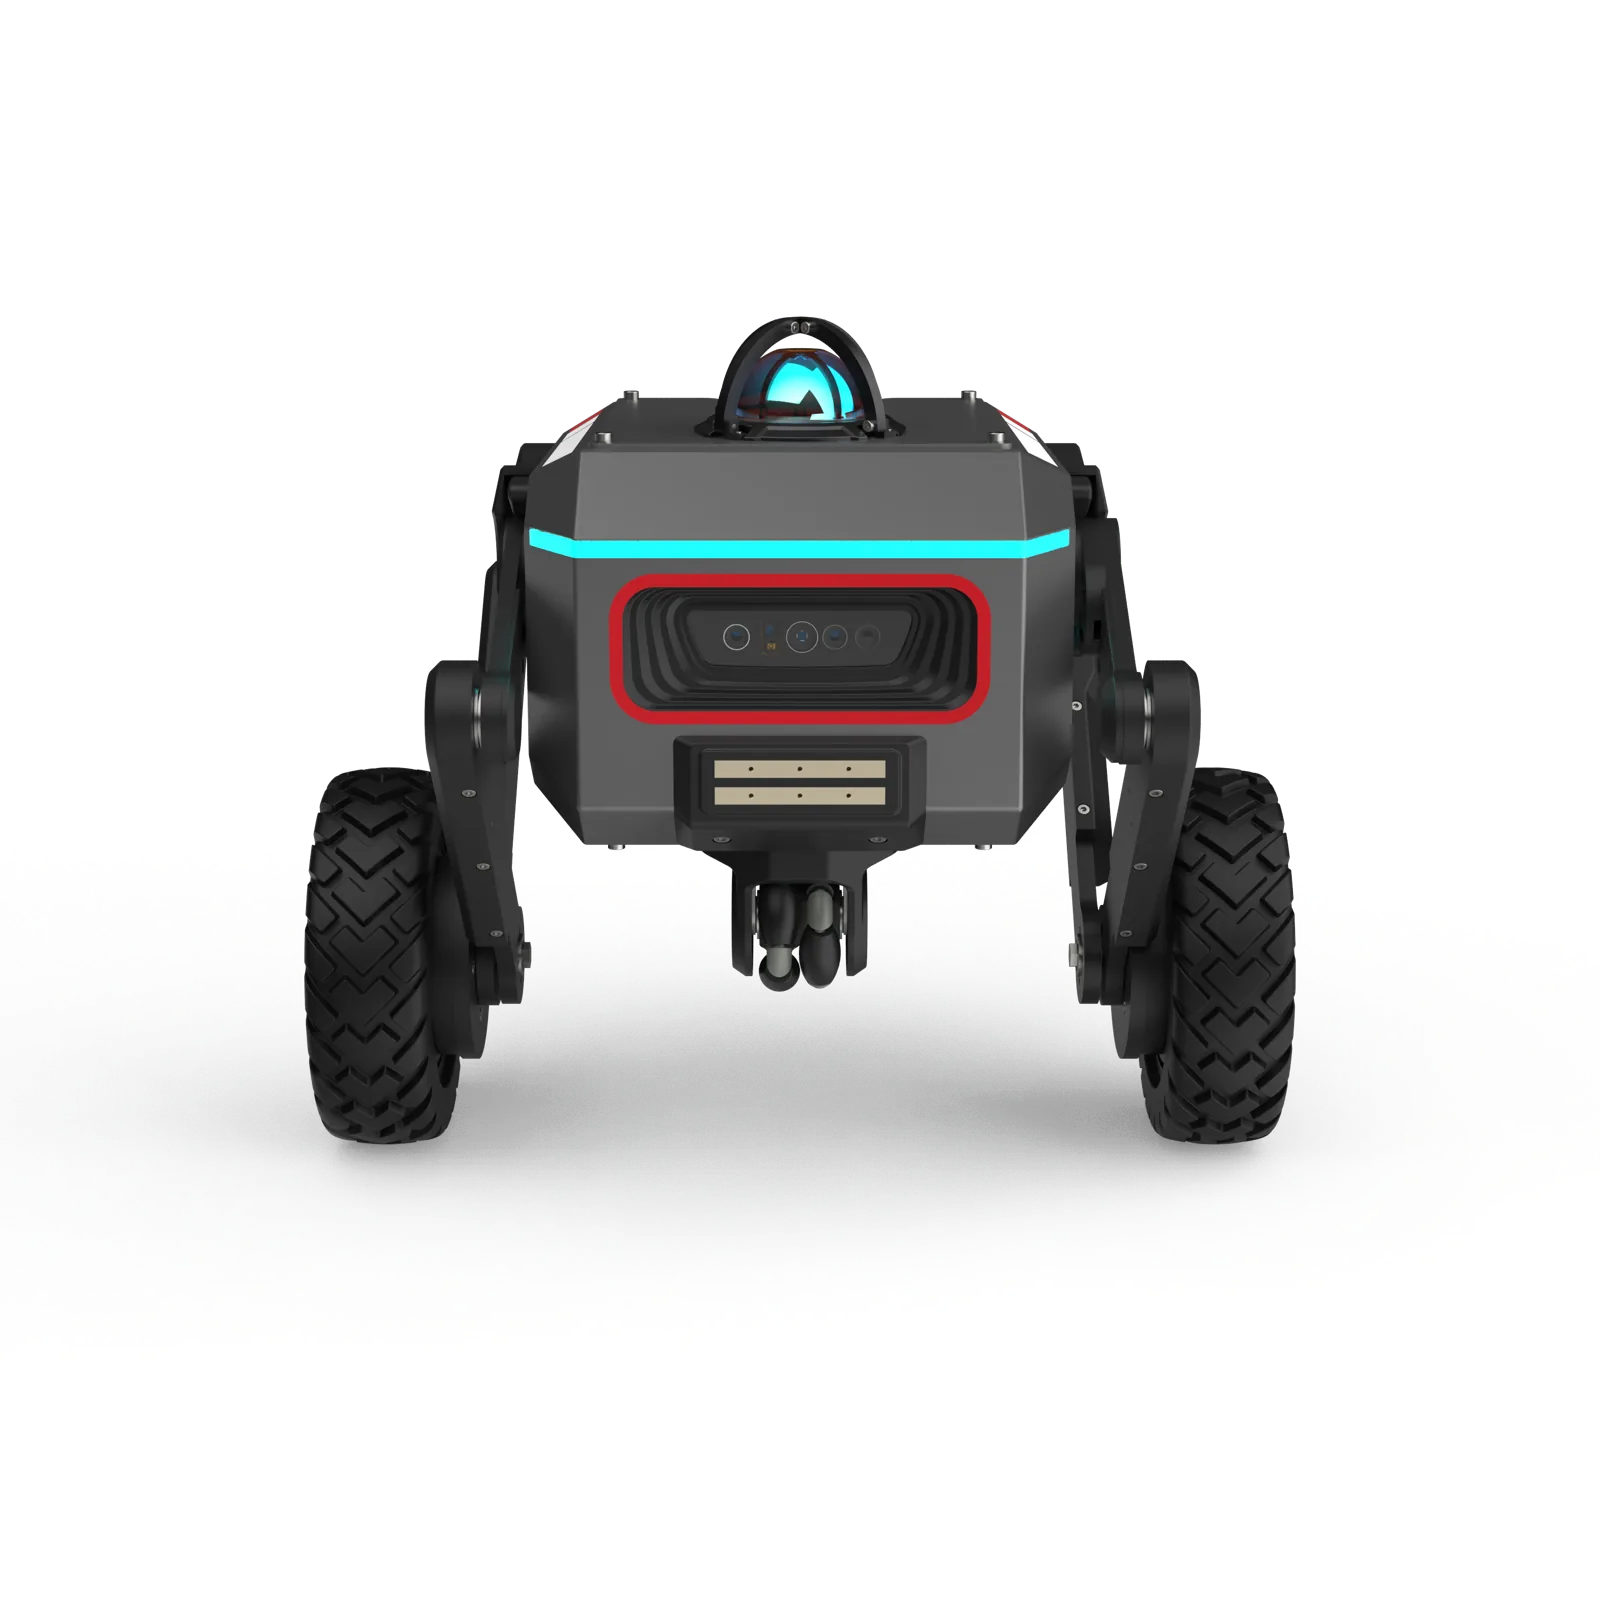
T-REX 2.0 Robot mobilny AgileX
T-REX 2.0 to zwinny robot kołowo-kroczący: platforma badawcza do pracy nad lokomocją hybrydową i poruszaniem się w trudnym terenie. Łączy jazdę na dwóch kołach z nogami o regulowanej wysokości, dzięki czemu sprawniej niż zwykły robot kołowy radzi sobie z nierównościami i przeszkodami. Waży 5,8 kg, więc jest lekki i kompaktowy.
Na pokładzie pracuje komputer NVIDIA Jetson Orin Nano z ROS 2, LiDAR 360 stopni i stereowizyjne kamery głębi. Zestaw umożliwia mapowanie otoczenia, nawigację i omijanie przeszkód, a otwarte oprogramowanie pozwala rozwijać własne algorytmy.
Wycena indywidualna - odpowiadamy zwykle w ciągu jednego dnia roboczego. Sprzedaż wyłącznie dla firm i instytucji.
- 1 kg
- ŁADOWNOŚĆ
- 2 h
- CZAS PRACY
- 1 m/s
- PRĘDKOŚĆ MAKSYMALNA

Opis produktu
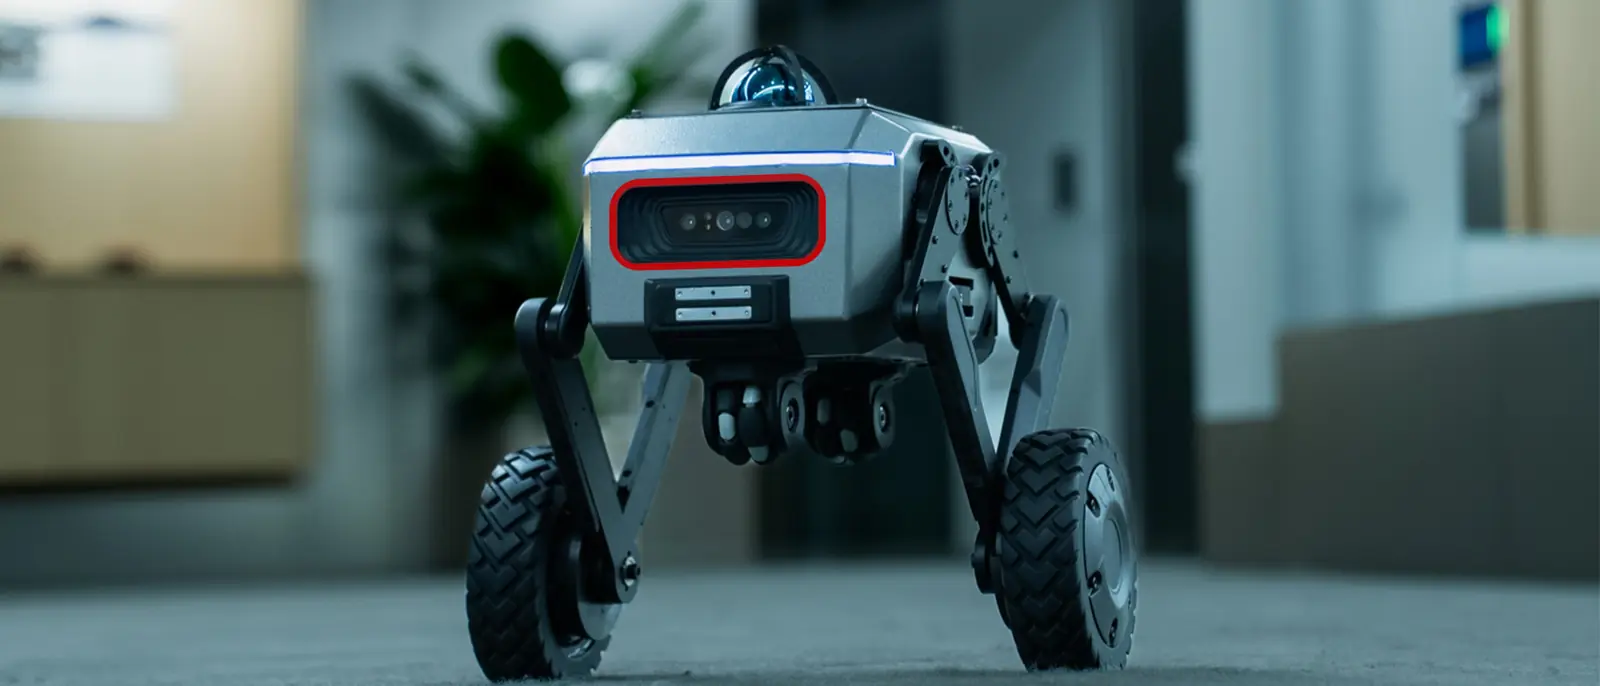
T-REX 2.0 to robot kołowo-kroczący o masie 5,8 kg: dwa koła z silnikami w piastach osadzone na nogach o zamkniętym mechanizmie pięcioprzegubowym, poruszanych czterema silnikami przegubów. Zmienia wysokość między 215 mm a 362 mm, obraca się w miejscu (promień 0 mm), skacze, pokonuje przeszkody do 100 mm i podjazdy do 20°, a jedzie z prędkością 1 m/s. Sztywna, zamknięta kinematyka nóg lepiej znosi uderzenia i dokładniej prowadzi po torze niż otwarte układy dźwigniowe.
Na pokładzie pracuje komputer NVIDIA Jetson Orin Nano z Ubuntu 22.04 i ROS 2 Humble, LiDAR 360° (sterownik Livox MID-360) oraz stereowizyjne kamery głębi o wysokiej częstotliwości klatek - to wystarcza do budowy mapy, lokalizacji z dokładnością centymetrową i autonomicznego omijania przeszkód. Akumulator 24 V 5 Ah daje do 2 h pracy; ładowanie przewodowe, na stacji (opcja) albo przez szybką wymianę ogniwa. Ładowność 1 kg pozwala przewozić lekką kamerę lub czujnik; komunikacja przez Ethernet, Wi-Fi i CAN.
Budowa i komponenty
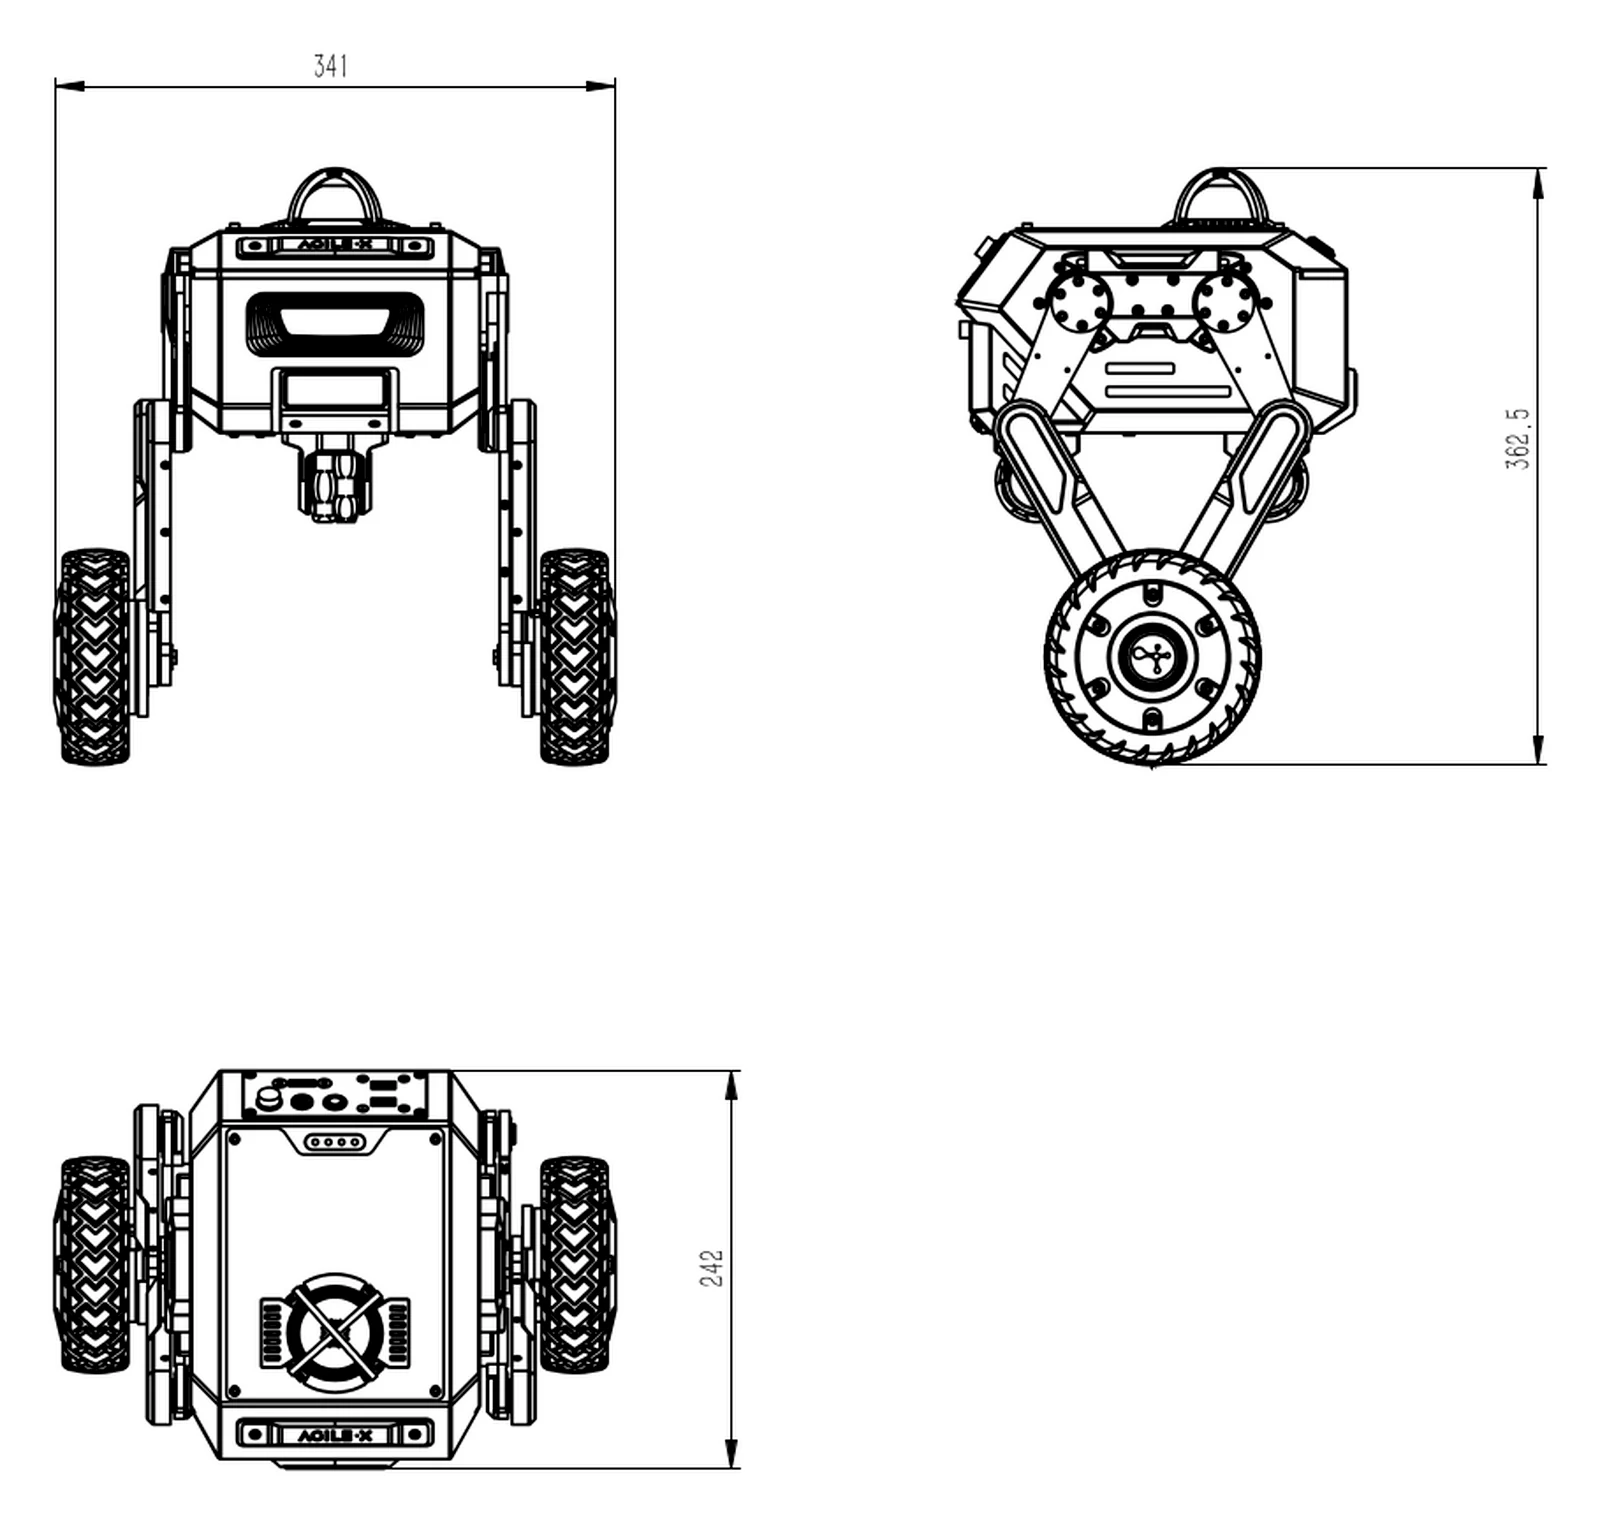
Budowa platformy
Dwa koła z silnikami w piastach (napęd różnicowy) osadzone są na nogach o zamkniętym mechanizmie pięcioprzegubowym, poruszanych czterema silnikami przegubów. Robot zmienia wysokość między pozycją obniżoną (215 mm) a stojącą (362 mm), obraca się w miejscu i wykonuje skok. Z tyłu znajduje się komputer NVIDIA Jetson Orin Nano z panelem złączy, u góry LiDAR.
Funkcje
Przystosowany do trudnego terenu
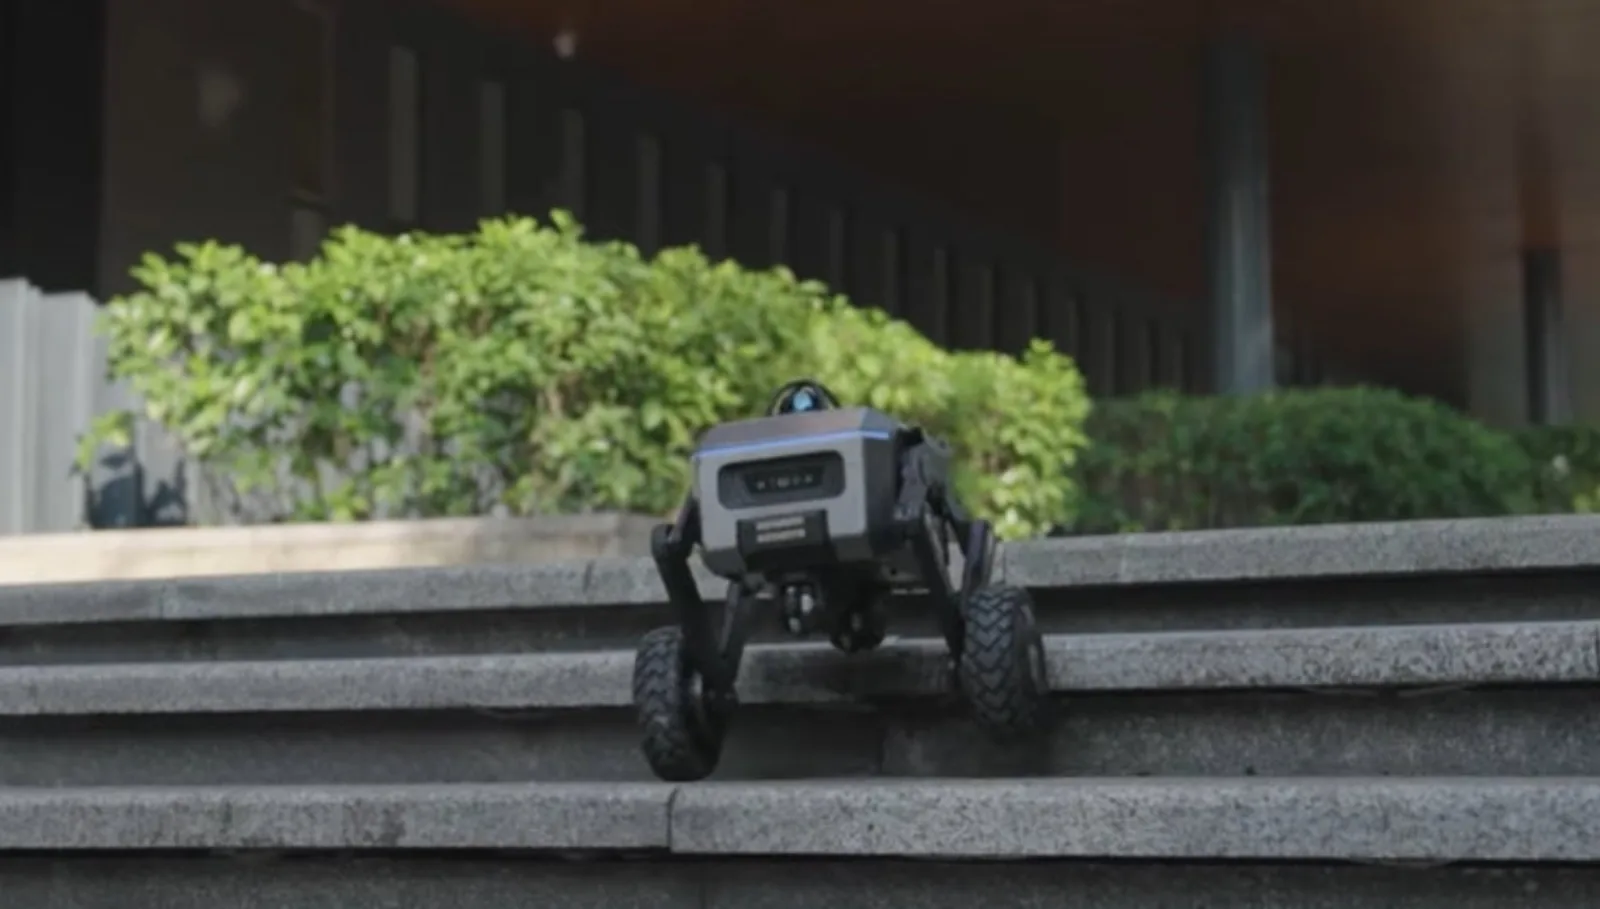
Budowa kołowo-krocząca zapewnia mobilność w różnych środowiskach. Producent wymienia posadzki wewnątrz budynków, drogi miejskie, schody i nierówny teren; według instrukcji robot pokonuje przeszkody do 100 mm i podjazdy do 20 stopni.
Sztywna konstrukcja, precyzyjne sterowanie ruchem
Zamknięty mechanizm pięcioprzegubowy nóg zwiększa sztywność konstrukcji i precyzję ruchu - poprawia odporność na uderzenia i dokładność prowadzenia po torze.
Fuzja sensorów i percepcja
Stereowizyjne kamery głębi o wysokiej częstotliwości klatek, LiDAR 360 stopni i komputer NVIDIA Jetson Orin Nano umożliwiają modelowanie otoczenia, budowę map i autonomiczne omijanie przeszkód.
Trzy sposoby ładowania
Robot ładuje się przewodowo, na stacji ładowania (opcja) albo przez szybką wymianę akumulatora.
Zastosowania
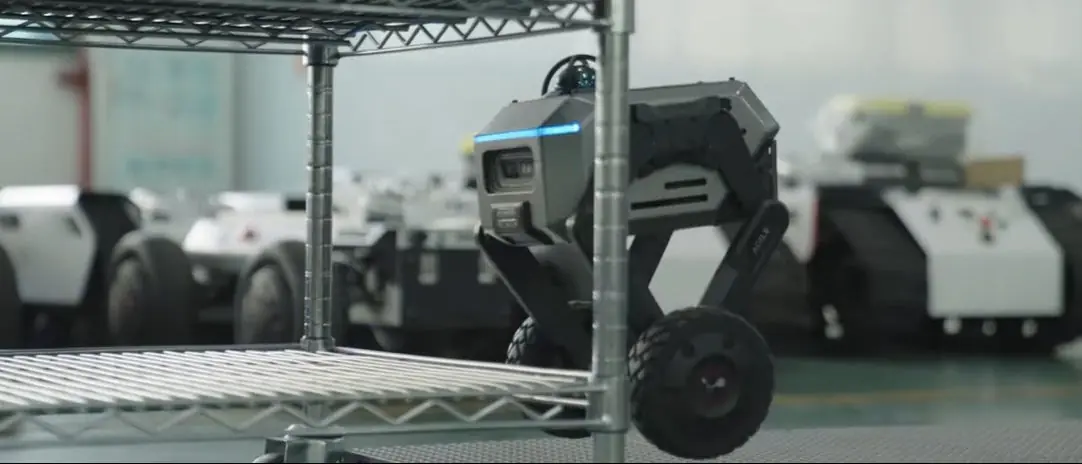
Dynamiczny ruch i skoki
Regulowana wysokość i skok wyzwalany jednym przyciskiem pilota pozwalają badać dynamiczną lokomocję i pokonywanie przeszkód.
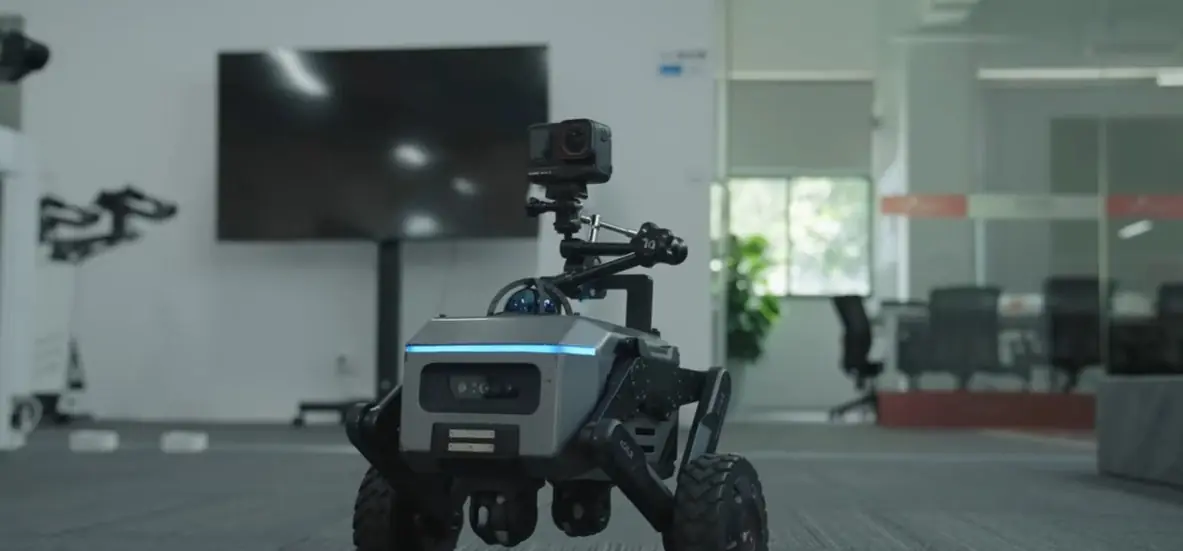
Filmowanie w ruchu
Robot może przewozić lekką kamerę (ładowność do 1 kg) i służyć jako ruchoma platforma do ujęć z niskiej perspektywy.
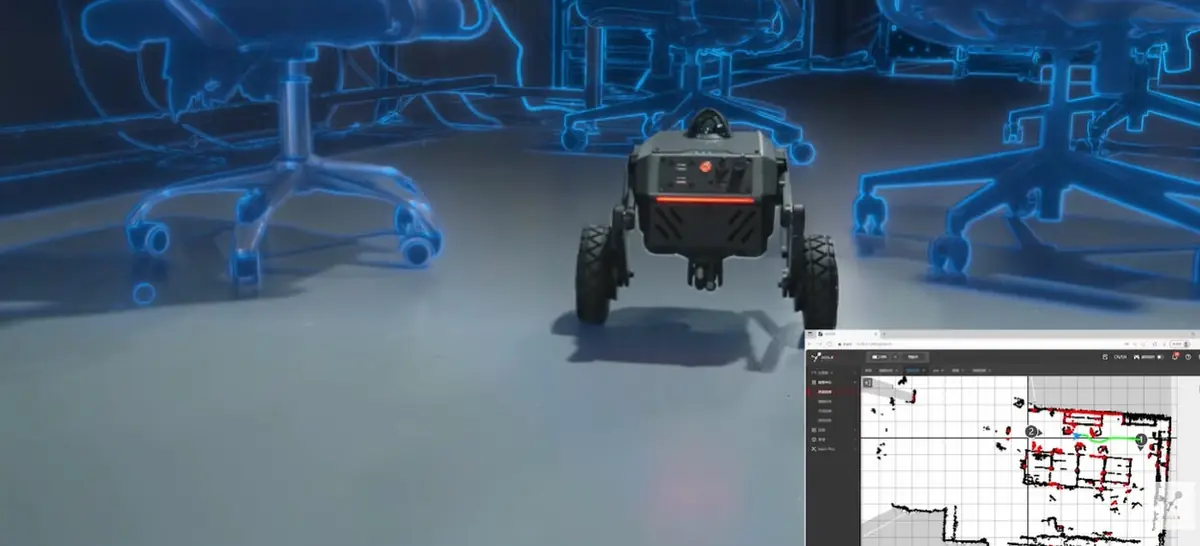
Badania i edukacja
ROS 2 na Jetson Orin Nano, gotowe pakiety mapowania i nawigacji oraz interfejs CAN tworzą platformę do zajęć i projektów z lokomocji, SLAM i autonomii.
Najważniejsze komponenty
W pełni skonfigurowany model może zawierać:
- robota T-REX 2.0 z komputerem NVIDIA Jetson Orin Nano
- LiDAR 360 stopni i stereowizyjne kamery głębi
- akumulator 24 V 5 Ah i ładowarkę
- pilot zdalnego sterowania (zasięg do 50 m)
- stację ładowania, jako wyposażenie opcjonalne
Specyfikacja
| Wymiary | 246 x 335 x 362 mm w pozycji stojącej, 266 x 335 x 215 mm w pozycji obniżonej |
| Masa własna | 5,8 kg |
| Ładowność | 1 kg |
| Akumulator | litowo-jonowy (NMC), 24 V 5 Ah |
| Napęd | 2 silniki w piastach kół, 4 silniki przegubów nóg |
| Układ jezdny | kołowo-kroczący, napęd różnicowy na dwóch kołach |
| Prędkość maksymalna | 1 m/s |
| Czas pracy | do 2 h |
| Czas ładowania | około 2 h |
| Ładowanie | przewodowe, stacja ładowania (opcja) albo szybka wymiana akumulatora |
| Maksymalny podjazd | 20 stopni |
| Pokonywana przeszkoda | do 100 mm |
| Minimalny promień skrętu | 0 mm (obrót w miejscu) |
| Stopień ochrony | IP22 |
| Komputer | NVIDIA Jetson Orin Nano |
| LiDAR | 360 stopni (w instrukcji sterownik Livox MID-360) |
| Kamera głębi | stereowizyjne kamery głębi (w instrukcji sterownik Orbbec) |
| Interfejs komunikacyjny | Ethernet, Wi-Fi, CAN; pilot (zasięg do 50 m) |
| Oprogramowanie | ROS 2 Humble, Ubuntu 22.04 |
| Zasilanie | ładowarka DC 24 V; z tyłu 2 x USB 2.0, gniazdo ładowania DC i włącznik |
Cenę tej pozycji ustalamy indywidualnie - zależy od konfiguracji. Prosimy o zapytanie, odpowiadamy zwykle w ciągu jednego dnia roboczego.
Pliki do pobrania
- T-REX 2.0 - instrukcja użytkownika (EN, PDF)PDF
Oficjalna instrukcja producenta: uruchomienie, złącza, protokół CAN, parametry i konserwacja.
- Download Center AgileXStrona producenta
Instrukcje obsługi produktów AgileX w jednym miejscu u producenta.
Wysyłka
Koszt i sposób transportu ustalamy indywidualnie przy wycenie.