
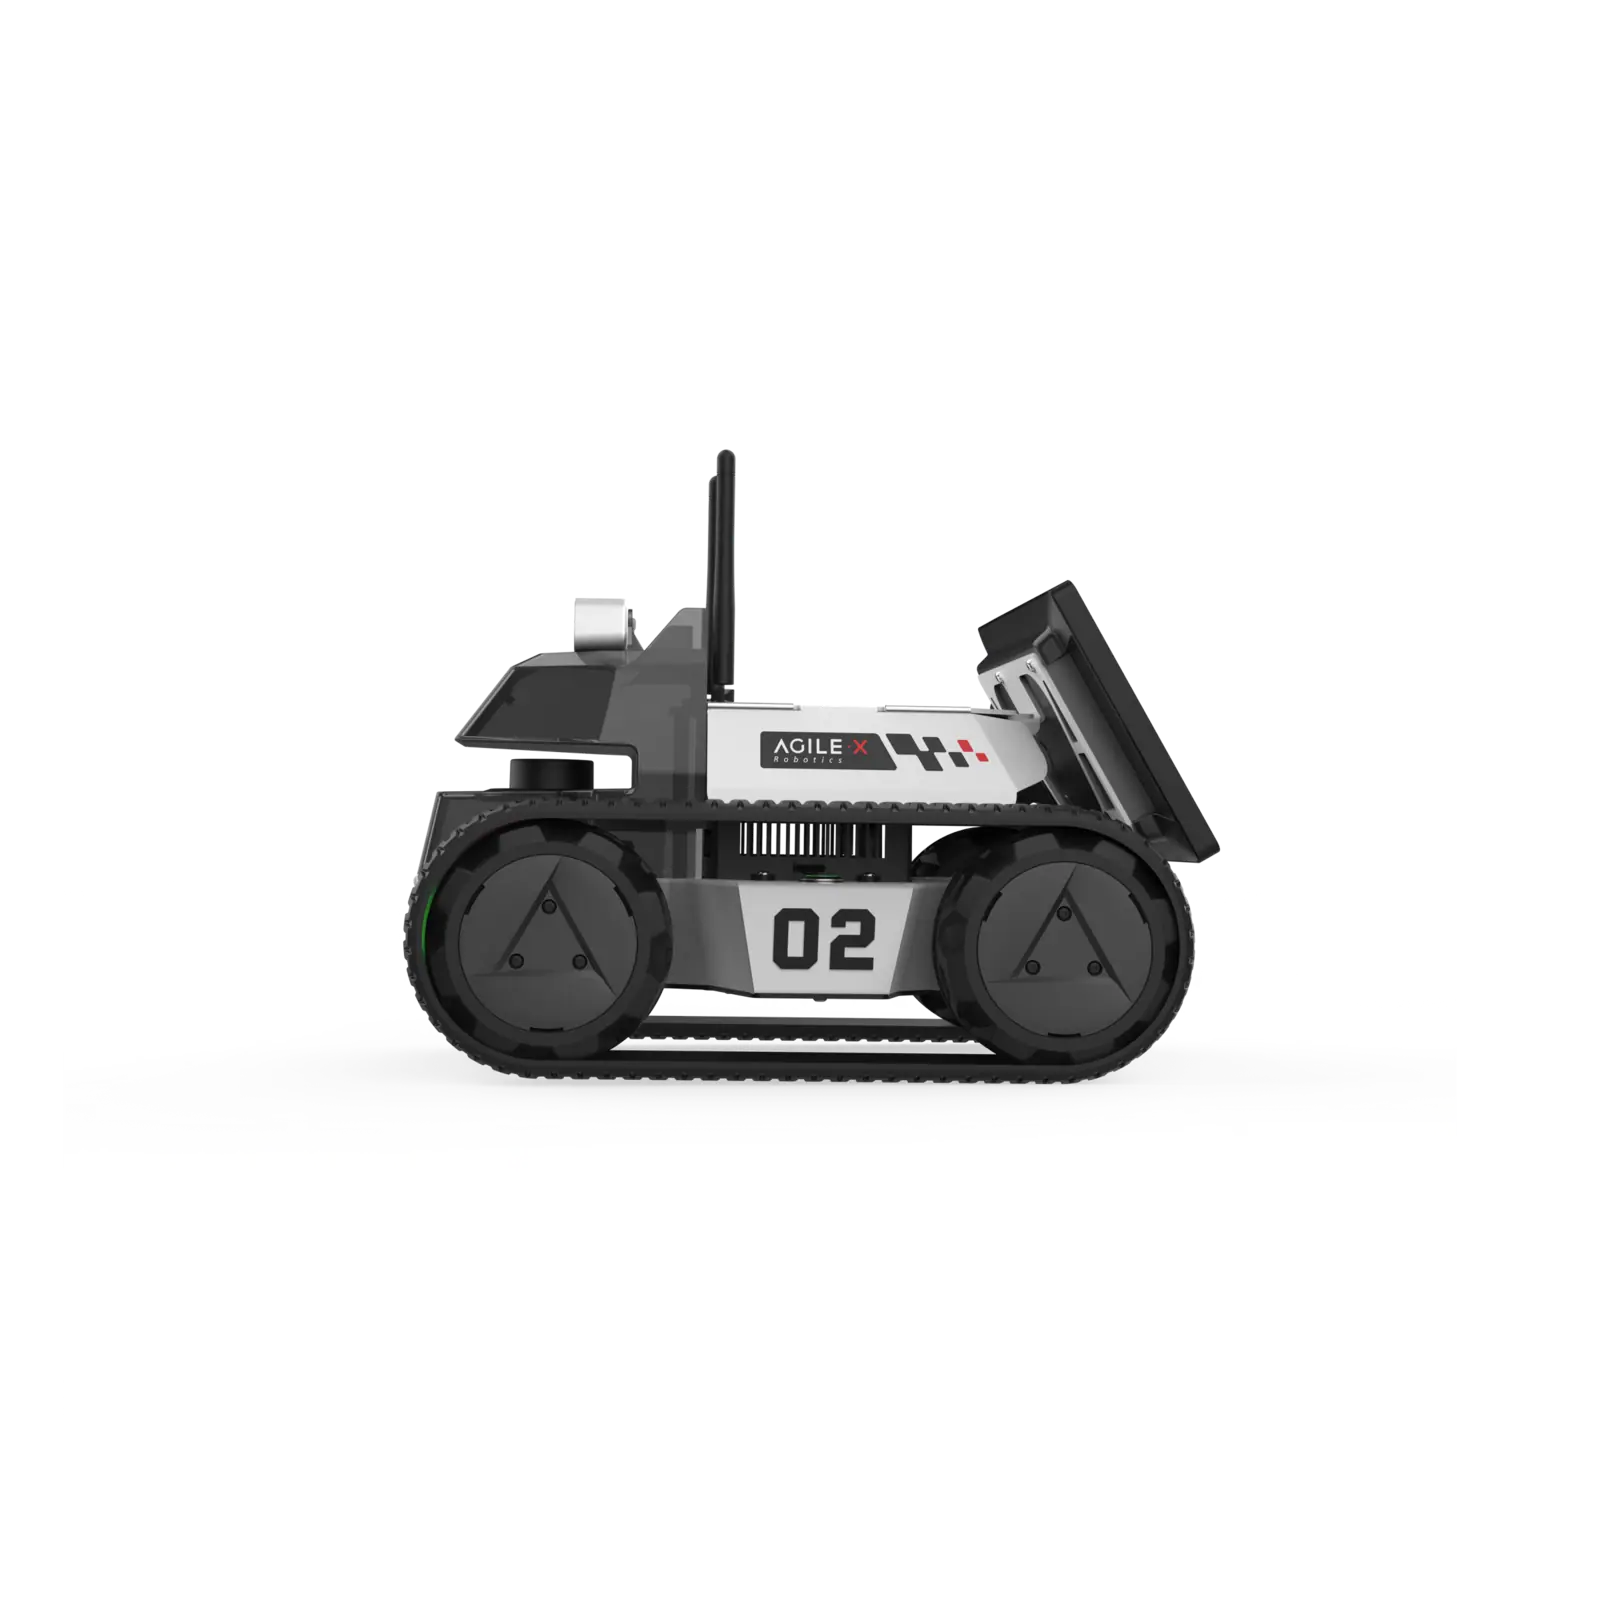
LIMO PRO Robot mobilny, robot kołowy AgileX
Kompaktowa platforma badawcza z komputerem NVIDIA Orin Nano, skanerem LiDAR EAI T-mini Pro i kamerą głębi Orbbec Dabai. Zestaw czujników wystarcza do samodzielnej nawigacji, omijania przeszkód i rozpoznawania obrazu bez dokupowania osprzętu. Udźwig 4 kg, około 60 minut pracy, prędkość 1 m/s. Do dydaktyki, zawodów robotycznych i prototypowania algorytmów.
Wysyłka liczona od wagi z opakowaniem (10 kg). Sprzedaż wyłącznie dla firm i instytucji.
- 4 kg
- Udźwig
- 60 min
- Czas pracy
- 1,0 m/s
- Prędkość maks.
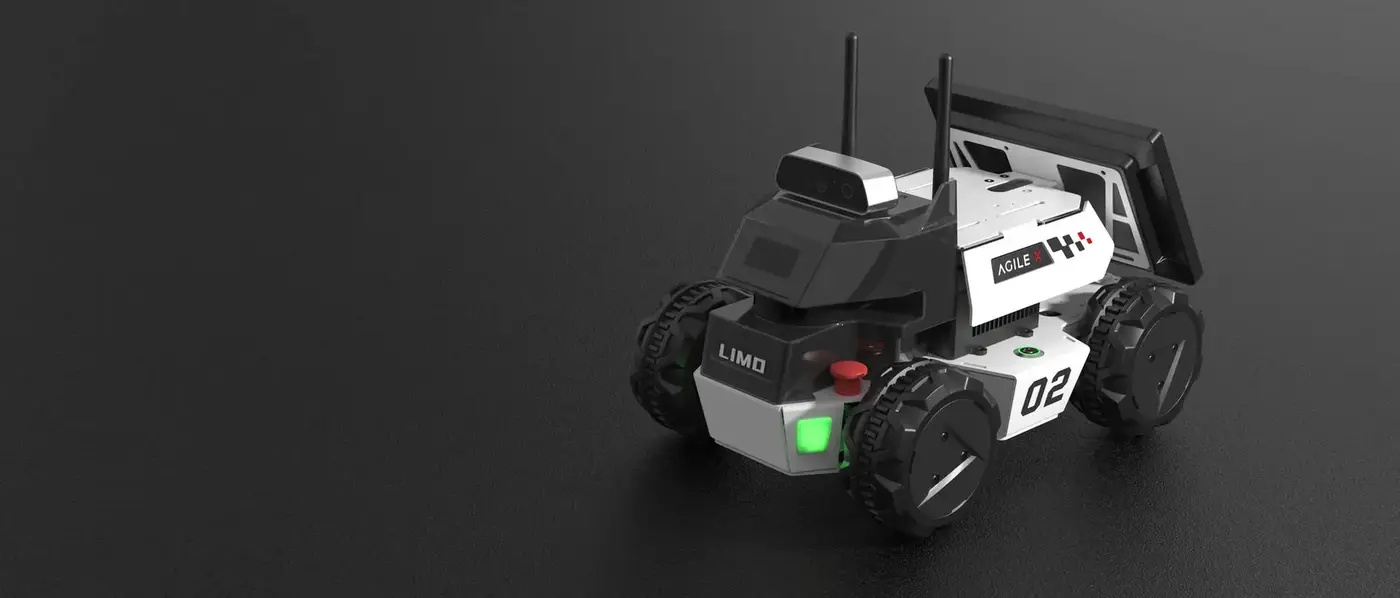
Kompaktowa platforma badawcza R&D z ROS 2, 4 trybami jazdy i pełnym zestawem sensorów

Opis produktu
Cztery wymienne układy jezdne w jednym robocie. LIMO PRO jeździ różnicowo, wszechkierunkowo na kołach Mecanum, w układzie Ackermanna i na gąsienicach - zmiana trybu to wymiana modułu, nie nowy zakup. Ta elastyczność jest kluczowa przy badaniach nad różnymi zastosowaniami.
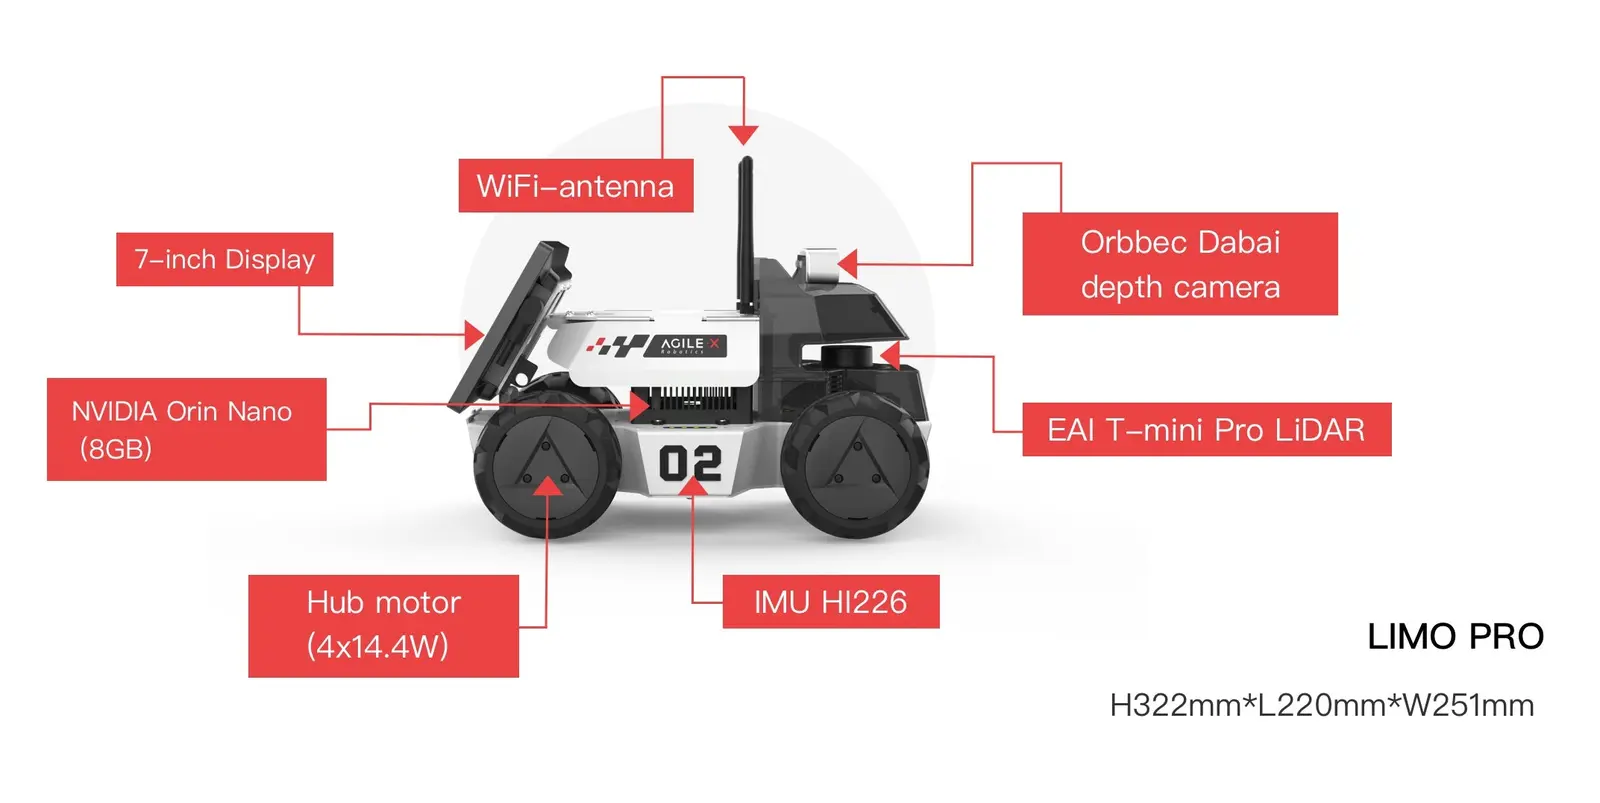
Budowa i komponenty
Zastosowania
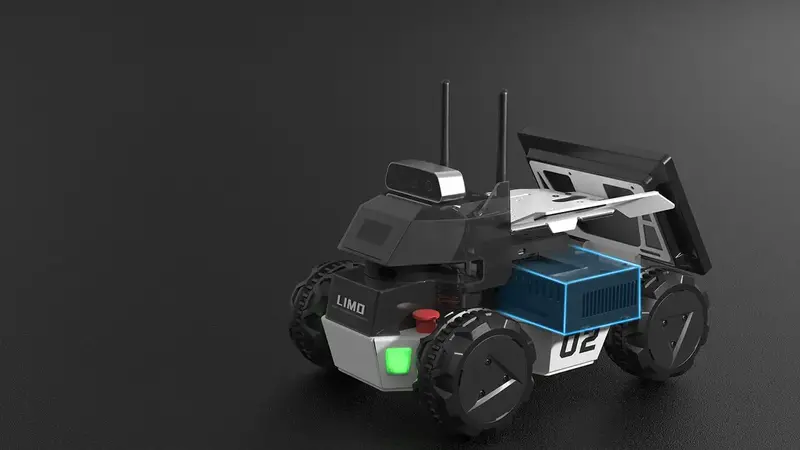
Zaawansowana jednostka obliczeniowa
NVIDIA Jetson Orin Nano (8 GB) daje moc do fuzji danych z wielu czujników i mapowania SLAM w czasie rzeczywistym. Model AI liczy się lokalnie na GPU - bez chmury, bez opóźnień sieciowych.
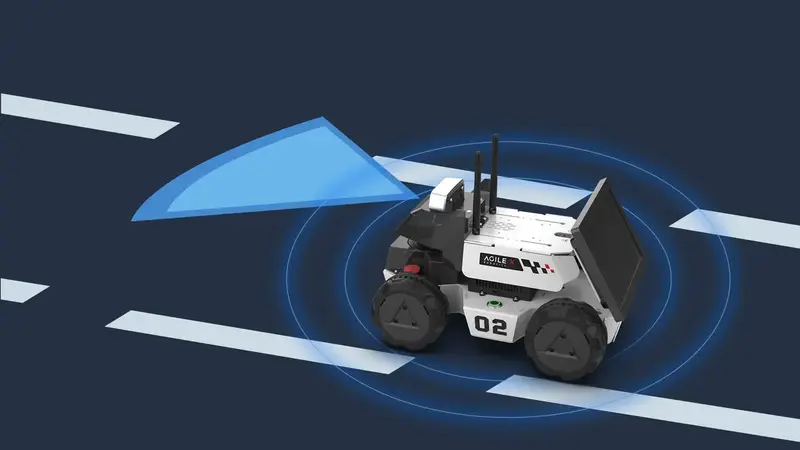
Precyzyjne czujniki
LiDAR EAI T-mini Pro ze skanem 360° i kamera głębi Orbbec Dabai dają robotowi pełny obraz otoczenia. Lokalizacja autonomiczna, planowanie trasy i omijanie ruchomych przeszkód - zestaw czujników wystarcza do zadań, w których liczy się powtarzalność.
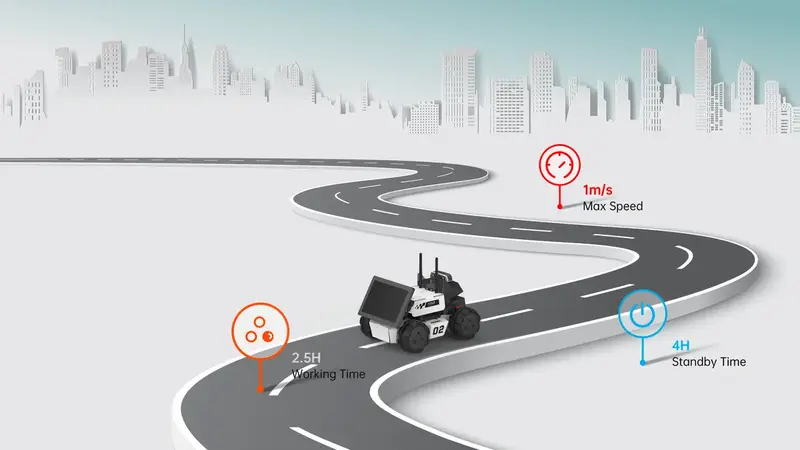
Podwojona pojemność baterii
Akumulator 10000 mAh daje około 60 minut ciągłej pracy. To wystarcza na pełne zajęcia laboratoryjne albo dłuższą sesję testów bez przerywania na ładowanie.
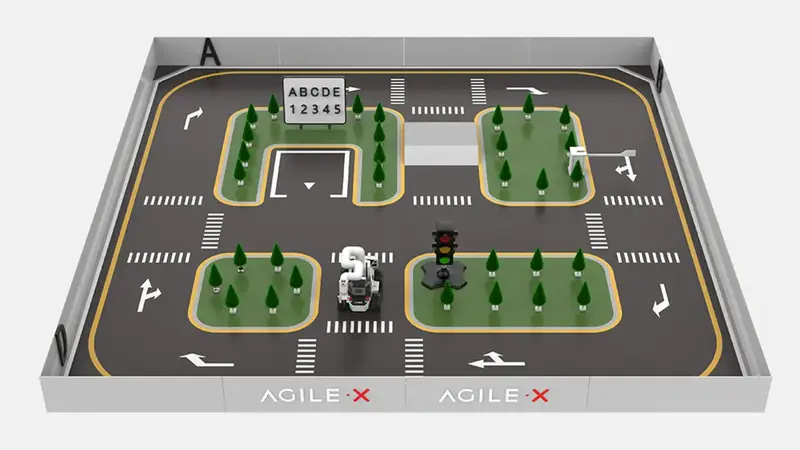
Stół symulacyjny do dydaktyki
Producent oferuje makietę drogi miejskiej ze znakami i sygnalizacją. LIMO PRO uczy się rozpoznawać znaki, jechać pasem i reagować na światła - w scenariuszu bliskim rzeczywistemu, nie w abstrakcyjnej symulacji.
Otwarte oprogramowanie
Pełna zgodność z ROS 2 Humble i Gazebo, sterowanie z Pythona i C++. Algorytm napisany w symulacji uruchamiasz na sprzęcie bez zmiany kodu. Dokumentacja developerska, przykłady i tutoriale skracają czas wdrożenia.
Deep Learning i modele AI
Gotowe modele AI, mapowanie ROS i nawigacja - LIMO PRO uruchamia demo bez własnej infrastruktury.
Najważniejsze komponenty
W pełni skonfigurowany model może zawierać:
- NVIDIA Jetson Orin Nano 8 GBKomputer AI z akceleracją GPU - uruchamia SLAM, sieci głębokie i planowanie trasy w czasie rzeczywistym.
- LiDAR EAI T-mini ProSkan 360° do budowy mapy pomieszczenia i wykrywania przeszkód. Kluczowy dla autonomicznej nawigacji.
- Kamera głębi Orbbec DabaiObraz RGB plus mapa głębi - rozpoznawanie obiektów, chwytanie, śledzenie linii.
- Cztery moduły kinematykiWymienne układy jezdne: różnicowy, wszechkierunkowy (koła Mecanum), Ackermann, gąsienicowy. Jeden robot, cztery zachowania.
- Oprogramowanie i dokumentacja ROS 2Dokumentacja developerska, gotowe przykłady, tutoriale nawigacji, chwytania i rozpoznawania obrazu.
- Wsparcie po polskuInstrukcja PL, pomoc techniczna po polsku, niemiecku i angielsku.
Specyfikacja
| Wymiary | 322 x 220 x 251 |
| Masa | 4,8 kg |
| Udźwig | 4 kg |
| Prędkość maksymalna | 1 m/s |
| Czas pracy | 1 h |
| Czas ładowania | 2,5 h |
| Komputer | NVIDIA Jetson Orin Nano 8 GB |
| LiDAR | EAI T-mini Pro (skan 360°) |
| Kamera głębi | Orbbec Dabai (kamera głębi RGB-D) |
| Jednostka IMU | HI226 |
| Napęd | cztery koła z niezależnymi silnikami piastowymi 4×14,4 W |
| Interfejs komunikacyjny | Wi-Fi, Bluetooth |
| Programowanie | ROS 2, Python, C++ |
| System operacyjny | Ubuntu 22.04 |
| Gwarancja | 12 miesięcy |
Pliki do pobrania
- LIMO PRO - instrukcja użytkownika (EN)Dokumentacja producenta (GitHub)
Oficjalna instrukcja producenta: uruchomienie, tryby jazdy, czujniki, aplikacja mobilna, mapowanie i nawigacja.
- LIMO PRO - instrukcja ROS 2 Foxy (EN)Dokumentacja producenta (GitHub)
Praca z ROS 2 na LIMO PRO: pakiety, SLAM, nawigacja i przykłady producenta.
- Limo Quick Start Guide - aplikacja i obsługaPDF
Skrócona instrukcja startowa producenta.
- Limo Simulation Table ManualPDF
Instrukcja stołu symulacyjnego do LIMO.
- Download Center AgileXStrona producenta
Instrukcje obsługi platform AgileX w jednym miejscu u producenta.
Wysyłka
Wysyłamy w skrzyni drewnianej 400 × 300 × 300 mm, brutto 10 kg, z magazynu w Bielanach Wrocławskich.