
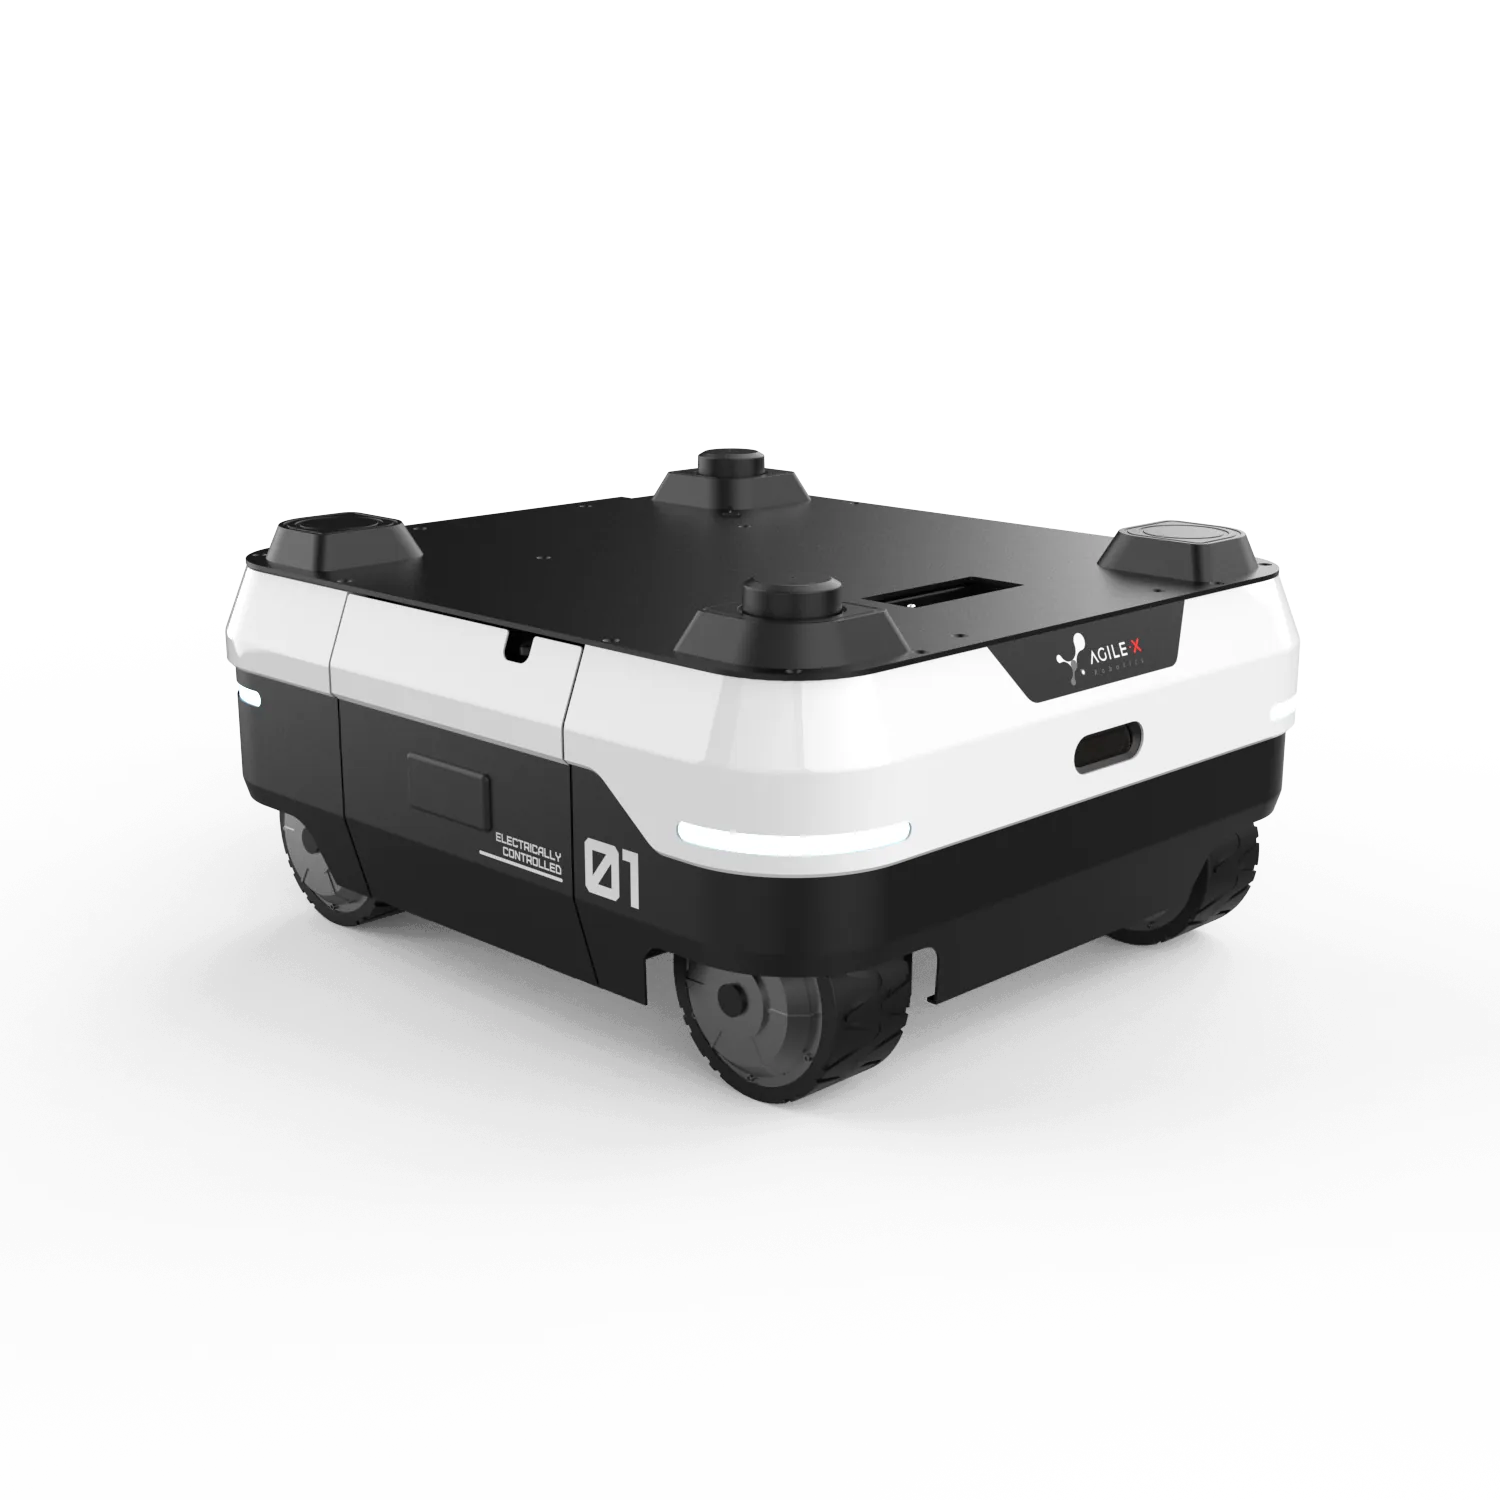
RANGER AIR Robot mobilny, robot kołowy AgileX
RANGER AIR to kompaktowa platforma z niezależnym napędem i skrętem czterech kół, zaprojektowana jako baza dla robotów embodied AI, humanoidów, systemów dwuramiennych i mobilnych manipulatorów. Obrót w miejscu, jazda boczna oraz precyzyjna kontrola toru ułatwiają pracę w wąskich i dynamicznych przestrzeniach.
Otwarta architektura, zgodność z ROS i ROS 2 oraz modułowe interfejsy umożliwiają integrację lidarów, kamer RGB-D, ramion robotycznych i komputerów AI. Platforma może współpracować z systemem autonomicznej nawigacji, omijania przeszkód i automatycznego ładowania, tworząc bazę do długotrwałych eksperymentów oraz zastosowań przemysłowych.
Wycena indywidualna - odpowiadamy zwykle w ciągu jednego dnia roboczego. Sprzedaż wyłącznie dla firm i instytucji.
- 80 kg
- ŁADOWNOŚĆ
- 6,5 h
- CZAS PRACY
- 1,5 m/s
- PRĘDKOŚĆ MAKSYMALNA
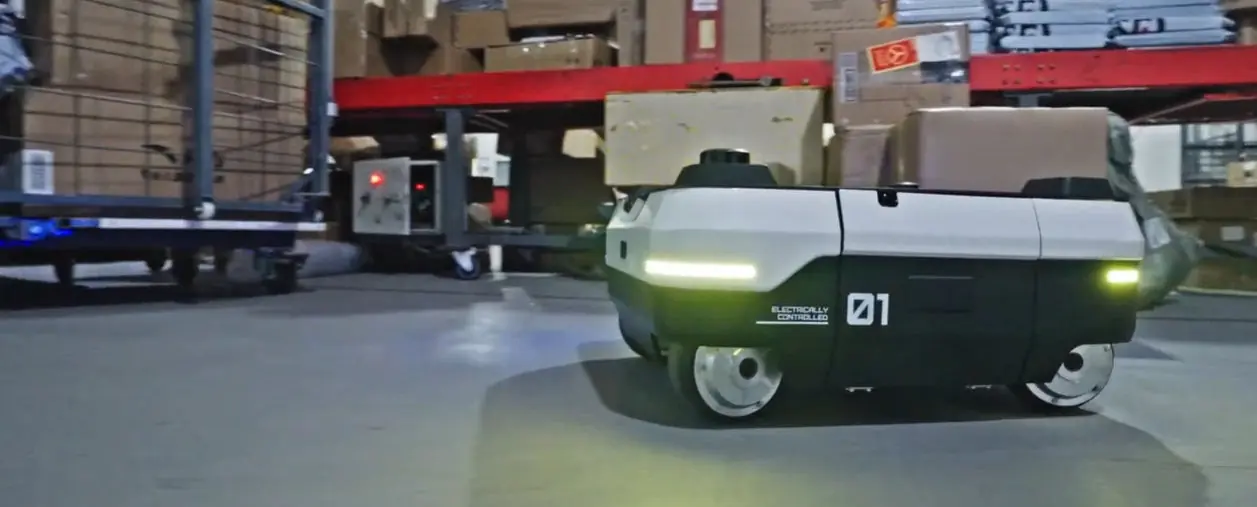
OTWARTA PLATFORMA MOBILNA DLA EMBODIED AI I MANIPULACJI MOBILNEJ

Opis produktu
RANGER AIR to kompaktowa platforma wszechkierunkowa (552 × 500 × 250 mm, 50-55 kg) o ładowności 80 kg, pomyślana jako mobilna baza robota humanoidalnego, systemu dwuramiennego albo manipulatora. Każde z czterech kół ma silnik w piaście 150 W i własny napęd skrętu 50 W, więc platforma jeździ po łuku, obraca się w miejscu i przemieszcza bocznie z prędkością do 1,5 m/s; pełne opony i tylne zawieszenie wahaczowe trzymają kontakt z podłożem przy prześwicie 39 mm i podjazdach do 8°.
Akumulator LiFePO4 24 V 30 Ah daje do 6,5 h pracy bez obciążenia i 2,5 h z pełnym, ładuje się około 3 h i wymienia przez boczną klapę; złącza z tyłu i na górze zasilają nadbudowę (24-29,6 V, do 25 A, 600 W łącznie) i prowadzą CAN. ROS i ROS 2, otwarta architektura i otwory montażowe na górnej płycie przyjmują lidar, kamery RGB-D, ramiona i komputer AI; w odpowiedniej konfiguracji robot wraca sam do stacji dokującej i omija przeszkody. Stopień ochrony IP22, temperatura pracy od -10 do 40 °C.
Budowa i komponenty
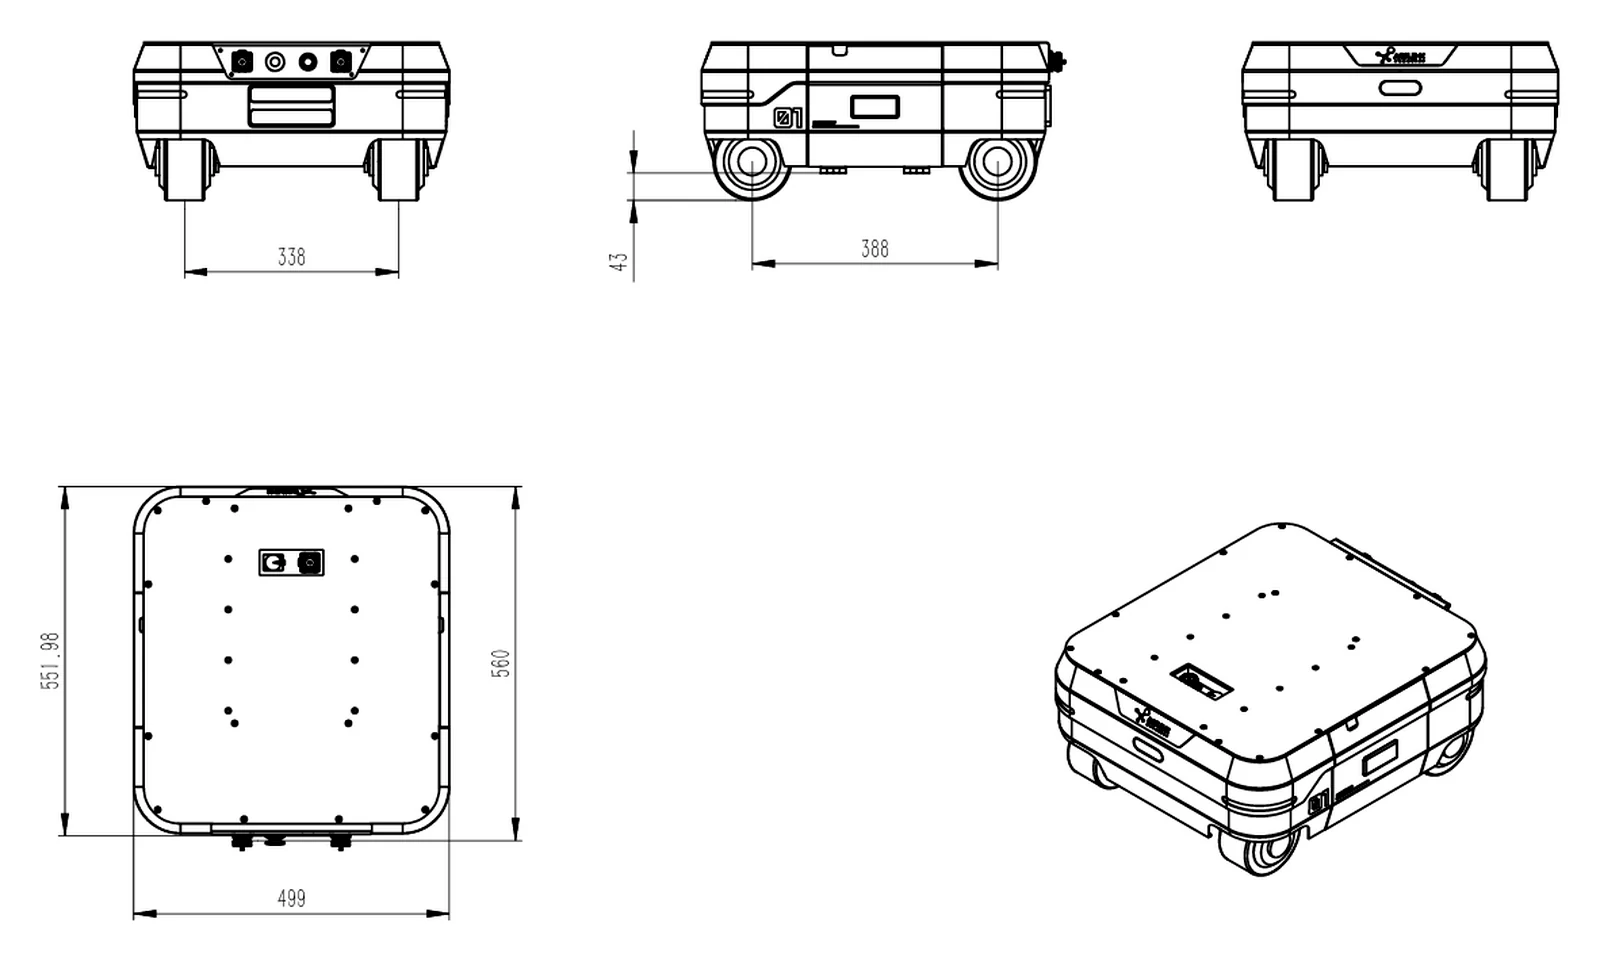
Budowa platformy
Każde z czterech kół ma własny silnik napędowy 150 W w piaście i własny napęd skrętu 50 W, dzięki czemu platforma jeździ po łuku, obraca się w miejscu i przemieszcza bocznie. Pełne opony i tylne zawieszenie wahaczowe poprawiają kontakt z podłożem, a akumulator wymienia się przez klapę z boku. Na górnej płycie są otwory montażowe pod nadbudowę; z tyłu i na górze znajdują się złącza zasilania i CAN dla dodatkowego wyposażenia (24-29,6 V, do 25 A i 600 W łącznie).
Funkcje
Mobilność wszechkierunkowa
Platforma wykonuje obrót w miejscu, ruch boczny i precyzyjne manewry bez szerokiego łuku skrętu.
Baza dla fizycznej AI
Platforma może służyć jako mobilna podstawa robota humanoidalnego, systemu dwuramiennego albo mobilnego manipulatora - łączy percepcję, nawigację i manipulację w jednym układzie.
Otwarte interfejsy
ROS, ROS 2 i modułowa integracja pozwalają łączyć lidar, kamery RGB-D, ramiona i jednostki obliczeniowe.
Automatyczne ładowanie i nawigacja
W odpowiedniej konfiguracji robot może samodzielnie wracać do stacji dokującej, planować trasę i omijać przeszkody. Funkcje te wymagają właściwego zestawu sensorów i oprogramowania.
Zastosowania
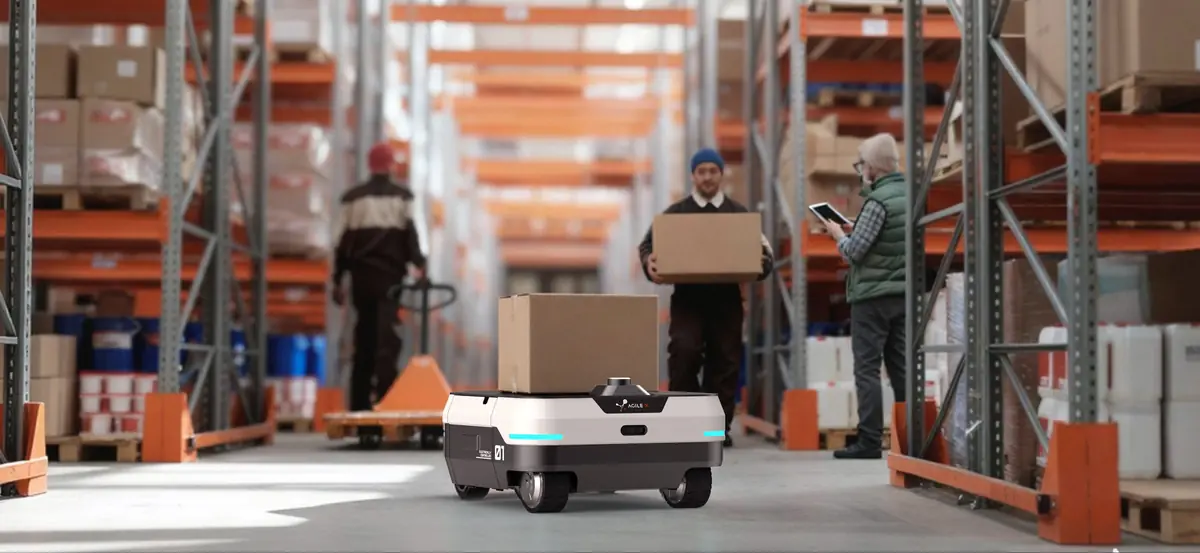
Transport i obsługa materiałów
Ładowność 80 kg i ruch wszechkierunkowy pozwalają budować roboty dostawcze oraz moduły podające materiały do stanowisk.
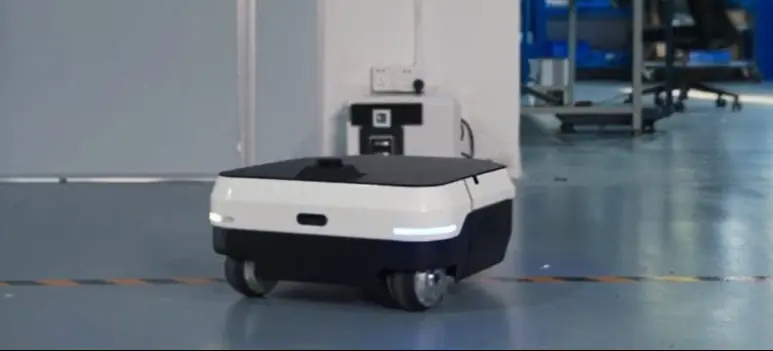
Automatyczne ładowanie
Automatyczne ładowanie umożliwia długą pracę bez nadzoru. Stację ładowania i jej integrację potwierdzamy przy wycenie.
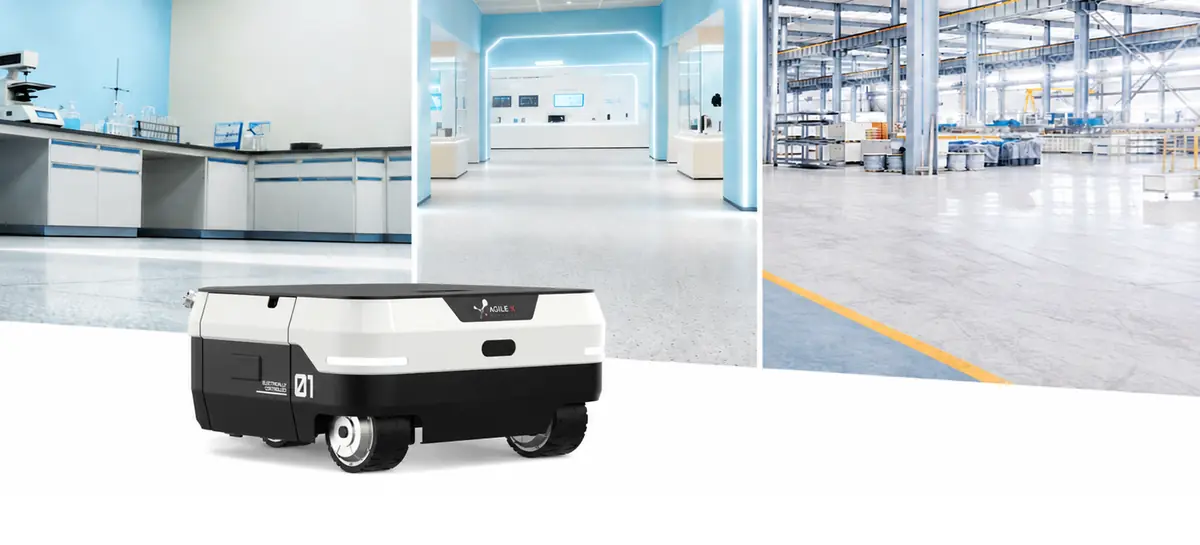
Badania i rozwój
ROS 2, czujniki wizyjne i komputer AI tworzą środowisko do badań nad nawigacją, percepcją, planowaniem i współpracą mobilnej bazy z ramieniem.
Percepcja otoczenia i omijanie przeszkód
Z lidarem i kamerami głębi platforma buduje obraz otoczenia i omija przeszkody. Zakres tych funkcji zależy od zestawu sensorów i oprogramowania.
Najważniejsze komponenty
W pełni skonfigurowany model może zawierać:
- platformę RANGER AIR z akumulatorem 24 V 30 Ah
- ładowarkę, wtyk lotniczy 4-pin i moduł USB-CAN
- pilot zdalnego sterowania FS, jako wyposażenie opcjonalne
- stację automatycznego ładowania
- lidar 2D lub 3D i kamery RGB-D
- komputer NVIDIA Jetson lub komputer przemysłowy
- jedno albo dwa ramiona robotyczne
- system autonomicznej nawigacji i oprogramowanie ROS 2
Specyfikacja
| Wymiary | 552 x 500 x 250 mm |
| Masa platformy | 50-55 kg |
| Ładowność | 80 kg |
| Akumulator | LiFePO4, 24 V 30 Ah |
| Napęd | 4 x 150 W, silniki w piastach kół, przełożenie 1:4,428, enkodery |
| Napęd skrętu | 4 x 50 W, przełożenie 1:51, podwójne enkodery |
| Układ skrętu | niezależny skręt czterech kół |
| Prędkość maksymalna | 1,5 m/s |
| Czas pracy | do 6,5 h bez obciążenia, 2,5 h z pełnym obciążeniem |
| Czas ładowania | około 3 h |
| Maksymalny podjazd | 8 stopni |
| Prześwit | 39 mm |
| Stopień ochrony | IP22 |
| Temperatura pracy | od -10 do 40 stopni C |
| Interfejs komunikacyjny | CAN 2.0B, 500 kbit/s; pilot 2,4 GHz (zasięg do 50 m) |
| Oprogramowanie | ROS, ROS 2 |
| Układ jezdny | rozstaw osi 388 mm, rozstaw kół 338 mm; tylne zawieszenie wahaczowe; opony pełne; hamulec elektroniczny |
| Zasilanie | wyjście dla nadbudowy 24-29,6 V, do 25 A (600 W), złącza z tyłu i na górze z CAN |
| Minimalny promień skrętu | 0 mm (obrót w miejscu); jazda ukośna i boczna |
| Zasięg | do 45 km bez obciążenia, 25 km z pełnym obciążeniem |
Cenę tej pozycji ustalamy indywidualnie - zależy od konfiguracji. Prosimy o zapytanie, odpowiadamy zwykle w ciągu jednego dnia roboczego.
Pliki do pobrania
- RANGER AIR - instrukcja użytkownika (EN, PDF)PDF
Oficjalna instrukcja producenta: uruchomienie, złącza, protokół CAN, parametry i konserwacja.
- Download Center AgileXStrona producenta
Instrukcje obsługi produktów AgileX w jednym miejscu u producenta.
Wysyłka
Koszt i sposób transportu ustalamy indywidualnie po określeniu kompletnej konfiguracji.