
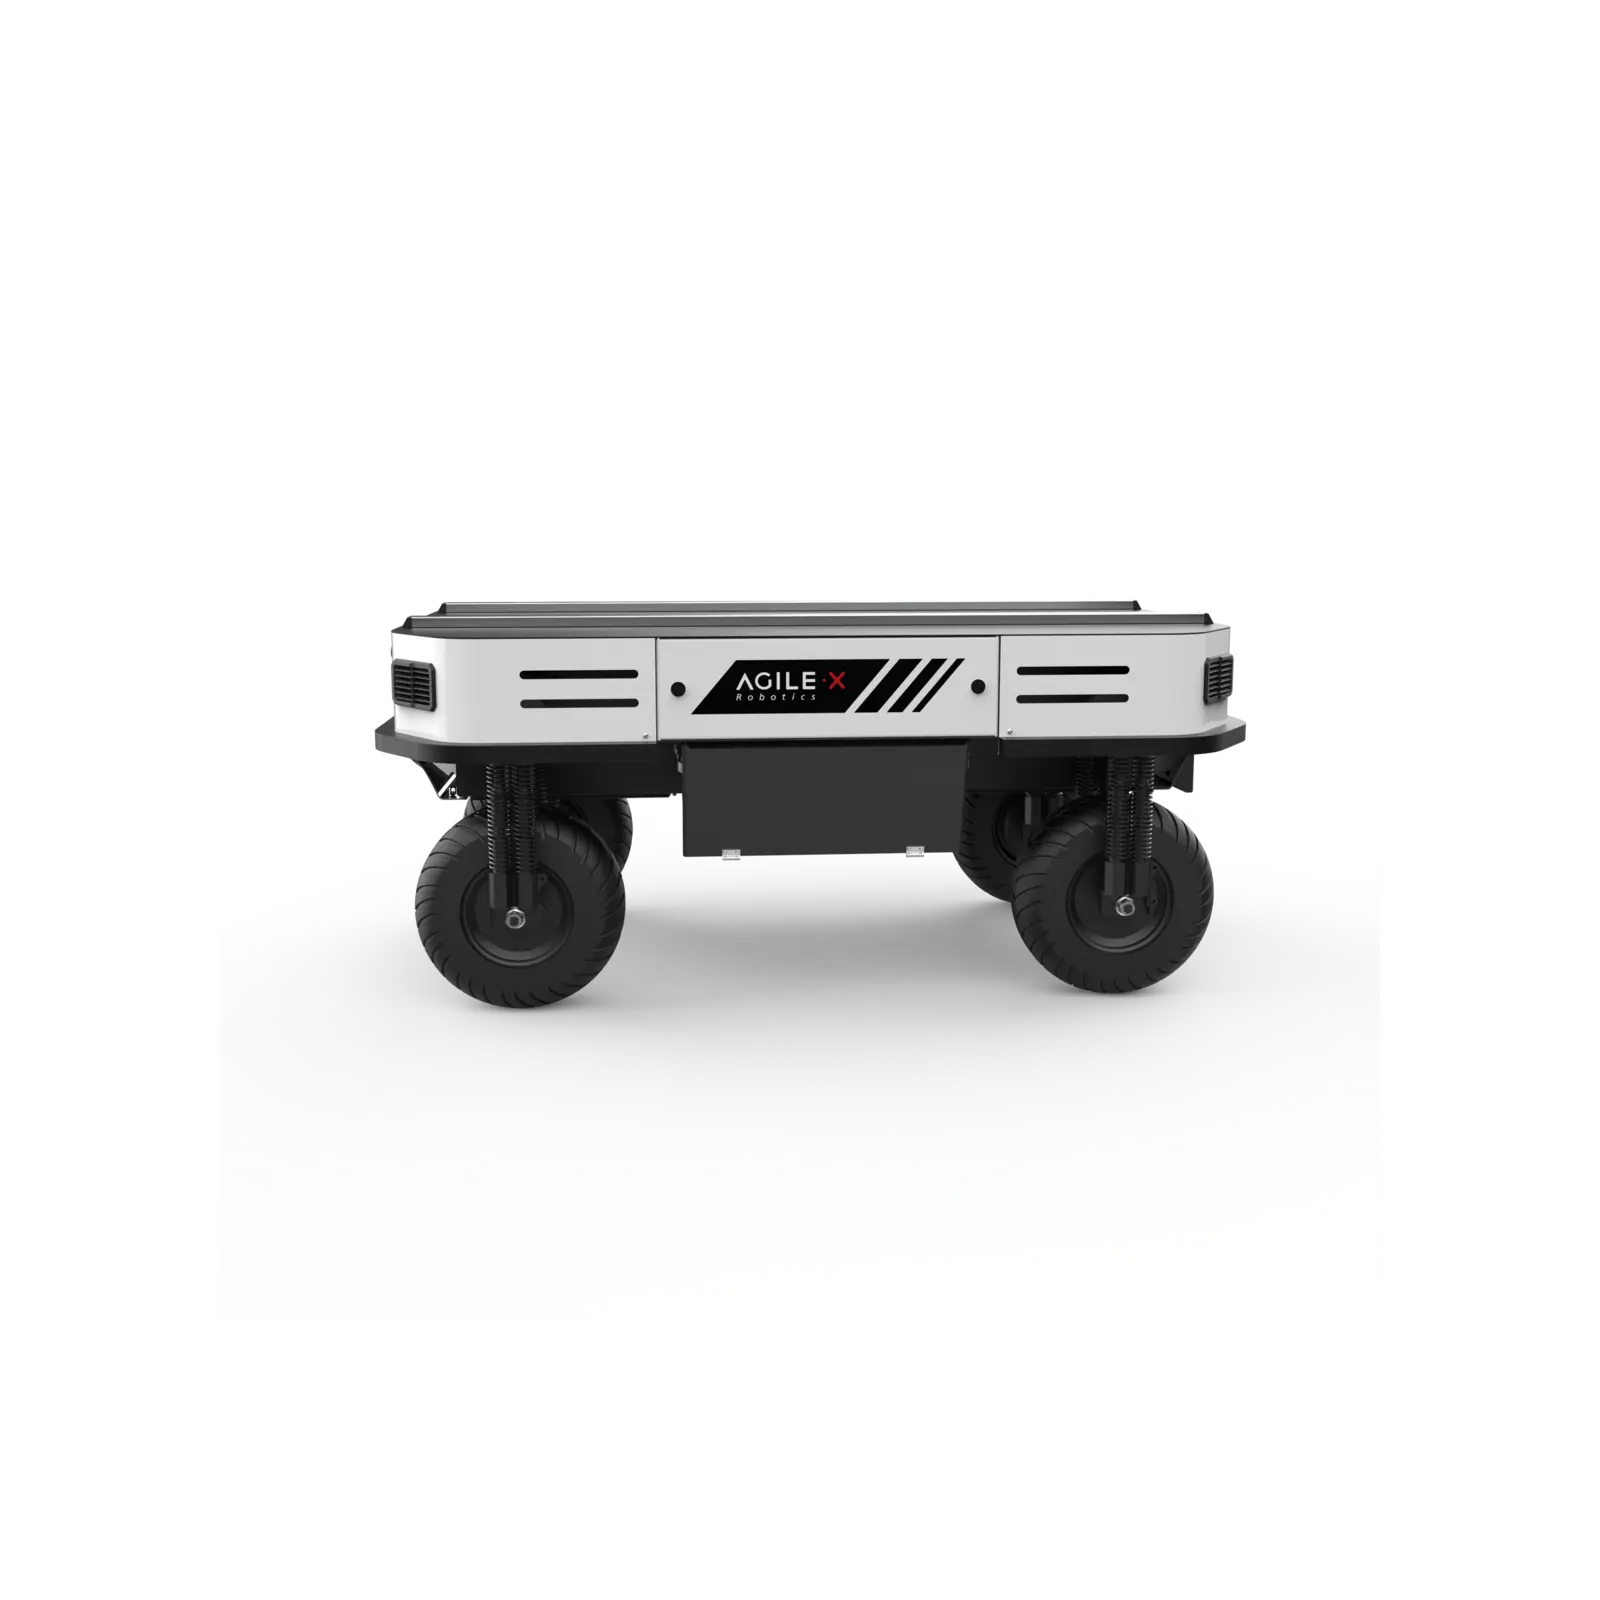
RANGER Robot mobilny, robot kołowy AgileX
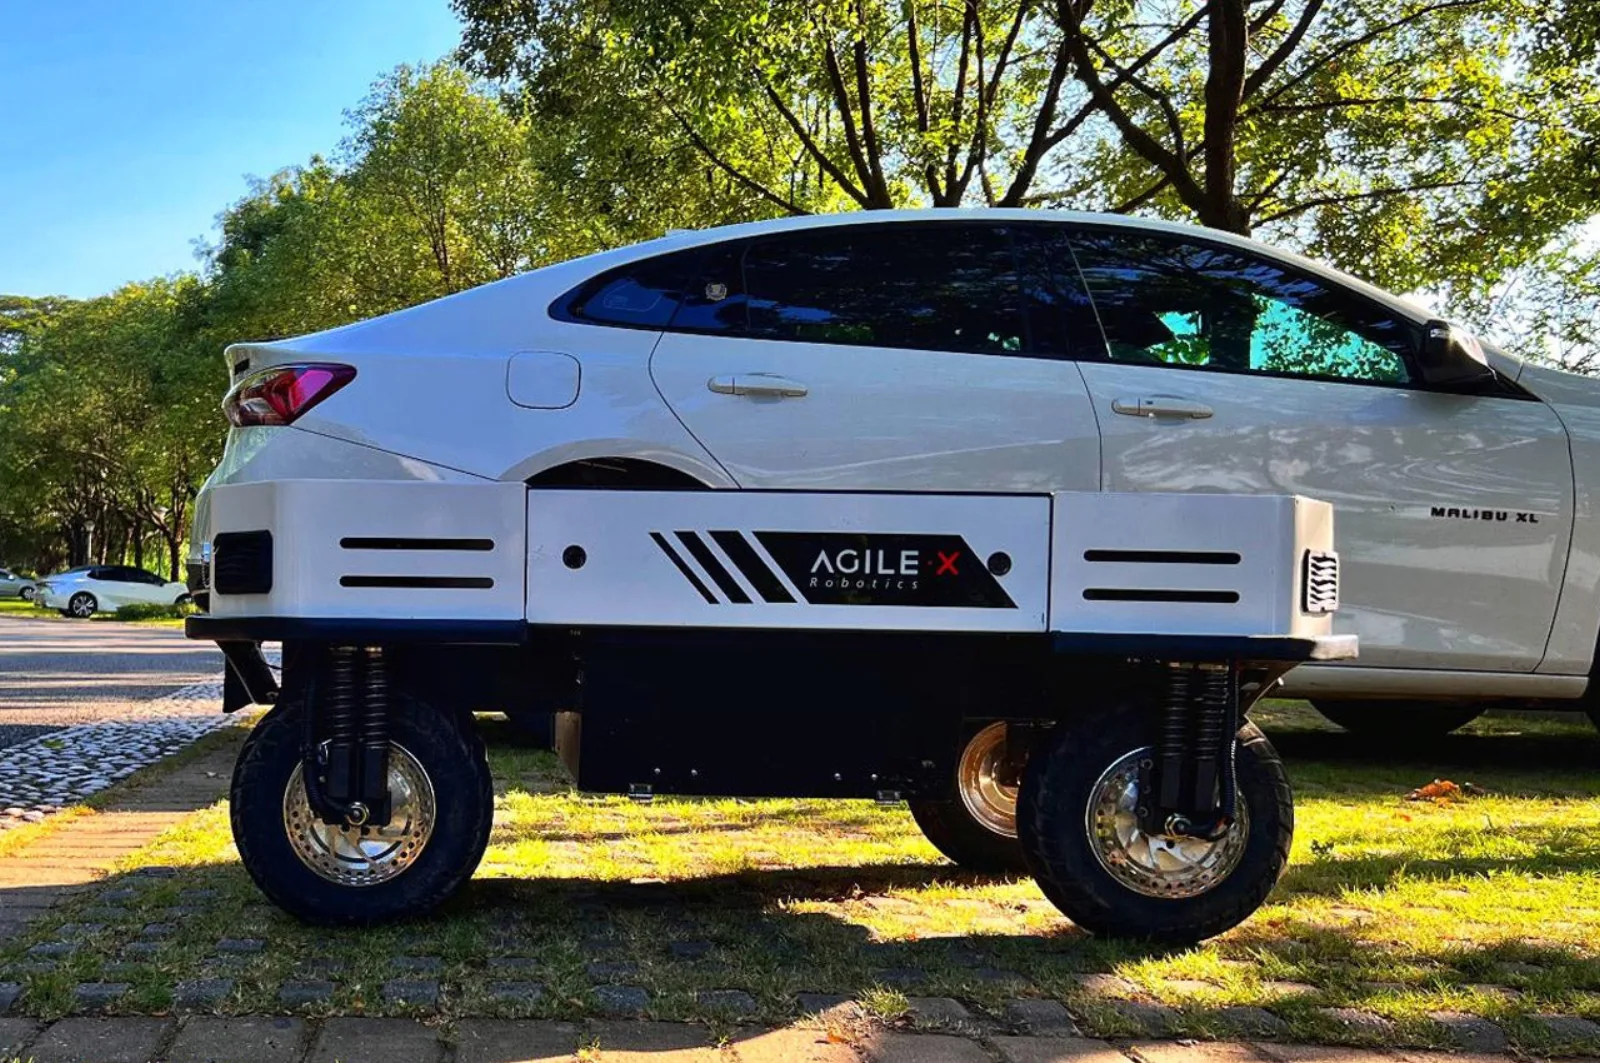
RANGER to przemysłowa platforma mobilna z niezależnym napędem i skrętem wszystkich czterech kół. Łączy prędkość platform kołowych z możliwością obrotu w miejscu, jazdy bocznej i precyzyjnego pozycjonowania. Ładowność 150 kg pozwala budować na jej bazie roboty inspekcyjne, transportowe, rolnicze i mobilne manipulatory.
Niezależne zawieszenie poprawia kontakt kół z podłożem, a modułowy system akumulatorów umożliwia szybką wymianę baterii. Platforma obsługuje do czterech akumulatorów 48 V 24 Ah. CAN, profile montażowe i otwarte oprogramowanie ułatwiają integrację czujników, komputera i nadbudowy.
Wysyłka liczona od wagi z opakowaniem (215 kg). Sprzedaż wyłącznie dla firm i instytucji.
- 150 kg
- ŁADOWNOŚĆ
- 4 h
- NOMINALNY CZAS PRACY
- 2,6 m/s
- PRĘDKOŚĆ MAKSYMALNA
WSZECHKIERUNKOWA PLATFORMA PRZEMYSŁOWA O ŁADOWNOŚCI 150 KG

Opis produktu
RANGER to duża platforma przemysłowa z niezależnym napędem (4 × 600 W) i niezależnym skrętem każdego koła: 1228 × 876 × 475 mm, około 100 kg bez baterii, 150 kg ładowności i 2,6 m/s prędkości. Cztery tryby ruchu - skręt Ackermanna, obrót w miejscu, jazda boczna i jazda skośna - pozwalają podjechać bokiem do regału albo zawrócić w wąskiej alejce. Niezależne zawieszenie i pneumatyczne koła utrzymują przyczepność na nierównym gruncie, także na zboczach o nachyleniu powyżej 10°, a przeszkody do 100 mm pokonuje pod obciążeniem.
Zasilanie jest modułowe: od jednego do czterech akumulatorów LiFePO4 48 V 24 Ah wymienianych na gorąco, co daje od 2 do 8 h pracy bez wyłączania robota; ładowanie jednego modułu trwa około godziny. Nadbudowę mocuje się na profilach T-slot, a sterowanie i dane idą przez CAN do komputera nadrzędnego (otwarte SDK, ROS). Stopień ochrony IP22 w wersji standardowej, temperatura pracy od -10 do 40 °C - to baza dla robotów inspekcyjnych na terenach przemysłowych, transportu między halami, zastosowań rolniczych i mobilnych manipulatorów.
Budowa i komponenty
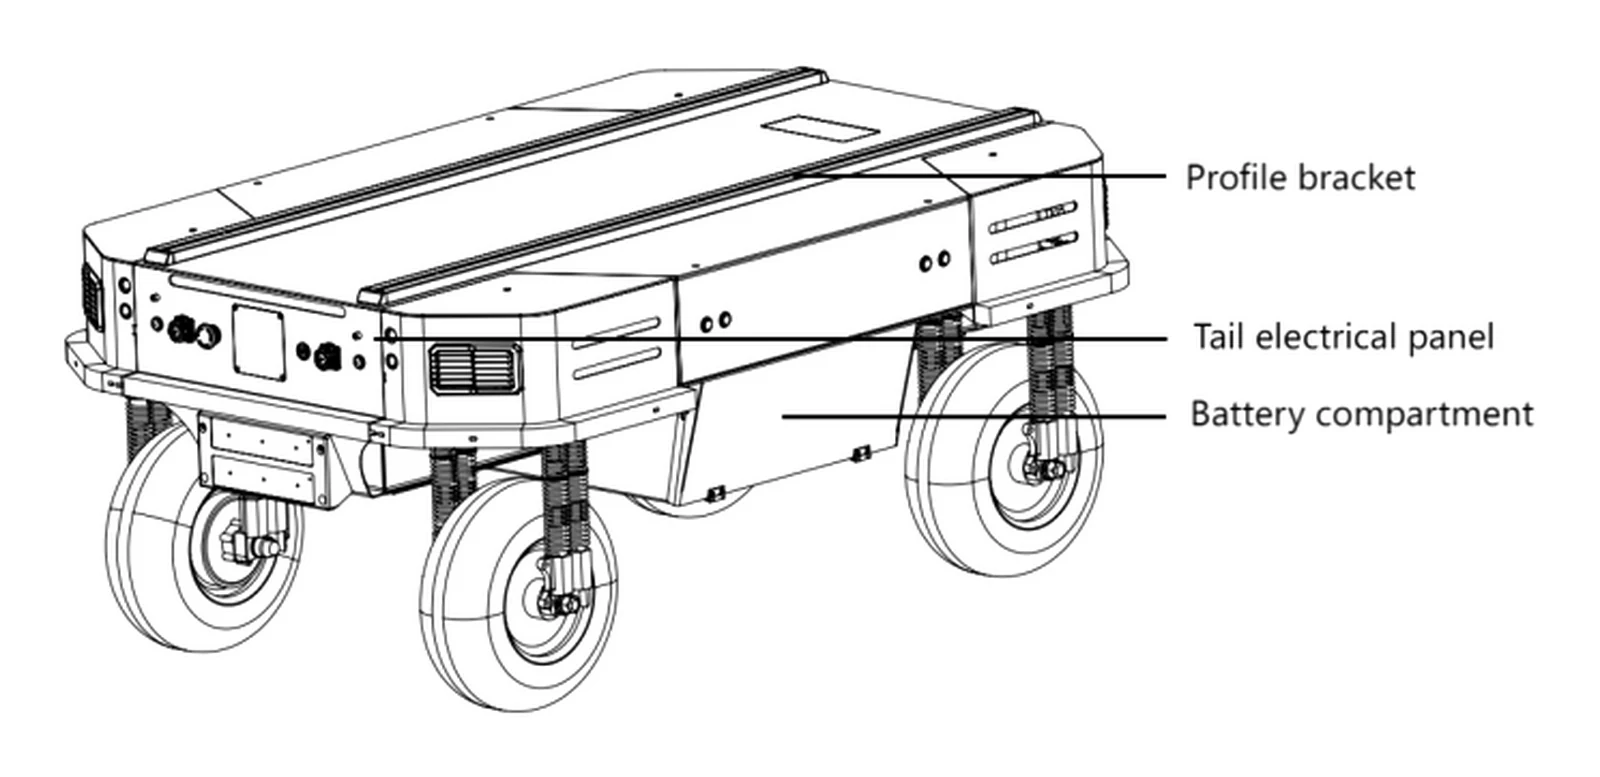
Budowa platformy
Cztery silniki napędowe 600 W i cztery niezależne napędy skrętu umożliwiają ruch w trybie Ackermanna, obrót w miejscu oraz jazdę boczną. Niezależne zawieszenie i pneumatyczne koła wspierają pracę na zróżnicowanym podłożu.
Funkcje
Modułowa konfiguracja
Nadbudowę można dopasować do inspekcji, transportu, badań terenowych lub manipulacji mobilnej.
Niezależny skręt czterech kół
Platforma może poruszać się po łuku, obracać w miejscu i przemieszczać bocznie. Ułatwia to manewrowanie w ograniczonej przestrzeni.
Wymienne moduły akumulatorowe
System obsługuje do czterech akumulatorów. Wymiana modułu ogranicza przestój i pozwala dostosować czas działania do zadania.
Otwarta integracja
CAN, otwarte SDK i ROS umożliwiają sterowanie ruchem i integrację z systemem autonomii.
Zastosowania
Inspekcja i monitoring
RANGER może przewozić lidar, kamery, GNSS, IMU i czujniki procesowe na rozległych terenach przemysłowych, energetycznych lub rolniczych.
Transport i logistyka
Ładowność 150 kg oraz prędkość 2,6 m/s pozwalają przewozić materiały między punktami, także po nierównych nawierzchniach.
Mobilna manipulacja
Duża powierzchnia montażowa i stabilna baza umożliwiają instalację ramienia, systemu wizyjnego i komputera do realizacji zadań manipulacyjnych.
Najważniejsze komponenty
W pełni skonfigurowany model może zawierać:
- platformę RANGER
- od jednego do czterech akumulatorów 48 V 24 Ah
- ładowarkę i moduł USB-CAN
- zdalne sterowanie FS, jako wyposażenie opcjonalne
- lidar, kamery, GNSS, IMU i komputer
- moduł transportowy lub ramię robotyczne
Specyfikacja
| Wymiary | 1228 x 876 x 475 mm |
| Masa platformy | około 100 kg bez baterii, około 135 kg z jednym akumulatorem |
| Ładowność | 150 kg |
| Akumulator | LiFePO4, 48 V 24 Ah, do czterech modułów |
| Napęd | 4 x 600 W, bezszczotkowe silniki 48 V, moment 22 N·m każdy, enkodery Halla |
| Układ skrętu | niezależny skręt czterech kół |
| Prędkość maksymalna | 2,6 m/s |
| Czas pracy | od 2 do 8 h, zależnie od liczby akumulatorów i obciążenia |
| Czas ładowania | około 1 h na pojedynczy akumulator |
| Maksymalny podjazd | 10 stopni |
| Pokonywana przeszkoda | do 100 mm pod obciążeniem |
| Stopień ochrony | IP22 w wersji standardowej (instrukcja i grafika producenta wymieniają też IP55) |
| Temperatura pracy | od -10 do 40 stopni C |
| Interfejs komunikacyjny | CAN 2.0B, 500 kbit/s; pilot 2,4 GHz (zasięg do 200 m) |
| Gwarancja | 12 miesięcy |
| Układ jezdny | rozstaw osi 560 mm, rozstaw kół 890 mm; niezależne zawieszenie; postój elektroniczny |
| Napęd skrętu | 4 x 100 W, moment 35 N·m, enkodery absolutne wieloobrotowe |
| Zasilanie | wyjście dla nadbudowy 46-50 V, do 15 A (720 W), złącze lotnicze 4-pin z CAN; ładowarka 20 A w zestawie |
| Minimalny promień skrętu | 0 mm (obrót w miejscu); jazda ukośna i boczna przy skręcie kół do 90° |
Pliki do pobrania
- RANGER - instrukcja użytkownika (EN, PDF)PDF
Oficjalna instrukcja producenta: uruchomienie, złącza, protokół CAN, parametry i konserwacja.
- Download Center AgileXStrona producenta
Instrukcje obsługi produktów AgileX w jednym miejscu u producenta.
Wysyłka
Koszt i sposób transportu ustalamy indywidualnie na podstawie liczby akumulatorów, nadbudowy i miejsca dostawy.