
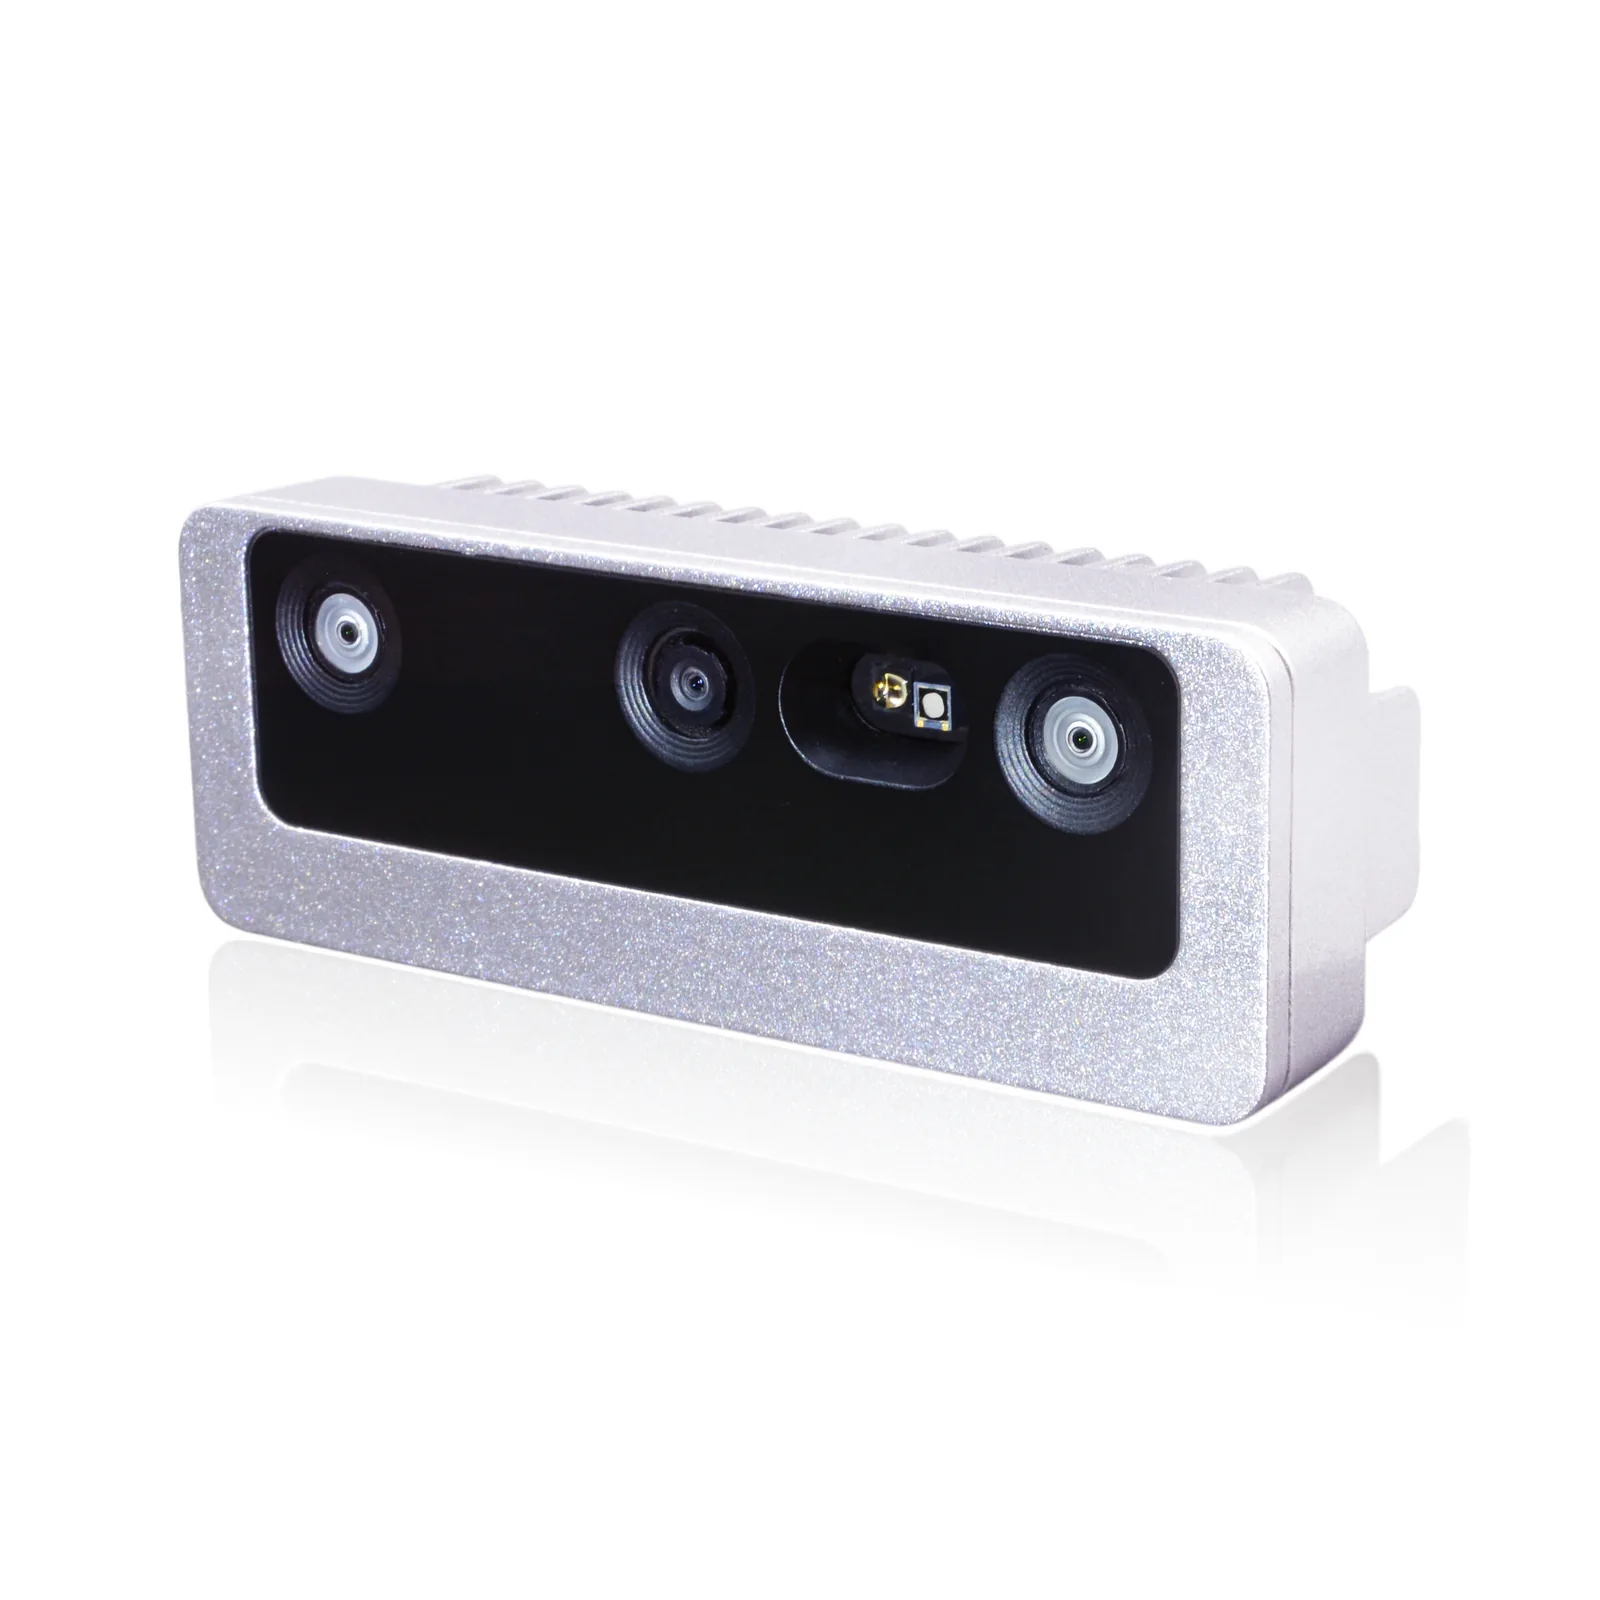
Luxonis OAK-D Pro W PoE - OV9782 to szerokokątna kamera głębi z aktywnym projektorem i oświetlaczem IR, która widzi także po zmroku, a zasilanie i dane dostaje jednym kablem Ethernet (PoE). Kolorowy sensor 1 MP z global shutter ma te same 150° co para stereo, więc obraz z jadącego pojazdu autonomicznego nie jest zniekształcony. Głębia od 40 cm do 6 m, IP65.
Wysyłka paczką w Polsce: 79 zł brutto. Waga z opakowaniem: ok. 0,5 kg. Sprzedaż wyłącznie dla firm i instytucji.
Termin dostawy: ok. 7 dni od potwierdzenia zamówienia.
Inne warianty tego modelu
- Luxonis OAK-D Pro W PoE - IMX378 - kolor 12 MP IMX378, pole 120°, rolling shutter
- 1 MP GS
- Kamera RGB
- aktywne IR, 150°
- Stereo
- PoE 1 Gb/s
- Sieć i zasilanie

Opis produktu
Luxonis OAK-D Pro W PoE w wersji OV9782 (SKU OAK-D-Pro-W-PoE-97): kolorowy sensor OV9782 1 MP (1280 × 800) z global shutter, do 120 fps i ze stałym ogniskiem od 50 cm ma pole 150° po przekątnej jak para stereo - cała klatka naświetlana naraz w kolorze i w stereo, do szybkiego ruchu w szerokim kadrze.
OAK-D Pro W PoE to najbogatsza kamera rodziny W: szerokie pole stereo 150°, projektor punktów IR i oświetlacz IR w obudowie IP65 ze złączami przemysłowymi M12 i M8. Jeden kabel sieciowy zasila kamerę w standardzie PoE i przesyła dane z prędkością 1 Gb/s, procesor Luxonis RVC2 o mocy 4 TOPS liczy głębię i uruchamia sieci neuronowe w kamerze, a baza 75 mm daje idealny zakres od 40 cm do 6 m (do 7,5 W, 184 g).
Projektor ams Belago 1.1 rzuca około 4700 punktów podczerwieni 940 nm i daje kamerom stereo teksturę tam, gdzie scena jej nie ma: na gładkiej posadzce, białej ścianie albo jednolitym kartonie. Dioda IR doświetla scenę, więc detekcja działa po zmroku; para stereo przepuszcza światło widzialne i pasmo 940 nm, a kamera kolorowa podczerwieni nie widzi, dlatego w ciemności sieć neuronowa pracuje na obrazie z kamer stereo. Projektor i oświetlacz włącza się programowo, każdy pobiera do 1 W, a urządzenie jest produktem laserowym klasy 1 według EN/IEC 60825-1. Wersję Pro producent poleca tam, gdzie głębia ma być pewna w każdych warunkach, także przy słabym świetle i na scenach bez tekstury.
Złącze M12 zasila kamerę w standardzie PoE IEEE 802.3af (klasa 3) i przesyła dane w Gigabit Ethernecie (1000BASE-T), a kamera komunikuje się z innymi komputerami protokołami sieciowymi, takimi jak TCP, UDP, HTTP i MQTT. Złącze M8 wyprowadza USB 2.0, sygnały synchronizacji kamer (FSIN, STROBE), zasilanie i jeden pin GPIO, a kabel M8 jest w zestawie. Obliczenia wykonuje procesor RVC2: 4 TOPS, w tym 1,4 TOPS na sieci neuronowe, dowolny model po konwersji, głębia z filtrowaniem i wyrównaniem do obrazu kolorowego, korekcja zniekształceń szerokich obiektywów, śledzenie obiektów w 2D i 3D oraz kodowanie H.264, H.265 i MJPEG (4K przy 30 fps, 1080p przy 60 fps).
Producent podaje błąd bezwzględny głębi poniżej 2 % do 3,5 m, 4 % do 6,5 m i 6 % do 9 m przy 800P, najmniejszą odległość około 37 cm (800P) albo 20 cm z rozszerzoną dysparycją i zasięg efektywny do 12 m, najlepszy w środku kadru. Obudowa z aluminium i szkła Gorilla Glass z uszczelkami ma IP65 i 111 × 40 × 31,3 mm, odporność na drgania badano według EN 60068-2-6:2008, a kamera pracuje od -20 do 50 °C. IMU BNO086 mierzy ruch w 9 osiach, a do montażu służą gwint 1/4" na spodzie i otwory VESA 75 mm (M4) z tyłu. Przełącznik PoE albo zasilacz PoE (injector) trzeba dokupić.
Budowa i komponenty
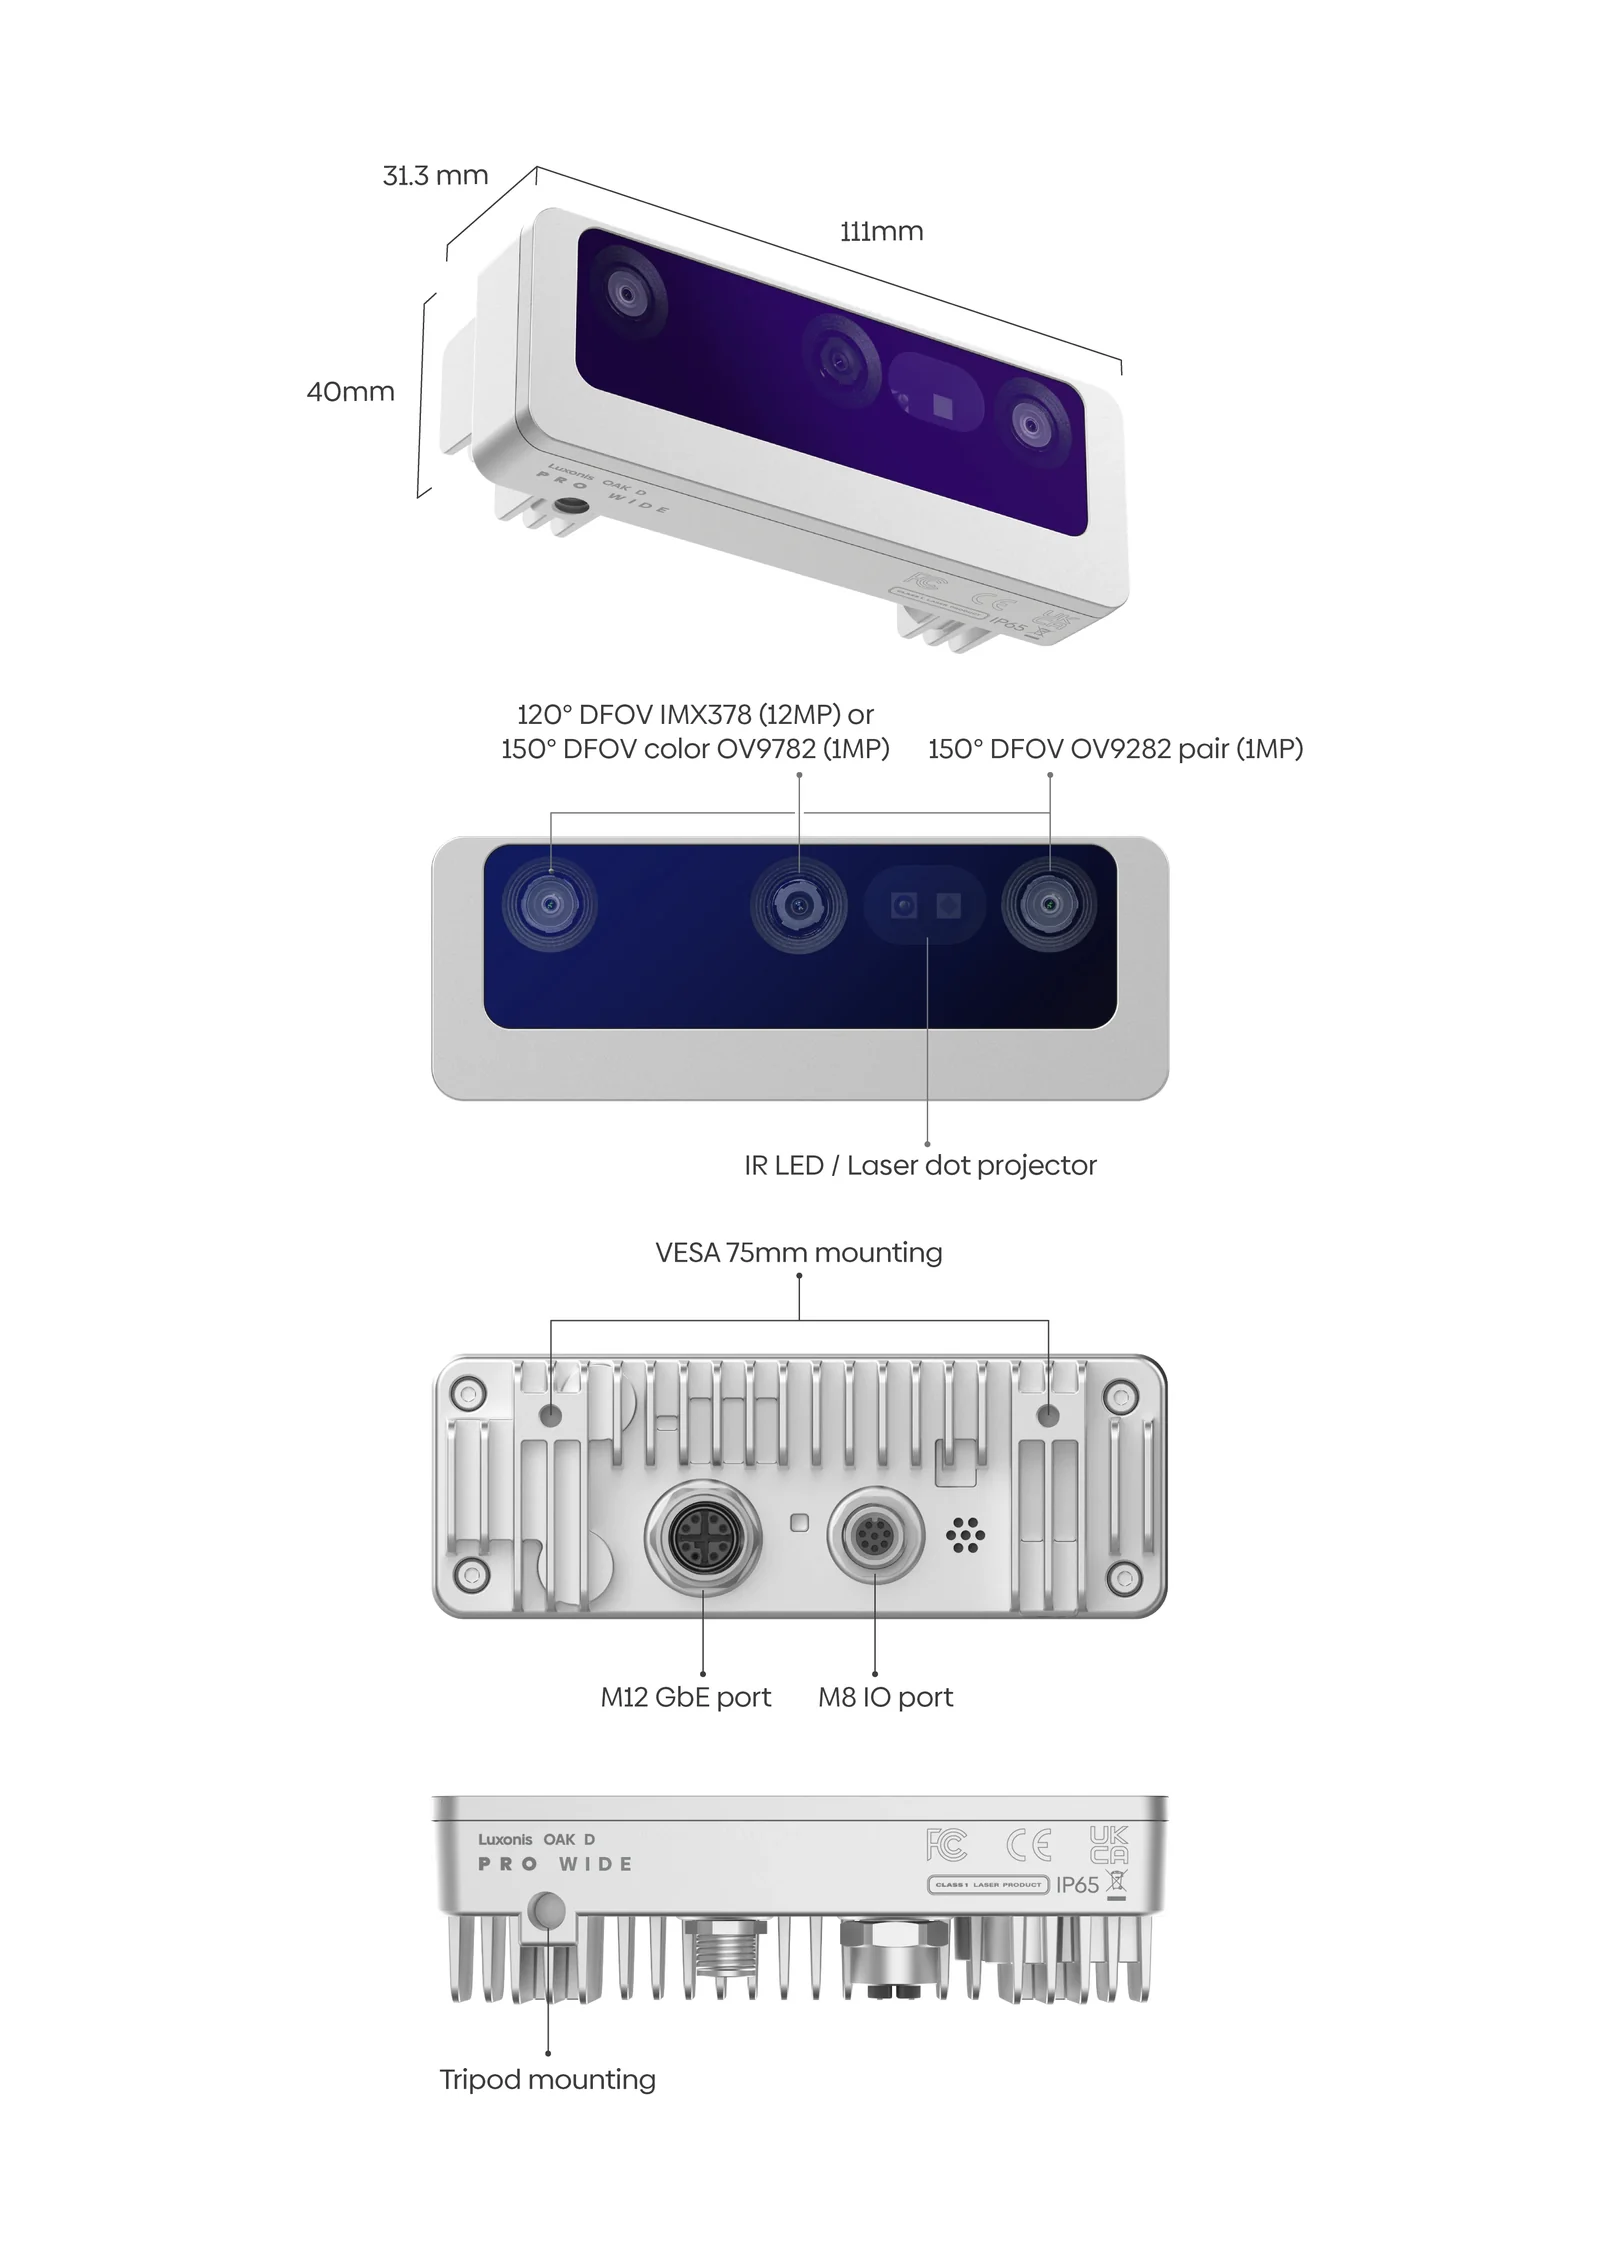
Grafika producenta: widok obudowy z wymiarami 111 × 40 × 31,3 mm, przód z kamerą kolorową, parą stereo OV9282 (150° po przekątnej) oraz diodą IR i projektorem punktów, tył z otworami VESA 75 mm i złączami M12 (Gigabit Ethernet) oraz M8 (I/O), spód z gwintem statywowym. Przy kamerze kolorowej grafika podaje oba warianty; ta karta to OV9782 (150° po przekątnej, jak para stereo).
Funkcje
Stereo aktywne i noktowizja
Projektor ams Belago 1.1 (ok. 4700 punktów 940 nm) i dioda IR: głębia na gładkich powierzchniach i detekcja w ciemności.
AI w kamerze: 4 TOPS
Procesor RVC2 uruchamia detekcję, segmentację i śledzenie obiektów bez obciążania komputera robota; do sieci neuronowych przypada 1,4 TOPS. Animacja producenta: osoba wykryta na mapie głębi, ze współrzędnymi X, Y, Z liczonymi w kamerze OAK.
PoE i Gigabit Ethernet przez M12
Jeden kabel zasila kamerę (802.3af, klasa 3) i przesyła dane z prędkością 1 Gb/s; kabel M12 / RJ45 i kabel M8 w zestawie.
IP65 i pole stereo 150°
Obudowa z aluminium i Gorilla Glass z uszczelkami do hal i pracy na zewnątrz; M8 na USB 2.0, FSYNC, STROBE, 5 V i GPIO.
Kolor 1 MP z global shutter, pole 150°
OV9782 1280 × 800 do 120 fps, pole jak kamery stereo: kolor i głębia tej samej sceny, bez rozmycia w ruchu.
Zastosowania
Pojazdy autonomiczne w dzień i w nocy
Global shutter w kolorze i w stereo, oświetlacz IR po zmroku i obudowa IP65: obraz bez rozmycia z jadącej platformy i głębia także na gładkich powierzchniach.
Instalacje całodobowe w hali i na zewnątrz
Oświetlacz IR do pracy po zmroku, obudowa IP65 i jeden kabel sieciowy do zasilania i danych: kamera do stałego montażu, bez osobnego zasilacza przy kamerze.
Roboty i pojazdy z siecią Ethernet
Gigabit Ethernet zamiast USB, głębia na gładkich posadzkach dzięki projektorowi i szerokie pole do lokalizacji: kamera dla platform z komputerem pokładowym w sieci.
Którą kamerę z szerokim polem wybrać
OAK-D W: stereo pasywne, USB-C, IP66 z kablem skręcanym w zestawie, 91 g. OAK-D Pro W: to samo plus projektor punktów IR i oświetlacz IR na gładkie powierzchnie i ciemność, adapter Y w zestawie. OAK-D W PoE i OAK-D Pro W PoE: te same kamery w obudowie IP65 z Gigabit Ethernetem i zasilaniem PoE przez M12 oraz złączem M8, 184 g. Każda z kolorem IMX378 12 MP (120°) albo OV9782 1 MP z global shutter (150°).
Najważniejsze komponenty
W pełni skonfigurowany model może zawierać:
- Kamera OAK-D Pro W PoEModuł w obudowie IP65 z kamerą kolorową (IMX378 albo OV9782, zależnie od wariantu), parą stereo OV9282 150° z pasmem 940 nm, projektorem punktów IR, oświetlaczem IR, IMU 9 osi, procesorem RVC2, złączami M12 i M8 oraz zaślepką M8.
- Kabel M12 / RJ45, 2 mŁączy złącze M12 kamery z przełącznikiem PoE albo zasilaczem PoE.
- Kabel M8 wtyk-wtyk, 2 mKabel z męskimi wtykami M8 po obu stronach, do złącza M8 (I/O) kamery.
- Ściereczka do czyszczeniaDo przedniej szyby z Gorilla Glass.
Kamery i matryce
OAK-D Pro W PoE występuje w dwóch wariantach kamery kolorowej, obu ze stałym ogniskiem od 50 cm: IMX378 12 MP z rolling shutter i polem 120° po przekątnej albo OV9782 1 MP z global shutter, do 120 fps i polem 150°, takim samym jak para stereo. Para kamer stereo OV9282 ma filtr przepuszczający światło widzialne i pasmo 940 nm, więc widzi punkty projektora i światło oświetlacza IR; w obu wariantach jest taka sama.
| Parametr | IMX378 kamera kolorowa, SKU A00574 | ta karta OV9782 kamera kolorowa, SKU OAK-D-Pro-W-PoE-97 | Para stereo kamery głębi, oba warianty |
|---|---|---|---|
| Matryca | IMX378 (PY060) | OV9782 (PY058) | OV9282 (PY097W-F69-9282) |
| Pole widzenia DFOV / HFOV / VFOV | 120° / 95° / 72° | 150° / 127° / 79,5° | 150° / 127° / 79,5° |
| Rozdzielczość | do 12 MP (4056 × 3040) | do 1 MP (1280 × 800) | do 1 MP (1280 × 800) |
| Ostrość * | FF: od 50 cm do ∞ | FF: od 50 cm do ∞ | FF: od 50 cm do ∞ |
| Maks. liczba klatek | do 60 fps | do 120 fps | do 255 fps |
| Zakres widma | światło widzialne | światło widzialne | widzialne i podczerwień 940 nm |
| Filtr | IR-cut 650 nm | IR-cut 650 nm | IR-cut 650 nm + pasmo przepustowe 940 nm |
| Migawka | rolling shutter | global shutter | global shutter |
| Wielkość matrycy | 1/2,3" | 1/4" | 1/4" |
| Przysłona | F2,8 ± 5 % | F2,0 ± 5 % | F2,0 ± 5 % |
| Ogniskowa efektywna | 2,75 mm | 1,69 mm | 1,69 mm |
| Wielkość piksela | 1,55 µm | 3 µm | 3 µm |
* Według producenta obowiązują pewne ograniczenia; szczegóły wyjaśniamy na zapytanie.
Szczegóły techniczne
Oświetlenie IR: stereo aktywne i noktowizja
Stereo pasywne gubi głębię na powierzchniach bez tekstury, takich jak biała ściana albo gładka posadzka. Wzór punktów z projektora daje kamerom teksturę, a dioda IR doświetla scenę bez światła widzialnego. Kamera kolorowa nie rejestruje podczerwieni, dlatego w ciemności detekcja pracuje na obrazie z kamer stereo. Projektor i oświetlacz są domyślnie wyłączone i włącza się je programowo w DepthAI. Protokół klasyfikacji lasera jest w plikach do pobrania.
- Projektor punktów
- ams Belago 1.1, laser VCSEL 940 nm, ok. 4700 punktów
- Pole oświetlenia projektora
- 78° × 61° (±7 %, poziomo × pionowo); pole kamer stereo: 127° × 79,5°
- Oświetlacz IR
- dioda IR (flood) do pracy w słabym świetle i w ciemności
- Kamery stereo
- OV9282 z filtrem IR-cut 650 nm i pasmem przepustowym 940 nm: widzą światło widzialne i punkty projektora
- Moc i jasność
- regulowane programowo, po maks. 1 W na projektor i oświetlacz
- Temperatura pracy projektora
- 10-60 °C (granice 0-80 °C); w chłodzie producent radzi najpierw rozgrzać kamerę pracą
- Bezpieczeństwo
- produkt laserowy klasy 1 według EN/IEC 60825-1, wyd. 3 (2014)
Złącza M12 i M8, sieć
Złącza przemysłowe są na tylnej ściance obudowy. Według dokumentacji producenta kamera pobiera adres z serwera DHCP, a bez niego przechodzi na stały adres 169.254.1.222; Ethernet z PoE działa na kablu do 100 m. Pełne 1 Gb/s wymaga kabla Cat5e albo lepszego oraz przełącznika, injectora i karty sieciowej obsługujących 1 Gb/s.
- Złącze M12
- 8 pinów, kodowanie X, gniazdo: Gigabit Ethernet i zasilanie PoE
- Złącze M8
- 8 pinów, kodowanie A, gniazdo; nieużywane zamyka zaślepka z zestawu
- M8: USB 2.0
- D+ i D-, np. do ponownego wgrania oprogramowania w trybie USB boot
- M8: synchronizacja kamer
- FSYNC (wejście izolowane) i STROBE (wyjście izolowane, otwarty kolektor), osobna masa izolowana
- M8: zasilanie i GPIO
- 5 V dla akcesoriów (VBUSIN), GPIO 3,3 V; podciągnięcie GPIO rezystorem 10 kΩ przy starcie włącza USB boot
- Wyzwalanie zewnętrzne
- przez transoptor: 12 V (do 24 V), logika odwrócona, wyzwolenie przy 0 V na linii FSYNC
- Protokoły
- TCP, UDP, HTTP, MQTT i inne protokoły sieciowe
Szerokie pole widzenia w praktyce
Szerszy kadr mieści więcej sceny w jednym obrazie, ale według producenta szersze pole zmniejsza dokładność głębi, a zasięg efektywny jest najlepszy w środku kadru i spada ku brzegom przez zniekształcenia szerokokątnych obiektywów. Korekcję zniekształceń (warp, dewarp) wykonuje procesor kamery.
- Pole kamer stereo
- 150° / 127° / 79,5° (DFOV / HFOV / VFOV)
- Kamera kolorowa
- IMX378: 120° / 95° / 72°; OV9782: 150° / 127° / 79,5°
- Układy wielokamerowe
- mniej kamer do pokrycia całego obszaru
- Roboty AMR
- większy obszar i więcej cech do lokalizacji i mapowania 3D (VIO, SLAM)
- Śledzenie i liczenie
- ludzie albo pojazdy na większej powierzchni
Procesor RVC2 w kamerze
- 4 TOPS mocy obliczeniowej, w tym 1,4 TOPS na sieci neuronowe
- dowolny model AI, także o własnej architekturze, po konwersji do formatu RVC2
- kodowanie wideo H.264, H.265 i MJPEG: 4K przy 30 fps, 1080p przy 60 fps
- przetwarzanie obrazu: korekcja zniekształceń, skalowanie i przycinanie (ImageManip), wykrywanie krawędzi, śledzenie cech, własne funkcje CV
- głębia stereo z filtrowaniem i post-processingiem, wyrównana do obrazu RGB, z szeroką konfiguracją
- śledzenie obiektów w 2D i 3D (ObjectTracker)
- własna logika i zadania uruchamiane bezpośrednio w kamerze (programowanie na urządzeniu)
Głębia stereo w liczbach
Zakres i najmniejsza odległość zależą od pola widzenia, rozdzielczości i bazy; dokładność producent podaje dla 800P i szerokiego pola widzenia. Rozszerzona dysparycja to tryb węzła StereoDepth, który skraca najmniejszą odległość pomiaru.
- Baza stereo
- 75 mm (rozstaw kamery lewej i prawej)
- Zakres idealny
- 0,4-6 m
- Zasięg efektywny
- do 12 m, najlepiej w środku kadru
- Zasięg maksymalny (MaxZ)
- ok. 10 m z wariancją 10 %
- Najmniejsza odległość (MinZ)
- ok. 37 cm (800P); ok. 20 cm (400P albo 800P, rozszerzona dysparycja)
- Błąd bezwzględny do 3,5 m
- poniżej 2 %
- Błąd bezwzględny 3,5-6,5 m
- poniżej 4 %
- Błąd bezwzględny 6,5-9 m
- poniżej 6 %
Zasilanie PoE i pobór mocy
Kamerę zasila przełącznik PoE albo zasilacz PoE (injector), którego nie ma w zestawie. Większość energii pobiera procesor RVC2, a niższa liczba klatek w całym potoku zmniejsza pobór mocy. Gdy kamera nie startuje albo przestaje działać po czasie, dokumentacja producenta radzi sprawdzić łączny budżet mocy przełącznika, nie tylko moc na port.
- Złącze
- M12: Gigabit Ethernet i zasilanie PoE
- Standard PoE
- IEEE 802.3af, klasa 3, 1000BASE-T (1 Gb/s)
- Praca podstawowa i strumienie kamer
- 2,5-3 W
- Układ PoE
- 0,5 W
- Podsystem AI
- do 1 W
- Głębia stereo
- do 0,5 W
- Koder wideo
- do 0,5 W
- Projektor punktów (stereo aktywne)
- do 1 W, jasność regulowana
- Oświetlacz IR (noktowizja)
- do 1 W, jasność regulowana
- Razem, wszystkie funkcje na 100 %
- do ok. 7,5 W
Warunki pracy
- temperatura otoczenia od -20 do 50 °C przy pełnym obciążeniu procesora
- procesor może pracować ciągle do 105 °C; powyżej biblioteka DepthAI wyłącza urządzenie, chroniąc układ (dokumentacja producenta)
- odporność na drgania badana według EN 60068-2-6:2008
- IP65: obudowa PoE z uszczelkami, odporna na pył i strumień wody
- klasyfikacja eksportowa USA: EAR99
Obudowa i montaż
- Materiał
- aluminium, przednia szyba Gorilla Glass
- Mocowanie
- gwint statywowy 1/4" na spodzie; VESA 75 mm z tyłu, śruby M4
- Złącze
- M12 (Ethernet i PoE) oraz M8 (I/O) z tyłu obudowy
- Wymiary
- 111 × 40 × 31,3 mm
- Masa
- 184 g
IMU
BNO086, 9 osi. Dane odczytuje węzeł IMU w DepthAI, na przykład do odometrii i stabilizacji obrazu.
Specyfikacja
| Typ | kamera głębi z aktywnym stereo (projektor punktów IR), oświetlaczem IR, szerokim polem widzenia, kamerą RGB, IMU i procesorem AI, w obudowie IP65 z Ethernetem i PoE (seria 2 rodziny OAK, platforma RVC2) |
| Technologia głębi | stereo aktywne (projektor punktów IR) i pasywne, liczone w kamerze; filtrowanie, post-processing, wyrównanie głębi do RGB |
| Imagery głębi | 2 × OV9282 (PY097W-F69-9282), global shutter, 1280 × 800, do 255 fps (producent), światło widzialne i podczerwień 940 nm (filtr IR-cut 650 nm z pasmem przepustowym 940 nm), pole 150° / 127° / 79,5° (DFOV / HFOV / VFOV), ostrość od 50 cm, 1/4", F2,0, f = 1,69 mm, piksel 3 µm |
| Wydajność AI | procesor Luxonis RVC2: 4 TOPS, w tym 1,4 TOPS na sieci neuronowe; dowolny model po konwersji |
| Baza stereo | 75 mm |
| Zasięg pomiaru | idealnie 0,4-6 m; maksymalnie do 12 m, najdokładniej w środku kadru (producent) |
| Minimalna odległość pomiaru | ok. 37 cm (800P); ok. 20 cm (400P albo 800P, rozszerzona dysparycja) |
| Dokładność | błąd bezwzględny poniżej 2 % (do 3,5 m), 4 % (3,5-6,5 m), 6 % (6,5-9 m) przy 800P |
| Kodowanie wideo | H.264, H.265, MJPEG; 4K przy 30 fps, 1080p przy 60 fps |
| Oprogramowanie | DepthAI (C++ i Python): ImageManip (korekcja zniekształceń, skalowanie, przycinanie), wykrywanie krawędzi, śledzenie cech, ObjectTracker 2D i 3D; sterownik ROS producenta (depthai-ros) |
| Jednostka IMU | BNO086, 9 osi |
| Pobór mocy | do ok. 7,5 W (strumienie kamer 2,5-3 W, układ PoE 0,5 W, AI do 1 W, głębia do 0,5 W, kodowanie do 0,5 W, projektor do 1 W, oświetlacz do 1 W) |
| Stopień ochrony | IP65 (obudowa z uszczelkami) |
| Wibracje i udary | badana według EN 60068-2-6:2008 |
| Temperatura pracy | -20 do 50 °C (otoczenie, pełne obciążenie procesora) |
| Montaż | gwint statywowy 1/4" na spodzie; VESA 75 mm z tyłu, śruby M4 |
| Obudowa | aluminium, przednia szyba Gorilla Glass, uszczelki |
| Wymiary | 111 × 40 × 31,3 mm |
| Masa | 184 g |
| Zawartość zestawu | kamera OAK-D Pro W PoE, kabel M12 / RJ45 2 m, kabel M8 wtyk-wtyk 2 m, ściereczka do czyszczenia; przełącznik albo zasilacz PoE osobno |
| Certyfikacja | CE, RoHS3, klasyfikacja lasera klasy 1 (dokumenty producenta) |
| Klasyfikacja eksportowa (USA) | EAR99 |
| Interfejs sieciowy | Gigabit Ethernet 1000BASE-T (1 Gb/s) przez złącze M12; protokoły sieciowe, np. TCP, UDP, HTTP, MQTT |
| Zasilanie | PoE IEEE 802.3af, klasa 3, przez złącze M12; potrzebny przełącznik PoE albo zasilacz PoE (injector), niedołączony |
| Złącza | M12 (8 pinów, kodowanie X, gniazdo): Ethernet i PoE; M8 (8 pinów, kodowanie A, gniazdo): USB 2.0, FSYNC i STROBE kamer (izolowane), 5 V dla akcesoriów, GPIO; zaślepka M8 |
| Projektor IR | ams Belago 1.1, laser VCSEL 940 nm, ok. 4700 punktów, pole oświetlenia 78° × 61° (±7 %), regulowana jasność, do 1 W; produkt laserowy klasy 1 (EN/IEC 60825-1, wyd. 3, 2014) |
| Oświetlacz IR | dioda IR (flood) do pracy w słabym świetle i w ciemności, regulowana jasność, do 1 W |
| Sensor RGB | OV9782 (PY058) ze stałym ogniskiem: 1 MP (1280 × 800) do 120 fps, global shutter, ostrość od 50 cm, pole 150° / 127° / 79,5° (jak kamery stereo), 1/4", F2,0, f = 1,69 mm, piksel 3 µm, filtr IR-cut 650 nm |
| Warianty modelu | OAK-D-Pro-W-PoE-97 - ta karta; inne warianty (osobne karty): A00574 (IMX378) |
Pliki do pobrania
- OAK-D Pro W PoE - dokumentacja producentaStrona producenta
Specyfikacja, przewodnik uruchomienia i przykłady.
- Przewodnik wdrożenia kamer PoEStrona producenta
Zasilanie PoE, adresy IP, sieć i diagnostyka połączenia.
- Złącza M8 i M12 - dokumentacja producentaStrona producenta
Rozkład pinów, sygnały i wyzwalanie zewnętrzne.
- OAK-D Pro W PoE - modele 3D (GitHub producenta)Pliki producenta
Katalog wspólny z OAK-D Pro PoE: obudowa wersji Pro W (STEP) i płytka, do projektowania mocowań.
- Certyfikat CE (PDF)PDF producenta
Deklaracja zgodności producenta obejmująca OAK-D Pro W PoE.
- Certyfikat RoHS3 (PDF)PDF producenta
Zgodność z dyrektywą RoHS3, dokument producenta.
- Klasyfikacja lasera klasy 1 (PDF)PDF producenta
Protokół badania projektora punktów i diody IR, producent podaje go dla kamer Pro.
- Odporność na drgania - dokumentacja producentaStrona producenta
Badanie według EN 60068-2-6:2008: przebieg i wyniki.
- DepthAI - dokumentacja oprogramowaniaStrona producenta
Biblioteka producenta w C++ i Pythonie: głębia, sieci neuronowe, przykłady.
- depthai-ros - sterownik ROS (GitHub producenta)Kod źródłowy producenta
Węzły ROS dla kamer OAK.
Wysyłka
Kamerę zamawiamy u producenta po potwierdzeniu zamówienia. Producent podaje dostawę w UE w 2-5 dni roboczych od wysyłki; termin dostawy potwierdzamy w proformie. Kamera waży 184 g.
Wysyłka paczką w Polsce: 79 zł brutto.
Termin dostawy: ok. 7 dni od potwierdzenia zamówienia. Wiążący termin podajemy w potwierdzeniu zamówienia.