
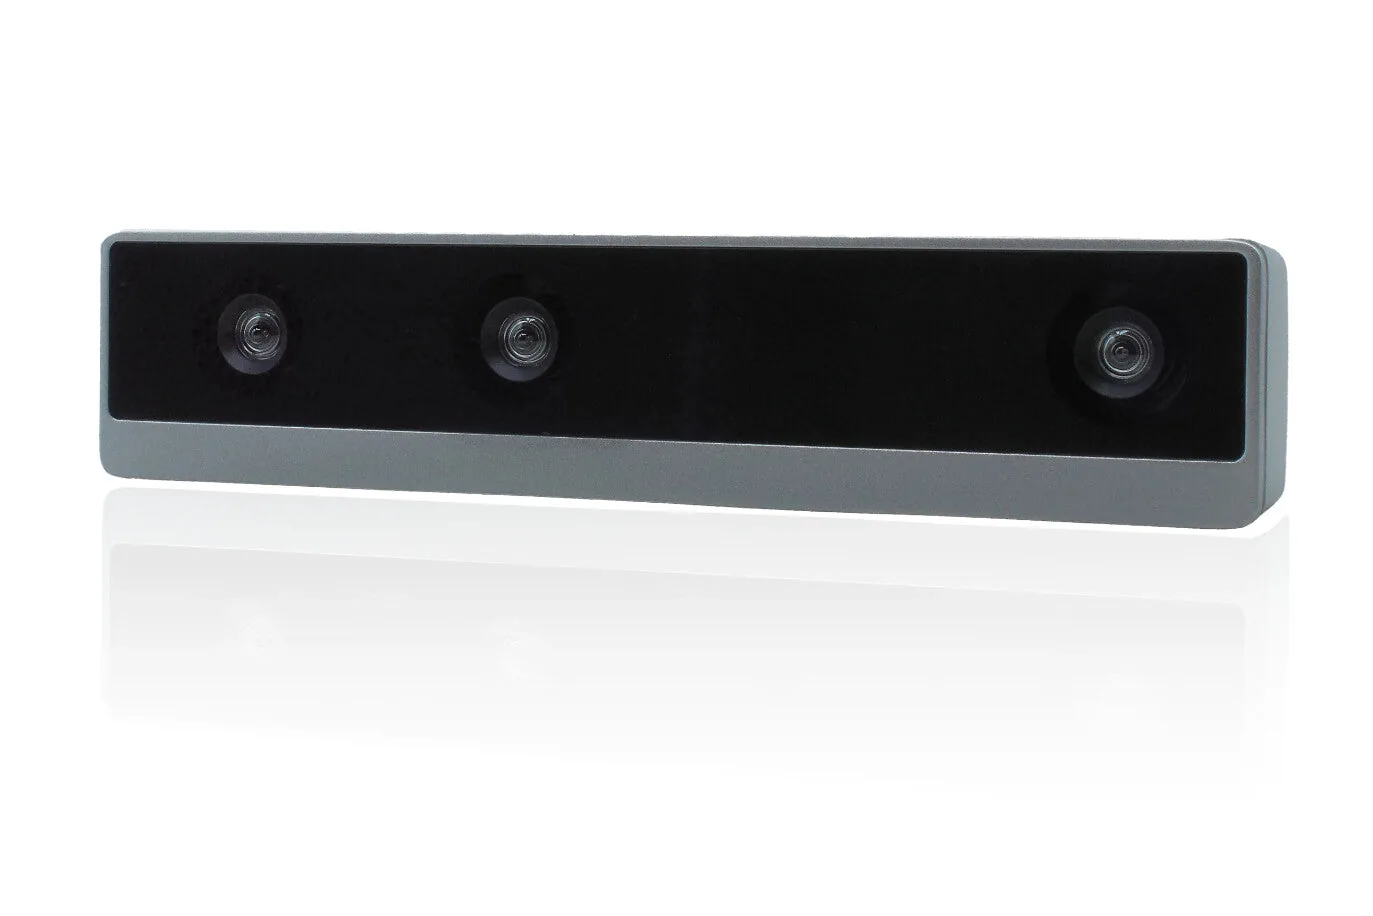
Luxonis OAK-D Long Range to stereoskopowa kamera głębi dalekiego zasięgu z procesorem AI i trzema kolorowymi kamerami z global shutter oraz obiektywami M12. Pary o bazach 5, 10 i 15 cm wykrywają przeszkody blisko i daleko, np. przed pojazdem albo robotem na zewnątrz; podłączenie przez USB-C albo PoE. Zasięg efektywny do 55 m, obudowa IP65.
Wysyłka paczką w Polsce: 79 zł brutto. Waga z opakowaniem: ok. 0,8 kg. Sprzedaż wyłącznie dla firm i instytucji.
Termin dostawy: ok. 7 dni od potwierdzenia zamówienia.
- do 55 m
- Zasięg głębi
- 5, 10, 15 cm
- Bazy stereo
- IP65
- Ochrona

Opis produktu
OAK-D LR (Long Range) to kamera głębi serii 2 do pomiarów daleko i blisko: trzy kolorowe kamery AR0234 z global shutter tworzą pary stereo o bazach 5, 10 i 15 cm, a najdłuższa baza daje według producenta precyzyjną głębię do około 30 m i zasięg efektywny do 55 m. Procesor Luxonis RVC2 o mocy 4 TOPS liczy głębię i uruchamia sieci neuronowe w kamerze, obiektywy M12 są fabrycznie przyklejone, a kamera w obudowie IP65 łączy się przez USB-C albo Ethernet z PoE (do 5,5 W, 415 g).
Trzy kamery stoją w rozstawie 5 i 10 cm, więc tworzą trzy pary stereo: krótka baza 5 cm służy do pomiaru z bliska (MinZ około 20 cm z obiektywem standardowym i rozszerzoną dysparycją), najdłuższa 15 cm do dalekiego zasięgu. Dla pary 15 cm producent podaje błąd bezwzględny poniżej 2 % od 0,2 do 6 m, 4 % do 8 m i 6 % do 12 m, a jego dokumentacja dla mediany urządzeń przy 800P poniżej 1,5 % do 7,5 m i 2,5 % do 12,5 m. Zasięg efektywny z obiektywem standardowym sięga 55 m, a z bardzo wąskimi obiektywami M12 ponad 100 m. Obudowa ma IP65 i według producenta nadaje się do pracy na zewnątrz.
W środku pracuje moduł OAK-SoM-Pro z procesorem Luxonis RVC2: 4 TOPS, w tym 1,4 TOPS na sieci neuronowe, dowolny model po konwersji, głębia z filtrowaniem i post-processingiem, śledzenie obiektów w 2D i 3D, korekcja zniekształceń, skalowanie i przycinanie obrazu oraz kodowanie H.264, H.265 i MJPEG (4K przy 30 fps, 1080p przy 60 fps). Dopasowanie stereo w RVC2 obsługuje obraz o szerokości do 1280 pikseli, dlatego producent do pomiaru głębi zmniejsza klatki 1920 × 1200 do 1280 × 800 (pełne pole widzenia) albo wycina środek kadru, co daje najlepszą dokładność daleko kosztem pola. Projekt sprzętu jest otwarty: pliki Altium, schemat, rysunki i modele 3D są w plikach do pobrania.
Kamera łączy się przez USB-C albo przez gniazdo RJ45 z zasilaniem PoE (IEEE 802.3af, klasa 3) i Gigabit Ethernetem; przełącznik albo zasilacz PoE trzeba dokupić. Obiektywy M12 wymienia się bez specjalnych narzędzi: fabrycznie są przyklejone, a po wymianie ostrość i ustawienie utrzymują pierścienie blokujące z zestawu; między oprawą a szybą jest 11,6 mm miejsca, więc długie obiektywy mogą nie zmieścić się pod przednią pokrywą. Aluminiowa obudowa z szybą Gorilla Glass waży 415 g, ma gwint 1/4" i otwory VESA 75 mm (M4), na spodzie przycisk odzyskiwania i diodę statusu RGB, a osłona kabli chroni złącza przed zachlapaniem; kamera pracuje od -20 do 50 °C przy poborze do ok. 5,5 W.
Budowa i komponenty
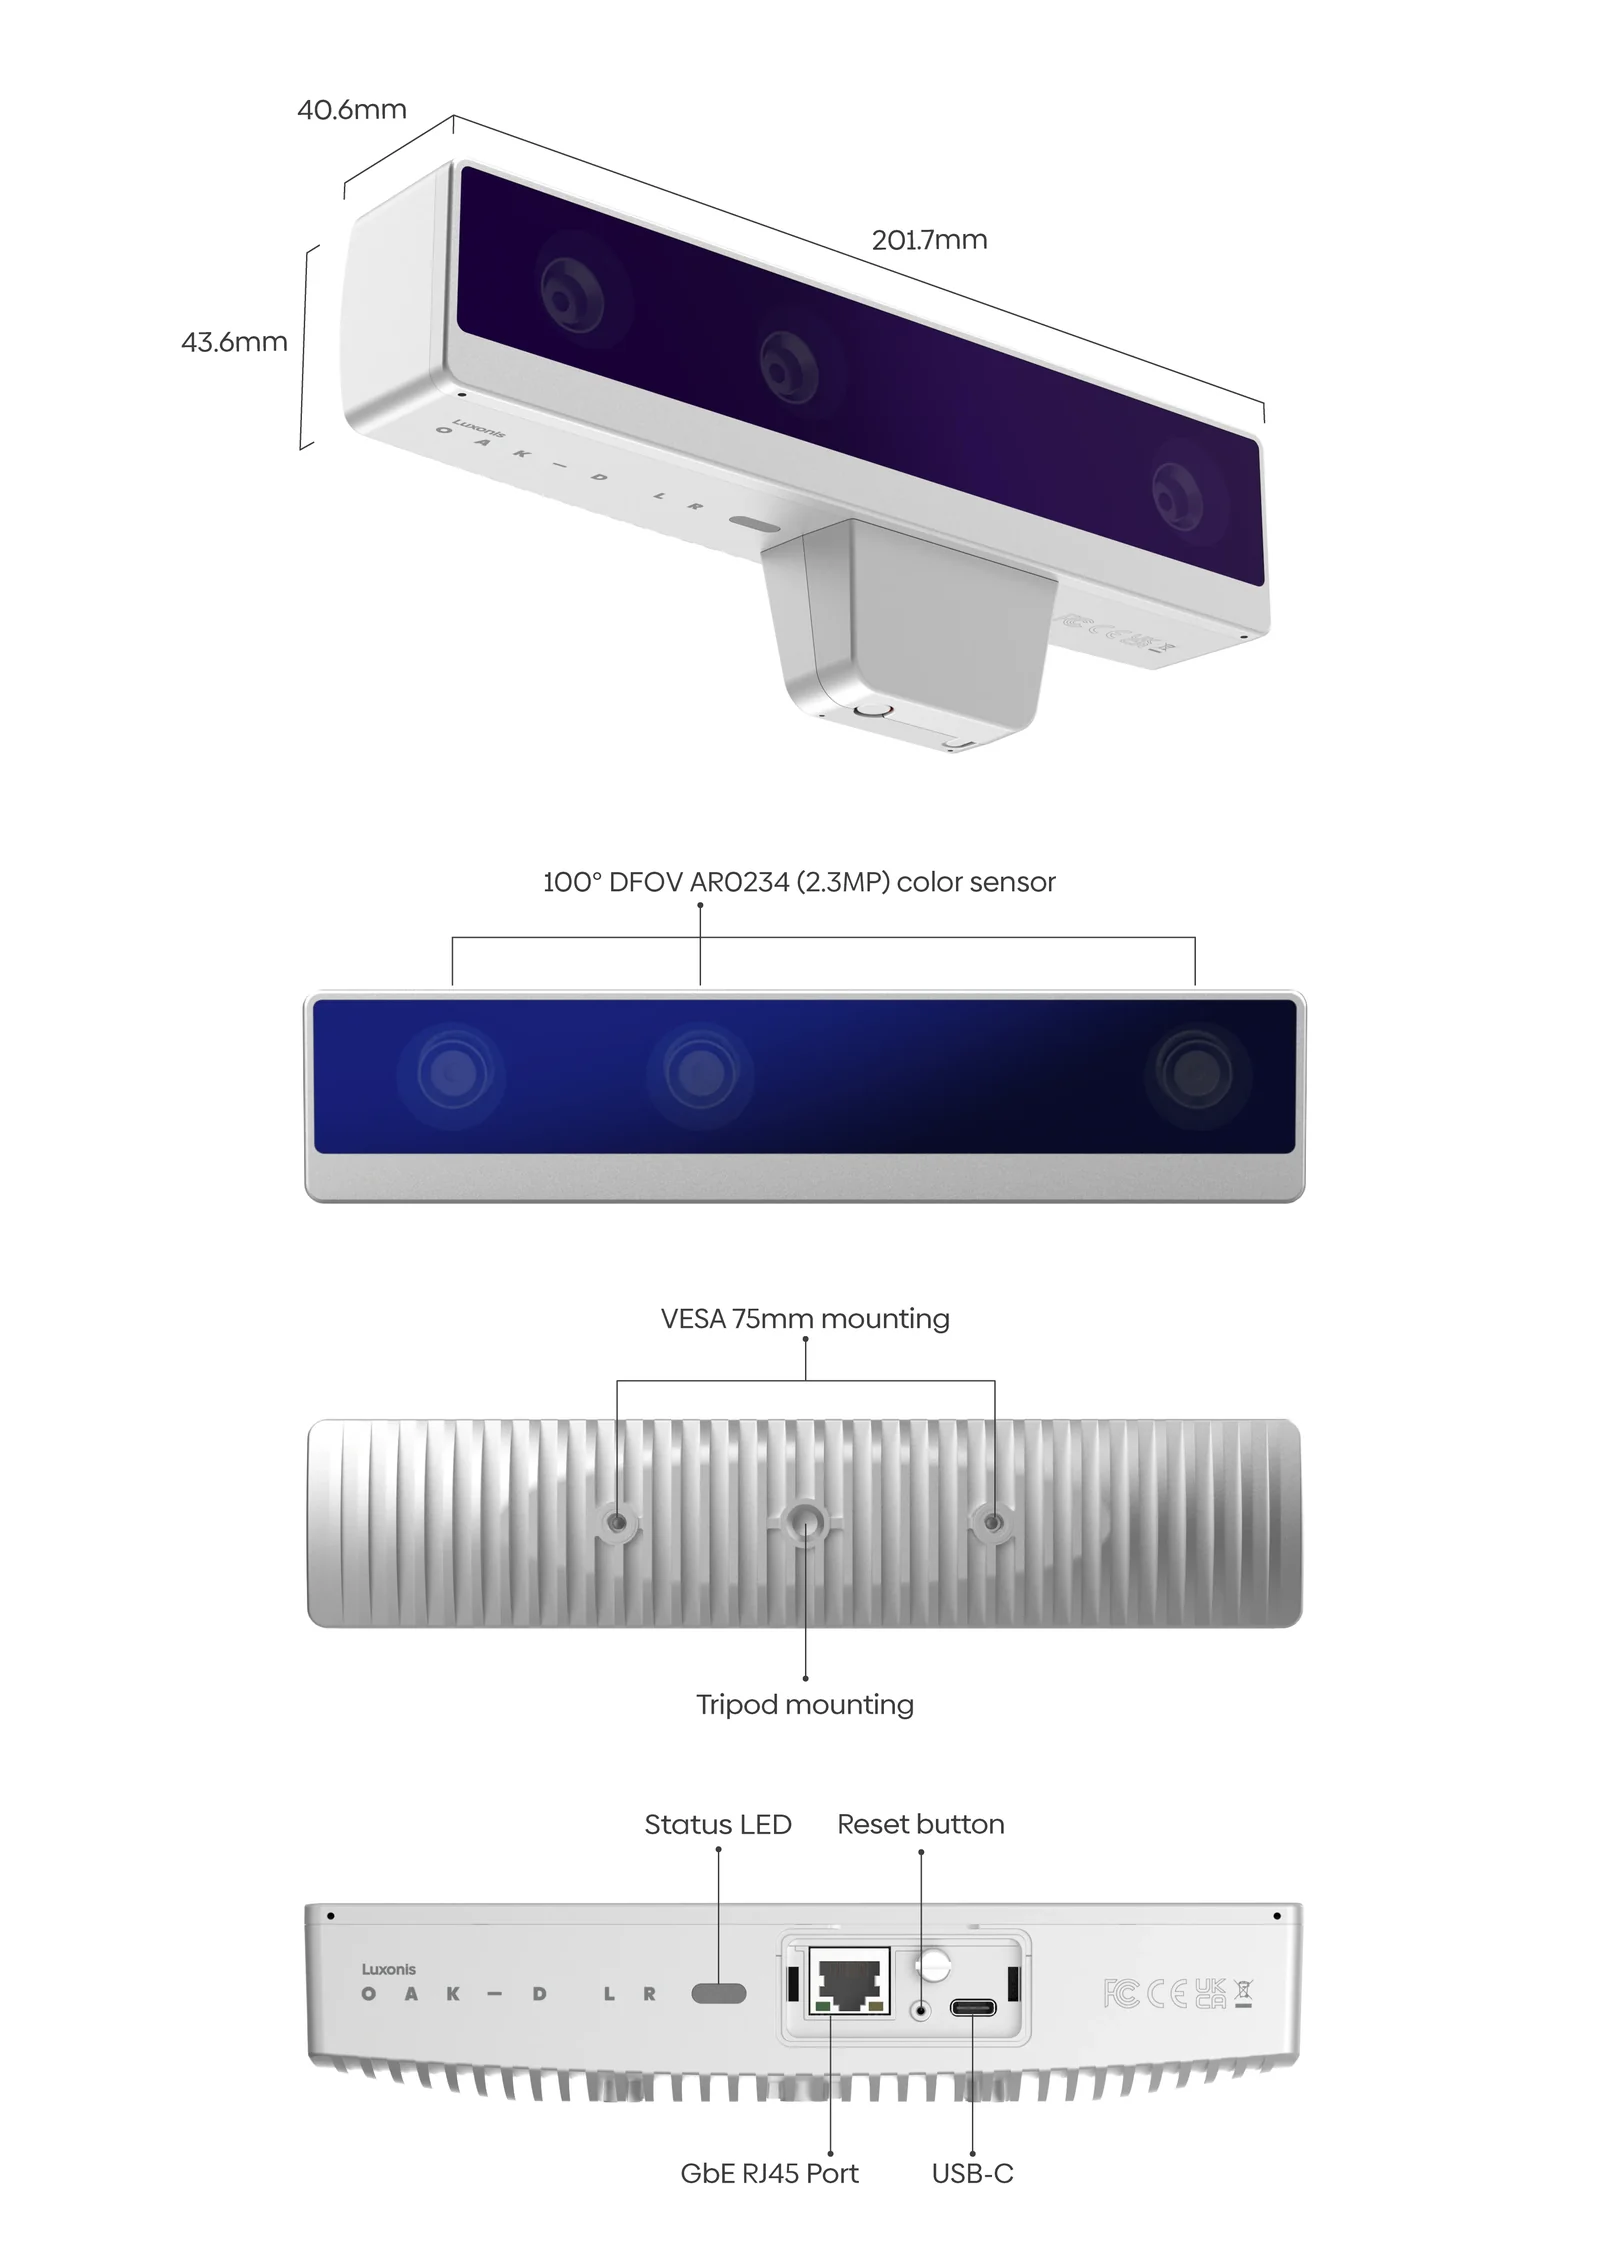
Grafika producenta: widok z wymiarami 201,7 × 43,6 × 40,6 mm i osłoną kabli od spodu, przód z trzema kamerami kolorowymi AR0234 (100° po przekątnej, 2,3 MP), tył z gwintem statywowym i otworami VESA 75 mm, spód z diodą statusu, przyciskiem reset, gniazdem RJ45 (Gigabit Ethernet) i USB-C.
Funkcje
Trzy bazy stereo: 5, 10 i 15 cm
Trzy kamery tworzą trzy pary stereo: krótka baza do pomiaru z bliska, 15 cm do głębi na dziesiątki metrów.
Zasięg do 55 m, z wąskim obiektywem ponad 100 m
Z bazą 15 cm i obiektywem standardowym producent podaje 55 m zasięgu efektywnego; obiektywy M12 o wąskim polu wydłużają pomiar.
AI w kamerze: 4 TOPS
Procesor RVC2 uruchamia detekcję, segmentację i śledzenie obiektów bez obciążania komputera robota; do sieci neuronowych przypada 1,4 TOPS. Animacja producenta: osoba wykryta na mapie głębi, ze współrzędnymi X, Y, Z liczonymi w kamerze OAK.
Obiektywy M12 osadzone fabrycznie
Producent przykleja obiektywy w fabryce; pierścienie blokujące i klucz są w zestawie.
USB-C albo PoE, IP65
Gigabit Ethernet z zasilaniem PoE (802.3af) albo USB 3, obudowa IP65 z osłoną kabli przed zachlapaniem do pracy na zewnątrz.
Zastosowania
Pojazdy i roboty na zewnątrz
Głębia na dziesiątki metrów, IP65 i global shutter w trzech kamerach: wykrywanie przeszkód i obiektów daleko przed maszyną.
Jedna kamera do bliży i dali
Para 5 cm mierzy od ok. 20 cm, para 15 cm daleko: mniej czujników na platformie, która musi widzieć i blisko, i daleko.
Badania na otwartym projekcie
Otwarty projekt sprzętu: laboratorium może modyfikować kamerę, a pole widzenia i zasięg obiektywu standardowego podaje tabela producenta.
Którą OAK-D wybrać do odległości
OAK-D SR: baza 20 mm, idealnie 0,3-1 m, 72 g, USB-C. OAK-D W i OAK-D Pro W: baza 75 mm i pole stereo 150°, idealnie 0,4-6 m. OAK-D S2 i OAK-D Pro: baza 75 mm, idealnie 0,7-12 m. OAK-D LR: trzy kamery i bazy 5, 10 i 15 cm, zasięg efektywny do 55 m, USB-C albo PoE, IP65, 415 g.
Najważniejsze komponenty
W pełni skonfigurowany model może zawierać:
- Kamera OAK-D LRModuł z trzema kolorowymi kamerami AR0234 z global shutter na obiektywach M12, IMU 9 osi, procesorem RVC2 (moduł OAK-SoM-Pro), złączami USB-C i RJ45 oraz osłoną kabli przed zachlapaniem.
- Kabel Ethernet z wtykami RJ45, 2 mDo zasilania PoE i transmisji danych przez gniazdo RJ45 kamery.
- Kabel USB-C / USB-A 1 m (USB-CA-1m)Do pracy przez USB: zasilanie i dane jednym przewodem.
- 3 pierścienie blokujące M12Utrzymują ostrość i ustawienie obiektywów, także po ich wymianie.
- Klucz do pierścieni blokującychNarzędzie do dokręcania pierścieni M12.
- Ściereczka do czyszczeniaDo przedniej szyby z Gorilla Glass.
Kamery i matryce
OAK-D LR ma trzy jednakowe kolorowe kamery AR0234 z global shutter na obiektywach M12; dane w tabeli dotyczą obiektywu standardowego. Do pomiaru głębi producent zmniejsza obraz do 1280 × 800, bo tyle szerokości obsługuje dopasowanie stereo w RVC2.
| Parametr | 3 × AR0234 kamery kolorowe i stereo, SKU OAK-D-LR |
|---|---|
| Matryca | AR0234 (PY078) |
| Pole widzenia DFOV / HFOV / VFOV | 100° / 82° / 56° |
| Rozdzielczość | do 2,3 MP (1920 × 1200) |
| Ostrość * | FF: od 45 cm do ∞ |
| Maks. liczba klatek | do 60 fps |
| Zakres widma | światło widzialne |
| Filtr | IR-cut 650 nm |
| Migawka | global shutter |
| Wielkość matrycy | 1/2,6" |
| Przysłona | F2,8 ± 5 % |
| Ogniskowa efektywna | 3,6 mm |
| Wielkość piksela | 3 µm |
* Według producenta obowiązują pewne ograniczenia; szczegóły wyjaśniamy na zapytanie.
Szczegóły techniczne
Trzy bazy i zasięg w liczbach
Kamery stoją w układzie: prawa, 5 cm, środkowa, 10 cm, lewa. Zasięg i dokładność liczy się dla najszerszej pary (15 cm), najmniejszą odległość dla najkrótszej (5 cm). Producent podaje dwa zestawy dokładności: ze strony produktu i z dokumentacji (mediana urządzeń, obraz zmniejszony do 800P).
- Bazy stereo
- 5, 10 i 15 cm
- Głębia precyzyjna
- do ok. 30 m
- Zasięg efektywny
- do 55 m (baza 15 cm, obiektyw standardowy)
- Z bardzo wąskim obiektywem
- ponad 100 m
- Najmniejsza odległość (MinZ)
- ok. 20 cm (baza 5 cm, rozszerzona dysparycja)
- Błąd bezwzględny 0,2-6 m (strona produktu)
- poniżej 2 %
- Błąd bezwzględny 6-8 m (strona produktu)
- poniżej 4 %
- Błąd bezwzględny 8-12 m (strona produktu)
- poniżej 6 %
- Mediana do 7,5 m (dokumentacja, 800P)
- poniżej 1,5 %
- Mediana 7,5-12,5 m (dokumentacja, 800P)
- poniżej 2,5 %
Obiektywy M12: pole widzenia a zasięg
Wartości teoretyczne producenta dla różnych obiektywów: maksymalna głębia przy danym błędzie dla bazy 15 cm i najmniejsza odległość dla bazy 5 cm z rozszerzoną dysparycją. Producent zaznacza, że nie przetestował wszystkich kombinacji - obliczenia uzupełnił wynikami pomiarów z trybem subpikselowym.
- HFOV 10°
- < 2 %: 54,9 m; < 4 %: 137,2 m; < 8 %: 274,3 m; MinZ 1,92 m
- HFOV 20°
- < 2 %: 27,2 m; < 4 %: 68,1 m; < 8 %: 136,1 m; MinZ 95 cm
- HFOV 30°
- < 2 %: 17,9 m; < 4 %: 44,8 m; < 8 %: 89,6 m; MinZ 63 cm
- HFOV 40°
- < 2 %: 13,2 m; < 4 %: 33,0 m; < 8 %: 65,9 m; MinZ 46 cm
- HFOV 50°
- < 2 %: 10,3 m; < 4 %: 25,7 m; < 8 %: 51,5 m; MinZ 36 cm
- HFOV 60°
- < 2 %: 8,3 m; < 4 %: 20,8 m; < 8 %: 41,6 m; MinZ 29 cm
- HFOV 70°
- < 2 %: 6,9 m; < 4 %: 17,1 m; < 8 %: 34,3 m; MinZ 24 cm
- HFOV 80°
- < 2 %: 5,7 m; < 4 %: 14,3 m; < 8 %: 28,6 m; MinZ 21 cm
- HFOV 82° (obiektyw standardowy)
- < 2 %: 5,5 m; < 4 %: 13,8 m; < 8 %: 27,6 m; MinZ 20 cm
- HFOV 90°
- < 2 %: 4,8 m; < 4 %: 12,0 m; < 8 %: 24,0 m; MinZ 17 cm
- HFOV 100°
- < 2 %: 4,0 m; < 4 %: 10,1 m; < 8 %: 20,1 m; MinZ 14 cm
OAK-D LR - dokumentacja producenta z testami obiektywów (EN)
Wymiana obiektywów
- bez specjalnych narzędzi; fabrycznie obiektywy są przyklejone, klej trzeba usunąć
- pierścienie blokujące M12 (3 w zestawie) utrzymują ostrość i ustawienie, klucz do nich jest w zestawie
- 11,6 mm między oprawą sensora a przednią szybą: dłuższe obiektywy (węższe pole) mogą uniemożliwić założenie pokrywy
- gdy pokrywa nie domyka się do końca, spada stopień ochrony IP (dokumentacja producenta)
- matryca 1/2,6": obiektyw musi oświetlać cały sensor, inaczej widać winietowanie
- do testów producent wskazuje zestaw obiektywów M12 firmy ArduCam; wyniki testowanych obiektywów są w dokumentacji
Procesor RVC2 w kamerze
- 4 TOPS mocy obliczeniowej, w tym 1,4 TOPS na sieci neuronowe
- dowolny model AI, także o własnej architekturze, po konwersji do formatu RVC2
- kodowanie wideo H.264, H.265 i MJPEG: 4K przy 30 fps, 1080p przy 60 fps
- przetwarzanie obrazu: korekcja zniekształceń, skalowanie i przycinanie (ImageManip), wykrywanie krawędzi, śledzenie cech, własne funkcje CV
- głębia stereo z filtrowaniem i post-processingiem, wyrównana do obrazu RGB, z szeroką konfiguracją
- śledzenie obiektów w 2D i 3D (ObjectTracker)
- własna logika i zadania uruchamiane bezpośrednio w kamerze (programowanie na urządzeniu)
USB-C, PoE i pobór mocy
Kamerę zasila i łączy USB-C albo gniazdo RJ45 z PoE; do PoE potrzebny jest przełącznik albo zasilacz PoE, którego nie ma w zestawie. Gdy przy zasilaniu z USB brakuje mocy, producent poleca adapter Y OAK z przedłużaczem USB-C (gniazdo-wtyk).
- USB-C
- USB 2 i USB 3 (producent: USB 3.1, 5 albo 10 Gb/s)
- RJ45
- Gigabit Ethernet 1000BASE-T, PoE IEEE 802.3af, klasa 3
- Praca podstawowa i strumienie kamer
- 2,5-3 W
- Układ PoE
- 0,5 W
- Podsystem AI
- do 1 W
- Głębia stereo
- do 0,5 W
- Koder wideo
- do 0,5 W
- Razem, wszystkie funkcje na 100 %
- do ok. 5,5 W
Przewodnik wdrożenia kamer PoE - dokumentacja producenta (EN)
Warunki pracy
- temperatura otoczenia od -20 do 50 °C przy pełnym obciążeniu procesora
- procesor może pracować ciągle do 105 °C; powyżej biblioteka DepthAI wyłącza urządzenie, chroniąc układ (dokumentacja producenta)
- IP65; osłona kabli z zestawu chroni złącza przed zachlapaniem
- badania drgań producent dla tego modelu nie podaje
- klasyfikacja eksportowa USA: EAR99
Obudowa i montaż
- Materiał
- aluminium, przednia szyba Gorilla Glass
- Mocowanie
- gwint statywowy 1/4" i VESA 75 mm (śruby M4), z tyłu
- Spód
- gniazdo RJ45, USB-C, przycisk odzyskiwania (reset), dioda statusu RGB
- Wymiary
- ok. 202 × 43 × 40 mm (rysunek: 201,7 × 43,6 × 40,6 mm), bez osłony kabli
- Osłona kabli
- 50 × 27 × 22 mm
- Masa
- 415 g
IMU
BNO086, 9 osi, jeden układ z wbudowaną fuzją danych czujników. Dane odczytuje węzeł IMU w DepthAI, na przykład do odometrii i stabilizacji obrazu.
Moduł OAK-SoM-Pro i otwarty projekt
Kamera jest zbudowana na module OAK-SoM-Pro, co zmniejsza konstrukcję. Producent udostępnia pełny projekt sprzętu do własnych modyfikacji.
- projekt płytki w Altium Designer (GitHub producenta)
- schemat elektryczny, rysunki montażowy i produkcyjny (PDF) oraz dane wyjściowe do montażu i produkcji
- modele 3D obudowy i zmontowanej płytki (STEP)
Projektowanie z modułami OAK2 SoM - dokumentacja producenta (EN)
Specyfikacja
| Typ | kamera głębi stereo dalekiego zasięgu z trzema kamerami kolorowymi, IMU i procesorem AI (seria 2 rodziny OAK, platforma RVC2, moduł OAK-SoM-Pro) |
| Technologia głębi | stereo pasywne z trzech kamer: pary o bazach 5, 10 i 15 cm, liczone w kamerze; filtrowanie, post-processing |
| Imagery głębi | 3 × AR0234 (PY078), kolor, global shutter, do 2,3 MP (1920 × 1200) i 60 fps, pole 100° / 82° / 56° (DFOV / HFOV / VFOV) z obiektywem standardowym, ostrość od 45 cm, 1/2,6", F2,8, f = 3,6 mm, piksel 3 µm, filtr IR-cut 650 nm |
| Obiektywy | M12, fabrycznie przyklejone; pierścienie blokujące M12 utrzymują ostrość i ustawienie; 11,6 mm miejsca między oprawą a przednią szybą |
| Wydajność AI | procesor Luxonis RVC2: 4 TOPS, w tym 1,4 TOPS na sieci neuronowe; dowolny model po konwersji |
| Baza stereo | 5, 10 i 15 cm (kamera prawa, 5 cm, środkowa, 10 cm, lewa) |
| Zasięg pomiaru | precyzyjnie do ok. 30 m; efektywnie do 55 m (baza 15 cm, obiektyw standardowy); z bardzo wąskimi obiektywami ponad 100 m (producent) |
| Minimalna odległość pomiaru | ok. 20 cm (baza 5 cm, obiektyw standardowy, rozszerzona dysparycja; wartość teoretyczna producenta) |
| Dokładność | para 15 cm: błąd bezwzględny poniżej 2 % (0,2-6 m), 4 % (6-8 m), 6 % (8-12 m) według strony produktu; dokumentacja (mediana, 800P): poniżej 1,5 % do 7,5 m, 2,5 % od 7,5 do 12,5 m |
| Kodowanie wideo | H.264, H.265, MJPEG; 4K przy 30 fps, 1080p przy 60 fps |
| Oprogramowanie | DepthAI (C++ i Python): ImageManip (korekcja zniekształceń, skalowanie, przycinanie), wykrywanie krawędzi, śledzenie cech, ObjectTracker 2D i 3D; sterownik ROS producenta (depthai-ros) |
| Jednostka IMU | BNO086, 9 osi, jeden układ z wbudowaną fuzją danych czujników |
| Interfejs danych | USB-C: USB 2 i USB 3 (producent: USB 3.1, 5 albo 10 Gb/s); RJ45: Gigabit Ethernet 1000BASE-T |
| Zasilanie | przez USB-C albo PoE IEEE 802.3af, klasa 3 (RJ45); do PoE potrzebny przełącznik albo zasilacz PoE (injector), niedołączony |
| Pobór mocy | do ok. 5,5 W (strumienie kamer 2,5-3 W, układ PoE 0,5 W, AI do 1 W, głębia do 0,5 W, kodowanie do 0,5 W) |
| Stopień ochrony | IP65; osłona kabli chroni złącza przed zachlapaniem |
| Temperatura pracy | -20 do 50 °C (otoczenie, pełne obciążenie procesora) |
| Montaż | gwint statywowy 1/4"; VESA 75 mm, śruby M4 (z tyłu obudowy) |
| Obudowa | aluminium, przednia szyba Gorilla Glass; na spodzie przycisk odzyskiwania (reset) i dioda statusu RGB |
| Wymiary | ok. 202 × 43 × 40 mm bez osłony kabli (rysunek producenta: 201,7 × 43,6 × 40,6 mm); osłona kabli 50 × 27 × 22 mm |
| Masa | 415 g |
| Zawartość zestawu | kamera OAK-D LR, kabel Ethernet RJ45 2 m, kabel USB-C / USB-A 1 m (USB-CA-1m), 3 pierścienie blokujące M12, klucz do pierścieni, ściereczka; przełącznik albo zasilacz PoE osobno |
| Dokumentacja | projekt otwarty: pliki Altium, schemat, rysunki i dane montażowe oraz produkcyjne, modele 3D obudowy i płytki (STEP) |
| Certyfikacja | CE (dokument producenta) |
| Klasyfikacja eksportowa (USA) | EAR99 |
| Sensor RGB | obraz kolorowy z kamer stereo: 3 × AR0234, do 2,3 MP (1920 × 1200), global shutter, do 60 fps; osobnej kamery RGB brak |
| Warianty modelu | SKU OAK-D-LR (jeden wariant) |
Pliki do pobrania
- OAK-D LR - dokumentacja producentaStrona producenta
Specyfikacja, przewodnik uruchomienia i przykłady.
- Certyfikat CE (PDF)PDF producenta
Deklaracja zgodności producenta obejmująca OAK-D LR.
- OAK-D LR - model 3D obudowy (STEP)Plik producenta
Do projektowania mocowań i zabudowy.
- OAK-D LR - model 3D płytki (STEP)Plik producenta
Zmontowana płytka PCBA.
- OAK-D LR - projekt płytki Altium (GitHub producenta)Pliki producenta
Otwarte pliki projektu do własnych modyfikacji.
- OAK-D LR - schemat elektryczny (PDF)PDF producenta
Schemat płytki w wersji produkcyjnej.
- OAK-D LR - rysunek montażowy (PDF)PDF producenta
Rozmieszczenie elementów na płytce.
- OAK-D LR - pliki montażowe (GitHub producenta)Pliki producenta
Dane wyjściowe do montażu płytki.
- OAK-D LR - rysunek produkcyjny płytki (PDF)PDF producenta
Wymiary i warstwy płytki drukowanej.
- OAK-D LR - pliki produkcyjne (GitHub producenta)Pliki producenta
Dane wyjściowe do produkcji płytki.
- Przewodnik wdrożenia kamer PoEStrona producenta
Zasilanie PoE, adresy IP, sieć i diagnostyka połączenia.
- DepthAI - dokumentacja oprogramowaniaStrona producenta
Biblioteka producenta w C++ i Pythonie: głębia, sieci neuronowe, przykłady.
- depthai-ros - sterownik ROS (GitHub producenta)Kod źródłowy producenta
Węzły ROS dla kamer OAK.
Wysyłka
Kamerę zamawiamy u producenta po potwierdzeniu zamówienia. Producent podaje dostawę w UE w 2-5 dni roboczych od wysyłki; termin dostawy potwierdzamy w proformie. Kamera waży 415 g.
Wysyłka paczką w Polsce: 79 zł brutto.
Termin dostawy: ok. 7 dni od potwierdzenia zamówienia. Wiążący termin podajemy w potwierdzeniu zamówienia.