
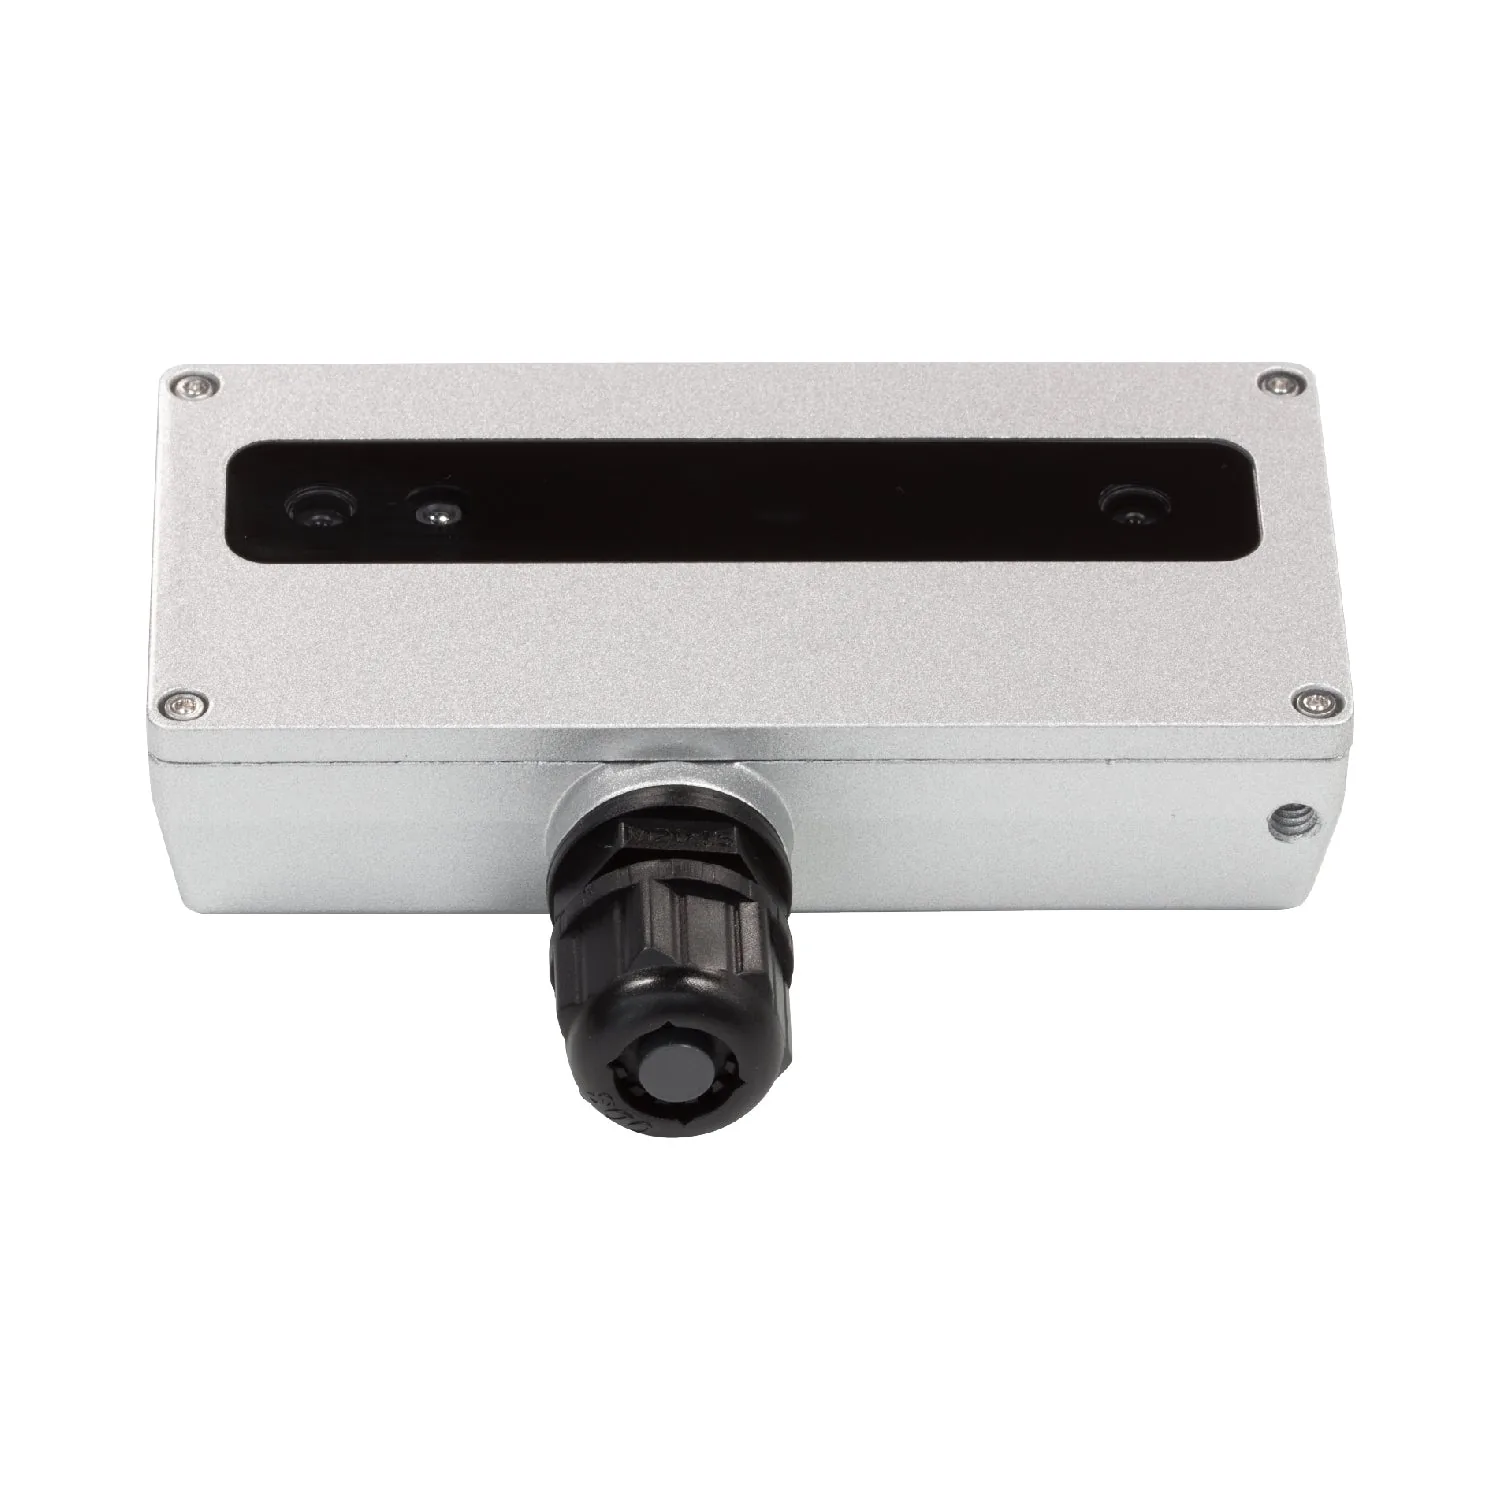
Luxonis OAK-D CM4 PoE to stereoskopowa kamera głębi z procesorem AI i komputerem Raspberry Pi Compute Module 4 w jednej obudowie, zasilana i podłączana jednym kablem Ethernet (PoE). Raspberry Pi pracuje jako host, więc własna aplikacja działa w kamerze bez osobnego komputera, a do sieci kamera wysyła tylko wyniki. Głębia od 85 cm do 10 m, obudowa IP67.
Wysyłka paczką w Polsce: 79 zł brutto. Waga z opakowaniem: ok. 0,7 kg. Sprzedaż wyłącznie dla firm i instytucji.
Termin dostawy: ok. 7 dni od potwierdzenia zamówienia.
- 0,85-10 m
- Zakres głębi
- 90 mm
- Baza stereo
- IP67
- Ochrona
Opis produktu
OAK-D CM4 PoE łączy kamerę głębi OAK-D z komputerem Raspberry Pi Compute Module 4 w jednej obudowie IP67. Raspberry Pi pracuje jako host, na którym uruchamia się własne aplikacje, a procesor Luxonis RVC2 o mocy 4 TOPS w module OAK-SoM-Pro liczy głębię i sieci neuronowe. Kamerę razem z komputerem zasila i łączy z siecią jeden kabel Ethernet (PoE, 1 Gb/s). Para kamer stereo 1 MP z global shutter ma bazę 90 mm i idealny zakres od 85 cm do 10 m, kamera kolorowa to 12 MP IMX378 z autofokusem; pobór mocy do 15 W, masa 318 g.
Według producenta urządzenie działa dokładnie tak, jakby Raspberry Pi 4 z nakładką PoE miało podłączoną przez USB kamerę OAK-D, z tą różnicą, że połączenie USB3 biegnie po płytce. Z Raspberry Pi łączy się przez SSH albo VNC i tam uruchamia skrypty, które korzystają z kamery. Strona produktu podaje moduł CM4004032 (4 GB RAM, 32 GB eMMC, bez WiFi) z wgranym Raspberry Pi OS i interfejsem DepthAI dla Pythona. Dokumentacja producenta opisuje też partie z modułem CM4 Lite, który uruchamia system z karty microSD z obrazem OAK_CM4_POE, i zapowiada egzemplarze bez pamięci eMMC wyprodukowane po maju 2026 - konfigurację pamięci potwierdzamy przed zamówieniem.
Procesor RVC2 ma 4 TOPS, w tym 1,4 TOPS na sieci neuronowe, i uruchamia dowolny model po konwersji; liczy głębię z filtrowaniem i wyrównaniem do obrazu kolorowego, śledzi obiekty w 2D i 3D, koryguje zniekształcenia i koduje wideo w H.264, H.265 albo MJPEG (4K przy 30 fps, 1080p przy 60 fps). Baza stereo 90 mm przesuwa zakres dalej niż w kamerach OAK-D z bazą 75 mm: idealnie od 85 cm do 10 m, maksymalnie około 17 m z rozrzutem około 10 %. Najmniejsza odległość pomiaru wynosi około 80 cm przy 800P, około 40 cm z rozszerzoną dysparycją i około 20 cm przy 400P z rozszerzoną dysparycją. Kamera kolorowa IMX378 daje 12 MP do 60 fps i ostrzy od 8 cm.
Switch albo injector PoE zgodny z IEEE 802.3af (klasa 3) zasila przez gniazdo RJ45 kamerę razem z komputerem i przesyła dane 1000BASE-T; dławnica z zestawu uszczelnia przewód, a obudowa ma IP67. Producent podaje pobór do około 15 W, z czego Raspberry Pi bierze od 0,5 do 10 W zależnie od obciążenia procesora; mniejsze obciążenie CPU albo niższa liczba klatek zmniejsza pobór. Kamera pracuje od -20 do 50 °C, ma 130 × 64 × 30 mm (dławnica wystaje na 39 mm) i waży 318 g; według grafiki producenta do montażu służą otwory M3 i gwint statywowy.
Budowa i komponenty
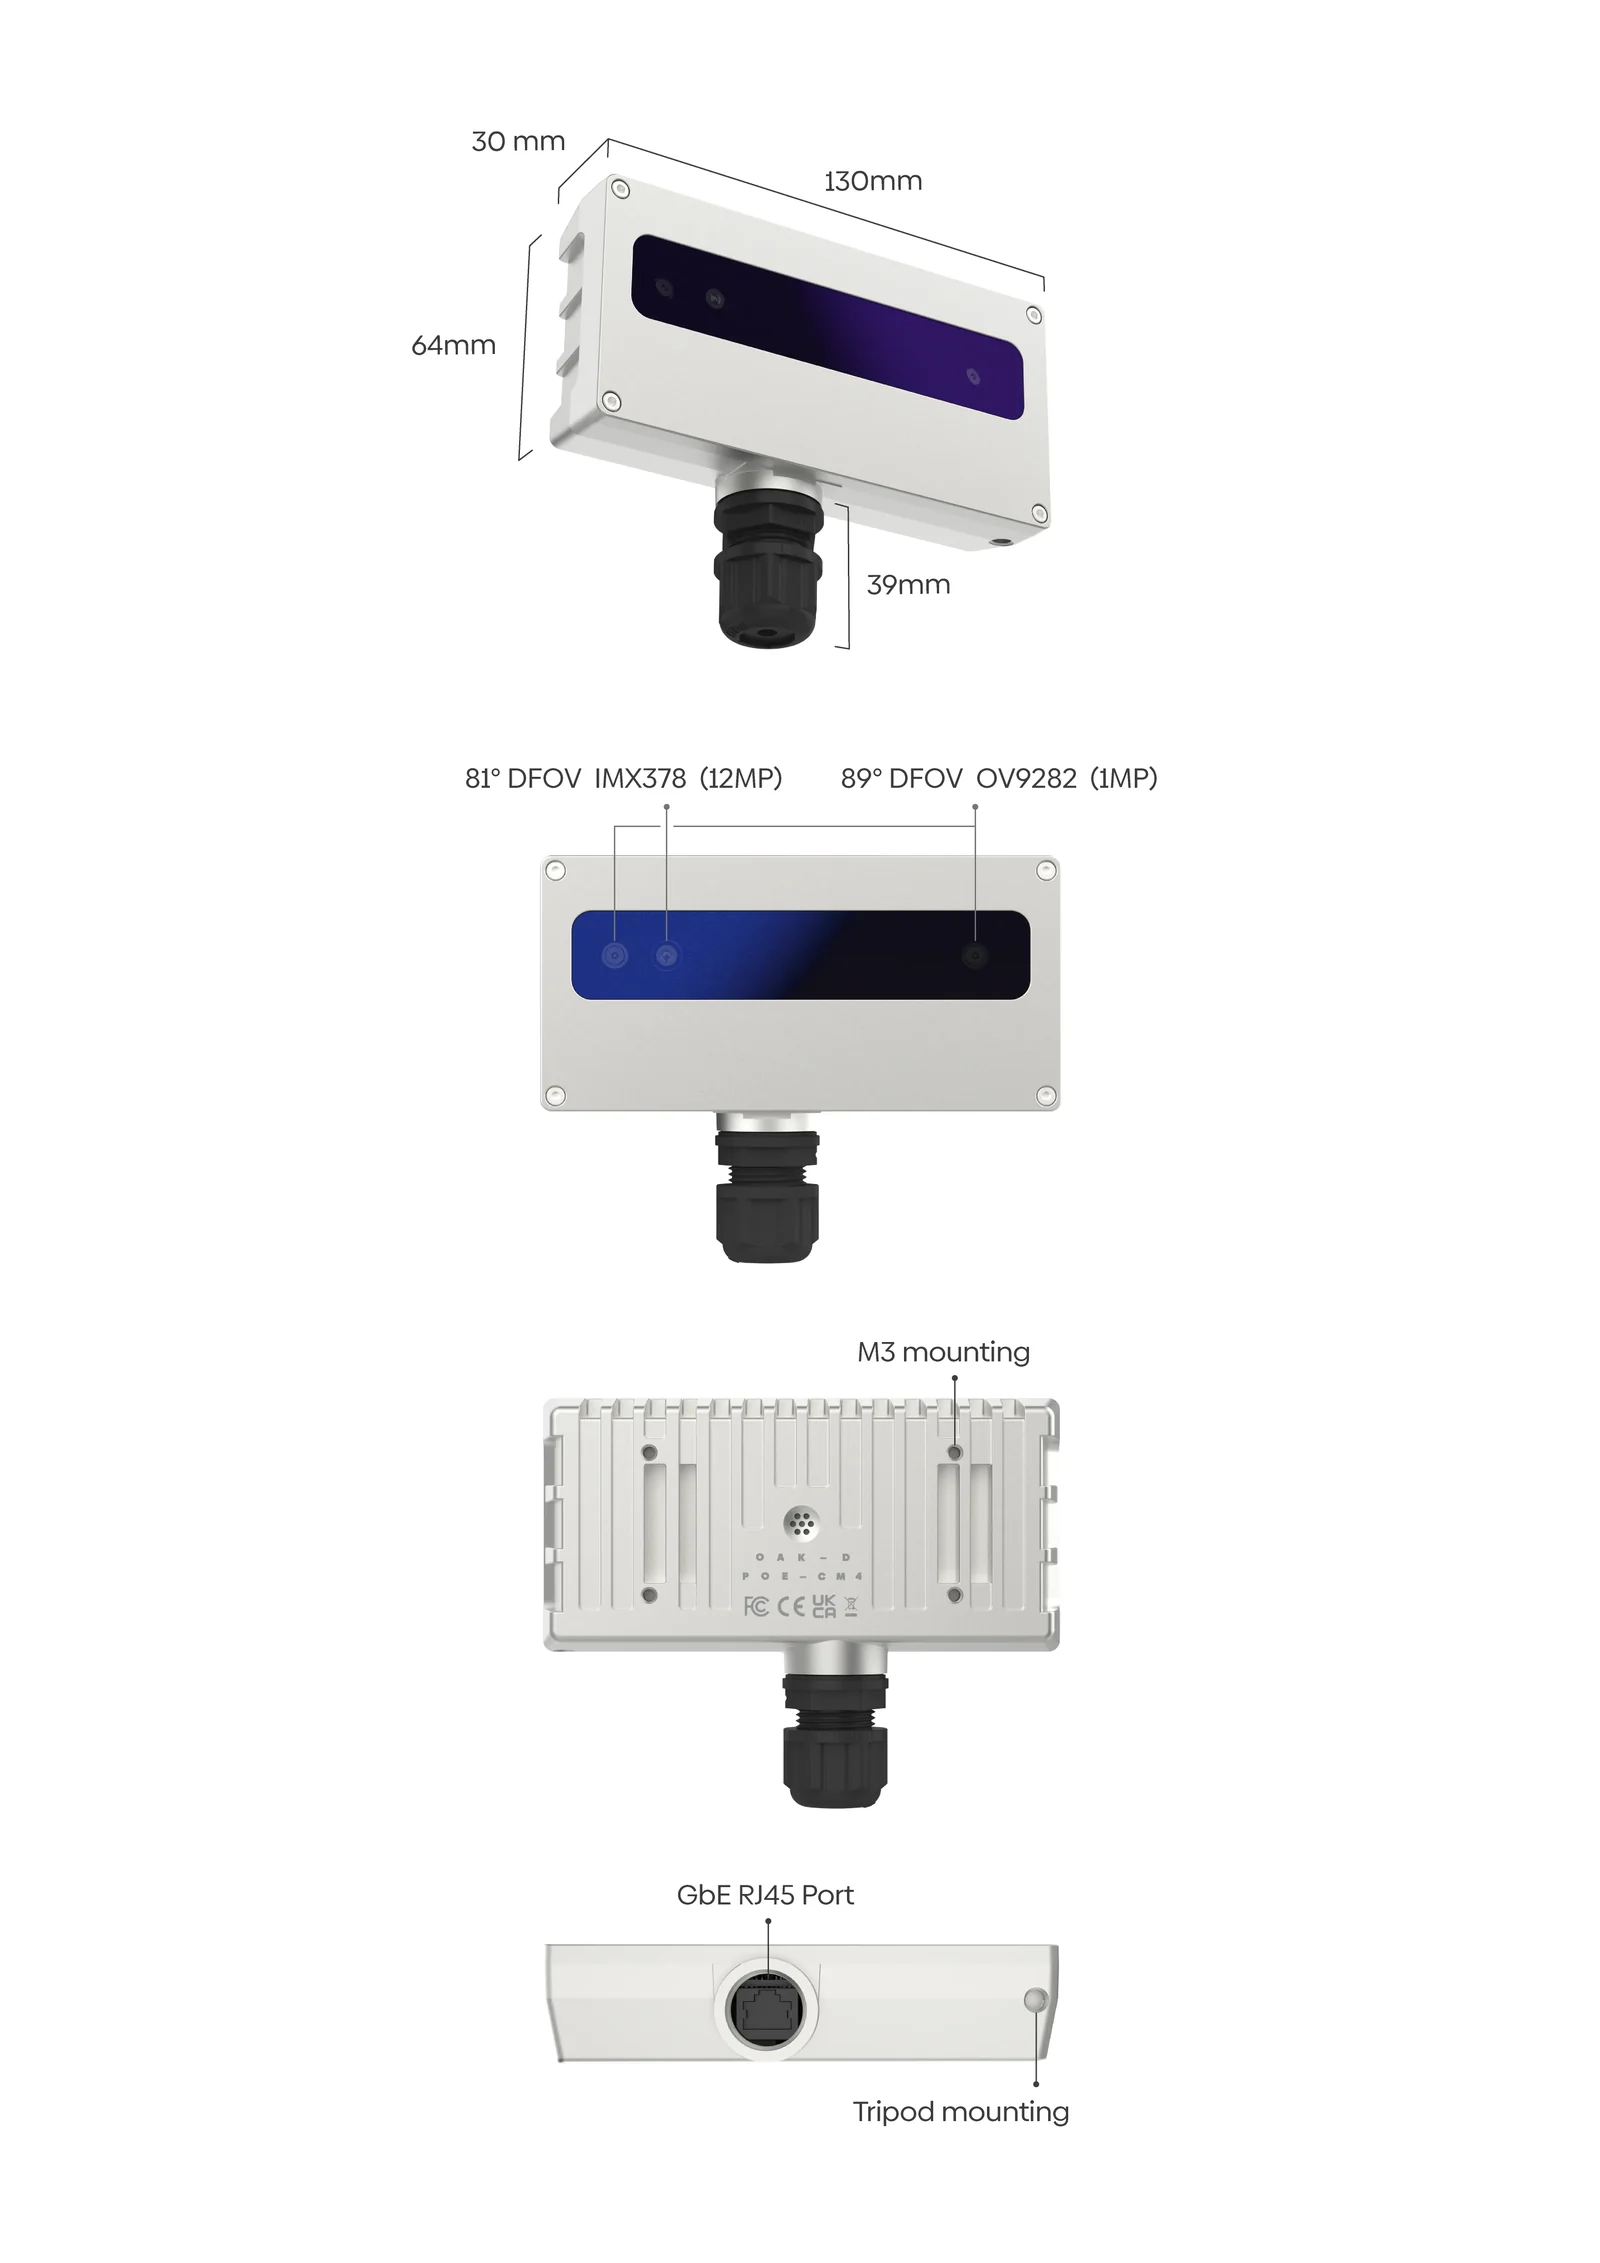
Grafika producenta: widok z wymiarami 130 × 64 × 30 mm (dławnica wystaje na 39 mm), przód z kamerą kolorową IMX378 obok lewej kamery stereo i parą OV9282, tył z otworami montażowymi M3, spód z gniazdem RJ45 (Gigabit Ethernet i PoE) i gwintem statywowym. Przy kamerze kolorowej grafika podaje 81° po przekątnej, a tabela producenta 78° (tabela kamer niżej).
Funkcje
Komputer w obudowie: Raspberry Pi CM4
Host z Raspberry Pi OS i DepthAI dla Pythona: logowanie przez SSH albo VNC i własne aplikacje obok kamery, bez osobnego komputera.
AI w kamerze: 4 TOPS
Procesor RVC2 liczy detekcję, segmentację i śledzenie obiektów, a Raspberry Pi zajmuje się logiką aplikacji i komunikacją. Animacja producenta: osoba wykryta na mapie głębi, ze współrzędnymi X, Y, Z liczonymi w kamerze OAK.
Głębia z bazą 90 mm
Para OV9282 1 MP z global shutter rozstawiona na 90 mm: idealnie 0,85-10 m, maksymalnie około 17 m.
PoE i IP67
Jeden kabel Ethernet RJ45 (802.3af, 1000BASE-T) zasila kamerę i komputer; obudowa IP67 z dławnicą kablową, praca od -20 do 50 °C.
Kamera kolorowa 12 MP z autofokusem
IMX378 4056 × 3040 do 60 fps, obiektyw F1,8, ostrość od 8 cm, pole 78° po przekątnej.
Zastosowania
Samodzielne stanowiska wizyjne
Kamera z własnym komputerem w jednej obudowie: aplikacja działa na miejscu, a do sieci trafiają tylko wyniki, na przykład do sterownika linii albo serwera.
Prototypy, badania i dydaktyka
Raspberry Pi OS, Python i DepthAI wgrane fabrycznie: zespół pracuje na znanym Linuksie, bez osobnego komputera z kamerą na USB.
Instalacje z dala od szafy sterowniczej
IP67 i zasilanie PoE pozwalają zamontować kamerę z komputerem w hali albo na zewnątrz, na jednym kablu sieciowym do 100 m (dokumentacja producenta).
Którą kamerę OAK-D PoE wybrać
OAK-D S2 PoE: kolor 12 MP z autofokusem albo stałym ogniskiem, stereo pasywne, IP65, złącza M12 i M8, 184 g. OAK-D Pro PoE: jak S2 PoE plus projektor punktów IR i oświetlacz IR do pracy w ciemności, do 7,5 W, także z kolorem OV9782 z global shutter. OAK-D PoE: pierwsza generacja, IP67, gniazdo RJ45 pod dławnicą, 361 g. OAK-D CM4 PoE: z komputerem Raspberry Pi CM4 w obudowie, baza 90 mm, IP67.
Najważniejsze komponenty
W pełni skonfigurowany model może zawierać:
- Kamera OAK-D CM4 PoEKamera głębi z kamerą kolorową 12 MP, parą kamer stereo 1 MP, IMU 9 osi, procesorem RVC2 i komputerem Raspberry Pi Compute Module 4 w obudowie IP67.
- Kabel Ethernet 2 mŁączy kamerę ze switchem albo injectorem PoE. Injector albo switch PoE trzeba zapewnić osobno.
- Dławnica kablowaUszczelnia przepust kabla Ethernet przy gnieździe RJ45; według dokumentacji producenta na kabel o średnicy 5-7 mm.
- Ściereczka do czyszczeniaDo przedniej szyby kamery.
Kamery i matryce
OAK-D CM4 PoE ma jedną wersję: kamerę kolorową IMX378 z autofokusem (moduł PY004) obok lewej kamery stereo i parę kamer stereo OV9282 (moduł PY003) z global shutter, rozstawioną na 90 mm.
| Parametr | ta karta Kamera kolorowa IMX378 z autofokusem, SKU A00399 | Para stereo kamery głębi |
|---|---|---|
| Matryca | IMX378 (PY004) | OV9282 (PY003) |
| Pole widzenia DFOV / HFOV / VFOV | 78° / 66° / 54° | 89,5° / 80° / 55° |
| Rozdzielczość | do 12 MP (4056 × 3040) | do 1 MP (1280 × 800) |
| Ostrość * | AF: od 8 cm do ∞ | FF: od 19,6 cm do ∞ |
| Maks. liczba klatek | do 60 fps | do 255 fps |
| Zakres widma | światło widzialne | światło widzialne |
| Filtr | IR-cut 650 nm | IR-cut 650 nm |
| Migawka | rolling shutter | global shutter |
| Wielkość matrycy | 1/2,3" | 1/4" |
| Przysłona | F1,8 ± 5 % | F2,0 ± 5 % |
| Ogniskowa efektywna | 4,81 mm | 2,35 mm |
| Wielkość piksela | 1,55 µm | 3 µm |
* Według producenta obowiązują pewne ograniczenia; szczegóły wyjaśniamy na zapytanie.
Szczegóły techniczne
Raspberry Pi CM4: komputer w kamerze
Według producenta OAK-D CM4 PoE działa jak Raspberry Pi 4 z nakładką PoE i kamerą OAK-D podłączoną przez USB, z tą różnicą, że połączenie USB3 biegnie po płytce. Z Raspberry Pi łączy się przez SSH albo VNC i tam uruchamia skrypty, które korzystają z kamery; aplikacje wymieniają dane w sieci na przykład przez TCP, UDP, HTTP albo MQTT.
- Moduł (strona produktu)
- CM4004032: 4 GB RAM, 32 GB eMMC, bez WiFi
- System
- Raspberry Pi OS z interfejsem DepthAI dla Pythona, wgrany fabrycznie
- Połączenie z OAK
- USB3 na płytce do modułu OAK-SoM-Pro z procesorem RVC2
- Dostęp
- SSH albo VNC; w obrazie producenta nazwa hosta luxonis.local, domyślne hasło trzeba zmienić
- Obraz systemu
- OAK_CM4_POE (Raspberry Pi OS z DepthAI), do pobrania według dokumentacji producenta
- Pamięć - uwaga
- dokumentacja producenta opisuje też partie z CM4 Lite (bez eMMC, start z karty microSD) i zapowiada egzemplarze bez eMMC wyprodukowane po maju 2026; konfigurację potwierdzamy przed zamówieniem
Zasilanie PoE i sieć
Kamera potrzebuje switcha albo injectora PoE zgodnego z IEEE 802.3af; injector nie wchodzi w skład zestawu (producent oferuje injector 802.3af 15 W do wszystkich kamer OAK PoE). Dławnica musi być dokręcona na kablu o właściwej średnicy: grubszy się nie zmieści, cieńszy nie zostanie uszczelniony, a od tego zależy stopień ochrony obudowy.
- Standard zasilania
- PoE IEEE 802.3af, klasa 3
- Sieć
- 1000BASE-T, 1 Gb/s
- Złącze w kamerze
- gniazdo RJ45 pod dławnicą kablową
- Kabel w zestawie
- Ethernet, 2 m
- Średnica kabla w dławnicy
- 5-7 mm (dokumentacja producenta)
- Długość przewodu
- do 100 m, kabel Cat5e lub lepszy (dokumentacja producenta)
Procesor RVC2 w kamerze
- 4 TOPS mocy obliczeniowej, w tym 1,4 TOPS na sieci neuronowe
- dowolny model AI, także o własnej architekturze, po konwersji do formatu RVC2
- kodowanie wideo H.264, H.265 i MJPEG: 4K przy 30 fps, 1080p przy 60 fps
- przetwarzanie obrazu: korekcja zniekształceń, skalowanie i przycinanie (ImageManip), wykrywanie krawędzi, śledzenie cech, własne funkcje CV
- głębia stereo z filtrowaniem i post-processingiem, wyrównana do obrazu RGB, z szeroką konfiguracją
- śledzenie obiektów w 2D i 3D (ObjectTracker)
- własna logika uruchamiana w samej kamerze (węzeł Script)
Głębia stereo w liczbach
Baza 90 mm, szersza niż 75 mm w pozostałych kamerach OAK-D, przesuwa zakres pomiaru dalej od kamery. Rozszerzona dysparycja to tryb węzła StereoDepth w DepthAI.
- Baza stereo
- 90 mm (rozstaw kamery lewej i prawej)
- Kamery stereo
- 2 × OV9282, 1280 × 800, global shutter, 89,5° po przekątnej
- Zakres idealny
- 0,85-10 m
- Zasięg maksymalny (MaxZ)
- ok. 17 m, rozrzut ok. 10 %
- Najmniejsza odległość (MinZ)
- ok. 80 cm (800P); ok. 40 cm (400P albo 800P, rozszerzona dysparycja); ok. 20 cm (400P, rozszerzona dysparycja)
Pobór mocy
Większość energii pobiera procesor RVC2. Niższa liczba klatek w całym potoku odciąża podsystemy i zmniejsza pobór mocy. Pobór obniża też mniejsze obciążenie procesora Raspberry Pi.
- Praca podstawowa i strumienie kamer
- 2,5-3 W
- Podsystem AI
- do 1 W
- Głębia stereo
- do 0,5 W
- Koder wideo
- do 0,5 W
- Raspberry Pi CM4
- 0,5-10 W zależnie od obciążenia procesora
- Razem, wszystkie funkcje na 100 %
- do ok. 15 W
Warunki pracy
- temperatura otoczenia od -20 do 50 °C przy pełnym obciążeniu procesora
- IP67 z dokręconą dławnicą kablową
- procesor RVC2 może pracować ciągle do 105 °C; powyżej biblioteka DepthAI sama wyłącza urządzenie, chroniąc układ (dokumentacja producenta)
- klasyfikacja eksportowa USA: EAR99
Obudowa i montaż
- Mocowanie
- otwory M3 i gwint statywowy (grafika producenta)
- Złącze
- RJ45 pod dławnicą kablową na spodzie
- Wymiary
- 130 × 64 × 30 mm
- Dławnica kablowa
- wystaje na 39 mm (rysunek producenta)
- Masa
- 318 g
IMU i oprogramowanie
IMU BNO086 mierzy ruch w 9 osiach; dane odczytuje węzeł IMU w DepthAI, na przykład do odometrii i stabilizacji obrazu. Skrypty w Pythonie uruchamia się na Raspberry Pi, które łączy się z modułem OAK jak z kamerą na USB; producent udostępnia też sterownik ROS (depthai-ros).
Akcesoria producenta do tej kamery
Według stron akcesoriów Luxonis; każde akcesorium ma u nas osobną kartę.
- injector PoE 802.3af 15 W - według producenta do wszystkich kamer OAK PoE
- statyw z gwintem 1/4" - według producenta pasuje do wszystkich kamer OAK
Specyfikacja
| Typ | kamera głębi stereo z kamerą RGB, IMU, procesorem AI i wbudowanym komputerem Raspberry Pi Compute Module 4, zasilana i podłączana przez Ethernet (PoE), obudowa IP67; platforma RVC2 |
| Komputer | Raspberry Pi Compute Module 4 jako host w obudowie; strona produktu: CM4004032 (4 GB RAM, 32 GB eMMC, bez WiFi); połączenie z OAK-SoM-Pro przez USB3 na płytce; dostęp przez SSH albo VNC |
| System operacyjny | Raspberry Pi OS z interfejsem DepthAI dla Pythona, wgrany fabrycznie (strona produktu); obraz OAK_CM4_POE do pobrania u producenta |
| Technologia głębi | stereo pasywne liczone w kamerze; filtrowanie, post-processing, wyrównanie głębi do RGB |
| Imagery głębi | 2 × OV9282 (PY003), global shutter, 1280 × 800, do 255 fps (producent), pole 89,5° / 80° / 55° (DFOV / HFOV / VFOV), ostrość od 19,6 cm, 1/4", F2,0, f = 2,35 mm, piksel 3 µm, filtr IR-cut 650 nm |
| Wydajność AI | procesor Luxonis RVC2: 4 TOPS, w tym 1,4 TOPS na sieci neuronowe; dowolny model po konwersji |
| Baza stereo | 90 mm |
| Zasięg pomiaru | idealnie 0,85-10 m; maksymalnie ok. 17 m z rozrzutem ok. 10 % (producent) |
| Minimalna odległość pomiaru | ok. 80 cm (800P); ok. 40 cm (400P albo 800P, rozszerzona dysparycja); ok. 20 cm (400P, rozszerzona dysparycja) |
| Kodowanie wideo | H.264, H.265, MJPEG; 4K przy 30 fps, 1080p przy 60 fps |
| Oprogramowanie | DepthAI (C++ i Python): ImageManip (korekcja zniekształceń, skalowanie, przycinanie), wykrywanie krawędzi, śledzenie cech, ObjectTracker 2D i 3D, własna logika w kamerze (węzeł Script); sterownik ROS producenta (depthai-ros) |
| Interfejs sieciowy | Gigabit Ethernet 1000BASE-T (1 Gb/s), gniazdo RJ45 pod dławnicą kablową; połączenie sieciowe obsługuje Raspberry Pi |
| Zasilanie | PoE IEEE 802.3af, klasa 3, przez RJ45; potrzebny switch albo injector PoE (poza zestawem) |
| Pobór mocy | do ok. 15 W (praca podstawowa i strumienie kamer 2,5-3 W, AI do 1 W, głębia do 0,5 W, kodowanie do 0,5 W, Raspberry Pi CM4 0,5-10 W zależnie od obciążenia procesora) |
| Stopień ochrony | IP67 (z dokręconą dławnicą kablową) |
| Jednostka IMU | BNO086, 9 osi |
| Montaż | otwory M3 i gwint statywowy (grafika producenta) |
| Wymiary | 130 × 64 × 30 mm; dławnica wystaje dodatkowo na 39 mm (rysunek producenta) |
| Masa | 318 g |
| Temperatura pracy | -20 do 50 °C (otoczenie, pełne obciążenie procesora) |
| Zawartość zestawu | kamera OAK-D CM4 PoE, kabel Ethernet 2 m, dławnica kablowa, ściereczka do czyszczenia; injector albo switch PoE osobno |
| Kompatybilne akcesoria | według producenta: injector PoE 802.3af 15 W (wszystkie kamery OAK PoE), statyw 1/4" (wszystkie kamery OAK) |
| Uwaga | konfigurację pamięci potwierdzamy przed zamówieniem: dokumentacja producenta opisuje też partie z CM4 Lite (bez eMMC, start z karty microSD) i zapowiada egzemplarze bez eMMC wyprodukowane po maju 2026 |
| Klasyfikacja eksportowa (USA) | EAR99 |
| Sensor RGB | IMX378 (PY004) z autofokusem: 12 MP (4056 × 3040) do 60 fps, ostrość od 8 cm, rolling shutter, pole 78° / 66° / 54°, 1/2,3", F1,8, f = 4,81 mm, piksel 1,55 µm, filtr IR-cut 650 nm |
| Warianty modelu | SKU A00399 (jeden wariant) |
Pliki do pobrania
- OAK-D CM4 PoE - karta katalogowa (EN, PDF)PDF producenta
Specyfikacja, rysunki wymiarowe i złącza.
- OAK-D CM4 PoE - dokumentacja producentaStrona producenta
Specyfikacja, pobór mocy i aktualizacja sprzętu (eMMC).
- OAK-D CM4 PoE - modele 3D (GitHub producenta)Pliki producenta
Pliki do projektowania mocowań i obudów.
- Projekt płytki w Altium (GitHub producenta)Pliki producenta
Pliki źródłowe PCB do własnych modyfikacji.
- Rysunek montażowy płytki (GitHub producenta)Pliki producenta
Rozmieszczenie elementów na płytce.
- Pliki montażowe płytki (GitHub producenta)Pliki producenta
Dane do montażu elementów na płytce.
- Rysunek wykonawczy płytki (GitHub producenta)Pliki producenta
Wymiary i budowa płytki drukowanej.
- Pliki produkcyjne płytki (GitHub producenta)Pliki producenta
Dane do wykonania płytki drukowanej.
- Raspberry Pi z kamerą OAK - dokumentacja producentaStrona producenta
Obraz systemu OAK_CM4_POE, logowanie SSH, pamięć eMMC i karta microSD.
- Wdrożenie kamer PoE - przewodnik producentaStrona producenta
Zasilanie, pierwsze połączenie, adresy IP i rozwiązywanie problemów.
- DepthAI - dokumentacja oprogramowaniaStrona producenta
Biblioteka producenta w C++ i Pythonie: głębia, sieci neuronowe, przykłady.
- depthai-ros - sterownik ROS (GitHub producenta)Kod źródłowy producenta
Węzły ROS dla kamer OAK.
Wysyłka
Kamerę zamawiamy u producenta po potwierdzeniu zamówienia. Producent podaje dostawę w UE w 2-5 dni roboczych od wysyłki; termin dostawy potwierdzamy w proformie. Kamera waży 318 g.
Wysyłka paczką w Polsce: 79 zł brutto.
Termin dostawy: ok. 7 dni od potwierdzenia zamówienia. Wiążący termin podajemy w potwierdzeniu zamówienia.