
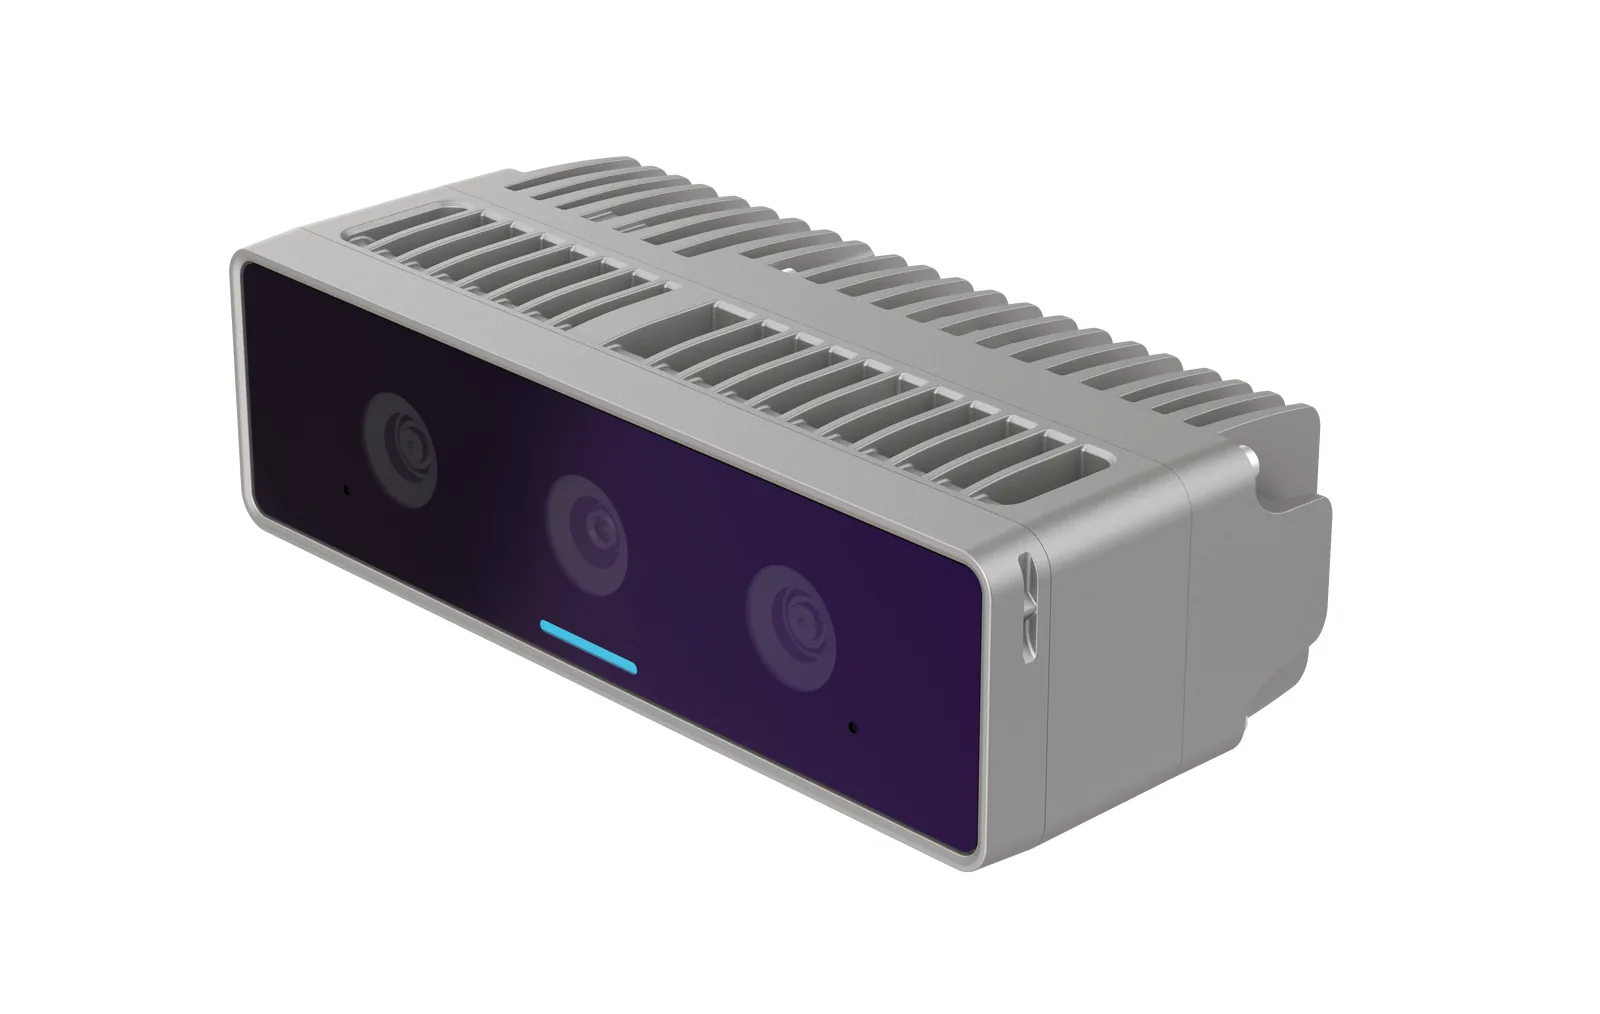
Luxonis OAK 4 D - Fixed Focus to kamera głębi stereo serii OAK 4 z własnym procesorem RVC4 i systemem Luxonis OS, na której modele AI działają bez komputera hosta. Kamera kolorowa 48 MP ze stałą ostrością jest ostra od 50 cm i lepiej niż autofokus znosi silne drgania, np. na pojazdach, robotach koszących i ciężkich maszynach. Głębia od 0,7 do 12 m.
Wysyłka paczką w Polsce: 79 zł brutto. Waga z opakowaniem: ok. 1 kg. Sprzedaż wyłącznie dla firm i instytucji.
Termin dostawy: ok. 7 dni od potwierdzenia zamówienia.
Inne warianty tego modelu
- Luxonis OAK 4 D - Auto Focus - kolor 48 MP z autofokusem, pole 82,4°
- Luxonis OAK 4 D - Wide - szerokie pole: stereo 150°, kolor 120° (ostrość od 85 cm), zasięg do 12 m
- 48 MP FF
- Kamera RGB
- od 50 cm
- Ostrość RGB
- 0,7-12 m
- Zakres głębi
Opis produktu
Luxonis OAK 4 D w wersji ze stałym ogniskiem (SKU OAK-4-D-FF): kamera kolorowa IMX586 48 MP (moduł PY261) daje ostry obraz od 50 cm do nieskończoności przy polu 78° po przekątnej. Soczewka jest wklejona na stałe, więc według producenta ten typ kamery lepiej znosi silne drgania niż autofokus, na przykład na pojazdach, kosiarkach i ciężkich maszynach.
OAK 4 D to kamera stereo z wbudowanym komputerem: procesor Luxonis RVC4 z sześcioma rdzeniami ARM, 8 GB RAM i 128 GB pamięci pracuje pod Luxonis OS (Linux) i daje 52 TOPS na sieci neuronowe. Kamera kolorowa IMX586 48 MP i para kamer OV9282 z global shutter i bazą 75 mm mierzą głębię idealnie od 0,7 do 12 m, a aplikacje, także ROS 2, mogą działać na samej kamerze, bez komputera hosta. Zasilanie i dane idą jednym kablem: PoE+ z Ethernetem 2,5 Gb/s przez złącze M12 albo USB-C. Aluminiowa obudowa ze szkłem Gorilla Glass ma IP67, kamera waży 674 g i pracuje od -20 do 50 °C.
Sercem kamery jest Robotics Vision Core 4 z układem Qualcomm QCS8550: sześć rdzeni ARM, 8 GB RAM i 128 GB pamięci masowej, Luxonis OS na jądrze Linux 5.15. Sieci neuronowe liczy procesor DSP (48 TOPS w INT8 albo 12 TOPS w FP16) i GPU (4 TOPS w FP16); w benchmarkach producenta YoloV6n (512 × 288) osiąga szczytowo 2340 fps, a YoloV5m (640 × 640) 280 fps. Aplikacje pracują na kamerze w kontenerach (OAK Apps): instaluje się je przez oakctl albo zdalnie z Luxonis Hub, który zbiera też logi i rozsyła aktualizacje OTA. RVC4 obsługuje wyłącznie DepthAI v3, więc projekty napisane dla DepthAI v2 trzeba najpierw przenieść na v3.
Para kamer OV9282 (1280 × 800, global shutter, do 60 fps) ma rozstaw 75 mm, a głębię z filtrowaniem, post-processingiem i wyrównaniem do obrazu kolorowego liczy silnik stereo RVC4, do 800P przy 60 fps. Idealny zakres pomiaru to 0,7-12 m, a najmniejsza odległość wynosi około 70 cm przy 800P i około 20 cm przy 400P z rozszerzoną dysparycją. Strona produktu podaje błąd bezwzględny poniżej 2 % do 4 m, 4 % do 7 m i 6 % do 10 m. Środkowa matryca IMX586 daje 48 MP (8000 × 6000) przy 18,9 fps, 4000 × 3000 przy 60 fps, a w trybie HFR 1920 × 1080 przy 240 fps i 1280 × 720 przy 480 fps, z inferencją sieci na każdej klatce.
Obudowa z aluminium i szkła Gorilla Glass ma IP67 według IEC 60529; producent badał ją między innymi zanurzeniem na 1 m przez 30 minut, drganiami 10-2000 Hz z cyklem temperatur, udarem 30 g i szokiem termicznym. Kamera pracuje od -20 do 50 °C i pobiera od 1,5 do 25 W, przy pełnym obciążeniu średnio 10-15 W. Zasila ją PoE+ (IEEE 802.3at) albo port USB-C z Power Delivery: 25 W daje pełną wydajność, 15 W tryb ograniczony. Złącze M8 wyprowadza USB 2.0, sygnały FSYNC i STROBE, UART albo I2C, dwa GPIO i 5 V do 5 W dla akcesoriów, IMU ICM-42688-P z magnetometrem AK09919C mierzy ruch w 9 osiach, a gwint 1/4" i otwory VESA 75 mm (M4) z tyłu i na spodzie służą do montażu.
Budowa i komponenty
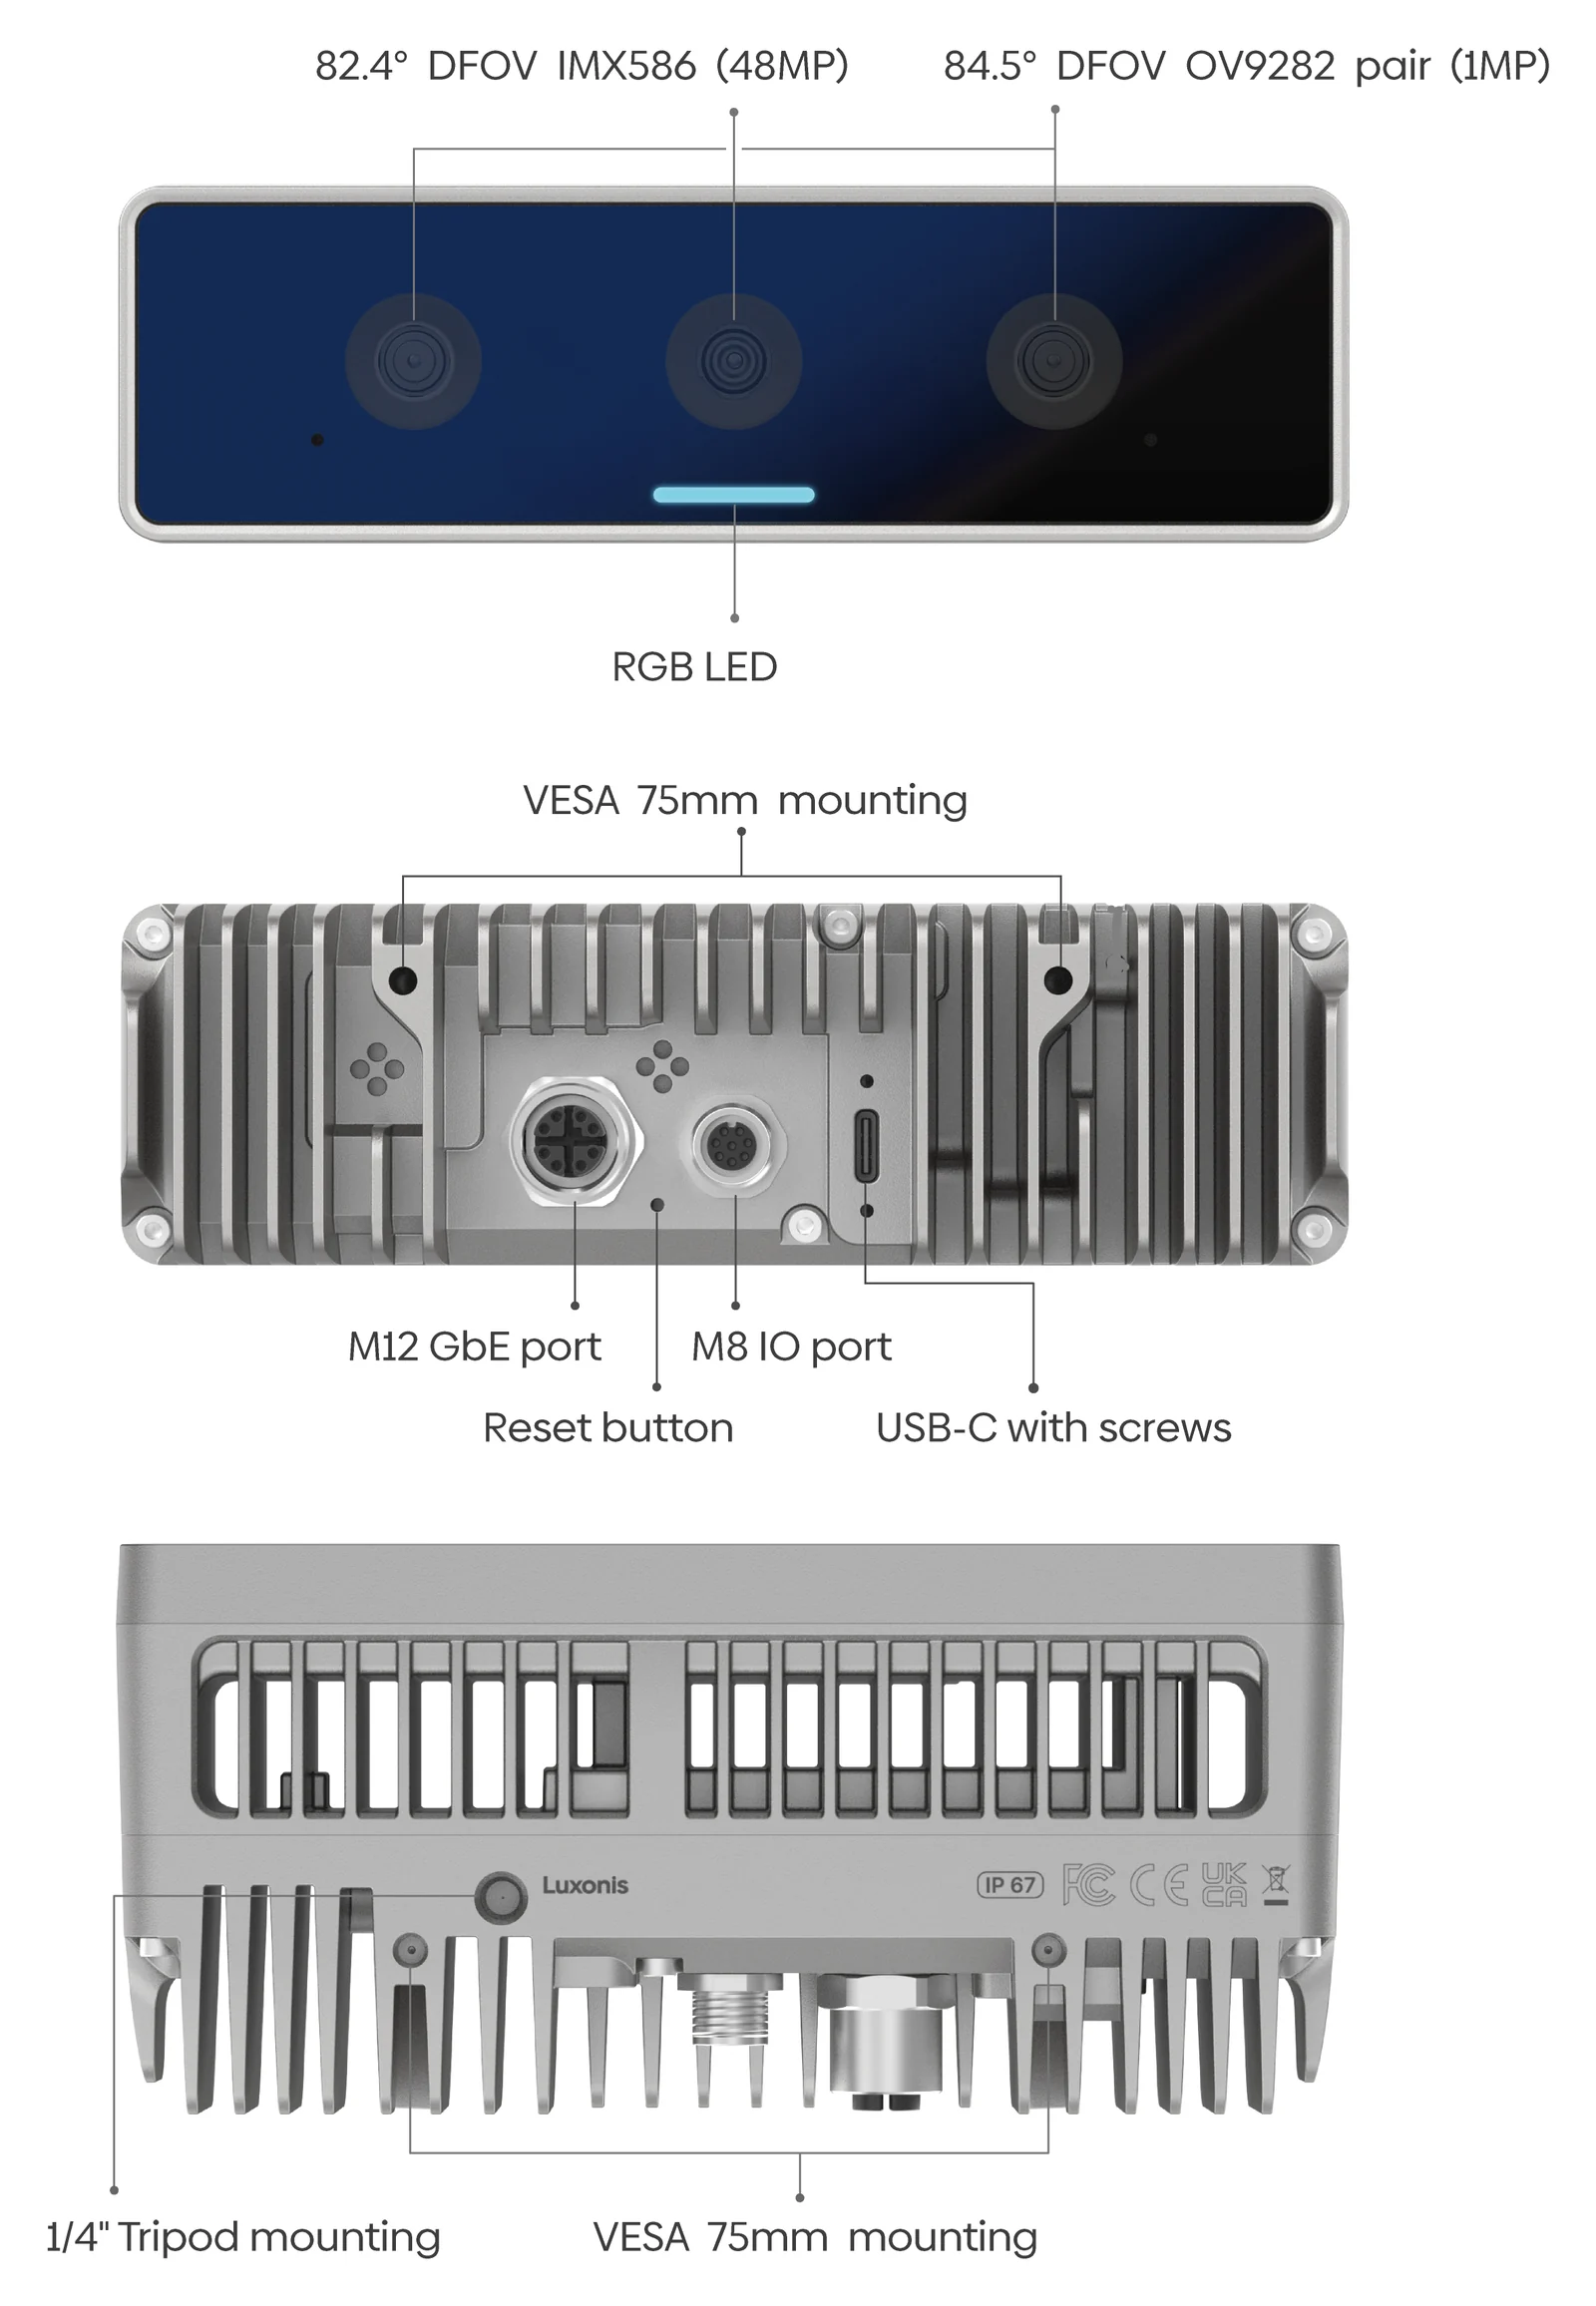
Grafika producenta: przód z kamerą kolorową IMX586, parą stereo OV9282 i diodą RGB; tył ze złączami M12 i M8, USB-C ze śrubami, przyciskiem reset i otworami VESA 75 mm; spód z gwintem statywowym 1/4" i drugim zestawem otworów VESA 75 mm. Przy kamerze kolorowej grafika podaje 82,4° po przekątnej; według tabeli producenta ten wariant ma 78° (tabela kamer niżej), para stereo 84,5° jak na grafice. Port M12 (na grafice M12 GbE) obsługuje Ethernet 2,5 Gb/s z PoE+. Obudowa ma 143,5 × 42,5 × 67,3 mm.
Funkcje
Komputer w kamerze: RVC4
Sześć rdzeni ARM, 8 GB RAM, 128 GB i Luxonis OS: aplikacje, także ROS 2, działają na samej kamerze, bez komputera hosta.
AI w kamerze: 52 TOPS
DSP 48 TOPS (INT8) i GPU 4 TOPS (FP16); w trybie HFR inferencja na każdej klatce do 480 fps (1280 × 720).
Głębia stereo 0,7-12 m
Para OV9282 z global shutter i bazą 75 mm; mapa głębi wyrównana do obrazu kolorowego, liczona w kamerze.
PoE+ 2,5 Gb/s albo USB-C, IP67
Zasilanie i dane jednym kablem przez M12 albo USB-C; obudowa IP67, praca od -20 do 50 °C.
Kamera kolorowa 48 MP ze stałym ogniskiem
IMX586 8000 × 6000, ostrość od 50 cm, pole 78°: optyka bez ruchomych elementów, obraz stabilny przy drganiach.
Zastosowania
Pojazdy i maszyny w ruchu
Stałe ognisko przy drganiach, głębia stereo i IP67: kamera na wózki, kosiarki, platformy terenowe i maszyny, gdzie autofokus gubiłby ostrość.
Roboty mobilne i AMR
Nawigacja, omijanie przeszkód i śledzenie ludzi z obliczeniami w kamerze; producent pokazuje ROS 2 uruchomiony na OAK 4 D, połączonej z bazą robota przez Ethernet.
Wózki i pojazdy przemysłowe
Producent opisuje OAK 4 D w martwej strefie za wózkiem widłowym: detekcja osób w kamerze, a z adapterem M8 CAN zdarzenie trafia do sieci pojazdu.
Instalacje zdalne
Inferencja w kamerze i wysyłanie samych wyników zamiast wideo: przykład producenta to zasilana słońcem instalacja OAK 4 D na jednym kablu PoE, pracująca do ok. 60 h bez słońca.
Który OAK 4 wybrać
OAK 4 S: jedna kamera 48 MP bez stereo, kostka 58 mm, 325 g. OAK 4 D: stereo z bazą 75 mm, głębia 0,7-12 m, 674 g. OAK 4 D Pro: jak OAK 4 D plus projektor punktów IR i oświetlacz IR na gładkie powierzchnie i ciemność. OAK 4 CS: obiektywy CS, matryca 48 MP albo 5 MP z global shutter, wersja prototypowa. Wszystkie mają RVC4 z 52 TOPS, PoE+ i USB-C.
Najważniejsze komponenty
W pełni skonfigurowany model może zawierać:
- Kamera OAK 4 DKamera kolorowa IMX586 48 MP, para stereo OV9282 z global shutter, IMU 9 osi i komputer RVC4 z Luxonis OS w obudowie IP67.
- Kabel M12 / RJ45, 2 mŁączy złącze M12 kamery z przełącznikiem albo zasilaczem PoE+: zasilanie i Ethernet 2,5 Gb/s jednym przewodem.
- Zaślepka złącza M8Według producenta dołączona do kamery; zamyka nieużywane złącze M8 i utrzymuje szczelność.
Kamery i matryce
OAK 4 D występuje w trzech wariantach kamery kolorowej IMX586 48 MP: z autofokusem (pole 82,4°), ze stałym ogniskiem od 50 cm (78°) oraz Wide, w którym szerokie pole ma zarówno kamera kolorowa (120°, ostrość od 85 cm), jak i para stereo (150°). Kamery stereo OV9282 z global shutter widzą światło widzialne i pasmo 940 nm; w wariantach AF i FF są takie same.
| Parametr | Autofokus kamera kolorowa, SKU OAK-4-D-AF | ta karta Stałe ognisko kamera kolorowa, SKU OAK-4-D-FF | Wide kamera kolorowa, SKU OAK-4-D-W | Para stereo kamery głębi, warianty AF i FF | Para stereo Wide kamery głębi, wariant Wide |
|---|---|---|---|---|---|
| Matryca | IMX586 (PY237) | IMX586 (PY261) | IMX586 (PY262) | OV9282 (PY238) | OV9282 (PY265) |
| Pole widzenia DFOV / HFOV / VFOV | 82,4° / 67,3° / 53° | 78° / 66° / 52° | 120° / 95° / 72° | 84,5° / 77° / 52,7° | 150° / 127° / 79,5° |
| Rozdzielczość | do 48 MP (8000 × 6000) | do 48 MP (8000 × 6000) | do 48 MP (8000 × 6000) | do 1 MP (1280 × 800) | do 1 MP (1280 × 800) |
| Ostrość * | AF (zakres nie podany) | FF: od 50 cm do ∞ | FF: od 85 cm do ∞ | FF: od 50 cm do ∞ | FF: od 19,6 cm do ∞ |
| Maks. liczba klatek ** | do 480 fps | do 480 fps | do 480 fps | do 60 fps | do 60 fps |
| Klatki przy pełnej rozdzielczości | 18,9 fps | 18,9 fps | 18,9 fps | 60 fps | 60 fps |
| Zakres widma | światło widzialne | światło widzialne | światło widzialne | widzialne i 940 nm | widzialne i 940 nm |
| Filtr | IR-cut 650 nm | IR-cut 650 nm | IR-cut 650 nm | IR-cut 650 nm i pasmowy 940 nm | IR-cut 650 nm i pasmowy 940 nm |
| Migawka | rolling shutter | rolling shutter | rolling shutter | global shutter | global shutter |
| Wielkość matrycy | 1/2" | 1/2" | 1/2" | 1/4" | 1/4" |
| Przysłona | F1,79 ± 5 % | F1,79 ± 5 % | F2,8 ± 5 % | F2,0 ± 5 % | F2,0 ± 5 % |
| Ogniskowa efektywna | 4,74 mm | 4,74 mm | 2,75 mm | 2,35 mm | 1,69 mm |
| Wielkość piksela | 0,8 µm | 0,8 µm | 0,8 µm | 3 µm | 3 µm |
* Według producenta obowiązują pewne ograniczenia; szczegóły wyjaśniamy na zapytanie. Strona OAK 4 D Pro podaje dla tych samych modułów stereo inne zakresy ostrości (brak danych i od 50 cm). ** 480 fps przy 1280 × 720 i 240 fps przy 1920 × 1080 (tryb HFR w DepthAI 3.4.0, wersja wstępna według producenta); 4000 × 3000 do 60 fps.

Szczegóły techniczne
Procesor RVC4 w kamerze
- układ Qualcomm QCS8550: 6-rdzeniowy procesor ARM, 8 GB RAM, 128 GB pamięci masowej
- Luxonis OS na jądrze Linux 5.15; dostęp przez SSH albo ADB, aplikacje w kontenerach (OAK Apps) uruchamiane na kamerze
- AI: DSP 48 TOPS (INT8) albo 12 TOPS (FP16) i GPU 4 TOPS (FP16), razem 52 TOPS; własne modele konwertuje ModelConverter producenta
- silnik CV: głębia stereo do 800P przy 60 fps, warp 1080p przy 240 fps, przepływ optyczny 1080p przy 60 fps (półgęsty) i VGA przy 60 fps (gęsty), narożniki Harrisa 1080p przy 60 fps, dopasowanie deskryptorów ORB i szablonów
- ISP: do 3 strumieni kamer jednocześnie (np. 3 × 36 MP przy 30 fps), HDR, stabilizacja obrazu (EIS), automatyka 3A
- wideo: kodowanie H.264 i H.265 w 4K przy 120 fps, dekodowanie 4K przy 240 fps, także VP9 i AV1
- DepthAI: korekcja zniekształceń, skalowanie i przycinanie (ImageManip), wykrywanie krawędzi, śledzenie cech, własne funkcje CV (także w Halide)
- śledzenie obiektów w 2D i 3D (ObjectTracker); RVC4 może też pełnić rolę komputera hosta dla kamer OAK z RVC2 (PoE)
Wydajność AI w liczbach
Benchmarki producenta dla RVC4 przy szczytowej wydajności, w klatkach na sekundę. W typowej pracy układ jest dławiony, żeby się nie przegrzewał, a wydajność i pobór mocy AI można ustawić na kilku poziomach; przy maksymalnej liczbie klatek cała płyta RVC4 pobierała w pomiarach producenta 7,5 W (YoloV6n) i 8,4 W (YoloV5m).
- YoloV6n, 512 × 288 (detekcja)
- 2340 fps
- YoloV5m, 640 × 640 (detekcja)
- 280 fps
- YoloV7-W6, 640 × 640 (detekcja)
- 162 fps
- ResNet-50, 224 × 224 (klasyfikacja)
- 934 fps
- ViT-Tiny, 224 × 224 (klasyfikacja)
- 650 fps
- BiSeNetv1-MBNV2 (segmentacja)
- 647 fps
- eWaSR, 512 × 384 (segmentacja)
- 309 fps
Kamera 48 MP: rozdzielczości i klatki
Tryby matrycy IMX586 na RVC4 według dokumentacji producenta. W trybie HFR (DepthAI 3.4.0, wersja wstępna) kamera przetwarza 1920 × 1080 przy 240 fps albo 1280 × 720 przy 480 fps razem z inferencją sieci na każdej klatce, np. YoloV6; inne rozdzielczości dopasowuje ImageManip. Matryca ma też HDR na sensorze.
- 8000 × 6000 (48 MP, pełna rozdzielczość)
- 18,9 fps
- 4000 × 3000 (binning 2 × 2)
- 60 fps; z HDR 30 fps
- 2000 × 1500
- 119 fps
- 1920 × 1080
- 240 fps
- 1280 × 720
- 480 fps
- Matryca
- 1/2", piksel 0,8 µm, rolling shutter, kolorowa
Głębia stereo w liczbach
Zakres i najmniejsza odległość zależą od pola widzenia, rozdzielczości i bazy. Dokładność podajemy według strony produktu - to ostrożniejsze wartości producenta. Dla wersji Wide producent nie podaje osobnych wartości; szersze pole daje mniej dokładną głębię.
- Baza stereo
- 75 mm (rozstaw kamery lewej i prawej)
- Kamery stereo
- 2 × OV9282, 1280 × 800, global shutter, do 60 fps
- Zakres idealny
- 0,7-12 m
- Zasięg maksymalny
- 30 m przy standardowym polu; 12 m w wersji Wide (najlepiej w środku kadru, ku brzegom gorzej przez dystorsję)
- Najmniejsza odległość (MinZ)
- ok. 70 cm (800P); ok. 35 cm (400P albo 800P, rozszerzona dysparycja); ok. 20 cm (400P, rozszerzona dysparycja)
- Błąd bezwzględny (strona produktu)
- poniżej 2 % do 4 m, 4 % od 4 do 7 m, 6 % od 7 do 10 m
- Silnik stereo RVC4
- do 800P przy 60 fps, subpiksel 4 bity, zakres dysparycji 64, mapa ufności 8 bitów
Zasilanie: PoE+ albo USB-C
Przy starcie kamera sprawdza, czy dostaje PoE+ (30 W); przy 15-20 W uruchamia się w trybie ograniczonej wydajności i sygnalizuje to żółtym światłem diody. Port USB-A nie wystarcza, gdy USB przenosi jednocześnie zasilanie i dane. Zasilanie i dane można rozdzielić: PoE+ zasila kamerę, a dane idą przez USB 3, albo USB-C zasila, a dane idą przez Ethernet.
- PoE+ (IEEE 802.3at, klasa 4)
- pełna wydajność; Ethernet 2,5 Gb/s (2.5GBASE-T) tym samym kablem
- PoE (IEEE 802.3af)
- wydajność ograniczona
- USB-C z Power Delivery
- 25 W: pełna wydajność; 15 W: ograniczona; producent zaleca port 30 W i kabel danych USB 3
- Pobór mocy
- 1,5-25 W
- Pełne obciążenie: szczyt / średnio
- 25 W / 10-15 W
- Spoczynek
- średnio 1,6 W
- Start systemu
- szczyt 12 W, średnio 2,3 W przez ok. 15 s
Złącza M12, M8 i USB-C
- M12 (Ethernet)
- 8 pinów, kodowanie X, gniazdo; PoE+ i 2,5 Gb/s; kabel M12 / RJ45 2 m w zestawie
- M8 (AUX)
- 8 pinów, kodowanie A, gniazdo; zaślepka w zestawie, gdy złącze nie jest używane
- M8: USB 2.0 host
- dla akcesoriów M8 (np. adapter Wi-Fi); dane USB przechodzą wtedy na M8, a USB-C może nadal zasilać
- M8: synchronizacja
- FSYNC (domyślnie) albo STROBE, logika 5 V
- M8: UART, I2C, GPIO
- UART 9600-115200 b/s albo I2C albo 2 × GPIO (wspólne piny), logika 5 V
- M8: zasilanie akcesoriów
- 5 V, maks. 5 W
- USB-C
- USB 3.2, wtyk skręcany dwiema śrubami; zasilanie i dane
Warunki pracy i badania producenta
- temperatura otoczenia od -20 do 50 °C przy pełnym wdrożeniu systemu (opis i dokumentacja producenta); przechowywanie od -20 do 80 °C
- IP67 według IEC 60529: zanurzenie na 1 m przez 30 minut (urządzenia wyłączone) bez przecieku i z pełnym działaniem po teście
- drgania według ISO 19014-3:2018 (5.6) z cyklem cieplnym IEC 60068-2-14: 10-2000 Hz, 8 godzin na każdą oś X, Y, Z, od -20 do 50 °C, wilgotność 93 %
- udar mechaniczny według ISO 19014-3:2018 (5.7): półsinus 30 g, 18 ms, po 3 udary w każdą stronę każdej osi (razem 18)
- szok termiczny według ISO 19014-3:2018 (5.9): od -20 do 50 °C, przejście 30 s, 15 cykli
- mgła solna i odporność chemiczna: ISO 9227 (NSS), SAE J1455, ISO 4628
- ESD według EN 55035: ±4 kV kontaktowo, ±8 kV w powietrzu
- EMC: EN 55032, EN 55035, 47 CFR Part 15 B - klasa A (przemysł i handel) zaliczona, klasa B (budynki mieszkalne) w toku; bezpieczeństwo EN 62368-1 i IEC 62368-1 zaliczone
- w toku według producenta: RoHS, test upadku (IEC 60068-2-31) i upadku opakowania (ASTM D7386-16)
- klasyfikacja eksportowa USA: EAR99
Obudowa i montaż
- Materiał
- aluminium przemysłowe, przednia szyba Gorilla Glass
- Mocowanie
- gwint statywowy 1/4"; VESA 75 mm (M4) z tyłu i na spodzie
- Złącza
- z tyłu: M12 Ethernet z PoE+, M8 AUX, USB-C ze śrubami, przycisk reset
- Wymiary
- 143,5 × 42,5 × 67,3 mm
- Masa
- 674 g
IMU, dioda statusu i reset
IMU ma 9 osi: układ ICM-42688-P (6 osi) i osobny magnetometr AK09919C (3 osie), odczytywane w DepthAI. Dioda RGB z przodu pokazuje stan: miga na niebiesko, gdy kamera czeka na konfigurację, na żółto podczas konfiguracji albo aktualizacji systemu, na czerwono przy błędzie albo niezgodnym zasilaniu, świeci na niebiesko po starcie i na zielono, gdy działa potok przetwarzania; kolor można też ustawić własny. Przytrzymanie przycisku reset przez 10 s przywraca ustawienia fabryczne.
Oprogramowanie i wdrożenie
Według dokumentacji producenta dla kamer OAK 4 (RVC4).
- DepthAI v3 (C++ i Python); RVC4 działa wyłącznie z DepthAI v3, projekty z DepthAI v2 trzeba przenieść
- OAK Viewer: podgląd strumieni i konfiguracja (Windows 10/11, macOS 12+, Ubuntu 22.04 i 24.04)
- oakctl: wyszukiwanie kamer, konfiguracja, aktualizacja Luxonis OS, instalacja aplikacji
- aplikacje OAK Apps w kontenerach: na samej kamerze (tryb standalone) albo razem z komputerem hosta
- Luxonis Hub: zdalne wdrażanie aplikacji, logi, strumienie, aktualizacje OTA i zarządzanie wieloma kamerami; praca lokalna i offline też możliwa
- ROS 2: sterownik depthai-ros v3 dla Humble, Jazzy i Kilted; aplikacje ROS 2 mogą działać bezpośrednio na kamerze
- sieć: DHCP albo stały adres IP, SSH; Wi-Fi przez adapter M8 producenta albo adapter Wi-Fi USB z układem rtl881cu lub mt7601u
- synchronizacja wielu kamer: PTP przez Ethernet (Luxonis OS 1.35.0 lub nowszy) albo sygnał FSYNC przez M8
- konwersja własnych modeli na RVC4: ModelConverter producenta
Specyfikacja
| Typ | kamera głębi stereo z kamerą kolorową 48 MP, IMU 9 osi i wbudowanym komputerem (platforma RVC4, Luxonis OS); urządzenie samodzielne |
| Technologia głębi | stereo pasywne, liczone w kamerze: filtrowanie, post-processing, wyrównanie głębi do obrazu RGB |
| Baza stereo | 75 mm |
| Zasięg pomiaru | idealnie 0,7-12 m; maksymalnie do 30 m przy standardowym polu widzenia, do 12 m w wersji Wide |
| Minimalna odległość pomiaru | ok. 70 cm (800P); ok. 35 cm (400P albo 800P, rozszerzona dysparycja); ok. 20 cm (400P, rozszerzona dysparycja) |
| Dokładność | błąd bezwzględny poniżej 2 % (do 4 m), 4 % (4-7 m), 6 % (7-10 m) według strony produktu |
| Wydajność AI | 52 TOPS: DSP 48 TOPS (INT8) albo 12 TOPS (FP16) i GPU 4 TOPS (FP16) |
| CPU | 6 rdzeni ARM, Qualcomm QCS8550 (seria 8) |
| Pamięć RAM | 8 GB |
| Pamięć masowa | 128 GB |
| System operacyjny | Luxonis OS (Linux, jądro 5.15) |
| Akceleratory | silnik CV RVC4: głębia stereo do 800P przy 60 fps, warp 1080p przy 240 fps, przepływ optyczny, narożniki Harrisa, dopasowanie ORB i szablonów; ISP z HDR i EIS |
| Kodowanie wideo | H.264 i H.265: 4K przy 120 fps |
| Dekodowanie wideo | H.264 i H.265: 4K przy 240 fps; także VP9 i AV1 |
| Jednostka IMU | 9 osi: ICM-42688-P (6 osi) i magnetometr AK09919C (3 osie) |
| Interfejs sieciowy | Ethernet 2,5 Gb/s (2.5GBASE-T), złącze M12 z kodowaniem X, PoE+ IEEE 802.3at klasa 4 |
| Interfejs danych | USB-C (USB 3.2), do 5 Gb/s według strony produktu; zasilanie i dane jednym kablem, wtyk skręcany śrubami |
| Pozostałe złącza | M8 z kodowaniem A (8 pinów): USB 2.0 host, FSYNC/STROBE, UART albo I2C, 2 × GPIO, wyjście 5 V do 5 W; przycisk reset |
| Zasilanie | PoE+ (IEEE 802.3at): pełna wydajność; PoE (802.3af): ograniczona; USB-C z PD: 25 W pełna, 15 W ograniczona (producent zaleca port 30 W) |
| Pobór mocy | 1,5-25 W; przy pełnym obciążeniu średnio 10-15 W, w spoczynku 1,6 W |
| Temperatura przechowywania | -20 do 80 °C |
| Oprogramowanie | DepthAI v3 (C++ i Python), OAK Viewer, oakctl, Luxonis Hub, aplikacje OAK Apps na kamerze; ImageManip, ObjectTracker |
| ROS | ROS 2 Humble, Jazzy i Kilted (depthai-ros v3); aplikacje ROS 2 także bezpośrednio na kamerze |
| Synchronizacja czasu | PTP przez Ethernet (Luxonis OS 1.35.0 lub nowszy); FSYNC przez złącze M8 |
| Łączność bezprzewodowa | brak wbudowanej; Wi-Fi przez adapter M8 producenta albo adapter Wi-Fi USB z układem rtl881cu lub mt7601u |
| Klasyfikacja eksportowa (USA) | EAR99 |
| Stopień ochrony | IP67 (IEC 60529) |
| Temperatura pracy | -20 do 50 °C (otoczenie, pełne wdrożenie systemu) |
| Wibracje i udary | drgania ISO 19014-3 z cyklem cieplnym IEC 60068-2-14 (10-2000 Hz, 8 h na oś); udar 30 g, 18 ms; szok termiczny -20/50 °C, 15 cykli |
| Zgodność | bezpieczeństwo EN/IEC 62368-1 zaliczone; EMC EN 55032, EN 55035, 47 CFR Part 15 B: klasa A zaliczona, klasa B w toku; ESD ±4 kV / ±8 kV; RoHS w toku |
| Montaż | gwint statywowy 1/4"; VESA 75 mm (M4) z tyłu i na spodzie |
| Obudowa | aluminium przemysłowe, przednia szyba Gorilla Glass; dioda statusu RGB |
| Wymiary | 143,5 × 42,5 × 67,3 mm |
| Masa | 674 g |
| Zawartość zestawu | kamera OAK 4 D, kabel M12 / RJ45 2 m, zaślepka złącza M8 |
| Sensor RGB | IMX586 (PY261) ze stałym ogniskiem, ostrość od 50 cm: 48 MP (8000 × 6000) do 18,9 fps, 4000 × 3000 do 60 fps, do 480 fps przy 1280 × 720; rolling shutter, pole 78° / 66° / 52°, 1/2", F1,79, f = 4,74 mm, piksel 0,8 µm, filtr IR-cut 650 nm |
| Imagery głębi | 2 × OV9282 (PY238), global shutter, 1280 × 800 do 60 fps, światło widzialne i 940 nm (filtr IR-cut 650 nm i pasmowy 940 nm), pole 84,5° / 77° / 52,7°, ostrość od 50 cm, 1/4", F2,0, f = 2,35 mm, piksel 3 µm |
| Warianty modelu | OAK-4-D-FF - ta karta; inne warianty (osobne karty): OAK-4-D-AF (Autofokus); OAK-4-D-W (Wide (szerokie pole)) |
Pliki do pobrania
- OAK 4 D - model 3D (ZIP)Pliki producenta
Producent podaje ten sam plik dla OAK 4 D i OAK 4 D Pro; do projektowania mocowań i zabudowy.
- OAK 4 D - dokumentacja producentaStrona producenta
Warianty, matryce, złącza M8 i M12, pobór mocy, IMU.
- RVC4 - dokumentacja platformyStrona producenta
Procesor, AI, silnik CV, ISP, kodowanie wideo, benchmarki sieci.
- OAK4 - pierwsze uruchomienieStrona producenta
Podłączenie przez PoE+ albo USB-C, wymagania zasilania, OAK Viewer, aktualizacja systemu.
- OAK4 - złącze M8Strona producenta
Piny M8: UART, I2C, GPIO, FSYNC/STROBE, USB 2.0 i zasilanie akcesoriów.
- DepthAI v3 - dokumentacja oprogramowaniaStrona producenta
Biblioteka producenta w C++ i Pythonie: kamery, AI, głębia, przykłady.
- DepthAI ROS - dokumentacjaStrona producenta
Sterownik ROS 2 (Humble, Jazzy, Kilted) dla kamer OAK.
- depthai-ros - sterownik ROS (GitHub producenta)Kod źródłowy producenta
Węzły ROS dla kamer OAK.
- oak-examples - przykłady aplikacji (GitHub producenta)Kod źródłowy producenta
Gotowe aplikacje i przykłady DepthAI v3, także ROS.
Wysyłka
Kamerę zamawiamy u producenta po potwierdzeniu zamówienia. Producent podaje dostawę w UE w 2-5 dni roboczych od wysyłki; termin dostawy potwierdzamy w proformie. Kamera waży 674 g.
Wysyłka paczką w Polsce: 79 zł brutto.
Termin dostawy: ok. 7 dni od potwierdzenia zamówienia. Wiążący termin podajemy w potwierdzeniu zamówienia.