
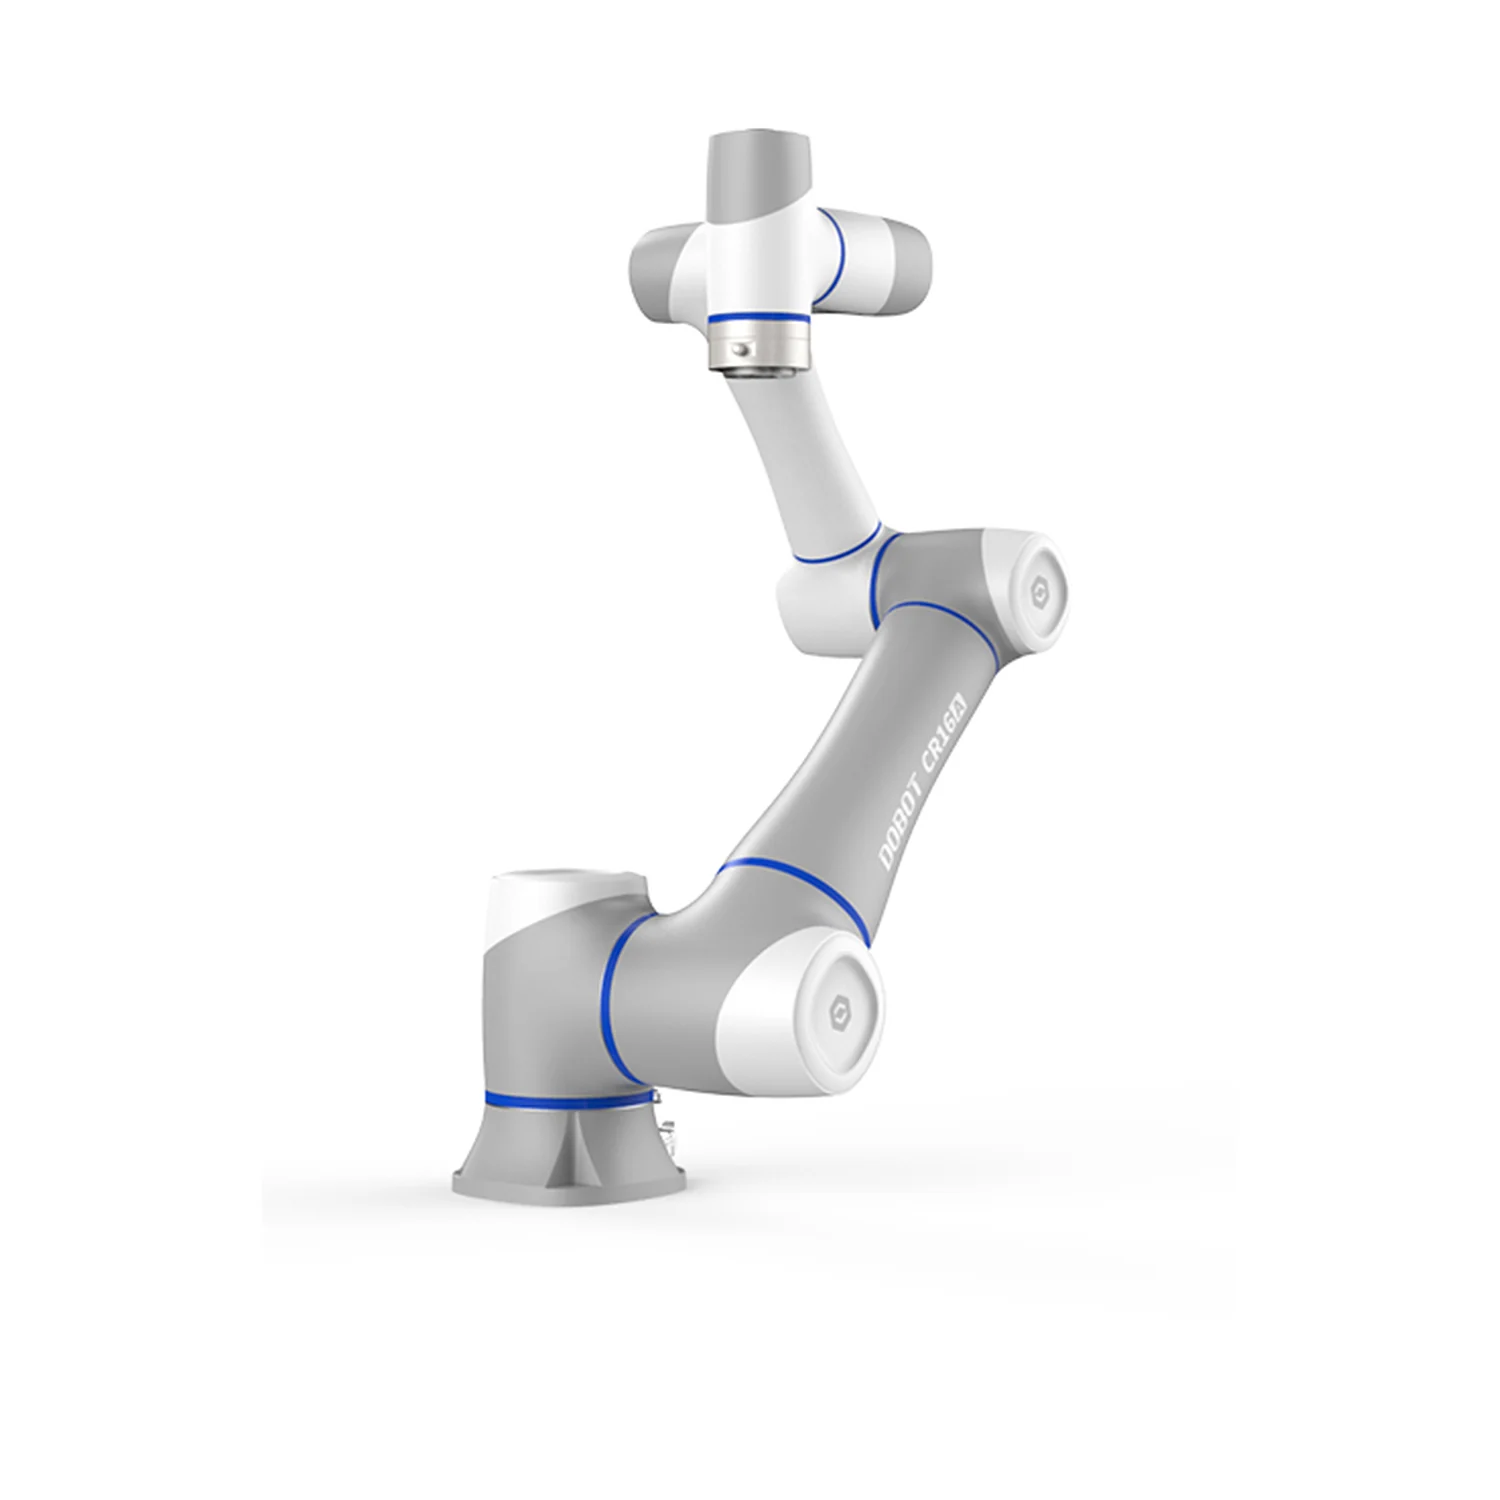
Dobot CR16A Ramię robotyczne, robot 6-osiowy
Dobot CR16A to sześcioosiowy robot współpracujący serii CRA o udźwigu 16 kg i zasięgu 1000 mm: największy udźwig wśród 40-kilogramowych cobotów DOBOT przy najkrótszym zasięgu, do gęstych stanowisk z cięższymi detalami. Powtarzalność ±0,03 mm, przeguby J4-J6 do 223°/s. W komplecie kontroler CC262 z 24 wejściami i 24 wyjściami cyfrowymi oraz Modbus TCP/RTU, EtherNet/IP i PROFINET. Niezależny sterownik bezpieczeństwa PL d, kat. 3 z 20 funkcjami pozwala po ocenie ryzyka pracować obok ludzi bez wygrodzeń. Programowanie w DobotStudio Pro, SDK TCP/IP oraz pakiety ROS 1 i ROS 2.
Wysyłka spedycją w Polsce: 2 020 zł netto (2 484,60 zł brutto). Waga z opakowaniem: ok. 70 kg. Sprzedaż wyłącznie dla firm i instytucji.
Termin dostawy: ok. 14 dni od potwierdzenia zamówienia.
- 16 kg
- UDŹWIG
- 1000 mm
- ZASIĘG
- ±0,03 mm
- POWTARZALNOŚĆ
Opis produktu
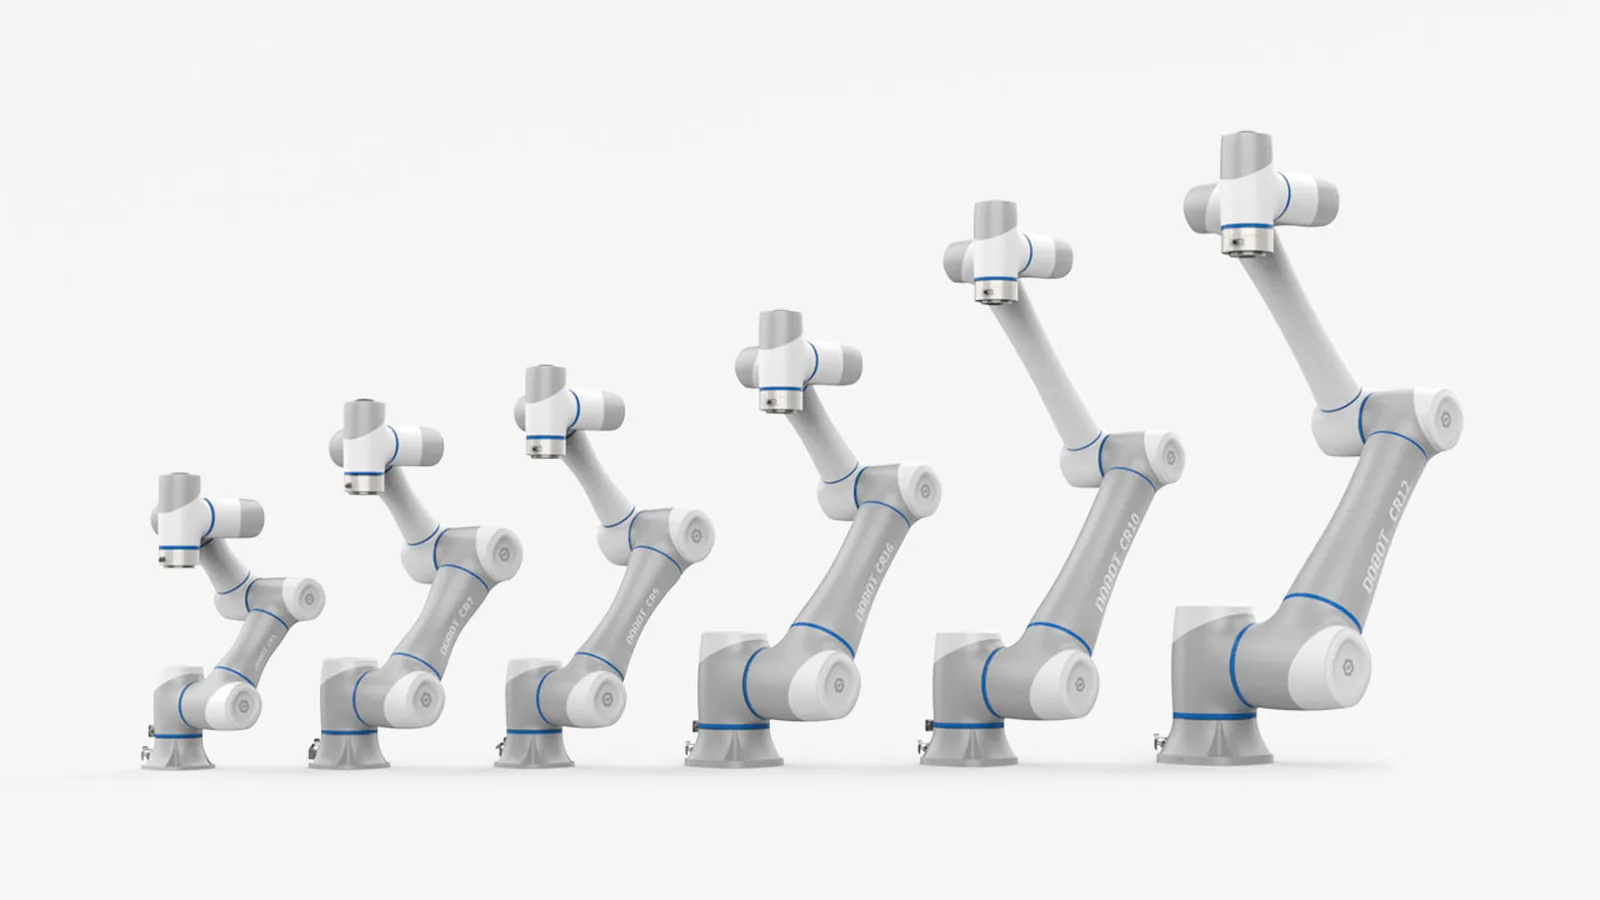
CR16A dzieli konstrukcję z CR10A i CR12A: te same przeguby, ten sam kontroler CC262 i ta sama masa ramienia, ale krótsze człony (ramię 512 mm, przedramię 363 mm) dają 16 kg udźwigu w promieniu 1000 mm. To wybór do stanowisk, na których detal albo chwytak są ciężkie, a robot stoi blisko maszyny: załadunek obrabiarek, paletyzacja kartonów do 16 kg z chwytakiem, montaż i przenoszenie podzespołów. Każdy robot jest kalibrowany laserowo, dokładność absolutna wynosi poniżej 0,4 mm.
Robot pracuje z kontrolerem CC262 (345 x 345 x 145 mm, 9,5 kg) zasilanym z sieci 100-240 V AC. Na panelu kontrolera są 24 wejścia i 24 wyjścia cyfrowe z przełączaniem PNP/NPN, 2 wejścia i 2 wyjścia analogowe, dwa porty Ethernet (Modbus TCP, EtherNet/IP, PROFINET), RS485 z Modbus RTU oraz 10 wejść i 10 wyjść bezpieczeństwa. Na kołnierzu ISO 9409-1-50-4-M6 jest gniazdo M8 z dwoma wejściami, dwoma wyjściami, RS485 i zasilaniem 24 V dla narzędzia. Kabel do kontrolera ma 5 m, montaż pod dowolnym kątem.
Programowanie odbywa się w DobotStudio Pro na komputerze z Windows, tablecie z Androidem albo na opcjonalnym pendancie TP10: bloki Blockly, skrypty Lua, wtyczki Dobot+, pakiety procesowe do spawania i paletyzacji oraz wirtualny kontroler do symulacji offline. Dostępne są SDK TCP/IP (Python, C++, C#) oraz pakiety ROS 1 i ROS 2 z MoveIt. Opcje dla CR16A: skóra bezkontaktowa SafeSkin w wariancie CR16AS (trzy moduły na przegubach J4-J6), kamera VX500 i osłona IP54 kontrolera. Wersji z czujnikiem siły ani IP68 producent dla CR16A nie oferuje.
Budowa i komponenty
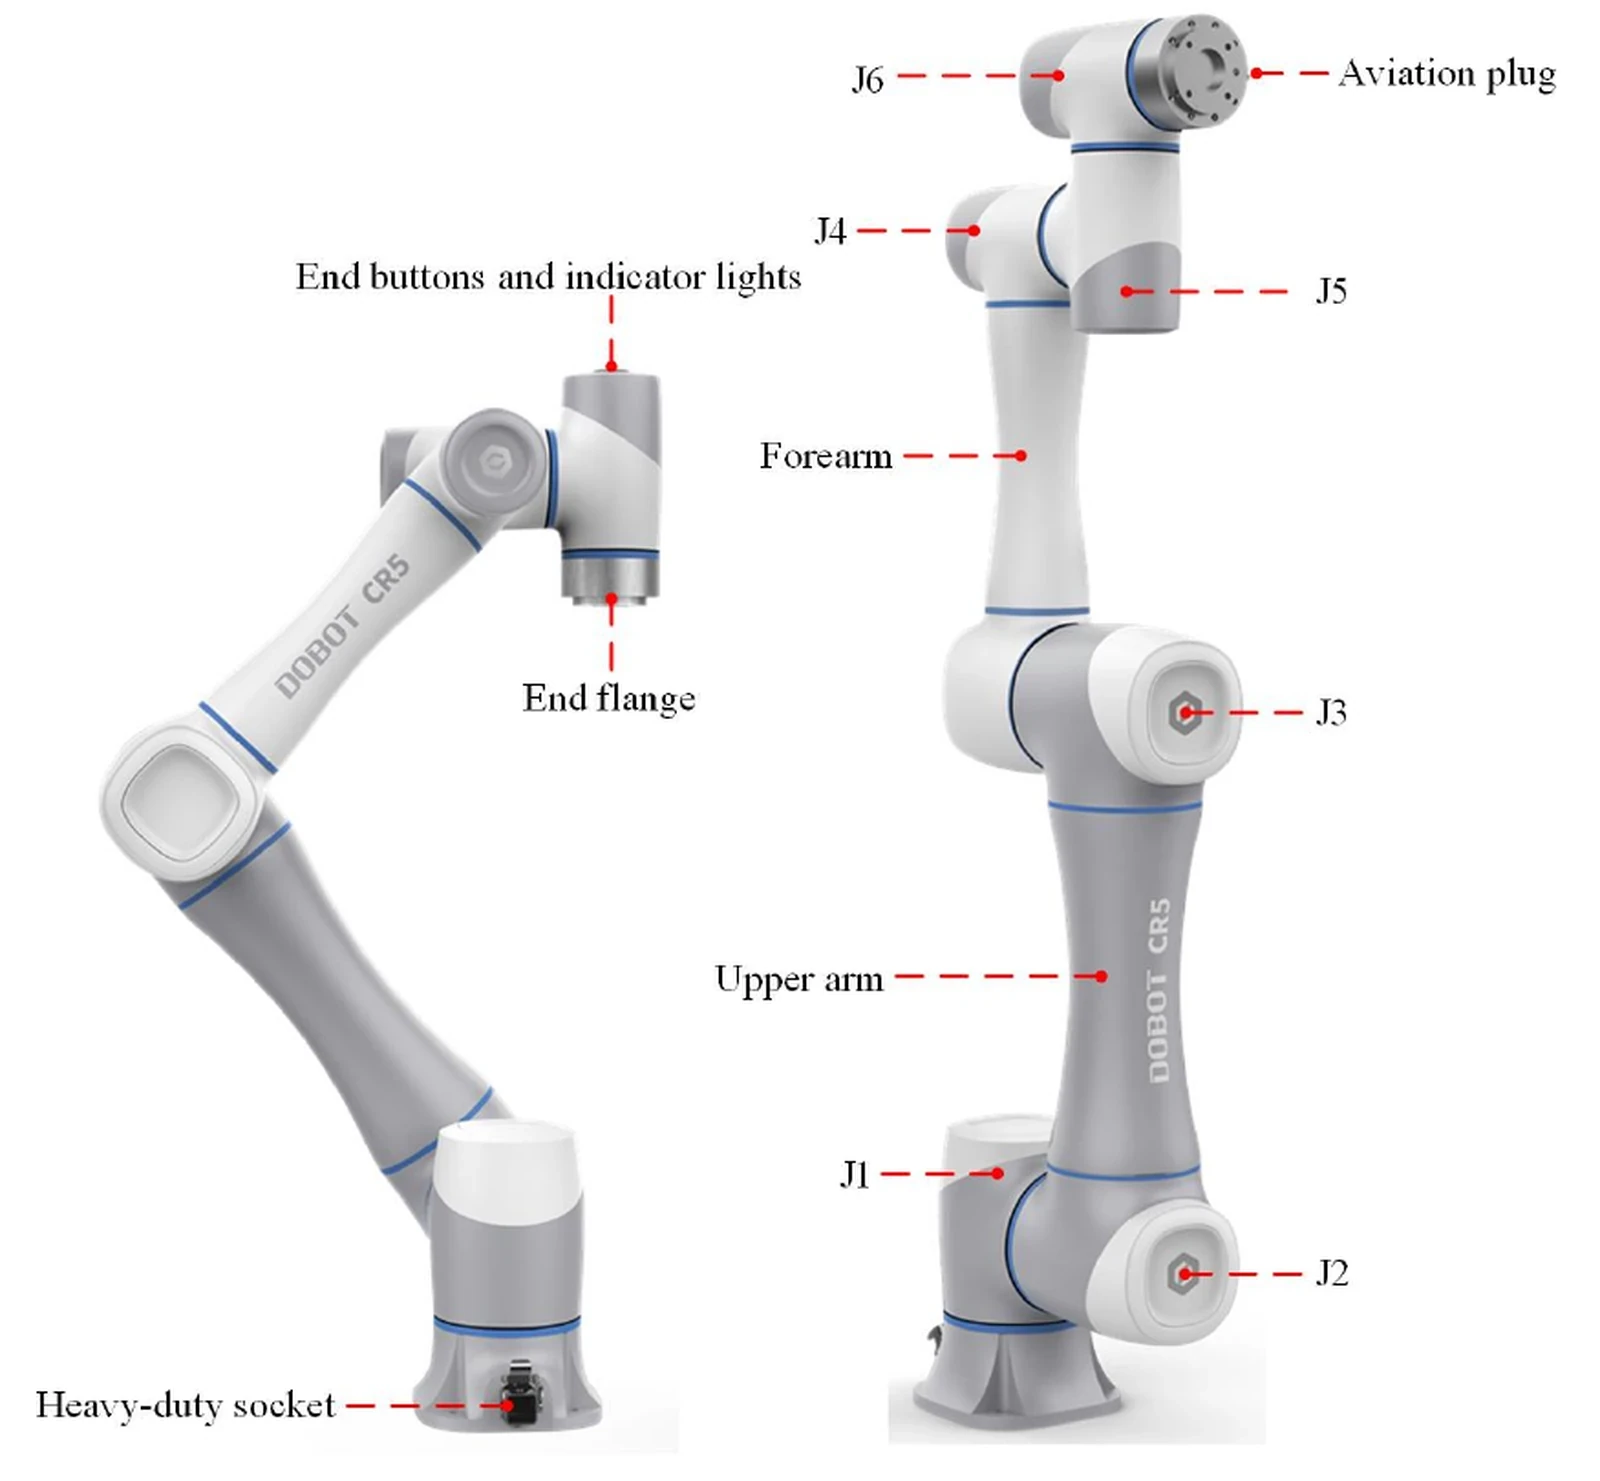
Rysunek producenta z instrukcji serii CRA (na przykładzie CR5A, ten sam układ co CR16A): sześć przegubów J1-J6, ramię i przedramię, kołnierz narzędzia z gniazdem lotniczym, przyciski i wskaźniki na końcówce oraz gniazdo heavy-duty kabla kontrolera w podstawie.
Funkcje
16 kg udźwigu w kompaktowym zasięgu
Krótsze człony przy tej samej konstrukcji przegubów co w CR10A dają 16 kg udźwigu i promień roboczy 1000 mm. Robot mieści się przy maszynie i przenosi cięższe chwytaki, detale i kartony bez przechodzenia do większej klasy cobotów.
Hamulce elektromagnetyczne
Przy zaniku zasilania hamulce w przegubach blokują się w 18 ms, a narzędzie przemieszcza się o mniej niż 1 mm. Zatrzymanie awaryjne to stop kategorii 1: najpierw hamowanie po trajektorii, potem odcięcie zasilania.
20 funkcji bezpieczeństwa
Niezależny sterownik bezpieczeństwa PL d, kat. 3 realizuje stop awaryjny i ochronny, limity pozycji, prędkości, siły i mocy, strefy bezpieczeństwa oraz tryb zredukowany. Wykrywanie kolizji ma pięć poziomów czułości. Opcjonalna skóra SafeSkin (wariant CR16AS) wykrywa człowieka z odległości do 15 cm.
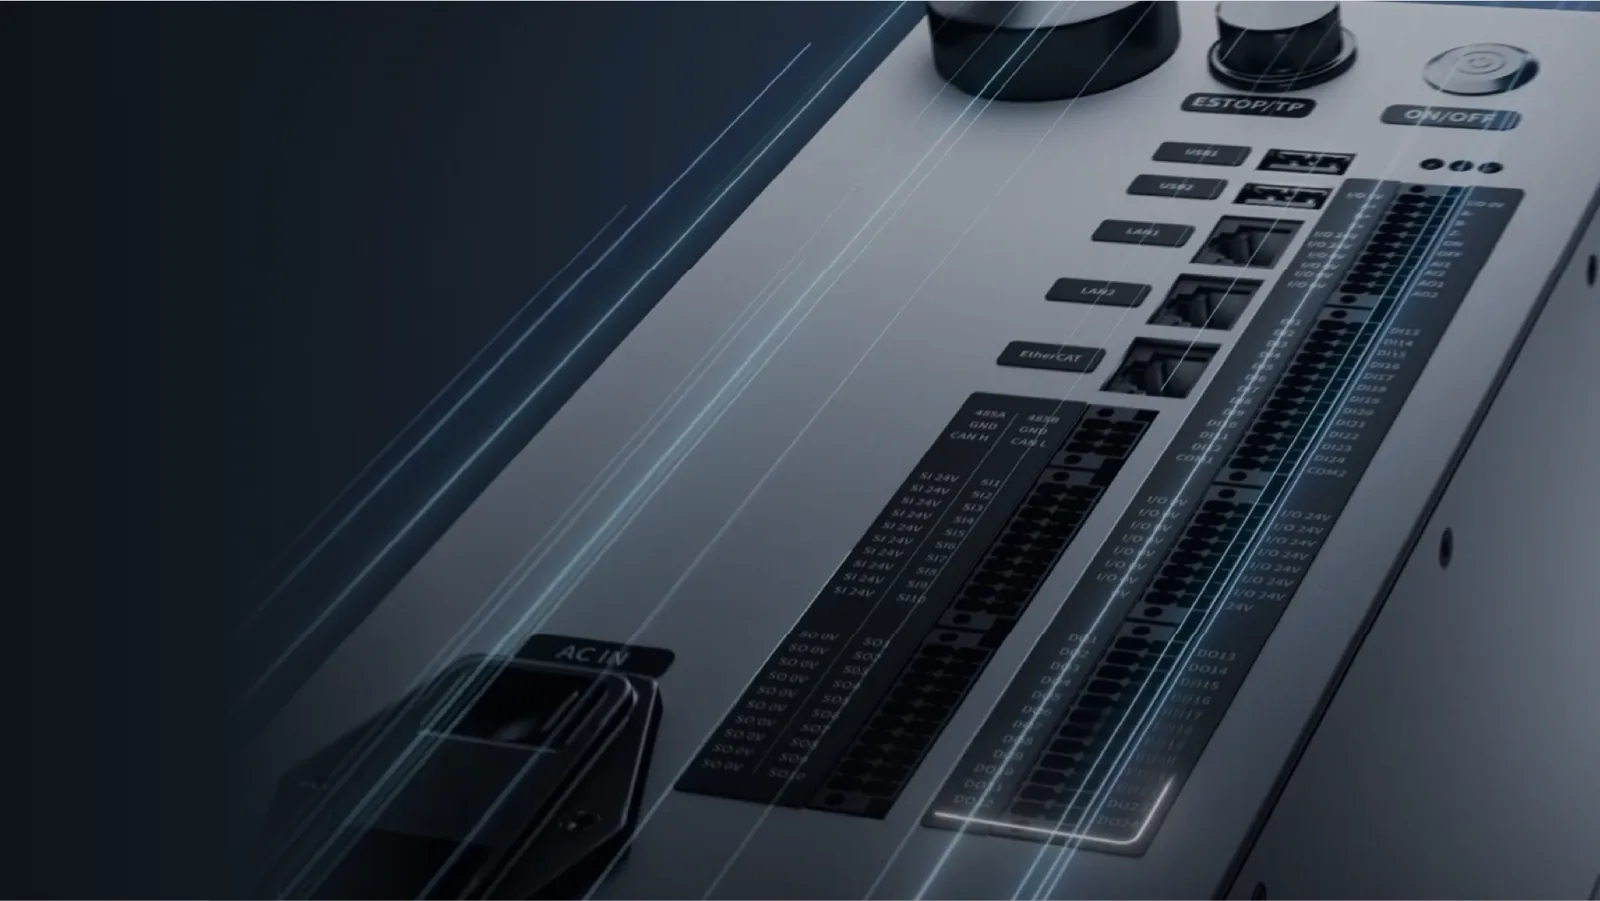
Kontroler CC262 z 24 wejściami i 24 wyjściami
Na panelu kontrolera: 24 DI i 24 DO z przełączaniem PNP/NPN, 2 AI i 2 AO, 10 par wejść i wyjść bezpieczeństwa, dwa porty Ethernet z Modbus TCP, EtherNet/IP i PROFINET, RS485 oraz wejście enkodera do śledzenia przenośnika. Zasilanie 100-240 V AC, obudowa IP20, opcjonalnie IP54 z osłoną.
Panel na końcówce i złącze narzędzia
Przyciski na kołnierzu uruchamiają prowadzenie ręczne, zapis punktów oraz nagrywanie i odtwarzanie trajektorii bez komputera. Gniazdo M8 daje narzędziu 2 wejścia, 2 wyjścia, RS485 i 24 V, a wtyczki Dobot+ obsługują chwytaki DH-Robotics, Robotiq i OnRobot oraz kamery.
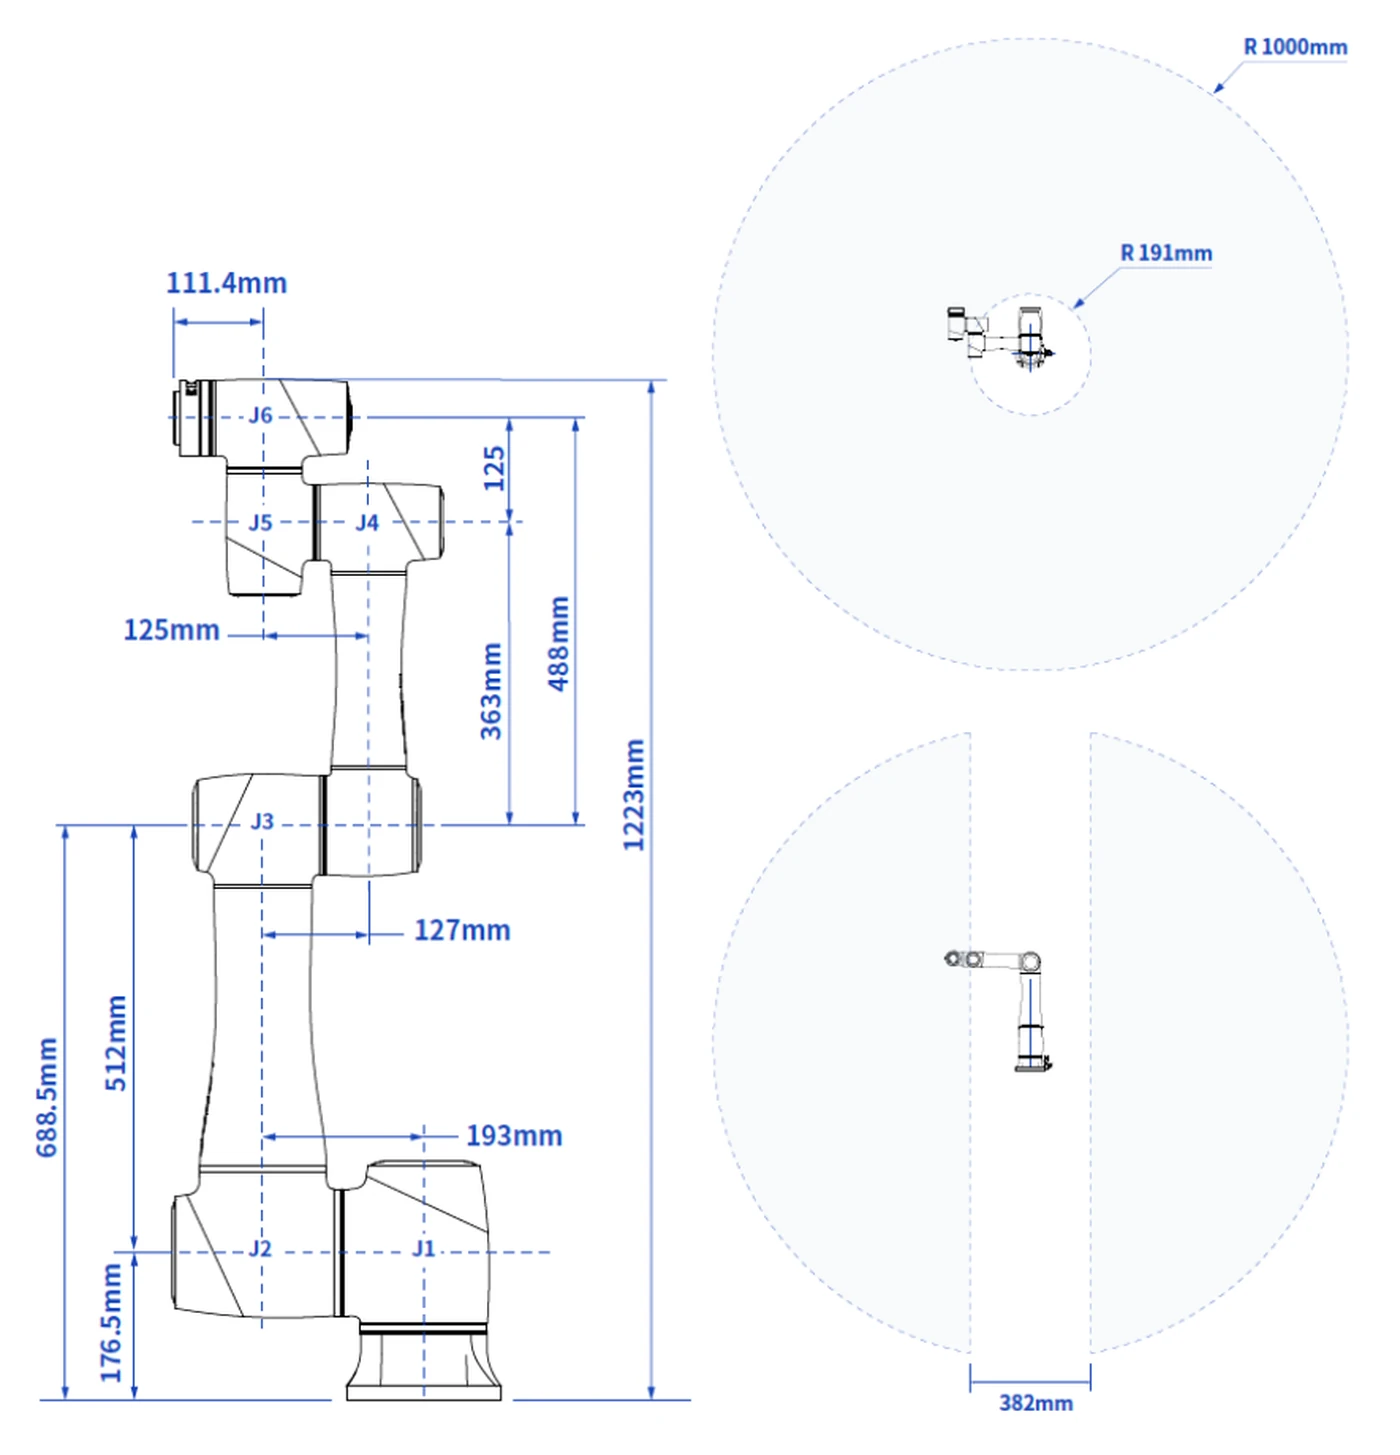
Wymiary i przestrzeń robocza
Wysokość w pozycji pionowej 1223 mm, ramię 512 mm, przedramię 363 mm. Zasięg 1000 mm; walec o promieniu 191 mm nad i pod podstawą jest wyłączony z pracy narzędzia. Podstawa ma 4 otwory ø9 na okręgu ø170 mm i 2 kołki ustalające; montaż pod dowolnym kątem.
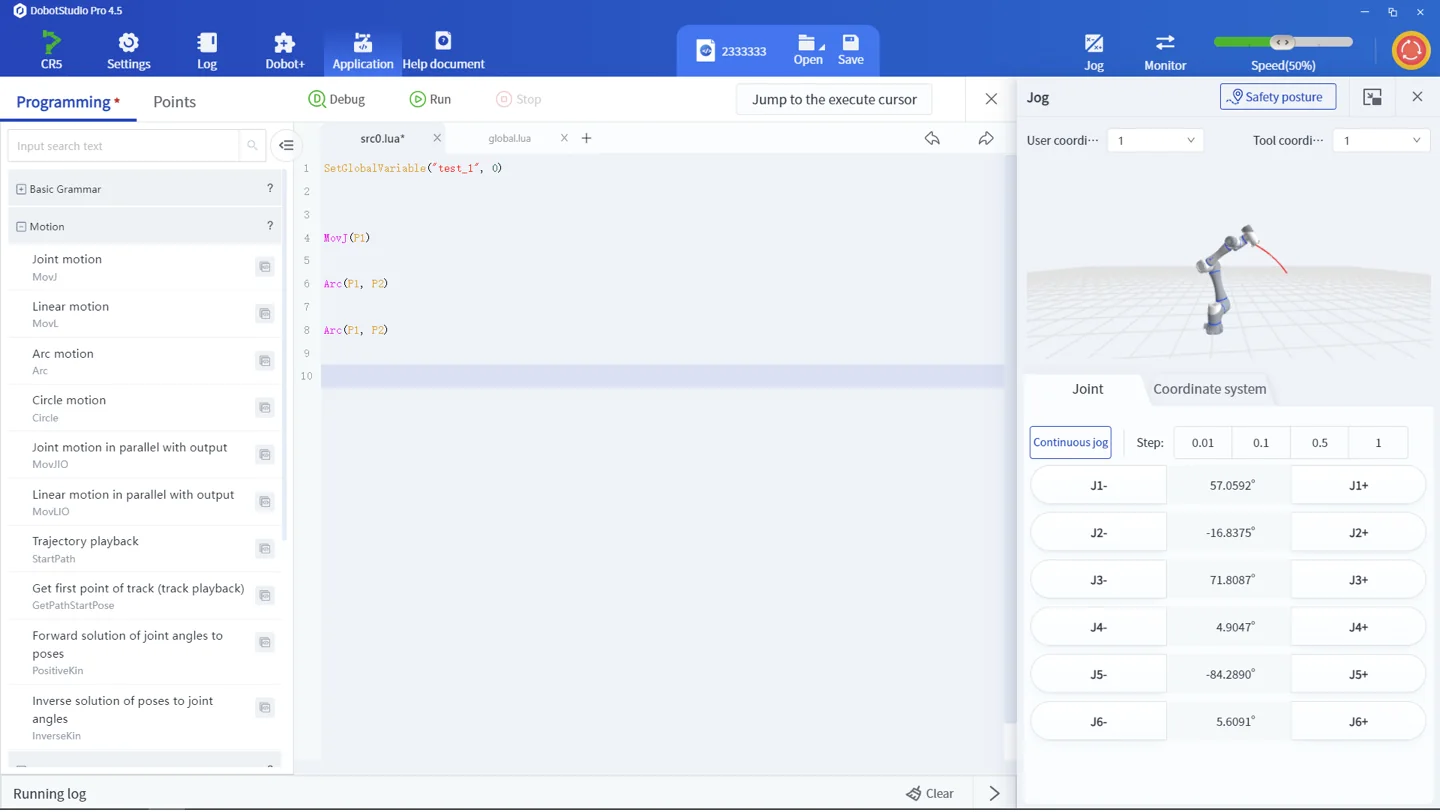
DobotStudio Pro
Jedno środowisko na komputer, tablet i pendant: programowanie blokami Blockly i skryptami Lua, pakiety procesowe do spawania, paletyzacji i obsługi CNC, wirtualny kontroler do symulacji offline, dziennik operacji i debugowanie krok po kroku.
Zastosowania
Obsługa maszyn z ciężkimi detalami
Udźwig 16 kg obejmuje detal razem z chwytakiem, więc CR16A obsłuży obrabiarki i prasy tam, gdzie 10-kilogramowy cobot już nie wystarcza; wejście enkodera pozwala pobierać z przenośnika w ruchu.
Paletyzacja i przenoszenie
Pakiet paletyzacji w DobotStudio Pro układa kartony do 16 kg z chwytakiem podciśnieniowym; przy zasięgu 1000 mm robot staje na kolumnie albo osi liniowej.
Montaż i wkręcanie
Powtarzalność ±0,03 mm i stabilne przeguby pozwalają prowadzić wkrętarkę, dozownik kleju albo prasować elementy; wyjścia analogowe i RS485 sterują narzędziem.
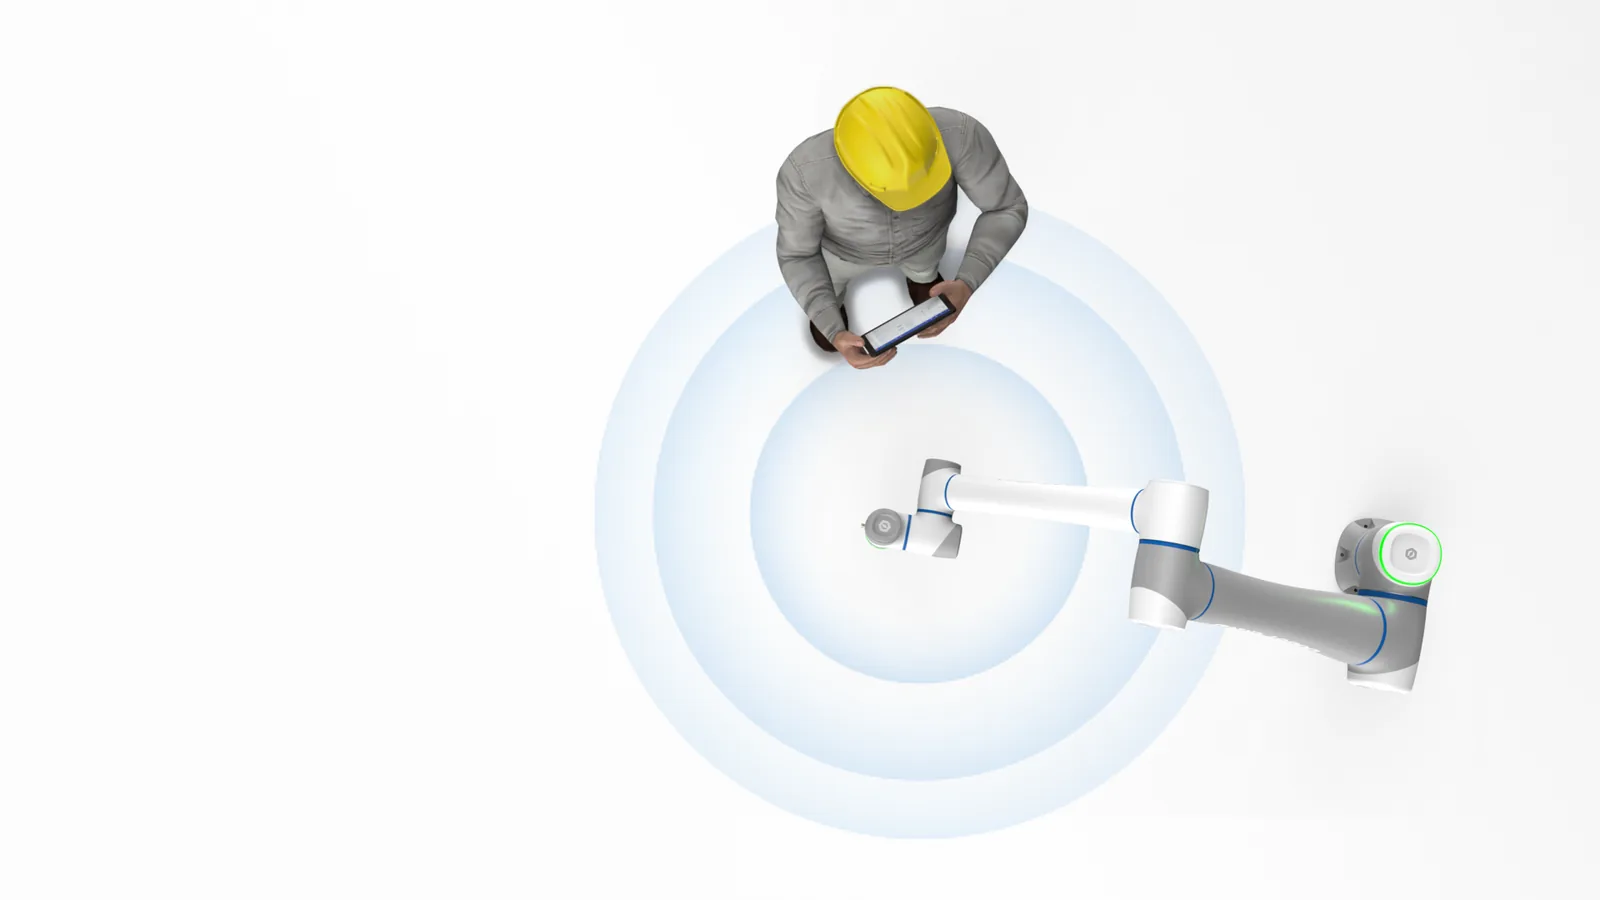
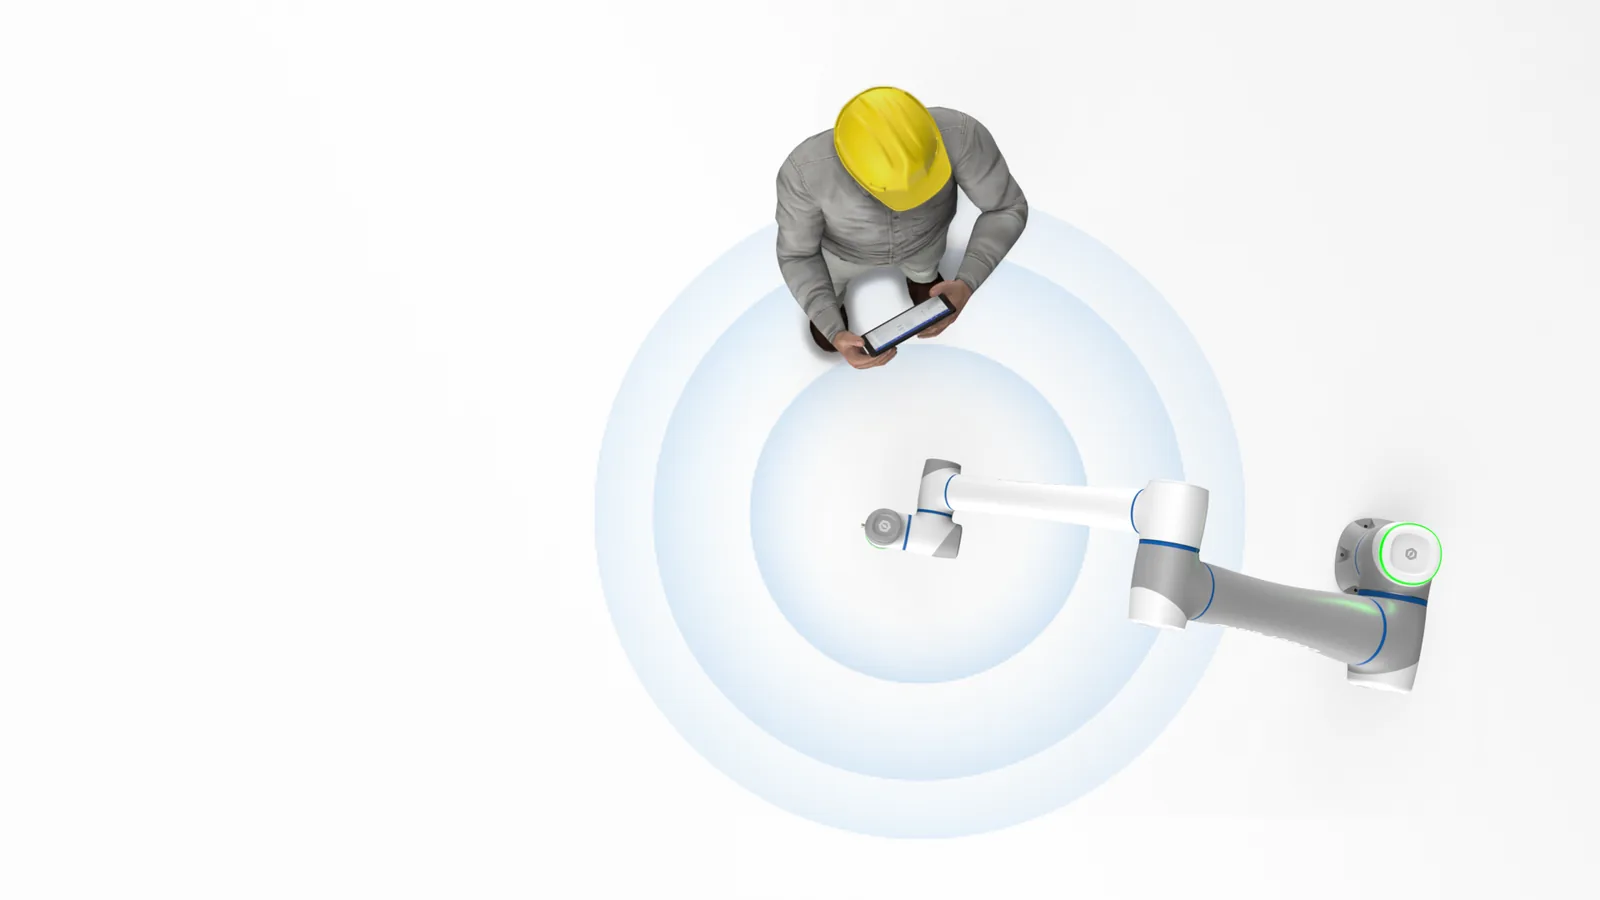
Praca obok ludzi
Po ocenie ryzyka cobot pracuje bez wygrodzeń: limity siły i prędkości, strefy bezpieczeństwa, wykrywanie kolizji i opcjonalna skóra SafeSkin, która zatrzymuje ramię, zanim dojdzie do kontaktu.
Badania i dydaktyka
Pakiety ROS 1 i ROS 2 z MoveIt, SDK TCP/IP w Pythonie i C++ oraz wirtualny kontroler do pracy offline czynią z CR16A platformę do laboratoriów robotyki przemysłowej.
Najważniejsze komponenty
W pełni skonfigurowany model może zawierać:
- ramię Dobot CR16A (DT-CR160A-0) z kablem 5 m do kontrolera
- kontroler DOBOT CC262 (DT-CC262-0A) z kablem zasilającym
- przycisk zatrzymania awaryjnego do gniazda pendanta
- oprogramowanie DobotStudio Pro (Windows, Android) i dokumentacja producenta
- Teach Pendant TP10 - opcja, płatna osobno (osobna karta)
- skóra bezkontaktowa SafeSkin, kamera VX500, osłona IP54 kontrolera - opcje, płatne osobno
Specyfikacja
| Liczba stopni swobody | 6 |
| Udźwig | 16 kg |
| Zasięg | 1000 mm |
| Powtarzalność | ±0,03 mm |
| Dokładność absolutna | poniżej 0,4 mm (kalibracja laserowa każdego robota) |
| Masa ramienia | 40 kg (strona producenta; instrukcja: 38 kg) |
| Prędkość maksymalna | 2 m/s (instrukcja producenta; strona producenta: 4 m/s) |
| Prędkości przegubów | J1-J2 150°/s, J3 180°/s, J4-J6 223°/s |
| Zakresy ruchu przegubów | J1, J2, J4-J6 ±360°; J3 ±160° |
| Pobór mocy | 350 W (typowo) |
| Sterownik | DOBOT CC262 (DT-CC262-0A): 345 x 345 x 145 mm, 9,5 kg, 100-240 V AC, 47-63 Hz; IP20, opcjonalnie IP54 z osłoną |
| Wejścia i wyjścia cyfrowe | kontroler: 24 DI + 24 DO (PNP/NPN), 2 AI, 2 AO (0-10 V / 4-20 mA), 10 + 10 wejść i wyjść bezpieczeństwa, wejście enkodera |
| Złącza narzędzia na kołnierzu | gniazdo M8: 2 DI, 2 DO, 2 AI (współdzielone z RS485), zasilanie 24 V 1 A (maks. 2 A) |
| Interfejs komunikacyjny | Modbus TCP/RTU, EtherNet/IP, PROFINET, TCP/IP; 2 x Ethernet, 2 x USB, RS485 |
| Kołnierz narzędzia | ISO 9409-1-50-4-M6: ø63 h7, 4 x M6 na okręgu ø50 mm, otwór centrujący ø31,5 H7 |
| Mocowanie podstawy | 4 x ø9 na okręgu ø170 mm, 2 kołki ø8 H7; śruby 4 x M8 klasy 12.9 |
| Wymiary | wysokość w pozycji pionowej 1223 mm; ramię 512 mm, przedramię 363 mm |
| Stopień ochrony | IP54 (ramię) |
| Poziom hałasu | 70 dB(A) |
| Temperatura pracy | 0-50 °C |
| Montaż | dowolny kąt (360°) |
| Kabel | ramię-kontroler 5 m |
| Materiał obudowy | stop aluminium, ABS |
| Hamulce | elektromagnetyczne w każdym przegubie: blokada w 18 ms po zaniku zasilania, przemieszczenie narzędzia poniżej 1 mm |
| Bezpieczeństwo funkcjonalne | niezależny sterownik bezpieczeństwa PL d, kat. 3; 20 funkcji (stop awaryjny i ochronny, limity pozycji, prędkości, siły i mocy, strefy, tryb zredukowany); wykrywanie kolizji w 5 poziomach |
| Normy i certyfikaty | ISO 13849-1, ISO 10218-1, ISO/TS 15066; deklaracja włączenia 2006/42/WE zał. II B, deklaracja zgodności RED i RoHS |
| Oprogramowanie | DobotStudio Pro (Windows 10/11, Android, pendant TP10): bloki Blockly, skrypty Lua, wtyczki Dobot+, pakiety spawania i paletyzacji, wirtualny kontroler |
| Pakiet ROS | ROS 1 (TCP-IP-ROS-6AXis) i ROS 2 Humble (DOBOT_6Axis_ROS2_V4) z MoveIt; SDK TCP/IP: Python, C++, C# |
| Kompatybilne akcesoria | Teach Pendant TP10, skóra SafeSkin (wariant CR16AS, 3 moduły), kamera VX500, osłona IP54 kontrolera; producent nie oferuje wersji z czujnikiem siły ani IP68 dla CR16A |
| Gwarancja | 12 miesięcy |
Pliki do pobrania
- Dobot CR A Series User Guide V1.3 (EN, PDF)Instrukcja producenta (PDF)
Instrukcja producenta serii CRA: montaż, wymiary i przestrzeń robocza, kontroler CC262, złącza, bezpieczeństwo.
- DOBOT CRA Series Hardware User Guide V3.3 (EN, PDF, 2026)Instrukcja producenta (PDF)
Aktualna instrukcja sprzętowa producenta: modele CR3A-CR30A, kontrolery CC262 i CC263, 20 funkcji bezpieczeństwa, normy.
- Seria CRA na stronie producentaStrona producenta
Tabela modeli serii CRA, opis bezpieczeństwa, interfejsów, DobotStudio Pro i akcesoriów.
- DOBOT_6Axis_ROS2_V4 - pakiet ROS 2 (GitHub Dobot-Arm)Kod źródłowy producenta
Oficjalny sterownik ROS 2 Humble z MoveIt dla cobotów CR3A-CR20A.
- TCP-IP-Python-V4 - SDK TCP/IP (GitHub Dobot-Arm)Kod źródłowy producenta
Biblioteka Python producenta do sterowania robotem przez TCP/IP z przykładami.
Wysyłka
Wysyłamy spedycją na palecie w opakowaniu producenta: ramię i kontroler w osobnych kartonach. Ramię waży 40 kg, kontroler 9,5 kg; masę przesyłki z opakowaniem szacujemy na około 70 kg, bo producent nie publikuje masy transportowej.
Wysyłka spedycją w Polsce: 2 020 zł netto (2 484,60 zł brutto).
Termin dostawy: ok. 14 dni od potwierdzenia zamówienia. Wiążący termin podajemy w potwierdzeniu zamówienia.