
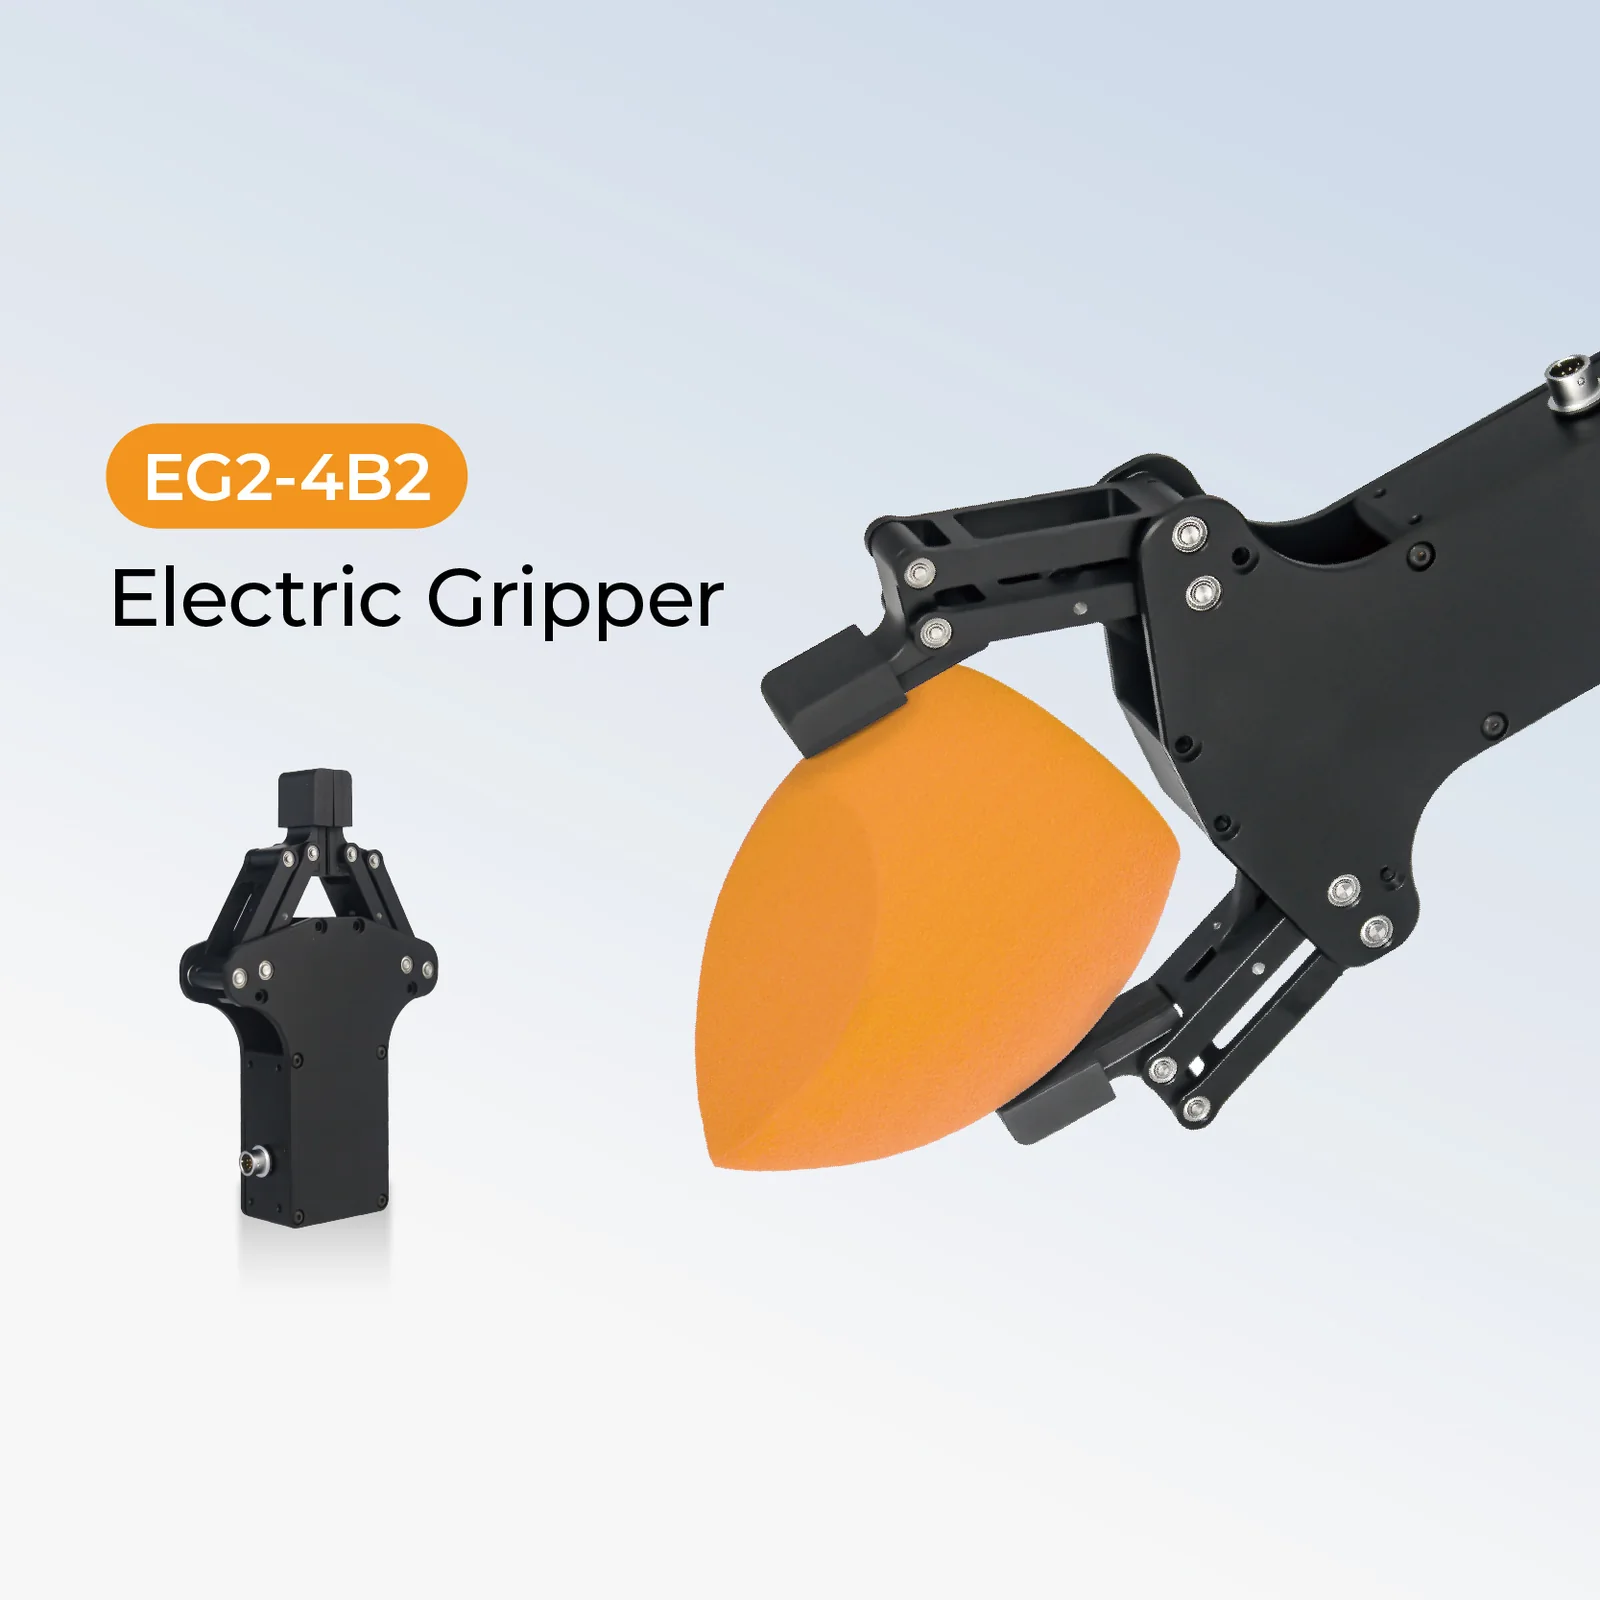
Inspire Robots EG2-4B
EG2-4B to lekki elektryczny chwytak dwupalcowy Inspire Robots zbudowany wokół miniaturowego serwonapędu liniowego: rozwarcie 70 mm, siła chwytu zadawana w zakresie 0-15 N z powtarzalnością ±1 N, pozycjonowanie ±0,5 mm, pełne zamknięcie w 0,85 s i 223 g masy. Sterowanie po RS485 protokołem rejestrowym producenta albo w Modbus RTU, do 254 chwytaków na jednej magistrali.
Wycena indywidualna - odpowiadamy zwykle w ciągu jednego dnia roboczego. Sprzedaż wyłącznie dla firm i instytucji.
Termin dostawy: ok. 10 dni od potwierdzenia zamówienia.
- 15 N
- Siła chwytu
- 70 mm
- Skok
- 223 g
- Masa
Opis produktu
Seria EG2 to chwytaki, w których producent zamknął w jednej obudowie swój miniaturowy serwonapęd liniowy, mechanizm dwóch palców i czujnik nacisku. W EG2-4B palce rozchylają się łącznie na 70 mm (71 mm na rysunku wymiarowym) i zamykają pełny skok w 0,85 s przy prędkości do 97 mm/s. Rozwarcie zadaje się w jednostkach bezwymiarowych 0-1000; minimalną i maksymalną wartość można zapisać w pamięci Flash, więc chwytak pamięta zakres pracy także po wyłączeniu zasilania.
Sterowanie siłą i pozycją działa równolegle, co producent nazywa podwójnym sterowaniem siła-pozycja. Komenda chwytu przyjmuje prędkość (1-1000) i próg siły w gramach (50-1000); gdy nacisk na detal przekroczy próg, napęd zatrzymuje się i trzyma. W trybie chwytu ciągłego sterownik dociska ponownie, gdy czujnik wykryje spadek siły poniżej progu. Po odłączeniu zasilania mechanizm blokuje się sam i detal pozostaje w palcach; producent deklaruje też wykrywanie upuszczenia.
Interfejsem jest RS485 na pięciopinowym miniaturowym złączu lotniczym XS6-5P (GND, VCC, A+, B-, GND); wersje RS232 i CAN producent wykonuje na zamówienie. Na jednej magistrali pracuje do 254 chwytaków o różnych ID, a prędkość 115 200, 57 600 albo 19 200 b/s przełącza się rejestrem. Do wyboru są dwa protokoły: rejestrowy protokół Inspire z ramką 0xEB 0x90 i odpowiedzią w 165 µs oraz Modbus RTU (kody 0x03, 0x06, 0x10) z rejestrami rozwarcia, prędkości, siły, prądu, temperatury sterownika, kodu błędu i statusu. Część komend jest wspólna z dłońmi RH56, więc program napisany dla dłoni Inspire steruje także chwytakiem. Odczyt stanu zwraca w jednej ramce status pracy, kod błędu, temperaturę, rozwarcie i nastawę siły; instrukcja producenta podaje przykładowe ramki dla każdej komendy.
Budowa i komponenty
Funkcje
Sterowanie siłą i pozycją
Próg siły 50-1000 g i prędkość 1-1000 w jednej komendzie; chwytak zatrzymuje się na detalu albo na zadanym rozwarciu 0-1000, z osobno zapamiętanym minimum i maksimum.
Samoblokada i chwyt ciągły
Po zaniku zasilania mechanizm trzyma detal bez poboru prądu; tryb chwytu ciągłego dociska ponownie po spadku siły poniżej progu, a producent deklaruje wykrywanie upuszczenia.
RS485 z Modbus RTU
Do 254 chwytaków na jednej magistrali, trzy prędkości transmisji przełączane rejestrem, rejestry Modbus od rozwarcia i prędkości po prąd, temperaturę i status; podzbiór komend wspólny z dłońmi RH56.
Diagnostyka w rejestrach
Kody błędów: zablokowany wirnik, przegrzanie (powyżej 80 °C, powrót poniżej 60 °C), przetężenie, błąd pracy i komunikacji wewnętrznej; komenda kasowania błędów przywraca pracę po usunięciu przyczyny.
Zastosowania
Roboty usługowe i lekkie ramiona
223 g, korpus 41 x 25 mm i cztery gwinty M2.5 w podstawie pozwalają zamontować chwytak na końcu lekkiego ramienia albo na manipulatorze platformy mobilnej; producent wymienia roboty usługowe jako główne przeznaczenie serii EG2.
Dydaktyka i stanowiska laboratoryjne
Otwarty protokół z przykładowymi ramkami w instrukcji oraz rejestry Modbus RTU czynią z chwytaka pomoc do nauki sterowania siłą i komunikacji szeregowej; producent wymienia pomoce dydaktyczne wśród zastosowań serii.
Automatyzacja lekkich detali
Siła 0-15 N z powtarzalnością ±1 N i pozycjonowanie ±0,5 mm wystarczają do podawania, sortowania i pakowania elementów o różnej twardości: próg siły dobiera się do detalu, a producent wskazuje zautomatyzowane operacje w wielu branżach.
Dobór w serii EG2
EG2-4B: 15 N, 97 mm/s, 223 g; EG2-4C2: 20 N, 70 mm/s, 231 g, ten sam skok 70 mm i wspólna instrukcja; EG2-5C: 20 N, skok 100 mm, 170 mm/s, czujniki dotyku, RS485 albo CAN FD, zasilanie 24-70 V.
Specyfikacja
| Typ | elektryczny chwytak dwupalcowy z miniaturowym serwonapędem liniowym i czujnikiem nacisku |
| Warianty modelu | EG2-4B2 (seria EG2-4X2; w tabeli na stronie producenta zapis EC2-4B2) |
| Skok | 70 mm (rozwarcie obu palców) |
| Siła chwytu | 0-15 N (1,5 kg) |
| Powtarzalność siły | ±1 N |
| Powtarzalność | ±0,50 mm (pozycjonowanie) |
| Prędkość maksymalna | 97 mm/s |
| Czas pełnego zamknięcia | 0,85 s |
| Nastawy rozwarcia | 0-1000 (jednostka bezwymiarowa); minimum i maksimum rozwarcia zapisywane w pamięci Flash |
| Tryby pracy | chwyt z progiem siły (prędkość 1-1000, próg 50-1000 g), chwyt ciągły z ponownym dociskiem, otwarcie z zadaną prędkością, zadane rozwarcie, stop awaryjny |
| Samoblokada bez zasilania | tak, po odłączeniu zasilania detal pozostaje w palcach |
| Wykrywanie upuszczenia | tak (deklaracja producenta); w trybie chwytu ciągłego ponowny docisk po spadku siły poniżej progu |
| Interfejs sterowania | RS485 (RS232 i CAN na zamówienie) |
| Protokoły | protokół rejestrowy Inspire (ramka 0xEB 0x90, odpowiedź 0xEE 0x16, suma kontrolna) oraz Modbus RTU (0x03, 0x06, 0x10; CRC16, wielomian 0xA001) |
| Parametry magistrali | 115 200 b/s (rejestrem także 57 600 i 19 200, po ponownym załączeniu zasilania) |
| Urządzeń na jednej magistrali | do 254 (ID 1-254, fabrycznie 1; rozgłoszenie 255) |
| Czas odpowiedzi | min. 165 µs; zapis parametrów ok. 850 ms; zalecany odstęp komend co najmniej 5 ms |
| Rejestry Modbus RTU | 1 zapis parametrów, 2 ustawienia fabryczne, 4 prędkość transmisji, 10 rozwarcie zadane, 11 prędkość (10-1000), 12 siła (100-1000), 16/17 maks./min. rozwarcie, 61 rozwarcie bieżące, 62 prąd (0-2000), 63 temperatura, 64 kod błędu, 65 status |
| Odczyt stanu | jedna ramka: status pracy (6 stanów), kod błędu, temperatura sterownika, rozwarcie bieżące, nastawa siły w gramach |
| Zgodność komend z dłońmi RH56 | podzbiór komend dłoni RH56 (0x54, 0x51, 0x52, 0xD7, 0xD9, 0xD2, 0xD3, 0xDC) steruje też chwytakiem |
| Złącze | miniaturowe złącze lotnicze XS6-5P: 1 GND, 2 VCC, 3 A+, 4 B-, 5 GND (żyły wg FAQ: czarna GND, czerwona VCC, biała 485_A, zielona 485_B) |
| Zabezpieczenia | kody błędów: zablokowany wirnik, przegrzanie (powyżej 80 °C, powrót poniżej 60 °C), przetężenie, błąd pracy, błąd komunikacji wewnętrznej; komenda kasowania błędów |
| Napięcie zasilania | 24 V DC ±10 % (strona producenta); instrukcja serii EG2-4X2: 7-9 V, zalecane 8 V, 24 V w wykonaniu oznaczonym specjalnie |
| Prąd spoczynkowy | 30 mA |
| Prąd średni bez obciążenia | 200 mA |
| Prąd szczytowy | 0,70 A |
| Stopień ochrony | IP40 |
| Temperatura pracy | 0-40 °C |
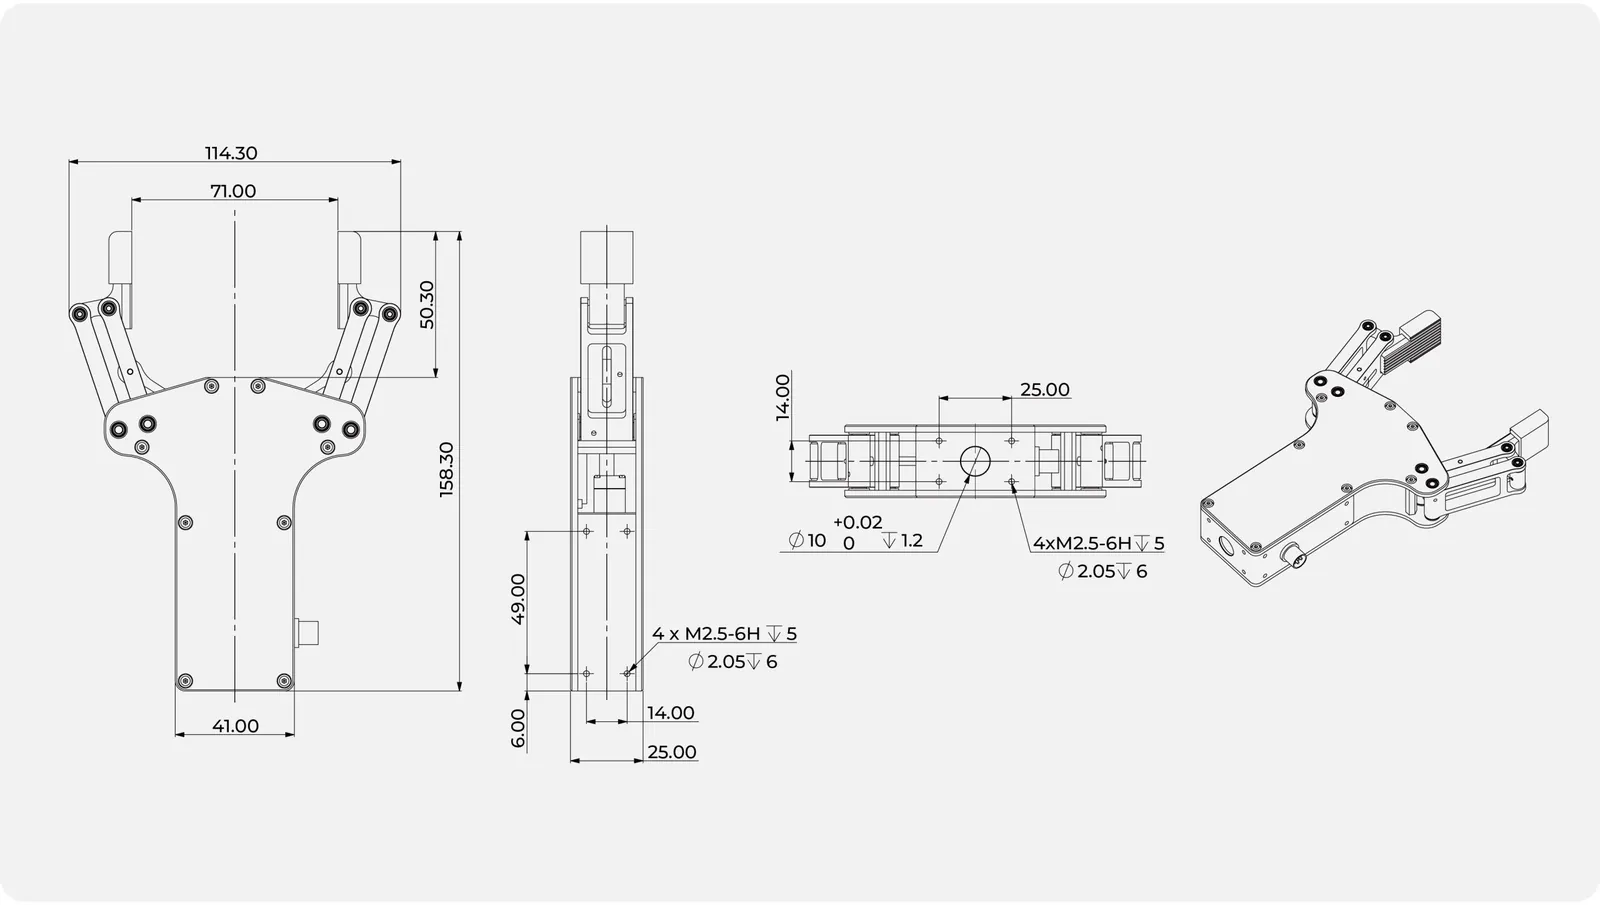
| Wymiary | 158,3 x 114,3 x 25 mm (wysokość z palcami x szerokość przy pełnym rozwarciu x grubość); korpus 41 mm szerokości, palce 50,3 mm |
| Montaż | podstawa: 4 x M2.5-6H głębokości 5 mm w rozstawie 25 x 14 mm z gniazdem centrującym Ø10 +0,02 mm głębokości 1,2 mm; bok: 4 x M2.5-6H w rozstawie 49 x 14 mm, 6 mm od podstawy |
| Masa | 223 g |
| Serwis | wg FAQ producenta spadek parametrów wynika zwykle ze zużycia siłownika i części konstrukcyjnych; naprawa u producenta |
Cenę tej pozycji ustalamy indywidualnie - zależy od konfiguracji. Prosimy o zapytanie, odpowiadamy zwykle w ciągu jednego dnia roboczego.
Pliki do pobrania
- Chwytaki elektryczne EG2-4X2 (EG2-4B2, EG2-4C2) - instrukcja użytkownika V1.0.7 (EN, PDF)PDF producenta
Parametry, złącze XS6-5P, protokół rejestrowy z przykładowymi ramkami, komendy chwytu, statusy i kody błędów, rejestry Modbus RTU.
- Download Center Inspire RobotsStrona producenta
Wszystkie instrukcje producenta w jednym miejscu.
Wysyłka
Wysyłamy w opakowaniu producenta z magazynu w Bielanach Wrocławskich. Chwytak waży 223 g; masę i wymiary przesyłki podajemy w ofercie.
Termin dostawy: ok. 10 dni od potwierdzenia zamówienia. Wiążący termin podajemy w potwierdzeniu zamówienia.