
Dobot ATOM-W Standard Robot humanoidalny na kołach do Embodied AI
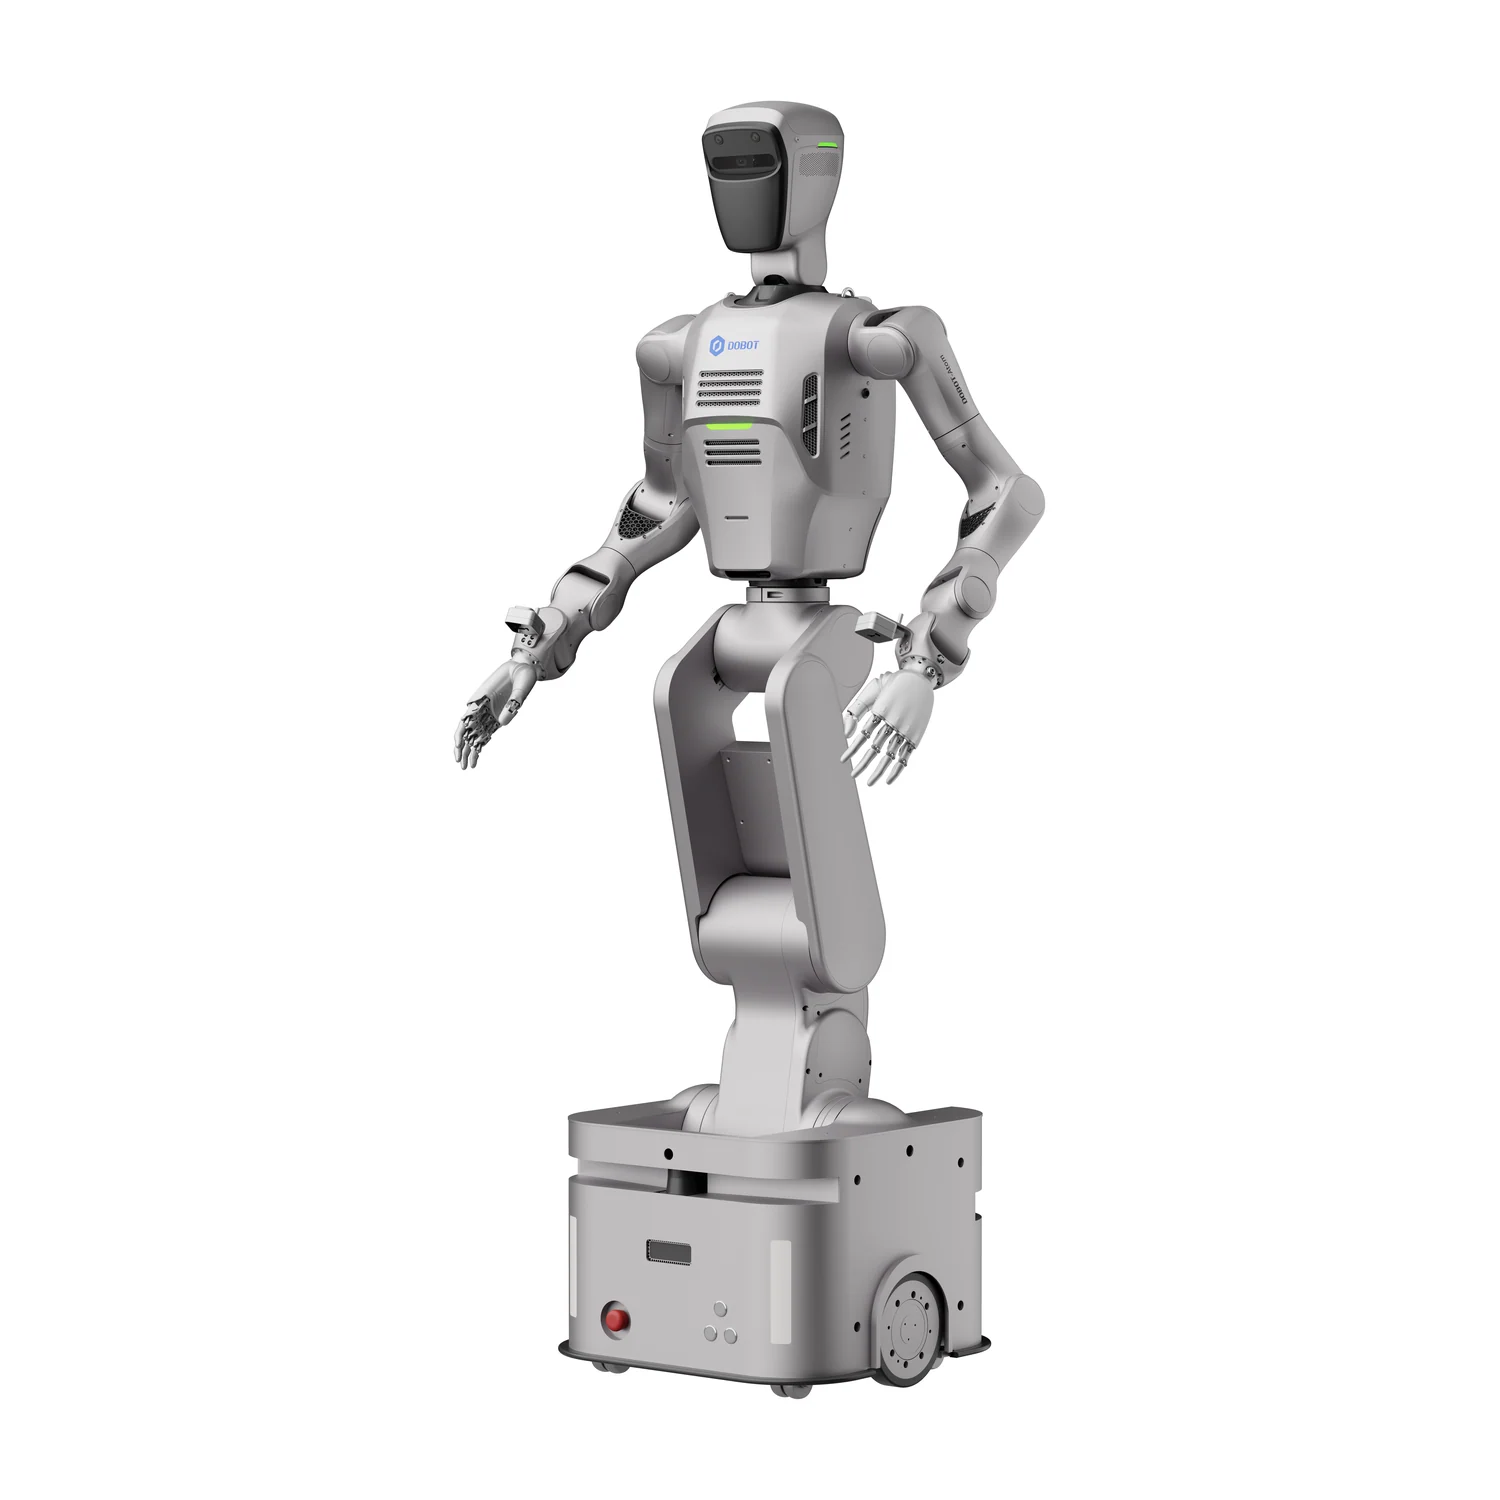
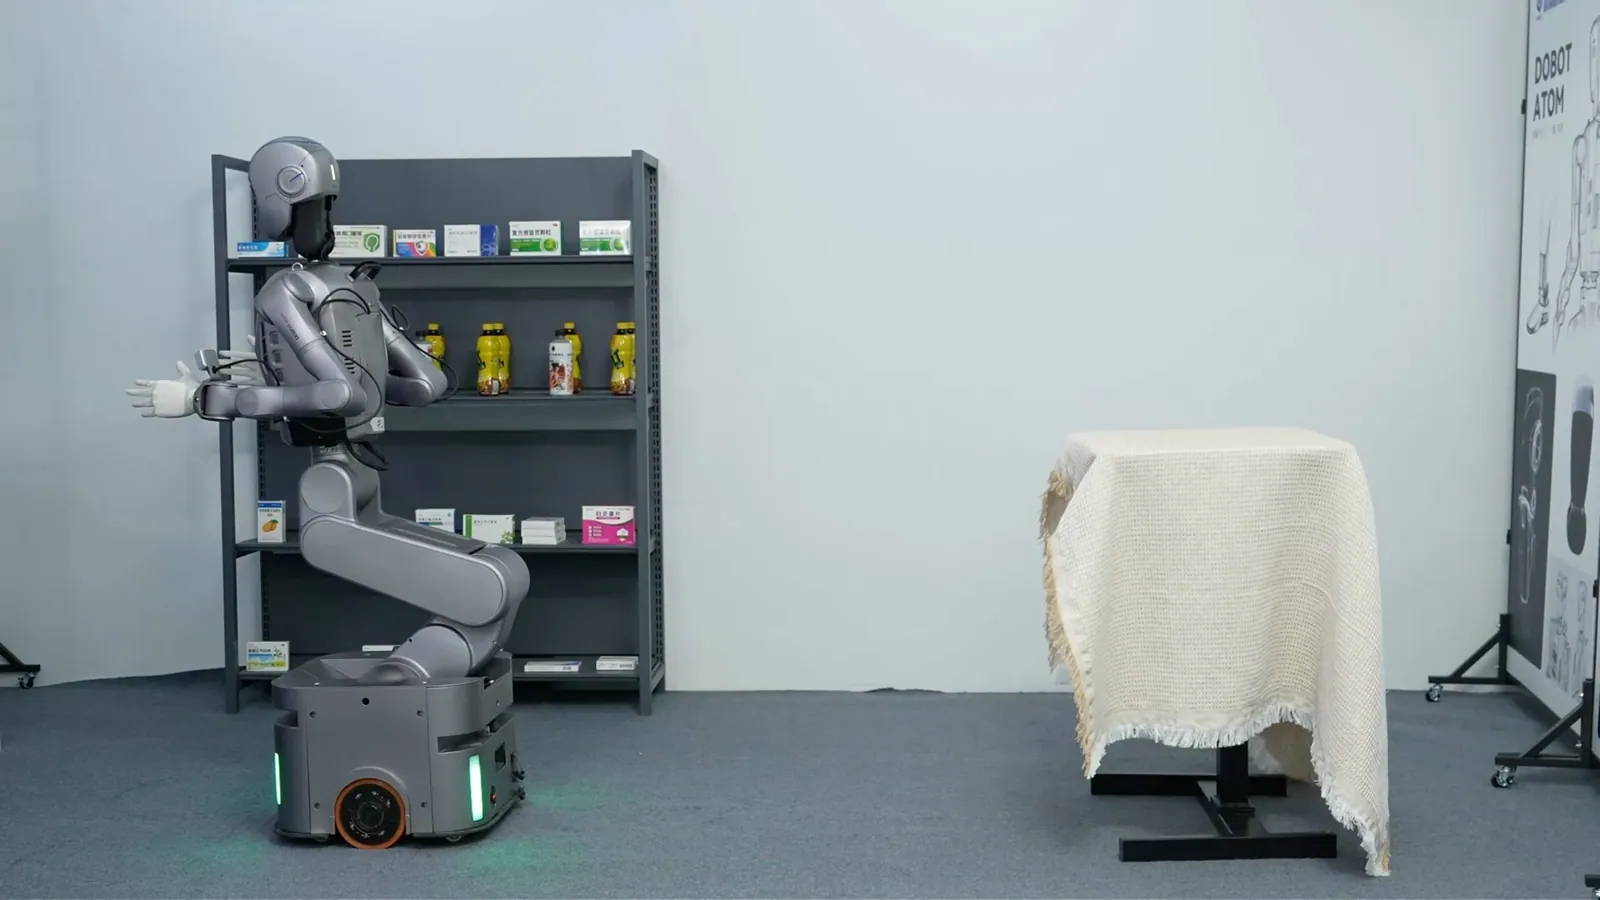
Dobot ATOM-W Standard to robot humanoidalny na kołach do Embodied AI i mobilnej manipulacji. Dwa ramiona o 7 stopniach swobody każde przenoszą po 3,5 kg, mają zasięg 600 mm i powtarzalność ±0,05 mm. Podwozie z dwoma czujnikami LiDAR jedzie z prędkością do 1,5 m/s, nawiguje z dokładnością ±10 mm i mieści się w przejściach o szerokości od 500 mm. W głowie pracują kamera głębi i kamera stereo HD, a obliczenia na pokładzie wykonuje Intel i9 z GPU (41,15 TFLOPS). Wersja Standard jest dostarczana bez dłoni. Zdjęcia pokazują robota z dłońmi.
Wysyłka spedycją w Polsce: 2 720 zł netto (3 345,60 zł brutto). Waga z opakowaniem: ok. 180 kg. Sprzedaż dla firm, instytucji, uczelni i klientów indywidualnych.
Na zamówienie. Termin dostawy do 30 dni od potwierdzenia zamówienia.
Inne warianty tego modelu
- Dobot ATOM-W EDU - z dwiema dłońmi, kamerami nadgarstkowymi i pakietem danych do Embodied AI
- 2 x 7 DoF
- RAMIONA
- ±0,05 mm
- POWTARZALNOŚĆ
- 1,5 m/s
- PRĘDKOŚĆ
Film ładuje się z YouTube (Google) dopiero po kliknięciu. Google otrzymuje wtedy dane, np. adres IP. Więcej w polityce prywatności.
Opis produktu
ATOM-W to górna część ciała robotów z rodziny ATOM osadzona na podwoziu zamiast na nogach. W wielu zadaniach w laboratorium, hali produkcyjnej i showroomie to najkrótsza droga do mobilnej manipulacji: robot stoi stabilnie, pracuje dwoma ramionami i sam dojeżdża do kolejnego stanowiska. Talia o 4 stopniach swobody doprowadza ramiona do stołów, regałów i maszyn na różnych wysokościach, a obrót odbywa się w miejscu.
Wersja Standard to baza pod własne projekty: ramiona, czujniki, komputer i podwozie są kompletne, a narzędzie na końcach ramion zależy od zadania. Prace programistyczne opierają się na SDK, ROS 2 i modelach URDF. Na pokładzie działają model językowy DeepSeek i modele VLA (Vision, Language, Action), które z obrazu kamery i polecenia głosowego wyprowadzają działanie. Dla zespołów, które od początku potrzebują dłoni, kamer nadgarstkowych i narzędzi do zbierania danych, przeznaczony jest ATOM-W EDU.
Konstrukcja jest przeznaczona do pomieszczeń o równej podłodze: podwozie pokonuje nachylenie do 3° i progi o wysokości ok. 10 mm. Powtarzalność ±0,05 mm dotyczy ramienia, a cały robot pozycjonuje się z dokładnością ±10 mm. Dlatego precyzyjne przekazania wymagają referencjonowania na miejscu, kamerą albo markerem. Zadanie, przestrzeń roboczą i koncepcję bezpieczeństwa ustalimy wspólnie przed uruchomieniem.
Budowa i komponenty
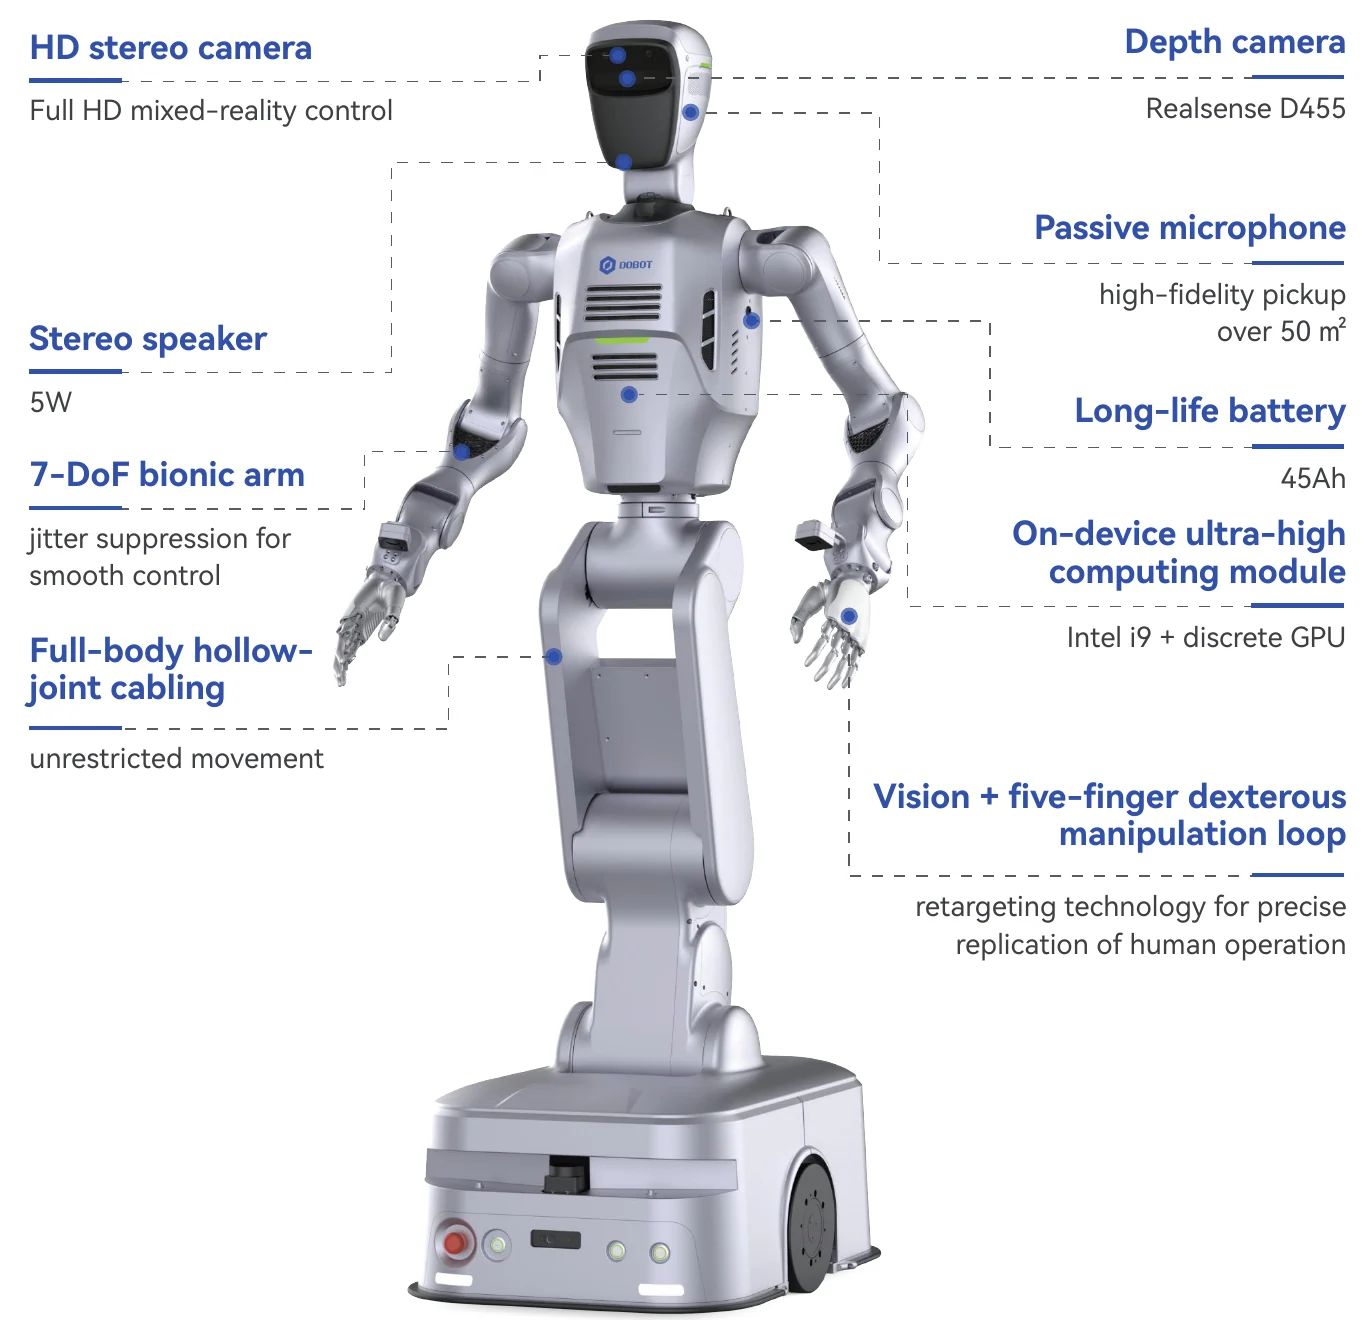
Budowa ATOM-W: głowa z kamerą głębi i kamerą stereo, ramiona o 7 stopniach swobody, moduł obliczeniowy, akumulator i podwozie z czujnikami LiDAR. Opisy od producenta.
Funkcje
Dwa ramiona bioniczne
Po 7 stopni swobody, zasięg 600 mm, udźwig nominalny 3,5 kg i maksymalny do 5 kg bez dłoni. Sterowanie tłumi drgania, a kable biegną wewnątrz drążonych przegubów i nie ograniczają ruchu.
Podwozie z dwoma czujnikami LiDAR
Laserowy SLAM z czujnikami LiDAR z przodu i z tyłu, pozycjonowanie z dokładnością ±10 mm, prędkość do 1,5 m/s i obrót w miejscu. Do ładowania robot sam dokuje na stacji ładującej, możliwe jest też ładowanie ręczne.
Wzrok, słuch, mowa
Kamera głębi RealSense D455 i kamera stereo HD w głowie, do tego mikrofon 360°, który zbiera mowę na powierzchni ponad 50 m², i dwa głośniki 5 W. Kamera stereo dostarcza obraz Full HD do sterowania w rzeczywistości mieszanej.
Moc obliczeniowa na pokładzie
Intel i9 z 24 rdzeniami i 32 wątkami oraz dedykowane GPU o mocy 41,15 TFLOPS (FP32). Model językowy i modele VLA działają bezpośrednio na robocie.
Akumulator w podwoziu
Akumulator 45 Ah jest na stałe zamontowany w podwoziu, więc nie podlega wymianie, tylko ładowaniu: z 20 do 100 % w najwyżej 2,5 h na stacji ładującej.
Zastosowania
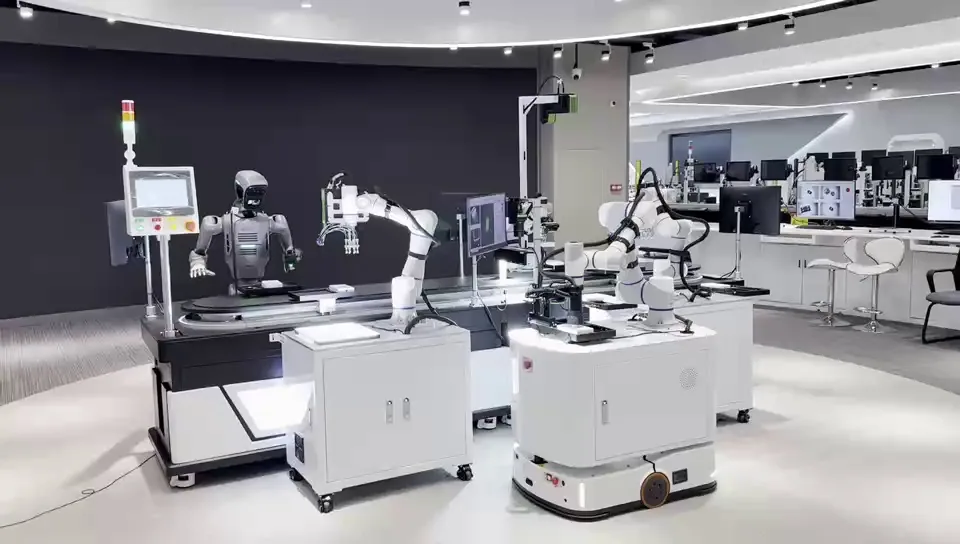
Mobilna manipulacja w badaniach i dydaktyce
Uczelnie dostają platformę, na której spotykają się nawigacja, chwytanie i modele AI. Studenci pracują z SDK, ROS 2 i URDF, a instytuty testują własne polityki sterowania na prawdziwym sprzęcie.
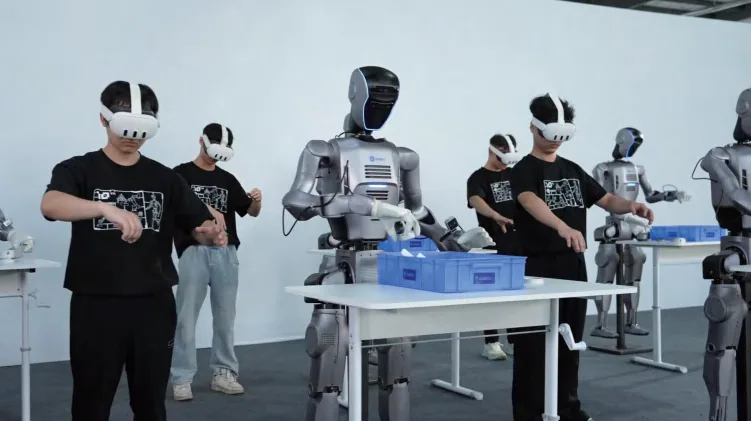
Zbieranie danych i trening polityk sterowania
W teleoperacji operator prowadzi robota przez zadanie, a dane z kamer służą następnie do treningu modelu. Zestaw VR i oprogramowanie należą do wersji EDU albo są dostępne jako opcja.
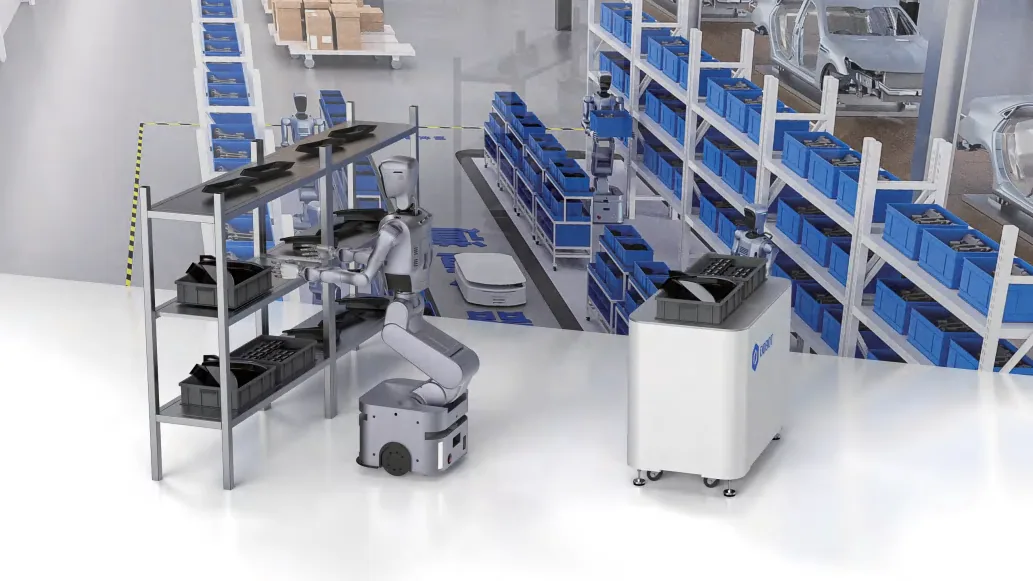
Komórki pilotażowe w motoryzacji, elektronice i półprzewodnikach
Na początek nadają się powtarzalne chwyty, na przykład sortowanie i podawanie części według zasady SPS w motoryzacji. Zadanie, chwytak i punkty przekazania ustalimy wspólnie.
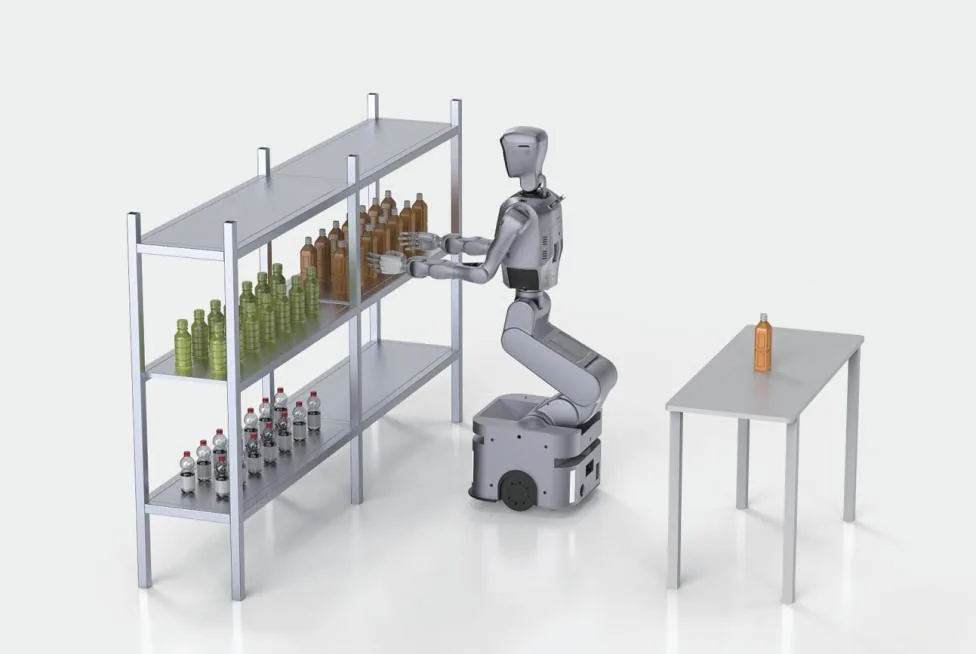
Obsługa maszyn i kompletacja
Robot jeździ między maszynami, regałami i stanowiskami kontrolnymi, pobiera drobne części i je odkłada. Przy udźwigu nominalnym 3,5 kg na ramię chodzi o lekkie części, tacki i próbki.
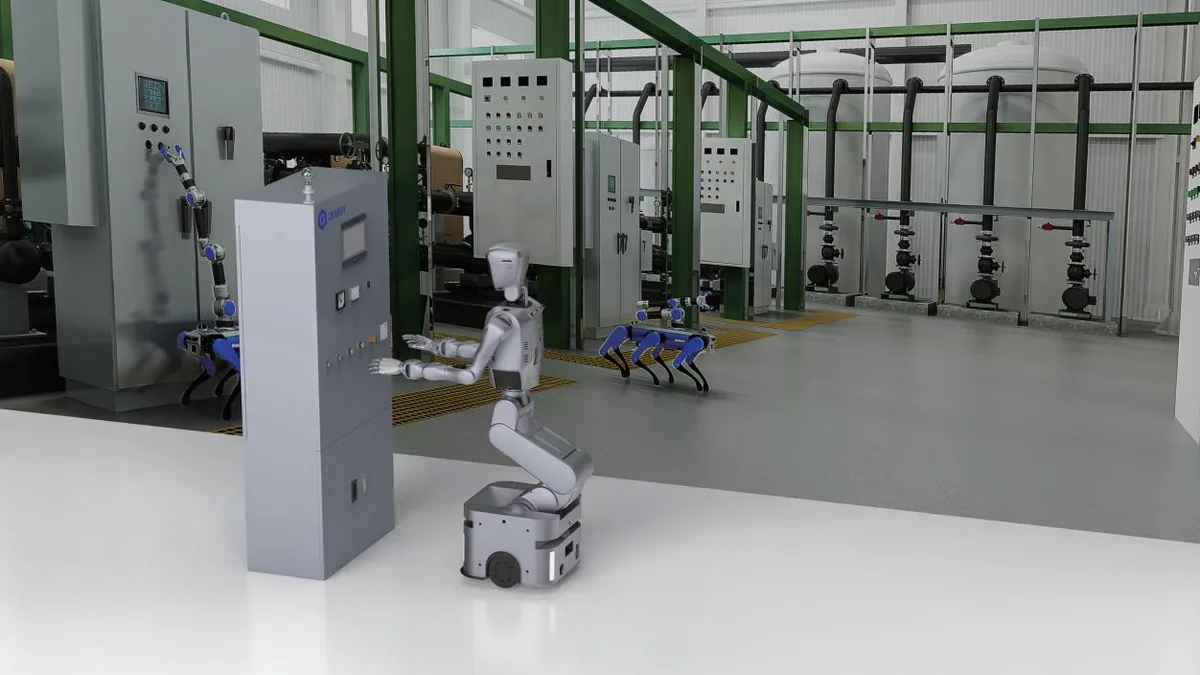
Inspekcja budynków i instalacji
Kontrola, wykrywanie, obsługa i raport tworzą jeden ciąg: robot objeżdża trasę, sprawdza wskaźniki i szafy sterownicze oraz zgłasza odchylenia.
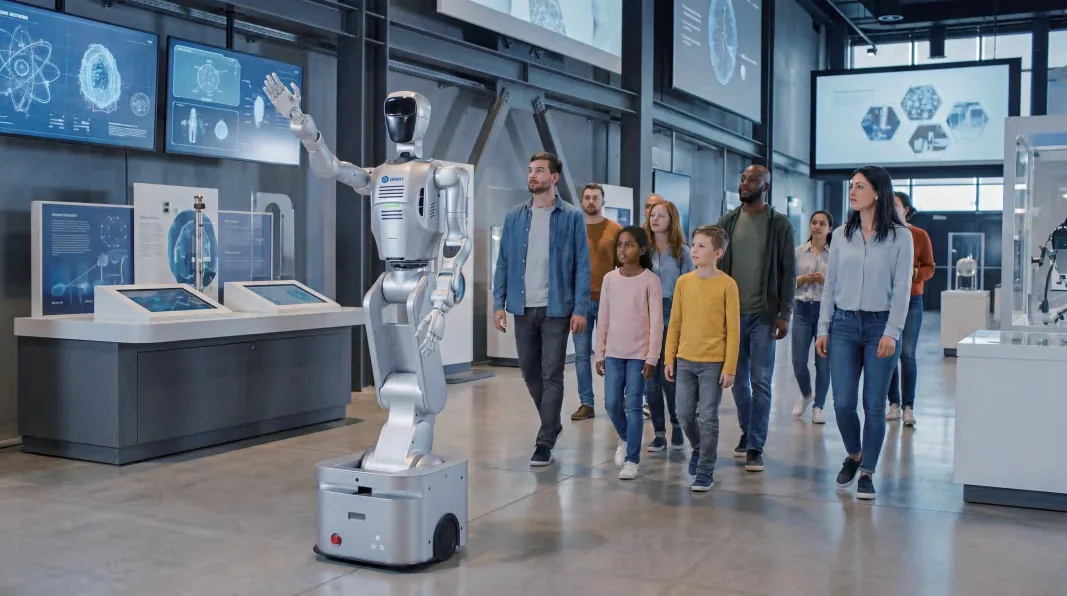
Oprowadzanie i obsługa gości
Mowa, ruch i nawigacja działają razem: robot wita gości, oprowadza po wystawach i odpowiada na pytania. Sprawdza się w showroomach, muzeach i centrach dla zwiedzających.
Najważniejsze komponenty
W pełni skonfigurowany model może zawierać:
- Dexterous HandsDwie dłonie pięciopalcowe o 6 stopniach swobody każda, do chwytów, których nie wykona chwytak dwupalcowy. Opcja, w zestawie wersji EDU.
- Kamery nadgarstkowe (RGB-D)Dwie kamery głębi pokazują obiekt tuż przed chwytem i dostarczają obraz do modeli VLA. Opcja, w zestawie wersji EDU.
- Embodied Intelligence Data SuiteOprogramowanie narzędziowe, zestaw VR i oprogramowanie do teleoperacji VR do zbierania danych i treningu. Opcja, w zestawie wersji EDU.
- Kamery w taliiDwie dodatkowe kamery głębi do przestrzeni roboczej przed tułowiem. Opcja.
- 6-osiowy czujnik siłyPomiar siły na końcu ramienia do zadań z kontaktem. Opcja.
- Stacja ładującaAutomatyczne dokowanie albo ładowanie ręczne.
- PilotBezpośrednie sterowanie przy uruchomieniu, pokazach i serwisie.
Specyfikacja
| Wymiary | 1 785 x 500 x 500 mm (wysokość x szerokość x głębokość) |
| Masa | ok. 136 kg bez dłoni |
| Liczba stopni swobody | 20 bez dłoni (głowa 2, ramiona 2 x 7, talia 4) |
| Zasięg | 600 mm na ramię, bez dłoni |
| Udźwig | 3,5 kg na ramię, maksymalnie 5 kg, bez dłoni |
| Powtarzalność | ±0,05 mm (ramię) |
| Maks. prędkość końca ramienia | maks. 1,5 m/s |
| Prędkość maksymalna | do 1,5 m/s (podwozie) |
| Dokładność pozycjonowania | ±10 mm |
| Szerokość przejazdu | od 500 mm |
| Nawigacja | laserowy SLAM z 2 czujnikami LiDAR z przodu i z tyłu, obrót w miejscu |
| Podłoże | równe podłogi: nachylenie do 3°, progi ok. 10 mm, szczeliny ok. 25 mm |
| Akumulator | 45 Ah, zamontowany na stałe w podwoziu |
| Czas ładowania | do 2,5 h na stacji ładującej (z 20 do 100 %, AC 220 V), automatyczne dokowanie |
| Komputer | Intel i9 (24 rdzenie, 32 wątki) z dedykowanym GPU, 41,15 TFLOPS (FP32) |
| Kamery | głowa: kamera głębi Intel RealSense D455 i kamera stereo HD |
| Audio | mikrofon 360°, 2 głośniki neodymowe |
| Złącza | XT30, 2 x RJ45, 4 x Type-C, HDMI, 3 pary GPIO |
| Oprogramowanie | SDK, ROS 2, URDF, ATOM App, model VLA i model językowy DeepSeek na pokładzie |
| Zawartość zestawu | robot bez dłoni, stacja ładująca, pilot |
| Gwarancja | 12 miesięcy |
Pliki do pobrania
- DOBOT Atom BrochurePDF
Broszura serii od producenta, po angielsku
- DOBOT ATOM SDKGitHub
Oficjalne SDK producenta
- DOBOT Download CenterStrona producenta
Instrukcje i oprogramowanie producenta
Wysyłka
Wysyłka spedycją w opakowaniu producenta (przystosowanym do transportu morskiego i lotniczego), miejsce dostawy do uzgodnienia. Uruchomienie i szkolenie na zapytanie.
Wysyłka spedycją w Polsce: 2 720 zł netto (3 345,60 zł brutto).
Na zamówienie. Termin dostawy do 30 dni od potwierdzenia zamówienia. Wiążący termin podajemy w potwierdzeniu zamówienia.