
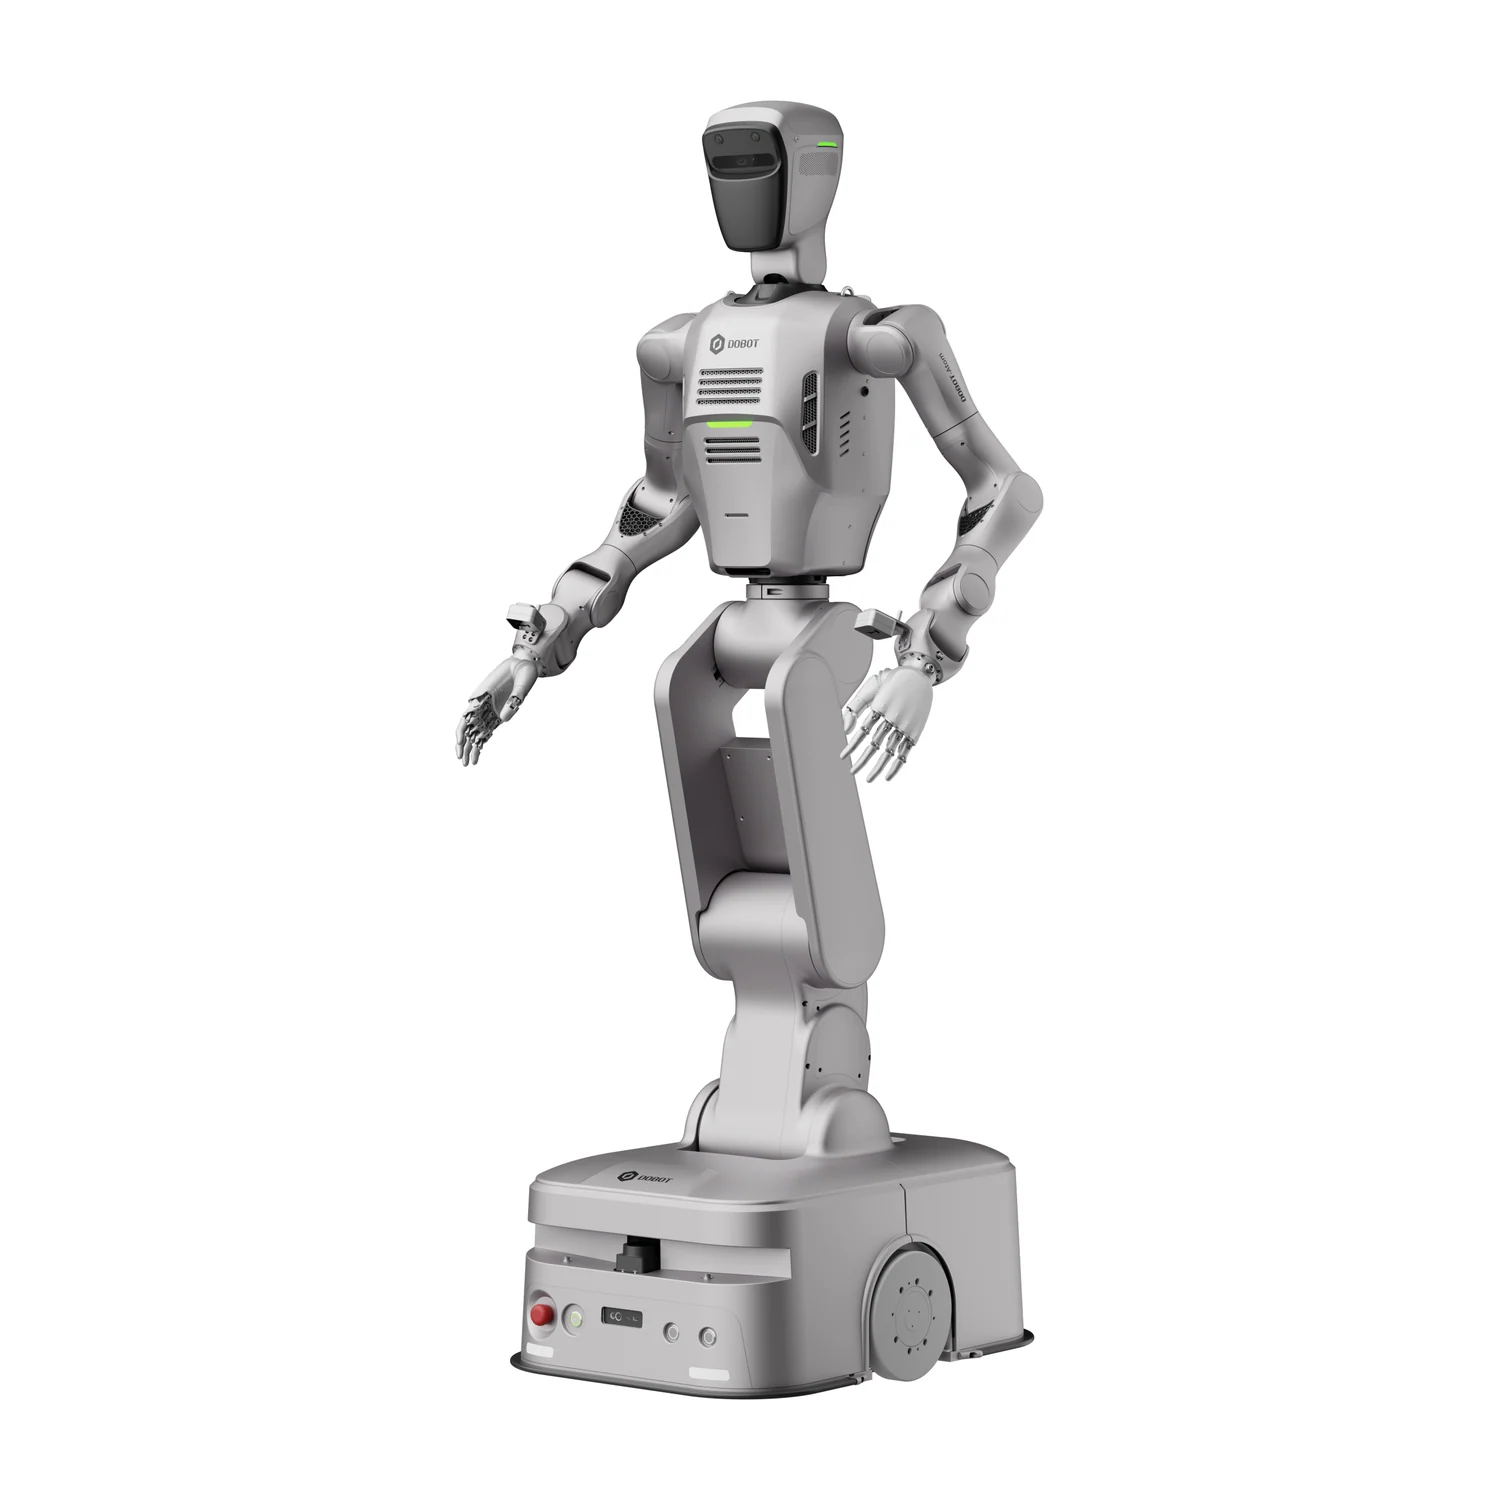
Dobot ATOM-W EDU Robot humanoidalny na kołach z dłońmi i pakietem danych do Embodied AI
Dobot ATOM-W EDU to robot humanoidalny na kołach w wyposażeniu do dydaktyki i Embodied AI. Do podwozia z dwoma czujnikami LiDAR, ramion o 7 stopniach swobody (3,5 kg, ±0,05 mm) i komputera Intel i9 o mocy 41,15 TFLOPS dochodzą dwie dłonie o 6 stopniach swobody każda i dwie kamery nadgarstkowe. W komplecie jest pakiet danych: zestaw VR, teleoperacja VR i oprogramowanie do zbierania danych i treningu. Cała droga jest gotowa: pokazanie zadania, nagranie, trening i wykonanie na robocie.
Wysyłka spedycją w Polsce: 2 720 zł netto (3 345,60 zł brutto). Waga z opakowaniem: ok. 190 kg. Sprzedaż dla firm, instytucji, uczelni i klientów indywidualnych.
Na zamówienie. Termin dostawy do 30 dni od potwierdzenia zamówienia.
Inne warianty tego modelu
- Dobot ATOM-W Standard - bez dłoni, kamer nadgarstkowych i pakietu danych
- 2 x 7 DoF
- RAMIONA
- ±0,05 mm
- POWTARZALNOŚĆ
- 1,5 m/s
- PRĘDKOŚĆ
Film ładuje się z YouTube (Google) dopiero po kliknięciu. Google otrzymuje wtedy dane, np. adres IP. Więcej w polityce prywatności.
Opis produktu
ATOM-W EDU jest przeznaczony dla uczelni, instytutów i zespołów R&D, które nie chcą dopiero kompletować komponentów. Dwie dłonie o 6 stopniach swobody każda, dwie kamery nadgarstkowe i pakiet danych są w zestawie. Droga od demonstracji do modelu jest dzięki temu kompletna: operator prowadzi robota przez zestaw VR, kamery nagrywają, a oprogramowanie przygotowuje dane, trenuje model i wgrywa go z powrotem na robota.
Retargeting przenosi ruch dłoni operatora na pięć palców robota, a kamera i dłoń tworzą zamkniętą pętlę. Tak powstają zbiory danych do zadań takich jak sortowanie, obsadzanie i obsługa urządzeń. Baza jest taka sama jak w ATOM-W Standard: podwozie z dwoma czujnikami LiDAR, talia o 4 stopniach swobody i komputer z procesorem Intel i9.
Do zajęć Dobot udostępnia materiały kursowe dla kształcenia zawodowego i studiów, treści szkoleniowe o montażu, kalibracji i konserwacji oraz zasoby na GitHubie, w Isaac Sim i na Hugging Face. Scenariusze takie jak sortowanie części, supermarket, oprowadzanie i inspekcja budynków służą jako gotowe projekty. Materiały dopasowane do projektu wskażemy w ofercie.
Budowa i komponenty
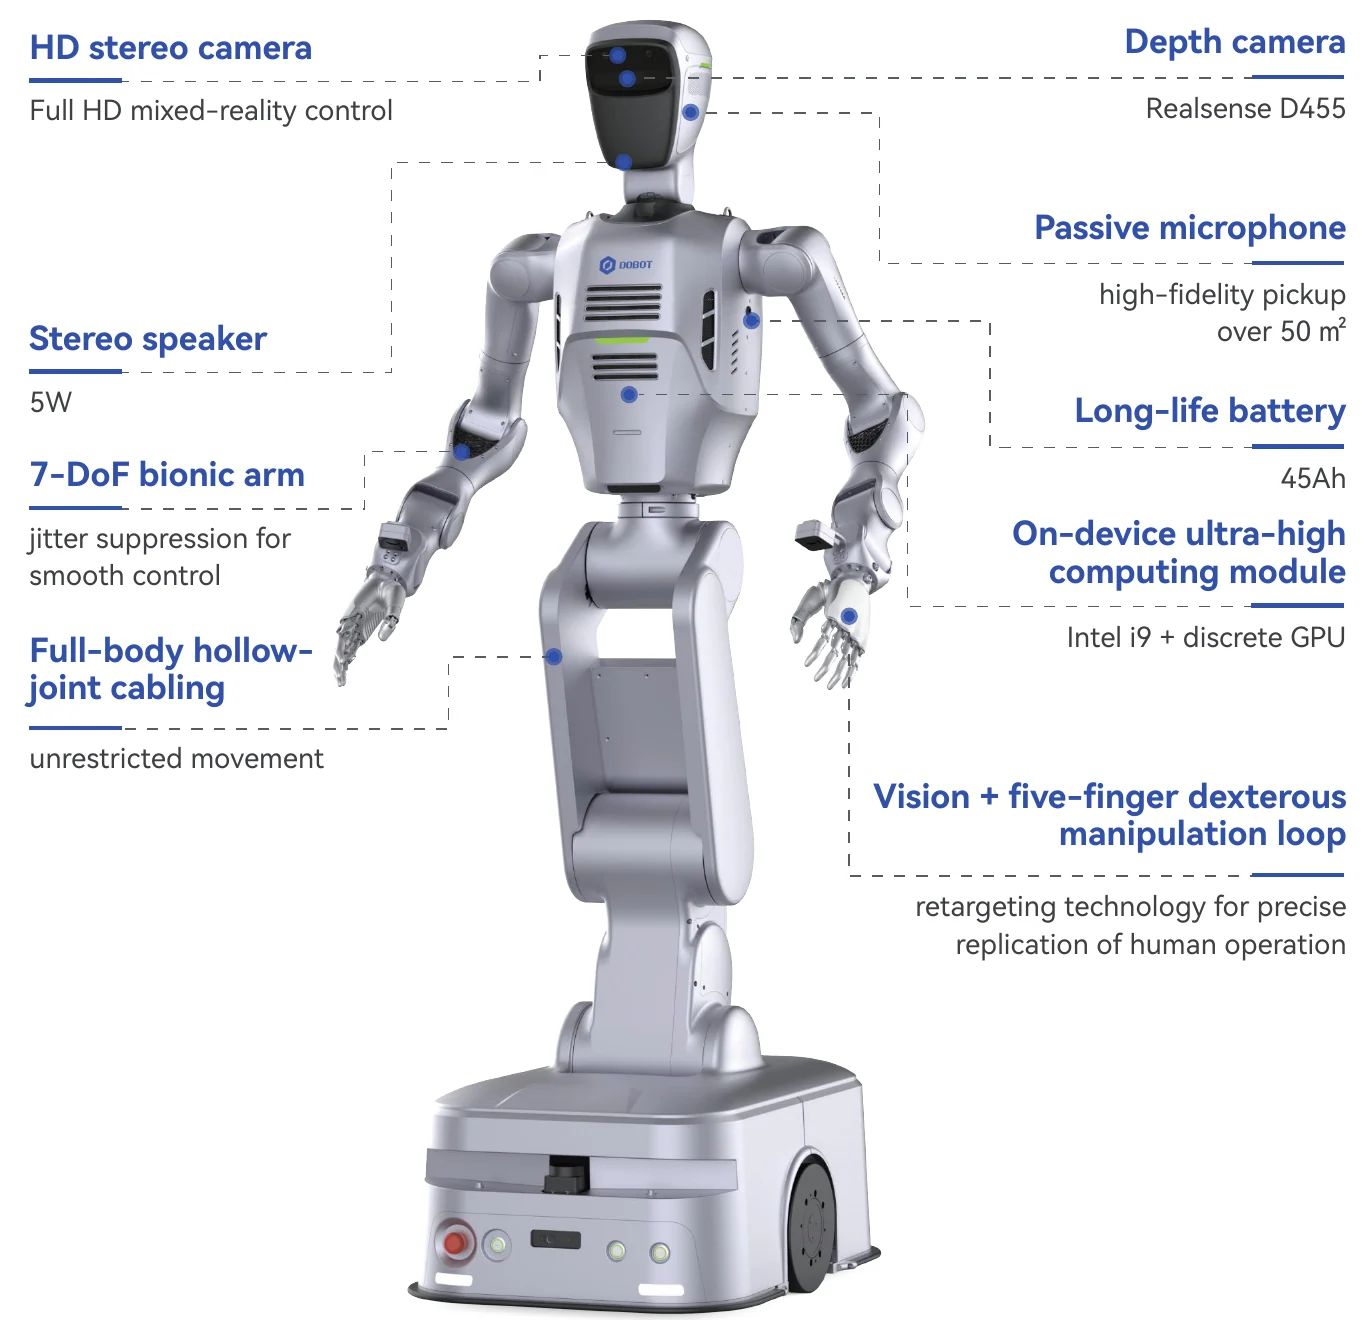
Budowa ATOM-W: głowa z kamerą głębi i kamerą stereo, ramiona o 7 stopniach swobody, dłonie, moduł obliczeniowy, akumulator i podwozie z czujnikami LiDAR. Opisy od producenta.
Funkcje
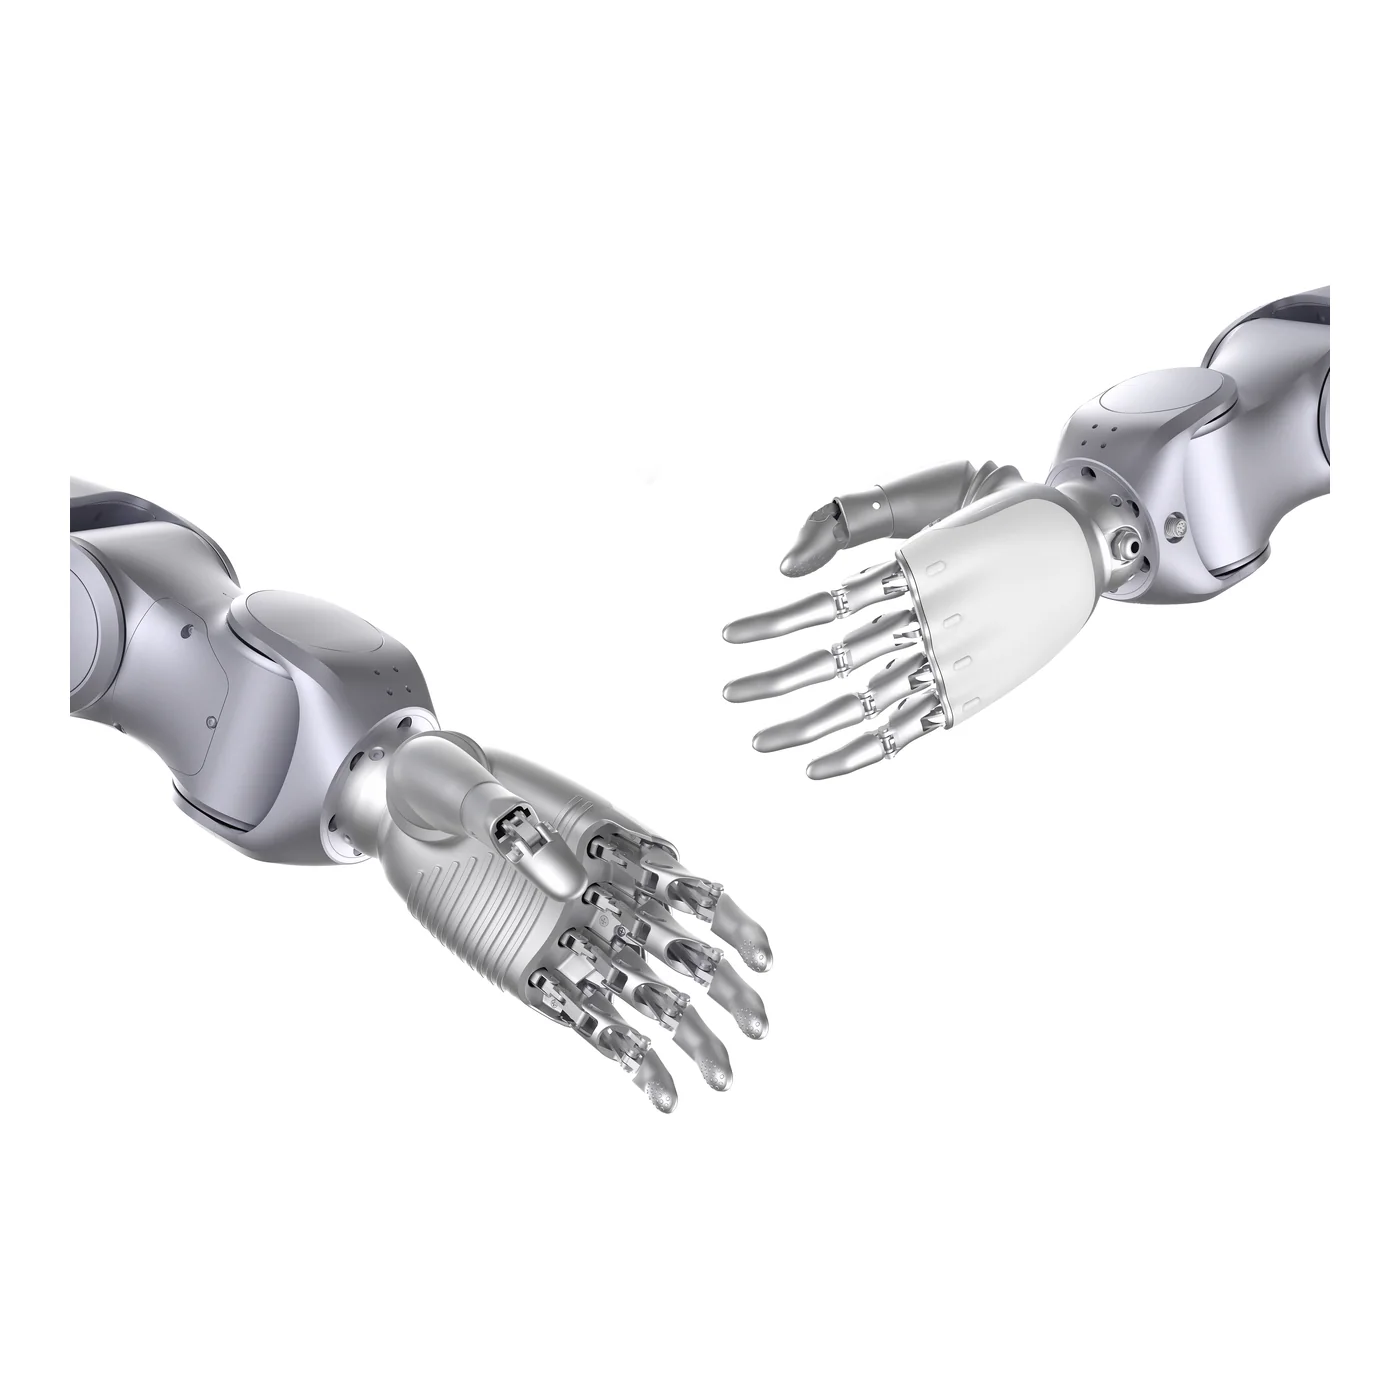
Dłonie pięciopalcowe
Dwie dłonie o 6 stopniach swobody każda wykonują chwyty, których nie wykona chwytak dwupalcowy: trzymają narzędzie, naciskają przełączniki i ustawiają części w dłoni.
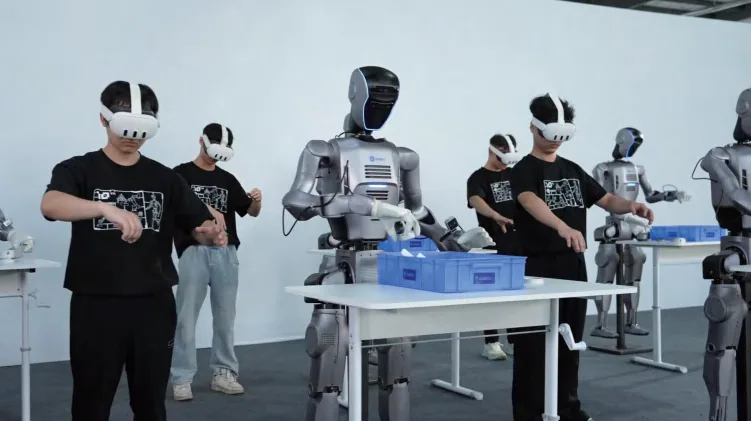
Teleoperacja VR
Działa z Quest 3, Vision Pro i podobnymi goglami. Niskie opóźnienie i dokładne odwzorowanie pozycji końcowej pozwalają na precyzyjne zdalne sterowanie i czyste dane treningowe.
EmbodyLink
Oprogramowanie do danych i treningu obejmuje całą drogę od danych z teleoperacji do wdrożonego modelu. Działa od razu i nie wymaga połączenia z internetem.
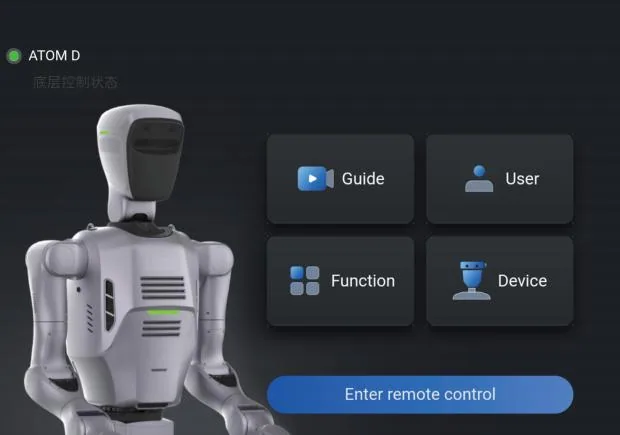
ATOM App
Zdalne sterowanie, konserwacja, diagnostyka usterek i wgrywanie nowych funkcji w jednej aplikacji.
Kamery nadgarstkowe
Razem z kamerą głębi i kamerą stereo HD w głowie dwie kamery głębi na nadgarstkach dostarczają obraz potrzebny modelom VLA do chwytu.
Podwozie i komputer pokładowy
Laserowy SLAM z dwoma czujnikami LiDAR, pozycjonowanie ±10 mm, prędkość do 1,5 m/s. Intel i9 z dedykowanym GPU (41,15 TFLOPS) uruchamia wytrenowane modele bezpośrednio na robocie.
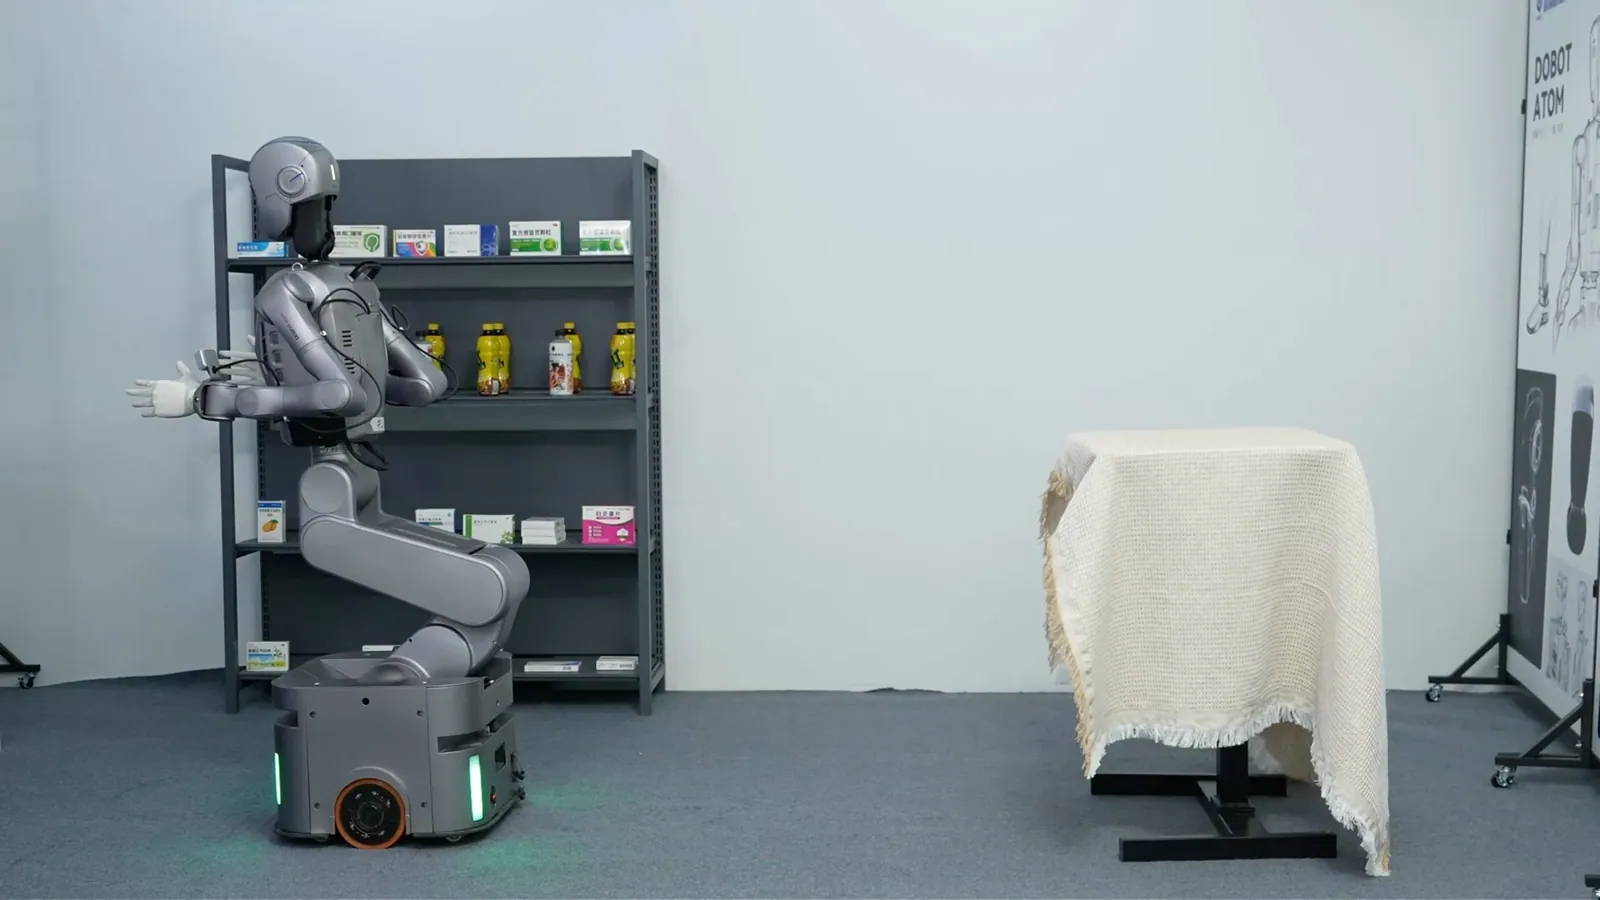
Zastosowania
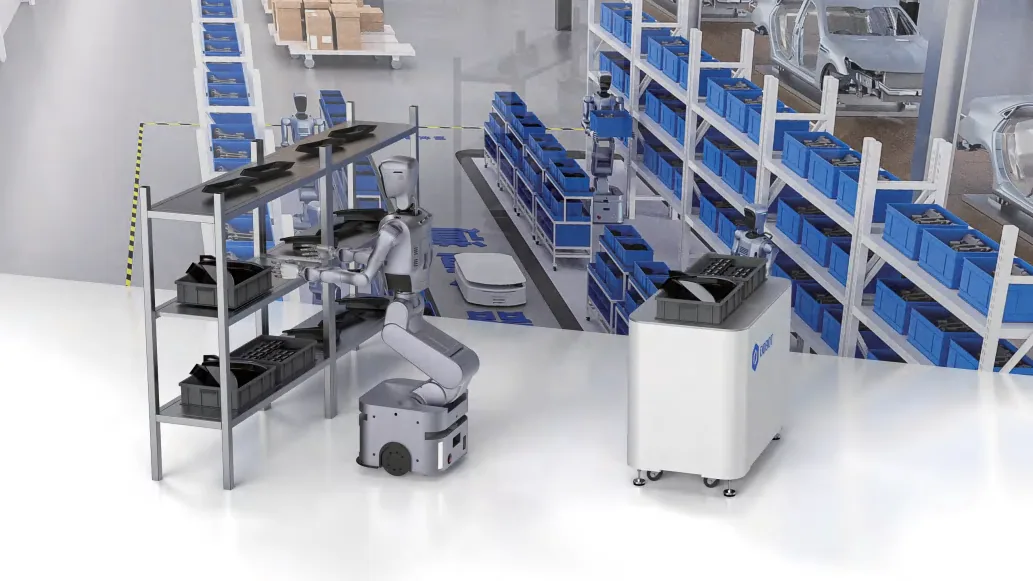
Sortowanie części SPS
Robot odwzorowuje 1:1 podawanie części SPS z motoryzacji: rozpoznaje części, sortuje je dwoma ramionami i dokładnie podaje. Łączy to przetwarzanie obrazu, sterowanie dwoma ramionami i rzeczywiste procesy z motoryzacji i logistyki.
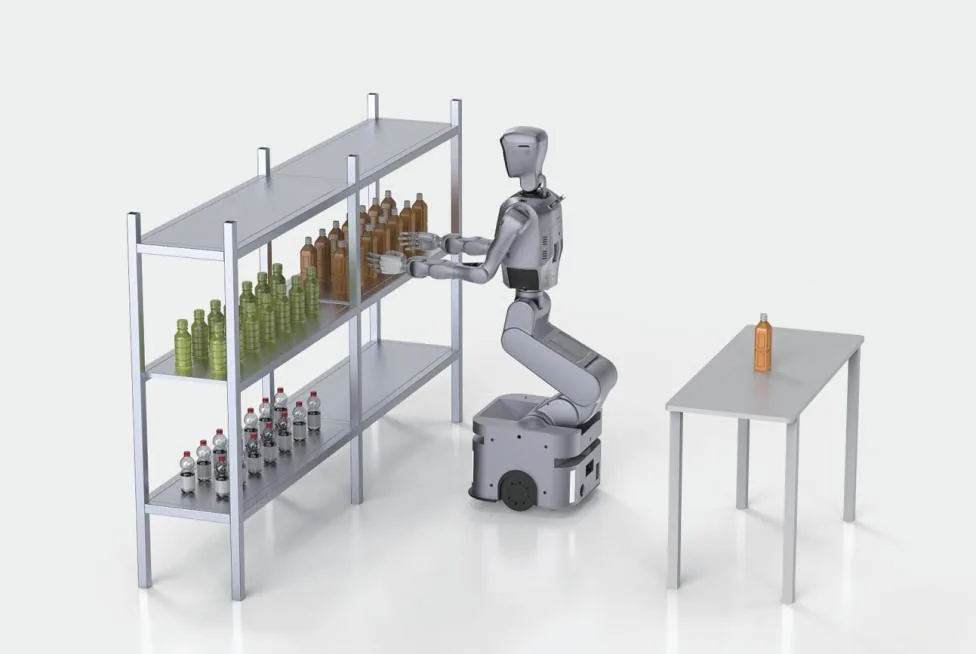
Smart Supermarket
Nawigacja, rozpoznawanie, chwytanie, odkładanie: scenariusz łączy SLAM, estymację pozycji 6D, planowanie chwytu i fuzję danych z czujników w trening w zamkniętej pętli, bliski wymaganiom handlu i logistyki.
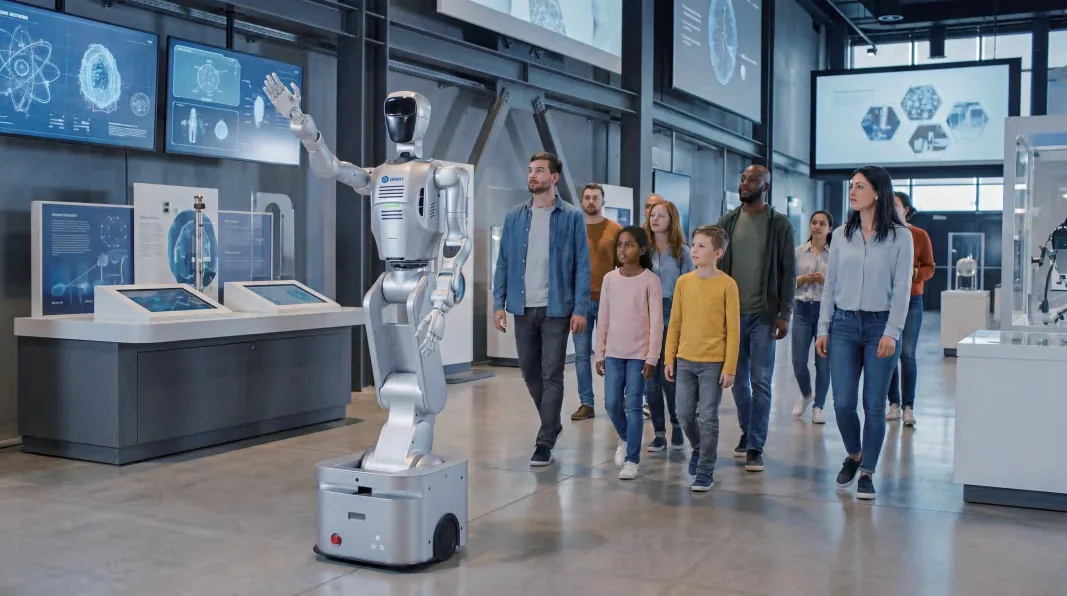
Inteligentne oprowadzanie
Mowa, ruch i nawigacja działają razem, całkowicie bez kodu. Studenci poznają przy tym SLAM, rozpoznawanie mowy, syntezę mowy i duże modele językowe, z których korzystają też muzea i wystawy.
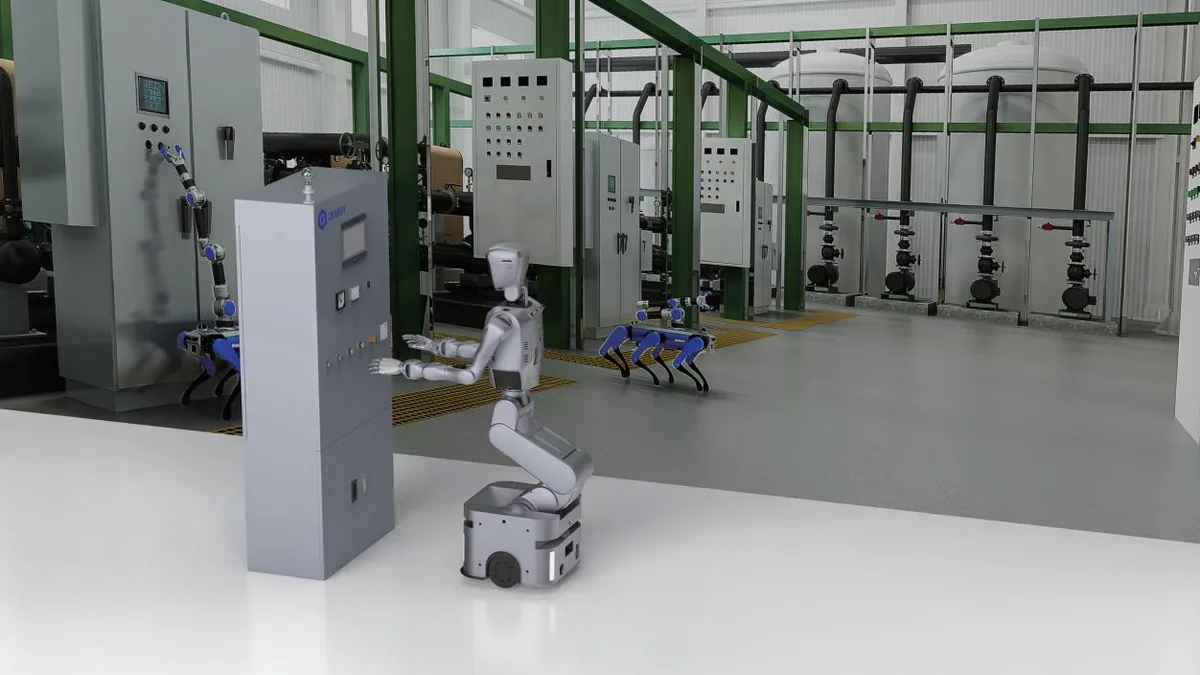
Inspekcja budynków
Kontrola, wykrywanie, obsługa i raport jako jeden ciąg. Projekt łączy kontrolę wizyjną, wykrywanie anomalii i projektowanie systemów dla budynków i przemysłu.
Najważniejsze komponenty
W pełni skonfigurowany model może zawierać:
- Dexterous HandsDwie dłonie pięciopalcowe o 6 stopniach swobody każda, w zestawie.
- Kamery nadgarstkoweDwie kamery głębi do obserwacji obiektu podczas chwytania, w zestawie.
- Embodied Intelligence Data SuiteOprogramowanie narzędziowe, zestaw VR i oprogramowanie do teleoperacji VR, w zestawie.
- Stacja ładującaAutomatyczne dokowanie albo ładowanie ręczne, w zestawie.
- Pilot i zestaw narzędziDo uruchomienia, pokazów i serwisu, w zestawie.
- Kamery w taliiDwie dodatkowe kamery głębi do przestrzeni roboczej przed tułowiem. Opcja.
- 6-osiowy czujnik siłyPomiar siły na końcu ramienia do zadań z kontaktem. Opcja.
Specyfikacja
| Wymiary | 1 785 x 500 x 500 mm (wysokość x szerokość x głębokość) |
| Masa | ok. 136 kg bez dłoni |
| Liczba stopni swobody | 20 bez dłoni (głowa 2, ramiona 2 x 7, talia 4), do tego 6 na dłoń |
| Dłonie | 2 dłonie pięciopalcowe o 6 stopniach swobody każda |
| Zasięg | 600 mm na ramię, bez dłoni |
| Udźwig | 3,5 kg na ramię, maksymalnie 5 kg, bez dłoni |
| Powtarzalność | ±0,05 mm (ramię) |
| Maks. prędkość końca ramienia | maks. 1,5 m/s |
| Prędkość maksymalna | do 1,5 m/s (podwozie) |
| Dokładność pozycjonowania | ±10 mm |
| Szerokość przejazdu | od 500 mm |
| Nawigacja | laserowy SLAM z 2 czujnikami LiDAR z przodu i z tyłu, obrót w miejscu |
| Podłoże | równe podłogi: nachylenie do 3°, progi ok. 10 mm, szczeliny ok. 25 mm |
| Akumulator | 45 Ah, zamontowany na stałe w podwoziu |
| Czas ładowania | do 2,5 h na stacji ładującej (z 20 do 100 %, AC 220 V), automatyczne dokowanie |
| Komputer | Intel i9 (24 rdzenie, 32 wątki) z dedykowanym GPU, 41,15 TFLOPS (FP32) |
| Kamery | głowa: kamera głębi Intel RealSense D455 i kamera stereo HD; nadgarstki: 2 kamery głębi |
| Audio | mikrofon 360°, 2 głośniki neodymowe |
| Złącza | XT30, 2 x RJ45, 4 x Type-C, HDMI, 3 pary GPIO |
| Oprogramowanie | SDK, ROS 2, URDF, EmbodyLink, ATOM App, teleoperacja VR, model VLA i model językowy DeepSeek na pokładzie |
| Zawartość zestawu | robot z 2 dłońmi i 2 kamerami nadgarstkowymi, Embodied Intelligence Data Suite (oprogramowanie narzędziowe, zestaw VR, teleoperacja VR), stacja ładująca, pilot, zestaw narzędzi |
| Gwarancja | 12 miesięcy |
Pliki do pobrania
- DOBOT Atom BrochurePDF
Broszura serii od producenta, po angielsku
- DOBOT ATOM SDKGitHub
Oficjalne SDK producenta
- DOBOT Download CenterStrona producenta
Instrukcje i oprogramowanie producenta
Wysyłka
Wysyłka spedycją w opakowaniu producenta (przystosowanym do transportu morskiego i lotniczego), miejsce dostawy do uzgodnienia. Uruchomienie i szkolenie na zapytanie.
Wysyłka spedycją w Polsce: 2 720 zł netto (3 345,60 zł brutto).
Na zamówienie. Termin dostawy do 30 dni od potwierdzenia zamówienia. Wiążący termin podajemy w potwierdzeniu zamówienia.