
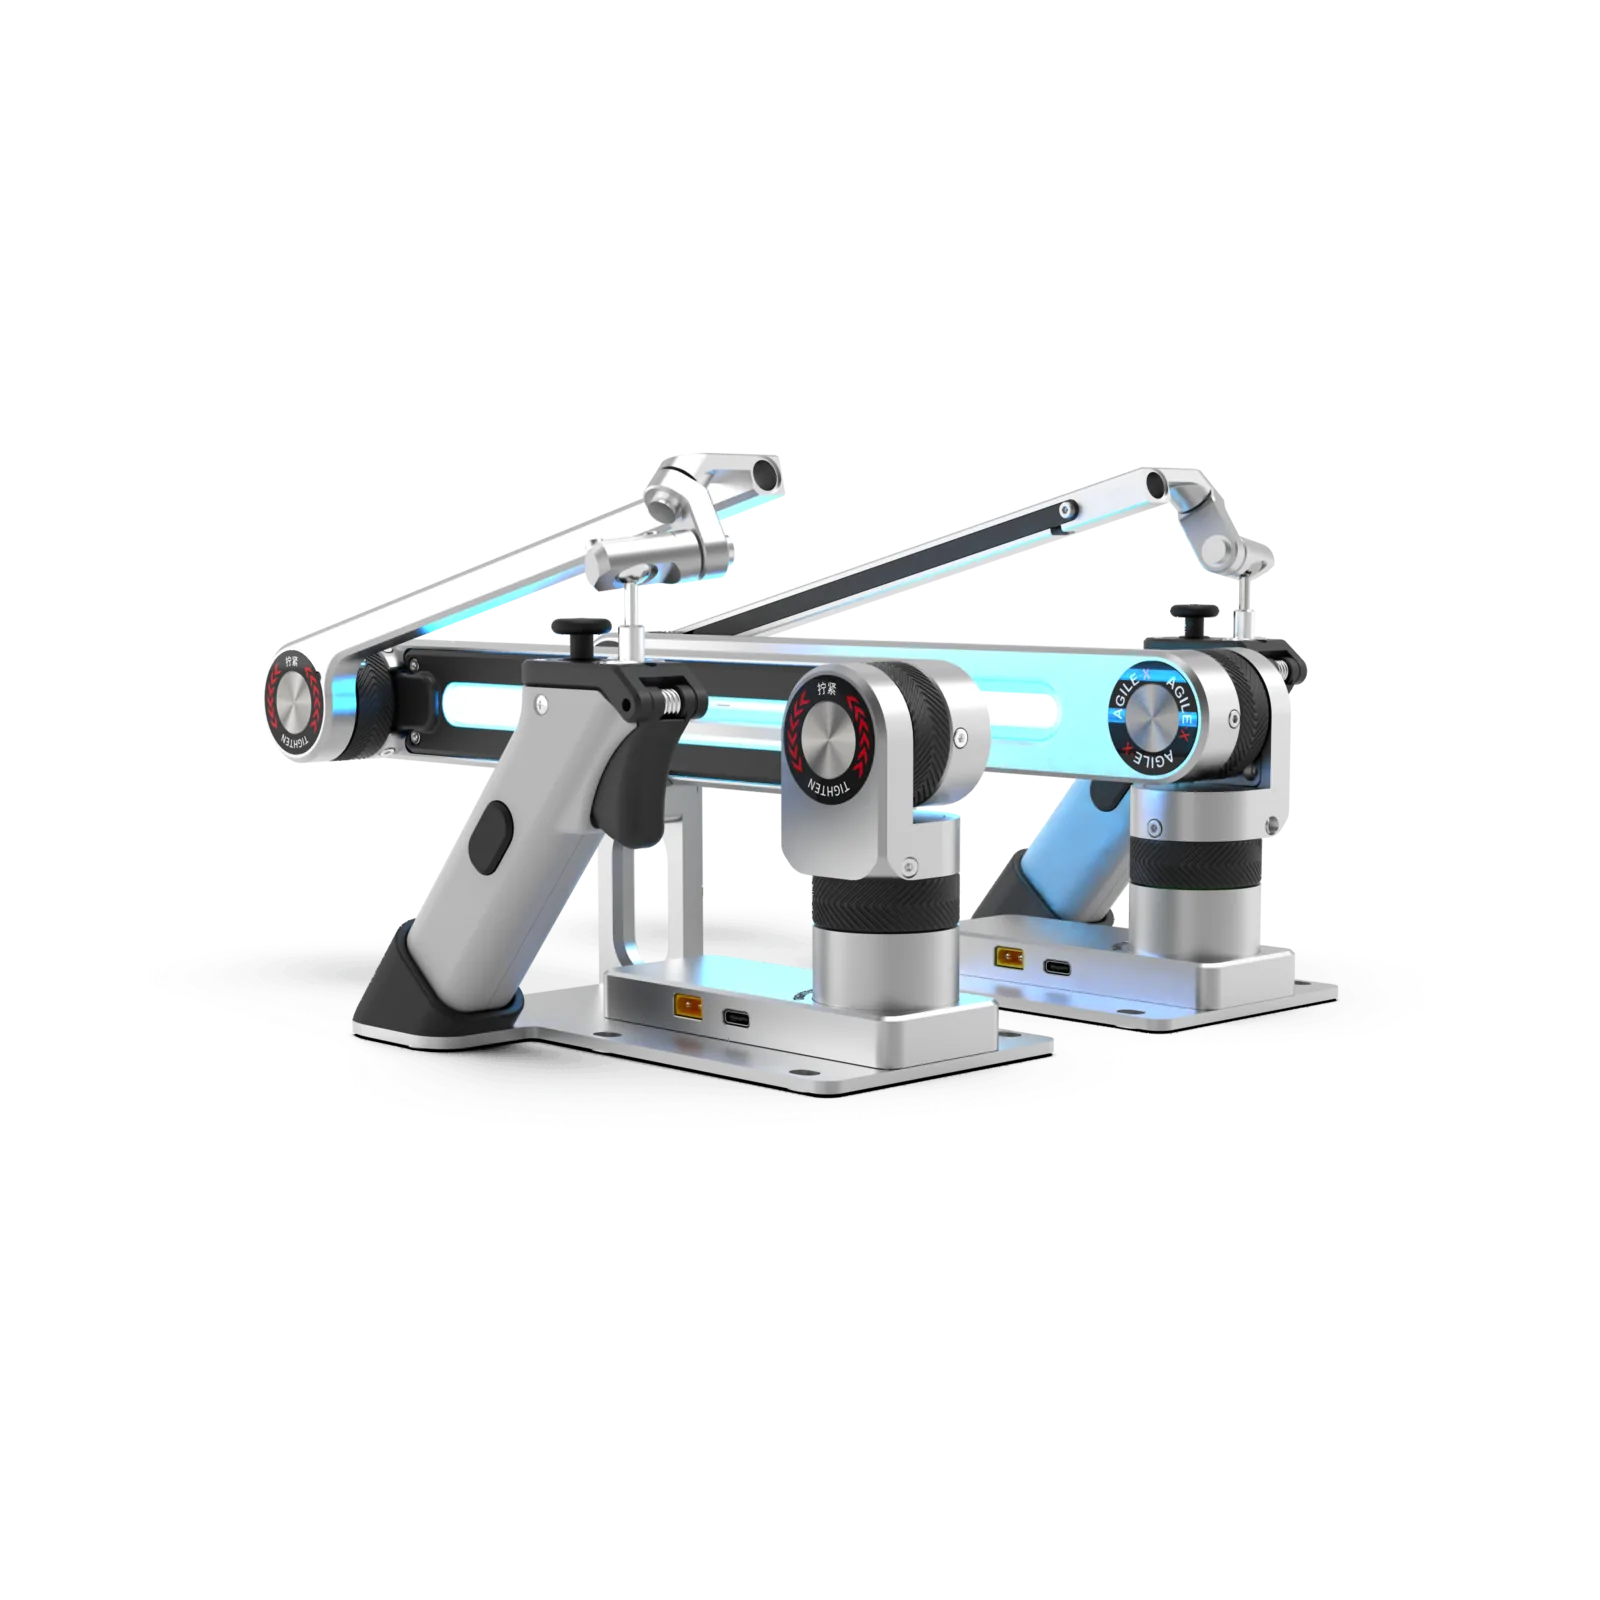
Universal Master Arm
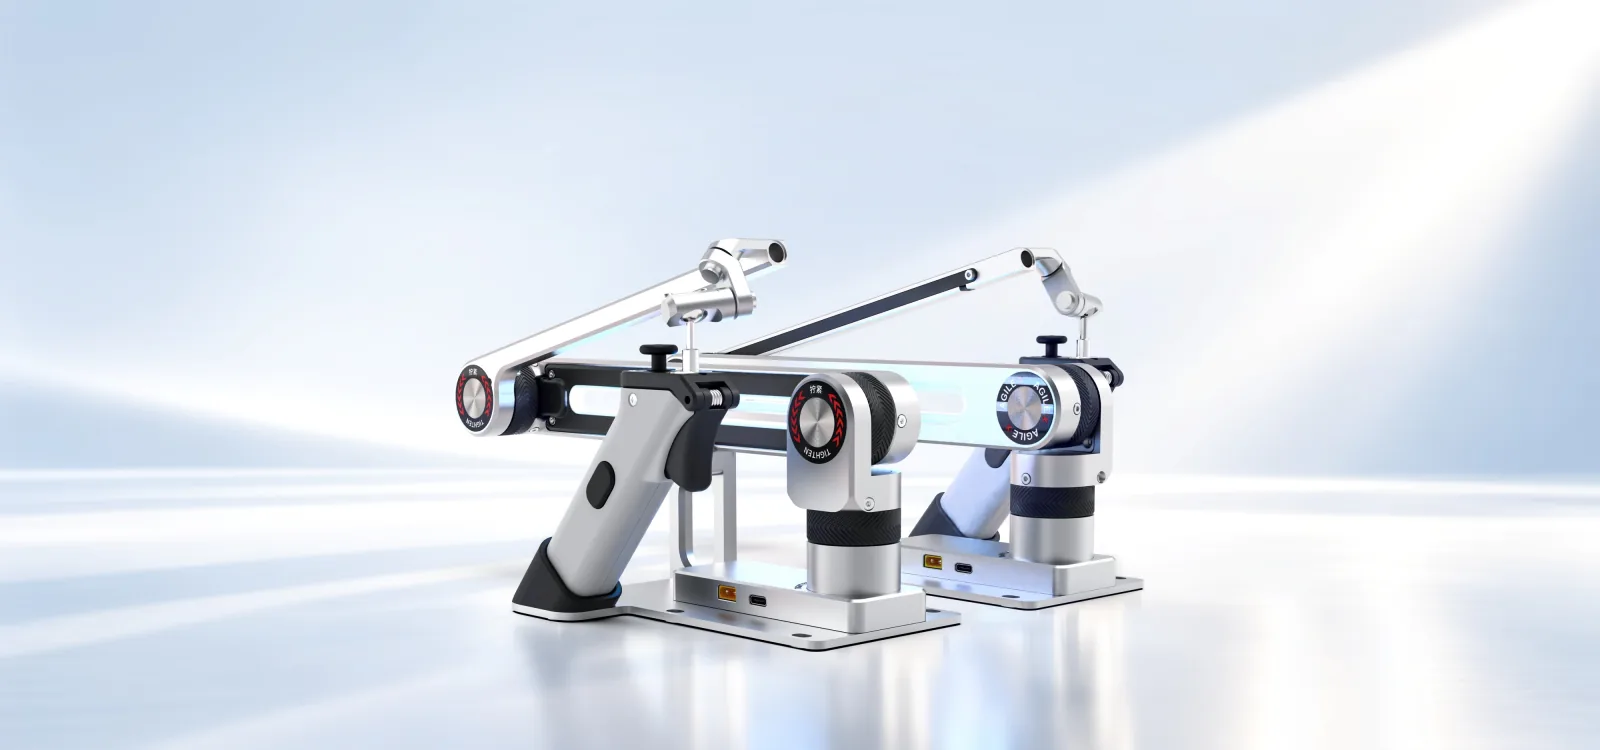
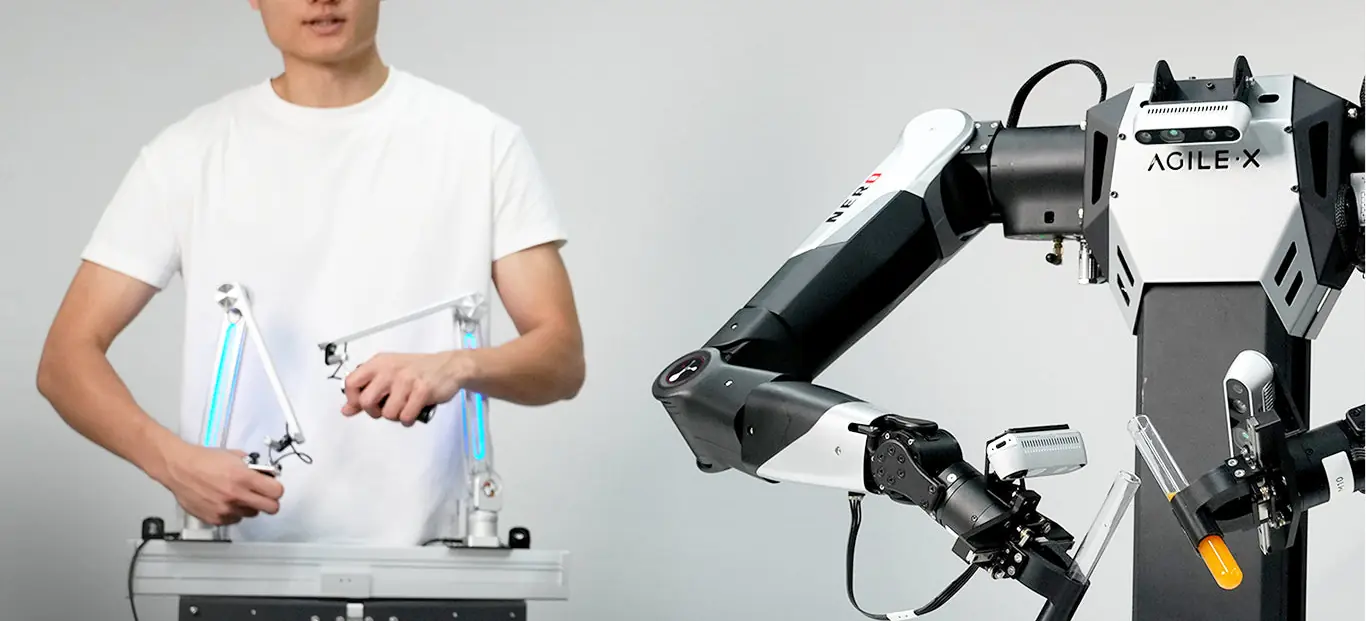
Universal Master Arm to lekkie, 6-osiowe ramię wiodące do teleoperacji: urządzenie, którym operator steruje ramieniem robota i nagrywa demonstracje ruchu. Ruch dłoni jest w czasie rzeczywistym przeliczany na pozę 6D i - przez kinematykę odwrotną - na ruch ramienia wykonawczego. Służy do zbierania danych, uczenia robotów i badań nad embodied AI.
Urządzenie waży 0,6 kg, ma wbudowany moduł CAN i łączy się z komputerem przez USB, więc stanowisko można uruchomić szybko i bez dodatkowej elektroniki. Współpracuje z ramionami AgileX NERO i PiPER; ramiona innych producentów wymagają dostosowania modelu robota, solvera IK i interfejsu sterowania. Wersje lewa i prawa nie są zamienne.
Wycena indywidualna - odpowiadamy zwykle w ciągu jednego dnia roboczego. Sprzedaż wyłącznie dla firm i instytucji.
- 0,6 kg
- MASA
- 505 mm
- PRZESTRZEŃ ROBOCZA
- ±180°
- ZAKRES OBROTU UCHWYTU
Opis produktu
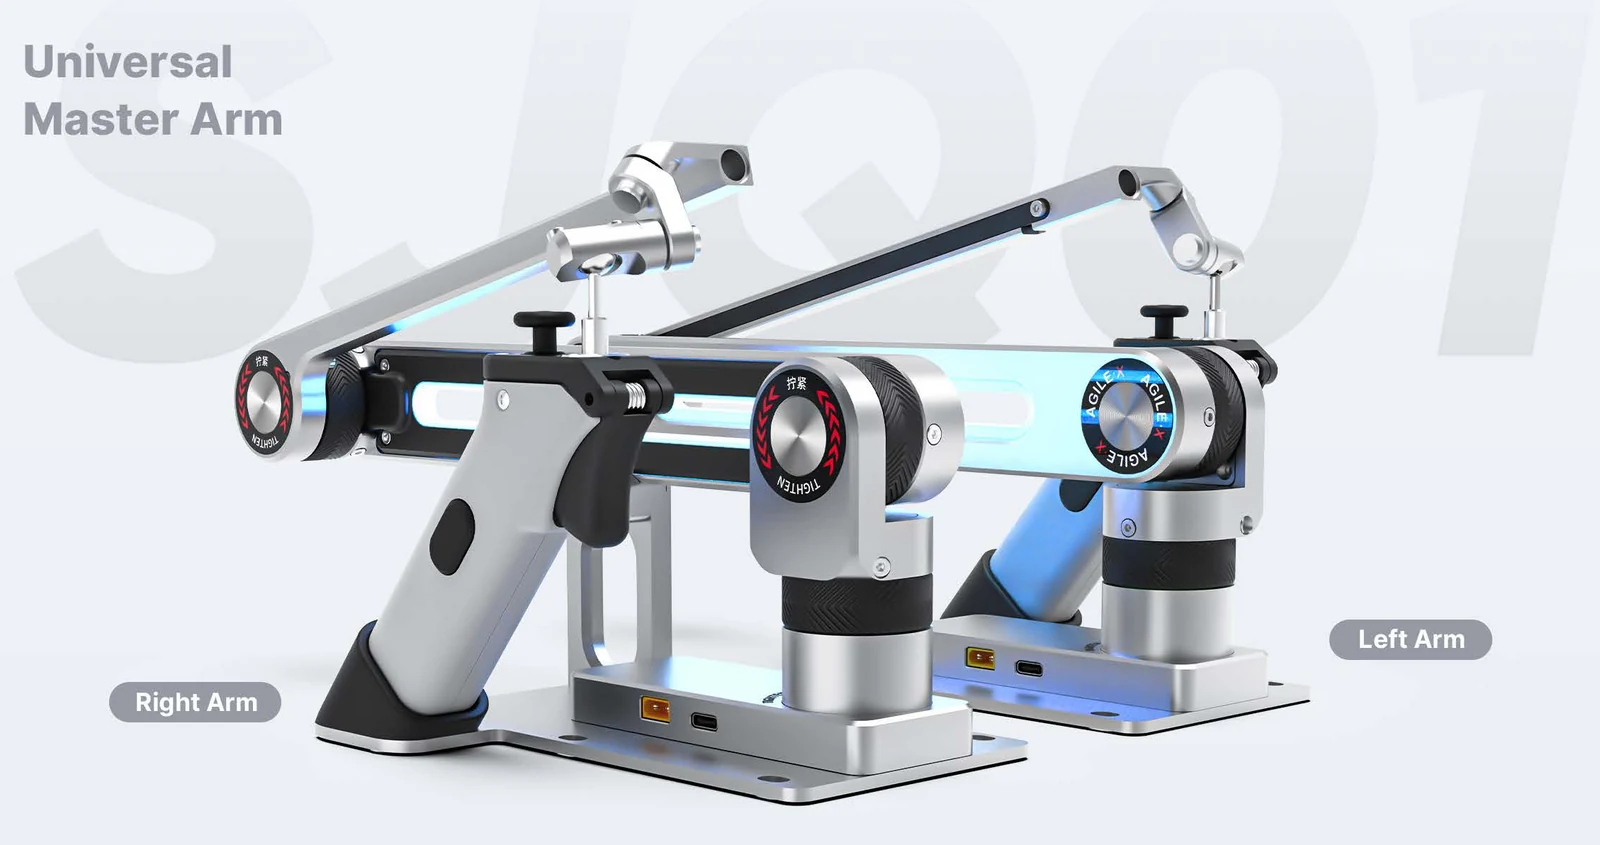
Universal Master Arm to ramię wiodące do teleoperacji o masie 0,6 kg i sześciu stopniach swobody: operator prowadzi uchwyt, a jego ruch jest w czasie rzeczywistym przeliczany na pozę 6D i przez kinematykę odwrotną na ruch ramienia wykonawczego. Przestrzeń robocza to półkula o średnicy 505 mm, uchwyt obraca się w zakresie ±180°, a 16-bitowe enkodery dają dokładność pozycji ±5 mm i kąta ±1° przy opóźnieniu 0,1 ms. Wbudowany moduł CAN i złącze USB Type-C (zasilanie 5 V) pozwalają uruchomić stanowisko bez dodatkowej elektroniki.
Urządzenie współpracuje z ramionami AgileX: siedmioosiowym NERO (7 DoF) i sześcioosiową serią PiPER; ramiona innych producentów podłącza się po dostosowaniu modelu robota, solvera IK i interfejsu sterowania (Python, C++, ROS 2). Konfigurowalne granice przestrzeni roboczej zatrzymują ramię wykonawcze, gdy zadana poza wychodzi poza bezpieczną strefę. Wersje lewa i prawa nie są zamienne - do systemów dwuramiennych potrzebny jest komplet. Główne zastosowania: zbieranie demonstracji do imitation learning, walidacja algorytmów embodied AI i zajęcia z robotyki.
Budowa i komponenty
Funkcje
Jedna platforma do teleoperacji
Universal Master Arm pracuje z różnymi konfiguracjami ramion i stanowi elastyczne rozwiązanie do zbierania demonstracji wysokiej jakości na potrzeby uczenia robotów.
Teleoperacja w sześciu stopniach swobody
Ruch operatora jest na bieżąco przekładany na ciągły ruch robota - z wysoką precyzją i małym opóźnieniem.
Lekka konstrukcja, szybkie uruchomienie
Przy masie 0,6 kg urządzenie ma wbudowany moduł CAN i łączy się bezpośrednio z komputerem przez USB.
Konfigurowalne granice przestrzeni roboczej
Można zdefiniować granice ruchu, w których ma się mieścić teleoperacja - tak, aby praca pozostawała w bezpiecznej strefie.
Zastosowania
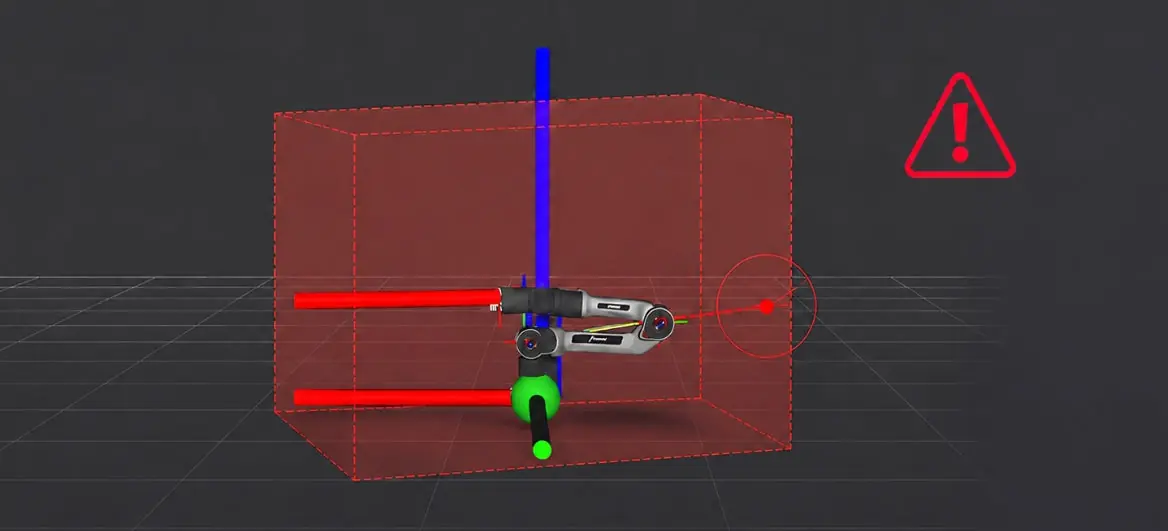
Bezpieczna strefa pracy
Granice przestrzeni roboczej chronią stanowisko: gdy zadana poza wykracza poza ustawiony obszar, system automatycznie zatrzymuje ramię robota.
Praca z ramionami NERO i PiPER
Współpracuje z 7-osiowym NERO i 6-osiową serią PiPER. Ramiona innych producentów można podłączyć po dostosowaniu modelu robota, solvera kinematyki odwrotnej i interfejsu sterowania.
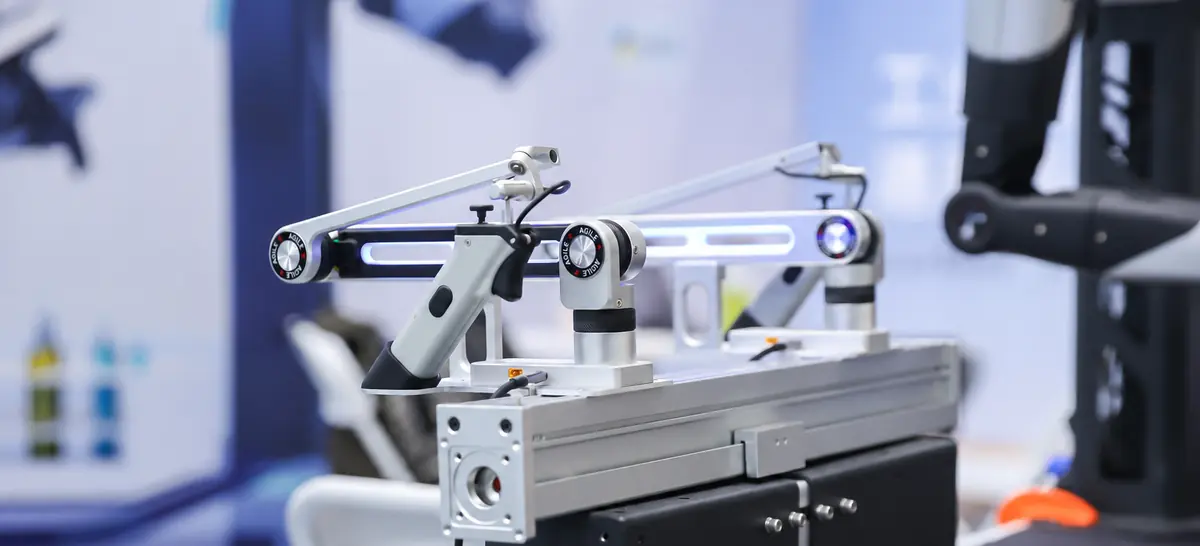
Edukacja i pokazy
Lekkie stanowisko nadaje się do zajęć z robotyki, walidacji algorytmów i demonstracji na żywo.
Najważniejsze komponenty
W pełni skonfigurowany model może zawierać:
- ramię wiodące Universal Master Arm - lewe, prawe albo komplet
- ramiona wykonawcze AgileX NERO albo PiPER
- komputer sterujący z ROS 2
Specyfikacja
| Liczba stopni swobody | 6 |
| Masa | 0,6 kg |
| Wymiary | 260 x 110 x 145 mm |
| Zasięg | 415 mm |
| Przestrzeń robocza | 505 mm (półkula) |
| Zakres obrotu uchwytu | ±180° |
| Dokładność pozycji | ±5 mm |
| Dokładność kątowa | ±1° |
| Rozdzielczość enkodera | 16 bitów |
| Opóźnienie | 0,1 ms |
| Napięcie zasilania | 5 V DC |
| Interfejs komunikacyjny | USB Type-C, wbudowany moduł CAN |
| Oprogramowanie | Python, C++, ROS 2 |
| Kompatybilność | AgileX NERO i seria PiPER; ramiona innych producentów po dostosowaniu modelu robota, solvera IK i interfejsu sterowania |
| Wariant | ramię lewe albo prawe (nie są zamienne) |
| Uwaga | Parametry z testów producenta w warunkach kontrolowanych; wartości rzeczywiste mogą się różnić. |
Cenę tej pozycji ustalamy indywidualnie - zależy od konfiguracji. Prosimy o zapytanie, odpowiadamy zwykle w ciągu jednego dnia roboczego.
Pliki do pobrania
- Universal Master Arm - dokumentacja producenta (EN, PDF)PDF
Oficjalny dokument AgileX: parametry, podłączenie, zgodność z ramionami NERO i PiPER.
- Download Center AgileXStrona producenta
Instrukcje obsługi produktów AgileX w jednym miejscu u producenta.
Wysyłka
Wysyłamy kurierem w kartonie; koszt i masę przesyłki podajemy w wycenie.