
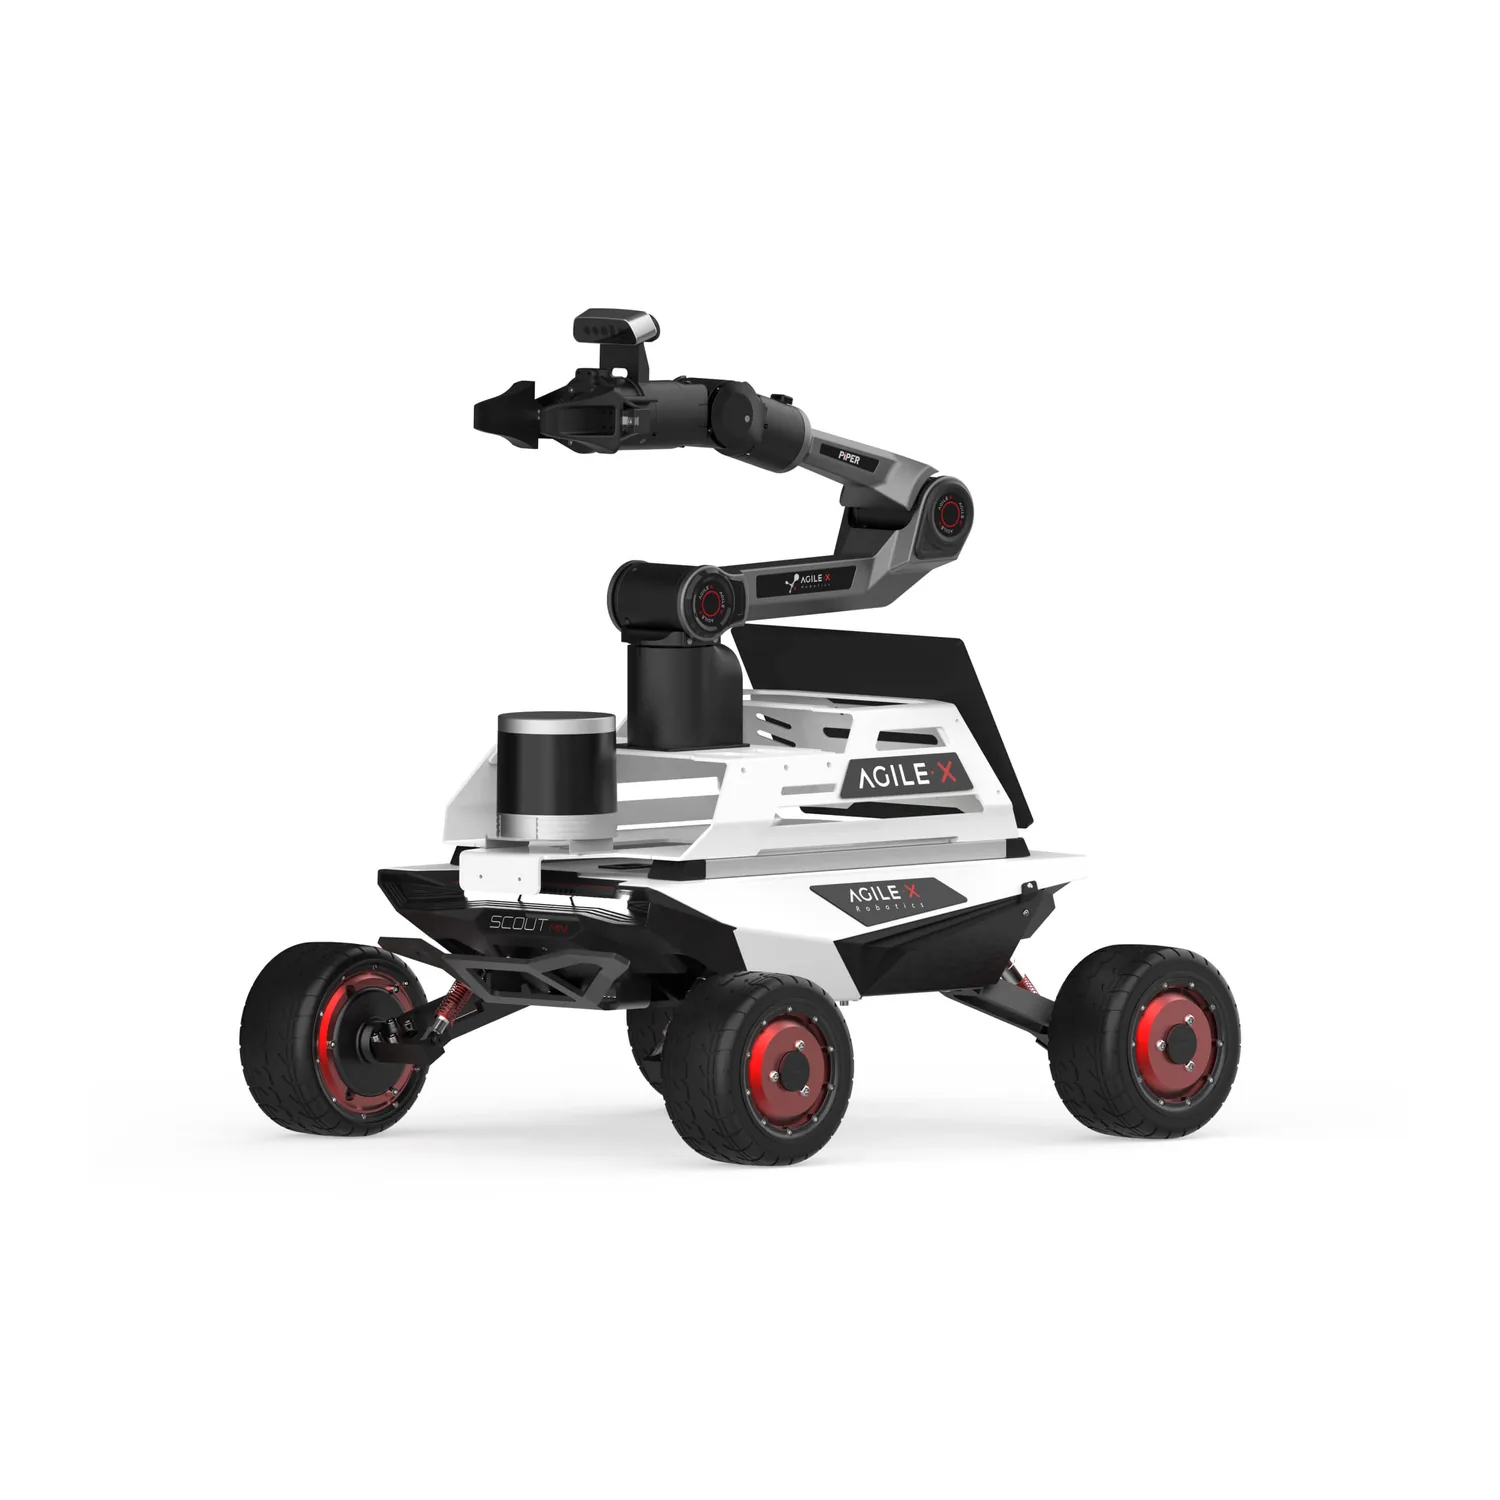
SCOUT MINI COBOT (SCOUT MINI + PiPER) Zestaw robotyczny AgileX
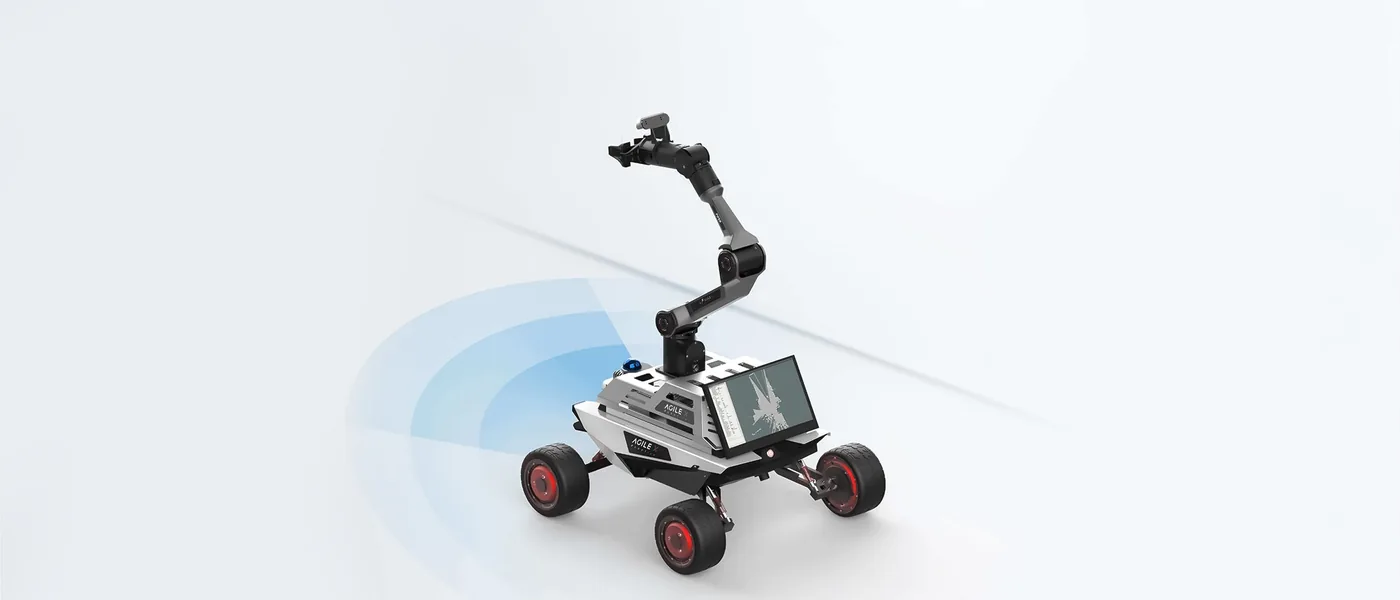
SCOUT MINI COBOT to zintegrowana platforma do manipulacji mobilnej: kompaktowy robot SCOUT MINI z napędem 4 × 4, sześcioosiowe ramię PiPER z chwytakiem dwupalczastym i komputer NVIDIA Jetson Orin Nano w jednym zestawie. Lidar, jednostka IMU i czujniki wizyjne pozwalają budować mapę, nawigować między punktami, omijać przeszkody oraz rozpoznawać, chwytać i odkładać przedmioty oznaczone kodem QR. Platforma jedzie do 1,5 m/s, a ramię przenosi 1,5 kg przy zasięgu 626 mm. Obsługuje ROS 1 i ROS 2. Cena na zapytanie.
Wycena indywidualna - odpowiadamy zwykle w ciągu jednego dnia roboczego. Sprzedaż dla firm, instytucji, uczelni i klientów indywidualnych.
Na zamówienie. Termin dostawy do 45 dni od potwierdzenia zamówienia.
- 1,5 m/s
- PRĘDKOŚĆ MAKSYMALNA
- 1,5 kg
- UDŹWIG RAMIENIA
- 626 mm
- ZASIĘG RAMIENIA
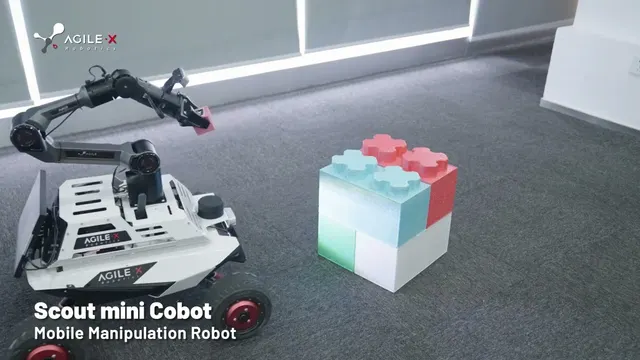
Film ładuje się z YouTube (Google) dopiero po kliknięciu. Google otrzymuje wtedy dane, np. adres IP. Więcej w polityce prywatności.
Opis produktu
Zestaw łączy w jedną całość bazę jezdną, ramię i komputer, dlatego nie trzeba samodzielnie integrować zasilania, komunikacji i czujników. SCOUT MINI to mała platforma z napędem wszystkich kół i skrętem różnicowym (612 × 580 × 245 mm, 23 kg, IP22), przystosowana do pracy w budynkach i na zewnątrz: z pełnym obciążeniem pokonuje przeszkody do 40 mm i wzniesienia do 20°. Na pokładzie pracuje ramię PiPER (6 DoF, 4,2 kg, udźwig 1,5 kg, zasięg 626 mm, powtarzalność ±0,1 mm) zasilane 24 V DC i sterowane po CAN. Komputer NVIDIA Jetson Orin Nano, lidar, IMU i czujniki wizyjne są zintegrowane fabrycznie; do prac rozwojowych służą magistrala CAN i sieć lokalna.
Producent przewiduje pełne scenariusze manipulacji mobilnej: przejazd z punktu A do B, planowanie trasy przez wiele punktów, omijanie przeszkód, a na miejscu rozpoznanie przedmiotu po kodzie QR, chwyt i odłożenie w punkcie docelowym. Oprogramowanie obejmuje ROS 1 i ROS 2, SDK i API, mapowanie Gmapping, Cartographer i RTAB-Map oraz symulację w Gazebo - to baza do nauki i badań nad SLAM, nawigacją, percepcją, planowaniem chwytu, kinematyką ramienia i skoordynowanym sterowaniem bazą i ramieniem. Z pełnym obciążeniem platforma pracuje około 1 godziny i przejeżdża do 8 km.
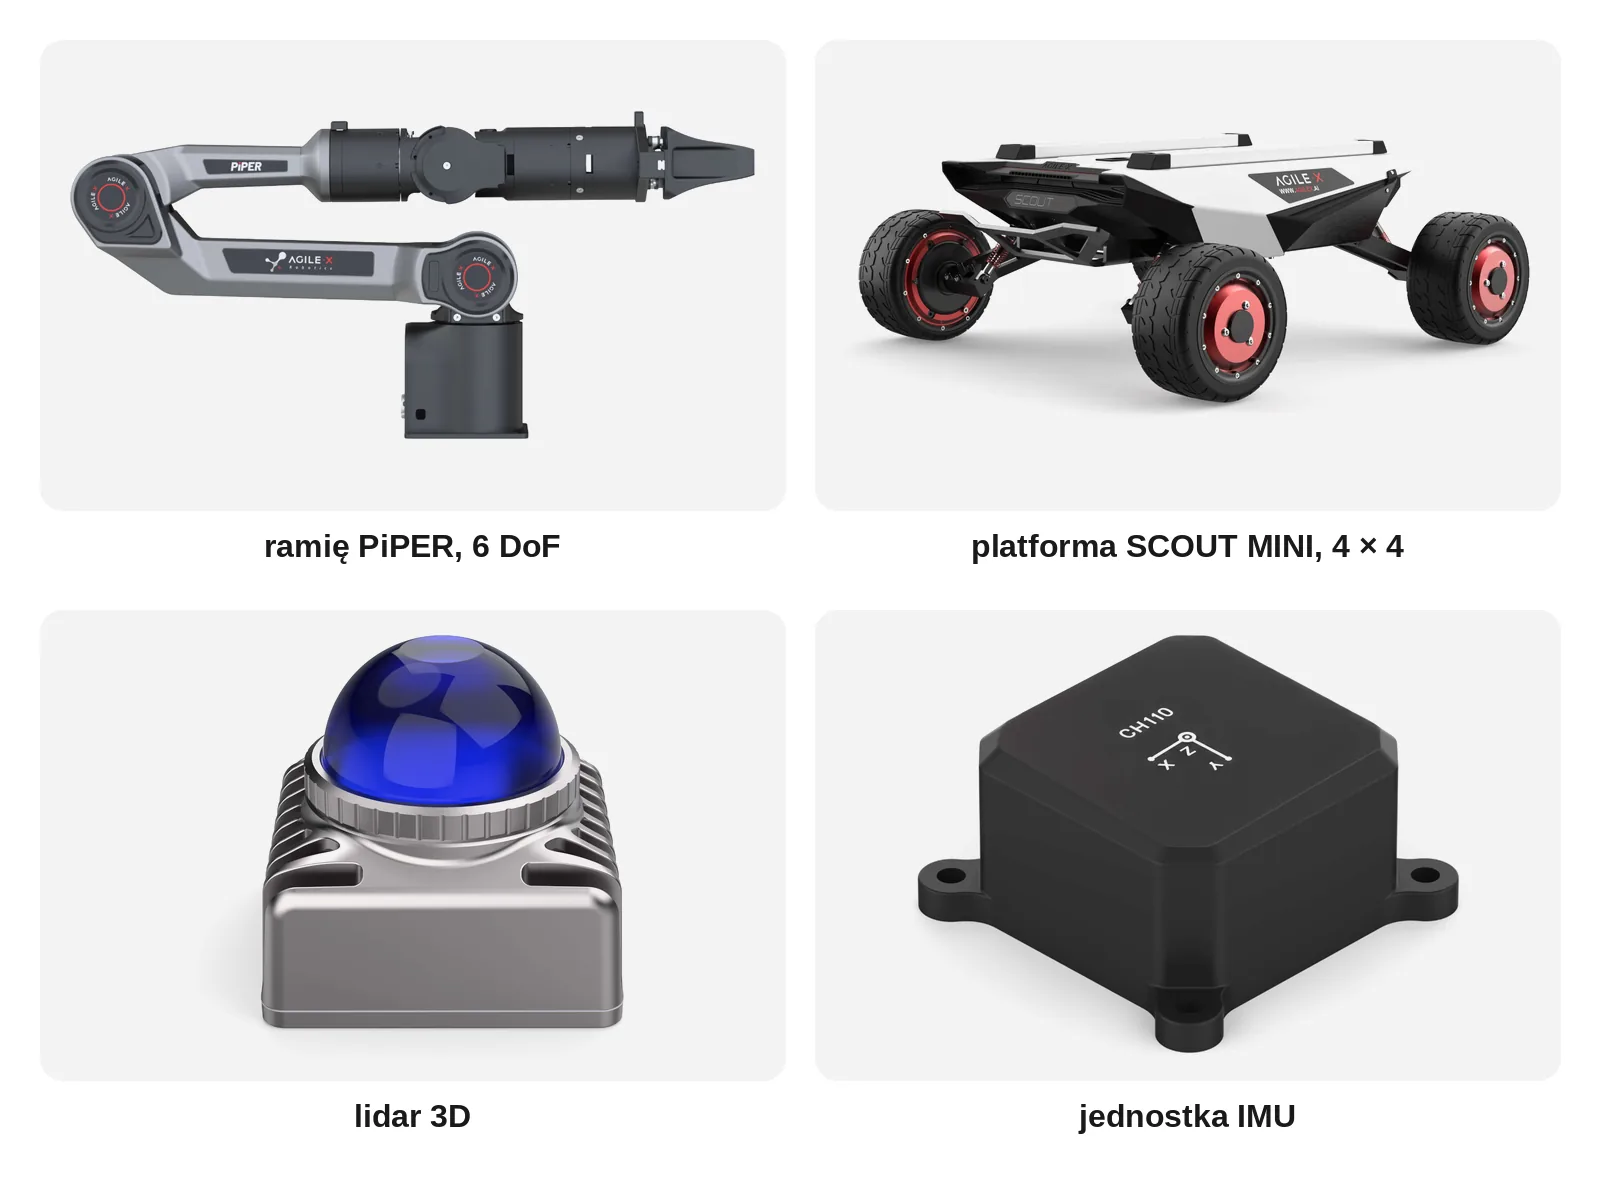
Budowa i komponenty
Funkcje
Manipulacja mobilna w jednej platformie
Baza jezdna SCOUT MINI, ramię PiPER i komputer pokładowy działają jako jeden system: robot dojeżdża do stanowiska w budynku albo na zewnątrz i precyzyjnie chwyta przedmiot.
Od jazdy autonomicznej do zadań wieloetapowych
Nawigacja z punktu A do B, trasa przez wiele punktów, omijanie przeszkód oraz rozpoznawanie, chwytanie i odkładanie przedmiotów oznaczonych kodem QR.
Gotowa do pracy programistycznej
NVIDIA Jetson Orin Nano, obsługa ROS, SDK i API oraz zintegrowane czujniki skracają przygotowanie do prac nad SLAM, walidacji nawigacji i rozwoju aplikacji.
Podwozie do budynków i terenu
Niezależne zawieszenie wahaczowe i napęd wszystkich kół SCOUT MINI pozwalają jeździć po płytach chodnikowych i nierównym podłożu; z pełnym obciążeniem robot pokonuje przeszkody do 40 mm i wzniesienia do 20°.
Zastosowania
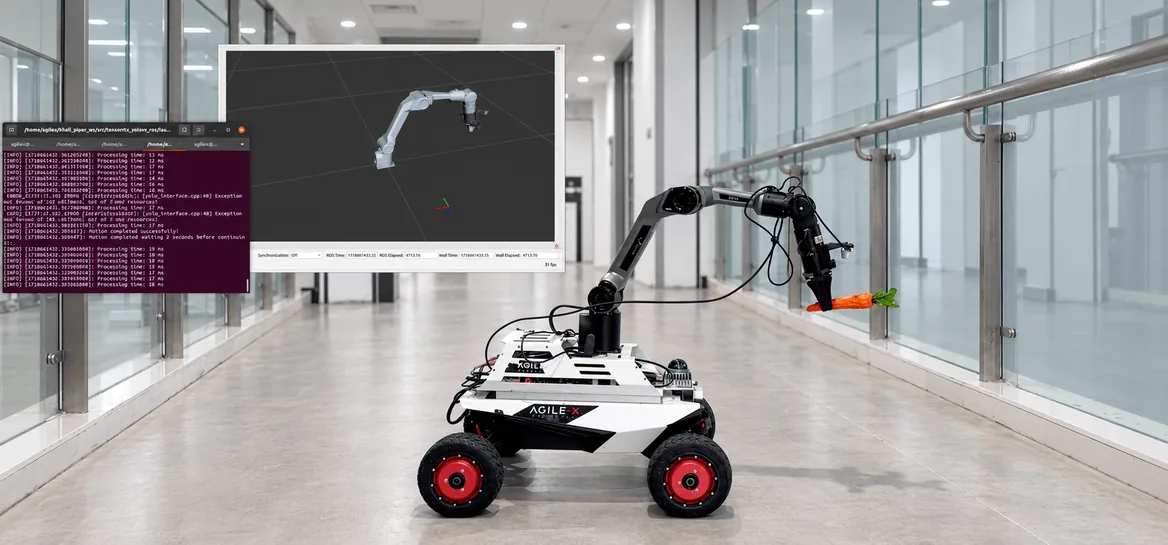
Autonomiczne pick-and-place
Kompletny scenariusz: robot jedzie do wyznaczonej stacji, rozpoznaje przedmiot, chwyta go i odkłada w miejscu docelowym - do badań, prototypów i pokazów.
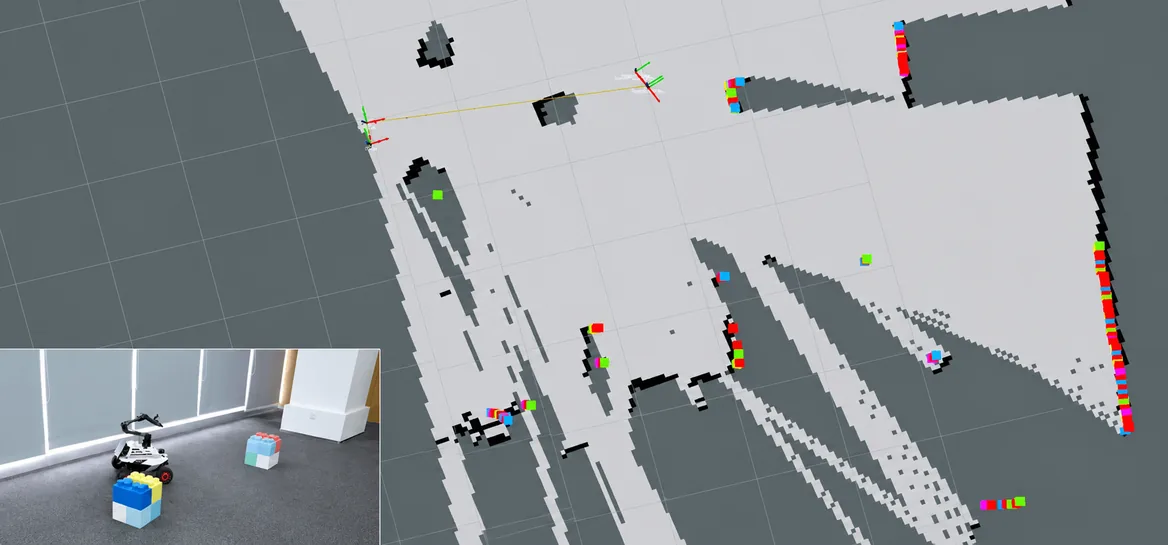
Walidacja algorytmów manipulacji mobilnej
SLAM, percepcja, planowanie trasy i chwytu, kinematyka ramienia oraz skoordynowane sterowanie bazą i ramieniem - sprawdzane na prawdziwym robocie, a nie tylko w symulacji.
Uczelnie i kursy ROS oraz AI
Zajęcia z programowania robotów, SLAM, fuzji czujników, planowania ścieżki, widzenia komputerowego i sterowania ramieniem na jednej platformie.
Zawody robotyczne i zespoły prototypowe
Zintegrowane pokazy łączące autonomiczną jazdę, rozpoznawanie obiektów, chwytanie i wykonanie zadania; walidacja potoków chwytania wizyjnego i pętli percepcja-działanie.
Najważniejsze komponenty
W pełni skonfigurowany model może zawierać:
- platforma SCOUT MINI, 4 × 4napęd wszystkich kół i skręt różnicowy, ładowność 10 kg, IP22
- ramię PiPER, 6 DoFudźwig 1,5 kg, zasięg 626 mm, powtarzalność ±0,1 mm
- chwytak dwupalczastydo chwytania i odkładania przedmiotów
- komputer NVIDIA Jetson Orin Nanoobliczenia AI na pokładzie, ROS 1 i ROS 2
- lidar 3Dmapowanie i nawigacja (Gmapping, Cartographer, RTAB-Map)
- jednostka IMUpomiar orientacji i przyspieszeń dla nawigacji
- czujniki wizyjnerozpoznawanie przedmiotów i kodów QR
Specyfikacja
| Typ | zintegrowana platforma do manipulacji mobilnej (robot mobilny z ramieniem) |
| Platforma | SCOUT MINI, napęd 4 × 4, skręt różnicowy |
| Wymiary | 612 × 580 × 245 mm (platforma) |
| Masa własna | 23 kg (platforma) |
| Ładowność | 10 kg (platforma) |
| Prędkość maksymalna | 1,5 m/s |
| Czas pracy | 1 h przy pełnym obciążeniu |
| Zasięg | 8 km przy pełnym obciążeniu |
| Maksymalny podjazd | 20° przy pełnym obciążeniu |
| Pokonywana przeszkoda | 40 mm |
| Stopień ochrony | IP22 (platforma) |
| Temperatura pracy | od -10 do 40 stopni C (platforma), od -20 do 50 stopni C (ramię) |
| Ramię | PiPER, 6 DoF, z chwytakiem dwupalczastym |
| Udźwig | 1,5 kg (ramię) |
| Masa ramienia | 4,2 kg |
| Zasięg ramienia | 626 mm |
| Powtarzalność | ±0,1 mm |
| Zasilanie | 24 V DC (ramię) |
| Interfejs montażowy | 70 × 70 mm (podstawa ramienia) |
| Przegub J5 ramienia | zakres ±75°, prędkość 225°/s |
| Wilgotność | 25-85 % (ramię) |
| Komputer | NVIDIA Jetson Orin Nano |
| LiDAR | lidar 3D |
| Jednostka IMU | zintegrowana |
| Percepcja | czujniki wizyjne do rozpoznawania przedmiotów i kodów QR |
| Interfejs komunikacyjny | CAN; sieć lokalna (LAN) |
| Oprogramowanie | ROS 1 i ROS 2, SDK i API; mapowanie Gmapping, Cartographer, RTAB-Map; symulacja Gazebo |
| Przeznaczenie | nawigacja A-B i wielopunktowa, omijanie przeszkód, rozpoznawanie, chwytanie i odkładanie przedmiotów z kodem QR, SLAM, dydaktyka ROS i AI |
| Podmiot odpowiedzialny w UE | EUROPNET Sp. z o.o., Kruszyna 61, 49-300 Brzeg, Polska, e-mail: biuro@airobotyka.pl |
Cenę tej pozycji ustalamy indywidualnie - zależy od konfiguracji. Prosimy o zapytanie, odpowiadamy zwykle w ciągu jednego dnia roboczego.
Pliki do pobrania
- SCOUT MINI - instrukcja użytkownika (EN, PDF)PDF
Oficjalna instrukcja platformy: uruchomienie, złącza, protokół CAN, parametry.
- PiPER - instrukcja użytkownika (EN, PDF)PDF
Oficjalna instrukcja ramienia: podłączenie, sterowanie, parametry.
- scout_ros2 - pakiet ROS 2 dla SCOUT (GitHub AgileX)Kod źródłowy producenta
Sterowniki i opis robota SCOUT dla ROS 2.
- piper_ros - pakiety ROS 1 i ROS 2 dla PiPER (GitHub AgileX)Kod źródłowy producenta
Sterowniki i przykłady ROS dla ramienia PiPER, MoveIt.
- Document Center AgileXStrona producenta
Instrukcje, karty katalogowe i modele 3D produktów AgileX w jednym miejscu u producenta.
Wysyłka
Wysyłamy z magazynu w Bielanach Wrocławskich. Opakowanie, masę przesyłki i sposób transportu (paczka albo spedycja) podajemy w ofercie, gdy producent potwierdzi skład zestawu.
Na zamówienie. Termin dostawy do 45 dni od potwierdzenia zamówienia. Wiążący termin podajemy w potwierdzeniu zamówienia.