
OPEN PiPER
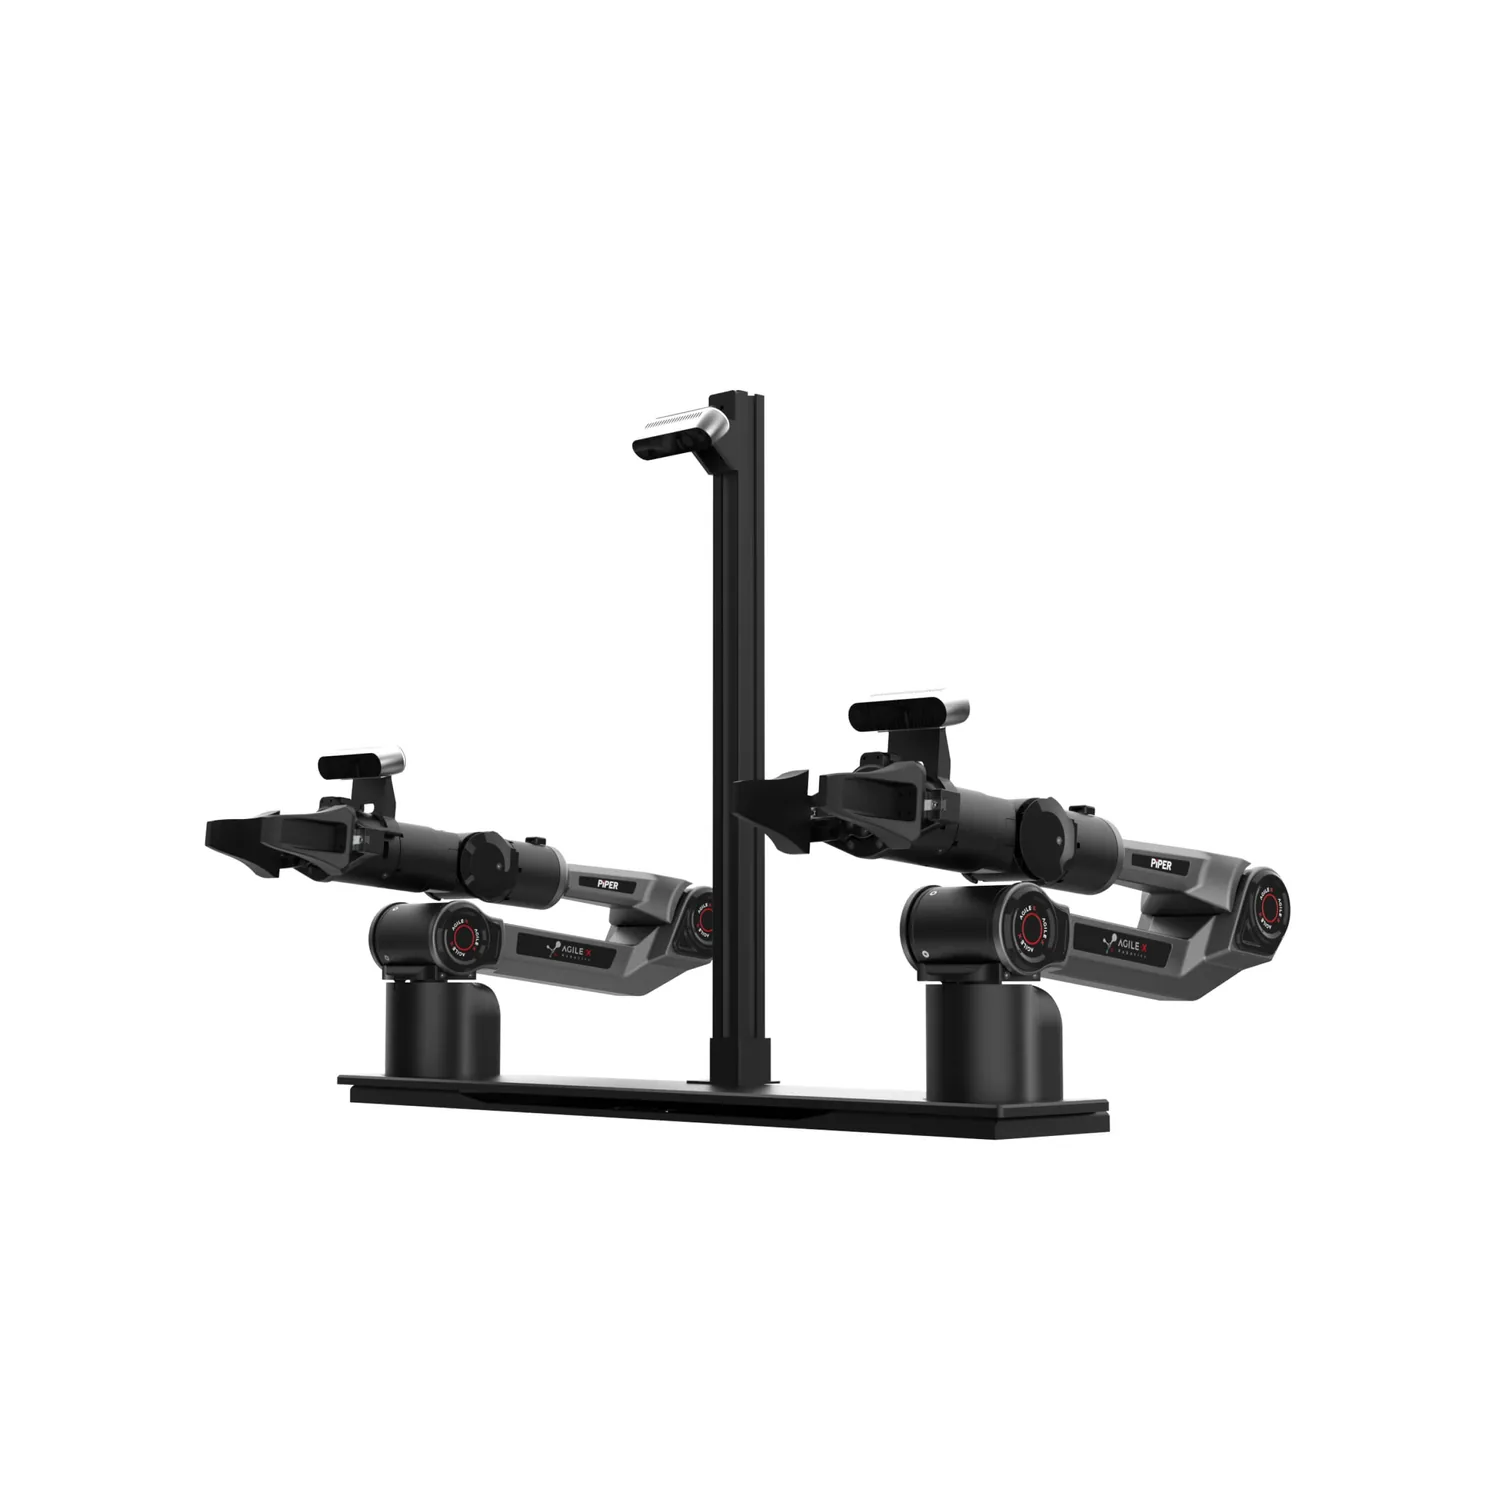
OPEN PiPER to lekka stołowa platforma AgileX z dwoma sześcioosiowymi ramionami PiPER - do badań nad manipulacją dwuręczną, teleoperacji i zbierania danych dla AI fizycznej. Każde ramię waży 4,2 kg, przenosi do 1,5 kg i sięga na 626 mm z powtarzalnością ±0,1 mm. Modułowa konstrukcja ze standardowych elementów pozwala złożyć stanowisko dwuramienne w krótkim czasie, a interfejsy programistyczne i przykładowe programy producenta skracają drogę od montażu do pierwszych nagrań. Cena na zapytanie.
Wycena indywidualna - odpowiadamy zwykle w ciągu jednego dnia roboczego. Sprzedaż dla firm, instytucji, uczelni i klientów indywidualnych.
Na zamówienie. Termin dostawy do 45 dni od potwierdzenia zamówienia.
- 1,5 kg
- UDŹWIG NA RAMIĘ
- 626 mm
- ZASIĘG RAMIENIA
- ±0,1 mm
- POWTARZALNOŚĆ
Opis produktu
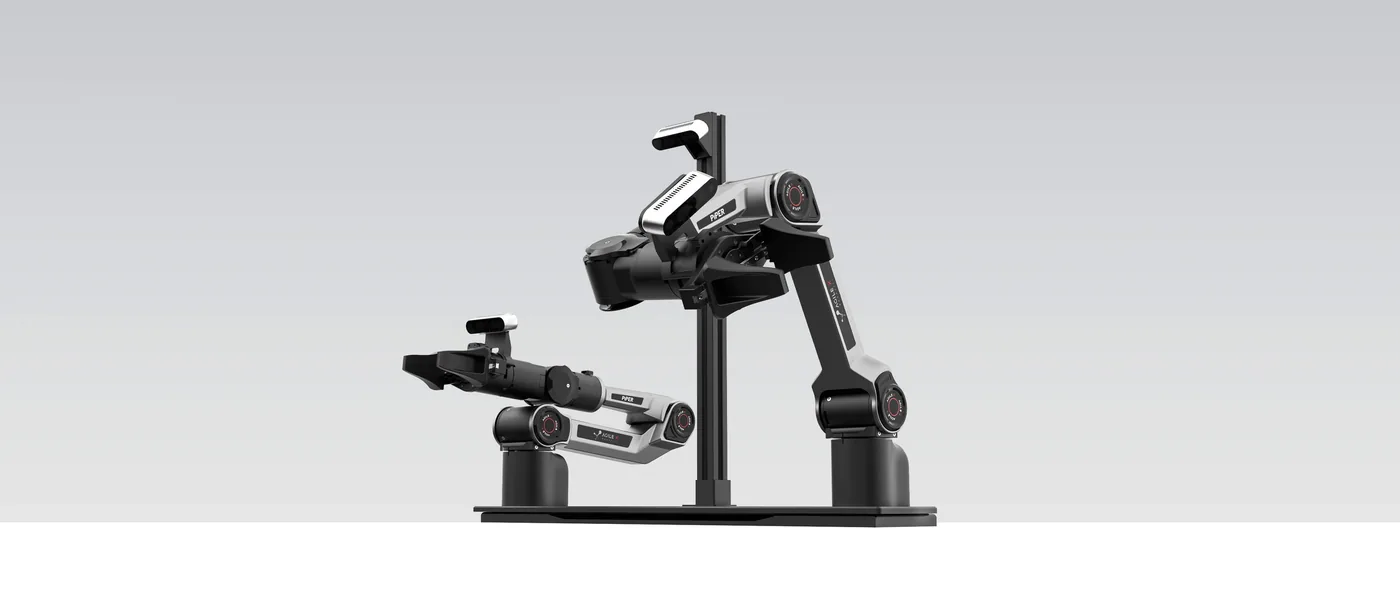
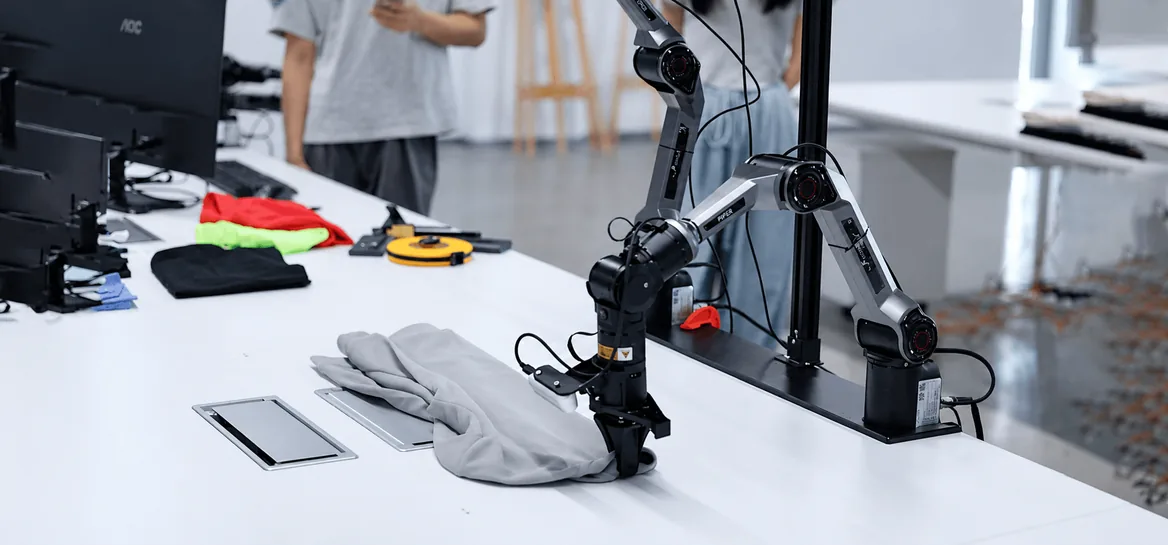
OPEN PiPER to dwa ramiona PiPER zamocowane na wspólnej płycie bazowej z kolumną kamery górnej; na zdjęciu producenta oba ramiona mają też kamery przy nadgarstkach i chwytaki dwupalczaste. Ramiona są lekkie (4,2 kg), a udźwig 1,5 kg, zasięg 626 mm i powtarzalność ±0,1 mm wystarczają do typowych zadań stołowych: podawania przedmiotów, składania tkanin, sortowania i pokazów manipulacji. Zasilanie 24 V DC i sterowanie po magistrali CAN każdego ramienia są takie same jak w pojedynczym PiPER.
Producent kieruje platformę do uczelni, laboratoriów badawczych, dydaktyki robotyki i AI, zespołów rozwijających AI ucieleśnioną oraz startupów i niezależnych konstruktorów, którzy potrzebują niedrogiego prototypu bez ciężkiej infrastruktury laboratoryjnej. Gotowe interfejsy i przykłady przyspieszają uruchomienie teleoperacji i nagrywania danych, a platformę można rozbudować o własne czujniki, chwytaki i inne moduły wykonawcze. W porównaniu z OPEN NERO, OPEN PiPER stawia na niską masę, standardowe elementy i szybki montaż; OPEN NERO ma ramiona siedmioosiowe, bogatsze dane wielomodalne i rozbudowane środowisko ROS 2 i LeRobot.
Budowa i komponenty
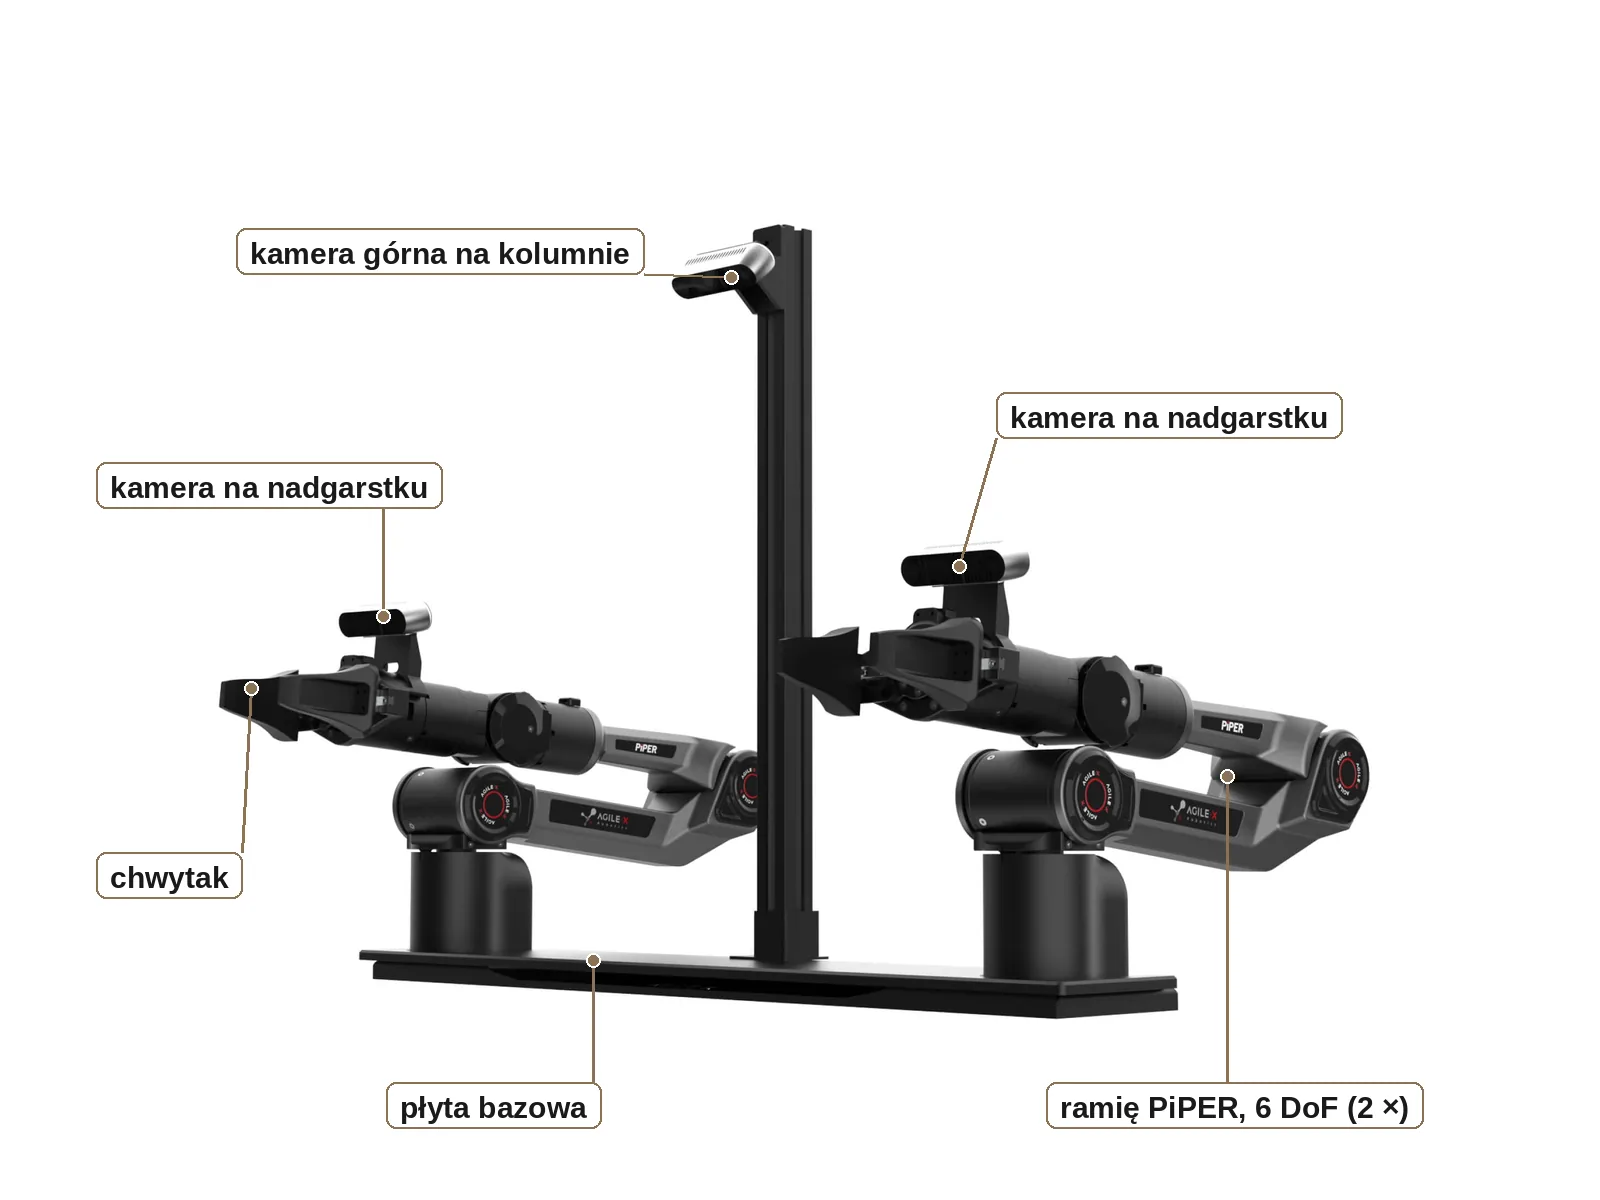
Zdjęcie producenta z naszymi podpisami; skład kamer i chwytaków potwierdzamy w ofercie.
Funkcje
Lekki montaż, szybkie uruchomienie
Modułowa konstrukcja i standardowe elementy pozwalają złożyć stołowy prototyp do teleoperacji dwuręcznej w krótkim czasie - od pierwszej integracji do testów aplikacji.
Dwa ramiona PiPER w koordynacji
Dwa sześcioosiowe ramiona (4,2 kg, udźwig 1,5 kg, zasięg 626 mm, ±0,1 mm) wykonują zadania wymagające obu rąk, np. składanie ubrań, i służą do badań nad koordynacją dwuramienną.
Otwarta na własny rozwój
Interfejsy programistyczne i przykładowe programy producenta skracają uruchomienie teleoperacji i nagrywania danych. Na klipie producenta operator prowadzi ramię w goglach VR.
Zastosowania
Przenośne stanowisko do zbierania danych
Kompaktowy zestaw do nagrywania rzeczywistych demonstracji manipulacji - łatwo go przenieść i rozstawić tam, gdzie powstają dane.
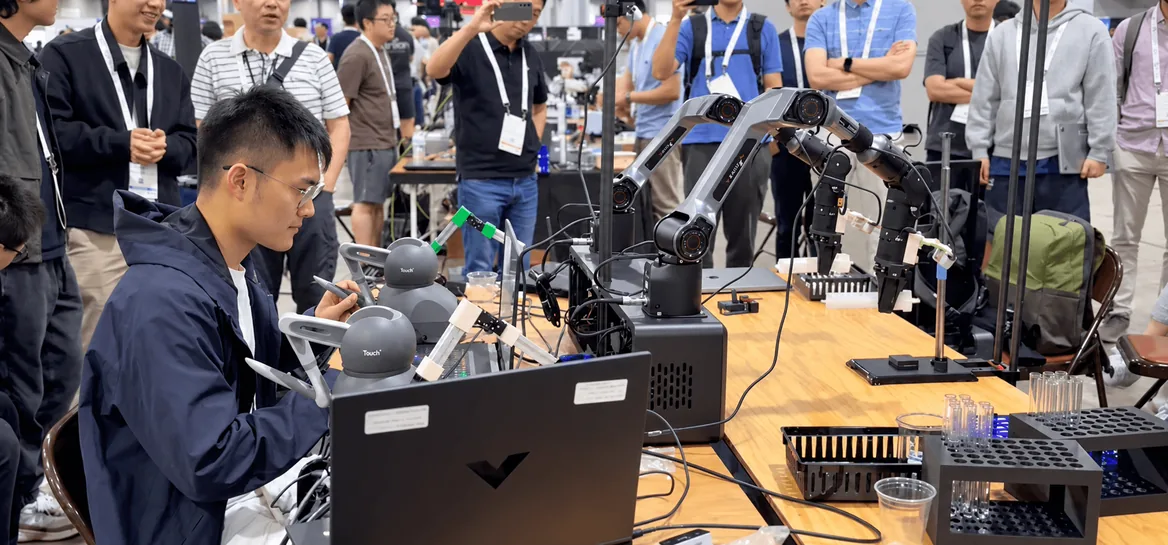
Badania i dydaktyka AI fizycznej
Zajęcia i eksperymenty z uczenia robotów, teleoperacji, uczenia przez naśladowanie i manipulacji na prawdziwym sprzęcie - także w większych grupach.
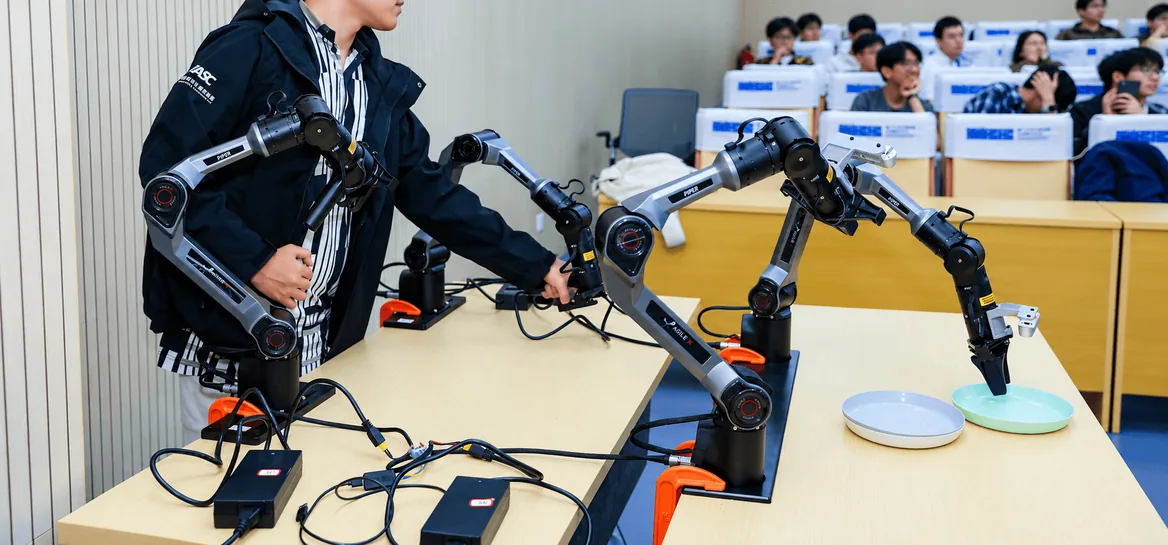
Manipulacja dwuręczna i pokazy
Skoordynowane zadania dwóch ramion i czytelne pokazy na żywo przy rozwijaniu polityk manipulacji.
Najważniejsze komponenty
W pełni skonfigurowany model może zawierać:
- 2 × ramię PiPER, 6 DoFudźwig 1,5 kg, zasięg 626 mm i powtarzalność ±0,1 mm na ramię
- płyta bazowa z kolumną kamery górnejwspólna podstawa obu ramion
- kamery: górna i przy nadgarstkachwidoczne na zdjęciu producenta; modele i liczbę potwierdzamy w ofercie
- chwytaki dwupalczastewidoczne na zdjęciu producenta; skład potwierdzamy w ofercie
- interfejsy programistyczne i przykładowe programy producentapiper_sdk (Python), piper_ros (ROS 1 i ROS 2), przykłady teleoperacji i zbierania danych
- urządzenie do teleoperacjinp. Universal Master Arm - wybór ustalamy w ofercie
Specyfikacja
| Typ | lekka stołowa platforma dwuramienna do manipulacji dwuręcznej, teleoperacji i zbierania danych |
| Ramię | 2 × PiPER |
| Liczba stopni swobody | 6 na ramię |
| Udźwig | 1,5 kg na ramię |
| Masa ramienia | 4,2 kg na ramię |
| Zasięg | 626 mm na ramię |
| Powtarzalność | ±0,1 mm |
| Zasilanie | 24 V DC (każde ramię) |
| Interfejs komunikacyjny | CAN, 1 Mbit/s (każde ramię) |
| Temperatura pracy | od -20 do 50 stopni C (ramię) |
| Interfejs montażowy | podstawa ramienia 70 × 70 mm, 4 × M5 |
| Instalacja | na stole: oba ramiona na wspólnej płycie bazowej z kolumną kamery górnej |
| Oprogramowanie | interfejsy programistyczne i przykłady producenta do teleoperacji i zbierania danych; piper_ |
| Integracja | rozbudowa o własne czujniki, chwytaki i moduły wykonawcze |
| Przeznaczenie | manipulacja dwuręczna, teleoperacja, uczenie przez naśladowanie, dydaktyka AI fizycznej |
| Uwaga | Producent nie publikuje osobnej karty katalogowej OPEN PiPER; parametry ramion według strony produktu i dokumentacji PiPER. Skład kamer i chwytaków potwierdzamy w ofercie. |
| Podmiot odpowiedzialny w UE | EUROPNET Sp. z o.o., Kruszyna 61, 49-300 Brzeg, Polska, e-mail: biuro@airobotyka.pl |
Cenę tej pozycji ustalamy indywidualnie - zależy od konfiguracji. Prosimy o zapytanie, odpowiadamy zwykle w ciągu jednego dnia roboczego.
Pliki do pobrania
- PiPER - karta katalogowa producenta (EN, PDF)PDF
Parametry ramienia PiPER, z którego zbudowana jest platforma.
- PiPER - instrukcja użytkownika (EN, PDF)PDF
Oficjalna instrukcja ramienia: podłączenie, sterowanie, parametry.
- piper_sdk - SDK Python (GitHub AgileX)Kod źródłowy producenta
Biblioteka Python producenta: sterowanie przez CAN, odczyt stanu, przykłady.
- piper_ros - pakiety ROS 1 i ROS 2 (GitHub AgileX)Kod źródłowy producenta
Sterowniki i przykłady ROS dla PiPER, MoveIt.
- Document Center AgileXStrona producenta
Instrukcje, karty katalogowe i modele 3D produktów AgileX w jednym miejscu u producenta.
Wysyłka
Wysyłamy z magazynu w Bielanach Wrocławskich. Opakowanie, masę przesyłki i sposób transportu (paczka albo spedycja) podajemy w ofercie, gdy producent potwierdzi skład zestawu.
Na zamówienie. Termin dostawy do 45 dni od potwierdzenia zamówienia. Wiążący termin podajemy w potwierdzeniu zamówienia.