
OPEN NERO
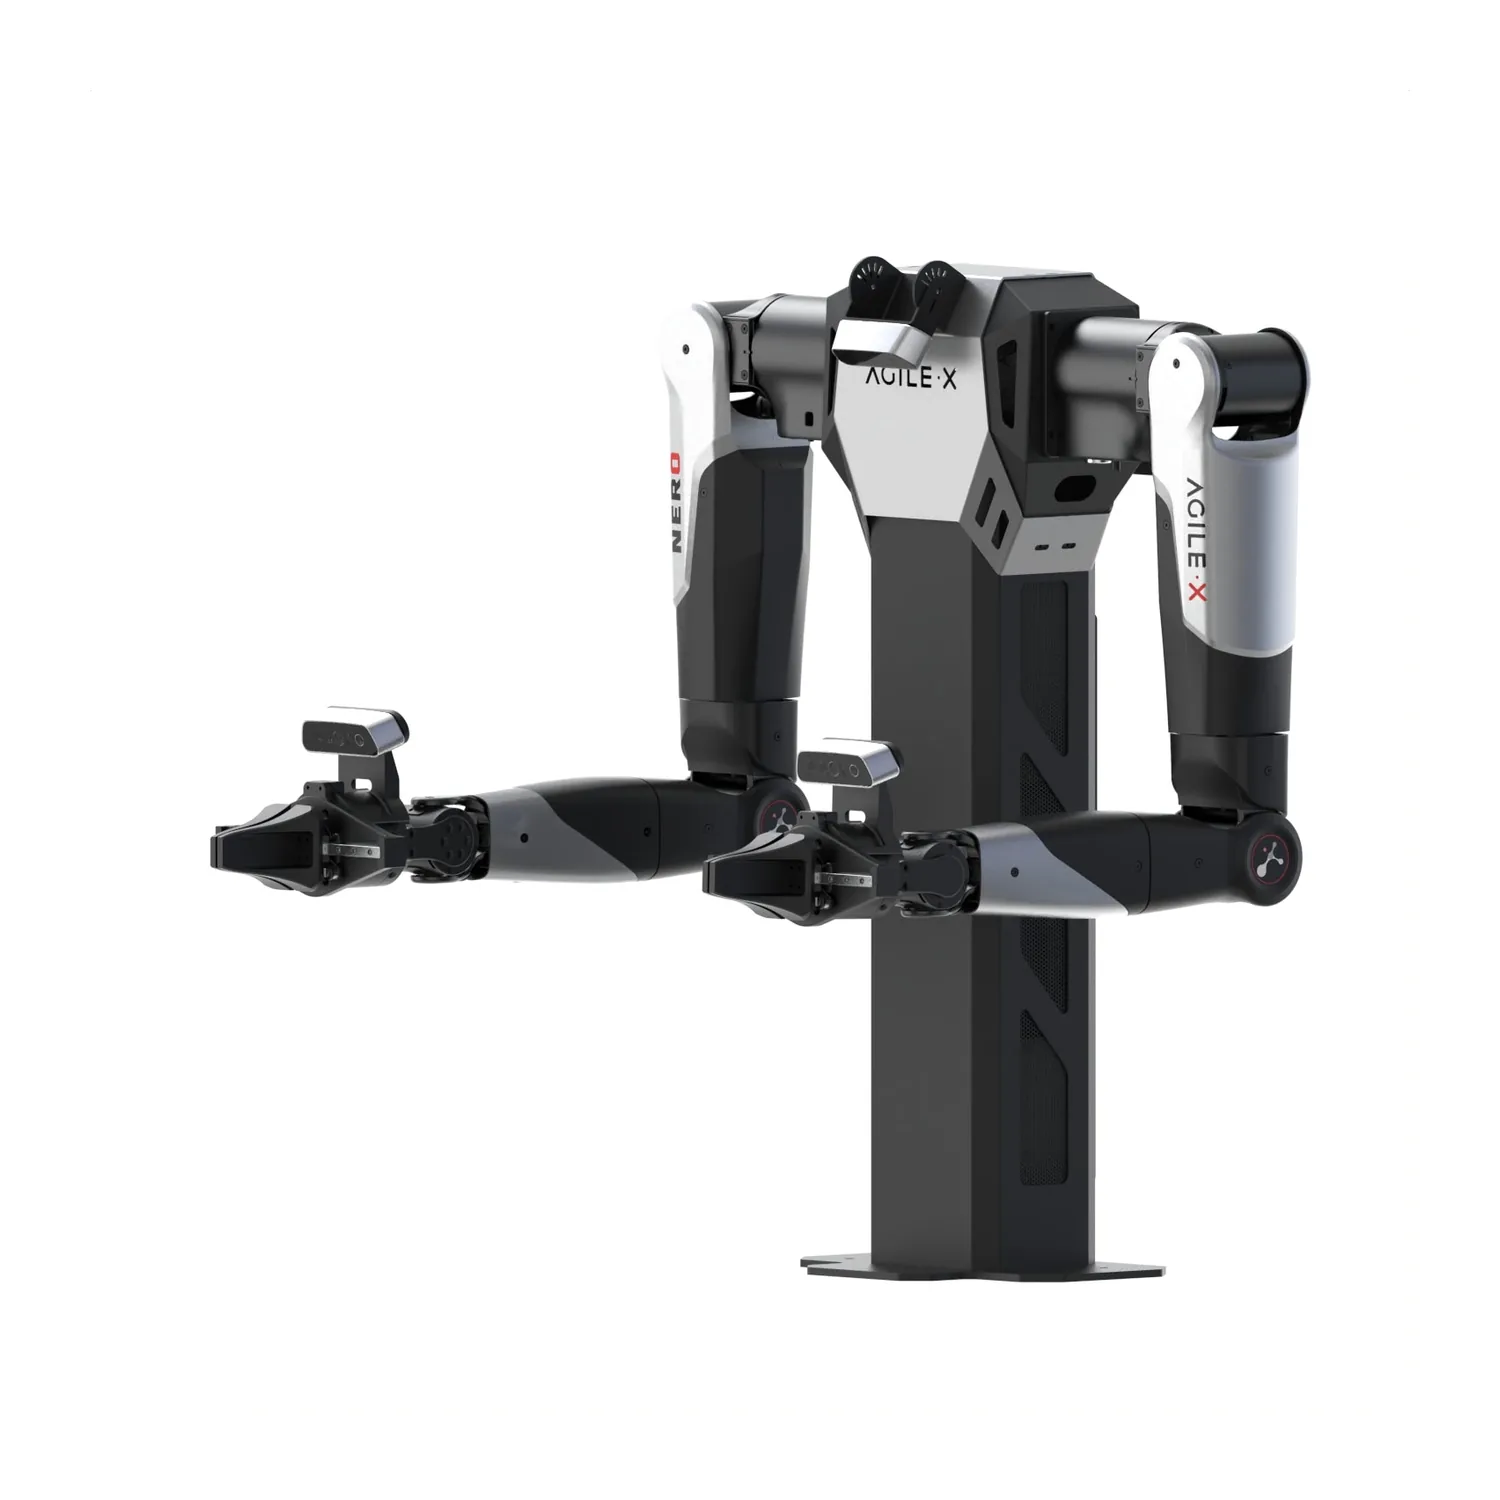
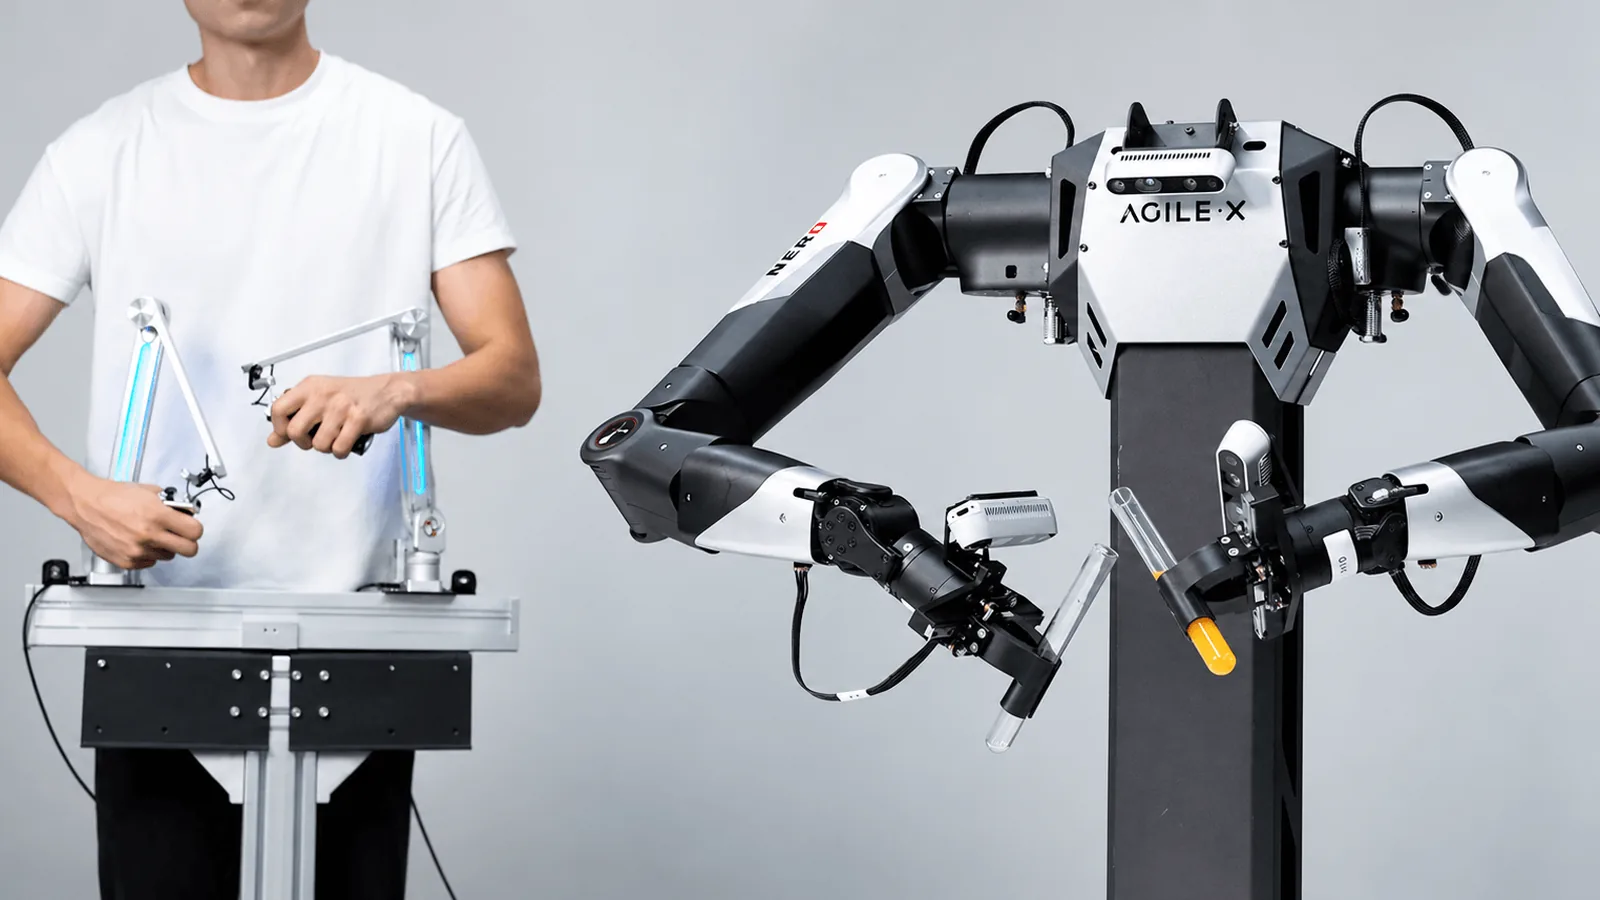
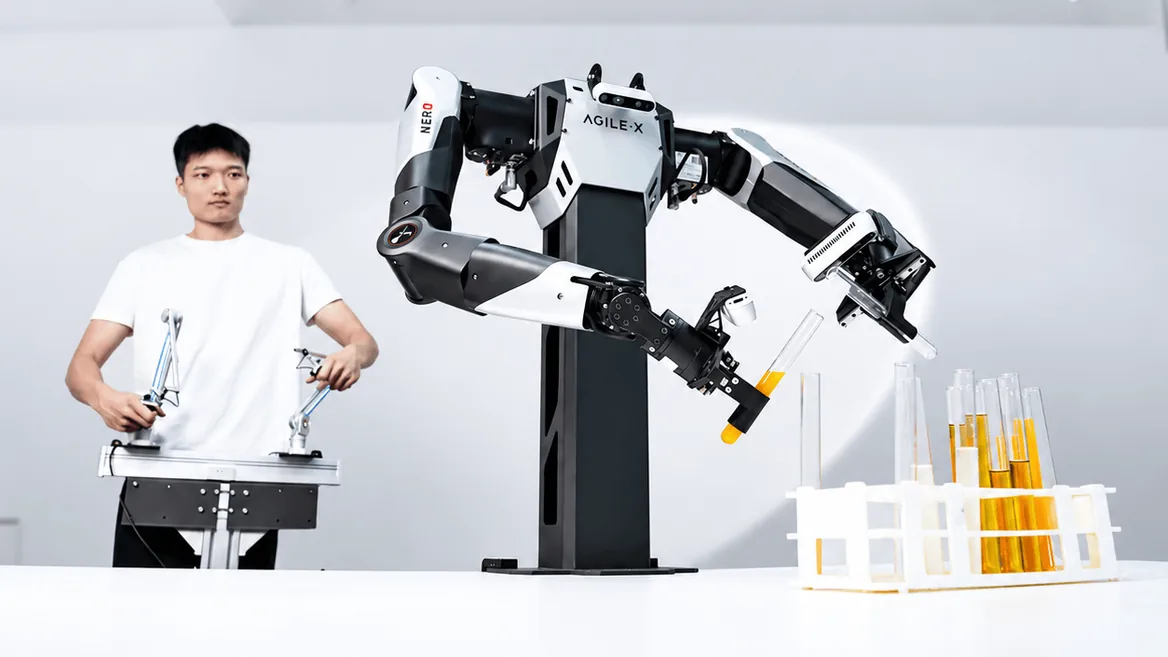
OPEN NERO to stołowa platforma dwuramienna AgileX do teleoperacji i zbierania danych dla uczenia robotów. Dwa siedmioosiowe ramiona NERO (udźwig 3 kg i zasięg 580 mm na ramię, powtarzalność ±0,1 mm) stoją na wspólnym stojaku, a operator prowadzi je dwoma ramionami wiodącymi Universal Master Arm. Trzy kamery głębi Orbbec i komputer przemysłowy z procesorem Intel i5-12450H zapisują synchronicznie obraz RGB, głębię, kąty przegubów, pozę efektora i rozwarcie chwytaka w formatach MCAP i LeRobot. System pracuje na Ubuntu 22.04 i ROS 2 Humble, a zadaniami nagrań zarządza się w przeglądarce. Cena na zapytanie.
Wycena indywidualna - odpowiadamy zwykle w ciągu jednego dnia roboczego. Sprzedaż dla firm, instytucji, uczelni i klientów indywidualnych.
Na zamówienie. Termin dostawy do 45 dni od potwierdzenia zamówienia.
- 3 kg
- UDŹWIG NA RAMIĘ
- 580 mm
- ZASIĘG RAMIENIA
- ±0,1 mm
- POWTARZALNOŚĆ
Opis produktu
OPEN NERO łączy w jednym stanowisku wszystko, czego potrzeba do nagrywania demonstracji dwuręcznych: dwa ramiona NERO o siedmiu stopniach swobody na stojaku z głowicą kamer, dwa chwytaki o rozwarciu 0-100 mm, dwa ramiona wiodące Universal Master Arm dla operatora, trzy kamery głębi Orbbec DaBai DC1 oraz komputer przemysłowy (Intel i5-12450H, 8 GB DDR4, dysk SSD 2 TB z możliwością rozbudowy). Siódma oś daje ramieniu ruch redundantny: łokieć może zmieniać położenie przy tej samej pozycji chwytaka, co ułatwia omijanie przeszkód i chwyty zbliżone do ludzkich. Każde ramię waży 4,8 kg, przenosi do 3 kg i sięga na 580 mm z powtarzalnością ±0,1 mm.
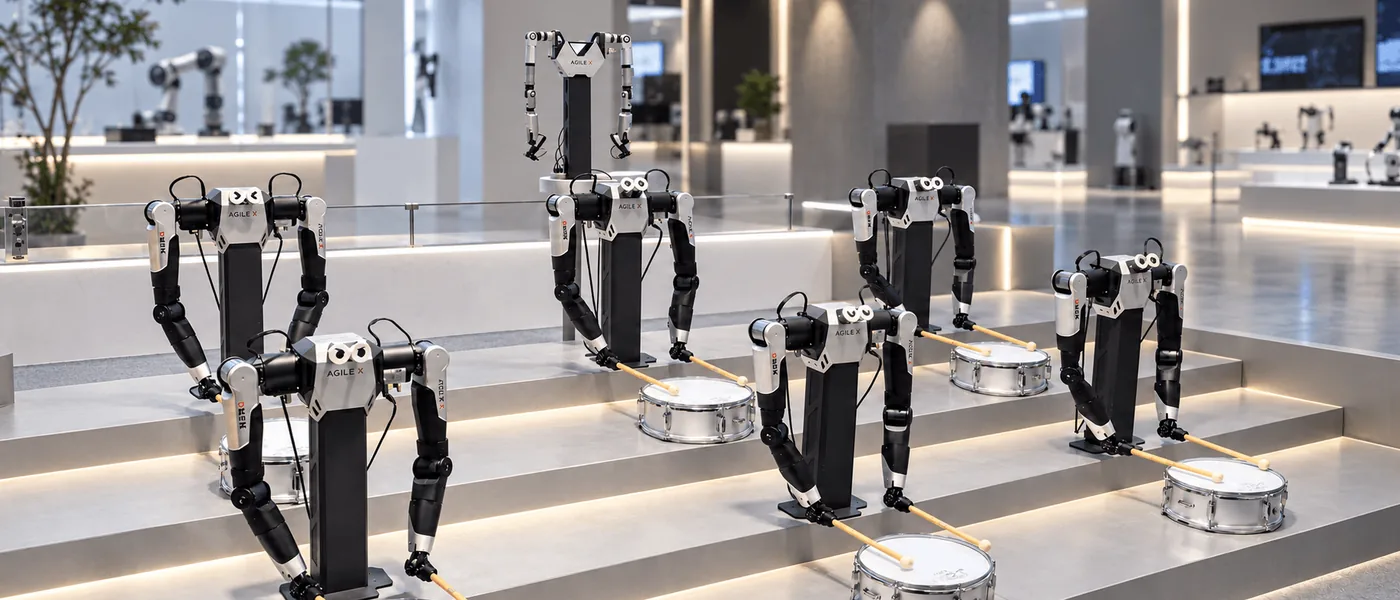
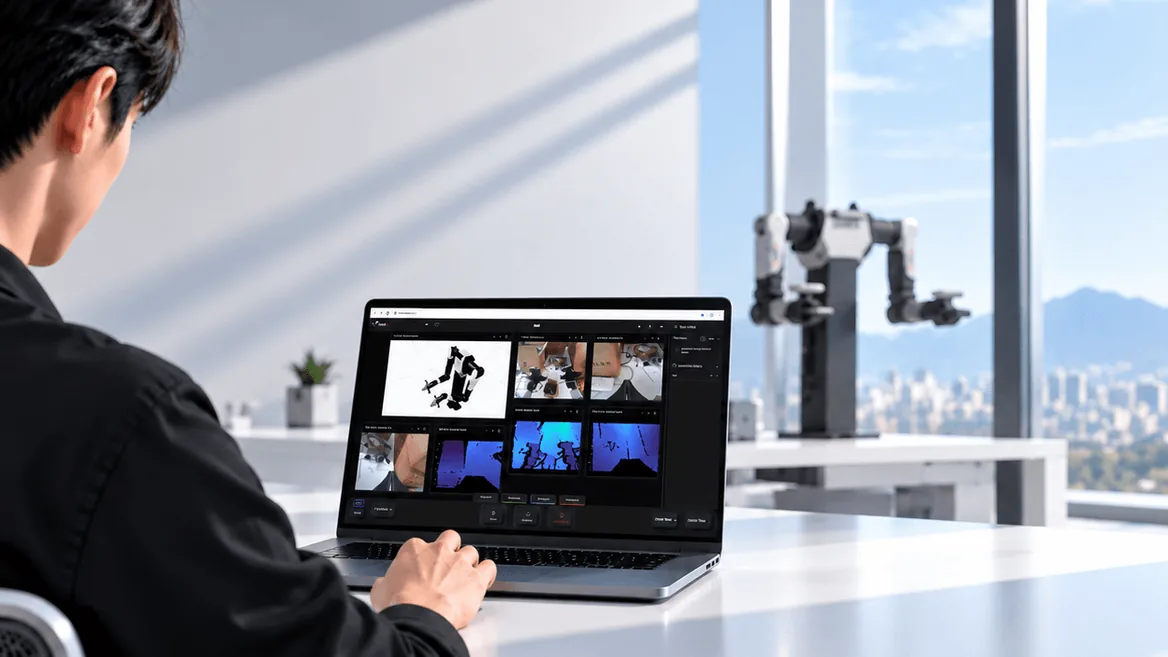
Podczas teleoperacji system zapisuje synchronicznie obraz RGB, głębię, kąty przegubów, pozę efektora i rozwarcie chwytaka - w formatach MCAP i LeRobot, gotowych do uczenia przez naśladowanie (imitation learning), trenowania modeli VLA i rozwijania polityk sterowania. Zadaniami nagrań zarządza się w przeglądarce, przez jeden interfejs WWW, więc sesje łatwo powtarzać i skalować. Kompaktowa konstrukcja stołowa pozwala szybko przenieść stanowisko do innego laboratorium. Oprogramowanie: Ubuntu 22.04 LTS i ROS 2 Humble; producent udostępnia na GitHubie model URDF/Xacro całej platformy do RViz2 i Isaac Sim. W porównaniu z OPEN PiPER ramiona NERO mają o jedną oś więcej i dwa razy większy udźwig, dlatego OPEN NERO lepiej pasuje do zręcznej manipulacji i badań nad złożonymi ruchami.
Budowa i komponenty
Funkcje
Szybkie uruchomienie na stole
Zwarta konstrukcja stołowa: ramiona, kamery i komputer są zintegrowane na jednym stojaku, więc stanowisko szybko się rozstawia i przenosi między pomieszczeniami i zadaniami.
Dane wielomodalne z jednej sesji
Obraz RGB z trzech kamer, mapa głębi, kąty przegubów, poza efektora i rozwarcie chwytaka zapisują się synchronicznie - gotowe do uczenia przez naśladowanie, trenowania modeli VLA i rozwijania polityk sterowania.
Zarządzanie nagraniami w przeglądarce
Jeden interfejs WWW z czytelną obsługą zadań zbierania danych - sesje łatwiej przygotować, powtórzyć i skalować.
Siedem stopni swobody w każdym ramieniu
Ruch redundantny ramion NERO pozwala zmieniać ułożenie łokcia przy tej samej pozycji chwytaka - do zręcznej manipulacji i złożonych zmian postawy ramienia.
Zastosowania
Laboratoria AI ucieleśnionej i uczelnie
Do badań nad manipulacją dwuręczną, teleoperacją, uczeniem przez naśladowanie i sterowaniem robotów. Operator prowadzi ramiona NERO ramionami wiodącymi, a każdą demonstrację system zapisuje jako zsynchronizowany zbiór danych.
Zbieranie danych do uczenia robotów
Zespoły danych nagrywają rzeczywiste demonstracje dwuręczne i od razu dostają je w formatach MCAP i LeRobot - do trenowania i oceny polityk manipulacji. Sesjami nagrań zarządza się w przeglądarce, więc łatwo je powtarzać i rozdzielać między operatorów.
Roboty humanoidalne i systemy dwuramienne
Zespoły budujące humanoidy i roboty dwuramienne sprawdzają na OPEN NERO teleoperację, koordynację obu ramion i manipulację, zanim przeniosą algorytmy na własną konstrukcję.
Prace rozwojowe w przemyśle
Prototypy zadań wymagających dwóch rąk: montażu, przenoszenia, sortowania i innych czynności skoordynowanych. Siedmioosiowe ramiona odwzorowują ruchy trudne do wykonania ramieniem sześcioosiowym.
Najważniejsze komponenty
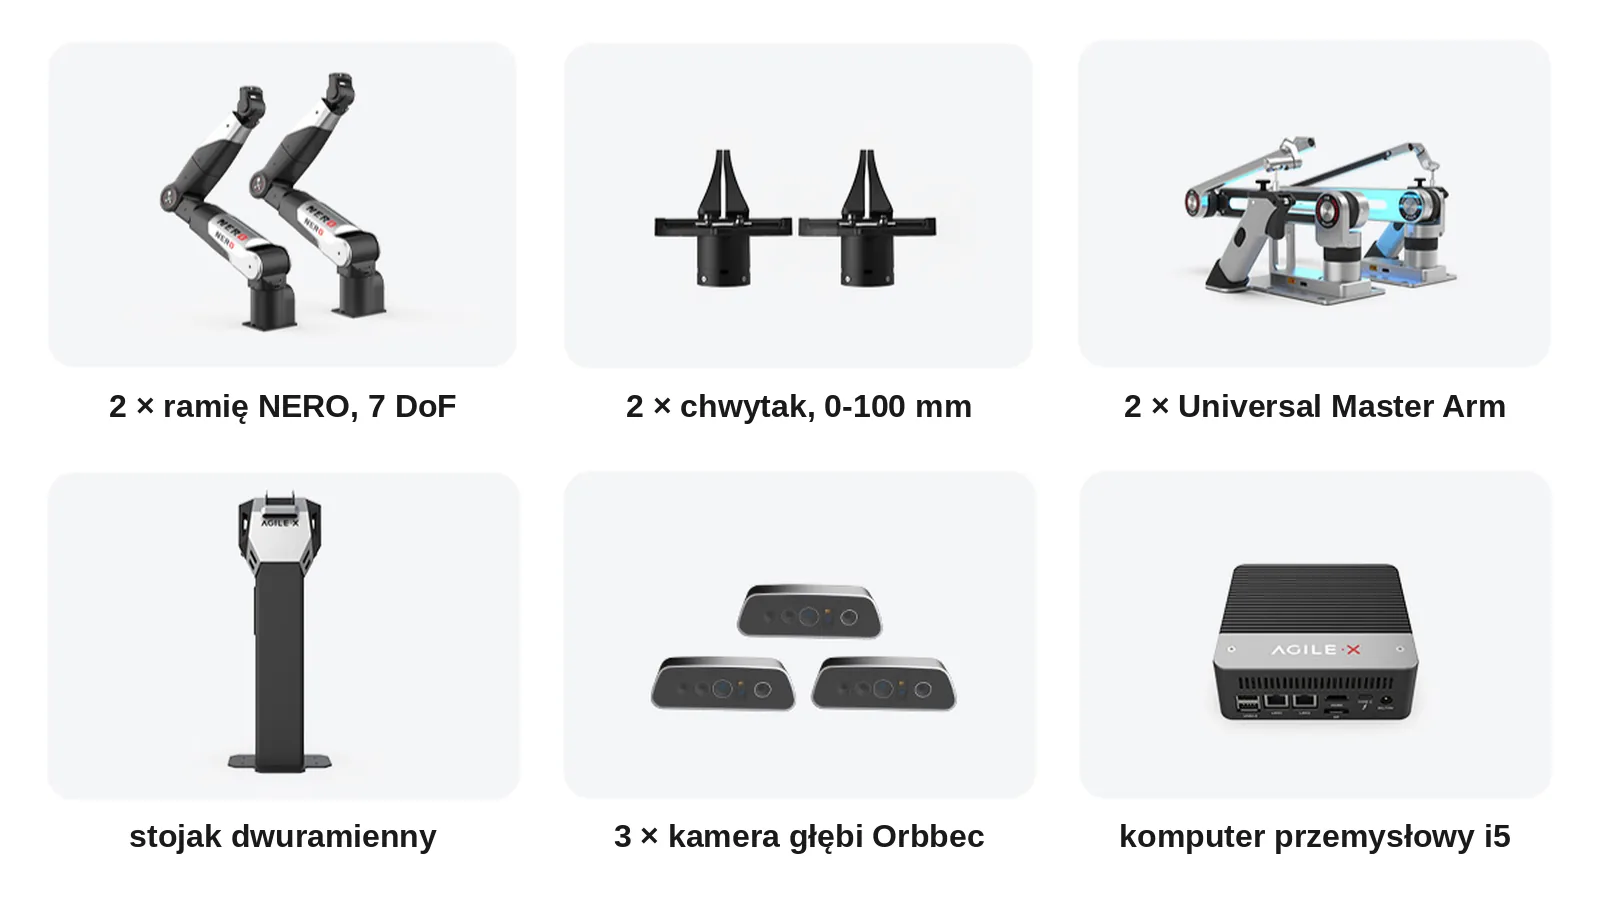
W pełni skonfigurowany model może zawierać:
- 2 × ramię NERO, 7 DoFudźwig 3 kg, zasięg 580 mm i powtarzalność ±0,1 mm na ramię
- 2 × chwytak dwupalczastyrozwarcie szczęk 0-100 mm
- 2 × Universal Master Armramiona wiodące, którymi operator prowadzi robota w czasie rzeczywistym
- stojak dwuramiennykolumna z głowicą kamer, na której montowane są oba ramiona
- 3 × kamera głębi Orbbec DaBai DC1obraz RGB i głębia z kilku punktów widzenia
- komputer przemysłowyIntel i5-12450H, 8 GB DDR4, dysk SSD 2 TB z możliwością rozbudowy, Ubuntu 22.04 i ROS 2 Humble
Specyfikacja
| Typ | stołowa platforma dwuramienna do teleoperacji i zbierania danych (bimanual teleoperation) |
| Ramię | 2 × NERO, ruch redundantny |
| Liczba stopni swobody | 7 na ramię |
| Udźwig | 3 kg na ramię |
| Masa ramienia | 4,8 kg na ramię |
| Zasięg | 580 mm na ramię |
| Powtarzalność | ±0,1 mm na ramię |
| Chwytak | 2 × chwytak dwupalczasty, rozwarcie 0-100 mm |
| Ramiona wiodące (teleoperacja) | 2 × Universal Master Arm (6 DoF) |
| Kamera głębi | 3 × Orbbec DaBai DC1 |
| Komputer | komputer przemysłowy: Intel i5-12450H, 8 GB DDR4, SSD 2 TB (z możliwością rozbudowy) |
| System operacyjny | Ubuntu 22.04 LTS, ROS 2 Humble |
| Rejestrowane dane | RGB, głębia, kąty przegubów, poza efektora końcowego, rozwarcie chwytaka - synchronicznie |
| Formaty danych | MCAP, LeRobot |
| Oprogramowanie | interfejs WWW do zarządzania zadaniami zbierania danych; LeRobot; model URDF/Xacro platformy do RViz2 i Isaac Sim (GitHub open_ |
| Instalacja | na stole: oba ramiona i głowica kamer na wspólnym stojaku |
| Uwaga | Parametry z testów producenta w warunkach kontrolowanych; wartości rzeczywiste mogą się różnić. |
| Podmiot odpowiedzialny w UE | EUROPNET Sp. z o.o., Kruszyna 61, 49-300 Brzeg, Polska, e-mail: biuro@airobotyka.pl |
Cenę tej pozycji ustalamy indywidualnie - zależy od konfiguracji. Prosimy o zapytanie, odpowiadamy zwykle w ciągu jednego dnia roboczego.
Pliki do pobrania
- OPEN NERO - karta katalogowa producenta (EN, PDF)PDF
Oficjalny dokument AgileX: skład zestawu, parametry ramion, kamer i komputera.
- open_nero - model URDF/Xacro platformy (GitHub AgileX)Kod źródłowy producenta
Model całej platformy do RViz2 i Isaac Sim, ROS 2 Humble.
- pyAgxArm - SDK Python dla ramion NERO (GitHub AgileX)Kod źródłowy producenta
Biblioteka producenta do sterowania ramionami NERO i PiPER, z przykładami.
- Universal Master Arm - dokumentacja producenta (EN, PDF)PDF
Ramię wiodące używane w OPEN NERO: parametry i podłączenie.
- Document Center AgileXStrona producenta
Instrukcje, karty katalogowe i modele 3D produktów AgileX w jednym miejscu u producenta.
Wysyłka
Wysyłamy z magazynu w Bielanach Wrocławskich. Opakowanie, masę przesyłki i sposób transportu (paczka albo spedycja) podajemy w ofercie, gdy producent potwierdzi skład zestawu.
Na zamówienie. Termin dostawy do 45 dni od potwierdzenia zamówienia. Wiążący termin podajemy w potwierdzeniu zamówienia.