
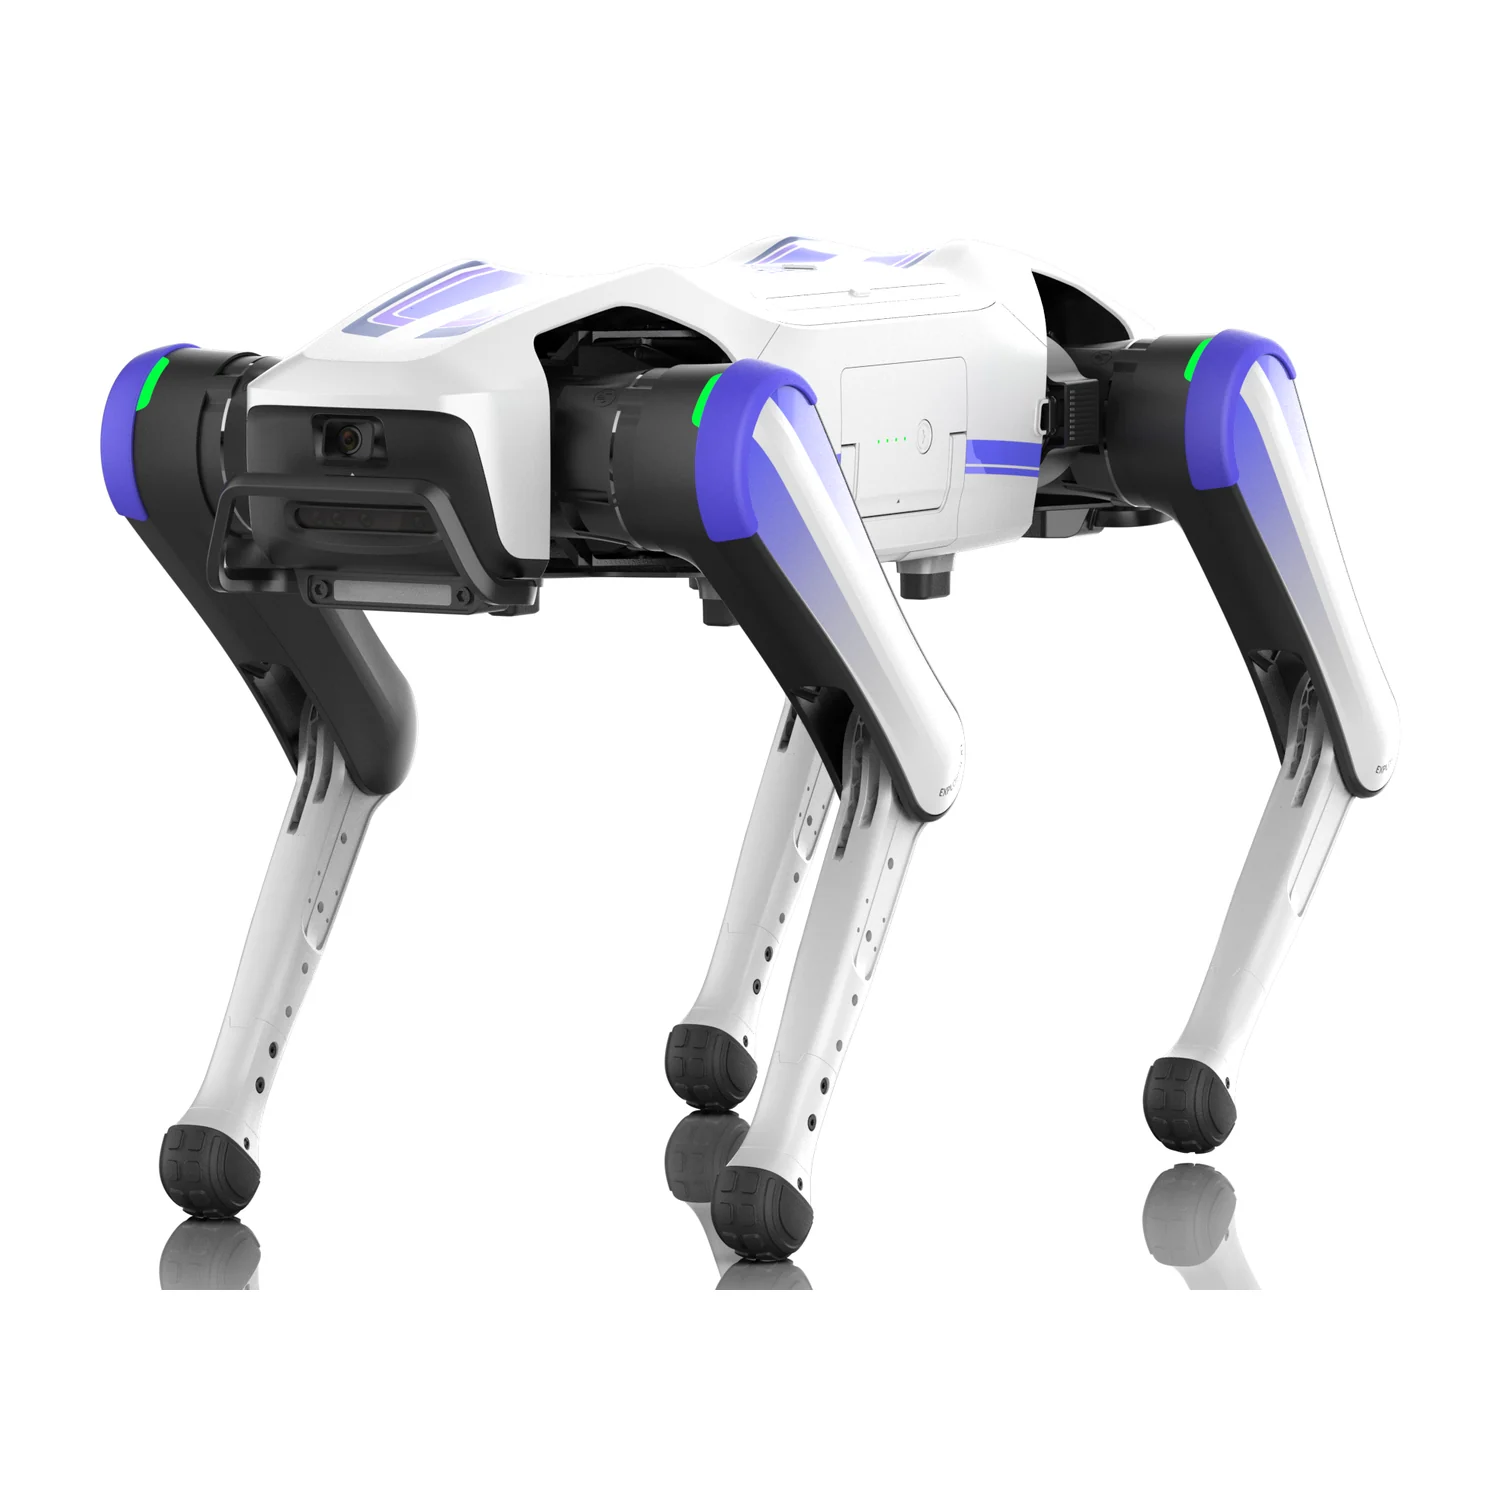
Dobot Rover X1 Explorer Pies robot (Max EDU) Robot czworonożny do dydaktyki i badań
Dobot Rover X1 Explorer w wersji Max EDU to robot czworonożny do dydaktyki i badań. Przenosi do 7 kg, osiąga 1,8 m/s ze stopami punktowymi i 3 m/s ze stopami kołowymi, pokonuje przeszkody o wysokości 16 cm i nachylenie do 35°. Livox Mid-360, RealSense D435i, kamery z przodu i z tyłu oraz moduł obliczeniowy 40 TOPS dają fabrycznie SLAM, podążanie i omijanie przeszkód. Akumulator 8 000 mAh wystarcza na ok. 2,5 godziny, a DOBOT Quad SDK otwiera robota na własne programy w Pythonie i C++.
Wysyłka spedycją w Polsce: 2 020 zł netto (2 484,60 zł brutto). Waga z opakowaniem: ok. 35 kg. Sprzedaż dla firm, instytucji, uczelni i klientów indywidualnych.
Na zamówienie. Termin dostawy do 30 dni od potwierdzenia zamówienia.
- do 7 kg
- ŁADOWNOŚĆ
- do 3,0 m/s
- PRĘDKOŚĆ
- 35°
- NACHYLENIE
Film ładuje się z YouTube (Google) dopiero po kliknięciu. Google otrzymuje wtedy dane, np. adres IP. Więcej w polityce prywatności.
Opis produktu
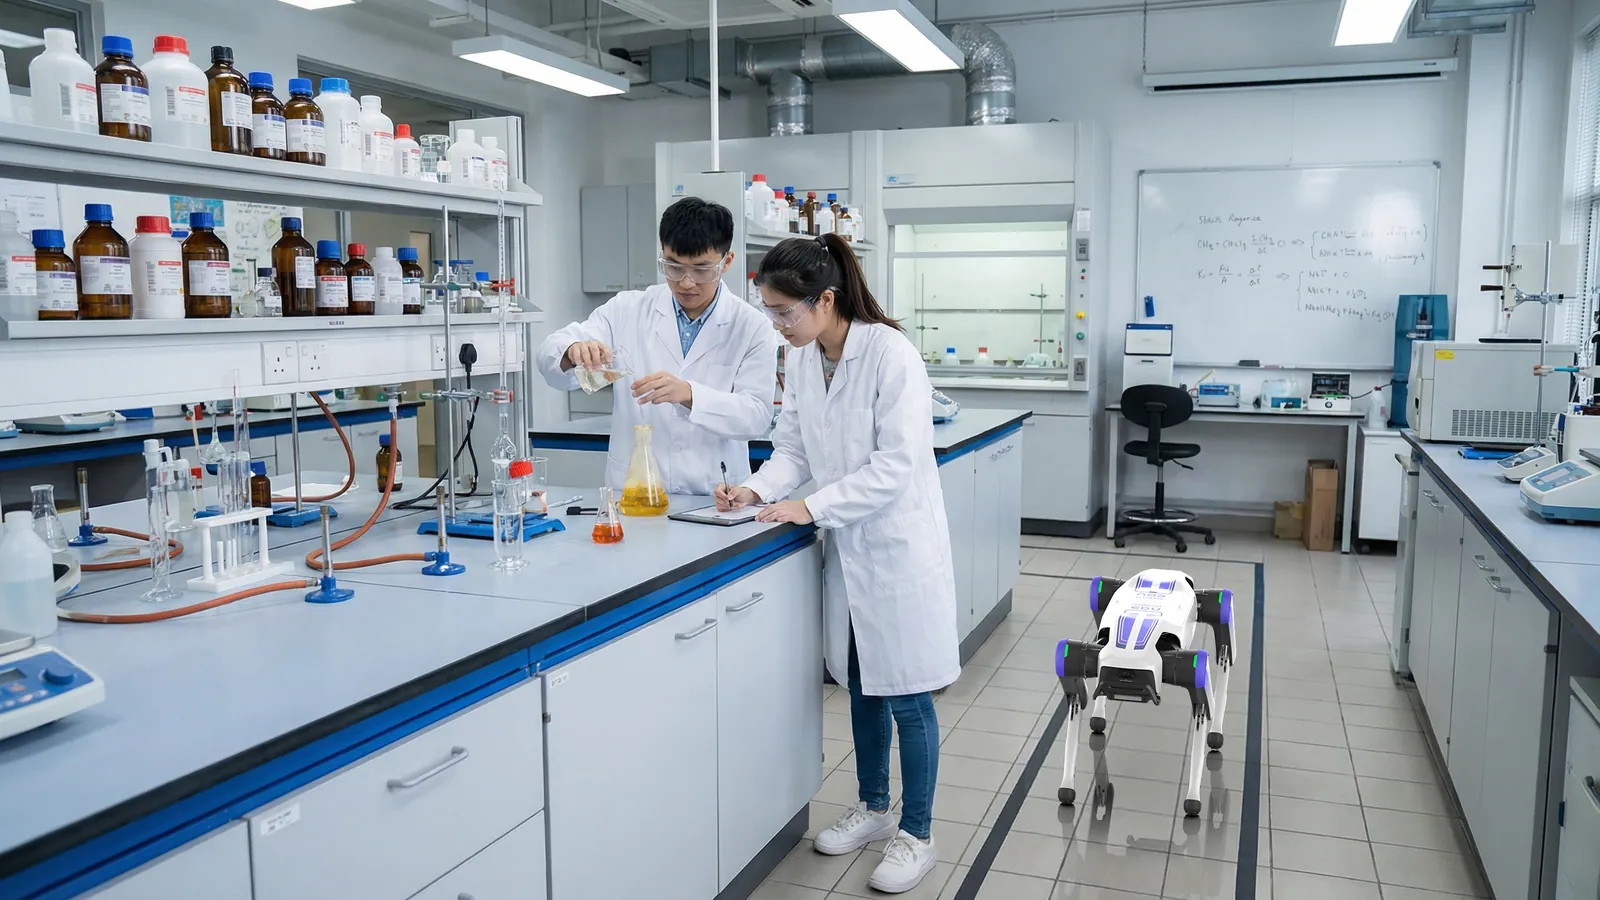
Rover X1 Explorer powstał do dydaktyki i badań na wszystkich poziomach, od szkoły przez kształcenie zawodowe po uczelnię. Łączy percepcję, ruch i programowanie na jednej platformie i sprawdza się na zajęciach, w doświadczeniach laboratoryjnych i na zawodach. Wersja Max EDU, w instrukcji producenta nazwana Explorer Sentinel, to najwyższy poziom wyposażenia: na grzbiecie znajduje się pakiet akcesoriów z kamerą głębi, czujnikiem LiDAR i terminalem obliczeniowym.
Nogi i koła się uzupełniają: stopy punktowe pokonują schody i nierówne powierzchnie, a stopy kołowe, dostępne jako akcesorium, wyraźnie przyspieszają robota na gładkich podłogach, do 3 m/s. Jeden robot przechodzi między obiema konfiguracjami zależnie od zadania. Podążanie za osobą i omijanie przeszkód z przodu i z tyłu należą do funkcji podstawowych.
Dla programistów liczy się DOBOT Quad SDK: polecenia wysokiego poziomu przez gRPC, dostęp niskopoziomowy do przegubów przez CycloneDDS, języki Python i C++, środowisko referencyjne Ubuntu 22.04. Isaac Gym jest dostępny do treningu w symulacji. Do obsługi bez kodu służy aplikacja, a programowanie blokowe i patrole w złożonym otoczeniu pojawią się według instrukcji w późniejszych aktualizacjach OTA. Ważne rozróżnienie: Rover X1 Explorer to platforma do dydaktyki i programowania, a nie wersja konsumencka Rover X1.
Budowa i komponenty
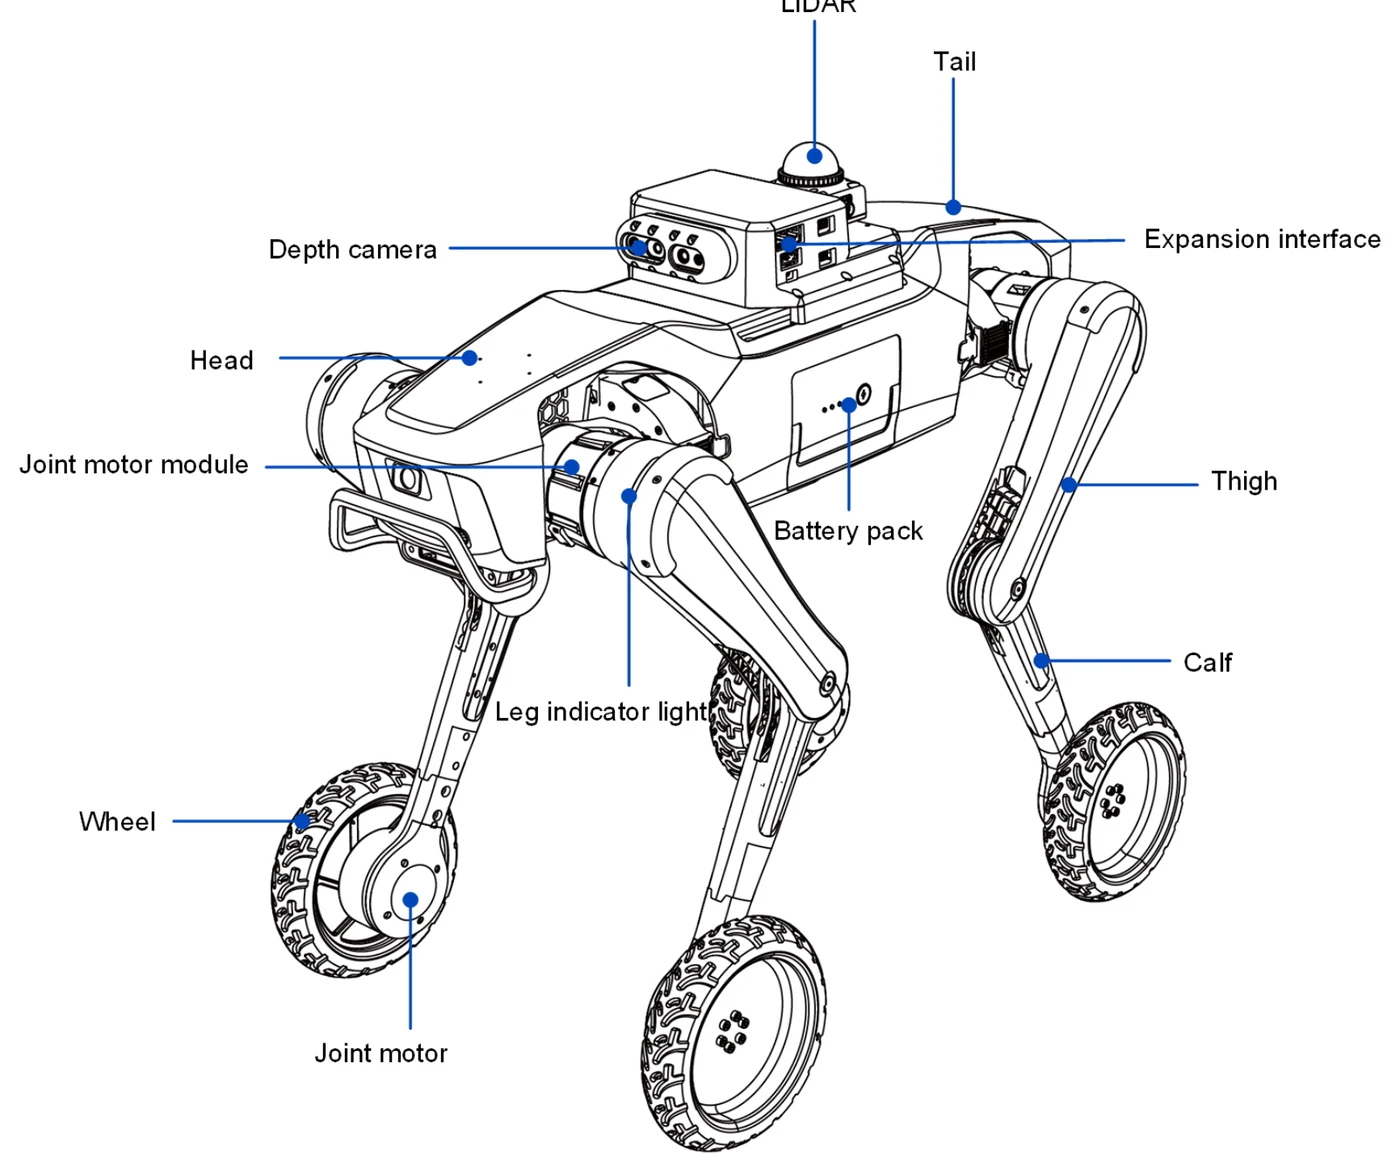
Budowa Rover X1 Explorer ze stopami kołowymi: LiDAR, kamera głębi, głowa, moduły przegubów, akumulator i nogi. Opisy z instrukcji producenta.
Funkcje
LiDAR i SLAM fabrycznie
Livox Mid-360 obejmuje otoczenie w 3D i umożliwia lokalizację, mapowanie i nawigację w pomieszczeniach i na kampusie. SLAM jest zarezerwowany dla wersji Max EDU.
Kamery z przodu i z tyłu
Dwie kamery 1080p z 30 fps i kamery głębi z przodu i z tyłu, do tego Intel RealSense D435i. Obraz jest dostępny bezpośrednio, więc omijanie przeszkód, podążanie i rozpoznawanie obrazu powstają szybko.
40 TOPS na pokładzie
Moduł obliczeniowy z NVIDIA Orin Nano przetwarza obraz i modele bezpośrednio na robocie. Terminal obliczeniowy na grzbiecie ma 2 x Gigabit Ethernet, 2 x USB 3.0 i DisplayPort.
Otwarte SDK
DOBOT Quad SDK daje dostęp od poleceń ruchu po sterowanie pojedynczymi przegubami. Przykłady i modele robota są w oficjalnym repozytorium na GitHubie.
Mowa i gesty
Dwujęzyczna interakcja głosowa przez model AI, lokalizacja źródeł dźwięku oraz rozpoznawanie gestów, osób i scen. Wskaźnik świetlny na nogach pokazuje stan robota.
Stopy punktowe albo kołowe
Przy zmianie stóp robot pozostaje ten sam. Ze stopami punktowymi waży 15,5 kg i osiąga 1,8 m/s, a ze stopami kołowymi 18,5 kg i 3 m/s.
Zastosowania
Zajęcia i zawody
Uczelnie i szkoły zawodowe używają robota jako platformy dydaktycznej do lokomocji, przetwarzania obrazu i programowania, od pierwszych programów po zawody.
Badania nad lokomocją i uczeniem ze wzmocnieniem
Własne chody i polityki sterowania powstają w Isaac Gym i trafiają na prawdziwy sprzęt przez dostęp niskopoziomowy.
Mapowanie i inspekcja
Z czujnikiem LiDAR i SLAM robot obchodzi korytarze, laboratoria i serwerownie, a kamery rejestrują stan z przodu i z tyłu.
Showroom i kampus
Jako towarzysz robot podąża za zwiedzającymi na podstawie obrazu i pokazuje ruchy takie jak podanie łapy, taniec i skok.
Najważniejsze komponenty
W pełni skonfigurowany model może zawierać:
- Pakiet akcesoriów na grzbiecieKamera głębi, czujnik LiDAR i terminal obliczeniowy, w zestawie wersji Max EDU.
- Stacja ładującaŁadowanie robota, w zestawie.
- Wheeled-Foot KitStopy kołowe do 3 m/s na równych podłogach. Akcesorium.
- Point FeetStopy punktowe na schody i nierówne powierzchnie.
- Akumulator Long-RangeDodatkowy akumulator do dłuższych zadań. Akcesorium.
- Fast-Mount Connector i Battery ManagerSzybkie mocowanie wyposażenia dodatkowego i zarządzanie akumulatorami. Akcesorium.
Szczegóły techniczne
Porównanie wersji
W sprzedaży jest wersja Max EDU. Tabela pokazuje wersje producenta.
- Basic EDU
- 4 000 mAh, ok. 1,5 h, bez modułu obliczeniowego, bez kamery głębi w pakiecie akcesoriów, bez czujnika LiDAR
- Smart EDU
- 8 000 mAh, ok. 2,5 h, 40 TOPS, Intel RealSense D435i, bez czujnika LiDAR
- Max EDU (ta strona)
- 8 000 mAh, ok. 2,5 h, 40 TOPS, Intel RealSense D435i, Livox Mid-360, SLAM
Specyfikacja
| Wymiary | w pozycji stojącej 761 x 372 x 428 mm ze stopami punktowymi, 761 x 440 x 516 mm ze stopami kołowymi |
| Masa | 15,5 kg ze stopami punktowymi, 18,5 kg ze stopami kołowymi |
| Ładowność | od 3 do 7 kg |
| Prędkość maksymalna | 1,8 m/s ze stopami punktowymi, 3 m/s ze stopami kołowymi |
| Maks. nachylenie | od 30 do 35° |
| Pokonywana przeszkoda | 16 cm |
| Akumulator | 8 000 mAh |
| Czas pracy | ok. 2,5 h |
| Komputer | moduł obliczeniowy 40 TOPS (NVIDIA Orin Nano) |
| LiDAR | Livox Mid-360, SLAM |
| Kamery | 2 x 1080p z przodu i z tyłu (1 920 x 1 080 przy 30 fps), kamery głębi z przodu i z tyłu, Intel RealSense D435i |
| Funkcje AI | aktywne podążanie do 1,2 m/s (2 m/s ze stopami kołowymi), omijanie przeszkód z przodu i z tyłu, dwujęzyczna interakcja głosowa z modelem AI, rozpoznawanie gestów, osób i scen |
| Ruchy | podanie łapy, taniec, skakanie |
| Interfejs komunikacyjny | aplikacja przez Wi-Fi i 4G; Wi-Fi 6, Bluetooth 5.2 |
| Interfejsy | 2 x Gigabit Ethernet, 2 x USB 3.0, DisplayPort, DC 24 V/1 A |
| Oprogramowanie | DOBOT Quad SDK (Python i C++): wysoki poziom przez gRPC, niski poziom przez CycloneDDS; Ubuntu 22.04; Isaac Gym |
| Zawartość zestawu | robot, stacja ładująca, pakiet akcesoriów z kamerą głębi, czujnikiem LiDAR i terminalem obliczeniowym |
Pliki do pobrania
- Explorer Quadruped Robot User GuidePDF
Instrukcja V1.2, po angielsku
- Rover X1 Explorer BrochurePDF
Broszura produktowa, po angielsku
- DOBOT Quad SDKGitHub
Oficjalne SDK producenta
- DOBOT Download CenterStrona producenta
Instrukcje i oprogramowanie producenta
Wysyłka
Wysyłka spedycją w opakowaniu producenta (przystosowanym do transportu morskiego i lotniczego), miejsce dostawy do uzgodnienia. Uruchomienie i szkolenie na zapytanie.
Wysyłka spedycją w Polsce: 2 020 zł netto (2 484,60 zł brutto).
Na zamówienie. Termin dostawy do 30 dni od potwierdzenia zamówienia. Wiążący termin podajemy w potwierdzeniu zamówienia.