
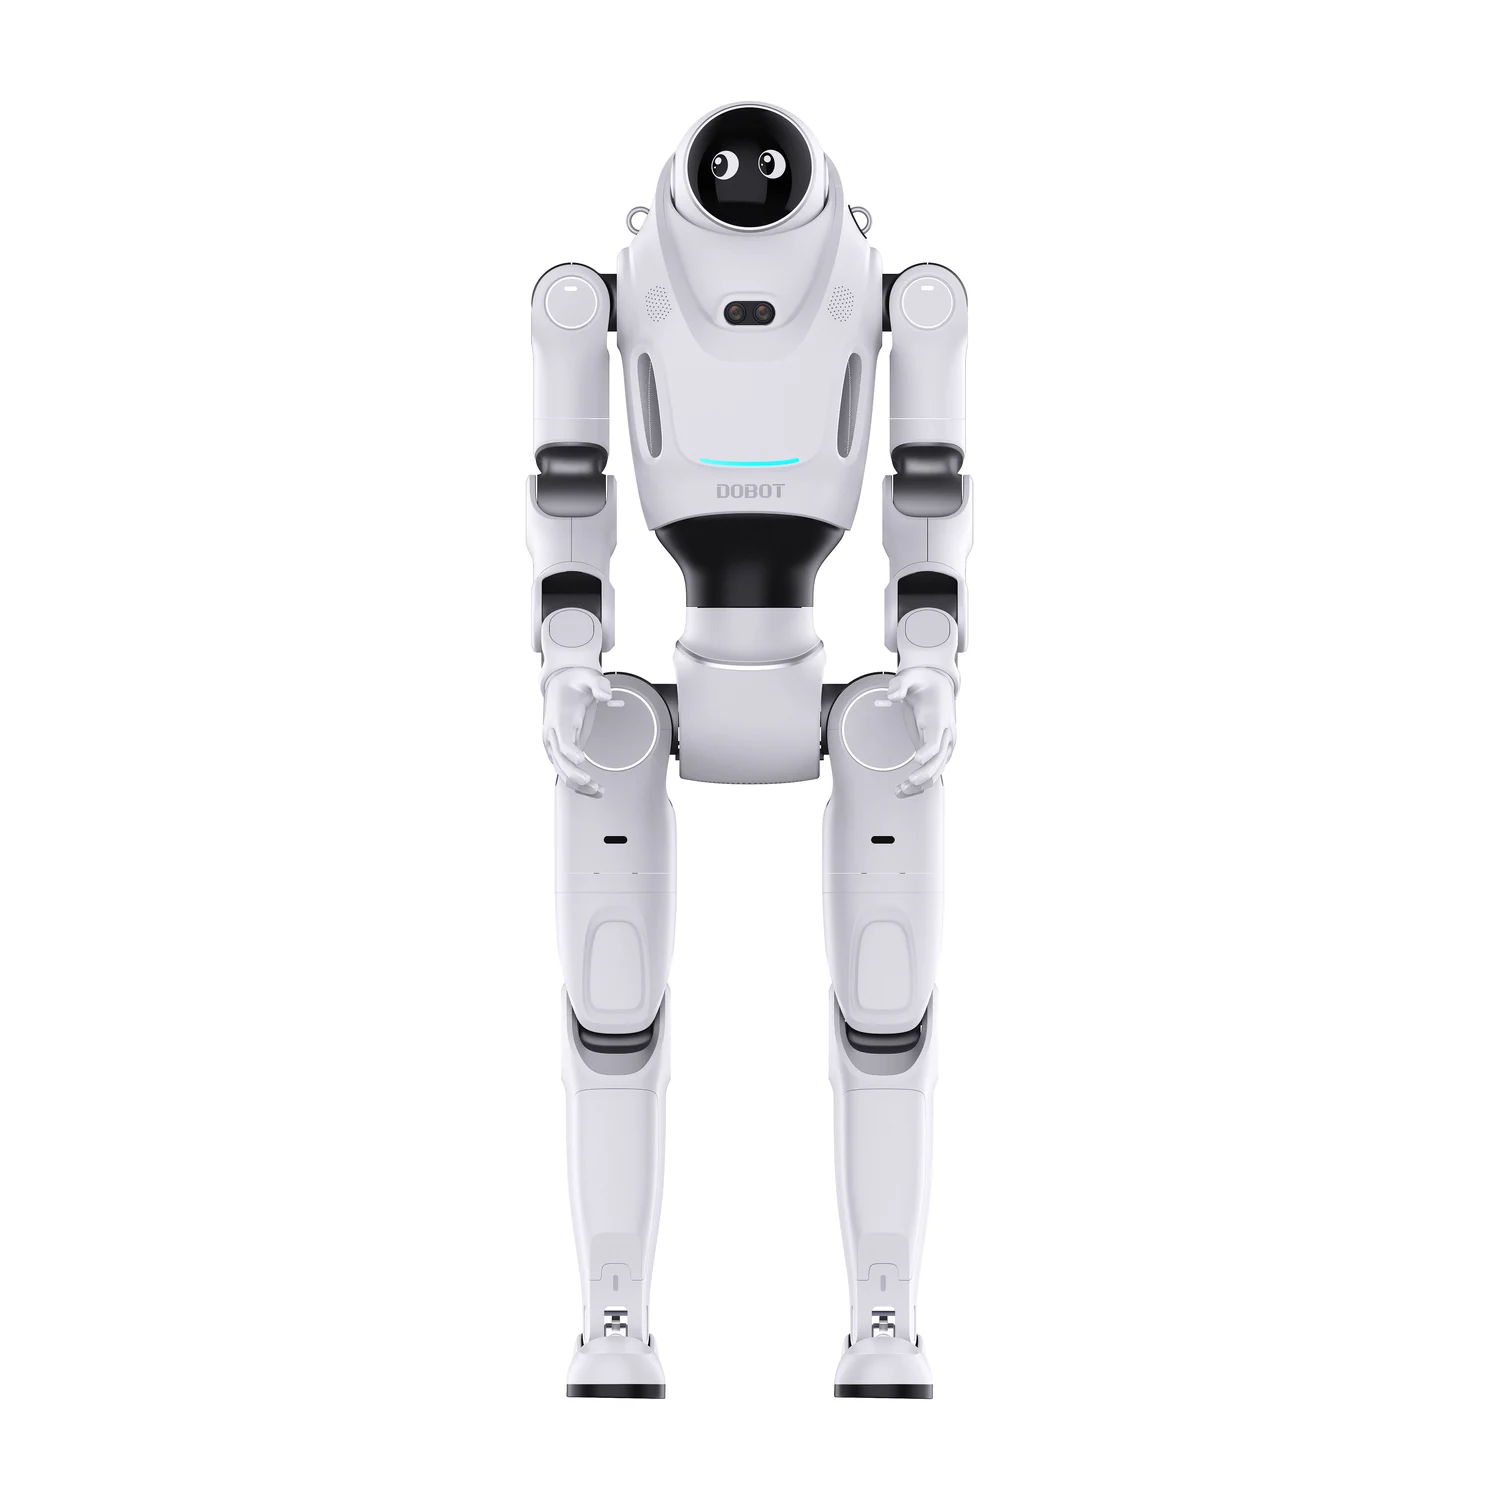
Dobot LUMO L1 Robot humanoidalny (Max Version) Robot humanoidalny do badań, dydaktyki i obsługi gości
Dobot LUMO L1 w wersji Max to robot humanoidalny o wysokości 1,24 m do badań, dydaktyki i obsługi gości. 30 stopni swobody i do 130 Nm momentu w przegubach pozwalają na naturalny chód do 1 m/s, taniec i ruchy dynamiczne. Moduł obliczeniowy NVIDIA Jetson Thor T4000 daje 1 200 TFLOPS, a 3D-LiDAR i kamera stereo obejmują otoczenie. Z ludźmi robot komunikuje się przez mikrofony, wyświetlacz, listwę świetlną i ponad 15 wyrazów twarzy. Akumulator wymienny 10 Ah wystarcza na ok. 2 godziny. Własne prace rozwojowe z SDK i ROS 2 są zarezerwowane dla wersji Max.
Wysyłka spedycją w Polsce: 2 020 zł netto (2 484,60 zł brutto). Waga z opakowaniem: ok. 75 kg. Sprzedaż dla firm, instytucji, uczelni i klientów indywidualnych.
Na zamówienie. Termin dostawy do 30 dni od potwierdzenia zamówienia.
- 30 DoF
- STOPNIE SWOBODY
- 124 cm
- WYSOKOŚĆ
- ok. 2 h
- CZAS PRACY
Film ładuje się z YouTube (Google) dopiero po kliknięciu. Google otrzymuje wtedy dane, np. adres IP. Więcej w polityce prywatności.
Opis produktu
LUMO L1 to wszechstronny robot humanoidalny do badań, dydaktyki i usług. Dobot opisuje go czterema słowami: robot idzie tam, gdzie jest potrzebny, dopasowuje się do różnych ról, rozumie uczucia i intencje, a z każdym spotkaniem rozwija się dalej. Dla uczelni i szkół oznacza to platformę do praktycznej nauki robotyki, sterowania ruchem, algorytmów Embodied AI, nawigacji SLAM, przetwarzania obrazu i interakcji człowiek-robot.
Podstawą jest DobotWAM, własny model Embodied AI producenta. Wykracza on poza wzrok, mowę i działanie: łączy rozumienie przestrzeni 3D, granice ruchu robota i informacje zwrotne ze świata rzeczywistego. Robot rozpoznaje, kto mówi, skąd ktoś nadchodzi i co dana osoba trzyma w dłoni, buduje semantyczne mapy 3D i zapamiętuje preferencje. Dane domyślnie pozostają zapisane lokalnie. Poszczególne funkcje producent udostępnia stopniowo.
W sprzedaży jest wersja Max: tylko ona ma 3D-LiDAR, kamerę stereo i moduł obliczeniowy Jetson Thor T4000 i tylko ona jest dopuszczona do własnych prac rozwojowych z SDK, ROS 2, SLAM-SDK i URDF. Robot wykonuje ruchy dynamiczne, takie jak salta i kopnięcia, a ryzykowne sekwencje wymagają według producenta fachowej oceny przed aktywacją. Ułatwienie w eksploatacji: po naciśnięciu przycisku robot sam wchodzi do skrzyni transportowej i z niej wychodzi.
Budowa i komponenty
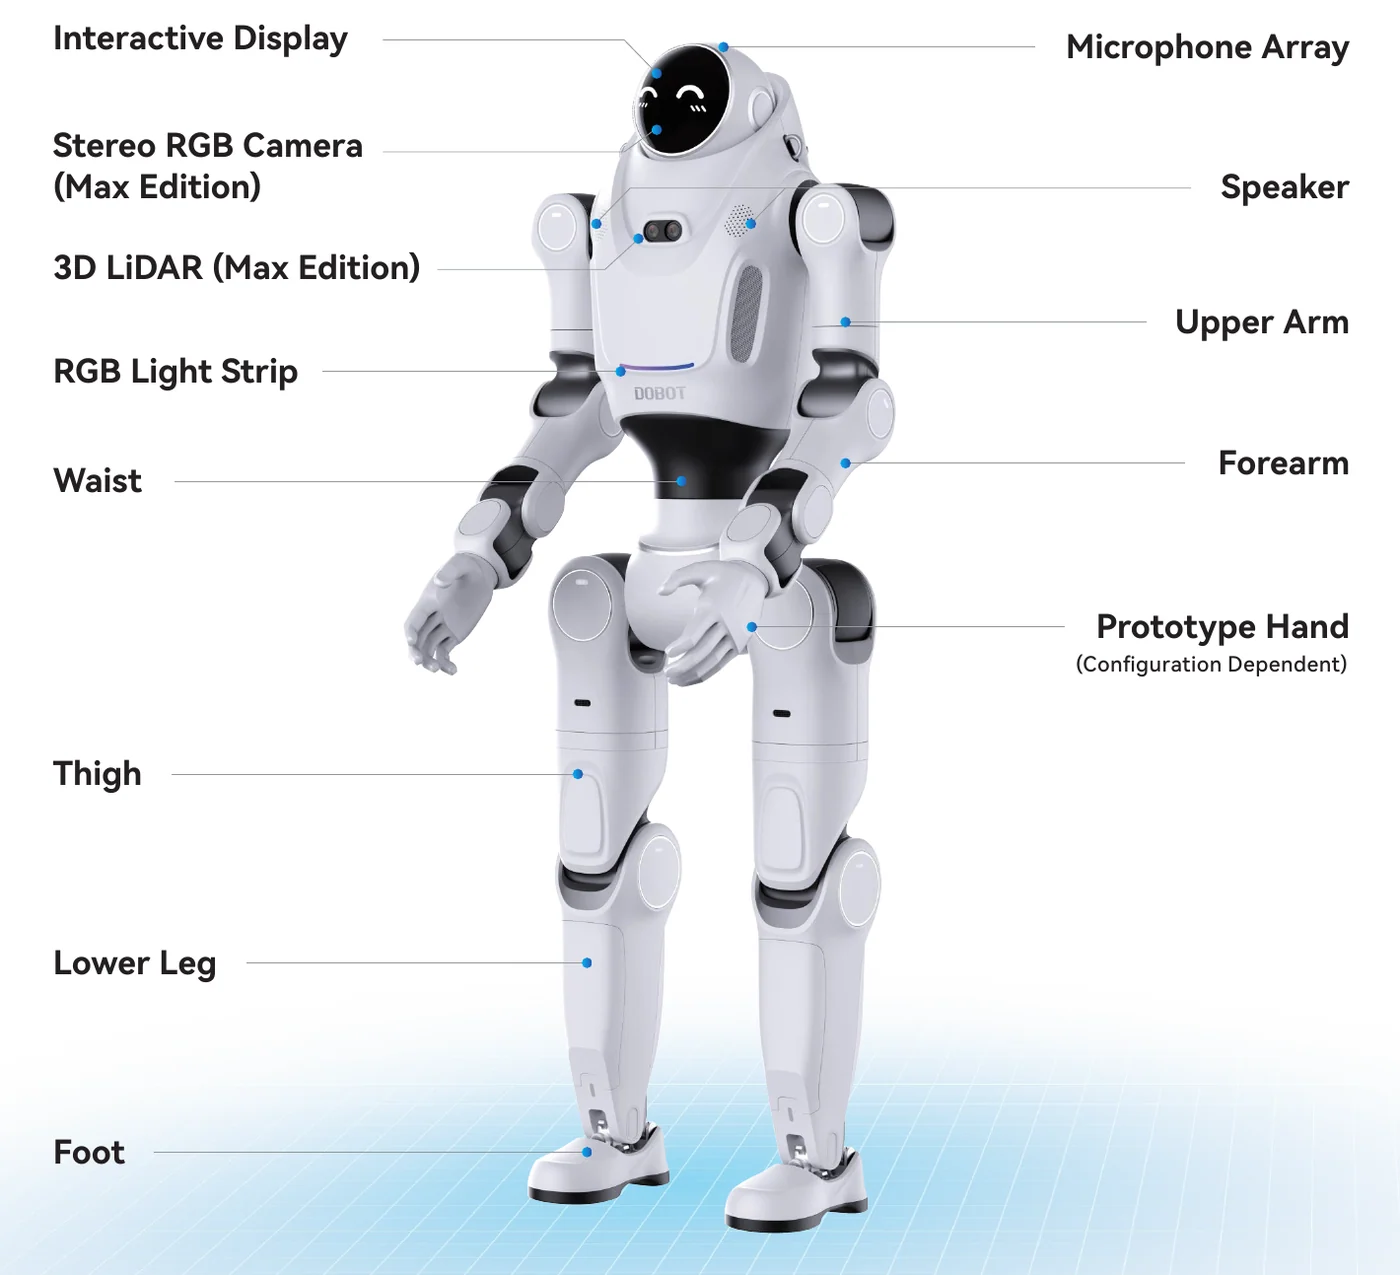
Budowa LUMO L1: wyświetlacz, układ mikrofonów, kamera stereo i 3D-LiDAR (wersja Max), listwa świetlna, ramiona i nogi. Opisy od producenta.
Funkcje
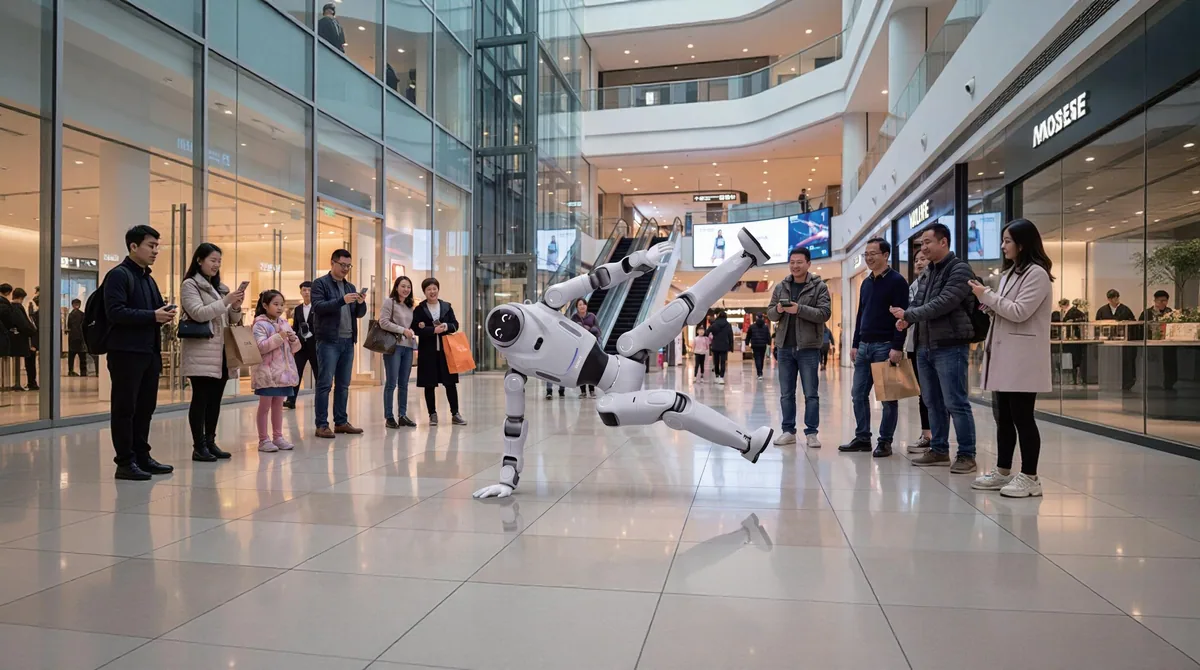
Chód jak u człowieka
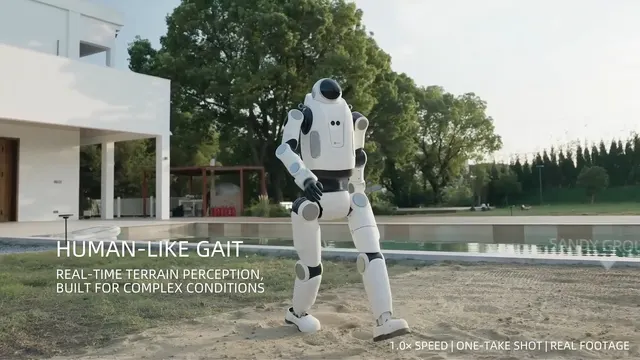
30 stopni swobody, nawigacja i omijanie przeszkód zapewniają naturalny chód do 1 m/s. Do tego dochodzą taniec, kopnięcia, bieg, przysiady i wstawanie po upadku. Według producenta robot chodzi też po trawie i żwirze.
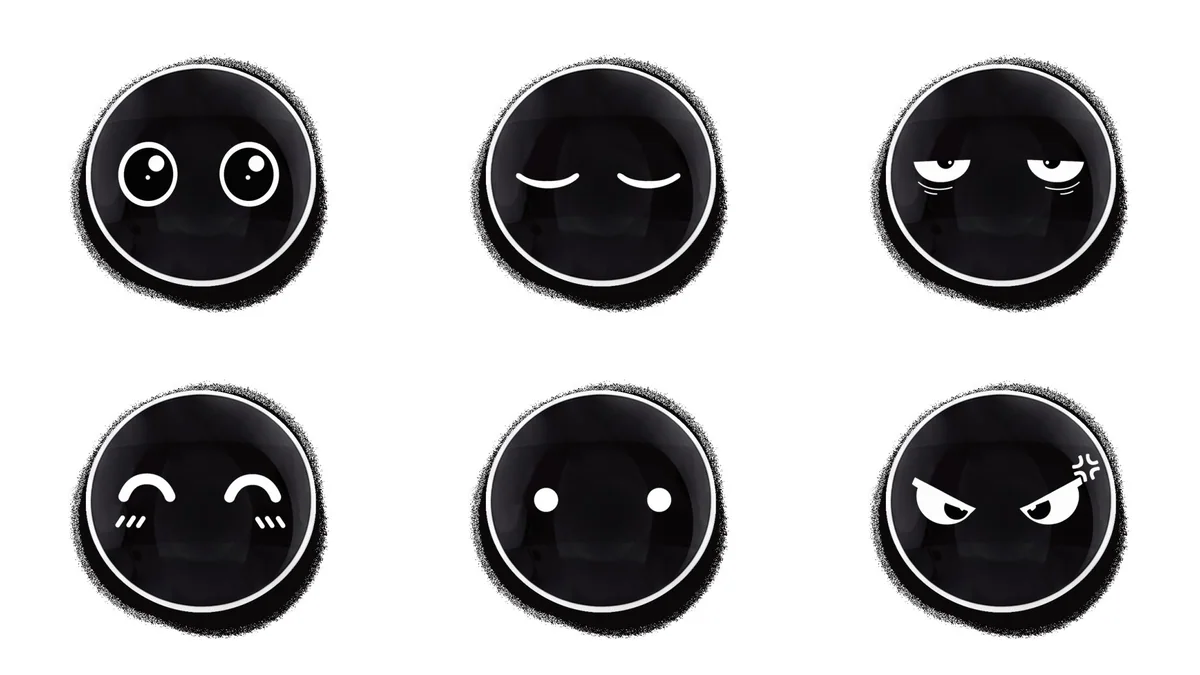
Bioniczna twarz
Ponad 15 wyrazów twarzy, ruchy głowy i mowa ciała wyraźnie przekazują emocje. Dzięki temu robot jest od razu przystępny dla zwiedzających, dzieci i studentów.
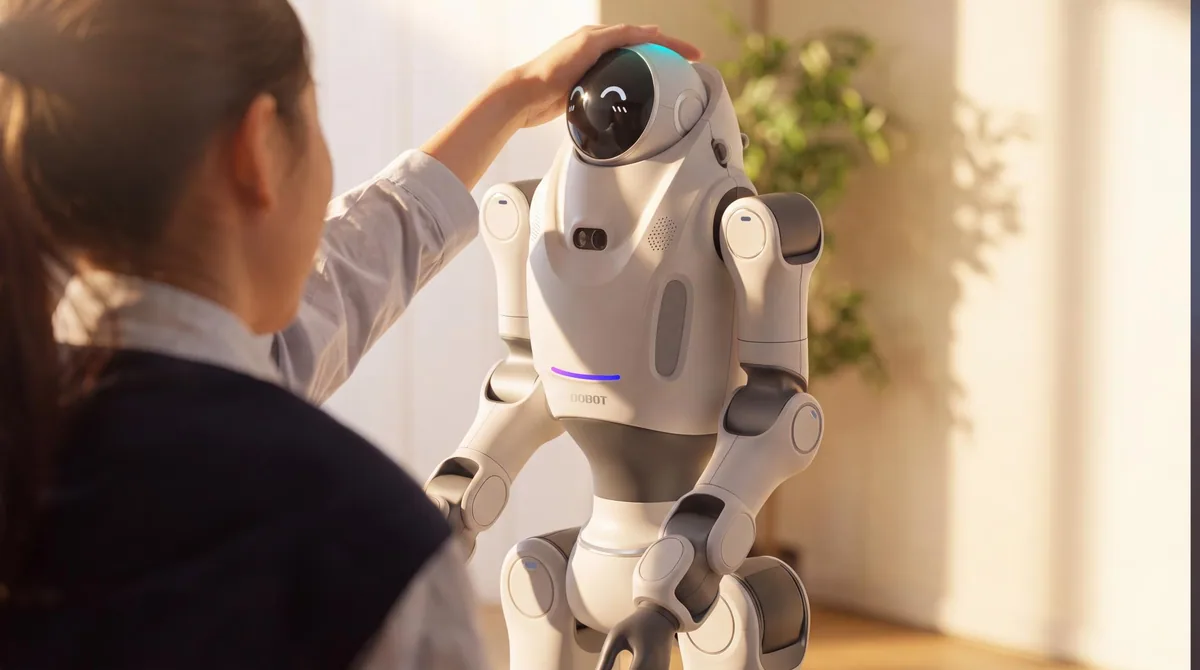
Dotyk i mowa
Pojemnościowy czujnik na głowie z 5 strefami reaguje na dotyk, a układ 4 mikrofonów i głośniki prowadzą rozmowę, także przez interfejsy audio do własnych aplikacji.
Moc obliczeniowa i czujniki
NVIDIA Jetson Thor T4000 z 1 200 TFLOPS (FP4), 3D-LiDAR i kamera stereo RGB o rozdzielczości 1 920 x 1 200 pikseli przy 30 fps. Wystarcza to do modeli językowych, rozpoznawania obrazu i SLAM bezpośrednio na pokładzie.
Otwarty dla programistów
SDK z interfejsami niskiego i wysokiego poziomu, ROS 2, DDS, SLAM-SDK i URDF do symulacji. Przykłady ruchu, modeli językowych, obrazu stereo i 3D SLAM ułatwiają start.
Obsługa przez aplikację i pilota
Pilot i aplikacja mobilna uruchamiają ruchy i pokazy także bez komputera. Akumulator szybkowymienny 48 V ładuje się w ok. 1 godzinę, a aktualizacje docierają przez OTA.
Zastosowania
Badania i dydaktyka
Dla szkół, kształcenia zawodowego, uczelni i badań: platforma do praktycznej pracy z robotyką, sterowaniem ruchem, Embodied AI, SLAM i interakcją człowiek-robot.
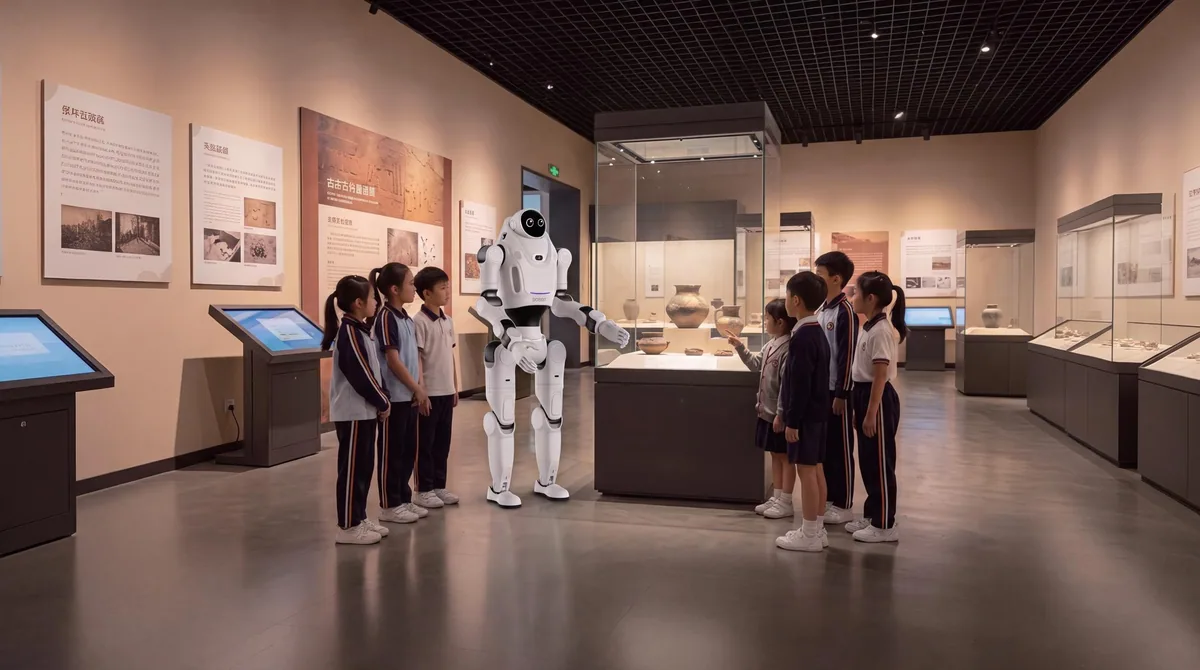
Przewodnik po wystawach
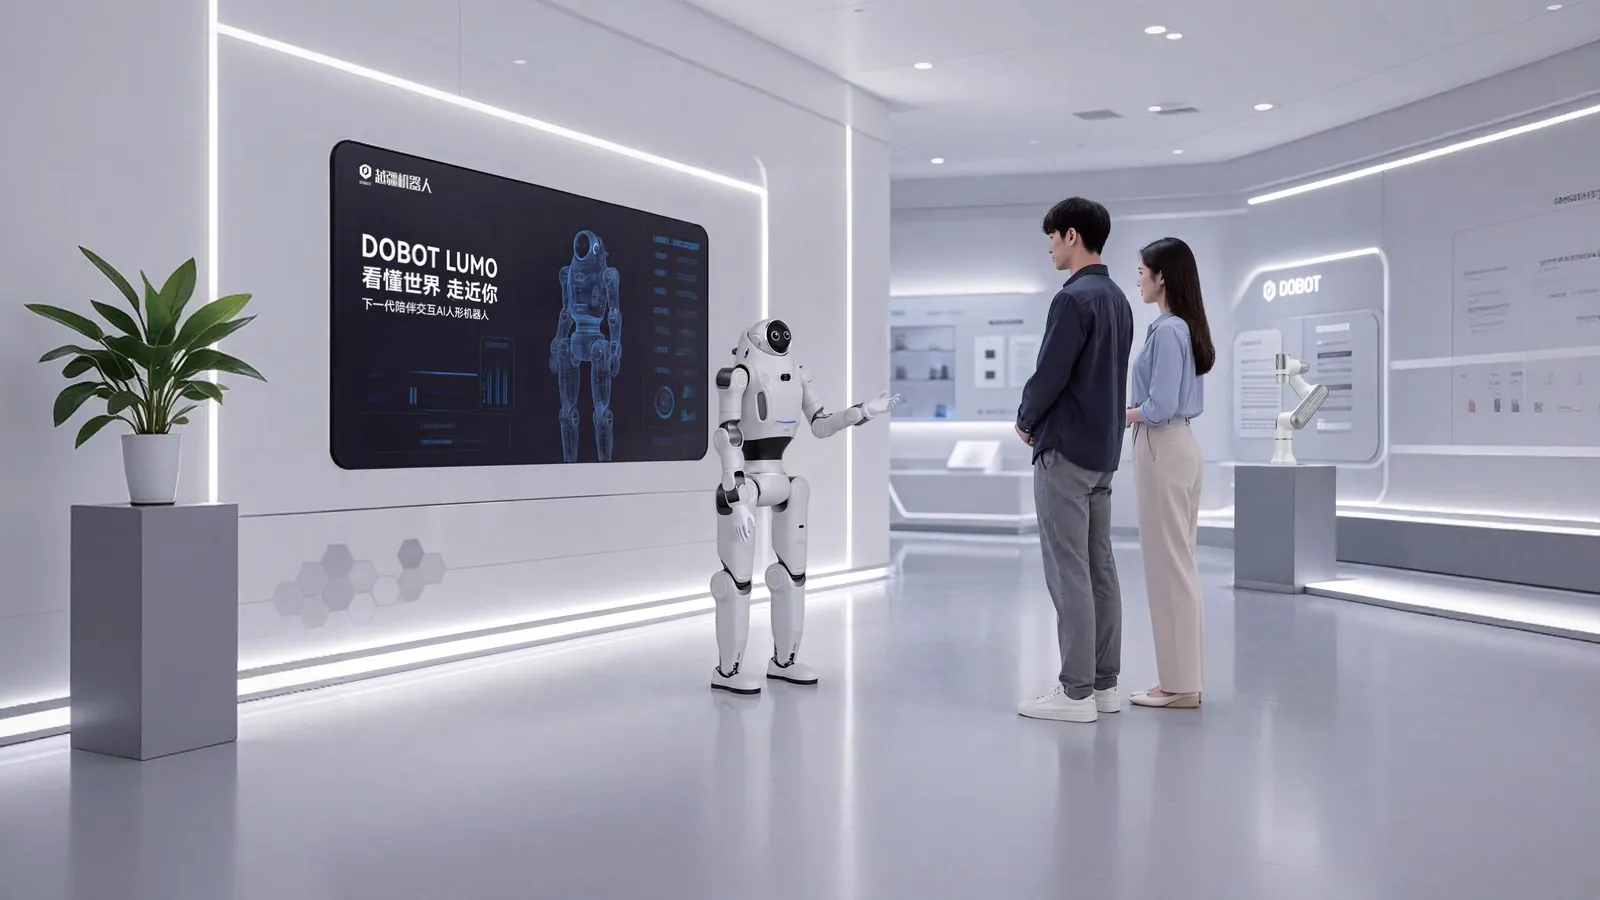
Robot wita gości, wskazuje drogę, przedstawia eksponaty i odpowiada na pytania. Pasuje do muzeów, showroomów i centrów dla zwiedzających.
Kultura i rozrywka
Taniec, uścisk dłoni, gry i krótkie pokazy przyciągają uwagę na wydarzeniach i w centrach handlowych.
Powitania i prezentacje produktów
Na premierach produktów, targach i w akcjach promocyjnych LUMO L1 tworzy doświadczenie, które zwiedzający zapamiętują. Dzięki aplikacji i pilotowi nie trzeba do tego programisty na miejscu.
Towarzysz na co dzień
Dobot widzi robota także jako towarzysza w domu: zabawa, nauka, rozmowy i kontakt z bliskimi na odległość.
Najważniejsze komponenty
W pełni skonfigurowany model może zawierać:
- Akumulator szybkowymienny10 Ah, 48 V, w zestawie, zapakowany osobno; dodatkowe akumulatory dostępne jako opcja.
- Ładowarka100-240 V, ładuje akumulator bezpośrednio w robocie albo osobno.
- PilotSteruje ruchem i trybami pracy, także przy pokazach bez komputera.
- Chwytak elektryczny albo dłońDłoń na ramieniu zależy od konfiguracji; na końcu ramienia dostępne są 24 V/3 A i XT30 (RS485/CAN).
- Skrócona instrukcjaNa pierwsze kroki, w zestawie.
Szczegóły techniczne
Porównanie wersji
W sprzedaży jest wersja Max. Tabela pokazuje, co daje ona w porównaniu z wersją Standard producenta.
- Komputer w wersji Max
- NVIDIA Jetson Thor T4000, 1 200 TFLOPS (FP4)
- Komputer w wersji Standard
- Rockchip RK3588, 6 TOPS
- 3D-LiDAR i kamera stereo
- Max: tak; Standard: nie
- Własne prace rozwojowe
- Max: tak; Standard: nie
- Masa z akumulatorem
- Max: ok. 41 kg; Standard: ok. 40,5 kg
Specyfikacja
| Wymiary | 1 240 x 560 x 244 mm (wysokość x szerokość x głębokość) |
| Masa | ok. 41 kg z akumulatorem |
| Liczba stopni swobody | 30 (głowa 1, talia 3, ramiona 2 x 7, nogi 2 x 6) |
| Długość nogi | 635 mm (udo i podudzie) |
| Zasięg | 596 mm na ramię, bez dłoni |
| Udźwig | 1,5 kg na ramię, bez chwytaka |
| Maks. moment w przegubie | 130 Nm |
| Przeguby | moduły z przekładnią planetarną i podwójnym enkoderem |
| Prędkość maksymalna | do 1 m/s (chód) |
| Czas pracy | ok. 2 h (typowy ruch) |
| Akumulator | 10 Ah, 48 V, szybka wymiana |
| Czas ładowania | ok. 1 h, bezpośrednio albo przez wymianę akumulatora |
| Zasilacz | 100-240 V, 50/60 Hz; wyjście maks. 15 A przy 54,6 V |
| Komputer | NVIDIA Jetson Thor T4000, 1 200 TFLOPS (FP4) |
| LiDAR | 3D-LiDAR |
| Kamery | kamera stereo RGB, 1 920 x 1 200 przy 30 fps |
| Czujnik dotyku | pojemnościowy czujnik na głowie z 5 strefami |
| Audio | układ 4 mikrofonów, głośniki |
| Wyświetlacz | interaktywny wyświetlacz, listwa świetlna RGB, ponad 15 wyrazów twarzy |
| Interfejs komunikacyjny | Wi-Fi 6 (STA/AP), BLE 5.2 |
| Interfejsy | HDMI, Type-C, RJ45; na ramieniu 24 V/3 A i XT30 (RS485/CAN) |
| Temperatura pracy | 0-40 °C |
| Temperatura składowania | od -20 do 60 °C |
| Oprogramowanie | SDK do sterowania niskiego i wysokiego poziomu, ROS 2, DDS, SLAM-SDK, URDF, interfejsy audio (TTS, ASR), aplikacja mobilna, aktualizacje OTA |
| Zawartość zestawu | robot, akumulator (zapakowany osobno), ładowarka, pilot, skrócona instrukcja |
Pliki do pobrania
- DOBOT LUMO BrochurePDF
Broszura produktowa producenta, po angielsku
- DOBOT Download CenterStrona producenta
Instrukcje i oprogramowanie producenta
Wysyłka
Wysyłka spedycją w opakowaniu producenta (przystosowanym do transportu morskiego i lotniczego), miejsce dostawy do uzgodnienia. Uruchomienie i szkolenie na zapytanie.
Wysyłka spedycją w Polsce: 2 020 zł netto (2 484,60 zł brutto).
Na zamówienie. Termin dostawy do 30 dni od potwierdzenia zamówienia. Wiążący termin podajemy w potwierdzeniu zamówienia.