
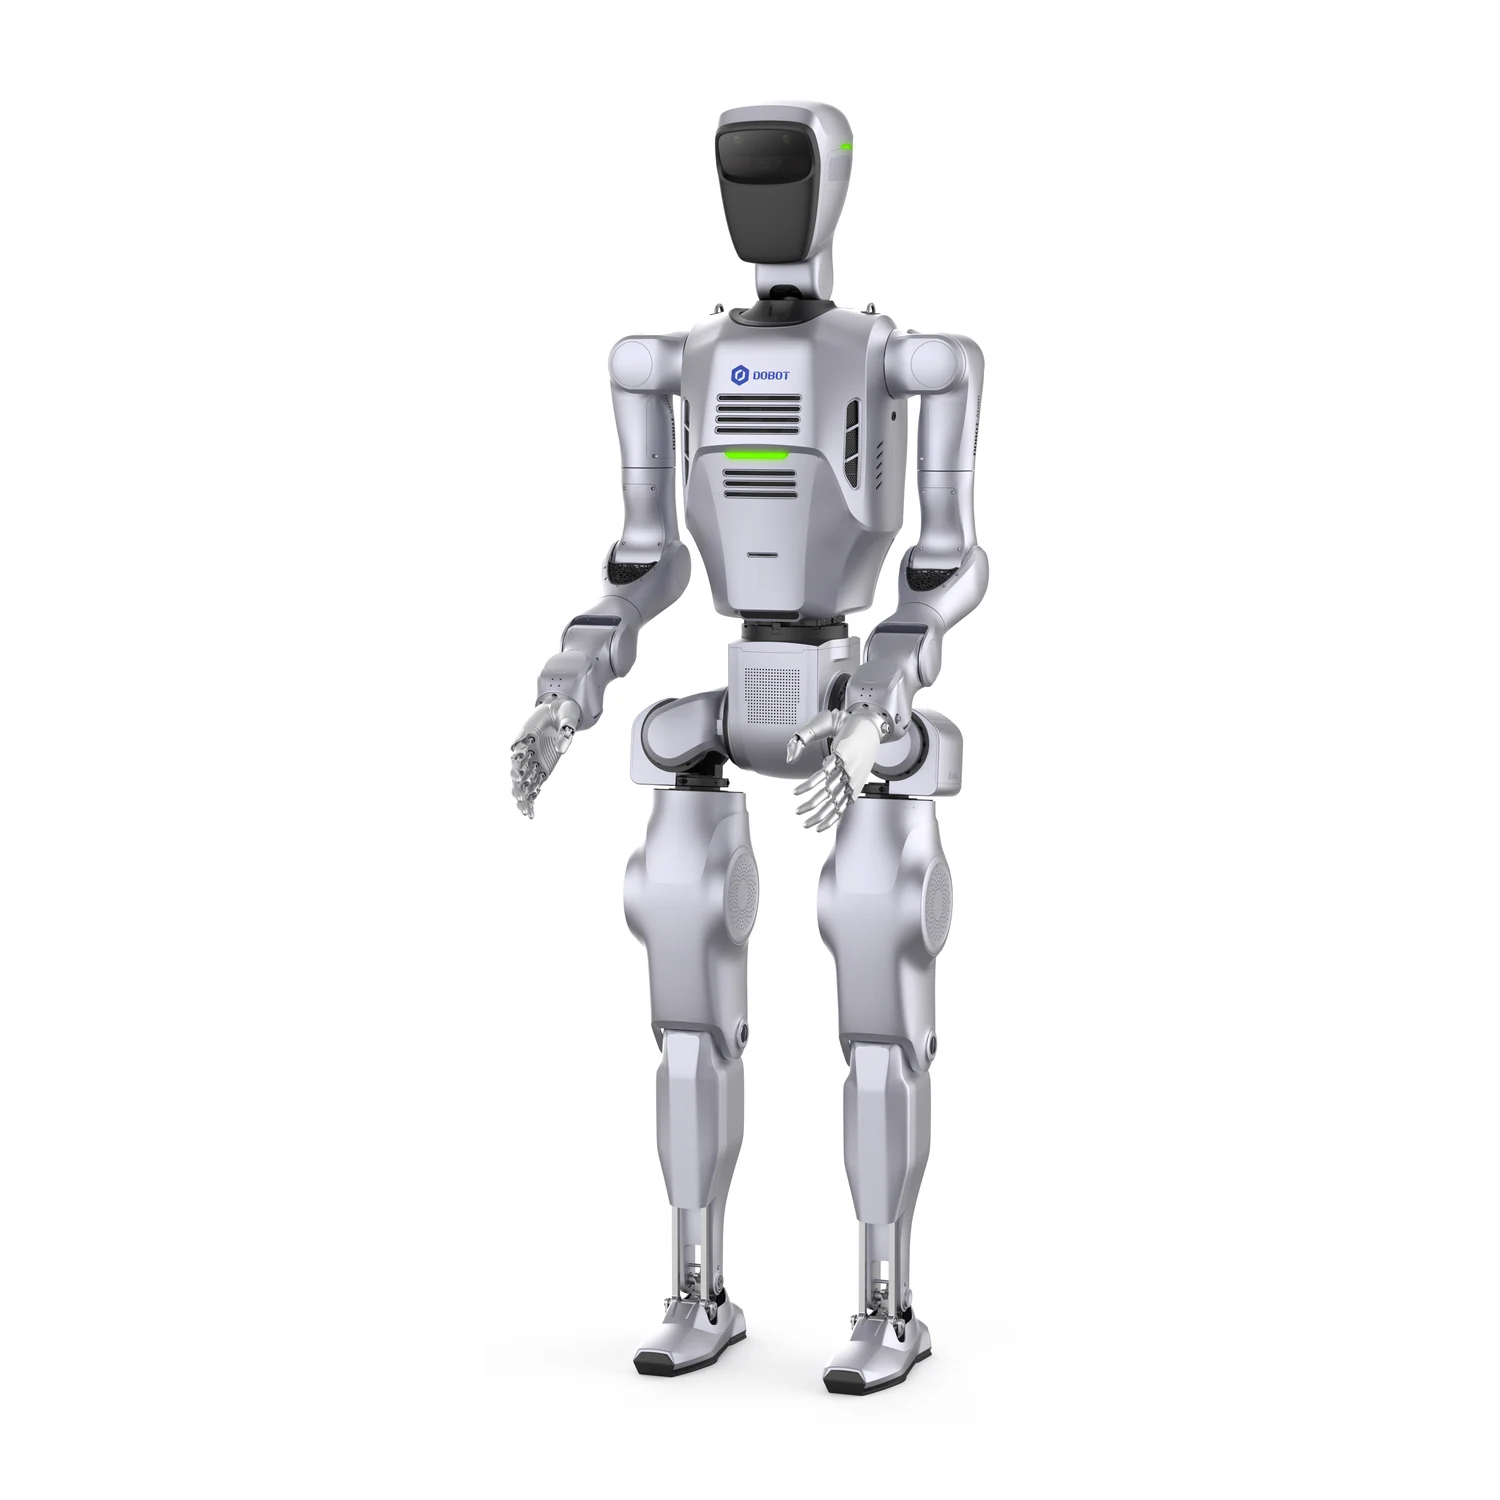
Dobot Atom Max Version (bez dłoni) Badawczy robot humanoidalny naturalnej wielkości, 29 DoF bez dłoni
Dobot Atom Max w wersji bez dłoni to dwunożny badawczy robot humanoidalny naturalnej wielkości: wysokość 1,65 m, masa ok. 58 kg, 29 stopni swobody. Ramiona przenoszą po 3,5 kg i mają powtarzalność ±0,05 mm, a w chodzie na wyprostowanych kolanach robot osiąga do 1,5 m/s. 3D-LiDAR na głowie obejmuje otoczenie w 360°, a uzupełniają go kamera głębi i kamera stereo Full HD z 60 fps. Obliczenia na pokładzie wykonuje Intel i9 z GPU (41,15 TFLOPS). Ta wersja jest przeznaczona dla zespołów, które stosują własne dłonie albo narzędzia. Zdjęcia pokazują robota z dłońmi.
Wysyłka spedycją w Polsce: 2 720 zł netto (3 345,60 zł brutto). Waga z opakowaniem: ok. 130 kg. Sprzedaż dla firm, instytucji, uczelni i klientów indywidualnych.
Na zamówienie. Termin dostawy do 30 dni od potwierdzenia zamówienia.
Inne warianty tego modelu
- Dobot Atom Max EDU Version - z dwiema dłońmi (41 DoF), zestawem VR i pakietem danych
- 29 DoF
- STOPNIE SWOBODY BEZ DŁONI
- 3,5 kg
- UDŹWIG NA RAMIĘ
- ±0,05 mm
- POWTARZALNOŚĆ
Film ładuje się z YouTube (Google) dopiero po kliknięciu. Google otrzymuje wtedy dane, np. adres IP. Więcej w polityce prywatności.
Opis produktu
Atom Max to dwunożny robot humanoidalny z rodziny ATOM. Chodzi na wyprostowanych kolanach jak człowiek, zawraca w ciasnych przestrzeniach i pracuje na wysokościach roboczych od 700 do 1 000 mm. Według producenta taki chód obniża zapotrzebowanie na energię o 42 % w porównaniu z chodem na ugiętych kolanach. Akumulator 15 Ah jest wymienny, a jedno ładowanie wystarcza na ok. 2 godziny.
W badaniach liczy się dostęp: SDK na GitHubie, otwarte interfejsy i teleoperacja całego ciała albo osobno górnej i dolnej części ciała. Kamera stereo Full HD z 60 fps na głowie ogranicza zawroty głowy i efekt drgań obrazu w VR i MR. Kamery głębi i 3D-LiDAR dostarczają danych do percepcji i wykrywania przeszkód.
Wersja bez dłoni nie ma też zestawu VR ani pakietu danych. Pasuje do laboratoriów, które rozwijają własne efektory końcowe albo stawiają w centrum lokomocję. W zestawie są akumulator, ładowarka, pilot, zestaw narzędzi i rama transportowa, na której robot jest bezpiecznie podnoszony i opuszczany.
Budowa i komponenty
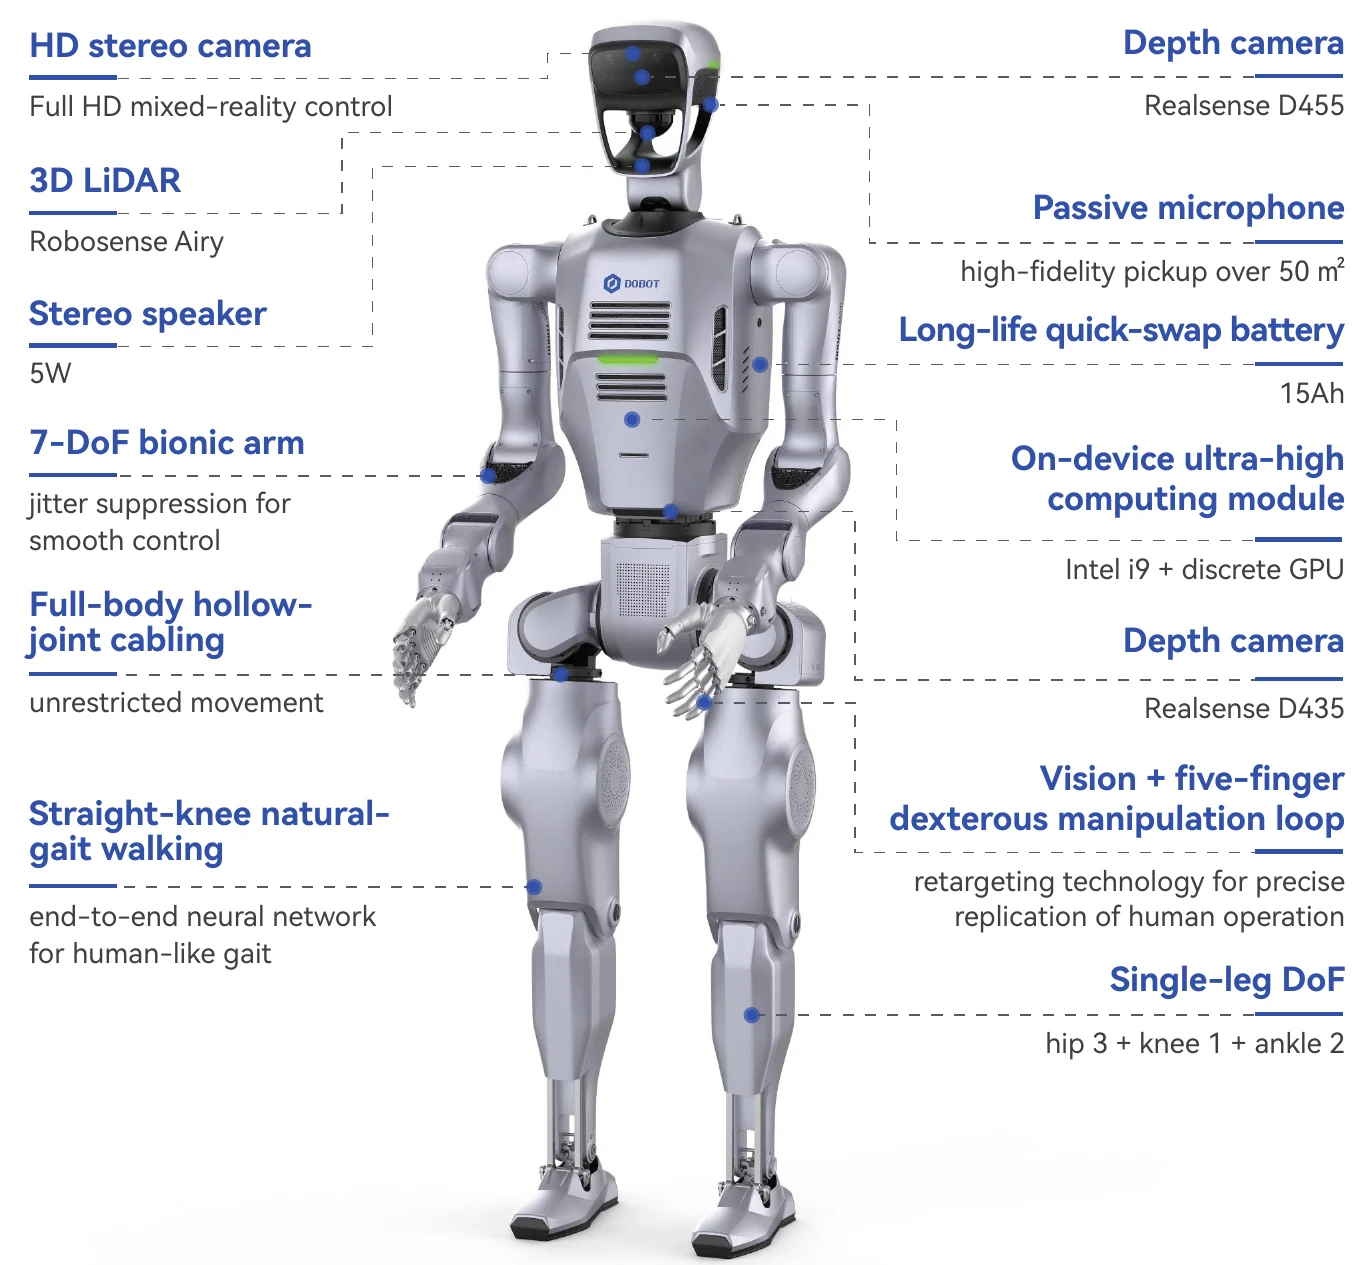
Budowa Atom Max: kamera stereo i kamera głębi, 3D-LiDAR, moduł obliczeniowy, akumulator wymienny i nogi o 6 stopniach swobody każda. Rysunek pokazuje wykonanie z dłońmi, opisy od producenta.
Funkcje
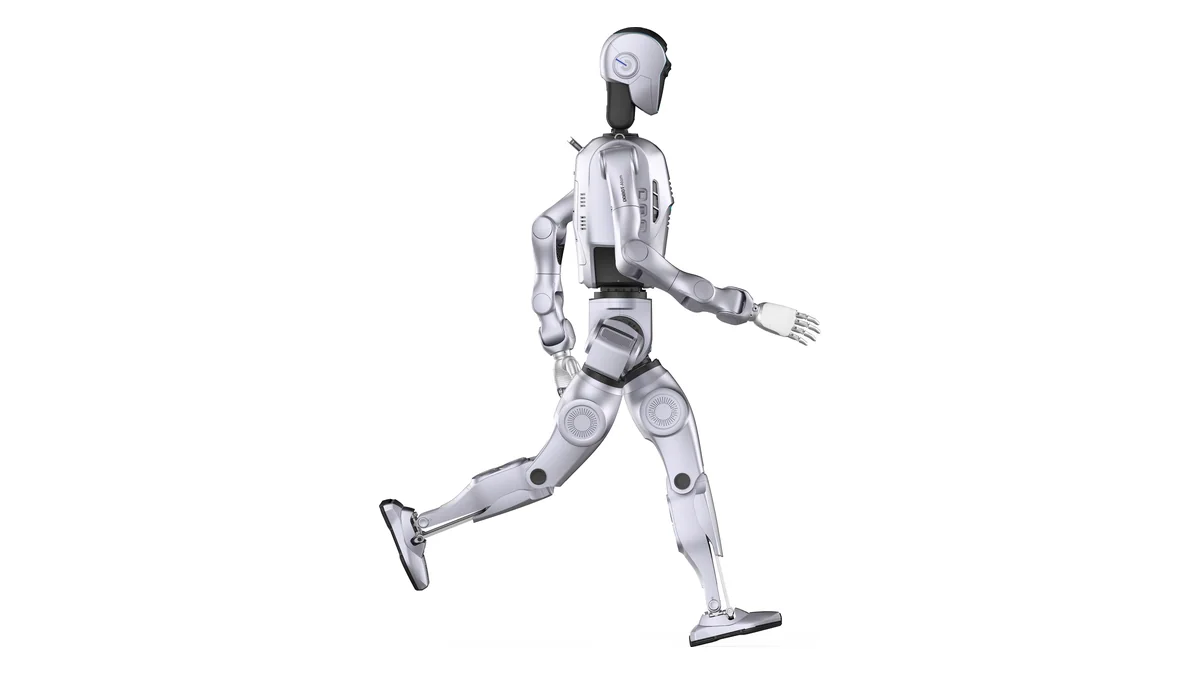
Chód na wyprostowanych kolanach (AWS)
Anthropomorphic Walking System naśladuje biomechanikę człowieka i korzysta z uczenia imitacyjnego i uczenia ze wzmocnieniem. Zużywa o 42 % mniej energii niż chód na ugiętych kolanach, co poprawia stabilność i wytrzymałość w pracy ciągłej.
Motoryka precyzyjna (NDS)
Neuro-Driven Dexterity System steruje 28 stopniami swobody górnej części ciała wraz z dłońmi przez architekturę Transformer i binokularne widzenie RGB. Tłumienie drgań na poziomie serwonapędów i częstotliwość sterowania 200 Hz zapewniają spokojne, precyzyjne ruchy. Pełne działanie system osiąga z zamontowanymi dłońmi.
Robot Operator Model (ROM-1)
Model łączy model bazowy z modelami branżowymi, samodzielnie rozkłada złożone zadania i podejmuje decyzje także w nieustrukturyzowanym otoczeniu. Ma 100 milionów parametrów i steruje end-to-end z częstotliwością 24 Hz.
Współpraca wielu robotów
Platforma obliczeniowa edge zapewnia według producenta 7,7-krotność mocy obliczeniowej typowej dla branży. Razem z funkcjami interakcji i bezpieczeństwa pozwala robotowi koordynować się z innymi robotami i ludźmi, na przykład na liniach i stanowiskach z wieloma urządzeniami.
Czujniki wokół całego ciała
Robosense Airy na głowie (360°), RealSense D455 o zasięgu do 6 m, kamera stereo Full HD z 60 fps oraz kamery głębi w talii i na nadgarstkach. Zwiększa to precyzję i skuteczność wykrywania przeszkód.
Drążone przeguby, akumulator wymienny
Kable biegną wewnątrz wszystkich przegubów i nie ograniczają ruchu. Akumulator 15 Ah wymienia się szybko, więc robot pracuje dalej.
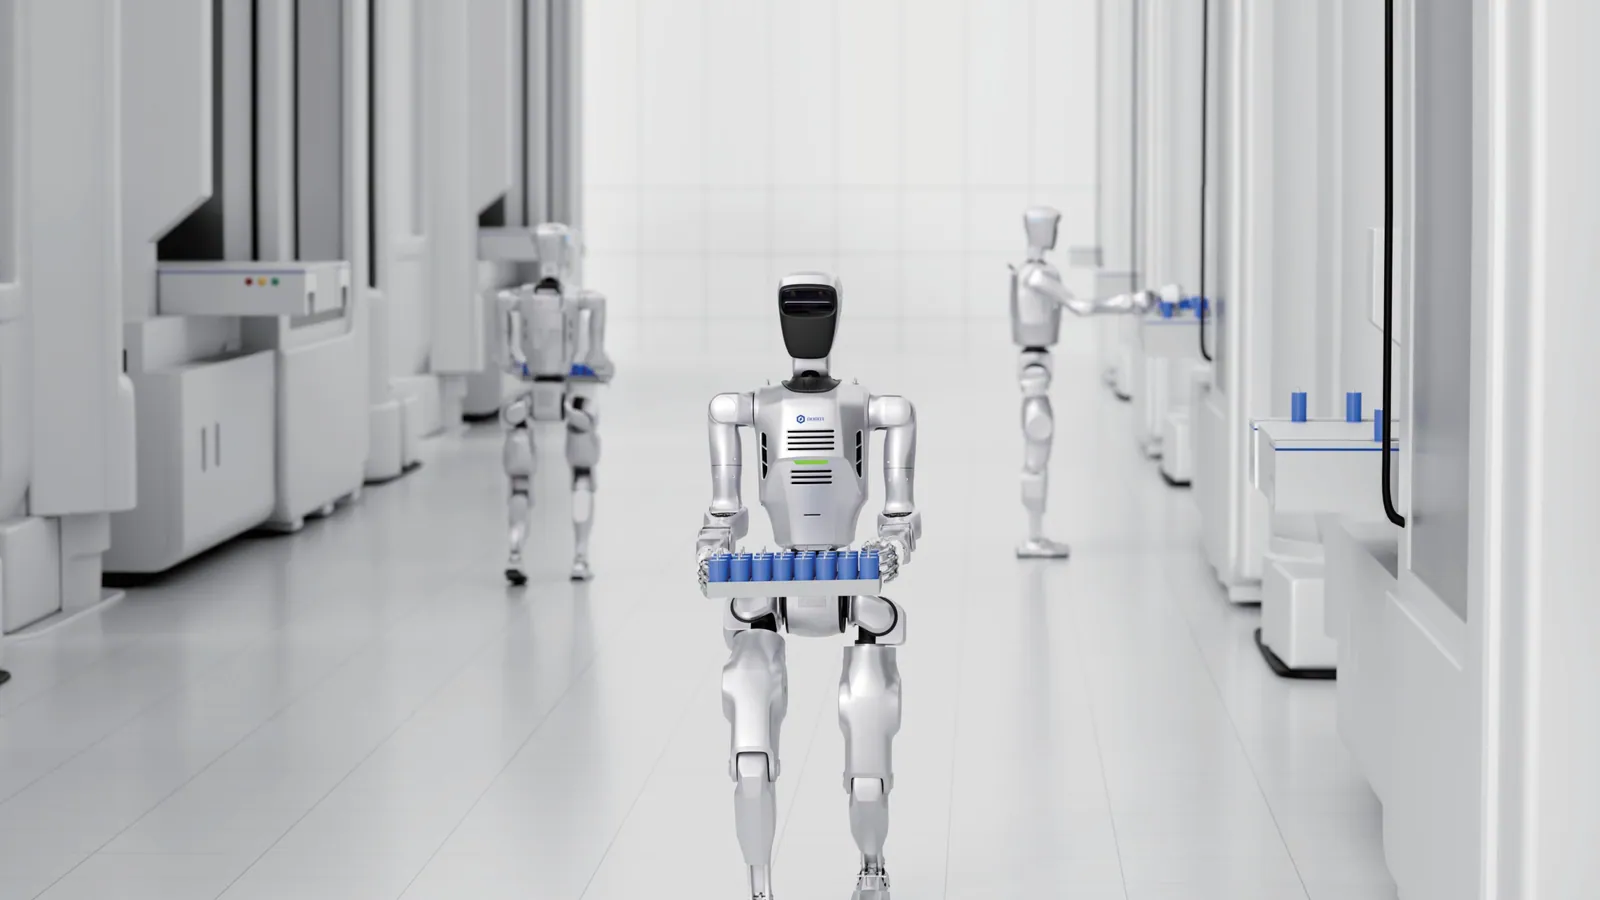
Zastosowania
Badania nad robotami humanoidalnymi
Chód, sterowanie całym ciałem i uczenie ze wzmocnieniem na robocie naturalnej wielkości. Przejście z symulacji do rzeczywistości wspierają Isaac Sim, kod RL na GitHubie i zbiory danych na Hugging Face.
Motoryzacja i podawanie materiałów
Dobot wskazuje podawanie części na linie montażowe jako typowe zadanie: powtarzalne chwyty, zmienne części i wąskie przejścia, w których platforma na kołach dochodzi do granic możliwości.
Handel i usługi
W kawiarni i aptece Atom pokazuje, jak robot pracuje przy kilku urządzeniach i obsługuje produkty w różnych wykonaniach, na przykład przy nocnym wydawaniu leków.
Logistyka i magazyn
Dobot wymienia logistykę i magazyny jako kolejny obszar zastosowań: przestrzenie zbudowane dla ludzi, z lekkimi częściami w granicach 3,5 kg na ramię.
Pokazy i dydaktyka
Uczelnie i centra badawcze pokazują na przykładzie Atom Max aktualny stan robotyki humanoidalnej i budują na tym własne zajęcia.
Najważniejsze komponenty
W pełni skonfigurowany model może zawierać:
- Dexterous HandsDwie dłonie pięciopalcowe o 6 stopniach swobody każda, do chwytów, których nie wykona chwytak dwupalcowy. W zestawie wersji EDU.
- Embodied Intelligence Data SuiteOprogramowanie narzędziowe, zestaw VR i oprogramowanie do teleoperacji VR. W zestawie wersji EDU.
- Rama transportowa z podnośnikiemDo bezpiecznego podnoszenia, opuszczania i przemieszczania robota, w zestawie.
- Akumulator i ładowarkaAkumulator wymienny 15 Ah, w zestawie.
- Pilot i zestaw narzędziDo uruchomienia, ruchu i serwisu, w zestawie.
- Osłona twarzyOsłona głowy, opcja.
Specyfikacja
| Wymiary | wysokość 1 650 mm |
| Masa | ok. 58 kg bez dłoni |
| Liczba stopni swobody | 29 bez dłoni (głowa 2, talia 1, ramiona 2 x 7, nogi 2 x 6) |
| Stopnie swobody nogi | 6 na nogę: biodro 3, kolano 1, kostka 2 |
| Zasięg | 600 mm na ramię, bez dłoni |
| Udźwig | 3,5 kg na ramię, maksymalnie 5 kg, bez dłoni |
| Powtarzalność | ±0,05 mm (ramię) |
| Maks. prędkość końca ramienia | maks. 1,5 m/s |
| Prędkość maksymalna | do 1,5 m/s (chód) |
| Wysokość robocza | od 700 do 1 000 mm |
| Akumulator | 15 Ah, akumulator wymienny |
| Czas pracy | ok. 2 h |
| Czas ładowania | ok. 2 h |
| Komputer | Intel i9-13900HX, 64 GB RAM, 2 TB, NVIDIA RTX 5000 Ada (41,15 TFLOPS FP32), moduł AI 1 500 TOPS; sterowanie podstawowe Intel i5-1135G7 |
| Kamery | głowa: kamera stereo Full HD 60 fps i kamera głębi Intel RealSense D455 (do 6 m); talia: Intel RealSense D435; nadgarstki: kamery głębi |
| LiDAR | 3D-LiDAR Robosense Airy na głowie, 360° |
| Audio | mikrofon 360°, 2 głośniki neodymowe |
| Złącza | XT30, 2 x RJ45, 4 x Type-C, HDMI, 3 pary GPIO |
| Oprogramowanie | SDK, teleoperacja całego ciała albo osobno górnej i dolnej części ciała, ROM-1, NDS, AWS |
| Zawartość zestawu | robot bez dłoni, akumulator, ładowarka, pilot, zestaw narzędzi, rama transportowa z podnośnikiem |
| Gwarancja | 12 miesięcy |
Pliki do pobrania
- DOBOT Atom BrochurePDF
Broszura serii od producenta, po angielsku
- Dobot Atom Quick StartPDF
Skrócona instrukcja V1.1, po angielsku
- DOBOT ATOM SDKGitHub
Oficjalne SDK producenta
- DOBOT Download CenterStrona producenta
Instrukcje i oprogramowanie producenta
Wysyłka
Wysyłka spedycją w opakowaniu producenta (przystosowanym do transportu morskiego i lotniczego), miejsce dostawy do uzgodnienia. Uruchomienie i szkolenie na zapytanie.
Wysyłka spedycją w Polsce: 2 720 zł netto (3 345,60 zł brutto).
Na zamówienie. Termin dostawy do 30 dni od potwierdzenia zamówienia. Wiążący termin podajemy w potwierdzeniu zamówienia.