
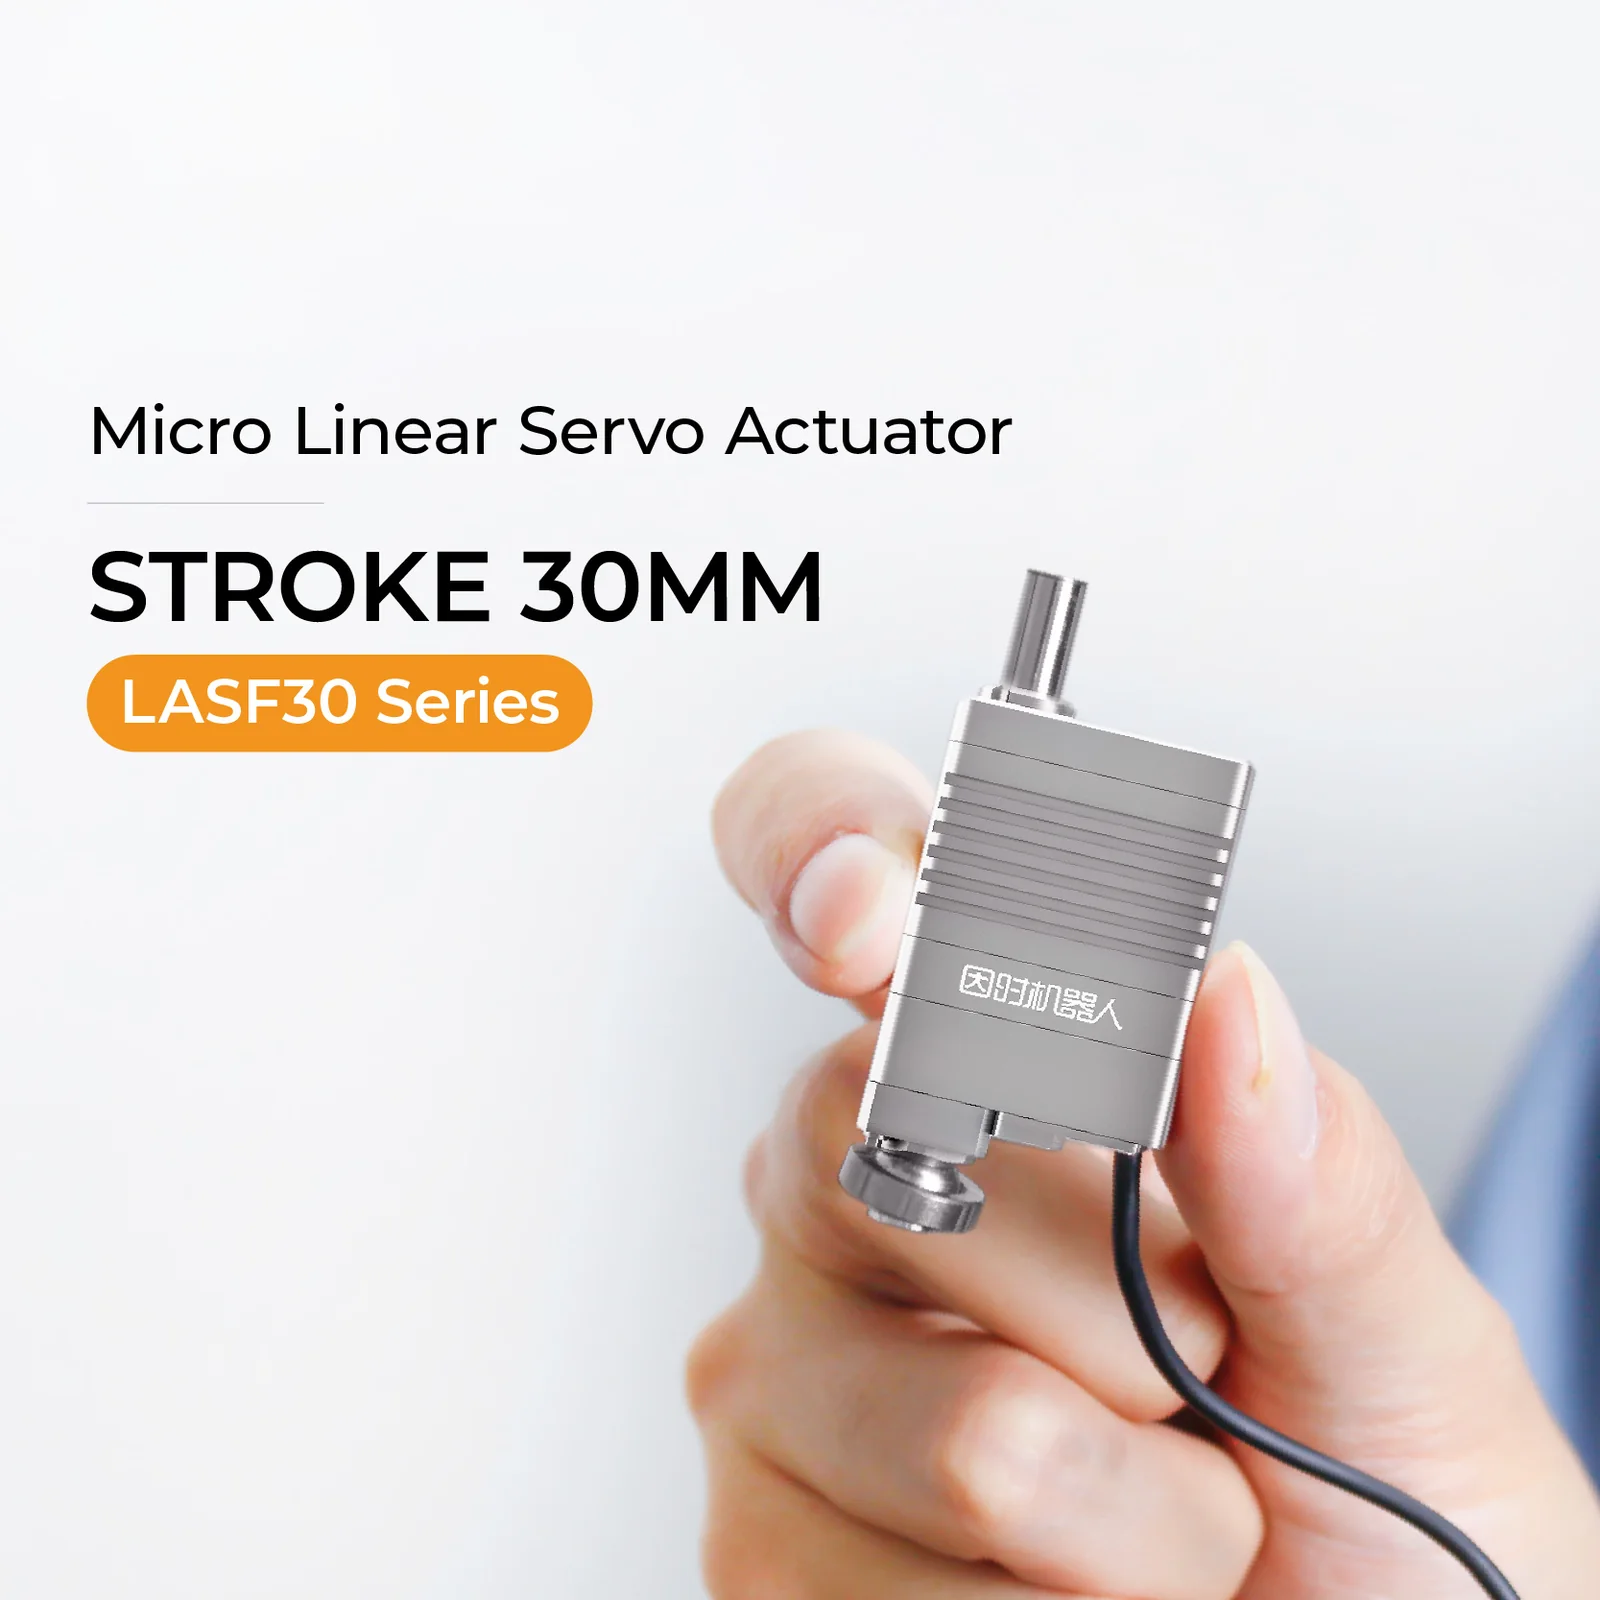
Inspire Robots LASF30
LASF30 to mikrosiłownik liniowy Inspire Robots serii LASF o skoku 30 mm i masie 44 g: siła do 80 N, prędkość do 13 mm/s, powtarzalność ±0,06 mm, wbudowany czujnik siły od -100 do +100 N. Sprzedaż na zapytanie, wycena indywidualna.
Wycena indywidualna - odpowiadamy zwykle w ciągu jednego dnia roboczego. Sprzedaż wyłącznie dla firm i instytucji.
- 30 mm
- Skok
- 80 N
- Siła maks.
- 13 mm/s
- Prędkość maks.
Opis produktu
Seria LASF łączy płaską, równoległą budowę serii LAS z wbudowanym czujnikiem siły serii LAF: siłownik mierzy siłę na popychaczu od -100 do +100 N z rozdzielczością 1 N, pracuje w trybie siłowym albo prędkość + siła i zatrzymuje się po osiągnięciu zadanej siły, a przy tym jest krótki (LASF10 ma 56 mm długości) i ma największe siły w rodzinie 8-woltowej. To seria do mechanizmów, w których brakuje miejsca wzdłuż osi ruchu, a potrzebne jest sprzężenie siłowe: delikatne chwyty, dociskanie z kontrolą nacisku, testy w małej skali.
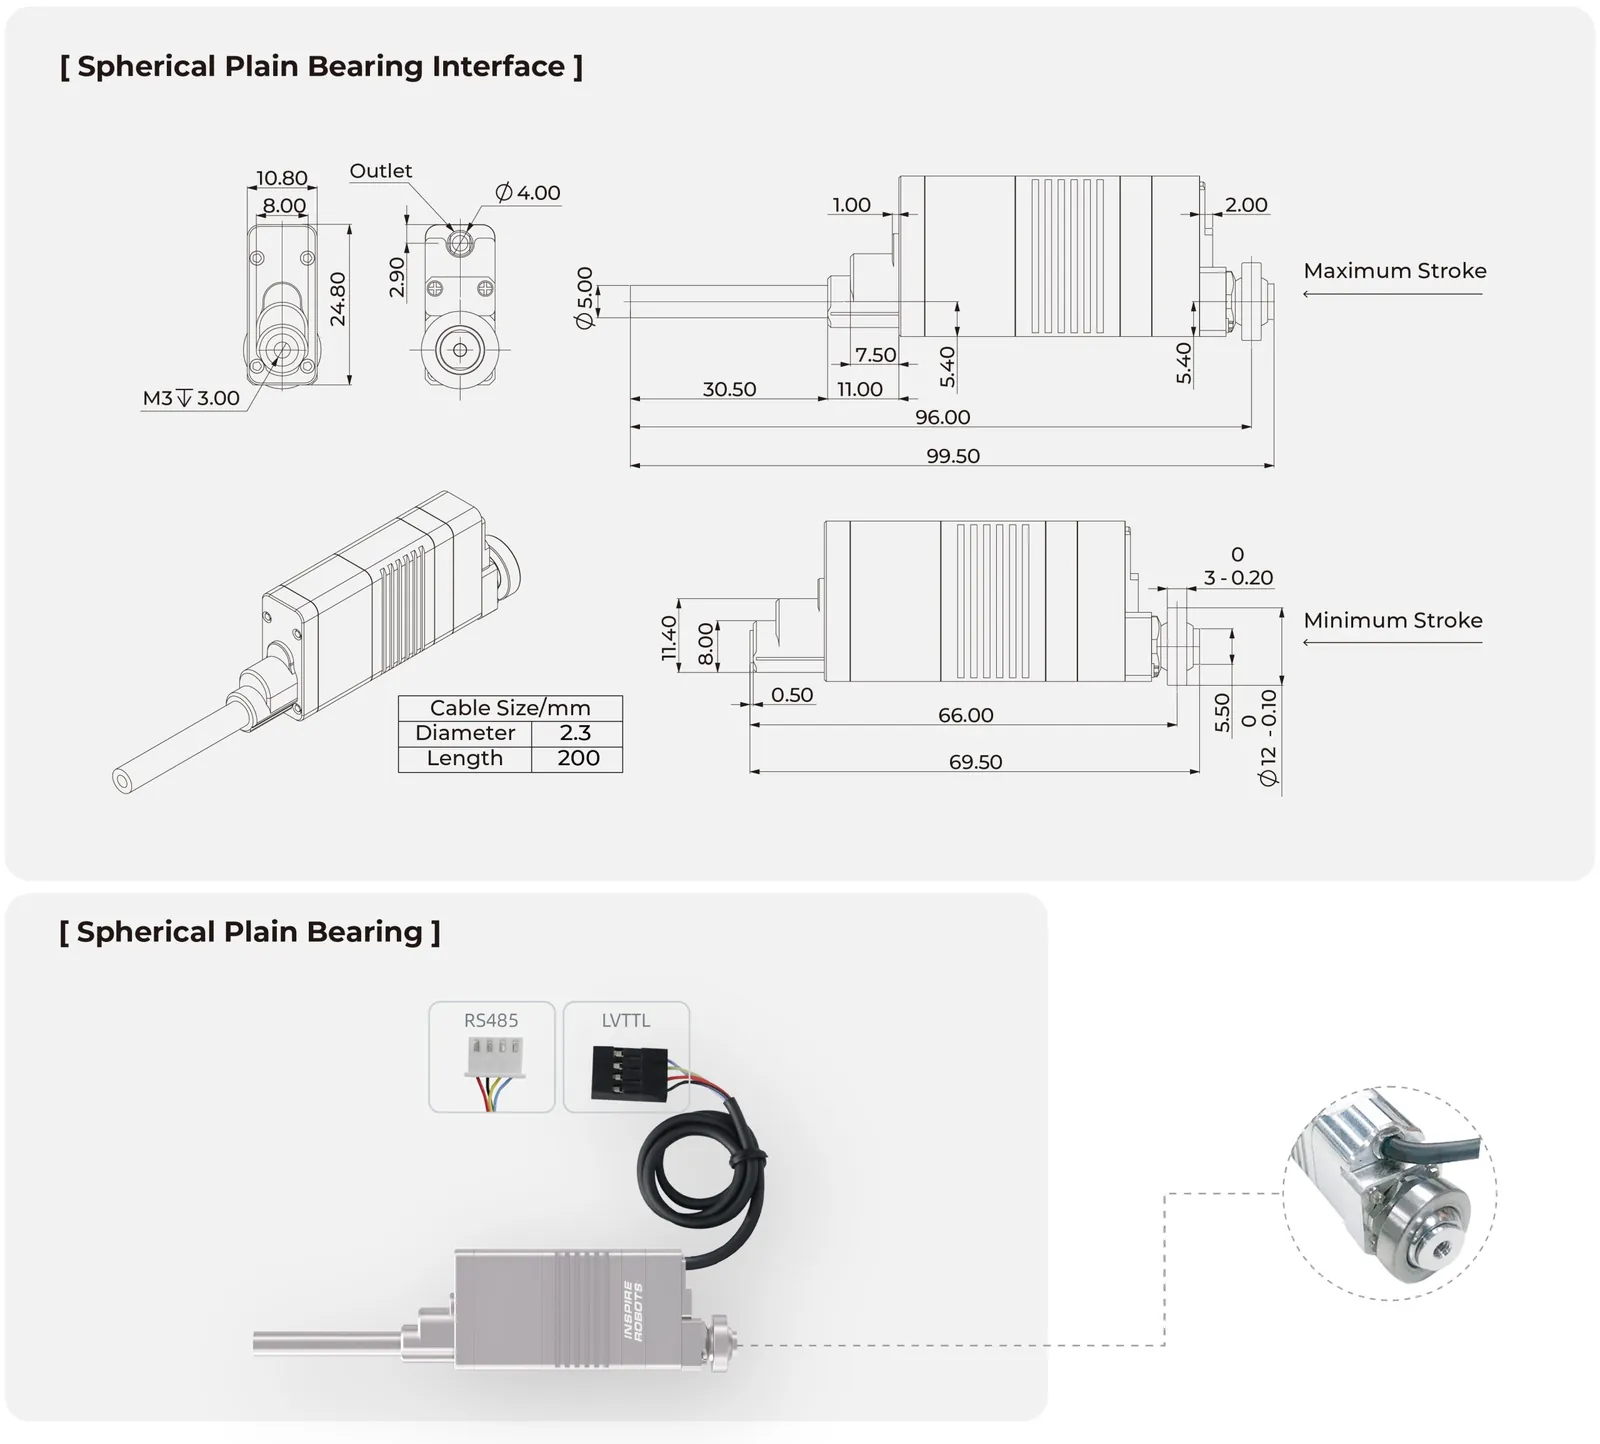
Model LASF30 ma skok 30 mm, długość całkowitą 99,5 mm przy wysuniętym popychaczu (69,5 mm po schowaniu) i masę 44 g. Producent oferuje ten model w 1 poziomach prędkości, czyli wariantach przełożenia, które są częścią kodu modelu (np. LASF30-02): poziom 02: siła maksymalna 80 N, przy zablokowaniu 110 N, samoblokada 110 N, prędkość 13 mm/s bez obciążenia i 6 mm/s pod pełnym obciążeniem. Wyższy poziom oznacza szybszy ruch kosztem siły. Zasilanie 8 V DC ±10 %, prąd spoczynkowy 0,05 A i szczytowy 2 A; powtarzalność pozycjonowania ±0,06 mm, praca w temperaturze od -10 do +60 °C, obudowa w klasie IP40. Wbudowany czujnik siły mierzy w zakresie od -100 do +100 N z rozdzielczością 1 N.
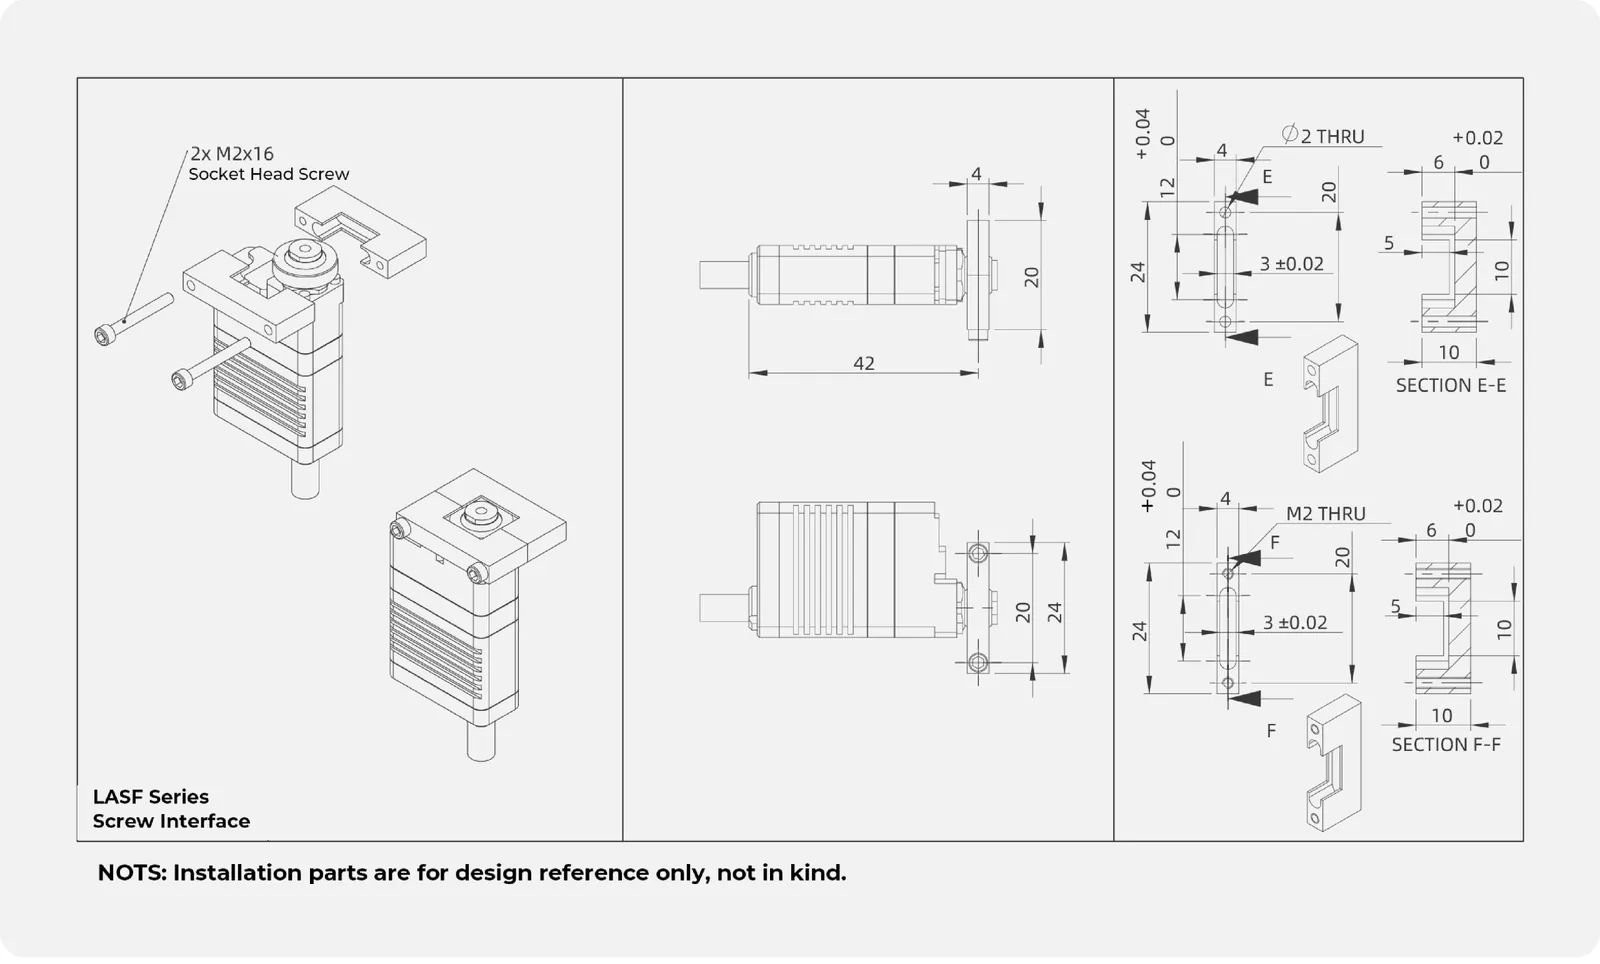
Sterowanie odbywa się przez port szeregowy LVTTL 3,3 V (921 600 b/s, adresowanie do 254 siłowników na jednej magistrali), sygnał PWM 50 albo 333 Hz lub RS485, zależnie od wykonania złącza; pozycję zadaje się w 2000 krokach na skok, a sterownik ma tryby: pozycjonowanie, tryb nadążny (servo), tryb prędkości, tryb siłowy, tryb napięciowy, tryb prędkość + siła (stop po przekroczeniu zadanej siły). Według FAQ producenta przewód LVTTL nie powinien przekraczać 50 cm, dłuższe połączenia prowadzi się po RS485 (Modbus RTU przez konwerter AED-LA-92-12). Zabezpieczenia: ochrona nadprądowa 300-1500 mA (nastawa), ochrona termiczna 80 °C z powrotem przy 60 °C, kasowanie błędów komendą. Z tyłu siłownika jest gwint zewnętrzny ze sferycznym łożyskiem ślizgowym Ø12 mm, które odciąża czujnik od sił bocznych; producent zaleca prowadnicę liniową przed popychaczem i 0,2-0,5 mm luzu przy mocowaniu korpusu. Czoło popychacza ma gwint wewnętrzny M3 pod złączki AMI-LA-ACR1 i przegub kulowy AMI-LA-BR-P30. Płytki zaciskowe ze schematu producenta (śruby M2x16) są odniesieniem konstrukcyjnym i nie wchodzą w skład siłownika.
Budowa i komponenty
Funkcje
Samoblokada bez zasilania
Mechaniczna samoblokada utrzymuje pozycję popychacza po wyłączeniu zasilania siłą do 110 N, a absolutny czujnik położenia pamięta pozycję: po włączeniu zasilania siłownik nie wymaga szukania punktu zerowego.
Sterownik w obudowie
Silnik, przekładnia, śruba, czujnik położenia i elektronika sterująca są w jednym korpusie o przekroju 10,8 x 24,8 mm: zamknięta pętla pozycji, prędkości i siły pchania-ciągnięcia. Tryby pracy: pozycjonowanie, tryb nadążny (servo), tryb prędkości, tryb siłowy, tryb napięciowy, tryb prędkość + siła (stop po przekroczeniu zadanej siły).
Interfejs montażowy
gwint zewnętrzny z tyłu ze sferycznym łożyskiem ślizgowym Ø12 mm (montowane fabrycznie); zalecana prowadnica liniowa przed popychaczem. Czoło popychacza ma gwint wewnętrzny M3 głębokości 3 mm pod złączki producenta; elementy mocujące ze schematu są odniesieniem konstrukcyjnym i nie wchodzą w skład siłownika.
Czujnik siły w pętli regulacji
Czujnik mierzy siłę na popychaczu w zakresie od -100 do +100 N z rozdzielczością 1 N; w trybie siłowym siłownik utrzymuje zadaną siłę, a w trybie prędkość + siła zatrzymuje się po jej przekroczeniu. Punkt odniesienia czujnika kalibruje się komendą.
Zastosowania
Palce dłoni i chwytaków robotów
Producent sam buduje dłonie robotyczne RH56 na miniaturowych serwonapędach liniowych: mały przekrój, zamknięta pętla pozycji i samoblokada pozwalają zmieścić napęd każdego palca w dłoni robota humanoidalnego albo w lekkim chwytaku. Taki siłownik jest gotowym podzespołem do własnych konstrukcji chwytaków.
Urządzenia laboratoryjne i medyczne
Producent wymienia wśród swoich odbiorców ośrodki badawcze oraz firmy z przemysłu i medycyny. Powtarzalność w setnych milimetra, własny sterownik i praca z niskiego napięcia ułatwiają zabudowę w dozownikach, pozycjonerach i aparaturze pomiarowej.
Badania i prototypy
Dla uczelni i działów R&D siłownik ma protokół szeregowy, program producenta na PC i gotowe konwertery, więc od pomysłu do działającego mechanizmu prowadzi krótka droga: zasilanie, konwerter, kilka rejestrów.
Chwyt i docisk z kontrolą siły
Czujnik siły w popychaczu pozwala zatrzymać ruch na zadanej sile i utrzymać ją w pętli regulacji: chwyt delikatnych przedmiotów, dociskanie z kontrolą nacisku, próby materiałowe i urządzenia rehabilitacyjne w małej skali.
Specyfikacja
| Typ | mikrosiłownik liniowy z czujnikiem siły, obudowa płaska |
| Skok | 30 mm |
| Siła maksymalna | 80 N |
| Siła przy zablokowaniu | 110 N |
| Maksymalna siła samoblokady | 110 N |
| Prędkość bez obciążenia | 13 mm/s |
| Prędkość przy pełnym obciążeniu | 6 mm/s |
| Poziomy prędkości (wariant w kodzie modelu) | 02 |
| Powtarzalność | ±0,06 mm |
| Zakres pomiaru czujnika siły | od -100 do +100 N |
| Rozdzielczość czujnika siły | 1 N |
| Pętle regulacji | zamknięta pętla pozycji, prędkości i siły pchania-ciągnięcia |
| Tryby pracy | pozycjonowanie, tryb nadążny (servo), tryb prędkości, tryb siłowy, tryb napięciowy, tryb prędkość + siła (stop po przekroczeniu zadanej siły) |
| Silnik | silnik bezrdzeniowy (core-less) z przekładnią planetarną i śrubą |
| Czujnik położenia | absolutny; pozycja zachowana po zaniku zasilania, bez bazowania |
| Interfejsy sterowania | LVTTL 3,3 V UART (typ D, 921 600 b/s, 8N1, ID 1-254), PWM 50/333 Hz (typ P) albo RS485 (typ 2, 115 200 b/s) - wg wykonania |
| Protokoły | protokół rejestrowy Inspire (nagłówek 0x55 0xAA, odczyt statusu i rejestrów, zapis rejestrów); przez konwerter AED-LA-92-12 także Modbus RTU |
| Złącze | DuPont 2,54 mm: 4-pin (GND, VCC, RX, TX albo A+, B-), 3-pin w wersji PWM |
| Kabel | Ø 2,3 mm, długość 200 mm |
| Rozdzielczość pozycji | 2000 kroków na skok (1 krok = 1/2000 skoku) |
| Zabezpieczenia | ochrona nadprądowa 300-1500 mA (nastawa), ochrona termiczna 80 °C z powrotem przy 60 °C, kasowanie błędów komendą |
| Urządzeń na jednej magistrali | do 254 siłowników (ID 1-254, rozgłaszanie 0xFF) |
| Maks. obciążenie boczne popychacza | 25 N |
| Maks. moment dokręcania | do 4 kgf·cm (gwint M3, dopuszczalny klej do gwintów o małej wytrzymałości) |
| Oprogramowanie | program PC producenta (debugging software) przez konwerter USB-LVTTL; brak pliku do pobrania na stronie producenta |
| Napięcie zasilania | 8 V DC ±10 % |
| Prąd spoczynkowy | 0,05 A |
| Prąd szczytowy | 2 A |
| Prąd średni bez obciążenia | 0,30 A |
| Stopień ochrony | IP40 |
| Temperatura pracy | od -10 do +60 °C |
| Przekrój obudowy | 10,8 x 24,8 mm |
| Długość całkowita | 99,5 mm / 69,5 mm |
| Popychacz | Ø 5 mm, gwint wewnętrzny M3 głębokości 3 mm |
| Interfejs montażowy | gwint zewnętrzny z tyłu ze sferycznym łożyskiem ślizgowym Ø12 mm (montowane fabrycznie); zalecana prowadnica liniowa przed popychaczem |
| Masa | 44 g |
Cenę tej pozycji ustalamy indywidualnie - zależy od konfiguracji. Prosimy o zapytanie, odpowiadamy zwykle w ciągu jednego dnia roboczego.
Pliki do pobrania
- Mikrosiłowniki liniowe - instrukcja mechaniczna (EN, PDF)PDF producenta
Wymiary, interfejsy montażowe, złączki i zalecenia montażowe producenta dla serii LA, LAS, LAF i LASF.
- Mikrosiłowniki liniowe z regulacją siły - instrukcja elektryczna (EN, PDF)PDF producenta
Złącza, zasilanie, protokół rejestrowy, tryby sterowania i kalibracja czujnika siły serii LAF i LASF.
- Konwerter USB-LVTTL - instrukcja (EN, PDF)PDF producenta
Podłączenie siłownika do komputera przez konwerter USB i program producenta.
- Konwerter Modbus RTU - instrukcja (EN, PDF)PDF producenta
Praca siłownika 8 V na magistrali RS485 w protokole Modbus RTU, mapa rejestrów.
- Download Center Inspire RobotsStrona producenta
Wszystkie instrukcje producenta w jednym miejscu (zakładka Micro Linear Servo Actuator).
Wysyłka
Wysyłamy w opakowaniu producenta z magazynu w Bielanach Wrocławskich. Siłownik waży 44 g; masę i wymiary przesyłki podajemy w ofercie.