
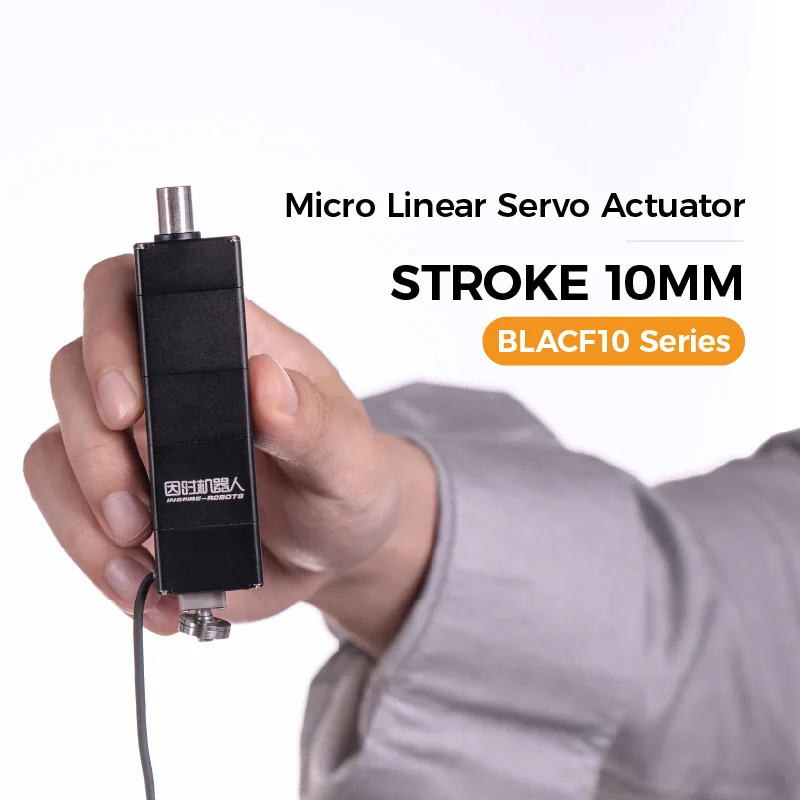
Inspire Robots BLACF10-C142
BLACF10-C142 to mikrosiłownik liniowy Inspire Robots serii BLA o skoku 10 mm i masie 97 g: siła do 120 N, prędkość do 32 mm/s, powtarzalność ±0,01 mm, wbudowany czujnik siły od -200 do +200 N. Sprzedaż na zapytanie, wycena indywidualna.
Wycena indywidualna - odpowiadamy zwykle w ciągu jednego dnia roboczego. Sprzedaż wyłącznie dla firm i instytucji.
- 10 mm
- Skok
- 120 N
- Siła maks.
- 32 mm/s
- Prędkość maks.

Opis produktu
Seria BLA to klasa przemysłowa mikrosiłowników Inspire Robots: bezszczotkowy silnik bezrdzeniowy, planetarna śruba rolkowa i sterownik z algorytmem FOC zamykają pętle regulacji prądu, prędkości i pozycji, a w wariantach z czujnikiem także siły pchania i ciągnięcia. Wysokorozdzielczy absolutny czujnik położenia zapamiętuje pozycję po zaniku zasilania. Producent deklaruje dla serii trwałość do 2 milionów cykli i tryb szybkie pozycjonowanie + miękki kontakt: siłownik dojeżdża szybko do pozycji przedkontaktowej, zbliża się powoli do obiektu i utrzymuje zadany nacisk. BLAC ma obudowę smukłą, BLAS płaską, litera F oznacza czujnik siły ±200 N; komunikacja wyłącznie po RS485 z protokołem Modbus RTU albo własnym protokołem Inspire.
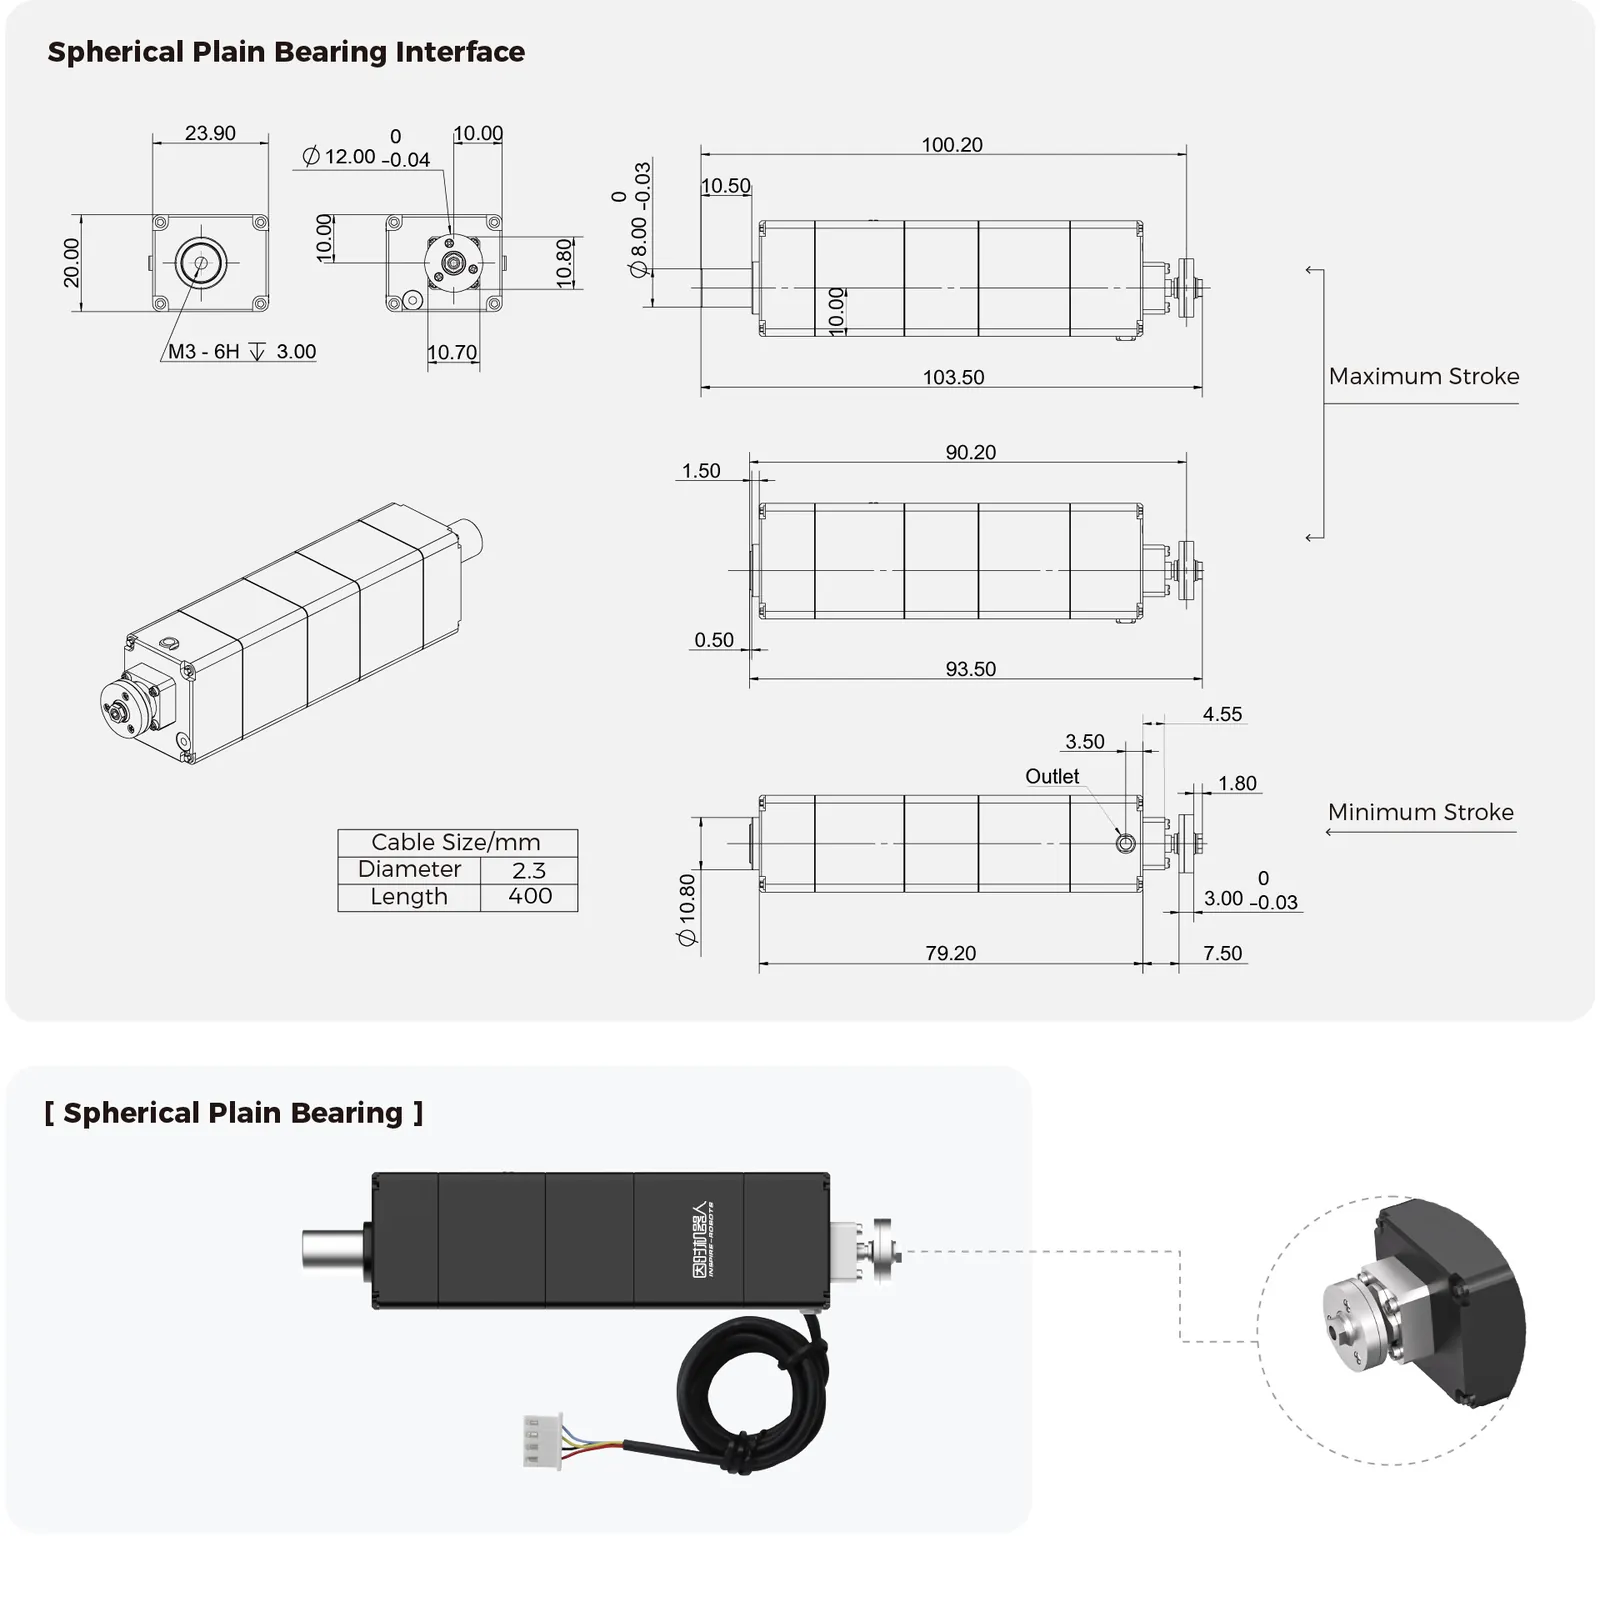
Model BLACF10-C142 ma skok 10 mm, długość całkowitą 103,5 mm przy wysuniętym popychaczu (93,5 mm po schowaniu) i masę 97 g. Siła maksymalna wynosi 120 N, siła przy zablokowaniu 150 N, a mechaniczna samoblokada utrzymuje bez zasilania do 40 N. Popychacz porusza się z prędkością 32 mm/s bez obciążenia i 16 mm/s pod pełnym obciążeniem; prąd bez obciążenia to 600 mA. Zasilanie 12 V DC ±10 %, prąd spoczynkowy 65 mA i szczytowy 2 A; powtarzalność pozycjonowania ±0,01 mm, praca w temperaturze od -10 do +60 °C, obudowa w klasie IP40. Wbudowany czujnik siły mierzy w zakresie od -200 do +200 N z rozdzielczością 1 N.
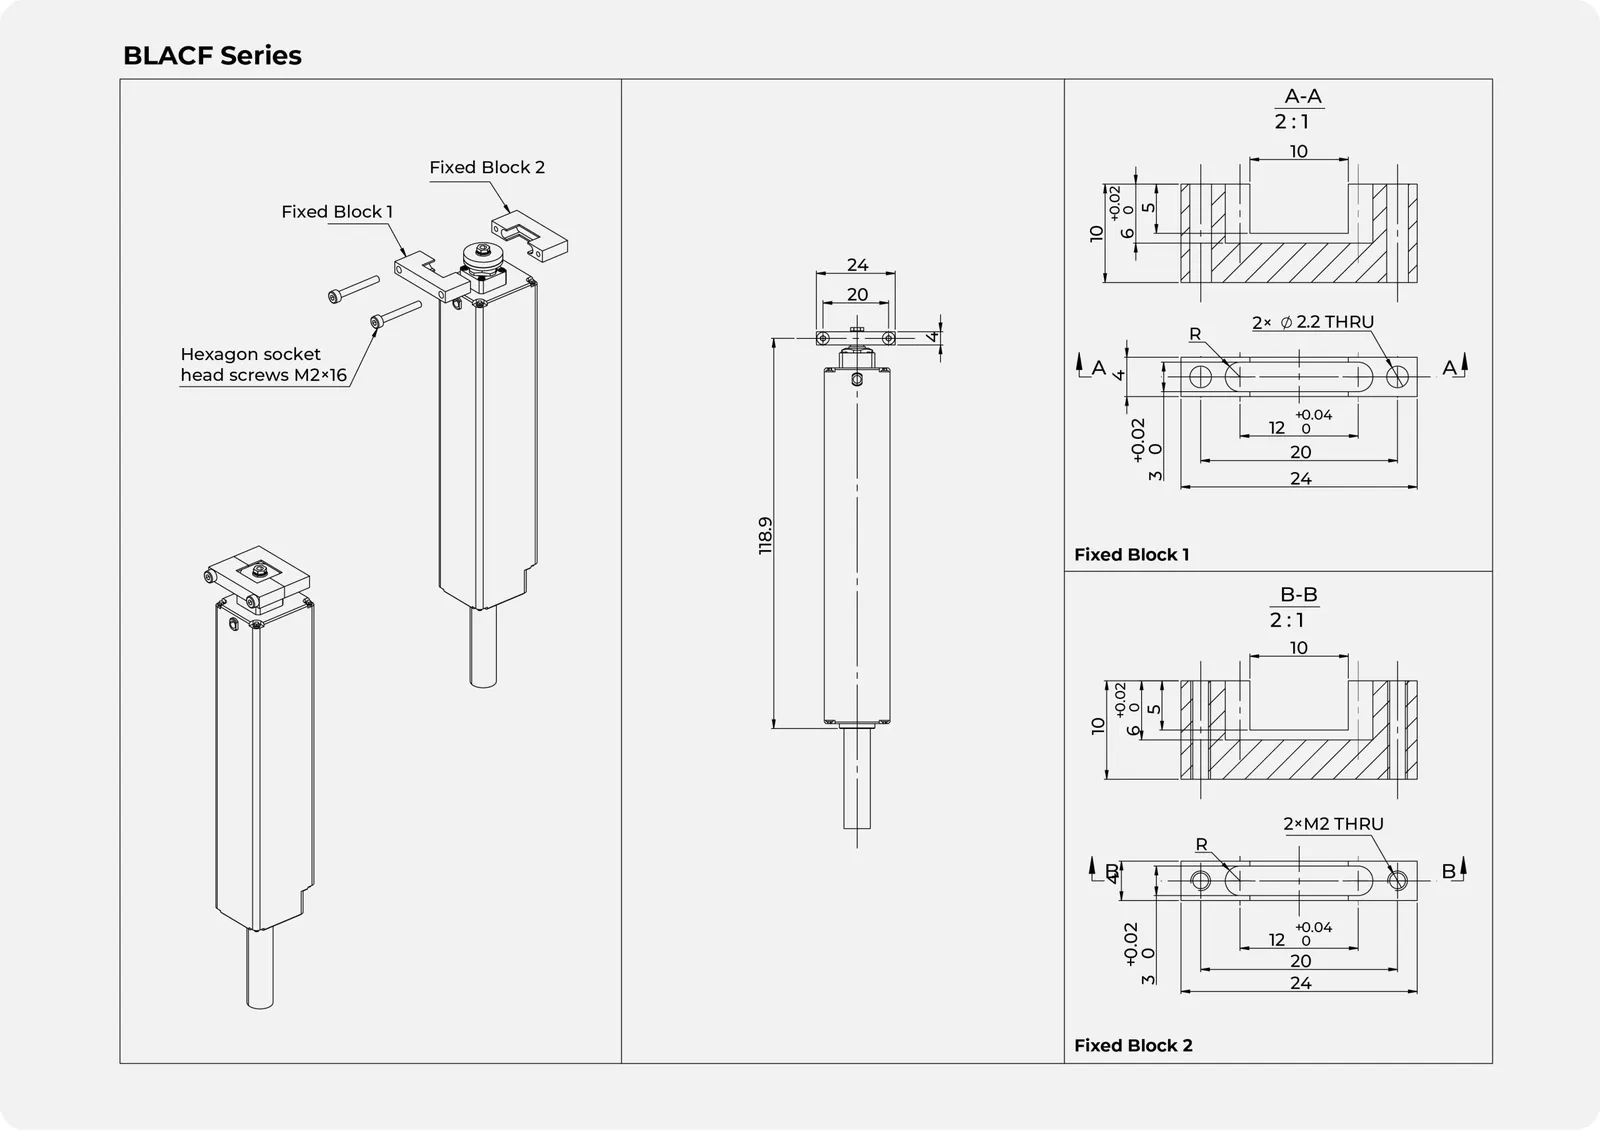
Komunikacja odbywa się po RS485 (115 200 b/s, ID 1-254) w protokole Modbus RTU albo rejestrowym protokole Inspire, przez 4-pinowe złącze XH2.54 na kablu o długości 400 mm; wartości zadaje się w jednostkach względnych, a sterownik ma tryby: pozycjonowanie ze stałą prędkością, tryb nadążny (servo, zadawanie pozycji co najwyżej co 50 ms), tryb siłowy, tryb szybkie pozycjonowanie + miękki kontakt. Interfejs montażowy: gwint zewnętrzny ze sferycznym łożyskiem ślizgowym Ø12 mm. Producent wymaga mocowania bez momentu gnącego na korpusie (luz uchwytu 0,1-0,5 mm na stronę), ogranicza siłę boczną na popychaczu do 10 N i zabrania silnego pola magnetycznego w promieniu 0,5 m od siłownika. Rysunek wymiarowy i schemat uchwytów referencyjnych producenta są niżej.
Budowa i komponenty
Funkcje
Samoblokada bez zasilania
Mechaniczna samoblokada utrzymuje pozycję popychacza po wyłączeniu zasilania siłą do 40 N, a absolutny czujnik położenia pamięta pozycję: po włączeniu zasilania siłownik nie wymaga szukania punktu zerowego.
Sterownik w obudowie
Silnik, przekładnia, śruba, czujnik położenia i elektronika sterująca są w jednym korpusie o przekroju 23,9 x 20,0 mm: pętle regulacji prądu, prędkości i pozycji (FOC); w wariantach F także siły pchania-ciągnięcia. Tryby pracy: pozycjonowanie ze stałą prędkością, tryb nadążny (servo, zadawanie pozycji co najwyżej co 50 ms), tryb siłowy, tryb szybkie pozycjonowanie + miękki kontakt.
Interfejs montażowy
gwint zewnętrzny ze sferycznym łożyskiem ślizgowym Ø12 mm. Czoło popychacza ma gwint wewnętrzny M3 głębokości 3 mm pod złączki producenta; elementy mocujące ze schematu są odniesieniem konstrukcyjnym i nie wchodzą w skład siłownika.
Czujnik siły w pętli regulacji
Czujnik mierzy siłę na popychaczu w zakresie od -200 do +200 N z rozdzielczością 1 N; w trybie siłowym sterownik utrzymuje zadany nacisk, a w trybie szybkie pozycjonowanie + miękki kontakt najpierw dojeżdża do pozycji przedkontaktowej, potem powoli dociska do zadanej siły.
Zastosowania
Palce dłoni i chwytaków robotów
Producent sam buduje dłonie robotyczne RH56 na miniaturowych serwonapędach liniowych: mały przekrój, zamknięta pętla pozycji i samoblokada pozwalają zmieścić napęd każdego palca w dłoni robota humanoidalnego albo w lekkim chwytaku. Taki siłownik jest gotowym podzespołem do własnych konstrukcji chwytaków.
Maszyny i automatyka przemysłowa
Silnik bezszczotkowy, śruba rolkowa, Modbus RTU i deklarowana trwałość do 2 milionów cykli przewidziano do pracy ciągłej w maszynach montażowych, urządzeniach kontrolno-pomiarowych i mechanizmach precyzyjnych sterowanych ze sterownika PLC.
Badania i prototypy
Dla uczelni i działów R&D siłownik ma protokół szeregowy, program producenta na PC i gotowe konwertery, więc od pomysłu do działającego mechanizmu prowadzi krótka droga: zasilanie, konwerter, kilka rejestrów.
Chwyt i docisk z kontrolą siły
Czujnik siły w popychaczu pozwala zatrzymać ruch na zadanej sile i utrzymać ją w pętli regulacji: chwyt delikatnych przedmiotów, dociskanie z kontrolą nacisku, próby materiałowe i urządzenia rehabilitacyjne w małej skali.
Specyfikacja
| Typ | mikrosiłownik liniowy klasy przemysłowej, obudowa smukła |
| Skok | 10 mm |
| Siła maksymalna | 120 N |
| Siła przy zablokowaniu | 150 N |
| Maksymalna siła samoblokady | 40 N |
| Prędkość bez obciążenia | 32 mm/s |
| Prędkość przy pełnym obciążeniu | 16 mm/s |
| Powtarzalność | ±0,01 mm |
| Zakres pomiaru czujnika siły | od -200 do +200 N |
| Rozdzielczość czujnika siły | 1 N |
| Pętle regulacji | pętle regulacji prądu, prędkości i pozycji (FOC); w wariantach F także siły pchania-ciągnięcia |
| Tryby pracy | pozycjonowanie ze stałą prędkością, tryb nadążny (servo, zadawanie pozycji co najwyżej co 50 ms), tryb siłowy, tryb szybkie pozycjonowanie + miękki kontakt |
| Silnik | bezszczotkowy silnik DC z wirnikiem kubkowym |
| Przekładnia i śruba | planetarna śruba rolkowa |
| Czujnik położenia | absolutny, wysokorozdzielczy; pozycja zachowana po zaniku zasilania |
| Interfejs komunikacyjny | RS485 |
| Protokoły | Modbus RTU (0x03, 0x06, 0x10) albo protokół rejestrowy Inspire; 115 200 b/s domyślnie, ID 1-254 |
| Złącze | XH2.54, 4 piny (VCC, GND, A+, B-) |
| Kabel | Ø 2,3 mm, długość 400 mm |
| Zabezpieczenia | ochrona nadprądowa i termiczna, wykrywanie zablokowania, błędów enkodera i czujnika położenia |
| Trwałość | do 2 mln cykli (deklaracja producenta dla serii BLA) |
| Maks. obciążenie boczne popychacza | poniżej 10 N (wg instrukcji mechanicznej) |
| Napięcie zasilania | 12 V DC ±10 % |
| Prąd spoczynkowy | 65 mA |
| Prąd szczytowy | 2 A |
| Prąd średni bez obciążenia | 600 mA |
| Stopień ochrony | IP40 |
| Temperatura pracy | od -10 do +60 °C |
| Przekrój obudowy | 23,9 x 20,0 mm |
| Długość całkowita | 103,5 mm / 93,5 mm |
| Popychacz | Ø 8 mm, gwint wewnętrzny M3 głębokości 3 mm |
| Interfejs montażowy | gwint zewnętrzny ze sferycznym łożyskiem ślizgowym Ø12 mm |
| Masa | 97 g |
Cenę tej pozycji ustalamy indywidualnie - zależy od konfiguracji. Prosimy o zapytanie, odpowiadamy zwykle w ciągu jednego dnia roboczego.
Pliki do pobrania
- Seria BLA - instrukcja mechaniczna (EN, PDF)PDF producenta
Montaż, luzy, obciążenia i kontrola przed uruchomieniem przemysłowych mikrosiłowników BLAC i BLAS.
- Seria BLA - instrukcja elektryczna (EN, PDF)PDF producenta
Złącze XH2.54, zasilanie, protokół Inspire i Modbus RTU, rejestry i tryby pracy serii BLA.
- Download Center Inspire RobotsStrona producenta
Wszystkie instrukcje producenta w jednym miejscu (zakładka Micro Linear Servo Actuator).
Wysyłka
Wysyłamy w opakowaniu producenta z magazynu w Bielanach Wrocławskich. Siłownik waży 97 g; masę i wymiary przesyłki podajemy w ofercie.